|
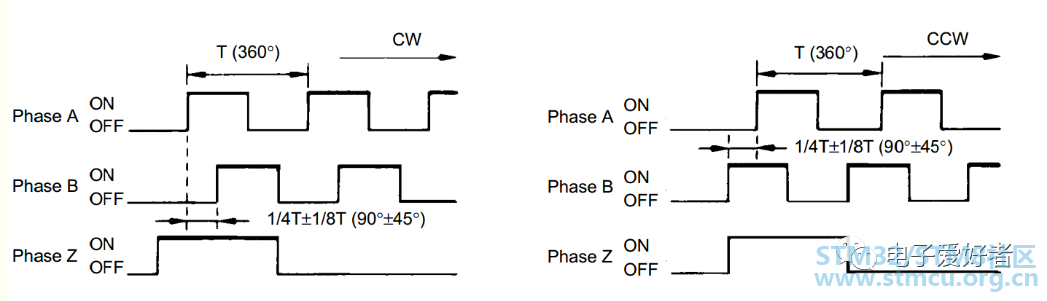
第六章:STM32CubeMx定时器编码器模式基本使用方法 前言: 增量式编码器在实际应用中还是很常见。stm32的定时器带的也有编码器模式。所用的编码器是有ABZ三相,其中ab相是用来计数,z相输出零点信号。AB相根据旋转的方向不同,输出的波形如下图所示: 增量式编码器在实际应用中还是很常见。stm32的定时器带的也有编码器模式。所用的编码器是有ABZ三相,其中ab相是用来计数,z相输出零点信号。AB相根据旋转的方向不同,输出的波形如下图所示: 第一步:具体配置如下图: 重点说明: 一、如果编码模式设置为 Encoder Mode TI1 and TI2 则会默认检测AB相的上升沿与下降沿; 每一个上升沿和下降沿都触发计数,所以每转一格计数器就会+4;那么上图计数周期设置为400;也就是编码器转100格,计数器就会置零,重新开始计数! 二、关于Polarity参数:这个参数的意思是在检测到上升沿的时候就触发encoder捕获AB相的值,而并不是这里设置的是上升沿就只检测AB相的上升沿,下降沿还是同样会计数的。 第二步: 可以根据自身需要在NVIC 中断控制器中配置中断响应优先级。这里的配置方法可以参考前面几章! 第三步:代码分析: - static void MX_TIM4_Init(void)# w. h5 x$ g& ^) ]4 q
- {
' \" p5 r# i/ D - 7 ~3 P* G/ d1 ~0 x) Y0 H$ y2 V
- /* USER CODE BEGIN TIM4_Init 0 */3 ?$ F/ |. p7 I, M' |& [( C8 o
5 w- ^; V3 ?; r( F5 V- /* USER CODE END TIM4_Init 0 */
& ?1 r# ~0 Q, Q; p$ e7 s6 h d
) X3 c9 ^) b1 O- TIM_Encoder_InitTypeDef sConfig = {0};% g' H0 f& a* d" X3 [9 ^
- TIM_MasterConfigTypeDef sMasterConfig = {0};
7 a3 _2 b' `2 B/ v - ) B1 B: t4 H7 i( I4 I# M8 B! E
- /* USER CODE BEGIN TIM4_Init 1 */
: Q& R5 m/ ?1 ^: y+ R# g/ y - ' m: q9 j7 [8 i _
- /* USER CODE END TIM4_Init 1 */" ?$ @1 I9 k- `
- htim4.Instance = TIM4;+ d. ^% Y6 q; Z. `+ g1 P
- htim4.Init.Prescaler = 0;$ q9 }& t& y7 f8 e, ]! ^" ]7 p/ u1 _
- htim4.Init.CounterMode = TIM_COUNTERMODE_UP;/ H+ [+ e9 \( @8 w
- htim4.Init.Period = 400;
' P0 I" x5 {1 \8 N- s; _ - htim4.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;2 r- I- l4 Z X9 y+ g3 y9 v& o$ P
- htim4.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;$ ?. g& P8 j+ O. Q
- sConfig.EncoderMode = TIM_ENCODERMODE_TI12;
$ x* S, f) `. l w a9 ]6 x. @0 B - sConfig.IC1Polarity = TIM_ICPOLARITY_FALLING;2 b; p V& H6 }4 H1 y: H
- sConfig.IC1Selection = TIM_ICSELECTION_DIRECTTI;
; l! B0 r/ l, }, x - sConfig.IC1Prescaler = TIM_ICPSC_DIV1;* Y1 q+ ^- @% B- h+ {
- sConfig.IC1Filter = 15;
. s F. F8 H; }$ ?6 b - sConfig.IC2Polarity = TIM_ICPOLARITY_FALLING;$ T4 N$ s$ \4 p1 L" n6 Z
- sConfig.IC2Selection = TIM_ICSELECTION_DIRECTTI;) K- d, c( g5 o
- sConfig.IC2Prescaler = TIM_ICPSC_DIV1;* {: z2 i$ t& d$ M" `
- sConfig.IC2Filter = 15;
$ s+ p6 r4 Y, i' o0 Y. T2 Z; k6 W - if (HAL_TIM_Encoder_Init(&htim4, &sConfig) != HAL_OK): ~$ Q! f0 [4 P9 w v3 ?1 ]
- {
" v1 V4 D- y) x8 f8 |' l - Error_Handler();$ L' d: a5 C2 N3 o" u _
- }
6 S9 }+ |; V1 ?4 Z k - sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;( b% ~2 r* s3 w6 Q
- sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
) |+ {& f! v# n3 W - if (HAL_TIMEx_MasterConfigSynchronization(&htim4, &sMasterConfig) != HAL_OK)
- O. H) M( r3 V5 C" n3 E - {$ G( ]' y! Z1 W0 G
- Error_Handler();
7 T1 T( C- ^& u; q0 p& H - }
+ B% _% g$ P0 F1 v7 j! y- ] - /* USER CODE BEGIN TIM4_Init 2 */
& k4 u* ^9 a8 [5 y- ? - HAL_TIM_Encoder_Start(&htim4, TIM_CHANNEL_ALL); //启动编码器接口
1 ?. L. A# x0 u) K. a - /* USER CODE END TIM4_Init 2 */
! ~8 X1 D* A' G9 R0 o& H - }
- //主函数里面调用计数值5 B* c& K. Z4 I* H: a
- while (1). p9 g- l, A9 {* ]7 V# F3 d
- {" ^/ X; B5 i. B5 F$ X7 O
- // Enc_Count:获取计数个数
; ?* s) J! L3 _0 [5 A2 k; p - Enc_Count = __HAL_TIM_GET_COUNTER(&htim4);& V1 d) `" M* }1 X4 Z. G/ Z" h* I, n8 P
-
" `7 g3 ^4 E# ?5 b% p3 [" T - //若需要检测编码器转了多少格,记得要/4,因为转一格是+4;
% A1 k; }, W7 o; W9 a$ g7 S. u5 Z - //Enc_Count = __HAL_TIM_GET_COUNTER(&htim4)/4;9 g9 t+ Y1 u; i' t6 d6 k$ q
-
, g6 ^8 x/ f% H -
# y/ G- y" ? a: X: w -
$ K( j5 B4 \/ n1 z7 V5 ~9 f% z0 ?/ Q - /* USER CODE END WHILE */7 [: i8 U3 m0 H, Y( k' {- i# Q; L2 |
# h1 c/ R" Q g. g" s* G- /* USER CODE BEGIN 3 */
! p6 P7 z* ~1 F2 O7 M - ; \* r7 Q) ^8 O$ Y
- }
文章出处: 电子爱好者
* ~. Y6 ]8 d1 u, H+ ? | 




 STMCU小助手
发布时间:2021-1-12 15:10

 微信公众号
 手机版


