




 STMCU小助手
发布时间:2021-2-23 10:03
|
STM32定时器编码器模式应用 ; Q" l) m0 ~, c2 a$ g+ V0 U. H) N Z& l7 h 1.正交编码器原理 / z! a6 D3 \' K' l# T7 Z7 I什么是正交?如果两个信号相位相差90度,则这两个信号称为正交。由于两个信号相差90度,因此可以根据两个信号哪个先哪个后来判断方向。如下图所示。编码器输出两个脉冲信号TI1和TI2,TI1超前TI2 90度时,向上计数;TI2超前TI1 90度时,向下计数。 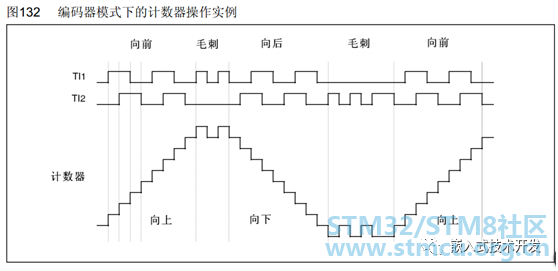
编码器的应用很多,最常用的就是电机测速,以及各种仪器上的旋钮等。 1 ?- x' e% I8 f# f7 I2.STM32CubeMX配置 以STM32F103C8T6为例,该单片机有4个定时器,每个定时器都可以配置为编码器模式,用于编码器计数。以TIM1为例,配置如下: 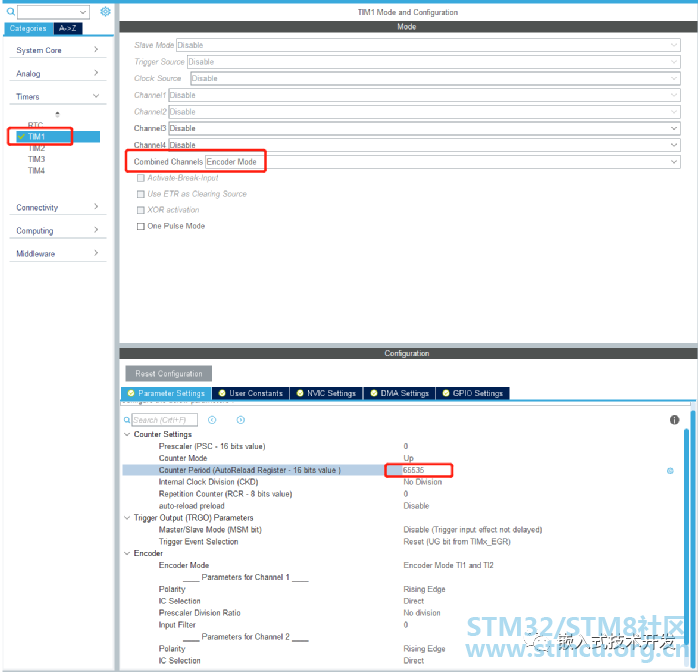
配置成定时器模式 Combined Channels为Encoder Mode,可以看到,配置后定时器的通道1和通道2已经被禁用,因为编码器模式使用的就是通道1和通道2,这个是固定的,通道3和通道4不可配置为编码器模式,硬件设计时要注意。 分频系数Prescaler为0,计数周期Counter Period为65535,下面的Encoder Mode 可以是TI1、TI2或者TI1 and TI2,TI1 and TI2 就是两个脉冲都计数,结果是前两种配置的两倍。 9 `- ]% k9 G4 R3 J另外需要注意的是,有的编码器是OC/OD输出的,没有上拉电阻,因此硬件上外加上拉电阻,或者在软件上使能编码器引脚的内部上拉。 
3.程序编写 配置完成后点击生成代码即可,编码器的使用方式也很简单,在初始化后开启编码器:
调用__HAL_TIM_IS_TIM_COUNTING_DOWN 函数可以获得编码器的转向 0为正、1为负
调用 __HAL_TIM_GET
_COUNTER函数可获取编码器的脉冲数。 . _' N G& L& N+ v* U/ D如果是电机测速的应用,根据获取的脉冲数、编码器的参数以及两次脉冲数的时间差,即可判断出电机的转速。需要注意的是,定时器为16位,存在溢出的可能,用户要根据自己需求开启定时器溢出中断,在中断中再进行软件计数。 8 ^1 K) k. u9 R! a4 A4.总结 相比如没有编码器模式的单片机,需要自己编写程序,STM32定时器的编码器模式使用非常简单,唯一不足的是16位定时器,在某些要求高的应用时显得不是那么方便。 文章出处: 嵌入式技术开发 : J. i1 \- [* Y# }- o& ^- f& W9 Z$ \$ Q- y |
 微信公众号
 手机版


