




 STMCU-管管
发布时间:2021-6-17 11:24
|
OV2640 相关概念:% F' w( M( U, z UXGA,即分辨率位1600*1200的输出格式,类似的还有:SXGA(1280*1024)、XVGA(1280*960)、WXGA(1280*800)、XGA(1024*768)、SVGA(800*600)、VGA(640*480)、CIF(352*288)和QQVGA(160*120)等。& I8 T2 T) L* B PCLK,即像素时钟,一个PCLK时钟,输出一个(或半个)像素。 VSYNC,即帧同步信号。 HREF /HSYNC,即行同步信号。, x9 R# |2 g6 `. v. k 简介: OV2640是OmniVision公司生产的一颗1/4寸的CMOS UXGA(1632*1232)图像传感器。该传感器体积小、工作电压低,提供单片UXGA摄像头和影像处理器的所有功能。通过SCCB 总线控制,可以输出整帧、子采样、缩放和取窗口等方式的各种分辨率8/10位影像数据。UXGA最高15帧/秒(SVGA可达30帧,CIF可达60帧)。0 [8 o+ y" g3 w6 d 注:SCCB总线可以看成IIC总线的简化版( e& D# @. e' l7 v % n8 Z8 N# g6 n! A: N8 H! L 4 ]1 x7 E2 l+ A A: o, @ 窗口设置:& W0 T, l: P0 R% U. Z3 O5 N : n% D, D7 r% V& i O3 ~5 z 传感器窗口设置(OV2640_Window_Set): b) R) A6 \# d! C: n% J 图像尺寸设置(OV2640_ImageSize_Set)6 u' \9 e7 w5 B! v F) [' _* r* g 图像窗口设置(OV2640_ImageWin_Set) 图像输出大小设置(OV2640_OutSize_Set)) @, ~, i! Q2 Y4 } 关系如下图: 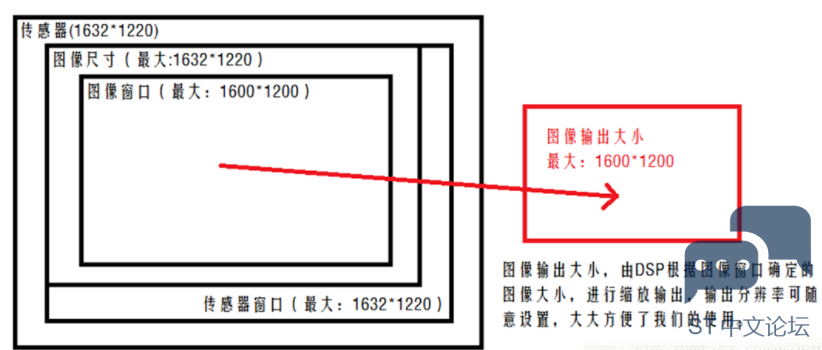
一般来说1,2采取默认设置,我们只需要调整3和4即可。4 h; C2 ]& j' N: Z2 V 7 c; {' N0 P! V3 b * ?: D, o6 d* l$ C# U# D 时序图: Y& I: U, E8 }, z6 R* b' s OV2640是采取先读一行像素,再跳到下一行重新开始读取新一行像素。 首先,我们看行输出时序: 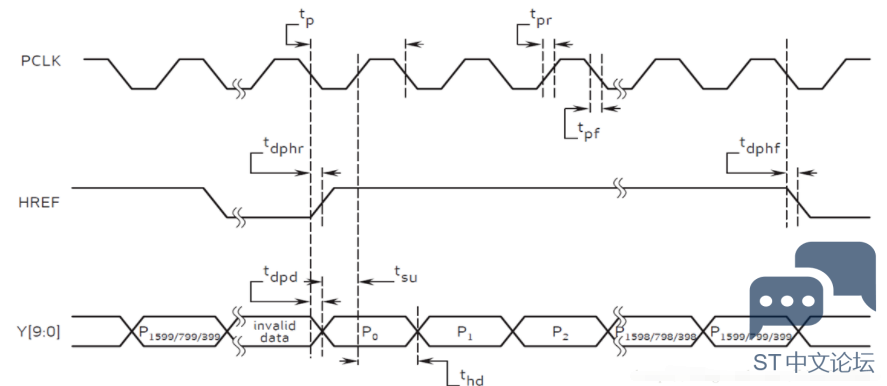
图像数据在HREF为高的时候输出,当HREF变高后,每一个PCLK时钟,输出一个字节数据。比如我们采用UXGA时序,RGB565格式输出,每2个字节组成一个像素的颜色(低字节在前,高字节在后),这样每行输出总共有1600*2个PCLK周期,输出1600*2个字节 然后,看帧输出时序: 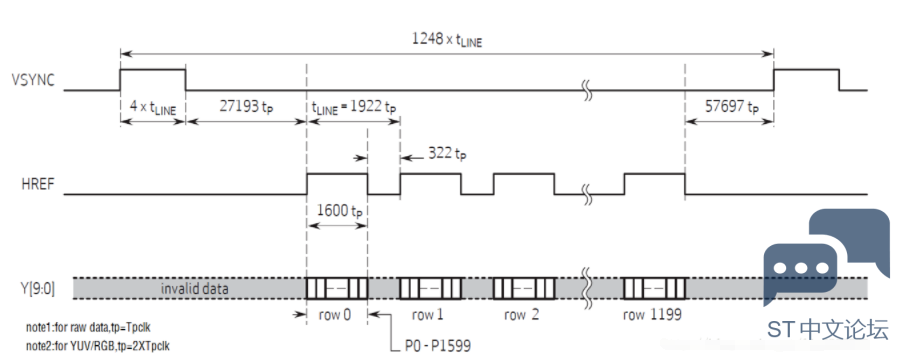
当HREF输出高电平时开始读取一行像素点,当低电平时不操作,重复操作即可读取一帧图像。 OV2640支持:RGB565或JPEG输出。RGB565输出时,时序如图所示。JPEG输出时,PCLK大大减少,且HREF不连续,数据流以0XFF,0XD8开头,以0XFF,0XD9结束,将此间数据保存为.jpg即可在电脑打开查看。) n, u% [# M3 Z! w; } : m. p7 F* i4 b) D6 @/ g8 \ DCMI DCMI是STM32F4芯片自带的一个数字摄像头接口,该接口是一个同步并行接口,能够接收外部8位、10位、12位或 14位 CMOS 摄像头模块发出的高速数据流(可达 54 MB/s)。8 e2 [6 I9 _& \- P) x 接口定义如下: 1,数据据输入(D[0:13]),接摄像头的数据输出。+ q+ A- k$ z T: F 2,水平同步(行同步)输入(HSYNC),接摄像头的HSYNC/HREF信号。5 @8 x3 A# Q" b3 R2 T! [8 W# ^ 3,垂直同步(场同步)输入(VSYNC),接摄像头的VSYNC信号。5 Q4 `3 k: H- k0 N& E! ~$ Z7 n' T4 q 4,像素时钟输入(PIXCLK),接摄像头的PCLK信号。 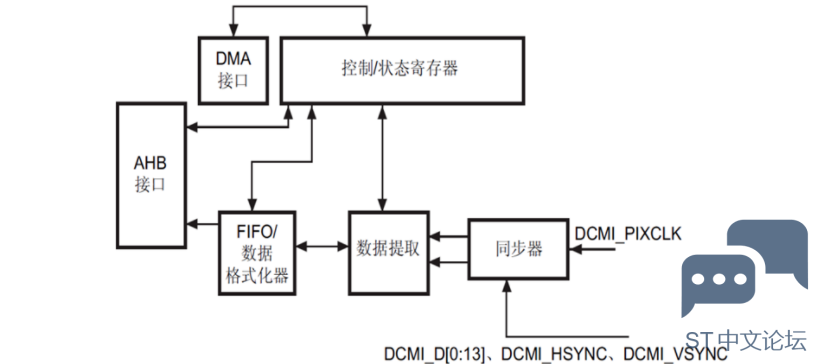
DCMI接收到的数据,存储在DCMI_DR寄存器(32位)里面,我们接ATK-OV2640采用8位数据宽度,所以每4个像素时钟,才会捕获完32位数据,第一个字节存放在LSB位置,第四个字节存放在MSB位置,如下图所示:$ P- s1 \2 ?/ b9 N+ X; T5 W( D 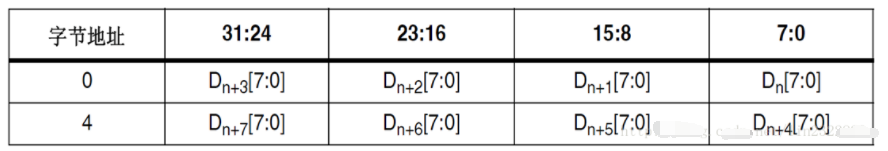
注:低字节在前,高字节在后$ ^% b O7 z8 d9 @* }7 r ; O0 S; M5 {& ^7 I$ j: s" P4 ? 8 h5 a& H, Y5 x- F0 ? DCMI支持DMA传输,当DCMI_CR寄存器中的CAPTURE位置1时,激活DMA接口。 像头接口每次在其寄存器(DCMI_DR)中收到一个完整的32位数据块时,都将发一个DMA请求,由DMA将DCMI_DR寄存器的值搬运到目的地址(比如LCD/SRAM)。DCMI的DMA请求是映射在DMA2通道1的数据流1上面的,所以配置DMA时,应该配置这个。! b% a; Z4 H, B: F2 g/ Y) q " o. Q. \1 f) v1 r+ |- z DCMI控制寄存器(DCMI_CR), L% w G, [7 n: s" k 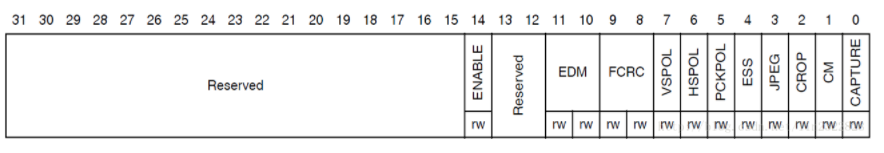
ENABLE,用于设置是否使能DCMI。在使能之前,必须将其他配置设置好。 FCRC[1:0],这两个位用于帧率控制,我们捕获所有帧,所以设置为00即可。# H8 M- i0 o0 K! h6 K5 z* ]" c VSPOL,用于设置垂直同步极性,也就是VSYNC引脚上面,数据无效时的电平状态,根据前面说所,我们应该设置为0。/ J6 f, j1 M6 {& q, Z0 n- A5 I HSPOL,用于设置水平同步极性,也就是HSYNC引脚上面,数据无效时的电平状态,同样应该设置为0。- n0 v. z7 a% @" s- E7 D: p PCKPOL,用于设置像素时钟极性,我们用上升沿捕获,所以设置为1。$ ?/ I. x& K- P- j6 k1 d CM,用于设置捕获模式,我们用连续采集模式,所以设置为0即可。 CAPTURE,用于使能捕获,我们设置为1。该位使能后,将激活DMA,DCMI等待第一帧开始,然后生成DMA请求将收到的数据传输到目标存储器中。(最后使能) ' p$ _: ^; D+ X; s7 C8 T# i 摄像头操作: ' k3 @% u# d; N: Q3 ? 7 L) ~9 g" }: |* a3 y# o 一.初始化时钟, d3 S0 v6 r& E7 T; [ k' O7 [8 u, ] 二.初始化OV2640:, q$ i5 \" |. a$ E7 ^( w 1. 初始化IO口- q3 y1 l; [/ ^+ ^2 Y% H 2. 上电,并复位 3. 执行初始化序列0 @% Q4 x' H: X7 X) J p 三.设置图像窗口设置和图像输出大小设置,可以调整图像大小或者缩放模式 四.初始化DCMI:2 [0 N6 y v, {9 N5 V& E/ U 1. 配置相关引脚的复用功能,使能DCMI时钟。3 a2 S7 c7 j& w5 \- K 2. 设置DCMI工作模式及PCLK/HSYNC/VSYNC等参数。1 f# s5 j% H M! t! L/ r 3. 设置DMA 4. 启动DCMI传输。即设置DCMI->CR的最低位为1 5 Q0 i9 L! x/ }4 ?! l |
 微信公众号
 手机版


