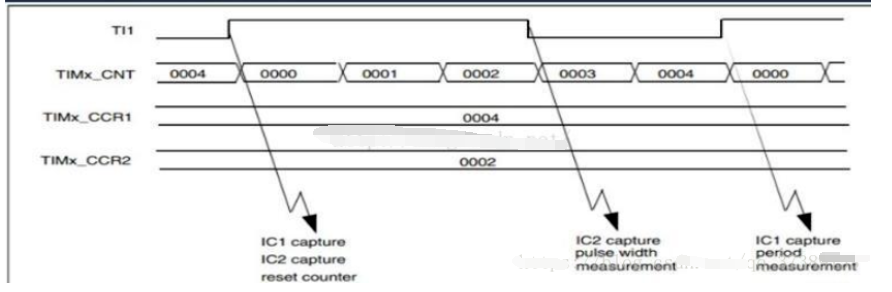
STM32 的TIM的捕获PWM波,是为了频率和占空比,这两种数据结果!它 的最基本的原理就是(打个比方):例如一个高电平上升沿过来,捕获的数值就是上升为的高电平的TIM的计数值(TIM定时器,CNT不断增加,再重新装载),这点是最基本的内容!后面就是通过前后的数值计算可以获得占空比 频率。
- N! e* a: n! r8 i) O2 j+ A3 R
. N4 \. L7 h: W7 c. }& {9 d. }9 Y+ s* |3 z
第一种方法:
1 Y9 }- i! W5 O( e- R
) m# K8 f' I2 U/ y 官方的正统方法
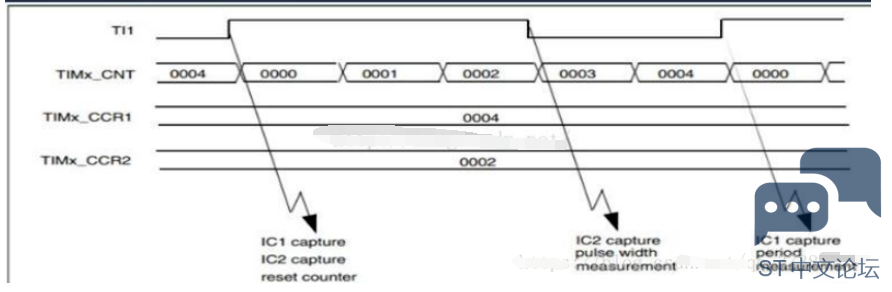
: j" r& ~2 M' L* U IC1和IC2为一组通道,IC3和IC4为一组通道,以上图为例可以得到上升沿是IC1的值为600(假设),此时TIMx_CCR2不变,计数器复位为0,然后在下降沿的时候,IC2读取计数值 即为高电平时间300(假设),当道下一个周期的上升沿时,IC1读取为600,计数器复位为0;+ R% S+ ?2 P$ ~7 {% o: F, X
————————————————8 X& E- W0 g! w+ D
- void pwmIC_Init()! L. N+ o2 p( D+ I4 w
- {! R& e8 W G& e8 N! ?1 D
-
2 p" O7 K) c) b' }) f - GPIO_InitTypeDef GPIO_InitStructure;
1 O4 w9 C; c9 q, c& y - NVIC_InitTypeDef NVIC_InitStructure;2 v/ b1 w( b% O* ?& r5 u
- 6 h+ [& o- C" ^6 P
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);! s! W2 i4 K; q. X
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);+ H* B9 L8 {) J. \ l' ]( Z
-
* d5 s- x {# u' }# @( ^ - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7;' x9 B* g7 x0 [7 e3 w2 N: z
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;" t/ p% K: Q# f% k4 a
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;" ?8 Z4 X; M, Q6 ~" Z
- GPIO_Init(GPIOA, &GPIO_InitStructure);
2 g/ k3 Z: _$ o - $ k. O* N( c/ o: c# i$ p
- $ c6 \) o2 n5 R* p9 X& c
- TIM_ICInitStructure.TIM_Channel = TIM_Channel_2;+ V% E3 g" }' G# m$ y9 ~5 n4 n
- TIM_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising;7 k3 G( }% b7 I6 T
- TIM_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI;4 F: S: W3 N/ K& S
- TIM_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; K( {; I, J$ ?0 Q% e/ e+ ~
- TIM_ICInitStructure.TIM_ICFilter = 0x0;
- a* X; u& q- M! k -
\+ r2 w* l- t9 P O: | - TIM_PWMIConfig(TIM3, &TIM_ICInitStructure);
8 D7 Y Y" }3 D8 u1 T3 M0 V& _7 [ - " ~4 O7 e% K2 e1 ~4 { M6 w
- TIM_SelectInputTrigger(TIM3, TIM_TS_TI2FP2);
$ ]0 h( B v, B( n - q0 q( f; C9 y5 v4 l6 [3 O
- TIM_SelectSlaveMode(TIM3, TIM_SlaveMode_Reset);
- {) k* U, V# ~' ] - $ n' J" ]$ D5 y- W) `5 L
- TIM_SelectMasterSlaveMode(TIM3, TIM_MasterSlaveMode_Enable);
! P( d, d3 [' K: V! ` -
" y5 h& l" d L! Y' P - TIM_Cmd(TIM3, ENABLE);2 t0 V9 [( Q% V# f- K& x
- 7 ^3 A+ W& f; O4 \( @0 C
- TIM_ITConfig(TIM3, TIM_IT_CC2, ENABLE);
6 C" X4 M h+ \1 X. X - 7 h8 N" e6 A7 c+ j: {3 d
- NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn;# G# D6 k1 x4 L% j
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;7 s; o' z! P$ B1 H* B2 S4 R1 E
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;6 f5 Q: G$ b; l& Y: I& Z
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;1 m! K6 c3 E7 s5 s$ j& W$ ~
- NVIC_Init(&NVIC_InitStructure);6 h- }: i3 V3 @8 `8 s1 ]+ ?4 q" h# Z
-
7 H* h/ X- b l* o9 k" w' f - }
5 O; d5 c9 ~( w' z- `# h% @7 d
选择IC2为有效的输入端,就是IC2获得的就是周期了,而IC1就是在这里就是高电平的时间! 假设周期:600,高电平时间:3006 J% j F" g- D4 k
可以计算的得到占空比 = 300/600, 可以得到频率 =72M/ 600;$ I; ~, y" a8 l- Y5 b* f: r
- 5 i8 K5 G% t2 n7 Z9 g6 a
- void TIM3_IRQHandler(void)
6 Y+ s" ]) `; q& K - {
9 }3 n4 p8 @7 D) y - % O& U9 d2 B, |8 ^, a8 P8 c
- TIM_ClearITPendingBit(TIM3, TIM_IT_CC2);8 G' p2 j6 ~0 C# _$ R
-
$ j7 Q: g- x6 a5 ~" o( V1 U# N - IC2Value = TIM_GetCapture2(TIM3);& M) e* W. o1 R% P" I! V' g
- / t; D2 T0 }6 a" e- n- L% \
- if (IC2Value != 0)9 l/ c0 e; z( P; m
- {
5 a6 X; v+ G9 C( W" A, M) i% \ - 5 o/ D5 Z4 X0 U, I7 C9 Z Y4 J
- DutyCycle = (TIM_GetCapture1(TIM3) * 100) / IC2Value;
. t/ V! |' M, e9 [8 Q -
$ e2 @2 _- y- ]: M+ B9 c5 d6 f -
# g6 l2 M y3 ~5 P- E: k& P - Frequency = SystemCoreClock / IC2Value;
- ~5 m. N+ P0 u8 u - }/ }+ J! @- H) u+ k
- else
6 t& x9 i r! _: I1 X) k- D - {4 m) W1 B9 G: }, A9 o
- DutyCycle = 0;) v Z, h' ^5 z3 b' g. p% k9 Y
- Frequency = 0;4 u4 u" g8 n4 b8 ~6 s
- }" c2 b3 t+ L8 i4 e- a
- }
: o6 U: S2 g8 m' q. Q/ U2 e; _5 m6 m4 V
5 ~+ |* i! N* w3 D2 Y5 X
- q9 k. i1 y0 V7 d第二种方法:/ b1 [& N2 h/ Z6 R* p: u# d! g6 t
第二种方法显得比较裸,采用的就只是获取前后两次上升沿中断的计数值差,来计算周期,从而计算频率!# j. G: B& V+ n
' [7 g) d6 e! t' P$ e4 N- void TIM_Cap_Init(u16 arr,u16 prc)//²¶»ñƵÂʳõʼ»¯ 8 c: K) v" O& E8 A# P; n* k' `! L1 s
- { //PA1 PA2 ¶¨Ê±Æ÷TIM2 ͨµÀ2 3
* c/ ~0 L+ s% _ - TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure; H+ }, w. j! [4 ]
- GPIO_InitTypeDef GPIO_InitStructure;
+ r& j( o: C% v W - TIM_ICInitTypeDef TIM_ICInitStructure;* Q7 v( P' T, R- Q6 h% x) c
- NVIC_InitTypeDef NVIC_InitStructure;
9 A/ I; [* w0 ]& P! H -
- s/ o6 |: J, I3 `# Y - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2,ENABLE);
+ t" B8 Y- Z( H: x, Z e& W" B, \. a - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE);" _4 E' ?! s% \; s
- , n' }0 }7 \" d+ H
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_1 | GPIO_Pin_2;
& m6 I" F* x# Q7 f c - GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;
7 p% x! _" m% t$ Q% } - GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IPU;7 O0 P( `- z* O# Y: h
- GPIO_Init(GPIOA,&GPIO_InitStructure);. r5 K3 V; f- e4 [; t! I
- GPIO_ResetBits(GPIOA,GPIO_Pin_1 | GPIO_Pin_2);
8 @3 A% P/ \) X2 ]! P Y - & K# [3 [# n7 [3 R& T0 n
- NVIC_InitStructure.NVIC_IRQChannel=TIM2_IRQn;* B# K: A! ?+ E$ w* ?
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=0;. r5 ^) D, u' {6 N( L- Q
- NVIC_InitStructure.NVIC_IRQChannelSubPriority=0;
& ~9 n1 ~+ A: u% X7 `% k# J9 S/ g - NVIC_InitStructure.NVIC_IRQChannelCmd=ENABLE;
9 n/ d# w6 w- u$ x7 u3 } - NVIC_Init(&NVIC_InitStructure);# q* G2 b2 [- l. ^. {
-
: R: W8 n! _% ?. G1 H) }8 Y% U - TIM_TimeBaseInitStructure.TIM_Prescaler=71;
R3 W- S2 b/ l - TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up ; \ N( ]& [1 I: z$ t/ ~4 ?2 R
- TIM_TimeBaseInitStructure.TIM_Period=arr;. R1 i* G8 c9 Y' J) }; V7 b
- TIM_TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1;
2 ?, ^; o7 k: \- p7 @2 X - TIM_TimeBaseInit(TIM2,&TIM_TimeBaseInitStructure);! L! M, N' R6 b N: U9 E- ~
- 8 W, }+ {+ x0 p' E
- TIM_ICInitStructure.TIM_Channel=TIM_Channel_2;
" Q; Z9 {/ \; p5 ]& C, f, h - TIM_ICInitStructure.TIM_ICPolarity=TIM_ICPolarity_Rising;8 y& G; {, ~$ E
- TIM_ICInitStructure.TIM_ICSelection=TIM_ICSelection_DirectTI; # _8 f! \, m* J0 O% {8 G3 d
- TIM_ICInitStructure.TIM_ICPrescaler=TIM_ICPSC_DIV1; H- v; `* E/ Q' M
- TIM_ICInitStructure.TIM_ICFilter=0x0; |0 H* f- S8 V, e# J6 l
- TIM_ICInit(TIM2,&TIM_ICInitStructure);
$ M6 _: z Y4 b' w Y - 7 a: W/ h7 q; w
- TIM_ICInitStructure.TIM_Channel=TIM_Channel_3;
8 N* d5 O) W: X. n4 F - TIM_ICInit(TIM2,&TIM_ICInitStructure);4 A- H4 T! j3 j
- 0 C' ^/ D/ f" u
- TIM_Cmd(TIM2,ENABLE);
4 ~" }) u* t# _* A- ~$ x2 K3 B1 U - TIM_ITConfig(TIM2, TIM_IT_CC2 | TIM_IT_CC3,ENABLE);
4 Y, v* x. U L -
' _) G' l! d1 O5 I - }
. l K+ W. |9 z0 P& m
\% k) H I5 q j' S6 d
' _0 w0 F9 |: ]- void TIM2_IRQHandler(void)
4 Z7 q8 _$ A! T5 D/ C - {7 X- {* n5 F/ v/ X0 {
-
0 r, C7 Z8 _# N% D1 C+ `& K | - if(TIM_GetITStatus(TIM2,TIM_IT_CC2)==SET)9 S) t+ c! o c7 u( D& D4 K x
- {0 W- M7 [* J' x
- TIM_ClearITPendingBit(TIM2,TIM_IT_CC2);
1 R6 k( ?+ L. ?: w" Z7 U: V4 F+ q - if(flag1==0)
& U7 i" m7 Q) ?* h2 z% T - {
/ w. u) f0 O" N7 ] - one=TIM_GetCapture2(TIM2);
9 z2 z6 M. P# O - flag1=1; + [, R* V( l2 Q6 b
- }. F! Q3 W' z3 g# ?1 ]# W5 k1 C
- else if(flag1==1)
, d; M( L' y2 ^. q$ m1 W' V - {3 K% K) E$ M- y
- two=TIM_GetCapture2(TIM2);
+ I9 s( D* }9 b6 F1 @2 P; J$ G7 g - if(two>one)) c* ^) G! X8 K5 n3 r
- { : B a- J. r7 g5 b9 p+ W; x
- value1=(two-one);
5 b& n; `7 f8 r) L - }2 w) G9 x- p4 c/ ` Q' P
- else! h3 [/ e7 V3 g; S* b$ {
- {
/ o# k8 W' E" g& Y: z3 B# q+ Y - value1=((0xffff-one)+two);$ y# K' {" G/ n% p
- }* v# D: Y+ y2 j) x3 E
- Get_pinlv1=36000000/value1/36;
: K4 S& J8 s, ~' t9 Q - flag1=0; 2 I9 o- h* M* i. d t) S$ U* `& j, |
-
. S. @$ A% `5 s- [) p4 i | - }
1 \' n' C4 d. X( {/ M - }
' i1 a5 o! e+ A7 p6 l1 ^ -
4 L" k8 l" y+ ^, P! x$ @ - if(TIM_GetITStatus(TIM2,TIM_IT_CC3)==SET)
1 Z } ?! x* v - {
1 d: h+ E6 H+ N! z - TIM_ClearITPendingBit(TIM2,TIM_IT_CC3);) I* C. s$ z* G% Y; D) R2 Y: S
- if(flag2==0)
1 N O( S2 A# F/ C# U - { ]$ B0 T6 p8 E. k2 X) B& p
- three=TIM_GetCapture3(TIM2);$ p' m/ p* Q. F* m7 `: d
- flag2=1; ' Y! G! {' J, Z! m' W0 t
- }
- i, u q! M7 b( _- T - else if(flag2==1)5 m b, c( ~, n. x |. Y
- {
+ _' k, Y \9 e3 @' b - four=TIM_GetCapture3(TIM2);" Q* F; V1 g B5 a
- if(four>three)! J9 j, m6 q& V8 t: A n
- {
* W( ]! H& D9 F5 P2 A( \8 t. D - value2=(four-three);
0 R, [8 @/ j1 T- I - }
& Z# ? W, l6 @ - else$ x" {/ O( |# y# P2 a
- { * L' B" t, j# S5 ^! e$ y' ^ _( Y
- value2=((0xffff-three)+four);' O" _& ?, X; E; ? N
- }
F: l5 B3 k# d" V: z" E - Get_pinlv2=36000000/value2/36;
& T+ p8 f4 i' H" N - flag2=0;
; Q9 b) ~3 \& u7 g( e2 H1 t - K) ^% W1 w J( m7 o1 A
- }
. u) f0 m: g" h0 m. n4 H" _ - }
5 D6 @9 ~5 V5 {4 x# p; s -
; _6 ?7 o4 j( d: N7 h0 p: P" S - }
3 M! {5 j: y. V
8 n' z" |% h" A. v5 O6 f5 m7 l# ?
! }/ l P) F% Y, s+ m# _0 `$ ?0 B. S9 d, f6 N
2 o; s) x, R+ y& G" a4 x0 U
; M' C' {6 h8 @ |





 STMCU-管管
发布时间:2021-6-18 12:48
 微信公众号
 手机版