STM32定时器pwm模式输入捕获##5 p3 k! U# v& X
STM32中的定时器,除了TIM6和TIM7,其他定时器都有输入捕获功能。这种模式通常用在对输入信号频率frequency、占空比duty、高低脉宽的计算中,具有很广泛的用途。
& @! M G0 ]7 h( W0 \! v# X6 |* y+ { g
- P4 R8 O2 l: _2 n* sSTM32的输入捕获,简单的说就是通过检测TIMx_CHx上的边沿信号,在边沿信号发生跳变(比如上升沿/下降沿)的时候,将当前定时器的值(TIMx_CNT)存放到对应的通道的捕获/比较寄存(TIMx_CCRx)里面,完成一次捕获。同时还可以配置捕获时是否触发中断/DMA 等。
% [! @$ @* Z! A* s0 u0 N' M8 d" F/ T3 \7 N" b$ J1 C0 F& ^$ E
3 X0 ]5 x; S F' y( _' f
PWM模式捕获方法:利用TIM3_CH1作PWM输出,TIM2_CH2捕获上述PWM信号,并测出频率和占空比。设置PWM频率为1KHz,占空比50%。
& b6 F4 ]( q$ q- E1 u具体步骤:! V- C& Y: G5 I' f/ |
8 _7 \0 X" Y) Y* j, c8 D# H+ _3 g' Y8 n2 {( c5 A
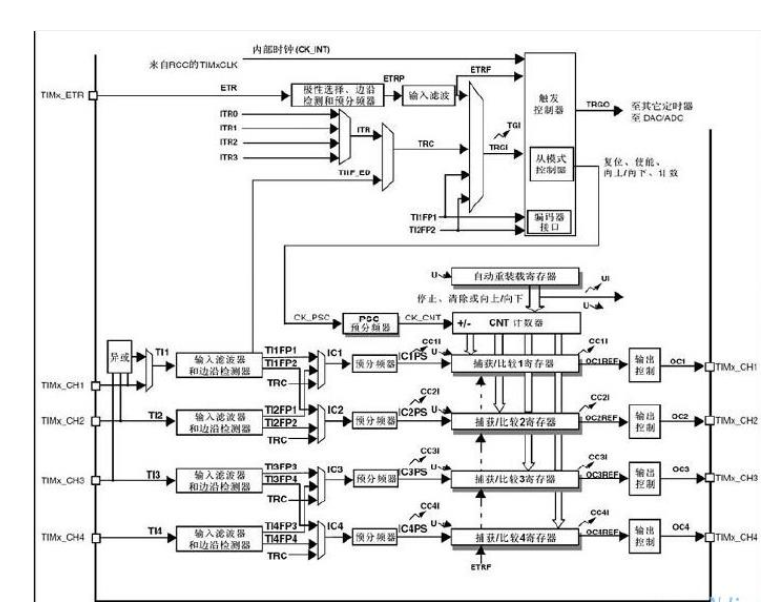
1、为了实现PWM输入捕获,TIM2占用了2个通道。第2通道的电平变化会被第一通道和第二通道引脚检测到,其中第一通道被设置为从机模式(如何快速判别主从机模式,规则如下:如果设置的是第二通道作为PWM输入捕获,则剩余的第一通道都为从机,反之亦然)。
1 M4 P( V6 k- L2、假设输入的PWM从低电平开始跳变,在第一个上升沿到来时,1,2通道同时检测到上升沿。而从机设置为复位模式,所以将TIM2的计数值复位至0,此时不会产生一个中断请求。
! {0 _ u8 A0 M+ |! {/ v3、下一个到来的电平是下降沿,此时通道1发生捕获事件,将计数值存入通道1的CCR1里。# W, Y: w7 ^5 Y$ G$ j8 W/ u9 z( D& f
然后是第二个上升沿到来后,此时通道2发生捕获事件,将此时的计数值存入通道2的CCR2里。复位模式此时又将TIM2计数值复位至0,等待第二个下降沿到来。
5 j, f$ g) `" O5 a4、一次捕获过程完成,则PWM的频率f=72M/CCR2;占空比:duty=(CCR1/CCR2) X100%
" C: \- |. [' i5 A4 Q注:
H- P7 q E |; T" |. K& lPWM输入模式时,用到两个通道(一般用TIMx_CH1或TIMx_CH2),只给其中一个通道分配gpio时钟即可,另一个在内部使用。给一个通道分配gpio时钟后,需要设置另一个为从机且复位模式。(例如使用ch2,ch1就得设置成从机模式)。当一个输入信号(TI1或TI2)来临时,主通道捕获上升沿,从机捕获下降沿。- n! Q# p. W8 j2 Y; ~4 ~
在CH2通道中:
) h4 u7 F3 b3 _3 e PTI2FP1和TI2FP2都来自同一信号TI2 的边沿检测,信号相同,同一个TIx输入映射了两个ICx信号。
, J7 I) x8 p+ YTI2FP1和TI2FP2可以分别由连接到的ICx (IC1或是IC2)相对应的控制寄存器设为上升沿或是下降沿触发,这两个ICx信号分别在相反的极性边沿有效。如果TI2FP2设置为上升沿触发,则TI2FP1设置为下降沿触发,二者极性相反。
" F7 S. I$ G: j+ n s9 i' sCH1,3,4相同。
$ F z. r# a% V) ]4 x2 U
+ e7 P( ?1 C e+ n& ?4 o9 j# \$ r( n+ ], }% P0 d6 t
具体程序:
1 f8 h- { _4 B R- x- include “pbdata.h”) V b, S- J3 A1 O
5 U N9 C2 X/ i* d( |# Y [' R- i- void RCC_Configuration(void);
# E; y$ V, Y; i, e2 @& M( @ u - void GPIO_Configuration(void);9 q6 j M& O/ L) u, j5 B7 ] R+ _; t' v
- void NVIC_Configuration(void);
5 d+ ?9 k/ W6 a% O7 v, ` - void TIM2_Configuration(void);6 r- y- q' _3 V5 t0 J- v: X
- void TIM3_Configuration(void);
5 Z6 h" d7 H/ e/ C& S9 j! W4 W+ _ - void USART_Configuration(void);: E& d9 r- I- }' v3 p
6 b+ k$ N+ d2 B* G: X9 y E$ f @- int fputc(int ch,FILE *f)1 U% u/ T/ d( p5 [
- {$ }5 O* {) q' ^6 F9 J+ T* j
- USART_SendData(USART1,(u8)ch);
% j& S. Y$ ?! [: }+ F6 J/ ? - while(USART_GetFlagStatus(USART1,USART_FLAG_TXE)==RESET);; X' j0 R/ l" W7 @8 G1 v7 l
- return ch;7 q# z5 ?9 f7 {) ]* e8 x
- }
4 o& {% O2 o( i, i3 ^ - 7 D$ t% D. _4 _& m: Z
- int main(void)
9 T$ X! V0 K$ z7 ?7 H0 F* o - {
3 ^; I$ l) f! \* @0 u" z - RCC_Configuration(); //配置时钟
3 ~0 y) c: R, s# z% d1 F - GPIO_Configuration();//IO口配置" O; Z" d: [$ ?/ q! Q. Q9 T6 r4 O
- TIM3_Configuration();6 X! I: T6 k+ M/ v( n: r; l! |
- TIM2_Configuration();% a7 o/ V0 V8 D( l, D+ B2 I/ F
- NVIC_Configuration();
9 D+ _- s* {8 m. M( |3 a* ~$ N, a - USART_Configuration();% ~) v! J G# D/ G
- 9 a0 _3 M& t+ G( m
- while(1)7 j$ y- `7 ?! R7 ^/ K
- {# X W; H7 b5 ^3 P& B
- if(flag==1)2 @& I/ C* u7 c
- {4 d3 L- ~( ^- @2 Q; ~ L
- flag=0;
' J! f3 Y- x+ ~) W" ^+ D, H3 p - printf(“the duty is %d/r/n”,duty);
8 b d% A4 p' ^1 P: q- F. v - printf(“the frequency is %.2fKHz /r/n”,freq);7 r. `: {, @2 |* o
- }: B. w h' c" v6 J5 X; B/ Z% e0 p
- }. L1 l. J& s {' d: W
- }3 e0 W9 r6 K0 s* d
% `' L e4 b3 W- void RCC_Configuration(void)
! L* f/ f4 b5 o; ~8 d - {; m; B& f$ C3 q& Y0 T* v8 C1 ]/ ?$ a+ J
- SystemInit();! F2 u9 z+ j( G! K
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA|RCC_APB2Periph_USART1,ENABLE);
0 M# [+ M/ K; p" I _( K5 x, o - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2|RCC_APB1Periph_TIM3,ENABLE);
5 x6 P, H* z4 q& A5 ~+ _$ j: Z$ d* o2 e - RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO,ENABLE);: t& f& @# m- H) R: `
- }
. `( t$ N* V( L
$ r t2 f8 M3 F0 ~6 H" D- void GPIO_Configuration(void)
6 ?% s; T( }( Q7 @8 V2 i! c - {
/ s2 b9 @0 h3 ?2 n. q2 J - GPIO_InitTypeDef GPIO_InitStructure;3 g$ W4 v E0 `0 V, }/ S8 ?7 T" O
- //LED- L7 E0 z: L0 c' g/ Z
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_9;//TX, X* e+ q7 @4 T. C! r1 N
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;9 \3 c1 E7 c) s9 X/ h V, w' s
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;- x! x5 c6 r/ z
- GPIO_Init(GPIOA,&GPIO_InitStructure);
) n+ ?4 Z5 ^4 j" h: N4 I2 u
6 X% _0 s! A( Y- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_10;//RX, A) W; H% t2 }- M' h
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IN_FLOATING;( A* J' e) n3 t# q0 K5 N
- GPIO_Init(GPIOA,&GPIO_InitStructure);
. P( ^7 p5 u( m" Q @
* Z# U. h, s7 w9 I3 y/ o7 Q( P- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_6;//PWM,TIM3_CH1
" l* g) m- Z% F0 @4 W6 s0 }2 Y; x& w - GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;
) F' C; r' F v g - GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;
: P: X( I$ Z2 \. g; Z - GPIO_Init(GPIOA,&GPIO_InitStructure);6 t3 S# r6 e+ f& z0 ]
- & C/ r- E- b$ M3 n y& u1 C
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_1;//TIM2_CH2" t R3 H. g4 N5 H/ @/ } s$ Z
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IN_FLOATING;5 n/ B1 L1 m1 p" b1 ?2 z
- GPIO_Init(GPIOA,&GPIO_InitStructure);- ]; [. y' q$ ?
- }' n5 ~ t6 m0 S
# _! I- U$ {4 W) w8 }7 d- void TIM2_Configuration(void)
+ H% \; A- t' H; X$ G - {
: u$ F* r, _" [9 v- _ - TIM_TimeBaseInitTypeDef TIM_TimeBaseStruct;) ~6 g5 a" X9 p5 A+ w: ]$ V
- TIM_ICInitTypeDef TIM_ICInitStructure;
, c a0 |. V- z! Q
& Y5 j. p2 a& p( C3 L! ?4 c- TIM_ICInitStructure.TIM_Channel=TIM_Channel_2;//选择TIM2_CH2,选择输入端 IC2映射到TI2上
! o" M' l' t6 Z+ u2 q5 b* @ - TIM_ICInitStructure.TIM_ICPolarity=TIM_ICPolarity_Rising;//上升沿捕获
: ~: ]8 v3 E) M' ^ - TIM_ICInitStructure.TIM_ICSelection=TIM_ICSelection_DirectTI;//映射到TI2上8 _' F$ b3 s9 @
- TIM_ICInitStructure.TIM_ICPrescaler=TIM_ICPSC_DIV1;//在捕获输入上每探测到一个边沿执行一次捕获
( W9 x% r w! }5 W - TIM_ICInitStructure.TIM_ICFilter=0;//滤波设置,经历几个周期跳变认定波形稳定。(采样高电平,只有连续采集到N个电平是高电平时才认为是有效的,否则低于N个时认为是无效的,N取0x0-0xF)# O$ C, J# ?: A4 W2 c5 f
- TIM_PWMIConfig(TIM2,&TIM_ICInitStructure);//以上是输入捕获配置
3 W$ I. G8 i, G3 X. x; ?5 R - TIM_SelectInputTrigger(TIM2,TIM_TS_TI2FP2);//选择滤波后的TI2FP2输入作为触发源,触发下面程序的复位" l* ~4 l: @: E8 c S
- TIM_SelectSlaveMode(TIM2,TIM_SlaveMode_Reset);//从模式控制器被设置为复位模式-选中的触发信号上升沿重新初始化计数器并产生一个更新信号(上升沿一到,TIM2->CNT被清零,每次上升沿来到,CNT都会被清零), b) }" ^$ a. E8 u
- TIM_SelectMasterSlaveMode(TIM2,TIM_MasterSlaveMode_Enable);//启动定时器的被动触发
) q- Y _- H V& I% { w! d - TIM_ITConfig(TIM2,TIM_IT_CC2,ENABLE);//捕获中断打开
; h' n7 K8 F. E* f0 E3 w, F - TIM_ClearFlag(TIM2,TIM_IT_CC2);//清除标志位7 T; D; v: w! W/ `! n
- TIM_Cmd(TIM2,ENABLE);//使能定时器2; e+ {8 G- ~( k6 M" O- v9 c
- }
A7 t. ^. Y$ v7 Q - ' b5 v& i1 |% j" I
- void TIM3_Configuration(void): E/ u3 p! K7 q( r" Y" Q/ U
- {
9 p, v8 d' W9 y+ k5 d8 ] - TIM_TimeBaseInitTypeDef TIM_TimeBaseStruct;
% d( L+ ~2 }9 S3 h5 Q4 U - TIM_OCInitTypeDef TIM_OCInitStructure;
; m1 U) W6 a2 M N) v( }- }1 \ - TIM_TimeBaseStruct.TIM_Period=72000;//计数初值9 X( f' t! g" [/ v( a, \7 I
- TIM_TimeBaseStruct.TIM_Prescaler=0;//分频系数0 v# k6 u* Y0 D' m) @8 E4 |1 S
- TIM_TimeBaseStruct.TIM_ClockDivision=0;//时钟分割. r' {' M3 V9 p( X7 t F
- TIM_TimeBaseStruct.TIM_CounterMode=TIM_CounterMode_Up;//向上计数模式
( L7 p1 F9 R# u$ R - ' Q q! g" H- I& ?
- TIM_TimeBaseInit(TIM3,&TIM_TimeBaseStruct);
" G7 s4 ]0 B3 J* t+ ^' K5 T; D$ h5 s
! b* I& s* v8 X- //TIM3_CH1作为pwm输出
. N0 C5 I4 N; a5 v - TIM_OCInitStructure.TIM_OCMode=TIM_OCMode_PWM1;
4 A' o0 l) j1 E' U+ r. _/ { - TIM_OCInitStructure.TIM_OutputState=TIM_OutputState_Enable;
; u5 A2 t6 m+ {, `/ {! [7 Z - TIM_OCInitStructure.TIM_Pulse=36000;
; o6 w+ l+ B3 `6 w' f3 G/ \, T - TIM_OCInitStructure.TIM_OCPolarity=TIM_OCPolarity_High;' h8 X- _% s/ @+ ~
" s+ F- R& v3 H- TIM_OC1Init(TIM3,&TIM_OCInitStructure);
4 _2 O, ^7 L2 x4 G; X - 7 {; s4 J$ |" j
- TIM_OC1PreloadConfig(TIM3,TIM_OCPreload_Enable);! _: s' `" A) K, c
- TIM_ARRPreloadConfig(TIM3,ENABLE);
; s8 y+ d: k- u( ` - TIM_Cmd(TIM3,ENABLE);
6 P2 s! b6 X" V/ e$ _
8 h! C& z' i" O( U- }
; \1 S# j) c9 t' E, m. @ - 6 X7 z% q" O4 G4 f/ r+ I$ t7 U
- void NVIC_Configuration(void)
" ]! y4 h+ P) h6 u1 w% V - {$ m, u, Q0 Q X& Q# P0 W
- NVIC_InitTypeDef NVIC_InitStructure;" ^) k" V3 p9 U9 S/ ]) Q
; Z6 M2 v3 C1 ?/ Q" f- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1);
" S( j+ u# U6 S" u" A - 2 N; _1 l2 D2 I3 ~& B! ?+ R$ v0 D
- NVIC_InitStructure.NVIC_IRQChannel = TIM2_IRQn;
0 \7 _4 n9 ]# e6 }' s. f8 M6 l - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;2 A" h' ~0 J- Q) |& ]2 Y
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;
: W- `1 Y* y! F - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
; ]) s# g3 y a8 Z5 W' g - NVIC_Init(&NVIC_InitStructure);
: x5 F1 F- D* k7 c( @. H - % h% [1 L- a J- x, h1 u
- }
8 V4 z6 `, n% i: X r- R( r) ]- Y: r
4 n7 Q7 I/ ~$ e8 Z8 s- void USART_Configuration(void) D- @* S" [4 L9 B
- {
. R7 F) Y9 E: S2 V - USART_InitTypeDef USART_InitStructure;: p. g, r& O b# j: s) d! [& d
- ' V0 A- s8 O" [. g7 [
- USART_InitStructure.USART_BaudRate=115200;' q2 m5 K" D: `+ C0 E+ l, c( h9 C( _
- USART_InitStructure.USART_WordLength=USART_WordLength_8b;, k! n8 _- \, u
- USART_InitStructure.USART_StopBits=USART_StopBits_1;
) m/ _- J" H. G: f% A1 v2 z$ l - USART_InitStructure.USART_Parity=USART_Parity_No;4 _7 ~. v) n" q$ L L5 _: W
- USART_InitStructure.USART_HardwareFlowControl=USART_HardwareFlowControl_None;/ V2 A3 Y/ }' R E$ E/ B8 f7 x8 n" `
- USART_InitStructure.USART_Mode=USART_Mode_Rx|USART_Mode_Tx;
2 X+ u' w) L# v2 A- }" j8 H
7 d* A* }2 o; m8 I) x- USART_Init(USART1,&USART_InitStructure);
+ [1 g) A* ^1 k9 m- K - USART_Cmd(USART1,ENABLE);
5 [6 X( U) J( m: d0 O* P - USART_ClearFlag(USART1,USART_FLAG_TC);% a' Z- t* `6 c" p$ J: N( b4 @
- }. [' ^ R& _1 s
+ }7 u9 S8 `. s& I( K0 N- //中断程序+ Q; I8 d" W2 i% p
- void TIM2_IRQHandler(void)
" G9 [+ q# E% e& z) R - {
8 J1 m* q/ q$ i- G' g' b' R# C - if(TIM_GetITStatus(TIM2,TIM_IT_CC2)==Bit_SET)
$ @5 ^, j, o( p( c3 A& q - {3 `& _1 ^* u( m% N( @+ |2 h
- float IC2Value=0;; w2 E) s2 {& |8 L' i
- float DutyCycle=0;: ^$ [, `& A( ^4 c6 W8 }; v
- 9 @/ I! Q% Z2 J. c ~8 v# G1 p) J% j
- float Frequency=0;' c2 R }- l( {: _9 T
- float pulse=0;' i) o/ C, H) w5 G" W- N: a- [
- * v/ L6 o6 d8 M) Y5 l3 ]+ L1 R
- IC2Value=TIM_GetCapture2(TIM2);//获得CCR2的值, H i# F4 p$ y# e9 a' P' Q. m
- pulse=TIM_GetCapture1(TIM2);//获得CCR1的值, e0 U8 t- y3 G B
- DutyCycle=pulse/IC2Value;; c0 w% a- Q' J, D
- Frequency=72000000/IC2Value;
4 w2 j8 B- u2 \& v; l - duty=(u32)(DutyCycle*100);
% ?3 Y; l/ ~7 ]5 z( X8 ? - freq=(Frequency/1000);% P% Y, N$ K$ W+ t& B' f- V) c* z. P
- $ ]* m. W( X, C7 j$ E
- flag=1;
2 I$ t& {, Q. {3 b" b7 Z- V7 e0 I - 6 d$ o7 T. L1 G8 a+ z( m, [4 Z% O
- TIM_ClearITPendingBit(TIM2,TIM_IT_CC2);" r1 j5 h7 W2 p. M, j
- }
: Y, I: T$ S$ e* l4 L5 l - }
; c, @* b/ D( M8 L* v
3 E6 Z# w% u' e1 k9 q! T0 C- duty和freq是定义的全局变量) W- {6 Y2 [& f) G, k) g
- extern u32 duty;
2 }5 B6 u( F' Q9 `$ ?* e" Q- s1 l5 ` - extern u16 freq;
, _1 a" M4 U% o: @" A* O* R! l
: D6 | R& u6 m0 f7 ]* J0 `. F' [- u32 duty=0;; a- ]# ?6 k0 g# A8 Q7 Q( N; L
- u16 freq=0;
$ t' J4 R n5 S& z1 T* p3 ~4 r- n) c+ p# r8 v1 a5 H" n
其他应用:0 ]. f- b' {3 M; C
1.测量高电平时间:a,上文中的CCR1就是高电平时间;b,当使用一个通道CH1时,先将触发沿选为为上升沿,产生捕获中断,读取CCR1中的内容,再改变触发沿为下降沿,下降沿到来时捕获,再次读出CCR1的内容,两次相减为高电平时间。2 f5 y3 u* K& s T4 X) g! e1 V
2.测量脉冲个数:a,开启定时器1的捕获中断,捕获信号边沿(上升沿或下降沿)进中断,count++计数,再开启定时器2的更新中断,定时一定时间进更新中断,读取count值,此为脉冲个数。b,开启外部中断,配置沿触发中断,count++计数,再开启定时器x的更新中断,定时一定时间进更新中断,读取count值,此为脉冲个数。
+ Z p' x$ @% U8 x4 t4 d3.计算一路信号的频率,可以选择定时器的CH1或CH2(不可同时计算两路频率,否则计算出的频率是后初始化的那个通道代表的信号频率。当然,要同时也可以,每次得到频率后切换通道,将数据通过DMA取走即可),使用PWM输入捕获模式,使用上升沿触发。而CH3和CH4通道则不行,如图2所示,只有红线所指的4个信号连在了从模式控制器上。所以,对于3和4通道,计数器的值不可能在接受到信号上升沿时候,有复位这个动作。3 h; j; c& l# w- _; ]# {( f. e8 ~, i
/ j5 O) w+ C2 X. d. K3 Y8 a! B" A( ]1 R
|





 STMCU-管管
发布时间:2021-6-18 12:57

 微信公众号
 手机版