串口发送数据5 w0 c# n7 M& }
1、串口发送数据最直接的方式就是标准调用库函数 。
7 m5 I n" h- o$ u- void USART_SendData(USART_TypeDef* USARTx, uint16_t Data);
% q7 h/ d* u1 R4 m, h2 V- void Send_data(u8 *s)& V a1 Q) _* T+ j
- {; D- W5 ^8 a* A; y. H( a% f, f
- while(*s!='\0')
0 F8 {7 V& w9 j+ P5 _+ q - {
% t# _4 F4 a! O7 R$ z" U' D+ z - while(USART_GetFlagStatus(USART1,USART_FLAG_TC )==RESET); ) w# h, x: E, M7 ^( u
- USART_SendData(USART1,*s);3 ~6 C$ ^+ V. S" `1 m6 F
- s++;6 D$ g& m7 C( ?4 F6 z* c
- }
* E7 ~# J) B' `; k! U, |3 h - }
- while(USART_GetFlagStatus(USART1,USART_FLAG_TC )==RESET);
- void Send_data(USART_TypeDef * USARTx,u8 *s)7 s3 i E' g( O5 q0 M4 c# m
- {
. H9 L2 y$ @4 K4 E. \ Q; Z - while(*s!='\0')
8 D0 ]! s( Y) k. f - { # z4 Q1 d5 u7 z4 }9 T2 L
- while(USART_GetFlagStatus(USARTx,USART_FLAG_TC )==RESET);
$ t9 D# ?5 [; _$ M$ T1 W - USART_SendData(USARTx,*s);
- J9 N' a7 u/ Q- ?& C - s++;
2 Y. L0 R$ T; m5 F9 e" s1 U0 } - }1 w8 t6 a& o7 Q" N8 A
- }
C" d2 C' @0 Q4 w9 ?: j( Z: B0 C' o# X* |' ?
0 I' E& P9 i# @" M
当然也可以简单的实现把该函数复制一下,然后修改串口号也可以避免该问题。然而这个函数不能像printf那样传递多个参数,所以还可以在改进,最终程序如下:* k' j" |: `; ~8 v
1 k' W% D" U$ M; e* j2 x* F- void USART_printf ( USART_TypeDef * USARTx, char * Data, ... )
# b. w" j5 s# m& K, d* [# n! M$ ? - {
l& {, _# d# y* p5 u - const char *s;* ^/ H- ^! Y! V& P- l
- int d; 0 `3 [7 p: }6 F8 s) n6 p/ Z
- char buf[16];
' [1 d7 M; B+ t -
) O1 o0 L& z, x - va_list ap;
& G8 W# `4 Y, D& E$ Y( t5 J! S - va_start(ap, Data);% k# X- v: f' Z8 O/ J' B( J% p
- ) H4 `, b# z4 L/ t7 ]
- while ( * Data != 0 ) // 判断是否到达字符串结束符
9 d. J* d2 D# M1 G& M6 _; Y7 o$ O. d/ z - { " U! T* _7 A" F1 w8 R
- if ( * Data == 0x5c ) //'\'& W% v& k. }* E% B# z* ^
- { $ q) v: a* j1 Z, u6 ?0 [; z
- switch ( *++Data )# n1 C$ ]; l) t% t
- {
, w1 q9 e! c6 a# |& Y& @ - case 'r': //回车符, V7 g& d- h& B6 V; l: x6 W
- USART_SendData(USARTx, 0x0d);% D7 n8 T) I. j8 r( `3 t
- Data ++;) a0 l c% X# W% R0 Y- p
- break;& \1 F2 U8 t! Z% Q7 {, o
- # \& d2 l1 t( m2 p
- case 'n': //换行符
3 y. I1 E1 |: o \1 d - USART_SendData(USARTx, 0x0a); * W$ |, b" y5 g2 m
- Data ++;
# T& U# H2 v* [, U2 S) s6 n, X - break;1 }6 i# B1 S# M; l& v* Z
- " F/ L- G: C7 ~; f& c
- default:
- g0 x' _6 J: w - Data ++;7 M/ ?" e& N0 i
- break;
# ^0 i3 }. m" s9 Q - }
) D5 Z6 L! F8 @( l6 t) G9 g# h - } g2 N8 b- B$ V) _* p6 E
-
. w! g4 `% R. P+ p% q$ Q, W - else if ( * Data == '%')
4 k% ]! R, y' ~* d9 a - { //0 H9 T) P( N) C3 ~6 X
- switch ( *++Data )
. Y# H4 t( ]3 `6 O3 s. R - {
' y% E. ~; b8 K6 E( }6 z. G7 T: e - case 's': //字符串
8 L- y1 I3 I2 x) J1 P; I6 r& ] - s = va_arg(ap, const char *);# M; r8 a( s0 ~5 v' l' J/ H/ D
-
! F, e2 C4 L( t7 U - for ( ; *s; s++)
. t6 ^" H$ F; @" e% L8 v$ Q7 s& j - {
0 x1 h4 [$ V% h, o$ j - USART_SendData(USARTx,*s);! G2 A* V! ?1 H# L% U, I3 L
- while( USART_GetFlagStatus(USARTx, USART_FLAG_TXE) == RESET ); |. M3 V7 e3 G1 B8 b7 Y5 \8 z3 h; y
- }
* f0 b1 ?8 w. U" ~ - , }! M% Q! S$ w+ U8 w4 v& ^
- Data++;
W2 N" O0 U/ }/ l - " O m) T" {8 U: `6 O
- break;
7 d" n# U5 j+ u) L- U$ _$ h( R - . J; { s' I4 ?2 s6 Z
- case 'd': + W+ b; R; b4 p; g5 U
- //十进制! P2 U& E1 w' d$ {, {
- d = va_arg(ap, int);
+ i/ x) {3 N" V) O4 y -
/ g. c6 v% p2 L - itoa(d, buf, 10);
% F$ [( }4 F7 F! f9 e; Z -
% H/ K* ] E. ]. g _/ ~; G - for (s = buf; *s; s++)
3 A' X. y" w g. ]9 v* w - {$ I: w8 u+ s% J! M: A# J" w
- USART_SendData(USARTx,*s);4 L% j4 a$ Y4 Q* a0 q l
- while( USART_GetFlagStatus(USARTx, USART_FLAG_TXE) == RESET );( L! g* e$ ?) m9 N6 @0 s" f3 q
- }1 t8 C' c, U L/ Y
- 7 h% G2 w7 h4 C0 p
- Data++;
4 y: h3 Y y$ A- s6 U - 1 j" N! w m2 ?& C) e9 E" W2 t6 n0 ~
- break;
( F* [& K. A3 u+ O( \; b( t# I* Y! p - " h. q _; V2 a [: a
- default:
' ~/ O8 s) Y# @. R - Data++;
4 V8 G8 }0 \; h9 E -
+ l: p# d2 }5 L: y! E; U) w5 l, n - break;$ y7 A) p# J$ S/ K' S3 I
- ( k6 O9 O/ F! _
- } 2 ~; s) s- ^! H' I, ?' S
- }, i8 B* W. U p; \: ~- b1 s* H
-
0 A3 ]0 B% b- {, v - else USART_SendData(USARTx, *Data++);6 p) M3 n( S5 M; j
- 2 x; a& ]( D3 Q# J y' K! G) @
- while ( USART_GetFlagStatus ( USARTx, USART_FLAG_TXE ) == RESET );# N! I" n5 K* r3 H
-
0 `3 v) b. w% g6 |; h" j5 | - }% t. z+ \2 j' M, V5 Q' X
- }
$ ~) |, H- f+ J( S3 Z; G8 w: e, {% ]1 {" _+ E+ T
! C7 h2 D- M: D* r+ P0 W0 d
2、 直接使用printf函数。
! y. E+ X2 I0 n2 k" m( g很多朋友都知道想要STM32要直接使用printf不行的。需要加上以下的重映射函数:6 P$ {' l% z+ M+ O8 C9 R3 H
& z5 L: l$ m5 J- Y
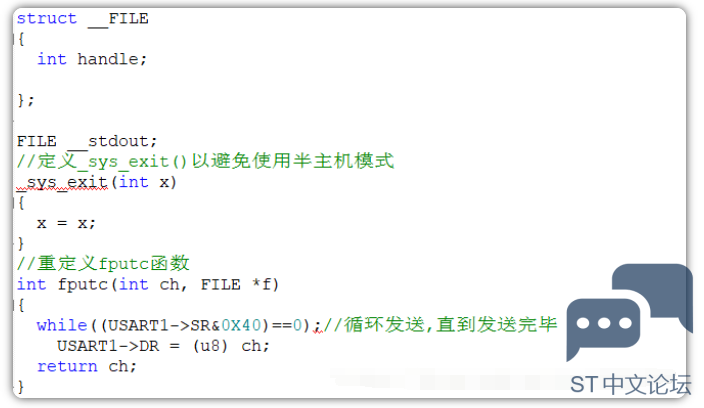 T9 `: w4 h; ~$ Z3 Z
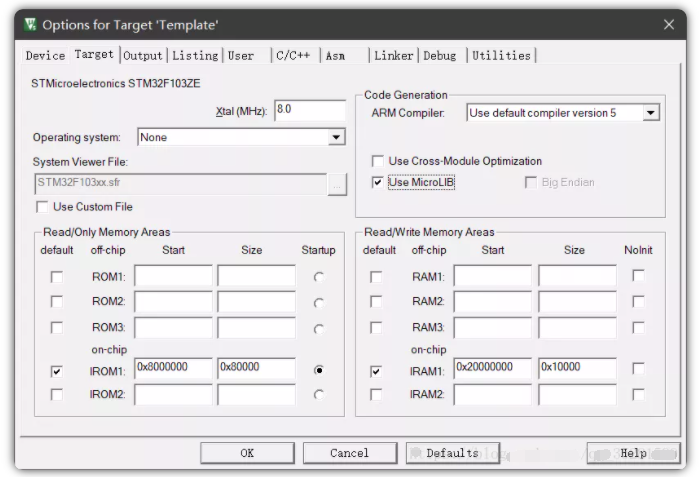
如果不想添加以上代码,也可以勾选以下的Use MicroLI选项来支持printf函数使用:: ]( l; x1 J6 Q! f, {
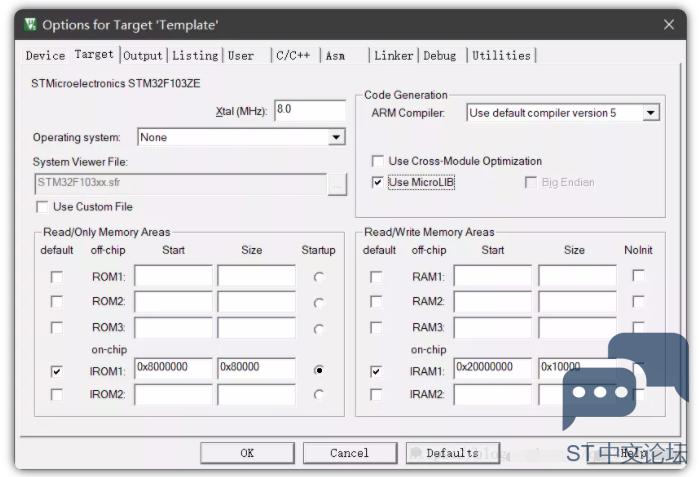
( x/ U* X2 s- T: D) o
: B# c9 y1 q4 `; z! ]2 B0 A3 k' L串口接收数据
& r+ K4 y7 K( _4 ?$ ~/ P# c串口接收最后应有一定的协议,如发送一帧数据应该有头标志或尾标志,也可两个标志都有。
2 p" K! N% f& u
# r5 Y) Y+ d5 y5 e' f这样在处理数据时既能能保证数据的正确接收,也有利于接收完后我们处理数据。串口的配置在这里就不在赘述,这里我以串口2接收中断服务程序函数且接收的数据包含头尾标识为例。
0 Y+ O# T- \4 E) k5 ~; r5 _8 K4 `+ b- #define Max_BUFF_Len 18
; @$ [$ E2 L- j& w+ e+ d - unsigned char Uart2_Buffer[Max_BUFF_Len];
! F& |4 R$ ]- w& i0 J4 L - unsigned int Uart2_Rx=0;# g3 L6 q: j4 X
- void USART2_IRQHandler() 7 f6 r7 |. y! w( Q# a+ e* Y
- {( t6 y9 X# o% j0 V2 c8 M0 Y% {, V
- if(USART_GetITStatus(USART2,USART_IT_RXNE) != RESET) //中断产生 0 M. F% l8 E, ?, h) b- s5 L4 y
- {4 |! V3 x# H8 Y% C8 u( \* S! S
- USART_ClearITPendingBit(USART2,USART_IT_RXNE); //清除中断标志- K8 l3 N+ |0 J+ |% c, j; S
- $ Q# A" U* W# B2 f
- Uart2_Buffer[Uart2_Rx] = USART_ReceiveData(USART2); //接收串口1数据到buff缓冲区# f+ v J2 R* @- ?& ^
- Uart2_Rx++;
0 x% Z6 c+ D/ P3 C' |2 g" t - 4 ~& C/ K+ N8 j/ q
- if(Uart2_Buffer[Uart2_Rx-1] == 0x0a || Uart2_Rx == Max_BUFF_Len) //如果接收到尾标识是换行符(或者等于最大接受数就清空重新接收)" Y/ j6 _* R# n( b5 |8 `/ W
- {
* B5 T1 y' X, { - if(Uart2_Buffer[0] == '+') //检测到头标识是我们需要的
W. _1 Y' B6 c) }$ [8 f$ T - {
0 v% b6 f, D! p. m# A# T - printf("%s\r\n",Uart2_Buffer); //这里我做打印数据处理; Q! _# F* n2 E; [$ u9 ]
- Uart2_Rx=0;
- }3 b$ D6 q+ o, R/ d - }
# W6 r1 ?2 D! x - else# c+ Q# I. o. C" [# B) T
- {
& A& [5 e, g2 v - Uart2_Rx=0; //不是我们需要的数据或者达到最大接收数则开始重新接收9 w# r1 n7 ]- f( {3 S
- }
2 N: i$ K+ Y! q4 M, J* V# _" v2 @3 v& w - }% l# I6 ^* q2 J8 G, Y
- }
' {! w, c! `9 Y9 y3 R - }
' o* a7 d H' ] w% v
$ e3 x; W6 u C% W- a0 \. m+ a这样做的有以下好处:# x! q, m# ?- i9 c3 `
: ^$ v; s0 f5 S7 \ W+ e% z- o可以接受不定长度的数据,最大接收长度可以通过Max_BUFF_Len来更改3 f8 Q1 T9 u/ c; r9 A
* j, f9 @* x/ M% t9 t
可以接受指定的数据
3 l: ^) ?. j* t7 Y! l+ V; U" P) l" _# c( Y: s$ Q
防止接收的数据使数组越界
' g: q: Q/ G1 }# k
5 C0 z: J2 ~5 V5 N* j# t7 F这里我的把接受正确数据直接打印出来,也可以通过设置标识位,然后在主函数里面轮询再操作。* |5 ^% p+ ~$ a3 S
- x# [% v! Z+ X4 t
以上的接收形式,是中断一次就接收一个字符,这在UCOS等实时内核系统中频繁的中断,非常消耗CPU资源,在有些时候我们需要接收大量数据时且波特率很高的情况下,长时间中断会带来一些额外的问题。
9 d( [ a4 A5 f1 G
* M. K% Z$ S1 B! [" `% x9 Q所以以DMA形式配合串口的IDLE(空闲中断)来接受数据将会大大的提高CPU的利用率,减少系统资源的消耗。首先还是先看代码。
) Z6 F0 z4 I& t W# i& u- #define DMA_USART1_RECEIVE_LEN 188 B. L' |# r7 m" b _
- void USART1_IRQHandler(void) $ y2 u& _2 b9 h
- { ; O/ x1 f1 h. m2 \
- u32 temp = 0;
7 Z- w( m8 q) v9 W - uint16_t i = 0; 0 b1 E7 B x5 E) j
-
& ?' o, ]* {( W5 }/ G: i - if(USART_GetITStatus(USART1, USART_IT_IDLE) != RESET)
/ Y0 F& S; H! z5 K( _, Q2 C' _5 B - {
$ I9 }& C0 [4 l* f% h* b - USART1->SR;
: F2 Y9 W; q+ Y! ` f - USART1->DR; //这里我们通过先读SR(状态寄存器)和DR(数据寄存器)来清USART_IT_IDLE标志
) I' C+ P' F# P# } - DMA_Cmd(DMA1_Channel5,DISABLE);
/ C' M, n& Z! l) z; O4 g1 k - temp = DMA_USART1_RECEIVE_LEN - DMA_GetCurrDataCounter(DMA1_Channel5); //接收的字符串长度=设置的接收长度-剩余DMA缓存大小 - S& J; O& i. m1 h' \* y7 P# I5 X
- for (i = 0;i < temp;i++) * u3 i8 X& l. K0 P
- { & ^" K! _& A8 J. Y; B
- Uart2_Buffer[i] = USART1_RECEIVE_DMABuffer[i]; ! ]0 e l5 h, j, }" M* w+ u! [
- 3 J, }: S" i6 h0 M- {
- }
8 a: Y5 H) _3 [ - //设置传输数据长度 ' p, g$ `6 h* s' c, o. b: h' T
- DMA_SetCurrDataCounter(DMA1_Channel5,DMA_USART1_RECEIVE_LEN); ' S& s0 C1 r3 u7 N! X
- //打开DMA # P9 o q1 g' e4 Z
- DMA_Cmd(DMA1_Channel5,ENABLE);
. @: |. {' E. l4 v - } 9 @8 N1 T& J9 L. z9 c# u) T
- }
( I' n% w2 O$ j8 y( X4 }
最后在讲下DMA的发送:4 _# F! ?4 T( ]( d$ g5 O! G
+ j& y7 l/ K( ]
6 ?- |/ I3 r8 s+ V4 R
- #define DMA_USART1_SEND_LEN 64
/ L4 K- R9 y3 G s7 g - void DMA_SEND_EN(void)9 T8 ~$ m' W, w4 w% f
- {
% L- w# B3 S$ a9 ~ - DMA_Cmd(DMA1_Channel4, DISABLE);
! J+ F/ r' j% N - DMA_SetCurrDataCounter(DMA1_Channel4,DMA_USART1_SEND_LEN);
. X: [. h1 }- n2 e2 N( Y - DMA_Cmd(DMA1_Channel4, ENABLE);* V' M- Z4 A& K
- }
* B/ [: |7 t# `6 j% z有了以上的接收方式,对一般的串口数据处理是没有问题的了。下面再讲一下,在ucosiii中我使用信号量+消息队列+储存管理的形式来处理我们的串口数据。先来说一下这种方式对比其他方式的一些优缺点。5 d- S. I. [; o
$ v. {7 N- }% a一般对串口的处理形式是"生产者"和"消费者"的模式,即本次接收的数据要马上处理,否则当数据大量涌进的时候,就来不及"消费"掉生产者(串口接收中断)的数据,那么就会丢失本次的数据处理。所以使用队列就能够很方便的解决这个问题。) r) m/ I8 h6 ^: C8 v- h( j' [2 B
A) @: n) x3 x/ A8 w在下面的程序中,对数据的处理是先接受,在处理,如果在处理的过程中,有串口中断接受数据,那么就把它依次放在队列中,队列的特征是先进先出,在串口中就是先处理先接受的数据,所以根据生产和消费的速度,定义不同大小的消息队列缓冲区就可以了。缺点就是太占用系统资源,一般51单片机是没可能了。下面是从我做的项目中截取过来的程序:% Q- G& b8 Q) C4 P' o% r0 J7 y3 B
$ q) k' c: ]) c* {# e! I- OS_MSG_SIZE Usart1_Rx_cnt; //字节大小计数值
1 Q7 q5 A! Z) t: d1 C( ~& B( t# \ h$ ? - unsigned char Usart1_data; //每次中断接收的数据
6 _& [0 n/ s/ m( O6 h0 K' {( | - unsigned char* Usart1_Rx_Ptr; //储存管理分配内存的首地址的指针# _ g0 L9 j0 a W0 p( o* S! J6 j
- unsigned char* Usart1_Rx_Ptr1; //储存首地址的指针
, I7 d2 `! N) A2 t8 L0 O - 6 ^( R( j2 Y7 q1 O
- void USART1_IRQHandler() y v% q0 b! m- z4 l; `
- {
/ ?; m9 S, Y& b1 j% x2 K3 | - OS_ERR err;
& F0 k: U) E9 I - OSIntEnter();1 `% m+ s2 K9 U8 K' C# c* n
-
3 X# x1 Q# y5 ?9 q0 { - if(USART_GetFlagStatus(USART1,USART_FLAG_RXNE) != RESET) //中断产生 : G! P+ U+ p D8 G1 l
- { 8 H/ d; L! q! ?& E0 m/ E! @+ H) E
- USART_ClearFlag(USART1, USART_FLAG_RXNE); //清除中断标志
) S* @) Q3 u+ m- H - ' `7 G7 Z2 p/ v% o+ F2 b
- Usart1_data = USART_ReceiveData(USART1); //接收串口1数据到buff缓冲区
5 z" l5 o: ~5 |% I7 O3 R - . v1 u" s0 \; K! v5 M- e/ B( c5 S
- if(Usart1_data =='+') //接收到数据头标识
6 H7 }% j) R, d - {: T3 i3 W. W+ m m' N
- // OSSemPend((OS_SEM* )&SEM_IAR_UART, //这里请求信号量是为了保证分配的存储区,但一般来说不允许
5 q) ~4 \1 W9 e' n: B2 n - // (OS_TICK )0, //在终端服务函数中调用信号量请求但因为
1 C% t5 f/ ]! S" D - // (OS_OPT )OS_OPT_PEND_NON_BLOCKING,//我OPT参数设置为非阻塞,所以可以这么写+ _- H7 @, F# l
- // (CPU_TS* )0," y! i0 E( B8 T8 L
- // (OS_ERR* )&err); 1 X, D# c! o- b* k
- // if(err==OS_ERR_PEND_WOULD_BLOCK) //检测到当前信号量不可用5 J% p4 l5 F' \. Q3 H+ |/ A* d" |
- // {! q5 C" l6 K* x0 k' t, x
- // printf("error");: f" F! [3 L4 p8 y2 Y5 T e, s4 p
- // }
+ y2 _# T9 j$ B# y* ]% e - Usart1_Rx_Ptr=(unsigned char*) OSMemGet((OS_MEM*)&UART1_MemPool,&err);//分配存储区
( ?8 h2 V" v9 W/ I5 D - Usart1_Rx_Ptr1=Usart1_Rx_Ptr; //储存存储区的首地址
7 x" C4 N6 Z$ @5 | - }
/ K) j$ s: @/ {* N/ | - if(Usart1_data == 0x0a ) //接收到尾标志5 s7 F; ~' O5 S$ G3 L" W) v- u
- { / V9 c% `" A* |% Y& A& ?( V% q
- *Usart1_Rx_Ptr++=Usart1_data;
9 i, j1 Y4 c9 Y4 E - Usart1_Rx_cnt++; //字节大小增加+ r1 F- |& A _+ V8 `& F, ~1 J
- OSTaskQPost((OS_TCB * )&Task1_TaskTCB,( X3 m; p4 @6 R% `
- (void * )Usart1_Rx_Ptr1, //发送存储区首地址到消息队列
/ U5 b/ J7 j) k' m3 M7 Q. x - (OS_MSG_SIZE )Usart1_Rx_cnt,
- M& |2 Y w& s7 a8 U1 ?% z8 h, J# v - (OS_OPT )OS_OPT_POST_FIFO, //先进先出,也可设置为后进先出,再有地方很有用
% i8 q5 B; K7 N7 f) M9 N - (OS_ERR * )&err);/ C9 j5 ^1 F$ W; P3 M8 Y# a: \
-
* G* g. B4 R/ W$ l& d' s: n - Usart1_Rx_Ptr=NULL; //将指针指向为空,防止修改
4 |; [7 @, L# y. N - Usart1_Rx_cnt=0; //字节大小计数清零+ Q3 j- r) Y. l- X1 A- [& [
- }
" O, ]1 l" Q2 S1 I/ h p - else
9 L) s; V' {$ B* c( V" X - {
3 W% Q4 T" d- F6 m& w# g) k2 }" S - *Usart1_Rx_Ptr=Usart1_data; //储存接收到的数据
2 _' H' ?+ I- l% [& `/ y! l - Usart1_Rx_Ptr++;. r4 p4 m; `2 C" Z9 O
- Usart1_Rx_cnt++;
+ k- R- C' H' `/ I! c - } . a$ W3 Z1 _6 G& X( [) H) @
- }
+ o9 I( s4 G5 e: [ - OSIntExit();
# n2 j# t8 W) i( N4 M' a4 V- i - }
3 _4 N: v3 X/ Y" `5 r, t+ Y. C: U: J/ y9 z" u3 ?& t* t
下面是串口数据处理任务,这里删去了其他代码,只把他打印出来了而已。* z$ A" q1 n6 p0 H; v- H
- void task1_task(void *p_arg); {0 ?0 C0 r6 t' T" R# b- {3 n' d
- {) l' c& g% |- B3 D. a4 H7 j
- OS_ERR err;$ G( x; E0 z; l) n
- OS_MSG_SIZE Usart1_Data_size;9 j7 C9 Z1 n1 T. G- Z O: T
- u8 *p;
1 O n0 s; d5 { F! z - 0 V, e1 P: e5 g; a) m. {
- while(1)& G9 a1 L4 A4 @+ X7 D
- {
" D7 @* m3 _, Z7 [7 \% T, L - p=(u8*)OSTaskQPend((OS_TICK )0, //请求消息队列,获得储存区首地址
* F: }( I6 y' H3 E1 N - (OS_OPT )OS_OPT_PEND_BLOCKING,( Z6 J }0 ~4 d4 r
- (OS_MSG_SIZE* )&Usart1_Data_size,& F) ]; _/ S. Y. x. o
- (CPU_TS* )0,2 V0 A0 Z. ]. p0 L2 i
- (OS_ERR* )&err);) Q" K* `& @+ S% i; j8 L
- / i c# L. {' N; G
- printf("%s\r\n",p); //打印数据/ W* e' [3 U7 e0 M3 F/ r4 }
-
8 A/ k+ B0 F# R4 J/ P# A' `7 f - delay_ms(100);5 G; S; l" h2 s
- OSMemPut((OS_MEM* )&UART1_MemPool, //释放储存区
+ {( v. c& }2 x) v" i( `# m3 h* c1 O) M - (void* )p,, K: X$ _0 j- C+ E% T2 [9 |
- (OS_ERR* )&err);0 i ~! z. S' j6 X
- 6 C" L+ A; I3 e& ^9 L
- OSSemPost((OS_SEM* )&SEM_IAR_UART, //释放信号量
$ H4 _! R F. _$ J6 O: ^ - (OS_OPT )OS_OPT_POST_NO_SCHED,
) v' v1 l9 A& l0 O - (OS_ERR* )&err);' W: @: I8 M5 C; ^% h
- 5 v1 S( W" c! X& ]. Q+ ]% Z/ z2 I6 E" I! A
- OSTimeDlyHMSM(0,0,1,500,OS_OPT_TIME_PERIODIC,&err);
0 n b' y' F. Z" ? - }% l7 R0 a5 u2 b6 U$ {) \: k7 c* m S
- }
0 K$ y" L' ]# B) ~( Q
" Q0 W1 j+ E! N, E+ ~+ l5 F0 K5 `$ E6 h W7 ?' W5 g
2 j0 V# W, ?/ k. ?) i$ A
|





 STMCU-管管
发布时间:2021-6-21 13:12
 微信公众号
 手机版