STMCU小助手
发布时间:2021-7-19 14:55
|
1、MII接口4 C3 y1 p1 a& v: ]) r4 R, r 介质独立接口(MII) 定义了10 Mbit/s 和100 Mbit/s 的数据传输速率下MAC 子层与PHY 之间的互连。 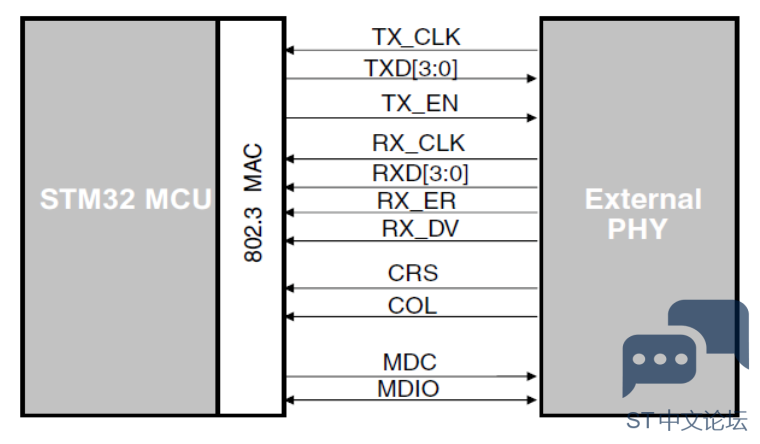
管脚定义介绍:. r) w8 `* n0 k+ }% [. x - ^' A# i1 g; G+ O: y9 { MII_TX_CLK:连续时钟信号。该信号提供进行 TX 数据传输时的参考时序。标称频率为:速率为 10 Mbit/s 时为 2.5 MHz;速率为 100 Mbit/s 时为 25 MHz。9 [" E4 I: ?7 W MII_TXD[3:0]:数据发送信号。该信号是 4 个一组的数据信号,由 MAC 子层同步驱动,在MII_TX_EN 信号有效时才为有效信号(有效数据)。MII_TXD[0] 为最低有效位,MII_TXD[3] 为最高有效位。禁止MII_TX_EN 时,发送数据不会对 PHY 产生任何影响。, }4 ?3 _3 ^$ _6 D 9 b, U [# P2 H. G; \7 P MII_TX_EN:发送使能信号。该信号表示 MAC 当前正针对 MII 发送半字节。该信号必须与报头的前半字节进行同步 (MII_TX_CLK),并在所有待发送的半字节均发送到 MII时必须保持同步。! n9 z, h8 P% q4 {1 R/ M MII_RX_CLK:连续时钟信号。该信号提供进行 RX 数据传输时的参考时序。标称频率为:速率为 10 Mbit/s 时为 2.5 MHz;速率为 100 Mbit/s 时为 25 MHz。 1 c$ D8 C; y$ a MII_RXD[3:0]:数据接收信号。该信号是 4 个一组的数据信号,由 PHY 同步驱动,在MII_RX_DV 信号有效时才为有效信号(有效数据)。MII_RXD[0] 为最低有效位,MII_RXD[3] 为最高有效位。当 MII_RX_DV 禁止、MII_RX_ER 使能时,特定的MII_RXD[3:0] 值用于传输来自 PHY 的特定信息。3 C& P+ T& f: J6 I 5 P4 G- P5 N4 p. u4 V MII_RX_ER:接收错误信号。该信号必须保持一个或多个周期 (MII_RX_CLK),从而向MAC 子层指示在帧的某处检测到错误。该错误条件必须通过 MII_RX_DV验证。 ! f7 F* _, i# g9 n2 I/ B4 k4 e7 {3 Z MII_RX_DV:接收数据有效信号。该信号表示 PHY 当前正针对 MII 接收已恢复并解码的半字节。该信号必须与恢复帧的头半字节进行同步 (MII_RX_CLK),并且一直保持同步到恢复帧的最后半字节。该信号必须在最后半字节随后的第一个时钟周期之前禁止。为了正确地接收帧,MII_RX_DV 信号必须在时间范围上涵盖要接收的帧,其开始时间不得迟于 SFD 字段出现的时间。, ^, p7 z2 j2 N5 r MII_CRS:载波侦听信号。当发送或接收介质处于非空闲状态时,由 PHY 使能该信号。发送和接收介质均处于空闲状态时,由 PHY 禁止该信号。PHY 必须确保 MII_CS 信号在冲突条件下保持有效状态。该信号无需与 TX 和 RX 时钟保持同步。在全双工模式下,该信号没意义。 ' b% v9 w+ R. g5 W* f' B5 ^ MII_COL:冲突检测信号。检测到介质上存在冲突后,PHY 必须立即使能冲突检测信号,并且只要存在冲突条件,冲突检测信号必须保持有效状态。该信号无需与 TX 和 RX 时钟保持同步。在全双工模式下,该信号没意义。 : B7 q+ X2 P b% v) T8 g. b7 I% Y0 F / y% J+ E9 k# Q9 q( J' W: W4 `0 w* L MDC:MDC信号属于SMI接口,具体请看《STM32网络之SMI接口》。 ' g! E' d+ w8 I b8 o+ M- l MDIO:MDIO信号属于SMI接口,具体请看《STM32网络之SMI接口》。 ' k$ a6 a6 D! D9 {% i ! g: k7 j2 M9 K7 x7 k 下图TX接口信号编码3 T. _" H( M) Q- E6 H. T 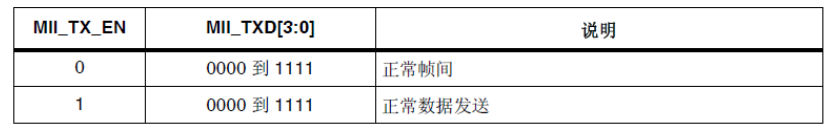
下图RX 接口信号编码. G5 L* ]2 h2 W 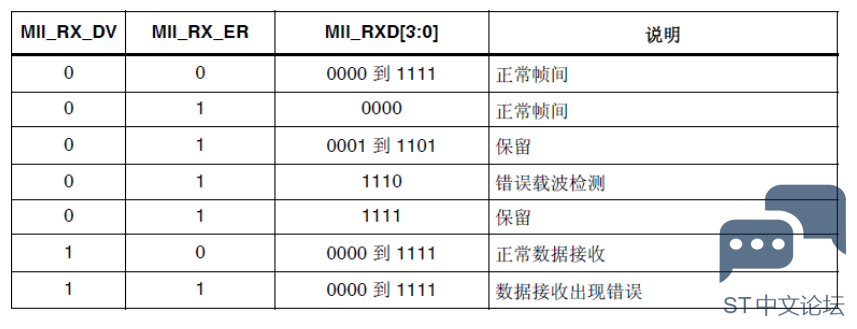
7 L* D+ S1 A, K) K; B2 N: ~7 S . I+ V. \7 c: b I- { MII接口的时钟源 要生成TX_CLK 和RX_CLK 时钟信号,必须向外部PHY 提供25MHz 时钟,如图所 示。除了使用外部 25 MHz石英晶体提供该时钟,还可以通过STM32F20xx 微控制器的MCO引脚输出该信号。这种情况下,必须对PLL 倍频进行配置,以通过25 MHz 外部石英晶体在MCO 引脚上获得所需频率。 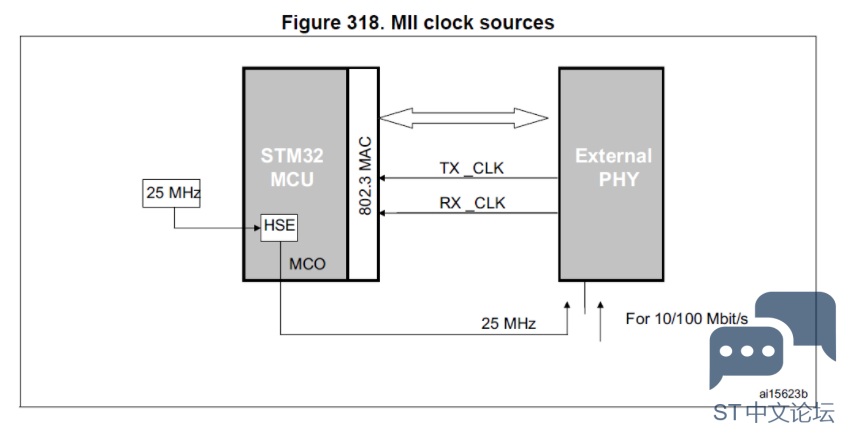
对应的代码$ m) O! a! ? g& D6 \
Reduced media-independent interface: RMII(精简介质独立接口)。精简介质独立接口(RMII) 规范降低了10/100 Mbit/s 下微控制器以太网外设与外部PHY 间的引脚数。: I; {) M* q2 J0 k: z- D5 t9 V ) X0 p1 T% @+ } C0 Z 根据IEEE 802.3u 标准,MII包括16 个数据和控制信号的引脚。RMII规范将引脚数减少为 7 个(引脚数减少62.5%)。引脚的含义参考MII接口即可。 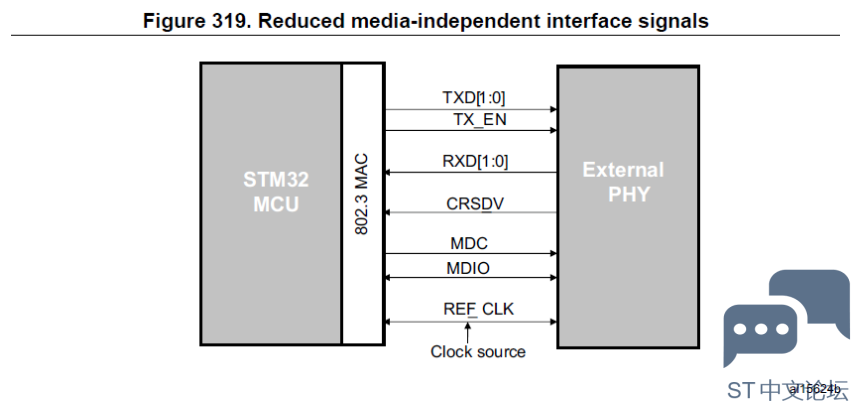
RMII接口是MAC和PHY之间的实例化对象。这些有助于MAC的MII接口转化为RMII接口。RMII接口具有以下特点 % c9 p! R' ]3 t) ?2 @: y/ ]) x% Q 10-Mbit/s 和 100-Mbit/s 的运行速率 ( u; l% k8 `9 _8 o- H 参考时钟必须是 50 MHz# {/ c" a7 W* Z& r1 z# F# x 相同的参考时钟必须从外部提供给 MAC 和外部以太网 PHY 它提供了独立的 2 位宽(双位)的发送和接收数据路径 ' y9 ^- A# L5 S& n- Q2 C6 @1 q7 D 4 s( U" S3 y8 G) q: D: t 这里时钟管脚比MII接口少,有一个非常重要的点,那就是RMII接口时钟源必须是50MHZ RMII接口时钟源1 l5 [% D' Q4 O STM32F207xx控制器可以从MCO引脚提供50MHz时钟信号,当然用户需要配置PLL来产生这一时钟。! `2 f) r: A+ k0 ^4 R5 L: |/ h 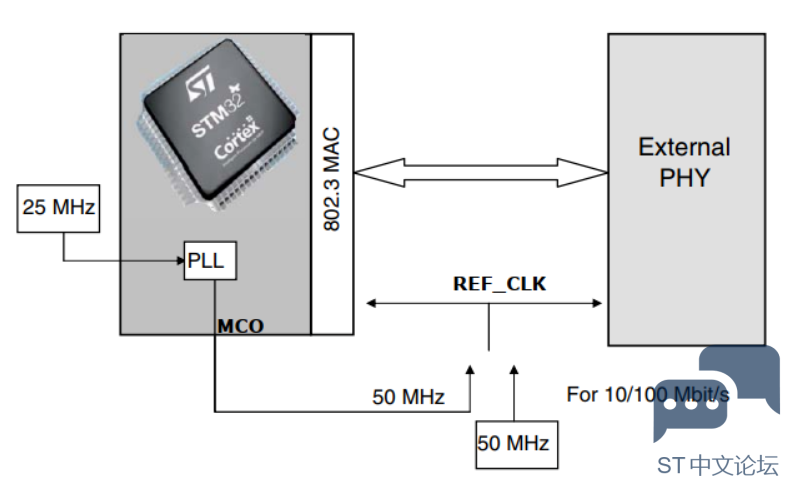
使用外部50 MHz 时钟驱动PHY 或使用嵌入式PLL 生成50 MHz 频率信号来驱动PHY。% W" a& q. k" L4 h. j * h" s1 ^' F, z) q+ f) x7 q ]) m/ h$ C3 w5 ~ 3、两种接口对应的引脚4 p2 o8 y4 B% o0 B% |* l7 i STM32F207VCT6(100pin)的芯片 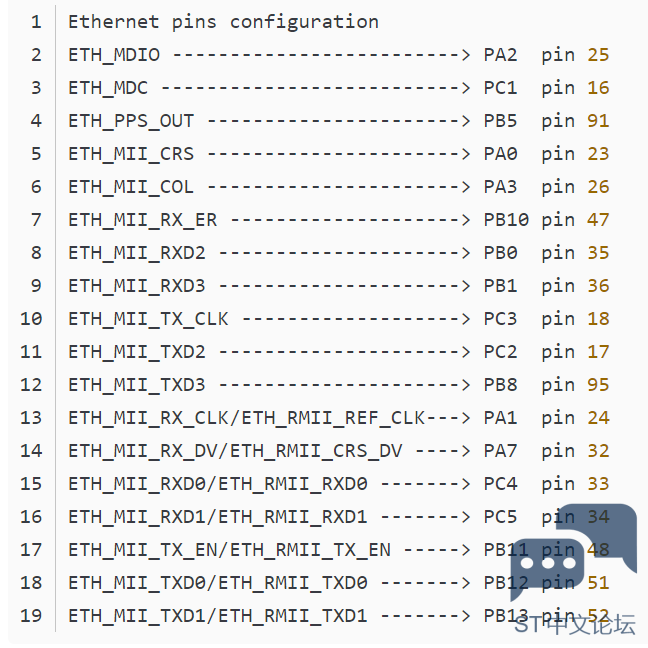
其中ETH_PPS_OUT这个管脚ST官方demo屏蔽,不属于MII接口也不属于RMII接口。下面不将其统计进入。 1 T1 |$ m9 c/ T) B7 o# L/ u , R V8 u0 Z5 U4 G, }! d MII 共15个接口加上SMI接口,共17个引脚。(没有包含25MHz时钟的引脚)4 b% q B5 @2 p: k. U 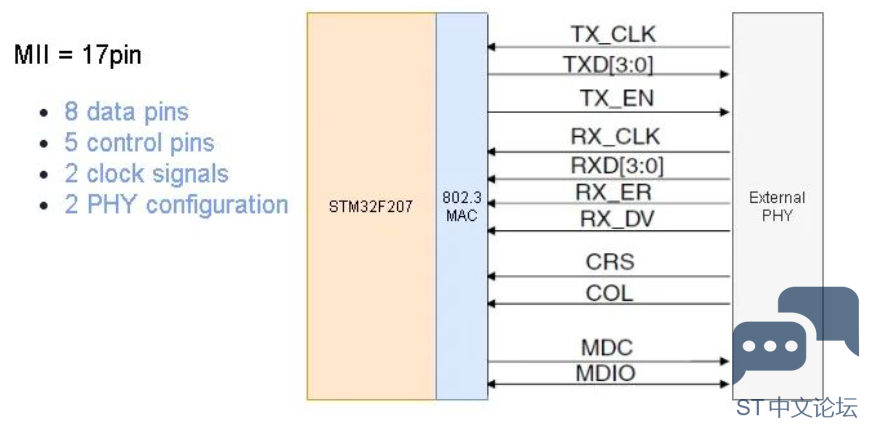
RMII共7个接口加上SMI接口,共9个引脚。 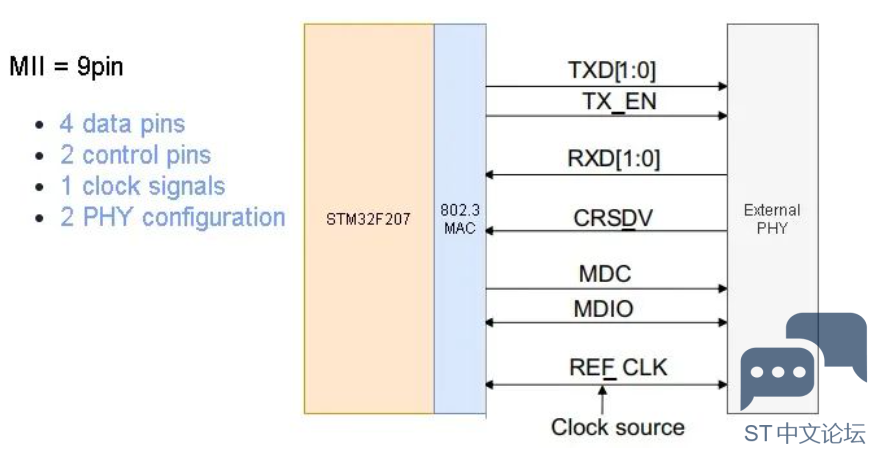
除了上述我自行统计的MII接口和RMII接口对应的pin之外,ST官方在参考手册也给出了对应图,如下:6 j& ` W3 ~( q0 m 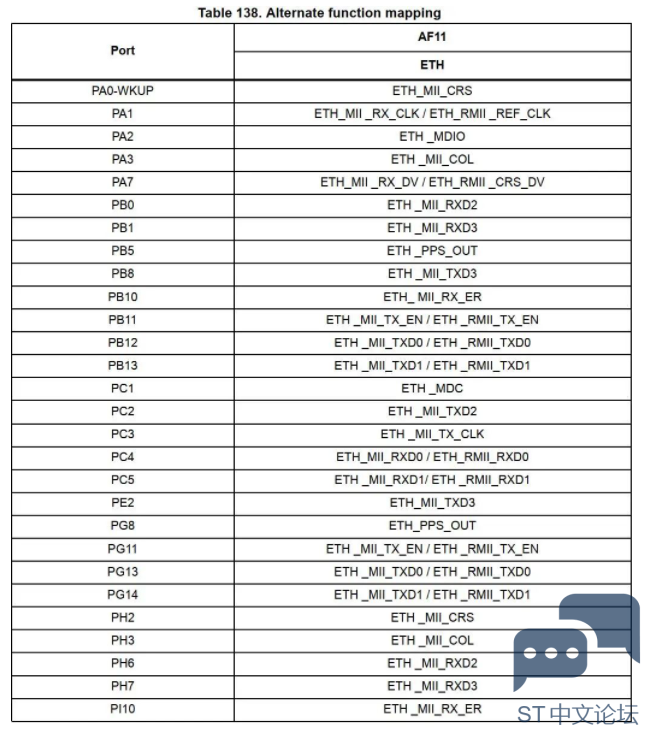
4、MII和RMII的选择8 ]( E- G$ _* s* @ 使用SYSCFG_PMC 寄存器(注意:这里和F107不同,F107是AFIO_MAPR寄存器)中的23配置位MII_RMII_SEL选择MII 或RMII 模式。以太网控制器处于复位模式或使能时钟前,应用程序必须设置MII/RMII 模式。 ; \& a/ Z; C$ Z" X7 }0 ` 对应的ST库函数为 # J4 a1 T* n6 P
( H( o6 }* l% m 支持MII 和RMII 以及10 和100 Mbit/s 运行所需的时钟方案,如下图所示。 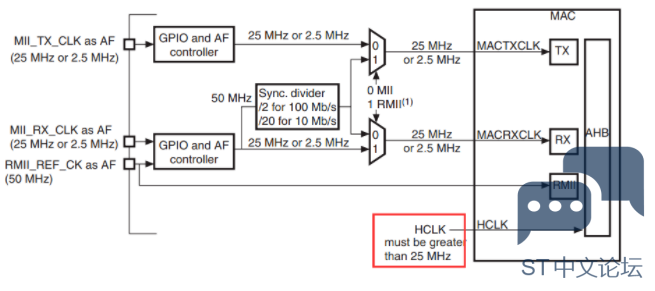
注意上图红框中:HCLK必须大于25MHz,这个问题点,在上一篇文章《STM32网络之SMI接口》中已经提到了,这里再次提到,如果不满足这个条件,可能会出现奇奇怪怪的问题,不好查找。; p9 ^1 m- x6 C: Y3 j) j( J8 K# T & f( t) O; N$ g/ y1 B 在官方手册中,还有一句 A% G/ ~( n. i4 j9 a! |2 d 
要节省引脚,需在同一个GPIO 引脚上复用RMII_REF_CK 和MII_RX_CLK 这两个输入时钟信号。+ x6 t4 R! f! B4 p1 l . W% I- C( Q, H0 C $ O! H9 U9 Z% s$ w) n |
 微信公众号
 手机版