STMCU小助手
发布时间:2021-8-2 11:15
|
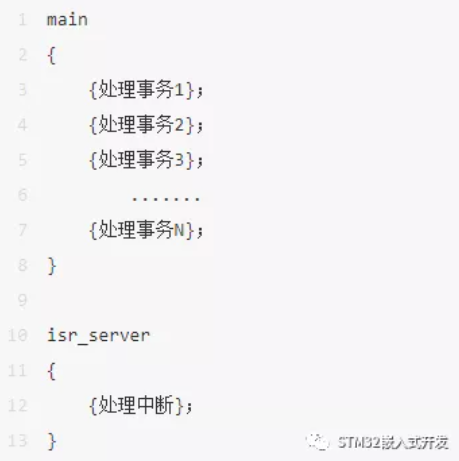
很多STM32单片机初学者都是从裸机开始的,裸机确实也能开发出好的产品。但是,作为一个嵌入式软件工程师,况且用的并不是51那种低端单片机,如果只会用裸机开发产品,那肯定是不够的。& D" b- m7 `* w1 f' U% R; N( O( O $ Z7 |1 s" l9 }1 h3 P7 b! g# i 3 q+ f% G$ }+ X' y 要从裸机的思维转变到RTOS(Real Time Operating System)的思维,其实需要一个过程,而且开始的一段时间会很痛苦。但过一段时间理解了一些内容,能写一些Demo之后,你会发现其实RTOS也不难。 6 l8 E3 L: m! c2 \0 a8 R, W5 t 现在FreeRTOS在CubeMX工具中可以直接配置并使用,相当方便。: [# f4 a, q4 H9 @ ( h1 t. j- I |6 u$ S3 D 为什么需要RTOS/ E1 m0 s! B1 y8 F 8 h2 N$ m8 }$ p, ?* h% {, k 为什么我们需要RTOS?就像最开始学C编程时,老师告诉我们,指针很重要,那时你肯定有一个大的疑问,指针到底有什么好? 心里一直犯嘀咕着:不用指针不一样把程序编出来了? 现在想想看C语言没了指针,是不是“寸步难行”呢。 回到正题,我们到底为什么需要RTOS? 一般的简单的嵌入式设备的编程思路是下面这样的: 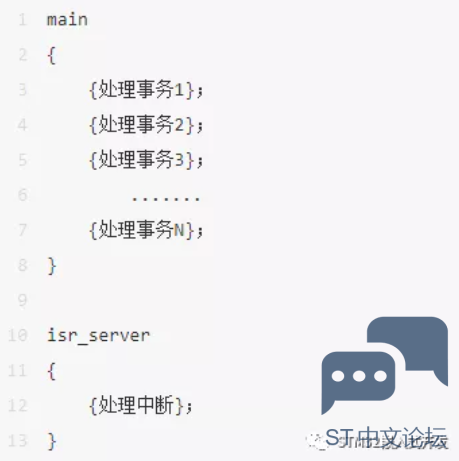
4 W0 e: ?5 k5 _0 ]4 _' h 这是最常见的一种思路,对于简单的系统当然是够用了,但这样的系统实时性很差。 比如“事务1”如果是一个用户输入的检测,当用户输入时,如果程序正在处理事务1下面的那些事务,那么这次用户输入将失效,用户的体验是“这个按键不灵敏,这个机器很慢”,而我们如果把事务放到中断里去处理,虽然改善了实时性但会导致另外一个问题,有可能会引发中断丢失,这个后果有时候比“慢一点”更加严重和恶劣!) ^% t* j, R0 B ] 又比如事务2是一个只需要1s钟处理一次的任务,那么显然事务2会白白浪费CPU的时间。 改进思路! U) o/ ^* t. ?: v# r 看到上面裸机开发的局限了吗?! g8 f, t e u( D( U5 d( P3 d 这时,我们可能需要改进我们的编程思路,一般我们会尝试采用“时间片”的方式。这时候编程会变成下面的方式: 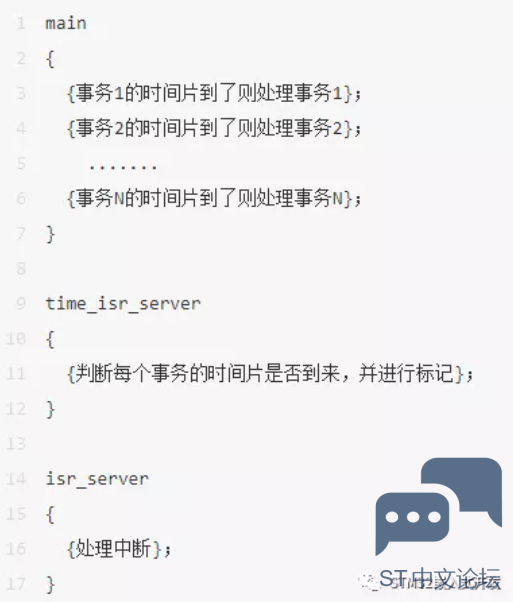
可以看到,这种改进后的思路,使得事务的执行时间得到控制,事务只在自己的时间片到来后,才会去执行。但这种方式仍然不能彻底解决“实时性”的问题,因为某个事务的时间片到来后,也不能立即就执行,必须等到当前事务的时间片用完,并且后面的事务时间片没到来,才有机会获得“执行时间”。 * E7 l( N7 S$ y 5 s; d7 R8 q2 v1 ]& f) A: S; R 1 V5 h3 D1 k! P5 c3 e2 L7 h% g 这时候我们需要继续改进思路,为了使得某个事务的时间片到来后能立即执行,我们需要在时钟中断里判断完时间片后,改变程序的返回位置,让程序不返回到刚刚被打断的位置,而从最新获得了时间片的事务处开始执行,这样就彻底解决了事务的实时问题。 我们在这个思路上,进行改进,我们需要在每次进入时钟中断前,保存CPU的当前状态和当前事务用到的一些数据,然后我们进入时钟中断进行时间片处理,若发现有新的更紧急的事务的时间片到来了,则我们改变中断的返回的地址,并在CPU中恢复这个更紧急的事务的现场,然后返回中断开始执行这个更紧急的事务。 ) K0 B7 [5 ~) u! c- y6 j9 Z2 |" Q ( \ C, @' I3 v; A& { 使用RTOS的好处% W$ W+ _: ~2 B- V 上面那段话,对于初学者来说,可能有些不好理解。 事实上,这是因为要实现这个过程是有些复杂和麻烦的,这时候我们就需要找一个操作系统(OS)帮我们做这些事了,如果你能自己用代码实现这个过程,事实上你就在自己写操作系统了。# Y" j/ y- F$ w7 e5 U/ U 其实从这里也可也看出,操作系统的原理其实并不那么神秘,只是一些细节你很难做好。我们常见的RTOS基本都是这样的一个操作系统,它能帮你完成这些事情,而且是很优雅的帮你完成! 事实上,RTOS的用处远不止帮你完成这个“事务时间片的处理”,它还能帮你处理各种超时,进行内存管理,完成任务间的通信等。 有了RTOS,程序的层次也更加清晰,给系统添加功能也更方便,这一切在大型项目中越发的明显! N, R5 l6 i+ \& D- g2 N |
 微信公众号
 手机版