STMCU-管管
发布时间:2021-8-25 15:15
|
起因. V8 e8 W! `0 u0 r% ~6 R8 R 一直想通过定时器的捕获通道捕获 PWM,这种需求是非常基本的。各种开发板例程也都有,但是精度不怎么样,能捕获的频率也不是很高。对于高频和高精度情况下明显不适用。+ V- r) A/ e6 J" z" S, B8 Y 有经验的工程师会选择参考手册中介绍的 PWM 输入捕获功能,但是该功能有一个很大的限制: 4 V& I) z5 j: G$ i 一个定时器有四个通道,但是只有两个通道才可以使用 PWM 输入捕获,这极大的限制了可用通道,而在有些需求中,定时器可用通道当然是越多越好。 所以鱼鹰一直在苦思冥想一个高精度的通用的 PWM 输入捕获程序。 3 e W) @, R \7 J/ Y 领悟 一天晚上,鱼鹰一边洗衣,一边思考,终于灵光一闪,既然编码器功能可以借助两组通道完成编码器,为什么 PWM 输入捕获不能使用类似的机制呢? 5 n4 e4 a1 U0 K* e 手册中的 PWM 输入因为使用了 从模式 功能,才有上述限制,只要我不使用从模式,仅仅使用两个通道的捕获功能,就可以解除该限制了吧?* C! t6 _* }: b+ x, R6 V! s 所以借助《如何高效的扩展定时/计数器?》里面介绍的知识,鱼鹰顿悟了…… ! n2 f( g T' y% v. N 效果 左边用逻辑分析仪设置的输出参数,右边通过捕获程序捕获的结果。; s$ }+ l3 V2 g3 s- J STM32F103,主频 72 Mhz,定时器时钟频率 72 MHz。 + b$ [/ I: u" |. y1 T/ K 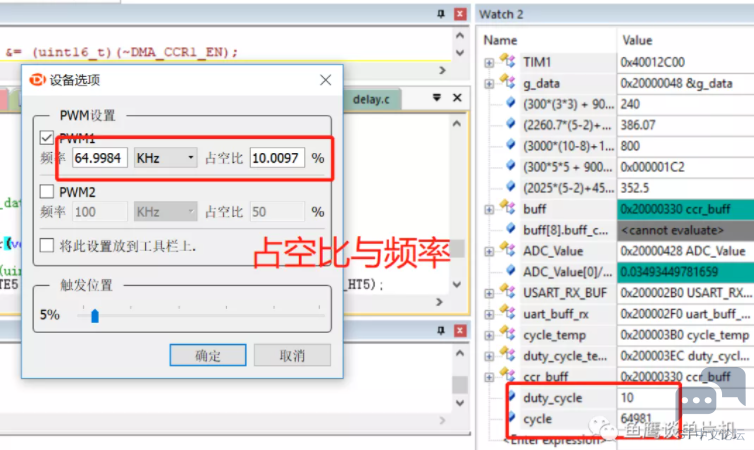
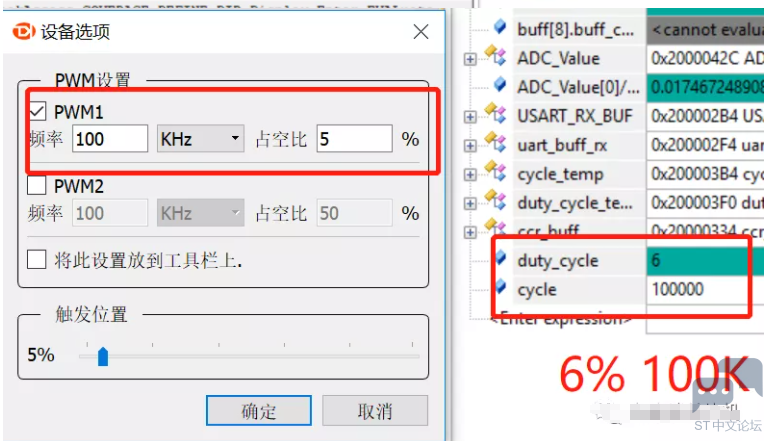
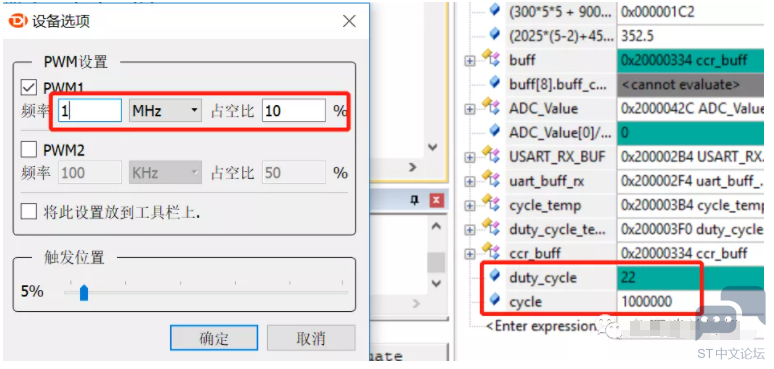
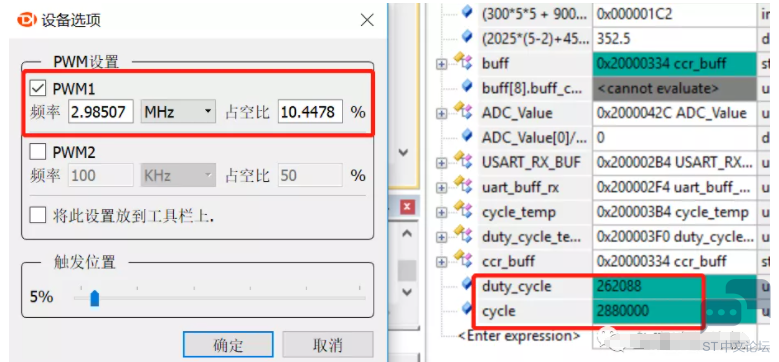
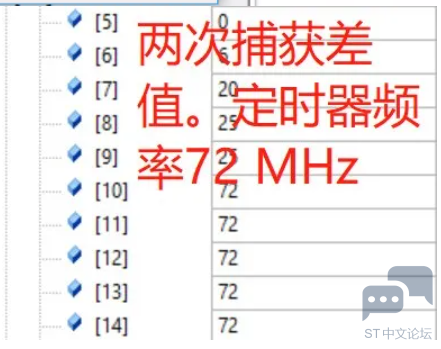
2 L) S/ }6 Y4 b0 ` 0 @4 _% Q) {/ p0 q$ b) w 我们从上图可以知道,即使输入 PWM 频率高达 1 Mhz,我们的程序还是将其准确测量出来了。& P! w" [% L( X" S5 b0 y$ `% P# [/ S 当然在占空比计算方面,因为定时器频率自身的原因,计算的并不精确,和实际的误差比较大,不过在这么高的频率下,只是 10% 的误差,我认为还是可以接受的。, S: f" A2 d- m2 a4 G 而频率达到 3 MHz 时,频率比较接近(4 % 误差),但是占空比已经出现了很大误差,已经不可用了(可能计算有点问题)。 100 K,占空比 5 % 的情况下,频率测量误差 0%,占空比误差 1%!!!/ [9 i% W# d0 C8 l - b6 Q$ {, L6 P" |) a5 I Z+ x/ f7 \9 U& @8 J 优缺点 由于时间与篇幅原因(花了很多时间做测试),本篇笔记不会介绍捕获原理(鱼鹰要写的话,一定会尽可能的介绍清楚,所以字数会比较多,目前时间不足),主要是想通过本篇介绍 F103 72Mhz 的情况下所能达到的极致效果,让各位在接任务时有一个概念,看是否能简单通过 103 完成功能。& u' _9 S# G N5 k+ S6 D1 ~% F3 o: F 现在简单介绍一下鱼鹰这个方案的优缺点:, q& @$ R' G' `4 \ 优点: 1、不占用 CPU 资源,使用 DMA 与定时器捕获功能完成。 F1 y% M1 z+ L& s( s' @ 而如果使用中断的方式,100KHz 下,10 us 就需要进入一次中断,基本不用干其他事情了。一旦中断被别的代码短暂禁用,错过了捕获,那计算的结果可能就有问题了。% a* X: ~8 ^$ V( O5 K; |1 ] 2、可以分时使用定时器的四个通道,不会被所谓的从模式所限制,但能达到和手册介绍 PWM 输入捕获功能一样的精度。 3、可以捕获高频信号(MHz),并且精度高。 4、精度和定时器时钟频率有很大关系(F1 1/72 us),如果 F4 的芯片,定时器频率更高,那么可以达到更高的精度(可以算优点,也可以算缺点)。 5、因为采用 DMA 传输 + 硬件(定时器)方式,计算的结果可以信任,不需要太多的处理(比如滤波)。 6、单个通道可以达到很高的捕获率,甚至可以通过特定的算法进行实时捕获,而对 CPU 本身的影响却很小(即不占用 CPU 资源实时捕获计算)。# `& g% @- Q) j& f/ C: y& t 7、解除STM32定时器只能捕获上升沿或下降沿,而不能双边沿捕获的限制。0 A) v' v; [' j6 y, `6 Q 缺点: 1、只能分时测量每个通道的 PWM,不能同时测量(如果频率很高,几十个微秒就能切换 一次测量,问题不大)。 2、占用 DMA 传输通道,导致对应的通道的外设不能使用(比如串口) 3、代码很简单,但是很难理解(下面的代码计算了所有捕获,实际上只要计算几个就行,因为数据可以信任)。
! `. \6 Y+ c/ c : p8 N' d2 X5 V8 ? |
 微信公众号
 手机版