01示波器
. g9 I8 i7 k" {/ d' Z5 B& O' j3 ~3 c2 u& ?+ N; P9 }
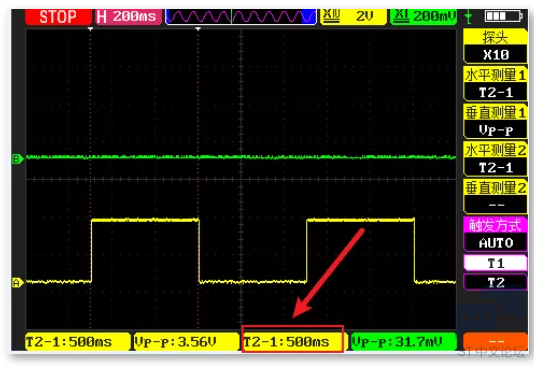
测量一段代码运行时间第一时间想到的当然是示波器了,在测量开始的代码前面拉高某个GPIO,在结束测量的位置拉低这个GPIO,直接使用示波器查看这个GPIO的高电平时间长度即可,就是我们要测量的这段代码的运行时间。, K3 z' N8 S: o) T: k7 v, x: Z
3 S# Q0 N1 S0 T; x9 K7 y9 Z8 U4 i* e
那么直接上示例,为了模拟代码运行一段时间,这里我直接采用之前文章《STM32的四种延时方法》直接延时。
# X/ H w( \5 A3 J! Z9 C( S/ Y- while (1)
9 d) F) q) r" q2 `4 e H+ P - {
2 N7 Z, R6 n* Y+ R2 R - GPIO_SetBits(GPIOE,GPIO_Pin_4); //熄灭LED灯 ! I e' U8 d/ h" ^
- delay_ms(500);//延时500ms7 T0 o$ }( c; h0 p$ E) F
- GPIO_ResetBits(GPIOE,GPIO_Pin_4);//点亮LED灯
+ T) U1 r7 X3 D6 O+ C+ i - delay_ms(500);//延时500ms
/ N2 {' I& d9 S" s7 o - }
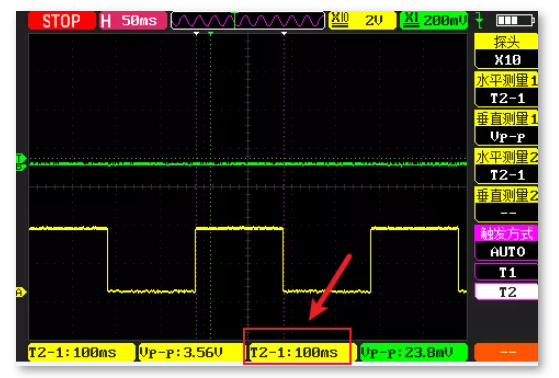
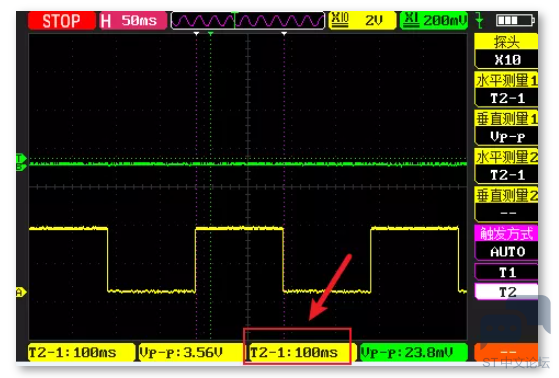
当修改代码,延时100ms时
5 b' ?. c1 ~; Z% E- while (1): T8 ~ y- [; ^* w" O+ ^+ j2 `, w' @: ]
- {7 f3 c3 E( F- P1 G
- GPIO_SetBits(GPIOE,GPIO_Pin_4); //熄灭LED灯
: _8 ^4 O# x8 z& f - delay_ms(100);//延时100ms
" a( G% H3 m5 s - GPIO_ResetBits(GPIOE,GPIO_Pin_4);//点亮LED灯
2 ^2 c) ]+ v5 V - delay_ms(100);//延时100ms" n D, b% c8 q* G7 O
- }
测量准确无误,但是他的缺点也很明显啊,需要示波器,示波器一般很笨重的,即使是轻便的示波器,也需要接硬件,还是很麻烦的,而且需要一个空闲的GPIO,测量的这段代码中,不能使用到这个GPIO。
, h% x: f! T E$ f% t }
2 O) _( X! a) T) @' P/ a6 K02定时器测量
M9 {! o. D: s; i! _6 f& r, H: v# z! O1 C5 c0 v, m
定时器不仅仅我们可以实现我们之前讲解的《基础定时功能》《PWM输出功能》《输入捕获功能》《触摸按键功能》,还可以用于测量一段代码的运行时间。在学习使用定时器测量代码运行时间之前,如果对定时器不了解的同学先看刚刚提到的定时器的文中,重点文章《STM32基础定时器简介》。本篇文章不再讲解定时器的基础功能。8 T& k, Y8 A; Y7 w( I/ O# x8 K- Z
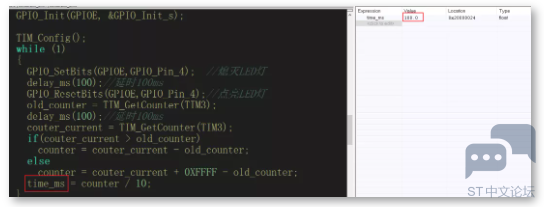
定时器本质上就是向上累加的计数器(如果配置成向上计数时),所以我们在测量开始的代码前面读取定时器的计数器,在结束测量的位置再读取定时器的计数器,获得两次的差值,这样就可以计算出这段代码的运行的时间。这就是简单的原理,下面直接撸代码。4 |% `1 _# J8 y/ c: D; [
1 X- G9 ~6 U( p$ @( S首先配置定时器,这里我使用定时器3,配置定时器的计数器每增加1,表示100us。并且将溢出值设置为最大。
8 y6 R( D, s% `. }' p: B% I
8 w) e/ a( u! }! s0 t7 _& A- void TIM_Config(void)
5 g9 U$ P3 g" N3 y* ]( p - {
* z5 P: c% e# o5 F9 j - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
8 T3 h2 y# I2 T( W9 J3 Q - /* TIM3 clock enable */
! I3 U$ W, j3 o4 M# k4 A - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);- l- {2 _# S* g9 z9 [6 C* h6 f
-
" S9 T7 ^) Q* e2 l% w& p/ m - TIM_TimeBaseStructure.TIM_Period = 0xFFFF-1;
0 }5 X9 U/ f3 d4 x+ a2 S! P - TIM_TimeBaseStructure.TIM_Prescaler = (uint16_t) ((SystemCoreClock / 2) / 10000) - 1;" Q: y+ W2 ?- ?- `) W7 y
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV2;
/ T/ I6 ]' {1 E J+ c - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;" U1 ^5 S6 |& e
- TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure);
6 M2 H) F) y8 A C' L& g5 Q - TIM_Cmd(TIM3, ENABLE);
* Q$ N8 c! } a; f% C/ l4 Z7 n/ e - }
) F0 c! m) Z! T; N. m G* h3 s- while (1)* a( I' z( u0 f0 e( R3 a
- {2 a8 H1 q; x! o' ^6 ?& S
- GPIO_SetBits(GPIOE,GPIO_Pin_4); //熄灭LED灯 ' B( `4 `4 ]" p+ j i+ h& b
- delay_ms(100);//延时100ms! P, _% B' v0 M0 [
- GPIO_ResetBits(GPIOE,GPIO_Pin_4);//点亮LED灯
6 Q q% @; e/ p' Y; w! t, E - old_counter = TIM_GetCounter(TIM3);
, R6 H( V- X7 j5 N* T( a6 l - delay_ms(100);//延时100ms
# u9 e E& o: Y - couter_current = TIM_GetCounter(TIM3);7 ~/ i: y L: N% C/ h
- if(couter_current > old_counter)
9 v, a R" r E9 n - counter = couter_current - old_counter;) G1 G- G7 L, ~ C; y i% G1 A( d5 p
- else
0 t1 r- T; }/ k; { - counter = couter_current + 0XFFFF - old_counter;
+ C/ Z# m3 T+ z( u4 | - time_ms = counter / 10;1 e4 q5 m( l% {9 b& d
- }
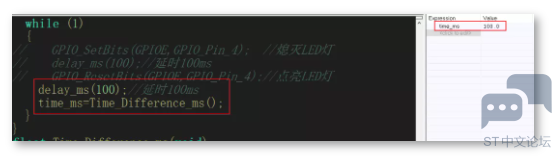
这样有的同学可能已经联想到了,上述代码完全可以封装成一个函数如下: O' `. A+ }' t d7 t
- & m# O6 Z) ~) f5 u. i5 ?
- float Time_Difference_ms(void)% u! D9 J' ?. V0 _% N
- {
( ^; f( R6 V3 g: o# S0 c1 j - static uint32_t old_counter;
Y% o4 M6 t9 u- `$ O - uint32_t counter,couter_current;
& _; R" I# k1 Z - couter_current = TIM_GetCounter(TIM3);
$ S5 y: o+ k5 i/ s. d' ` - if(couter_current > old_counter)4 o4 R9 r4 F1 z' S) y
- counter = couter_current - old_counter;
3 L/ c0 S. d' r9 q - else/ Y; v2 q# |: g1 F
- counter = couter_current + 0XFFFF - old_counter;( S$ m7 Q p2 e; ^7 U
- old_counter = couter_current;
( z4 t3 q' {" E- h7 b# I, L- g - return (counter / 10);
8 U( d2 w6 d. I9 K5 d - }
?( I+ J, B9 x4 j! {: y上述代码经过封装,可以测量代码两次运行到相同位置的时间差。将程序再进化一下" Z: u' j- ?# m8 U3 k$ i
- 6 T. ?% F- y' r3 h Q
- float Time_Difference_ms(uint8_t flg)3 a5 W( c" x6 k$ }; d* k0 N+ N
- {
4 n8 o& N4 [- E2 } W: N - static uint32_t old_counter[5]; o; l5 M1 \2 S
- uint32_t counter,couter_current;
$ g) e& ?0 M9 t, |$ [ - couter_current = TIM_GetCounter(TIM3);
# D$ Z9 N1 T9 V; X% q9 p# t - if(couter_current > old_counter[flg])+ |( S0 u4 g0 P, d% f+ Y
- counter = couter_current - old_counter[flg];3 e( [* M( O8 E6 h# w1 ?" g+ z/ `
- else5 \* D8 |, x% S9 {" \
- counter = couter_current + 0XFFFF - old_counter[flg];3 `5 f9 S" B$ k9 e
- old_counter[flg] = couter_current;* c3 E, x D' M1 t
- return (counter / 10);
2 L/ O; G6 ~, d+ S* ~ - }
7 i, R8 R9 E8 h7 h5 H
( |6 O: M1 ]8 D2 I4 v* I3 d当然,这样也存在缺点:* K# s" a6 {, `, L( M
* m9 t5 v9 U. F; G) {' v1、需要占用一个定时器
" l0 m7 t5 ^8 O: R3 g; o2、按上述配置,最长测量时间为0XFFFF*0.1=6553.5ms=6.553.5s。
9 J6 k$ u( \! M& G5 g0 Q5 b6 c7 c" A9 l: A8 x
Keil和IAR的工程文件下载地址:
/ Z6 E8 w1 v C- E4 E9 ~! jPCB和工程代码开源地址:
& L% I* W2 L( d) G: g1 ^+ Thttps://github.com/strongercjd/STM32F207VCT6
9 T8 k9 S w. j2 x* @# [/ \/ L# \+ g% s: k
" T& c/ m: q! _* W
|





 STMCU小助手
发布时间:2021-9-6 16:03
 微信公众号
 手机版