46.1 初学者重要提示
}5 ^+ n7 [' c6 Z 学习本章节前,务必优先学习第44章,需要对ADC的基础知识和HAL库的几个常用API有个认识。
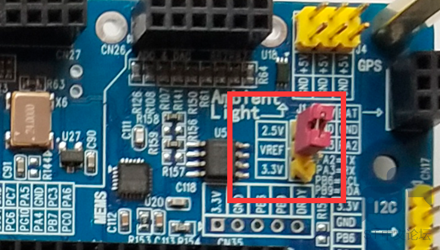
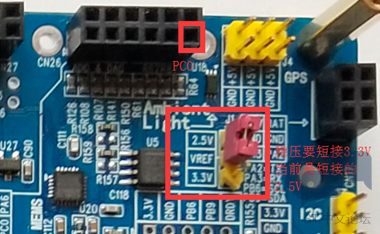
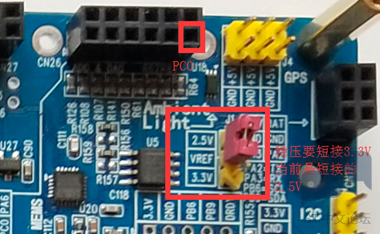
5 P* R9 g" z, W# r: W 开发板右上角有个跳线帽,可以让ADC的稳压基准接3.3V或者2.5V,本章例子是接到3.3V。
# w; ?: H5 L& \% O2 X STM32H7的ADC支持偏移校准和线性度校准。4 `# D) |* G3 A( L1 `
STM32H7的ADC多通道并不是同步采样的,本质上是通过内部的多路选择器不断切换实现的,一个采集完毕了才会采集另一个。
' K* k0 G! j" D46.2 ADC稳压基准硬件设计
- X, }8 f+ R4 k" D2 T q注:学习前务必优先看第14章的2.1小节,对电源供电框架有个了解。
3 H; O( ~ M. x( N% ~8 ?, j, {6 J% C: s" p( k" T: H
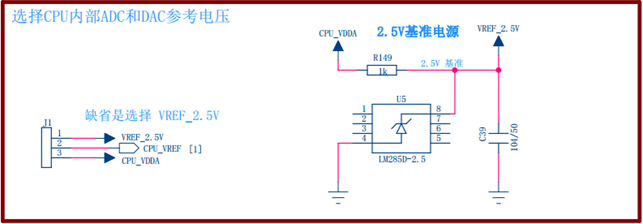
ADC要采集的准确,就需要有一个稳定的稳压基准源,V7开发板使用的LM285D-2.5,即2.5V的基准源。硬件设计如下:5 [* b9 Q: x! S
- \! f5 r9 U9 S- A2 E0 x" @- l
6 t0 W, `% ~5 `: B8 j
. e' L. U( }. a0 b关于这个原理图要注意以下问题:% B+ F3 l, D* t6 @7 V0 q5 e
7 e: {" i) ~2 e' c( h% z
LM285D-2.5输出的是2.5V的稳压基准,原理图这里做了一个特别的处理,同时接了一个上拉电阻到VDDA(3.3V),然后用户可以使用开发板右上角的跳线帽设置Vref选择3.3V稳压还是2.5V稳压。% e% ~" a7 B3 x7 g5 o& F/ G
$ ^( V1 N8 J8 E; A
6 E: n& C# ^% \" p
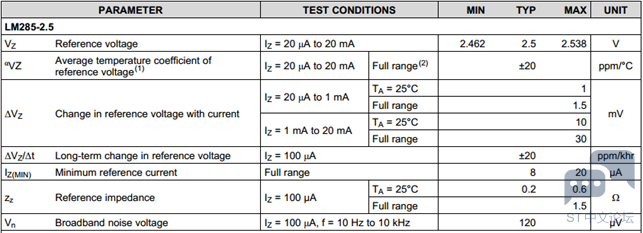
: y3 ?9 Z1 \( k$ L! h% D下面再来了解下LM285的电气特性:
+ m! r" G$ j4 G7 O
+ M& b9 @' n8 o" _3 O9 F; c0 Y$ o+ Z- k3 s6 B6 T8 @
! ^# F$ B1 P4 _+ I
通过这个表,我们要了解以下几点知识:
( w g' Q0 l" p, G* j# g
" Y- j! n1 k9 i. G5 R: W LM285的典型值是2.5V,支持的最小值2.462V,最大值2.538V。工作电流是20uA到20mA,温飘是±20ppm/℃
) x$ s) N( }0 Z' k0 h Iz是Reference current参考电流的意思:7 A5 l0 [3 T2 e; D; z
参考电流是20uA到1mA,温度25℃,参考电压最大变化1mV。( ?8 s$ j% D# U* [9 t
参考电流是20uA到1mA,全范围温度(−40°C to 85°C),参考电压最大变化1.5mV。
$ `* {+ V4 F0 u 参考电流是1mA到20mA,温度25℃,参考电压最大变化10mV。
3 I- }. A" z6 _ 参考电流是1mA到20mA,全范围温度(−40°C to 85°C),参考电压最大变化30mV。% @* |' d: t& y+ ~
9 k* C m. ?: ^. O) A% a- \
8 B( k y) c" R! V9 N% c4 f3 `
那么问题来了,V7开发板上LM285的参考电流是多少? 简单计算就是:
* f9 O+ X# z. _: Z: s9 A/ ~, @; ]' P4 T; G3 ~$ H9 g/ O2 y
(VDDA – 2.5V) / 1K =(3.3 – 2.5V) / 1K = 0.8mA。+ a& W: N0 O! l! E- x, D4 b
$ l3 {( R3 Z; n+ E. z5 F; Z* S- O46.3 ADC驱动设计
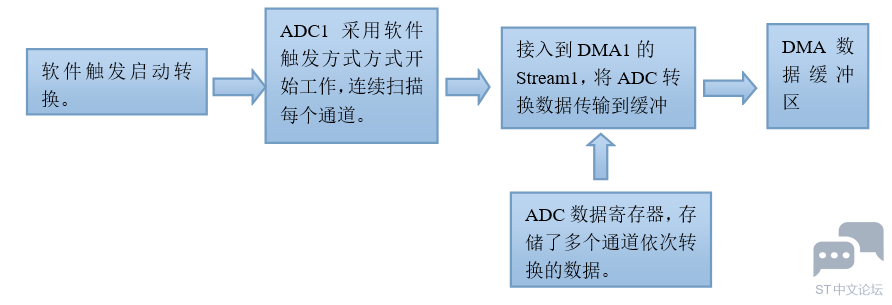
" y6 {+ Z( }, d9 a& fADC做DMA数据传输的实现思路框图如下:
0 Z2 [( A# `7 |- x
8 r0 m4 H3 R) j3 R- |: @3 j) s* F# k2 {& |
, P8 q7 m( ^* e4 U: o$ m0 G
下面将程序设计中的相关问题逐一为大家做个说明。
( N1 ~8 W& s M6 c# M# T2 L: V1 y8 s5 a4 b7 u! g# ]9 ^
46.3.1 ADC软件触发 & Z; }! F2 o) J$ i
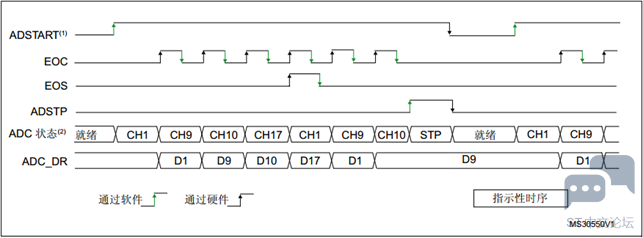
ADC转换既可以选择外部触发也可以选择软件触发。我们这里选择的是软件触发方式的多通道转换,即连续转换序列,软件触发。对应的时序如下(在第44章的2.7小节有详细讲解软件触发和硬件触发的时序):。
5 _; s/ A8 \* }% C& z/ O
4 I3 S" \; n* P; T9 uADSTART表示软件启动转换。
1 k2 n. X# Q3 o" G Z6 ^- o5 H
% f* P3 `8 O1 p/ hADSTP表示停止转换。
0 T, S; W; j# H/ N; u! R& m
, C$ \+ Y& f2 a. }' ?EOC表示一个通道转换结束。2 a& P+ G9 m6 K3 w
) c: m# y, x" g' y9 _8 G
EOS表示所有通道转换结束。
- x2 A* Z- f+ e( ^4 B7 V% }: o! W3 p
, Q3 j6 ?1 S* O& J- Y
2 Q9 i L/ A3 d% D% C- h4 [- ^( C关于这个时序图的解读:6 d" s1 `' C9 |. c% a( g
2 ?, O8 S- N; }. |2 F
配置为连续转换的话,软件启动ADSTART会开启所有通道转换,全部转换完毕后,继续进行下一轮转换。调用了停止转换ADSTP后,会停止转换。8 v: w( E0 Y! Y7 I
每个通过转换完毕有个EOC标志,所有通道转换完毕有个EOS标志。
: a9 N( d8 v9 [1 b1 S) J) G46.3.2 ADC时钟源选择9 f0 [/ M# Z9 f' S/ U8 W O
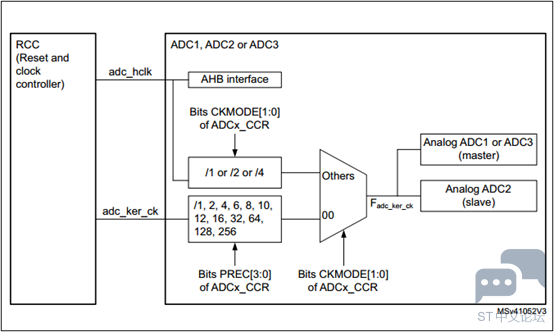
根据第44章2.2小节的讲解,我们知道ADC有两种时钟源可供选择,可以使用来自AHB总线的系统时钟,也可以使用PLL2,PLL3,HSE,HSI或者CSI时钟。
7 e9 E* w& V. H3 S% G/ `6 s( A4 Q5 V
如果采用AHB时钟,不需要做专门的配置,而采用PLL2,PLL3时钟需要特别的配置,下面是使用AHB或者PLL2时钟的配置。3 x, R- @! y( @% _ W ?
$ y# D3 s0 k! O 通过宏定义设置选择的时钟源
2 Q- u P. }3 X$ K使用哪个时钟源,将另一个注释掉即可:) g% n( z7 H: W: ]) B/ W" k( c
) _8 l9 j9 |4 n7 v6 T0 w4 y ?% s- /* 选择ADC的时钟源 */
" t* c1 [" t/ J% u( }2 U A) u1 H - #define ADC_CLOCK_SOURCE_AHB /* 选择AHB时钟源 */
8 s0 U8 h- y' o0 |; ^8 ^ - //#define ADC_CLOCK_SOURCE_PLL /* 选择PLL时钟源 */
/ w$ j' w9 q! O: r8 w- ?0 U
, F7 b% p7 q+ \
) O) H4 Q& e8 Z! S PLL2或者AHB时钟源配置
8 G. m' K( r" _4 M+ K- #if defined (ADC_CLOCK_SOURCE_PLL)
: Y& @& g$ e! D+ b I - /* 配置PLL2时钟为的72MHz,方便分频产生ADC最高时钟36MHz */
: | Y) R+ G% J8 z' h7 v* b% H - RCC_PeriphCLKInitTypeDef PeriphClkInitStruct = {0};
* ~% e6 x- v; B! T+ i - PeriphClkInitStruct.PeriphClockSelection = RCC_PERIPHCLK_ADC;
0 E5 l& f9 f) C' H; G4 }6 H - PeriphClkInitStruct.PLL2.PLL2M = 25;* k: o% g' t9 o6 ^
- PeriphClkInitStruct.PLL2.PLL2N = 504;
+ P: V( v8 i+ J! I r - PeriphClkInitStruct.PLL2.PLL2P = 7;/ x; ^' q8 W1 O
- PeriphClkInitStruct.PLL2.PLL2Q = 7;
5 } z* Y- V4 E; T! Q8 x$ d4 N - PeriphClkInitStruct.PLL2.PLL2R = 7;
# [$ C; k4 ]: |, O7 }+ { - PeriphClkInitStruct.PLL2.PLL2RGE = RCC_PLL2VCIRANGE_0;* `. D6 ]8 [$ ~6 F6 M5 X3 _ T& b! t9 j
- PeriphClkInitStruct.PLL2.PLL2VCOSEL = RCC_PLL2VCOWIDE;% _' `4 O; e# k: Y' e! Y
- PeriphClkInitStruct.PLL2.PLL2FRACN = 0;2 j8 `* V8 G) W( l6 {3 U+ w
- PeriphClkInitStruct.AdcClockSelection = RCC_ADCCLKSOURCE_PLL2;
8 ~5 ~! g# x) ]/ @& I( G - if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInitStruct) != HAL_OK)
# N" |2 B e) t/ t - {. b$ l* S( z% \; \
- Error_Handler(__FILE__, __LINE__); L3 G- I) q* j* d' E+ z
- }
+ t5 Q7 ]2 y# H - #elif defined (ADC_CLOCK_SOURCE_AHB)
* Q, I, ~* g# q: l - & r" E6 e) o1 D0 }! |/ V# s+ q+ R
- /* 使用AHB时钟的话,无需配置,默认选择*/. [, L& b5 X6 I- f' L: d
. ^( u2 w6 F; Q# ^& \9 G- #endif
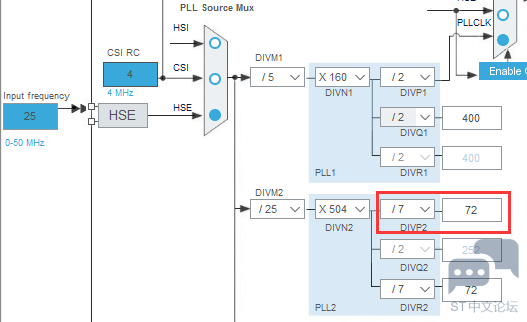
对于PLL2的时钟输出,直接使用STM32CubeMX里面的时钟树配置即可,效果如下:
* v9 F( }9 a& G& R, z9 Y' l( j" \8 G% O
8 u1 P5 R5 u% ?+ Y! t) K1 v
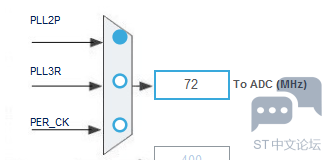
) C3 Y1 r( U/ U选择PLL2P输出作为ADC时钟源:# k7 Y; r& z/ O5 _4 g; Y8 X& \! ]
9 O/ G# n9 R) p6 l+ u
8 U2 t, v! ~6 z( o! c! \6 N& y( |, F
: _/ ?+ K; J) v9 p
ADC分频设置
- c1 f9 m3 E0 C* l7 K- n( ~- W无论是使用AHB时钟还是PLL2时钟都支持分频设置:
- _; ?. E% j0 Y! J- u* s5 y% a& x* g0 T; j% I* t7 X2 z
d$ W, m D9 o5 R% F, @
9 w7 d( {: n5 P, q) H' Z* x0 QAHB支持下面三种分频设置:, @( ^" _7 d8 p( { W, e2 J
% s( y2 T3 C6 _1 z5 w% T# F* r6 y) e6 i4 v% L7 J. y
- <div style="text-align: left;">#define ADC_CLOCK_SYNC_PCLK_DIV1 ((uint32_t)ADC_CCR_CKMODE_0) </div><div style="text-align: left;">#define ADC_CLOCK_SYNC_PCLK_DIV2 ((uint32_t)ADC_CCR_CKMODE_1) </div><div style="text-align: left;">#define ADC_CLOCK_SYNC_PCLK_DIV4 ((uint32_t)ADC_CCR_CKMODE) </div><div style="text-align: left;">
+ I% u2 F) L4 {8 y - </div><div style="text-align: left;">#define ADC_CLOCKPRESCALER_PCLK_DIV1 ADC_CLOCK_SYNC_PCLK_DIV1 /* 这三个仅仅是为了兼容,已经不推荐使用 */</div><div style="text-align: left;">#define ADC_CLOCKPRESCALER_PCLK_DIV2 ADC_CLOCK_SYNC_PCLK_DIV2 </div><div style="text-align: left;">#define ADC_CLOCKPRESCALER_PCLK_DIV4 ADC_CLOCK_SYNC_PCLK_DIV4 </div>
. z3 Y. z, W& H+ p2 m( q2 l* X
$ p1 z& L: i1 |* c) ^
s! m3 v! q& e! D3 O
PLL2支持下面几种分频设置:
- R6 c0 @0 A6 O* c& \
/ F8 N: w$ M3 E2 U0 x, ^, f4 Z- #define ADC_CLOCK_ASYNC_DIV1 ((uint32_t)0x00000000)
7 Z3 u# e4 Y4 F3 b# y; y. t4 |% @6 R - #define ADC_CLOCK_ASYNC_DIV2 ((uint32_t)ADC_CCR_PRESC_0) ' V, d' M6 C" s
- #define ADC_CLOCK_ASYNC_DIV4 ((uint32_t)ADC_CCR_PRESC_1)
& ?; l' r5 `( w* a - #define ADC_CLOCK_ASYNC_DIV6 ((uint32_t)(ADC_CCR_PRESC_1|ADC_CCR_PRESC_0))
. E9 p" B( L' J! T - #define ADC_CLOCK_ASYNC_DIV8 ((uint32_t)(ADC_CCR_PRESC_2))
. W4 S! J: a: ]) F) D9 ^! x j2 { - #define ADC_CLOCK_ASYNC_DIV10 ((uint32_t)(ADC_CCR_PRESC_2|ADC_CCR_PRESC_0)) ) m7 B5 R8 x4 M0 U
- #define ADC_CLOCK_ASYNC_DIV12 ((uint32_t)(ADC_CCR_PRESC_2|ADC_CCR_PRESC_1)) 2 L$ i5 P3 |; |' C3 ]
- #define ADC_CLOCK_ASYNC_DIV16 ((uint32_t)(ADC_CCR_PRESC_2|ADC_CCR_PRESC_1|ADC_CCR_PRESC_0))
4 H& Z. i' ?$ H* ]* n8 h: H& t* B - #define ADC_CLOCK_ASYNC_DIV32 ((uint32_t)(ADC_CCR_PRESC_3))
, g/ E$ l+ Y. {6 y$ M) R" E; S, ? - #define ADC_CLOCK_ASYNC_DIV64 ((uint32_t)(ADC_CCR_PRESC_3|ADC_CCR_PRESC_0))
& j9 T0 ?; l8 [ g: F - #define ADC_CLOCK_ASYNC_DIV128 ((uint32_t)(ADC_CCR_PRESC_3|ADC_CCR_PRESC_1))
& c3 C* C; O; s# }! U - #define ADC_CLOCK_ASYNC_DIV256 ((uint32_t)(ADC_CCR_PRESC_3|ADC_CCR_PRESC_1|ADC_CCR_PRESC_0))
& W! ^) ]1 P6 X+ [7 N, w# @
5 ~7 O* }& \# v, C8 M6 [有了这些认识后再看实际的分频配置就好理解了:
* a' o, q$ f- G+ h& o
- @! Y. f0 t2 `% ~! t2 q( v, O- #if defined (ADC_CLOCK_SOURCE_PLL)
# G5 D; `, T3 r5 {" ^ - /* 采用PLL异步时钟,2分频,即72MHz/2 = 36MHz */8 y9 o/ [- e( m8 D: B# z
- AdcHandle.Init.ClockPrescaler = ADC_CLOCK_ASYNC_DIV2; 6 d/ a( t: g1 B7 i; T5 O
- /* 采用AHB同步时钟,4分频,即200MHz/4 = 50MHz */ ; z# y/ ^3 S% S+ @& L$ K" n
- #elif defined (ADC_CLOCK_SOURCE_AHB)
9 o7 t, t% J2 s, t - AdcHandle.Init.ClockPrescaler = ADC_CLOCK_SYNC_PCLK_DIV4; ( f& z! U: S' E, {$ Z/ B* Z
- #endif
6 Z. o5 ~/ V$ V, _
' B5 z g% O/ L6 p- _7 ^46.3.3 ADC的DMA配置0 e: P1 l, m) ~9 `, }# ?9 d
由于函数HAL_ADC_Start_DMA封装的DMA传输函数是HAL_DMA_Start_IT。而我们这里仅需要用到DMA传输,而用不到中断,所以不开启对应的NVIC即可,这里使用的是DMA1_Stream1,测量了PC0,Vbat/4,VrefInt和温度四个通道。
- n6 }& I' D. W, j* s: p
4 h. |! m( ^+ ^( Z9 g' V; M- 1. /*7 q) B' u% I/ B; C! d# K& W
- 2. ******************************************************************************************************
6 O1 R" U- D9 K: ^+ }8 j& B: {+ K - 3. * 函 数 名: bsp_InitADC
9 A* l1 `# l5 n8 {+ s - 4. * 功能说明: 初始化ADC,采用DMA方式进行多通道采样,采集了PC0, Vbat/4, VrefInt和温度
% p; v) B0 v. {0 h/ p( U2 u/ K, d& w - 5. * 形 参: 无
+ p _* |7 r3 X: y- v M - 6. * 返 回 值: 无$ [' t* T, T' p1 ~: F0 G# o
- 7. ******************************************************************************************************
# f; {$ b, M/ l. e" b - 8. */3 ^+ B$ v7 s d" n; W! q
- 9. void bsp_InitADC(void)
9 E% b" n9 d/ r* f - 10. {) R# ?4 H+ k; f+ C$ C. [+ Y0 ?
- 11. ADC_HandleTypeDef AdcHandle = {0};% {- H1 x/ ?" a- \- A
- 12. DMA_HandleTypeDef DMA_Handle = {0};9 \/ T1 f9 J# A
- 13. ADC_ChannelConfTypeDef sConfig = {0};; A! f6 _+ v, o
- 14. GPIO_InitTypeDef GPIO_InitStruct;5 V" a) E w% [
- 15.
! W5 |# V8 W- Y; {5 U - 16. /* ## - 1 - 配置ADC采样的时钟 ####################################### */
, D% _4 m3 e/ m+ y - 17. #if defined (ADC_CLOCK_SOURCE_PLL)
3 k) B( @- Z# {# _ - 18. /* 配置PLL2时钟为的72MHz,方便分频产生ADC最高时钟36MHz */
" U5 A3 u' t6 g# e1 q - 19. RCC_PeriphCLKInitTypeDef PeriphClkInitStruct = {0};
* l. ]8 t8 b" k4 D - 20. PeriphClkInitStruct.PeriphClockSelection = RCC_PERIPHCLK_ADC;
; [" T0 Y J+ Q9 i - 21. PeriphClkInitStruct.PLL2.PLL2M = 25;
+ h9 M& G" G, k: f N% t+ E1 N1 {; [ - 22. PeriphClkInitStruct.PLL2.PLL2N = 504;
9 Q H& y( M0 F5 i/ L3 F8 y% B% M - 23. PeriphClkInitStruct.PLL2.PLL2P = 7;6 m( y8 y2 L2 [6 U! x
- 24. PeriphClkInitStruct.PLL2.PLL2Q = 7;8 v' m0 x/ Z' [& Z2 V
- 25. PeriphClkInitStruct.PLL2.PLL2R = 7;
. W4 p `/ ?4 q& @; q8 n - 26. PeriphClkInitStruct.PLL2.PLL2RGE = RCC_PLL2VCIRANGE_0;8 i9 s0 T _; Y; N2 ]) x
- 27. PeriphClkInitStruct.PLL2.PLL2VCOSEL = RCC_PLL2VCOWIDE;( j( r* z! l6 K& [4 M
- 28. PeriphClkInitStruct.PLL2.PLL2FRACN = 0;. S! {* O/ E' H: p g1 Y% x7 J
- 29. PeriphClkInitStruct.AdcClockSelection = RCC_ADCCLKSOURCE_PLL2;
+ A; P& r i: k. c0 F7 {( ] - 30. if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInitStruct) != HAL_OK)2 F* E! G% T! h9 [3 K/ H5 E9 t
- 31. {
5 z! P) G' u. m - 32. Error_Handler(__FILE__, __LINE__); 2 \* Q$ e8 B( z7 P" Q
- 33. }
4 Z; i8 o+ X, Y+ P0 \7 N) { - 34. #elif defined (ADC_CLOCK_SOURCE_AHB)6 x( r+ \" p$ K7 D/ M3 f" T$ T* M
- 35. 8 s* y8 x5 F5 D9 H, T
- 36. /* 使用AHB时钟的话,无需配置,默认选择*/3 s- y$ T: F: @! M; ^
- 37.
: q9 B! G* N4 h. ]+ T4 |% D1 l - 38. #endif
" q ?0 g- [4 {' V% {- n8 J. u - 39.
8 ?/ ~8 c9 V' q+ L - 40. /* ## - 2 - 配置ADC采样使用的时钟 ####################################### */
' M) G2 D8 _0 g# [; [+ a$ o! D - 41. __HAL_RCC_GPIOC_CLK_ENABLE();
5 b) a; L0 e- O+ j& n% V - 42. * K. j! c2 O( X+ a6 A5 ]# ~
- 43. GPIO_InitStruct.Pin = GPIO_PIN_0;# H/ z7 A+ X4 Q, g7 W+ W
- 44. GPIO_InitStruct.Mode = GPIO_MODE_ANALOG;
5 p& ?' y7 E& U$ `& g% |8 k- d6 S - 45. GPIO_InitStruct.Pull = GPIO_NOPULL;! o2 P" ~% r9 L8 }
- 46. HAL_GPIO_Init(GPIOC, &GPIO_InitStruct);
I- z+ T) W: _2 \$ X( [ - 47. " d7 R5 E, N; {9 T; B# {
- 48. /* ## - 3 - 配置ADC采样使用的时钟 ####################################### */
% S) K) T) |7 ]& J - 49. __HAL_RCC_DMA1_CLK_ENABLE();
1 P" C" E9 b1 h- |0 C% c9 Z- A - 50. DMA_Handle.Instance = DMA1_Stream1; /* 使用的DMA1 Stream1 */
7 C5 S2 f1 ^, ?2 b4 [ - 51. DMA_Handle.Init.Request = DMA_REQUEST_ADC3; /* 请求类型采用DMA_REQUEST_ADC3 */
- u# R8 F/ x# r. _ - 52. DMA_Handle.Init.Direction = DMA_PERIPH_TO_MEMORY; /* 传输方向是从外设到存储器*/
7 @& {3 c0 \: J! ?3 a$ \ - 53. DMA_Handle.Init.PeriphInc = DMA_PINC_DISABLE; /* 外设地址自增禁止 */ 4 D: y: f; P, X! a+ w- A6 [
- 54. DMA_Handle.Init.MemInc = DMA_MINC_ENABLE; /* 存储器地址自增使能 */ 0 X+ U3 V; V, ?. c2 |7 k
- 55. DMA_Handle.Init.PeriphDataAlignment = DMA_PDATAALIGN_HALFWORD; /* 外设数据位宽选择半字,即16bit */
: V& u% ^2 K+ ] - 56. DMA_Handle.Init.MemDataAlignment = DMA_MDATAALIGN_HALFWORD; /* 存储器数据位宽选择半字,即16bit */
/ G/ j4 F8 M2 h! ]* T2 W - 57. DMA_Handle.Init.Mode = DMA_CIRCULAR; /* 循环模式 */ 5 z4 g0 Y0 `, e, b- w
- 58. DMA_Handle.Init.Priority = DMA_PRIORITY_LOW; /* 优先级低 */ * j: U8 k. O+ I | z9 i
- 59. DMA_Handle.Init.FIFOMode = DMA_FIFOMODE_DISABLE; /* 禁止FIFO*/& P9 Z2 l& g' Y) ], Y% a
- 60. DMA_Handle.Init.FIFOThreshold = DMA_FIFO_THRESHOLD_FULL; /* 禁止FIFO此位不起作用,用于设置阀值 */
7 m' e8 X% {/ h, l ? - 61. DMA_Handle.Init.MemBurst = DMA_MBURST_SINGLE; /* 禁止FIFO此位不起作用,用于存储器突发 */1 Y) M+ V; x2 K% D+ h, Q+ K6 g; a
- 62. DMA_Handle.Init.PeriphBurst = DMA_PBURST_SINGLE; /* 禁止FIFO此位不起作用,用于外设突发 */
& {' o$ |( ~$ Z4 { - 63.
* m# h: w; O1 t& ?* s* n0 a - 64. /* 初始化DMA */
0 r+ ~! w: _( K: S8 w+ f - 65. if(HAL_DMA_Init(&DMA_Handle) != HAL_OK)
5 ]6 J1 p2 w$ x - 66. {
& ~0 A, \' Y6 ~8 b - 67. Error_Handler(__FILE__, __LINE__); & _5 V8 X" I A* y# T" G! D0 g
- 68. }% a$ g6 C5 t% ^9 J6 R
- 69. " C5 J7 _4 N; q
- 70. /* 关联ADC句柄和DMA句柄 */
; a$ C5 ]' O* N* a4 |; o7 d - 71. __HAL_LINKDMA(&AdcHandle, DMA_Handle, DMA_Handle);
$ v$ O" r" j! \* c$ ?) \$ R - 72. 5 s. e4 n3 g q. M5 t
- 73. - _: a( h; D8 H1 ~* b
- 74. /* ## - 4 - 配置ADC ########################################################### */+ ?' r) {6 [5 k# w& |* v
- 75. __HAL_RCC_ADC3_CLK_ENABLE();
$ o/ W/ C0 i- E$ X - 76. AdcHandle.Instance = ADC3;7 ]0 A5 \* k5 [, ?
- 77.
6 ?; w1 f" A$ @, X: x2 P% c - 78. #if defined (ADC_CLOCK_SOURCE_PLL)
1 x) m5 M, w! L) ~+ h4 o1 S - 79. AdcHandle.Init.ClockPrescaler = ADC_CLOCK_ASYNC_DIV8; /* 采用PLL异步时钟,8分频,即72MHz/8) y" ]! R) T0 [ \9 }2 O& |/ Z
- 80. = 36MHz */9 c3 H& B5 j# r2 _! Z7 _5 w+ }* u
- 81. #elif defined (ADC_CLOCK_SOURCE_AHB)$ `3 g, y8 V' o4 J3 ~, x
- 82. AdcHandle.Init.ClockPrescaler = ADC_CLOCK_SYNC_PCLK_DIV4; /* 采用AHB同步时钟,4分频,即200MHz/42 _; q6 g5 [: @0 C
- 83. = 50MHz */3 e' P k9 N, r& D& `+ p9 r
- 84. #endif* d ^9 P( i" E* h* v# e \
- 85.
+ \6 z: d+ z( G7 H5 i. {- v- r - 86. AdcHandle.Init.Resolution = ADC_RESOLUTION_16B; /* 16位分辨率 */
7 r4 l( d% R! u% i; [, ?, `, Q - 87. AdcHandle.Init.ScanConvMode = ADC_SCAN_ENABLE; /* 禁止扫描,因为仅开了一个通道 *// E, b/ T* o& N# |
- 88. AdcHandle.Init.EOCSelection = ADC_EOC_SINGLE_CONV; /* EOC转换结束标志 */
6 b! H6 c% ^5 D! m5 @ - 89. AdcHandle.Init.LowPowerAutoWait = DISABLE; /* 禁止低功耗自动延迟特性 */. d0 t& J* B |7 {0 Y
- 90. AdcHandle.Init.ContinuousConvMode = ENABLE; /* 禁止自动转换,采用的软件触发 */) H C; E# D4 _8 m0 Q# q3 B
- 91. AdcHandle.Init.NbrOfConversion = 4; /* 使用了4个转换通道 */4 T, \- _1 w x6 }
- 92. AdcHandle.Init.DiscontinuousConvMode = DISABLE; /* 禁止不连续模式 */
; E( f4 a% ^: [" w: c R - 93. AdcHandle.Init.NbrOfDiscConversion = 1; /* 禁止不连续模式后,此参数忽略,此位是用来配置不连续
' t* ~. f. B; \1 U9 i - 94. 子组中通道数 */# J; H$ Q* q* e8 u$ P* a& n$ f
- 95. # e2 ]. `: q8 R, g
- 96. AdcHandle.Init.ExternalTrigConv = ADC_SOFTWARE_START; /* 采用软件触发 */' R$ N! n3 I9 i) I% k
- 97. AdcHandle.Init.ExternalTrigConvEdge = ADC_EXTERNALTRIGCONVEDGE_RISING; /* 软件触发,此位忽略 */6 C b" I5 H# e+ B: c3 X% y' T+ n
- 98. AdcHandle.Init.ConversionDataManagement = ADC_CONVERSIONDATA_DMA_CIRCULAR; /* DMA循环模式接收*/. W' }3 P1 F3 u' ^9 j; q6 ?$ I
- 99. AdcHandle.Init.BoostMode = DISABLE; /* ADC时钟低于20MHz的话,可以禁止boost */4 _( P# x6 ] _7 r) x
- 100. AdcHandle.Init.Overrun = ADC_OVR_DATA_OVERWRITTEN; /* ADC转换溢出的话,覆盖ADC的数据寄存器 */7 W) o5 p6 g$ a1 T! [* F
- 101. AdcHandle.Init.OversamplingMode = DISABLE; /* 禁止过采样 */
5 ^2 {/ R; E$ [0 V" X/ ]; ~5 E - 102.
% L6 R6 \. l! ~ - 103. /* 初始化ADC */3 m! M) {1 t1 |& K! s7 W
- 104. if (HAL_ADC_Init(&AdcHandle) != HAL_OK)7 |( H9 j0 @! Y) H0 @5 o
- 105. {
3 Z S4 _2 D1 I# S& p - 106. Error_Handler(__FILE__, __LINE__);' q0 P( N9 x/ c
- 107. }' ]" r( Z6 |6 g4 f
- 108. & a& G: ]- E9 }" x1 A! n, {
- 109. 4 K5 | M: X+ i9 t" J3 O2 J- k
- 110. /* 校准ADC,采用偏移校准 */5 C. h- q" W8 ?8 t; a4 F1 f# R2 X
- 111. if (HAL_ADCEx_Calibration_Start(&AdcHandle, ADC_CALIB_OFFSET, ADC_SINGLE_ENDED) != HAL_OK)
1 @+ l& y! I2 P, [' ?+ i" m - 112. {
; _& _: |9 e: \+ l" t* s+ {9 C; I - 113. Error_Handler(__FILE__, __LINE__);
2 U7 U% r9 B# r - 114. } c# J) G9 T+ w9 q6 f
- 115.
( C8 b- i+ l7 Y+ _* ~ - 116. /* 配置ADC通道,序列1,采样PC0引脚 */
, _9 K/ Q) x. @5 I) l& N% @ - 117. /** P. _, {2 V( p9 Z
- 118. 采用PLL2时钟的话,ADCCLK = 72MHz / 8 = 9MHz
) t* G6 Y T& K, |8 x - 119. ADC采样速度,即转换时间 = 采样时间 + 逐次逼近时间
$ N4 Y, }! p5 h% @2 A" | - 120. = 810.5 + 8.5(16bit)& I( ~: l* x |# ?
- 121. = 820个ADC时钟周期6 @' |/ s' f6 a
- 122. 那么转换速度就是9MHz / 820 = 10975Hz
! r5 y' ~1 ^$ Q - 123. */
8 O S' C4 E' B5 j, a+ b- k4 F; D; k4 I - 124. sConfig.Channel = ADC_CHANNEL_10; /* 配置使用的ADC通道 */+ v4 d" U0 k! J, w/ }, A
- 125. sConfig.Rank = ADC_REGULAR_RANK_1; /* 采样序列里的第1个 *// q2 N9 ^( Z/ |7 B& J- J! J: G
- 126. sConfig.SamplingTime = ADC_SAMPLETIME_810CYCLES_5; /* 采样周期 */
8 h+ C1 o5 @# R* \0 c( J- S - 127. sConfig.SingleDiff = ADC_SINGLE_ENDED; /* 单端输入 */
3 c. N& \5 ?4 |% { - 128. sConfig.OffsetNumber = ADC_OFFSET_NONE; /* 无偏移 */
& h8 _9 R( H) n - 129. sConfig.Offset = 0; /* 无偏移的情况下,此参数忽略 */. M) ? K" j) \8 ]
- 130. sConfig.OffsetRightShift = DISABLE; /* 禁止右移 */4 s- y8 t1 |8 ?9 ~) T4 M7 z0 D
- 131. sConfig.OffsetSignedSaturation = DISABLE; /* 禁止有符号饱和 */
2 u: x; R4 U$ K% w& B. a% u. x - 132.
' s# f' `; o1 U; R; @/ o - 133. if (HAL_ADC_ConfigChannel(&AdcHandle, &sConfig) != HAL_OK)
" B; W7 t' |* M7 [% I; l8 Z T) o - 134. {
! k$ @- F4 y1 T- y/ G - 135. Error_Handler(__FILE__, __LINE__);3 }* u& w+ b3 L$ k/ P0 T! b4 a
- 136. }
9 E, j: @8 C, e& | - 137. ( C u7 T5 z+ z' Y5 ^
- 138. /* 配置ADC通道,序列2,采样Vbat/4 */# t D& \) C# S" V
- 139. sConfig.Channel = ADC_CHANNEL_VBAT_DIV4; /* 配置使用的ADC通道 */
& `1 g* `8 W) m( b6 W3 r# S - 140. sConfig.Rank = ADC_REGULAR_RANK_2; /* 采样序列里的第1个 */
+ b3 y+ e# k7 e6 d* t7 }- c4 S - 141. sConfig.SamplingTime = ADC_SAMPLETIME_810CYCLES_5; /* 采样周期 */. A1 t# w* n; \2 g1 _. a$ R0 z
- 142. sConfig.SingleDiff = ADC_SINGLE_ENDED; /* 单端输入 */
: m- K; m- i; R9 g, N - 143. sConfig.OffsetNumber = ADC_OFFSET_NONE; /* 无偏移 */
8 r9 W9 q5 b' {! Y1 e - 144. sConfig.Offset = 0; /* 无偏移的情况下,此参数忽略 */
; t9 L8 L* Q* [, \5 ]7 A - 145. sConfig.OffsetRightShift = DISABLE; /* 禁止右移 */% k& L+ [1 }3 a
- 146. sConfig.OffsetSignedSaturation = DISABLE; /* 禁止有符号饱和 *// N' j: n* m/ b- w# O
- 147. 4 k$ f: b6 u* m' h* b/ c
- 148. if (HAL_ADC_ConfigChannel(&AdcHandle, &sConfig) != HAL_OK)
# a$ ~/ j7 _+ P( E4 s. G. p - 149. {7 x0 s$ I, X( k
- 150. Error_Handler(__FILE__, __LINE__);
; E6 T* V p$ ?; L# ^ - 151. }
: X P5 S7 y( o @ - 152. $ L, s5 d' `+ \- |. {
- 153. /* 配置ADC通道,序列3,采样VrefInt */
& W* q1 E: w9 B$ E' z+ u - 154. sConfig.Channel = ADC_CHANNEL_VREFINT; /* 配置使用的ADC通道 */
$ x) \3 k+ {5 k/ q" i - 155. sConfig.Rank = ADC_REGULAR_RANK_3; /* 采样序列里的第1个 */
* r2 K, ^3 N9 {( V+ i' V1 @ - 156. sConfig.SamplingTime = ADC_SAMPLETIME_810CYCLES_5; /* 采样周期 */9 ?( b# ?/ K4 L: _5 \
- 157. sConfig.SingleDiff = ADC_SINGLE_ENDED; /* 单端输入 */6 a; b2 z3 `6 s, G; X5 d6 x+ @- a
- 158. sConfig.OffsetNumber = ADC_OFFSET_NONE; /* 无偏移 */ 6 ?: m \" s, o( Y: C/ x" ]5 X& k
- 159. sConfig.Offset = 0; /* 无偏移的情况下,此参数忽略 */, q* k- v; ` ~8 `$ Y
- 160. sConfig.OffsetRightShift = DISABLE; /* 禁止右移 */3 f: \& I6 g! ?* Z7 F" ?
- 161. sConfig.OffsetSignedSaturation = DISABLE; /* 禁止有符号饱和 */# v4 S, H* M% o5 U2 [
- 162. ) W6 R7 i' L3 u5 j$ S( z( q9 ?
- 163. if (HAL_ADC_ConfigChannel(&AdcHandle, &sConfig) != HAL_OK)8 L P: Z8 C6 I+ c. l: S) o
- 164. {
/ ^$ R4 U" N! p" K2 r. D. Q - 165. Error_Handler(__FILE__, __LINE__);
5 N) |2 p% ~: b2 I9 U2 i+ E2 M - 166. }
5 T' u/ n' j5 E - 167. 3 q4 V% i4 V6 P/ r, _1 ]9 J$ z6 Y
- 168. /* 配置ADC通道,序列4,采样温度 */, s1 G# g6 `' Z9 c
- 169. sConfig.Channel = ADC_CHANNEL_TEMPSENSOR; /* 配置使用的ADC通道 */! O0 L& F0 x7 ]& K- ~& @( O. K. K* r2 l
- 170. sConfig.Rank = ADC_REGULAR_RANK_4; /* 采样序列里的第1个 */
f' z2 b. v( \ - 171. sConfig.SamplingTime = ADC_SAMPLETIME_810CYCLES_5; /* 采样周期 */
) ~8 `7 k+ W7 A& M5 L - 172. sConfig.SingleDiff = ADC_SINGLE_ENDED; /* 单端输入 */
3 N, Y' c* M: O$ d$ Q: X - 173. sConfig.OffsetNumber = ADC_OFFSET_NONE; /* 无偏移 */ / C+ u/ O+ t- V) g
- 174. sConfig.Offset = 0; /* 无偏移的情况下,此参数忽略 */7 B/ v) J3 T7 x9 ]2 b# C' E6 e
- 175. sConfig.OffsetRightShift = DISABLE; /* 禁止右移 */. A S- r' q8 j; q j* |, p
- 176. sConfig.OffsetSignedSaturation = DISABLE; /* 禁止有符号饱和 */$ @5 s$ U# v4 P) s( U% Q) b0 q
- 177.
* ]* A) @) ?3 @* K# P5 i - 178. if (HAL_ADC_ConfigChannel(&AdcHandle, &sConfig) != HAL_OK)
( {3 I K3 m9 s1 a( Y, N. ^ - 179. {7 a, X3 e: O9 v
- 180. Error_Handler(__FILE__, __LINE__);" J, S: ^; L- g
- 181. } / C! d' V+ V5 C% S a2 w
- 182.
( \: i/ i' F( p& I3 ~$ A$ M - 183.
. p @3 W9 ?8 Z; F4 ~- u% c - 184. /* ## - 6 - 启动ADC的DMA方式传输 ####################################### */9 `: D" g$ y2 S5 p0 E# }( E
- 185. if (HAL_ADC_Start_DMA(&AdcHandle, (uint32_t *)ADCxValues, 4) != HAL_OK)0 p3 G; D! t3 |# Q& _# \
- 186. {6 b- K1 S. ]; O
- 187. Error_Handler(__FILE__, __LINE__);
" c) l6 G+ C5 O- _ - 188. }
; ]9 u' J0 \ ^ - 189. }
a" l- r# a7 G2 T e a. F" u
这里把几个关键的地方阐释下:
+ |1 m# K/ }8 M6 A
0 n$ a/ `/ S! @# i8 @ 第11 - 13行,对作为局部变量的HAL库结构体做初始化,防止不确定值配置时出问题。) g2 v9 }1 d2 k
第17 - 38行,前面2.2小节已经讲解,ADC时钟源选择AHB时钟还是PLL时钟。
- W; I/ `, n u! @, B 第41 – 46行,选择PC0作为数据采集引脚。4 J+ E8 D5 _: c7 E8 [+ o7 O
第49- 68行,配置DMA的基本参数,注释较详细。这里是采用的ADC外设到内部SRAM的传输方向,数据带宽设置16bit,循环传输模式。$ C% T% f8 C$ r# s [: \
第71行,这行代码比较重要,应用中容易被遗忘,用于关联ADC句柄和DMA句柄。在用户调用ADC的DMA传输方式函数HAL_ADC_Start_DMA时,此函数内部调用的HAL_DMA_Start_IT会用到DMA句柄。
& X! J( v; f8 S' N- a/ O# w 第75 - 107行,主要是ADC的配置,注释较详细,配置ADC3为16bit模式,扫描多通道,连续转换,软件触发。
6 r! S2 n+ }( k L 第111 – 114行,这里的是采用的ADC偏移校准。% H; x& X2 J8 s$ c( o1 r
第119 -129行,配置ADC多通道采样的第1个序列。这里使用的通道10是PC0引脚的复用功能,不是随意设置的。另外注意转换速度的计算,在程序里面有注释。5 ] n- h$ L' I. J
第139 – 151行,配置ADC多通道采样的第2个序列,采样的Vbat/4电压。. r- c s. h* u# u8 Q' w0 q
第154 – 166行,配置ADC多通道采样的第3个序列,采样的VrefInt电压。' h7 b- ?3 d2 N/ [& M, Z
第169 – 181行,配置ADC多通道采样的第4个序列,采样的温度。. \& h* h4 r* ]/ ^
第185 – 188行,启动ADC的DMA方式数据传输。
; A+ m1 t, H- W3 T8 w# T; d7 |( |46.3.4 DMA存储器选择注意事项
; w& Y9 F: R* H9 D# R. Y1 g5 h由于STM32H7 Cache的存在,凡是CPU和DMA都会操作到的存储器,我们都要注意数据一致性问题。对于本章节要实现的功能,要注意读Cache问题,防止DMA已经更新了缓冲区的数据,而我们读取的却是Cache里面缓存的。这里提供两种解决办法:
$ @- D) S: F k5 Z% |, w
+ _7 G8 `# S% ?# K9 j ^& @ 方法一:
6 p, s* O! R5 Z9 Z" G* z* Y5 O) V关闭DMA所使用SRAM存储区。
3 C( a: ~1 d3 b6 N$ @0 `. E& V" L1 {& M7 q4 m+ E8 R
- /* 配置SRAM的MPU属性为Device或者Strongly Ordered,即关闭Cache */
% y5 ^& F# D. M m( s2 V - MPU_InitStruct.Enable = MPU_REGION_ENABLE;& f1 x- B: @$ \2 P: y# H+ ]
- MPU_InitStruct.BaseAddress = 0x60000000;
% N% _$ c. W; d1 e - MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
* t% O' t5 @7 z/ h' T3 ?+ M - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
, C* O, l2 X; h# h0 l$ F7 z" q - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE; [; u$ g0 I* c5 W6 G7 V
- MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE;
( T6 [6 N0 e' k - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
[3 C; L. Y9 d7 I- a* M/ o - MPU_InitStruct.Number = MPU_REGION_NUMBER1;6 S' }$ I0 M: d4 {; y( {1 ^
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
3 ^! g( x7 X6 q; u - MPU_InitStruct.SubRegionDisable = 0x00;5 S: |" s2 N% I. @4 ^0 I& l) u. C
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
! `2 |- ?7 |% f. i# w2 d
1 b! ^( N3 p U: H8 R5 N3 ~# F7 x9 D$ S. W9 \
方法二:
8 s. Q1 ?! T8 a/ q' p% h设置SRAM的缓冲区做32字节对齐,大小最好也是32字节整数倍,然后调用函数SCB_InvalidateDCache_by_Addr做无效化操作即可,保证CPU读取到的数据是刚更新好的。# o1 }7 n& ? M. d8 J- o
. C- B" B8 W: G$ h5 S本章节配套例子是直接使用的方法二。例子中变量的定义方式如下:
_! G$ Z s$ L9 b
2 `9 q1 y( ~/ r+ o/ |- /* 方便Cache类的API操作,做32字节对齐 */% N' e' C& J7 j( [- _7 \# I, m
- #if defined ( __ICCARM__ )% ^" ? `8 R0 b" N& V
- #pragma location = 0x38000000
8 s' R5 a6 ?2 P x - uint16_t ADCxValues[4];
5 T, S2 o& @4 J* ^: d" F2 u4 z - #elif defined ( __CC_ARM )9 G$ q$ l$ T3 m- ?7 i
- ALIGN_32BYTES(__attribute__((section (".RAM_D3"))) uint16_t ADCxValues[4]);2 u/ q# X, |$ Y# U, L9 Z; Q3 V, ^
- #endif
% i- R( q' P2 a1 x/ b, j4 H( \. M" i6 J
对于IAR需要#pragma location指定位置,而MDK通过分散加载即可实现,详情看前面第26章,有详细讲解。) {; _% T" d8 l- I
& D. o2 ^( _$ P# E# {* ~46.3.5 读取DMA缓冲数据
4 a8 y ?' r' R3 Z程序中配置的DMA缓冲区可以存储4次ADC的转换数据,正好ADCxValues[0]对应PC0引脚的采样电压,ADCxValues[1]对应Vbat/4电压,ADCxValues[2]对应VrefInt采样的电源,ADCxValues[3]对应温度采样值。; z# E9 ]6 e% Q& h# F; D5 |
$ ^+ v9 `! K. P1 ~! b9 H5 Y具体实现代码如下:
3 w* r1 Z. w8 X _
3 E4 D J% j& Y( {4 f( N- /*8 m$ D0 E6 _1 ]; W+ B, e! m
- *********************************************************************************************************
% _: I3 w9 J9 z - * 函 数 名: bsp_GetAdcValues
q c* F) K0 C) s# B - * 功能说明: 获取ADC的数据并打印
& c% O3 s* H. T. |; j - * 形 参: 无6 w- o- @* N/ S5 C
- * 返 回 值: 无
8 W3 Y2 j+ P8 y: P' n: ~/ X. |% n - *********************************************************************************************************
b- J. R; ?+ z9 I- t - */
; X% S4 y% i5 I' m8 D) N7 s+ @# m - void bsp_GetAdcValues(void), d) e: q+ u5 O; s( l0 M( d9 m
- {
2 Z, w" ?( Y' o$ o6 l9 O' L - float AdcValues[5];
5 }0 @& \( k- A0 w - uint16_t TS_CAL1;. P( L3 N% U$ \4 K9 D# v0 P9 X
- uint16_t TS_CAL2;7 S4 _* a. [ H: \ u
- 5 H# u& y6 s+ G: o8 G: U' ^
- /*: P- e3 c- P3 h2 }1 D2 e
- 使用此函数要特别注意,第1个参数地址要32字节对齐,第2个参数要是32字节的整数倍
; f/ }$ X8 a5 f, H1 X" Q4 l- D4 U4 h - */
J, H& |# a' q5 @: w1 f/ y$ z: ? - SCB_InvalidateDCache_by_Addr((uint32_t *)ADCxValues, sizeof(ADCxValues));+ Y; J, z/ m; y" w1 G o
- AdcValues[0] = ADCxValues[0] * 3.3 / 65536;
Y3 _& D& v3 A6 W - AdcValues[1] = ADCxValues[1] * 3.3 / 65536;
+ f& x4 i" j6 y( P - AdcValues[2] = ADCxValues[2] * 3.3 / 65536;
5 L- Q. Y0 m' n8 Z0 y - 6 h, y5 Z. z% A6 W7 f [9 e
- /*根据参考手册给的公式计算温度值 */# m# `/ f. s( [! z# k+ V
- TS_CAL1 = *(__IO uint16_t *)(0x1FF1E820);% V# ]) ?& b* w+ l9 S
- TS_CAL2 = *(__IO uint16_t *)(0x1FF1E840);
d$ J' K I. }) |1 L t2 F
: _& G6 B1 B3 N D4 w( k- AdcValues[3] = (110.0 - 30.0) * (ADCxValues[3] - TS_CAL1)/ (TS_CAL2 - TS_CAL1) + 30;
7 E J% U# Z6 X) S, ^ - 8 }+ [1 r) {# C( n. i) @
- printf("PC0 = %5.3fV, Vbat/4 = %5.3fV, VrefInt = %5.3fV, TempSensor = %5.3f℃\r\n",
! N& m) s' ~6 n$ F - AdcValues[0], AdcValues[1], AdcValues[2], AdcValues[3]);
3 k9 w; d) }& v% C* P
: K% ^% `( o1 x0 u) z- }
8 {( Z% \( R$ \+ \2 _ R
% y: @3 o- v$ K1 c H! m& p46.4 ADC板级支持包(bsp_adc.c)6 @6 x( r" R1 a$ o/ ^; Z0 B X! H0 T
ADC驱动文件bsp_adc.c提供了如下函数:( r0 `8 o' A8 O, O5 s5 |% k0 h6 T
! ?+ f3 I: ]# d bsp_InitADC* B$ U5 W! y* r' @7 t/ _' F
bsp_GetAdcValues6 T5 L6 l( i4 k
46.4.1 函数bsp_InitADC
3 e( z3 V, [" p9 g4 I7 j$ z( w函数原型:, u: _, _' z2 S; d+ ~4 f
+ o: m. [8 ]: R; v5 K+ b0 c" Gvoid bsp_InitADC(void)# ?( @8 i5 K! x& {/ G1 `2 l
; N: n! R" P8 s$ f# h
函数描述:
" C% b* v6 A+ d8 h4 o, Z8 f; S$ h7 W9 K0 J
此函数用于初始化ADC,采用DMA方式进行多通道采样,采集了PC0, Vbat/4, VrefInt和温度。
1 s; O1 I; {, F; C, V$ c r3 u, ] L, Z X. D5 Q- |7 W( k9 a8 _# \
注意事项:' C4 J: N4 J( q7 l/ e; o& e
7 [2 [4 o& k% s p0 e5 a; z
关于此函数的讲解在本章2.3小节。- d# `! z6 x# V8 n; d7 Z! K
使用举例:
( m" V# m' } ]$ W. F9 w, q' O/ J7 C3 i! f3 u
作为初始化函数,直接在bsp.c文件的bsp_Init函数里面调用即可。
( N, M: Y. e. [7 A- W1 _4 U& n, P- n. {2 A1 b2 z
46.4.2 函数bsp_GetAdcValues2 C( k5 f9 E+ g( D2 O8 |6 l2 g
函数原型:
! Y& n; [* Q: G0 h) u- Q, E# U6 ]# x6 Q+ D
void bsp_GetAdcValues(void)/ d! K% u; e) _8 E8 P
7 q# o. r, X" e6 F函数描述:5 i" M' v2 U( t3 V9 V
( B+ O0 Y' J( i) C* {2 O9 h6 G
此函数用于获取ADC的转换数据。4 N( f( q2 `6 U- U5 e3 I
0 i! x4 `0 H$ z! x- F: q注意事项:# t _' i) N. S1 {
, g* p: u( n Q+ ~# i2 X
关于此函数的讲解在本章2.4和2.5小节。
' x2 u: s( f7 k; f' r+ ]! n使用举例:
" `8 j% a v! v' a) P4 I8 B' c# k
7 j( l4 j; J/ H, a根据需要,周期性调用即可。: s2 \8 R: ^% f- ^) o' ^
+ ]" K3 J2 }( N s/ @
46.5 ADC驱动移植和使用0 q! P, N- g# U! g- D
ADC驱动的移植比较方便:
9 Y8 J: ^! G0 r1 r1 H Z# z8 Q0 Z0 X: o9 P$ K# M
第1步:复制bsp_adc.c和bsp_adc.h到自己的工程目录,并添加到工程里面。! J1 v4 x! D* m$ M# |2 [2 R' J2 ?
第2步:这几个驱动文件主要用到HAL库的GPIO、TIM,DMA和ADC驱动文件,简单省事些可以添加所有HAL库.C源文件进来。& A4 V( z( e; `9 M9 W9 P
第3步,应用方法看本章节配套例子即可,另外就是根据自己的需要做配置修改。3 H0 j' r; J3 g" `& j6 n/ q, [
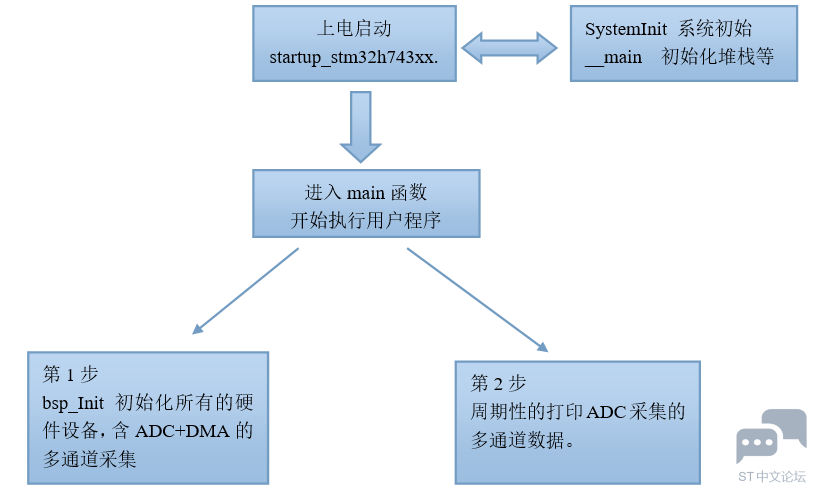
46.6 实验例程设计框架4 \2 h4 y& l4 H" O- J+ f' k
通过程序设计框架,让大家先对配套例程有一个全面的认识,然后再理解细节,本次实验例程的设计框架如
( |& B2 f! F' B/ p) O. ]
5 e' f# t! s' `1 i0 B; F4 m4 l) {. T+ \7 T
% u( `0 ~9 k/ o; F2 W 第1阶段,上电启动阶段:4 e; a: i' N8 c. j D9 `2 d
6 ~0 A8 L" C& `$ b4 s! S
这部分在第14章进行了详细说明。& ~8 `) x) U4 l* u
第2阶段,进入main函数:
1 A& y/ \+ z' _9 j" O; o; c/ V' S2 ~; }( C2 X
第1步,硬件初始化,主要是MPU,Cache,HAL库,系统时钟,滴答定时器,LED,串口和ADC。4 f5 |/ n7 W" r0 f. e; \, c4 ]% |
第2步,周期性的打印ADC采集的多通道数据。
2 z6 d5 ^6 e/ c" }9 w46.7 实验例程说明(MDK)# Q, @6 F: \: K7 Z* s' s& U
配套例子:
! b6 } E8 ?4 U' P8 V, Y
3 l9 m; i& A. h5 ZV7-024-ADC+DMA的多通道采集
2 ~* d' G6 ~+ t0 ~- \2 t
3 K0 J& U% d* Y实验目的:5 O9 s% v" W$ ?0 z- F }
B/ C5 u; `$ T2 B1 f+ \" m
学习ADC + DMA的多通道采集实现。: h% t5 c' z/ H7 m7 B- u/ a7 P4 K
实验内容:
' e( N1 x! e# Q& k6 W; D* t# `; T6 [* r
例子默认用的PLL时钟供ADC使用,大家可以通过bsp_adc.c文件开头宏定义切换到AHB时钟。
4 Z2 x& S( A( P' E: F! z采用DMA方式进行多通道采样,采集了PC0, Vbat/4, VrefInt和温度。3 J- F Q5 G- n, r1 `2 H
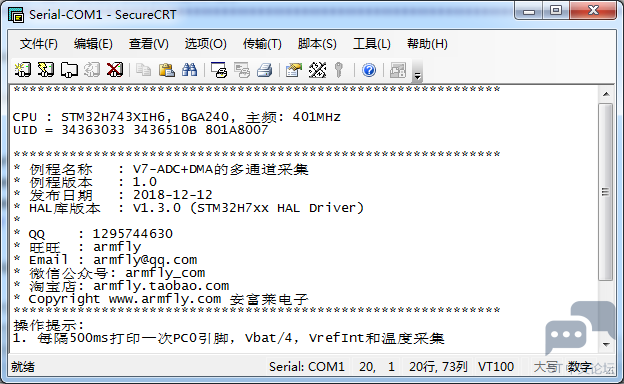
每隔500ms,串口会打印一次。
( ^ }/ p" ]6 A2 `0 D; q板子正常运行时LED2闪烁。
7 _2 u' u- y& j: x6 M8 mPC0引脚位置(稳压基准要短接3.3V):
% @ v2 b& R9 l. n6 D4 d" s8 h j8 Z* v; S% \' ?6 h
' s1 w- ]+ s7 H6 S1 l( @" z) j$ a. q3 _
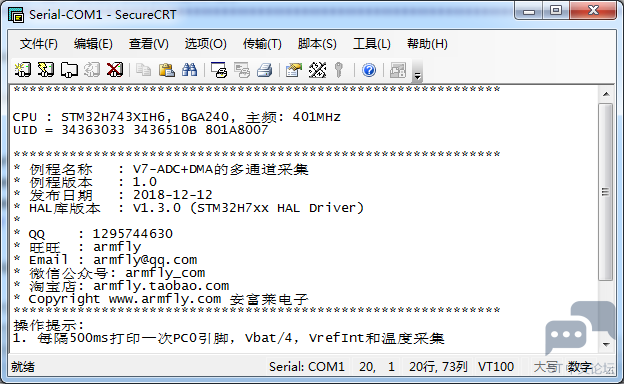
上电后串口打印的信息:3 h- X+ g5 b3 b3 X! [9 q
- R. r1 k5 V1 B: }# \8 I9 x3 I9 E波特率 115200,数据位 8,奇偶校验位无,停止位 10 Q, n8 d( e8 O0 O: K: t: v5 y6 ^8 {
! }' y& G; I4 G
- Y0 ]3 A3 H! m
; X8 {+ O8 V4 I( [; {
程序设计:
- r& b6 n; v. A" M9 Q1 i6 i1 c4 M' O8 @. j* u2 \3 ]; [( e
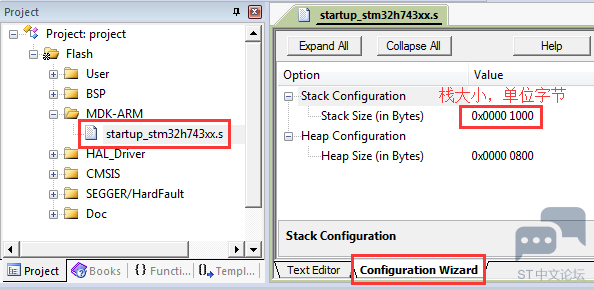
系统栈大小分配:
_# J* `& Y" O4 T! B2 D/ ?( ?8 C- {! M9 d' Y% E! Z- F
7 I3 P4 F& I9 A9 h8 M, n
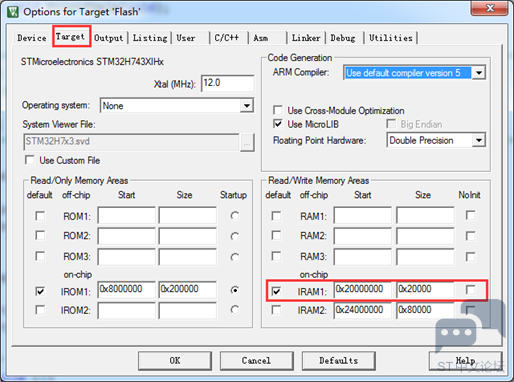
! |1 P+ x d$ N/ U7 g RAM空间用的DTCM:
o% g; K' y. }' ^% _3 X& I
" \( t. o# E& T3 ]: Y2 Y( M5 ~$ V. x! U9 P( z5 R, A' l
( M; j" r4 l( Q3 O2 x" W5 X) c
硬件外设初始化
6 U! x, B' w T- o
5 B# V3 S* P( @7 `/ Y硬件外设的初始化是在 bsp.c 文件实现:! \5 }6 v. T5 h
1 ?' ?6 t6 M7 S7 K8 |- /*1 p& c5 ] ~5 m+ s, u
- *********************************************************************************************************
! d3 A$ b; O K7 g k* U$ m! ~ - * 函 数 名: bsp_Init
0 G& a/ y- F6 i" I. d - * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次. k9 v N6 n8 B: D/ K
- * 形 参:无
- O6 c1 _) D( m3 }+ e+ Y3 e: Y- k - * 返 回 值: 无 y: \8 i/ h' z; N, r2 W8 x
- *********************************************************************************************************
6 r& q" K) ?$ `1 d* U/ a g - */
4 p0 N2 [) I* V! S - void bsp_Init(void)/ R+ N4 h$ d7 Y+ \/ N5 O
- {* s/ V1 W! X; y3 m4 C* H+ e9 W
- /* 配置MPU */
/ ^, r/ `' s( ]1 y# d! u - MPU_Config();
/ x% A. L% {7 B7 I! e6 p
. c# Z c; y* i/ S% K. R( Z3 R7 A- /* 使能L1 Cache */2 w. M, N6 x" J& ]
- CPU_CACHE_Enable();
5 N7 x$ D# V: B- f% t - ; W+ E" t" R2 Y$ N9 [
- /*
" ^$ {2 n3 a/ O. ]" W' [ - STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:
' u$ r. ~3 D' t2 Z5 }, T% f, ` - - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。
: `0 r, f3 I# O4 n5 ]) H+ G7 W - - 设置NVIV优先级分组为4。9 D6 F$ v, |0 ^- b
- */: I% Z# L9 z6 S" c& {$ A
- HAL_Init();
! ]' `0 A1 r% ^ M [0 w; m - 6 p9 f- l5 `7 \0 ?6 R# w: P
- /* : \+ X# ~4 r! O0 j$ K
- 配置系统时钟到400MHz
- W: Q2 Y6 P% b T - - 切换使用HSE。
. ~; s. g4 K6 i" S. C7 ` - - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。# g8 k& [* o3 J0 z w7 `
- */4 J$ n7 v- n) }
- SystemClock_Config();
$ P2 R6 x% z, f8 b
+ D) j& }$ Q' M6 d1 H- /* $ T' I. c; B7 p R4 j) f/ A% U
- Event Recorder:6 X) L/ j: d. c
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。
0 @! h: Z9 u5 e9 W - - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章
% C; X. l: P3 H9 R, n8 y - */ 5 r5 P! v) [' V: F ?5 Z& `' e) s
- #if Enable_EventRecorder == 1 / w k& [, L% D X
- /* 初始化EventRecorder并开启 */$ _! Y: \3 e# }9 f
- EventRecorderInitialize(EventRecordAll, 1U);) [) E; n3 h# f }, c9 N4 {
- EventRecorderStart();" _6 l& ~3 l- U4 E1 y3 ^
- #endif
8 h/ |& @7 Z1 S
* {. }" z% s; U, d* S5 O' Z- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */! B, n! Q" ^8 N% t
- bsp_InitTimer(); /* 初始化滴答定时器 */& t' j& Z L. e
- bsp_InitUart(); /* 初始化串口 */
2 T% e+ }5 w! {( I - bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */ / j) A: d' \/ |* k. c2 w. G# e
- bsp_InitLed(); /* 初始化LED */
- | V4 [) [3 t4 `4 m* @# J - bsp_InitADC(); /* 初始化ADC */
: Y+ V1 ~9 L- p - }
8 u/ L* `% I' ?* [2 @* D
, h* t* C. \8 ?. N4 e- z q6 ]
4 O% ?/ w4 m' F# r2 I MPU配置和Cache配置:
7 ?0 h$ L1 L: ~! s: z, M; l; k) {% N5 R9 R3 }, ^+ w
数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM),FMC的扩展IO区和D3域的SRAM4。# C# L5 \5 |0 u: P" a! X( i4 W
6 v* y) D7 \) ?1 v' b3 M- /*
/ Y! S( k7 H. E$ j* ?0 a3 \ - *********************************************************************************************************
4 a' M7 s: D" Y4 R4 l: ~' f - * 函 数 名: MPU_Config
1 k7 J4 J4 ^0 K: a6 A - * 功能说明: 配置MPU( @* A3 q4 M: B' i3 v# V" `
- * 形 参: 无! J" ~: R \1 l
- * 返 回 值: 无
! k6 n1 s+ B7 \ - *********************************************************************************************************
3 N' X2 s6 L0 m( I - */. L: ]. G1 X) f
- static void MPU_Config( void ): G& y9 B- z3 h- o4 g _1 h
- {/ c# M2 t% h# [
- MPU_Region_InitTypeDef MPU_InitStruct;
5 `4 R, j% I6 T. c' T - 2 r& Y1 @+ q4 c- R$ P4 r. a8 {
- /* 禁止 MPU */
- {" t ~5 y) m: G, G - HAL_MPU_Disable();
. y# d0 {( L) v6 W( F# G- D/ A - ) c! o* g' M, F# N; M) _! x, i
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */- o* Q/ F% d% D0 K* Z, [
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;
8 t1 L& y/ P: v( I, q3 t" a - MPU_InitStruct.BaseAddress = 0x24000000;) @: g7 [# |% L- A6 v
- MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;
5 h; D; L+ c: }* f/ w( ?1 t - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;9 i! ]5 b' E$ @" Z8 ~, c
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
" j4 X* u/ n) P' Y - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;8 n* j# o5 p) ?. j5 s) z6 a7 k
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
/ k( [; T7 `' g3 j/ [7 w - MPU_InitStruct.Number = MPU_REGION_NUMBER0;
) W9 o8 S: h# `, O" H9 ~! [* M - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;, I* ~, I& P7 M9 t! O1 u; G
- MPU_InitStruct.SubRegionDisable = 0x00;
3 N6 R% `9 t. h2 w- w - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;, r- j* `6 r4 k
* V1 j5 X) z8 ^* @3 }- HAL_MPU_ConfigRegion(&MPU_InitStruct);% T4 p4 g, e9 m9 d+ Y
- 1 q* A \4 m1 k* C: {& G" I7 h
/ n3 i$ d- }% Q% R. L- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
" m7 F- a3 x5 j6 k$ @' i - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
0 D% K' u2 t7 k9 f ^& B* m - MPU_InitStruct.BaseAddress = 0x60000000;$ k) [( y: F5 c; z2 t
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; , E: i0 D6 p* s3 W$ h" L
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;# |/ T2 T0 j* j- J
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;. P) [; g* \0 E t, n9 H4 L3 k
- MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE;
! H1 D; e8 u2 s2 R - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;- z/ k% e' U* h7 {: w5 f8 d
- MPU_InitStruct.Number = MPU_REGION_NUMBER1;
' j% H w7 V' F( M: |0 S - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;& {' {3 L: p) j/ [, |+ h* [
- MPU_InitStruct.SubRegionDisable = 0x00;
7 h0 B" Y9 v# [+ q - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
4 M4 h! O& k) q
' ]; j% H6 j" Q8 \" U: A- HAL_MPU_ConfigRegion(&MPU_InitStruct);2 P2 E3 k' J% u. p
- O7 _7 M2 V2 \3 u- W: D6 a- /* 配置SRAM4的属性为Write through, read allocate,no write allocate */
$ a1 f- k: [5 x8 a0 m - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
; \6 o7 A% o9 N2 m9 m: D - MPU_InitStruct.BaseAddress = 0x38000000;- E' T, a" \& l8 r9 I5 W! y* p
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; 2 o( A& _- o$ f+ J
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
! \& i; j# p/ K8 x& x - MPU_InitStruct.IsBufferable = MPU_ACCESS_NOT_BUFFERABLE;7 U, `" z; F5 K) x% q" A+ g
- MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;
5 {. w! J9 q1 }( i - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
4 |) h- p0 t4 ^: n - MPU_InitStruct.Number = MPU_REGION_NUMBER2;
3 z. H; o+ {2 W7 \' Y$ Z1 W - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;" ^9 [' K; [( F4 M: O) z+ N$ H
- MPU_InitStruct.SubRegionDisable = 0x00;
, J d3 `0 i9 i7 T, ?( H; q - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
( q6 B" b, O) E5 P. l0 ~+ _! h
) ~$ q: n+ ]. T$ h0 Y$ ?% J- HAL_MPU_ConfigRegion(&MPU_InitStruct);# G- H9 ~. u( B) T
- 9 u2 {: n( K$ G) R$ H, z
- /*使能 MPU */5 a* k; U$ g) |: q5 I5 W6 j
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);. R/ m. f. h5 A* M( e. P
- }
. p! V" Y9 x6 Z - " @! _3 M- H- s9 ?
- /*
0 D8 n; a( o) \. u+ y - *********************************************************************************************************3 N& x* ~; c$ G' k
- * 函 数 名: CPU_CACHE_Enable
* f1 l6 g' J/ T9 t/ _5 B - * 功能说明: 使能L1 Cache
6 L4 l! S( }8 w! f9 z% _ - * 形 参: 无
/ s3 M3 r2 G* K2 y5 x ^- Y - * 返 回 值: 无
+ w5 p0 T- O/ L0 y: A - *********************************************************************************************************0 m& [9 i2 j9 s6 Z; N* K
- */8 z2 }- T N' g
- static void CPU_CACHE_Enable(void); V+ b4 w' C3 a$ U; q1 t
- {
8 \% [% C6 a9 p4 c. M+ I2 ` - /* 使能 I-Cache */0 P/ @, S& w1 e7 f/ I# M! c
- SCB_EnableICache();
; J! L6 o( @: B1 \0 X5 ^ - J; J3 \" a c' v ~# c
- /* 使能 D-Cache */
' p' B# J, r) \, O8 K - SCB_EnableDCache();) [5 Q3 |! H0 n: s5 R; D4 Q) U: G
- }4 b: I% I1 P6 R" ?; U* c9 `4 D8 L
- # p2 K3 M6 w" w# Q# ^
主功能:# ?: O$ Z) Q1 y" q" L
/ ^3 b5 @! h& D9 }* O/ ]1 v. V3 @主程序实现如下操作:
7 v1 w$ G; ~; e" h* }' N4 ~6 ?! T1 R: W: S4 [! I) G
每隔500ms,串口会打印一次ADC采集 的PC0, Vbat/4, VrefInt和温度。- S5 F+ s& `) v
- /*
: s9 Z: ^. r* y7 u4 S, y! n1 [ - *********************************************************************************************************3 Q/ n2 `, t) e# m5 q& E2 V! L
- * 函 数 名: main
/ D) r1 e/ L& ~: Z) K# @ - * 功能说明: c程序入口
! s5 N% A: Q/ E8 P' p+ W4 H - * 形 参: 无. g3 O' _/ t0 l6 g; B
- * 返 回 值: 错误代码(无需处理)! I( {( g Y- O4 n
- *********************************************************************************************************- p& W5 w: H6 ]: M {
- */8 v; c5 j, u: y
- int main(void)
4 Z5 C+ j; b6 M; d! f5 j0 R% b( B - {' Z& Y- S' y& Q
- uint8_t ucKeyCode; /* 按键代码 */
- v ^2 Z1 l: Z9 x, ^9 v! ^. c - 1 R- [& A3 N- r3 r
- 5 }$ i+ v; F0 P0 [9 {
- #if defined ( __CC_ARM )
+ y3 u! h. \: Q: d& [1 R: J7 Q - TempValues1 = 0; /* 避免MDK警告 */ ( ~1 u# Y* M. A0 O/ j
- TempValues2 = 0; - i4 ^8 O9 H+ n7 h
- #endif& b& l5 n, V% W+ o; D* e8 e
- 7 @+ U' G7 c) ] U
- bsp_Init(); /* 硬件初始化 */
8 e2 U' g& S% e' [8 P
, E7 ]6 r4 Y7 f( F- PrintfLogo(); /* 打印例程名称和版本等信息 */
( C1 W- }4 H6 n/ m - PrintfHelp(); /* 打印操作提示 */
5 F3 T s1 g* z" ~/ G, P9 ]3 b" S
( R: v9 |: p R5 @; |- bsp_StartAutoTimer(0, 500); /* 启动1个500ms的自动重装的定时器 */
6 H9 A. R" w; x# X& ^ - + g5 E. o) H! P* Q0 Z
- /* 进入主程序循环体 */
) ~8 o( |$ T* B; E - while (1)
n( Y1 R4 d1 ~+ Y( ]9 `4 [ I - {
" `1 R; [3 @2 ^9 S" }" u. t - bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */
& E; M+ x2 ^% F
5 l/ ^) ^5 D; _+ I! |- /* 判断定时器超时时间 */, ?( n1 d! N+ M1 C4 D' F
- if (bsp_CheckTimer(0)) % ~7 i6 |2 G1 g: Q, ]8 n, o
- {* ]( \7 F$ ~$ `/ r6 A% u: V p
- bsp_GetAdcValues();
& \ j% v% k) G( o' W6 K - . a; S& h! L3 ?! _4 e
- /* 每隔500ms 进来一次 */ 2 l- Q+ o$ W% M7 r' W1 V- |
- bsp_LedToggle(2);
+ T0 N C) s/ N7 I* t" m; _" ] - }
: T* u6 r+ ^" P& c6 E+ `1 V
0 J/ u6 y) x2 p. S; j6 X) @& Y$ A$ U6 J- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */: t! f7 h7 f, Y9 m
- ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */1 c7 Y& z# N0 i# i1 p0 _2 O
- if (ucKeyCode != KEY_NONE). t4 X& e6 z6 }4 @7 m0 o0 q# h8 [
- {
7 u, x3 ]+ Z- w - switch (ucKeyCode)! l; U% s( ^& Q5 s+ ^% Q" r4 c
- {
0 R+ Z1 B6 W( c q: m - case KEY_DOWN_K1: /* K1键按下 */! I2 |# L8 p0 h
- printf("K1按键按下\r\n");) Z/ P, p4 x. n a; y0 ^
- break;5 V# e1 t& @9 y1 Z/ o2 `
- 8 r2 u% s' t' Z" ]
- default:
. l1 Z: e% c6 J2 m$ i! z - /* 其它的键值不处理 */' K: W+ U" ^5 \ P; g3 j$ B
- break;' z+ `# d8 d0 e0 {5 Y
- }; V, Y& E% ~! }1 B( g2 L1 X
- }) ]# k: i5 ^& |$ Y5 [
- }
! g1 R. e( I# P6 m. \$ n - }
+ V$ C( t$ t+ G" S- a
7 u9 V7 o! a/ h" _0 _
46.8 实验例程说明(IAR)0 U5 x$ w6 L9 I- \
配套例子:
$ S/ V& o. o* g* A7 n( z% h: p/ a( M& o! [) Q' W- ~- h% D8 Y5 I" x
V7-024-ADC+DMA的多通道采集. B3 I! g7 K# p$ p
) B0 N: r0 V4 y# `, \
实验目的:
7 i2 n# M" Q2 T8 {( [
; E, c' z, E! ?学习ADC + DMA的多通道采集实现。
( l3 h* P/ d* V% V! r& d实验内容:7 e* Z6 r. M. }5 _
8 o. p8 [& q. P# j
例子默认用的PLL时钟供ADC使用,大家可以通过bsp_adc.c文件开头宏定义切换到AHB时钟。
) F3 w5 K. D9 F6 ^采用DMA方式进行多通道采样,采集了PC0, Vbat/4, VrefInt和温度。
; g2 S2 p1 u) ?0 u7 [5 H每隔500ms,串口会打印一次。
) O0 {6 z" N* w2 v. ]板子正常运行时LED2闪烁。4 c' K3 B3 h5 ?" U
PC0引脚位置(稳压基准要短接3.3V):
3 b9 [# d t- w, I5 Q0 q# K4 o- z: M3 ]" @& Y8 C1 f
$ M% ]; `9 z( E I; X5 F1 {2 m; {1 u2 t7 U; H1 F' t
上电后串口打印的信息:2 P9 [. h8 c1 }( p" S. K
' o, p4 x' o+ M* Y
波特率 115200,数据位 8,奇偶校验位无,停止位 1
9 F1 c' {, M1 g" c! i
1 w0 Q% m) ?9 R9 o) ^( Q8 _0 f/ ]# e- C q M
9 V9 `: Q% Q5 A1 K4 h( \程序设计:
7 y! V+ `. t, ]: h: l, G7 y; v' e" `, V' ]: S+ `
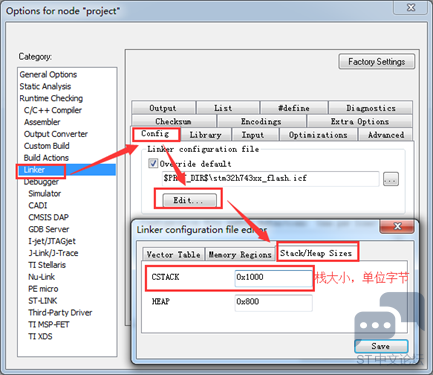
系统栈大小分配:( }$ Q% [- o: K
2 S7 x4 K: v; q% m# x
) H3 k0 B2 ^7 g B! x" s
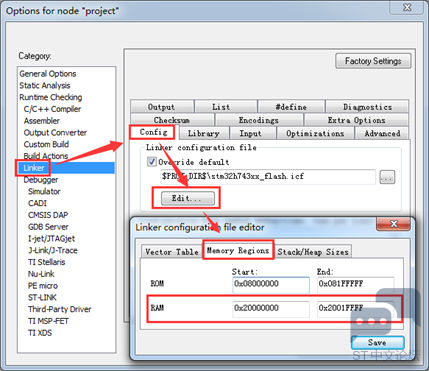
6 a2 T P* A0 _& s; | RAM空间用的DTCM:
# F. t- p, w& G6 c, K$ y3 s( p, d8 q$ @$ q) {1 A+ W, ^" {, y
8 x6 W3 T1 ]& K# e( Z0 y
: w6 K2 M: A6 q I6 ] 硬件外设初始化
- G& Z/ s$ S) ^# E- n! a! ]2 J# m; o& B- b* l
硬件外设的初始化是在 bsp.c 文件实现:
) U1 s; B6 |9 B: t
0 ~! d* g5 d: y, s7 ]- /*
+ R L2 A& }$ {+ t# R& O8 ? - *********************************************************************************************************
, ]6 O4 {# T6 S$ S - * 函 数 名: bsp_Init" ^% k0 A1 C; Q) F6 h( V
- * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次
_& G# F$ z0 M7 F - * 形 参:无, c# F. B( U0 u& q
- * 返 回 值: 无" H. s3 \( ^0 _, N( k; \& K1 ~
- *********************************************************************************************************
0 K. z+ s$ r3 m8 Y5 u - */& E; E$ k- j% S% d# q+ H( Z
- void bsp_Init(void)* I! h( t% a, @: g/ v
- {
; [, n+ k1 L; h& |% E - /* 配置MPU */8 o' y! {. |/ Y" I2 }( p
- MPU_Config();
$ J& i7 s$ T3 }" i - 2 a7 d( J/ G/ J. }- l* J9 m
- /* 使能L1 Cache */
+ c4 y) I9 a( B4 J! A$ K u - CPU_CACHE_Enable();
) ]& w4 w# f' _" O - 6 s6 c: r9 d: G! N
- /* ! L4 D; y9 n4 G7 h
- STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:( {3 _; |! b# D0 \
- - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。3 Z2 k( x8 W, c8 i
- - 设置NVIV优先级分组为4。
) F2 u) L( ~9 N5 o: T2 q - */% J' i$ [8 \' `' A: w4 b/ a
- HAL_Init();" o5 X( I+ ^) C
2 Q( ?: F3 ]4 T( c! v- /* $ N+ O& e. m0 I% V
- 配置系统时钟到400MHz
/ M( i; n. s5 I* ]. h+ B7 g - - 切换使用HSE。
D7 @' ~- U# J1 Q" Y - - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。
- }. B* t6 B; b: G6 e1 b - */8 s" ~" @+ \' L! U4 z s
- SystemClock_Config();) _4 z+ x% {6 d: E* M! a6 [& {
1 z9 k3 {) ~3 N+ q1 b- /*
7 t7 s, k8 A8 P - Event Recorder:
7 Z- W" t; }3 [. w! b9 o - - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。
0 ~, R- |' k g( I - - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章9 }* H t; d/ ?' J" ~+ X" H& P
- */
1 A# z4 P; ~) q- r - #if Enable_EventRecorder == 1
2 u2 H) k+ v2 O' y/ ?6 M - /* 初始化EventRecorder并开启 */) F, Y' N9 p" R, L. G% e/ M
- EventRecorderInitialize(EventRecordAll, 1U);
( Q* ?+ t3 z' L, f& _- y9 | - EventRecorderStart();
( i0 b0 t5 J& ]/ ^ - #endif
/ @# W9 G; r* p+ Z/ ~2 O - + ?/ C& V9 ^6 y9 |! l
- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */* _) F6 K/ N. s8 W4 [
- bsp_InitTimer(); /* 初始化滴答定时器 */$ P" |5 `/ G' P, g! j# O
- bsp_InitUart(); /* 初始化串口 */
5 e; ~: A$ m) H {8 E1 a - bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */
; T# S. |/ ^: a& q# C - bsp_InitLed(); /* 初始化LED */
2 F# Y( O# v1 p2 [ - bsp_InitADC(); /* 初始化ADC */1 C5 b8 l& N, J- c. ^6 ^8 b
- }
% L3 q, ?$ e& A3 C# r# F" N: ^) R) ]
" o5 V& Z0 z& n! d MPU配置和Cache配置:
) H( }3 W+ {. W& K! w2 K5 V: y4 C8 U; l9 m" m [2 v, n
数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM),FMC的扩展IO区和D3域的SRAM4。* h* N& n9 D' u- n
* k9 c1 K- \& E. T3 n4 a7 W
- /*
* e3 M+ L5 s! T4 v. D - *********************************************************************************************************8 E" i- A4 T7 }7 U
- * 函 数 名: MPU_Config
* s9 \9 }+ ~9 \# R! t* }6 K - * 功能说明: 配置MPU. x& v4 G9 k* i8 p* l
- * 形 参: 无( I" J3 V4 r5 A; b$ p6 g: r$ P! a
- * 返 回 值: 无8 m. o6 R6 _, Y, k6 }: p" ^3 F5 Z
- *********************************************************************************************************
8 r% w: U. J8 C$ N! e- _% b4 R' q( E - */
" L$ L! U; A2 |8 S' B0 M+ v. r2 R - static void MPU_Config( void )( D5 x4 Q4 i V% ?8 y7 x; p
- {
( j1 m: [! r7 l+ s - MPU_Region_InitTypeDef MPU_InitStruct;
1 d' R& |3 B3 t' g
' G% N6 R* b/ H% ~& k; c- /* 禁止 MPU */7 O9 N) H6 ~5 u" W" I# c, d
- HAL_MPU_Disable(); \1 ` E& p4 P. X& m4 T
- 5 M6 B- V5 }) Q7 t
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */
4 P( ?% y0 w6 D" S' [ - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
$ i0 D$ h7 H% F( ^ - MPU_InitStruct.BaseAddress = 0x24000000;
$ L2 C2 _+ c. e3 y4 S - MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;$ X! P" A+ h" n) A
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;& d$ }9 P) o3 ]# J
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;/ s5 f4 A1 _) u/ `; {: Z
- MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;/ }7 _0 U% T' N$ @& }' l3 c
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;$ `! j; Y, N8 B1 @7 N: O
- MPU_InitStruct.Number = MPU_REGION_NUMBER0;
* k e* d, ]' q( D2 K4 g - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;
' _8 n; F; q/ P( b4 g - MPU_InitStruct.SubRegionDisable = 0x00;
! C, O( v- o$ S - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;" `* Z; S+ t" ^8 h# Z
$ S' C/ m/ K, o* f* _6 b- HAL_MPU_ConfigRegion(&MPU_InitStruct);0 W& f) ] X* u8 b2 x3 i4 N
- , l6 ]; A% E* u8 y3 F+ v9 d
2 r6 J3 _) n# e# h- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
+ Y, l) M: s* G5 { - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
" r, \+ j2 V4 H8 c. | - MPU_InitStruct.BaseAddress = 0x60000000;) \2 ]. S# }; o" H+ k+ Y
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
' U$ e/ x, ]/ p6 z/ L- L1 m - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
. b, c# h. O* Y, j - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
! G& { D7 h5 x - MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE; c* Z8 S) r/ H/ ?( H" b [
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;( n. c- i8 u3 {7 W
- MPU_InitStruct.Number = MPU_REGION_NUMBER1;8 B- k A/ j) u W8 r/ l+ C& r
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
3 |5 s% L. d7 E9 y7 M - MPU_InitStruct.SubRegionDisable = 0x00;- @2 I( e7 u7 V- P. ?; m
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
) \8 V1 s0 O) \* b/ d4 u+ S- `5 J - 8 m; E+ d5 L! `! o
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
# B( J' M) J4 Q' C& i/ ~# y, { - % d2 B1 t2 R! _+ D! c
- /* 配置SRAM4的属性为Write through, read allocate,no write allocate */
& E9 w& T2 K) @" M - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
4 ]8 e( h; Z$ F; m3 d - MPU_InitStruct.BaseAddress = 0x38000000;9 G4 @, Y) e, A' O$ i
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB;
0 Q, }- i3 [" z3 C _+ x/ m; y - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
@" q5 |3 |2 B6 U - MPU_InitStruct.IsBufferable = MPU_ACCESS_NOT_BUFFERABLE;
! J( g8 e7 v. w - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;& L' C* P& [. R$ q
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
0 K% M* E& G7 j0 Y- T - MPU_InitStruct.Number = MPU_REGION_NUMBER2;( I& a- f3 y/ S* ^; [( u
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;7 g9 R/ B' N$ L, m- m
- MPU_InitStruct.SubRegionDisable = 0x00;1 j. I4 C! ~% u% w
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
7 r. Z' |1 m% n - ! j( h l! w8 X& }
- HAL_MPU_ConfigRegion(&MPU_InitStruct);0 D% S* X: k: J* d+ E- g+ Q/ W
9 T& g2 w9 c, X0 i3 }$ l) d: g- /*使能 MPU */
0 |7 _3 x" E; j1 z# R - HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);) d8 w5 n! v: R9 L& G3 g
- }
4 [; y% a. v1 m0 t6 G - : X/ \/ a( i1 l' o% E
- /*! V$ B6 W# v0 N3 M/ h0 v
- *********************************************************************************************************
# Z* _ b# L6 v+ ?0 C - * 函 数 名: CPU_CACHE_Enable
" i1 j# y1 z* D; ?! Z. Z5 b, ]! a( A - * 功能说明: 使能L1 Cache
! R7 a0 }( a: C, G8 r - * 形 参: 无2 t6 H: B1 h) P. l% T( r% i$ Q
- * 返 回 值: 无) c3 ^) J6 K6 b; a' B$ @( p
- *********************************************************************************************************
1 C: v2 |# G5 ]7 Q9 l# [" o - */
7 v1 r3 b3 X5 l7 S' ^& C. s - static void CPU_CACHE_Enable(void). N: T/ i7 D4 t4 Y! _
- {( s6 y9 h" g0 r& t. g
- /* 使能 I-Cache */
# e+ H. z' H2 ] - SCB_EnableICache();5 a! m; P& K9 ]" c x# O
- $ v# N1 E" Q( Y/ q! H
- /* 使能 D-Cache */
( h. f4 H) o! ^4 Y3 b - SCB_EnableDCache();2 @# e- T5 I' `) G( O
- }
, A) e3 f% C6 o* z% W5 T5 k
/ K! ~/ P( y! u& l7 l9 t" V4 ~ { 主功能:( Z# j+ P; M* p- N$ Z S
- G& G; H m2 p; l) F
主程序实现如下操作:
7 [+ n. T+ n% k: k& U9 E2 k7 u) l2 ^0 \; G: R
每隔500ms,串口会打印一次ADC采集 的PC0, Vbat/4, VrefInt和温度。
; e+ g" y8 F# i. ?, u- /*( ^7 ?2 l9 J2 J; n/ \/ `9 t
- *********************************************************************************************************0 e0 ~; j9 z, \, H- H
- * 函 数 名: main
. [0 y5 R0 @1 _, J: ^; T1 Z( s - * 功能说明: c程序入口 x7 F$ T# t& X1 t- ~
- * 形 参: 无( z9 T! @- k6 R* C( ?4 y; R
- * 返 回 值: 错误代码(无需处理)2 s1 J3 ?9 r' ~7 P) F' G; L
- *********************************************************************************************************" N& i. R) y; A9 d
- */
9 i1 b' `: _) z- f3 \0 c - int main(void)
. C0 S4 I" s' u; I - {
9 T& \% R6 Q* y: q k - uint8_t ucKeyCode; /* 按键代码 */
- V0 n7 x7 l% W
, T. S6 [0 ?! S/ u
* b7 k' L1 R, u" ^- #if defined ( __CC_ARM ) 5 F. W: |2 `6 }2 }# H2 ^7 S4 D
- TempValues1 = 0; /* 避免MDK警告 */ * @" P5 ^7 |+ q+ @
- TempValues2 = 0;
% D% D# ~4 \; \4 O% u: W - #endif
. I' F9 R4 x7 @0 R - ' D G7 t% j2 Z+ I
- bsp_Init(); /* 硬件初始化 */
7 W/ l) S. t* Z7 ]+ e% E
" D# k8 t& z6 g) C- PrintfLogo(); /* 打印例程名称和版本等信息 */
2 t' N0 c4 p. l% ? M - PrintfHelp(); /* 打印操作提示 */; x$ F0 n( W. z# y# g" i9 z7 _* u2 e1 p
- z# \9 g0 O8 J1 G- bsp_StartAutoTimer(0, 500); /* 启动1个500ms的自动重装的定时器 */( G0 a! T z/ V# {* i
- ) T5 D% ^+ F0 y9 R
- /* 进入主程序循环体 */
; G' e6 I: x0 ?/ Z( a4 g0 Y0 n' V$ } - while (1)
, L( E; r/ n, R! ?9 O/ P% T - {
/ }* q" y8 H& K1 p9 {9 [- X9 i - bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */' ~$ R4 v$ ~' n5 ^/ G
- & v U! M- A7 Q/ w4 \! f& l
- /* 判断定时器超时时间 */0 q% B# }7 } @: x
- if (bsp_CheckTimer(0)) T9 J: ^* \* P- Q; }
- {1 N- \; e+ X8 L8 _- a* `- W
- bsp_GetAdcValues();) C3 N! ?! r* H) f6 @5 b2 o3 B- a
- ) O' E2 ?1 E9 k1 j( a
- /* 每隔500ms 进来一次 */
, y. S$ u N- F9 _ - bsp_LedToggle(2);
% Z4 Z& [! v( X6 t; e* U8 C - }( ^& F+ H s: f1 f/ o+ K
' o" F. h4 }$ G- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */
2 e2 W4 R, }8 g, {( g2 j - ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */8 E) n% i4 @. L/ @
- if (ucKeyCode != KEY_NONE)
. @1 `3 [0 ~& M) P - {! S; \! k. k- K- d1 [6 n
- switch (ucKeyCode), b3 @8 Q* j7 B( C( b2 t
- {9 ^ V- Z7 |, F) o4 q. i
- case KEY_DOWN_K1: /* K1键按下 */% ?2 I( S& `& A( e; g, t
- printf("K1按键按下\r\n");
A/ R# z; Q1 X3 d - break;; p( [3 [( @9 N/ ~9 a
8 E9 S ^+ d4 v- |- default:
5 M% e" f5 {4 R6 u# u - /* 其它的键值不处理 */
! L5 ~0 b0 r6 ^: W4 e3 h# b - break;+ x; ^9 z) L% o/ u! {
- }3 U* {- P: w: H
- } R7 y4 s9 Y$ f$ r \* q4 h
- }
% U- ~: |5 ] b - }
$ O& e9 v: @/ k
+ \& j5 L3 V* b& b3 r
8 s/ V& y* i. w( |2 @* h46.9 总结
) O; _0 m5 p, M: u1 x( q本章节就为大家讲解这么多,ADC多通道采样在实际项目中也比较实用,望初学者熟练掌握。- D% \- }: r! O' B `' f5 J1 [
- u, Y8 @: l4 C% i! U
A' O3 W' O/ n7 p9 e6 W$ ?% g |





 STMCU小助手
发布时间:2021-10-30 23:46
 微信公众号
 手机版