64.1 初学者重要提示
4 ^- w5 [- T/ I7 m9 Q学习本章节前,务必优先学习第63章,HAL库的几个常用API均作了讲解和举例。
& |" F9 ~" X* Z% N6 F3 q1 C设置PWM周期时,注意结构体HRTIM_TimeBaseCfgTypeDef中的Period周期参数范围,至少3个HRTIM时钟周期,最大值0xFFDF。
' a* x0 z0 r) Y( y/ p/ K" PHRTIM的输出极性可以设置激活状态Active和非激活状态Inactive,这里要注意一点,激活状态既可以设置为高电平输出,也可以设置为低电平输出。
0 Y0 M. w# f) Z4 U: i5 ^HRTIM其它几个例子执行效果展示,方便大家有个感性认识:% L4 F- B- N6 I( j/ U- v, Y
STM32H7的HRTIM配置输出5组不同频率,不同占空比的波形,同时5组互补输出也是没问题的。. t* F& W9 P6 ^5 ]- D7 k! y) [
STM32H7的HRTIM触发ADC和DAC转换。
. p, a+ h! g- s( `6 M1 v7 rSTM32H7的HRTIM Fault故障保护功能,可在输出故障时禁止输出
7 H" O$ g- f" S: P( QSTM32H7的HRTIM生成任意波形
& x8 Z( B5 {- R64.2 HRTIM的PWM驱动设计: l- i) A1 E; q0 d4 f5 c, U% Z+ X' l
HRTIM的PWM实现相对比较简单,只是涉及到的API比较多。2 A' L6 }' n( g0 q F7 ?
1 c8 p# J* w' Y$ t" j9 R u3 R
64.2.1 HRTIM时钟设置
, ~- @3 _; s/ ?- G' I4 L4 pHRTIM支持两种时钟源,一个是来自CPU主频时钟,另一个是来自通用定时器。大家可以通过函数HAL_RCCEx_PeriphCLKConfig来设置使用那个时钟。具体实现代码如下:7 F" M* V2 ~9 P1 |( K
6 u& c; \6 ^; W9 @9 T+ B
- 1. RCC_PeriphCLKInitTypeDef PeriphClkInitStruct = {0};
) F* G o9 k$ C* \ - 2.
0 {1 ?0 i, I: n4 o" _4 b - 3. PeriphClkInitStruct.PeriphClockSelection = RCC_PERIPHCLK_HRTIM1;
4 Q) c9 L3 w/ w" g$ D( e" \ - 4. PeriphClkInitStruct.Hrtim1ClockSelection = RCC_HRTIM1CLK_CPUCLK;. e; D. Y3 I |3 ]; Q9 M( ~$ \+ C) B
- 5. if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInitStruct) != HAL_OK)
9 p% R2 Q5 y$ |7 \% U - 6. {# U7 R4 j* u$ l
- 7. Error_Handler(__FILE__, __LINE__);, u( H/ Y2 }8 t3 x. ^1 v2 H$ `
- 8. }
* |: g* `7 K/ \ D1 O0 ]2 [- m这里把几个关键的地方再阐释下:
) ?1 {" z ` F( [9 L& @. Q, Y
1 b8 Q' P M7 a! o& R" {第1行,这个变量务必要做0初始化,防止不必要的麻烦。% a1 i% F# k/ w+ T( [! g) x& d- i& e4 Y
第4行,用于配置HRTIM使用的时钟源,这里有两种选择:, E/ |7 I' j3 l$ x+ W
使用CPU主频时钟,对应参数RCC_HRTIM1CLK_CPUCLK。
6 v. G% O# t$ A% u使用通用定时器时钟,对应参数RCC_HRTIM1CLK_TIMCLK。如果CPU主频时钟是400MHz的话,通用定时器时钟就是200MHz。
1 ^* r1 h- u& L# M I8 g8 p8 Y. ?- t, d3 g/ E
1 _$ }- f6 I% \. G# J4 }
64.2.2 HRTIM的PWM输出引脚
3 M6 G- B- J0 B. }HRTIM的涉及到的输入输出引脚如下:
7 y& [5 f( i1 R3 m& F& v
8 @; k3 \& D7 w/ R$ s8 [& ^- FTL = FAULT INPUT Lines% J' h$ H2 y+ R+ r/ g, k5 m- D
- PA15 HRTIM_FLT1) t |( [) ~: e0 g5 `5 ` |1 T3 [
- PC11 HRTIM_FLT2
6 h. W, ~* }6 P# z( x - PD4 HRTIM_FLT39 Z. ]+ y9 m# V* c
- PB3 HRTIM_FLT4; a4 ]" v7 a5 |: _2 S' T
- PG10 HRTIM_FLT5
3 V- e m+ s+ Y
0 m3 e, S+ f8 `6 Z$ ?) C1 `* v- EEV = EXTERN EVENT Lines
O: _5 X) v1 }: } - PG13 HRTIM_EEV10
! s) N4 Y$ F7 R - PB7 HRTIM_EEV9
! O. \. A1 l* i6 N) z - PB6 HRTIM_EEV8
$ X" U4 t7 y0 K o0 X. F* x/ A - PB5 HRTIM_EEV7
9 x: }' E F% n7 @ - PB4 HRTIM_EEV64 }* ?/ I3 y' F- V5 M0 a1 b
- PG12 HRTIM_EEV5
+ x1 i- |5 b7 K2 k9 {: x - PG11 HRTIM_EEV4
; q; v& D6 j5 d# a' t- k: a - PD5 HRTIM_EEV3
( t7 |8 x6 e; f7 i/ v; L8 y0 p - PC12 HRTIM_EEV2
& ]$ N3 I, z: U - PC10 HRTIM_EEV1
0 G, n! k: l' v, l
! b5 c( j: K/ x) _0 _, Q$ n- PC6 HRTIM_CHA1
0 q) y7 ~: n2 ~1 i1 v - PC7 HRTIM_CHA2
! P4 f$ I6 l# r8 e$ O" K - PC8 HRTIM_CHB18 i2 I6 e# }; `
- PA8 HRTIM_CHB2$ g( w4 q. J/ @* ~8 ^9 J0 h1 t
- PA9 HRTIM_CHC1. ~) n( U$ [+ z& g0 f. d# f
- PA10 HRTIM_CHC2
1 @1 K. l) R/ `. h& \ - PA11 HRTIM_CHD1( K. u9 G9 a, ?$ _4 ]9 N" o2 t9 L9 j
- PA12 HRTIM_CHD20 T+ e4 i; }+ Y0 o8 h9 y
- PG6 HRTIM_CHE1
/ Q5 m! N, q) }& y. m9 \ - PG7 HRTIM_CHE27 T3 U1 o5 O3 u" J, |
- ( E+ {5 b r! W* o
- PE0 HRTIM_SCIN0 E. ^; a$ Y# J' ^ Z
- PE1 HRTIM_SCOUT; W3 @; B; E. ^7 L
- PB10 HRTIM_SCOUT: r" K) Z3 v) N7 h& o, v
- PB11 HRTIM_SCIN
+ R. `- L+ d7 M/ e# b2 W4 ^3 L5 \; v6 L3 o" B
当前程序里面使用的Timer D的HRTIM_CHD1和HRTIM_CHD2,即PA11和PA12引脚输出PWM。程序配置如下:( l% y" B% [3 }2 Y4 B
- GPIO_InitTypeDef GPIO_InitStruct;
3 L( K* }3 I+ c( ? Z! ^ - 5 {# B' H; l' l+ E4 e* ^& ~
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;# r+ i. K9 J, K l) c- l. |: t
- GPIO_InitStruct.Pull = GPIO_PULLUP;3 H1 c; Y9 i; B- p8 Q5 a8 l
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
1 H2 D5 v) c5 s) P# I' W - $ R* E. }" I9 [- \* p' u
- GPIO_InitStruct.Alternate = GPIO_AF2_HRTIM1;& V7 W9 p3 A5 `( y ]( Z
- GPIO_InitStruct.Pin = GPIO_PIN_11;
, _; B7 m- ~! W) N- O) i& ` - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);8 {2 j$ b) V) X& g6 o6 Z
- 0 w" I2 V! V+ ~: _
- GPIO_InitStruct.Alternate = GPIO_AF2_HRTIM1;
+ U. E4 }( W, d" f& L7 \ - GPIO_InitStruct.Pin = GPIO_PIN_12;
5 S% g$ l9 D( A+ p, L - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);
9 ?- m A, c9 E, e0 q6 Y( L! f
64.2.3 HRTIM初始化和时基配置+ m8 e; w3 n+ l+ P; b: Y
HRTIM的初始化和时基配置如下:% K- S* W5 j P; F; _" U9 K
2 I& p4 Z* M/ |! e+ _1 j8 n4 V- 1. /*##- 初始化HRTIM ###################################################*/
* u& e) `6 `% ~" W - 2. HrtimHandle.Instance = HRTIM1; /* 例化,使用的HRTIM1 */0 a2 D) F0 S6 z6 R0 K
- 3. HrtimHandle.Init.HRTIMInterruptResquests = HRTIM_IT_NONE;/* 用于配置支持的中断请求,当前配置无中断 */, Y9 x) h/ p7 U/ \
- 4. HrtimHandle.Init.SyncOptions = HRTIM_SYNCOPTION_NONE; /* 配置HRTIM作为Master,发送同步信号,或者作' T7 _9 H& ?9 v0 {8 d
- 5. 为Slave,接收同步信号,当前配置没有做同步功能 */$ l" E% F% X# ]0 ^% r- A& H
- 6.% _: T; M* Z; A" |3 `& Q
- 7. HAL_HRTIM_Init(&HrtimHandle);
' t. B0 n0 N; N* t% \- Q - 8.. l4 d6 I) l0 _1 K2 Z: m5 b+ {
- 9. /*##- 配置HRTIM的TIMER D 时基 #########################################*/
+ C) i1 Y v/ ?" P: w) h4 y- ? - 10. sConfig_time_base.Mode = HRTIM_MODE_CONTINUOUS; /* 连续工作模式 */
5 z1 k. G8 O) ` - 11. sConfig_time_base.Period = HRTIM_TIMD_PERIOD; /* 设置周期 */
3 s! @# p" L1 J/ P% l - 12. sConfig_time_base.PrescalerRatio = HRTIM_PRESCALERRATIO_DIV1; /* 设置HRTIM分频,当前设置的1分频,也就
, O- e0 g& k5 k - 13. 是不分频 */
4 S+ P9 i$ l3 l( w% k; t - U3 k* l& r- J5 Y
- 14. sConfig_time_base.RepetitionCounter = 0; /* 设置重复计数器为0,即不做重复计数 */7 k; x+ B0 A, m8 M9 ]
- 15.
1 m2 B- H' [: i$ _ - 16. HAL_HRTIM_TimeBaseConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, &sConfig_time_base);
0 \, T2 u1 t$ G5 }/ |; X 这里把几个关键的地方再阐释下:4 t) U0 E$ w6 \# U- t
第2-4行,初始化HRTIM。& L0 c0 E. b2 q9 H; [
第10-16行,配置HRTIM的Timer D时基。
+ F2 u. l! H* f6 {3 r0 k 第11行,设置Timer D的周期。
: r% v' `6 V. `1 U5 |( Y! M5 { 比如HRTIM主频是400MHz,HRTIM_TIMD_PERIOD = 4000,那么Timer D的输出频率如下:
! s; N6 ~+ n- L* ? PWM的频率 = 400MHz / HRTIM_TIMD_PERIOD5 w( O4 ?" U% r4 B2 S, A7 v$ h
= 400000000 / 4000
% B# b1 N- N6 x% d# Q = 100KHz
& f9 Y" J1 V7 B 第12行,对于STM32H7系列,仅支持下面选项中最后三个参数,也就是1分频,2分频和4分频。
% V) J3 x9 H) l# H* a- #define HRTIM_PRESCALERRATIO_MUL32 (0x00000000U)
) d' E" F8 W' z) l9 W) u - #define HRTIM_PRESCALERRATIO_MUL16 (0x00000001U)
. v0 N4 J/ q3 ]% V8 X& l( s7 v - #define HRTIM_PRESCALERRATIO_MUL8 (0x00000002U)
5 S2 c: V* v4 K. c2 d0 D) U I9 E - #define HRTIM_PRESCALERRATIO_MUL4 (0x00000003U)
& t# A) S# y4 m9 C8 s/ H" n - #define HRTIM_PRESCALERRATIO_MUL2 (0x00000004U)
& X! U* J% Y! a, @9 U# E- u - #define HRTIM_PRESCALERRATIO_DIV1 (0x00000005U)
) M! h( R6 L5 Y1 G+ H1 D - #define HRTIM_PRESCALERRATIO_DIV2 (0x00000006U)* e; {2 \1 g w+ Q" j
- #define HRTIM_PRESCALERRATIO_DIV4 (0x00000007U): l1 ?; p9 X Z9 n+ ]3 h% x7 G
64.2.4 HRTIM的Timer D配置
: `' a9 }/ X0 n Timer D的配置成员非常多,对于PWM输出功能来说,这些成员的功能有个了解即可:- t8 G1 l5 \2 `* ^( O% F
3 w; @& r1 S) u" k4 F) ^
- HRTIM_TimerCfgTypeDef sConfig_timerD;4 c% { Z8 v2 z) i$ U: k% T
- sConfig_timerD.DMARequests = HRTIM_TIM_DMA_NONE; /* 不使用DMA */# i7 r; _3 l# U1 r* Z- m+ [; V0 A
- sConfig_timerD.HalfModeEnable = HRTIM_HALFMODE_DISABLED;/* 关闭HALF模式 */( r$ A+ O" D7 x3 V$ |2 w# c
- sConfig_timerD.StartOnSync = HRTIM_SYNCSTART_DISABLED; /* 设置同步输入端接收到上升沿信号后,不启动定时器 */& U0 _2 O5 k; M1 w0 j
- sConfig_timerD.ResetOnSync = HRTIM_SYNCRESET_DISABLED; /* 设置同步输入端接收到上升沿信号后,不复位定时器 */8 u2 }. t1 E+ L2 J0 @5 q
- sConfig_timerD.DACSynchro = HRTIM_DACSYNC_NONE; /* 不使用DAC同步事件 */
7 } X) t1 g' \2 z* f# y8 @ - sConfig_timerD.PreloadEnable = HRTIM_PRELOAD_ENABLED; /* 使能寄存器预加载 */3 l3 b; t) W7 J
- sConfig_timerD.UpdateGating = HRTIM_UPDATEGATING_INDEPENDENT; /* 独立更新,与DMA突发传输完成无关 */
+ M* R" s8 {; R+ y @ - sConfig_timerD.BurstMode = HRTIM_TIMERBURSTMODE_MAINTAINCLOCK; /* 在突发模式下,定时器正常运行 */
2 m& z& s. T" V - sConfig_timerD.RepetitionUpdate = HRTIM_UPDATEONREPETITION_ENABLED;/* 设置重计数器事件可以触发寄存器更新 */9 A* y9 @3 J' g3 F- F
- /* 当HRTIM TIMER的计数器复位时或者计数回滚到0时,不触发寄存器更新 */
+ ]5 Q) j8 k$ |' z - sConfig_timerD.ResetUpdate = HRTIM_TIMUPDATEONRESET_DISABLED;
. C, U& s* _- n8 E; w! ^7 { - sConfig_timerD.InterruptRequests = HRTIM_TIM_IT_NONE; /* 不使用中断 */. j0 k; }4 t- c+ j! G# o1 x
- sConfig_timerD.PushPull = HRTIM_TIMPUSHPULLMODE_DISABLED; /* 不开启推挽模式 */( u3 L. i* U& Q, W5 B' c
- sConfig_timerD.FaultEnable = HRTIM_TIMFAULTENABLE_NONE; /* 不使用HRTIM TIMER的Fault通道 */6 g% v& j6 s+ ?6 W
- sConfig_timerD.FaultLock = HRTIM_TIMFAULTLOCK_READWRITE; /* 不开启HRTIM TIMER的异常使能状态写保护 */
* C1 j3 D: N3 P - sConfig_timerD.DeadTimeInsertion = HRTIM_TIMDEADTIMEINSERTION_DISABLED;/* 不开启死区时间插入 */
# {1 Q6 T6 Q8 K5 Y8 ?7 ^" { - /* 不开启HRTIM TIMER的延迟保护模式 */. v0 D6 E; o( _6 | l6 C% {$ z: b
- sConfig_timerD.DelayedProtectionMode = HRTIM_TIMER_D_E_DELAYEDPROTECTION_DISABLED;2 `0 H* M* l; h3 w9 C1 ?; l Z) b* P
- /* Master或TIMER(A到E)更新时,不同步更新寄存器 */
! z2 ` a# w3 @1 I4 w - sConfig_timerD.UpdateTrigger= HRTIM_TIMUPDATETRIGGER_NONE;
* K+ V, H6 }* r( B' j - sConfig_timerD.ResetTrigger = HRTIM_TIMRESETTRIGGER_NONE; /* 无复位触发 *// I$ H4 E# R- e
- HAL_HRTIM_WaveformTimerConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, &sConfig_timerD);
+ }( K7 }, `' ]( K) @# J- a* o2 Q5 J! Y( L d: ?* Y
注意,如果HRTIM_TimerCfgTypeDef sConfig_timerD做局部变量,务必记得清零。
* ^, a& F* P/ D7 ?( g9 n8 s. T7 Y# O1 t. O3 p
64.2.5 Timer D的输出比较配置1 U/ m* v# v* T0 ?
HRTIM用于PWM功能时,比较输出用于设置PWM占空比:( [$ s7 i, G5 r1 A" U2 @( V- Z+ r
5 {0 k2 l G9 }6 q( k0 q- J
- HRTIM_CompareCfgTypeDef sConfig_compare;$ s1 H' N u1 f9 y4 A7 l5 f
; J% Z) g' w" c" p- sConfig_compare.AutoDelayedMode = HRTIM_AUTODELAYEDMODE_REGULAR; /* 这里使用标准模式,即未使用自动延迟 */3 E, D1 k8 ]1 V) w
- sConfig_compare.AutoDelayedTimeout = 0; /* 由于前面的参数未使用自动延迟模式,此参数无作用 */
# {0 s+ a: w5 Y* P' |+ A - /*
, n. A% v( J8 C8 J& _ - 设置定时器比较单元的比较值:
0 D9 w% w( D, k8 T - 最小值要大于等于3个HRTIM时钟周期。; v+ J2 g) d0 B
- 最大值要小于等于0xFFFF – 1
( a9 Z! h8 d" X$ J - */8 q8 F2 ?( t7 F
- sConfig_compare.CompareValue = HRTIM_TIMD_PERIOD / 2; /* 占空比50% */
& f& A/ g/ l. T$ k: ~( Y - HAL_HRTIM_WaveformCompareConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, HRTIM_COMPAREUNIT_1,
1 l' D h6 e( G |0 k9 N& N0 S/ ^, K - &sConfig_compare);
i0 ~# N1 G3 g) P \7 q* W - sConfig_compare.CompareValue = HRTIM_TIMD_PERIOD / 4; /* 占空比25% */. Q+ T/ z. a1 x# X" n/ t
- HAL_HRTIM_WaveformCompareConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, HRTIM_COMPAREUNIT_2,
& X& M2 w+ O5 I+ A7 h! F \' N" r q - &sConfig_compare);
) y2 U r( p% ?, U
注意事项:; I; x. I3 s2 m+ M5 ]5 ]
, a8 @8 @9 {' K 如果HRTIM_CompareCfgTypeDef sConfig_compare做局部变量,务必记得清零。6 q! |3 _/ Y, V8 j% T
配置占空比就是配置成员CompareValue,范围是0到HRTIM_TIMD_PERIOD(这个参数就是前面配置的PWM周期)。比如配置为HRTIM_TIMD_PERIOD/2就表示占空比50%,配置为HRTIM_TIMD_PERIOD/4就表示占空比25%。" x9 f" q% N4 v: d4 \5 y6 y
64.2.6 启动PWM输出和Timer D的计数: r/ q8 L a+ |5 j' d7 {( @
这部分的实现代码如下:8 u2 Y# M# }0 U) N3 |
, l+ D$ S, S: b" U1 v. y - 1. HRTIM_OutputCfgTypeDef sConfig_output_config;
* c* n. R8 l/ `& c7 U) B! D - 2.' G% _) U$ `: }) Q8 [5 H" H
- 3. sConfig_output_config.Polarity = HRTIM_OUTPUTPOLARITY_LOW; /* 设置定时器输出极性 */9 {: G8 t" Z( i6 T3 l
- 4. sConfig_output_config.SetSource = HRTIM_OUTPUTRESET_TIMCMP1; /* 定时器比较事件1可以将输出置位 */* P8 Q7 p1 P, \; D, m
- 5. sConfig_output_config.ResetSource = HRTIM_OUTPUTSET_TIMPER; /* 定时器周期性更新事件可以将输出清零 */
8 b4 D& t; j* d( } - 6. sConfig_output_config.IdleMode = HRTIM_OUTPUTIDLEMODE_NONE; /* 输出不受突发模式影响 */
/ q2 J( w/ _( ]$ H3 H% v! D* _ - 7. sConfig_output_config.IdleLevel = HRTIM_OUTPUTIDLELEVEL_INACTIVE; /* 设置空闲状态输出低电平 */
( i/ F- f9 w. w6 S$ x - 8. sConfig_output_config.FaultLevel = HRTIM_OUTPUTFAULTLEVEL_NONE; /* 输出不受异常输入影响 */
7 ^' s1 C p! I& ~6 E, ^; F) A - 9. sConfig_output_config.ChopperModeEnable = HRTIM_OUTPUTCHOPPERMODE_DISABLED; /* 关闭Chopper模式 */4 T# `$ v/ H, a2 m& b
- 10. sConfig_output_config.BurstModeEntryDelayed = HRTIM_OUTPUTBURSTMODEENTRY_REGULAR; /* 设置从突发模式切换 m6 @, |, @3 q
- 11. 到空闲模式,不插入死区时间 */
' m5 A$ L. f$ ] s$ ` - 12.7 o' R8 J* e- }& t
- 13. HAL_HRTIM_WaveformOutputConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, HRTIM_OUTPUT_TD1,/ C( y: k. y$ L h
- 14. &sConfig_output_config);) F( j# _6 P1 t! Q+ o0 f* z
- - s4 P# j& @: l8 `
- 15.( ~' b! G2 |# B) p2 b3 a2 d
- 16. sConfig_output_config.SetSource = HRTIM_OUTPUTRESET_TIMCMP2; /* 定时器比较事件2可以将输出置位 */( a$ F2 n! ~" R9 w5 |4 ]) e i
- 17. HAL_HRTIM_WaveformOutputConfig(&HrtimHandle, HRTIM_TIMERINDEX_TIMER_D, HRTIM_OUTPUT_TD2,
3 [2 s" _* Q1 { - 18. &sConfig_output_config);
4 q2 ~) }( m) Y6 \8 d* u - ; L! _3 Q% |( ^* R
- 19. M& C+ u6 X; }
- 20. /*##-9- 启动PWM输出 #############################################*/
" b% w ]4 S l6 |# K+ i - 21. if (HAL_HRTIM_WaveformOutputStart(&HrtimHandle, HRTIM_OUTPUT_TD1 + HRTIM_OUTPUT_TD2) != HAL_OK)* t8 `) k H% E7 G, K/ C
- 22. {" t, g/ R2 z% Y) u* Q; H+ j- o
- 23. Error_Handler(__FILE__, __LINE__);# h0 b# d$ V2 z) T3 i, n
- 7 k8 B" R O9 u( G* G( z
- 24. }1 h- }: x9 B% j- R% X8 g% T$ T# ]
- 25./ i% K ?5 @* v i
- 26. /*##-10- 启动计数器 #############################################*/ i! p2 U4 a. ?9 T/ Y. m, V
- 27. if (HAL_HRTIM_WaveformCounterStart(&HrtimHandle, HRTIM_TIMERID_TIMER_D) != HAL_OK)( b9 \) Z1 H6 l- x
- 28. {- g) X1 |) z. G" {* B( ^( i
- 29. Error_Handler(__FILE__, __LINE__);
* c0 @+ f C/ {% C* d; }* T0 }# v - , E4 Z9 ~: c6 R6 t2 Z& n# G& q6 o
- 30. }
这里把几个关键的地方再阐释下: 7 H2 U2 u$ V) @, S3 n% P9 C
) K/ w( o, X/ f# G( K# y2 ^第1行,如果HRTIM_OutputCfgTypeDef sConfig_output_config做局部变量,务必记得清零。
9 E4 o O8 y/ Y, h$ }第3行,输出极性是用来设置激活状态Active对应的高电平还是低电平。, C- T: T: |7 t f# Z& J9 \0 q
第4行,用来实现置位源(SetSource)设置,这里是设置满足比较事件1时,输出置位。9 T0 B1 k u+ N/ `
第5行,用来实现复位源(ResetSource)设置,这里是设置产生周期性更新事件时,输出清零。" t% I) z* D5 `" ?5 r) z9 _
通过第4行和第5行,就实现了Timer D中通道1的高低电平输出方式,) Z6 r6 v* C4 M! n
第16行,设置Timer D中通道2的置位源,即通道2的高低电平输出方式。+ f6 {+ p3 K* k" e6 e4 A6 Q1 S
1 @# U) q8 E4 }; s64.3 HRTIM板级支持包(bsp_hrtim_pwm.c)& V: ~. X) G6 H r7 X# B7 D
定时器驱动文件bsp_hrtim_pwm.c主要实现了如下一个API供用户调用:
7 O3 t2 n: a+ Q% y% j jbsp_SetHRTIMOutPWM
! n0 ?( S6 V3 i6 y$ D1 @; F
( W+ J& g' ? h4 X3 T( A% t64.3.1 函数bsp_SetHRTIMforInt
& d Y( `/ W. x0 F5 ?函数原型:
4 F+ p% l' s* ^# Q, w7 ?6 Dvoid bsp_SetHRTIMOutPWM(void)9 N* t! b1 R* {" ?$ B5 A
0 @' ]0 K7 I+ I" u$ z
函数描述:" i3 h# w9 g1 J) t! p
这个函数的源码实现在本章64.2小节里面已经进行了详细说明。
$ ?$ T5 n. C( y5 @) J7 ^1 _$ W U当前这个函数通过配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%。6 Q! b) O6 ]3 {4 W* V8 D+ X
! v; C7 U2 I# x$ `0 K
64.4 HRTIM驱动移植和使用8 K* ], {! f$ Y$ }6 S
定时器的移植比较简单:
0 {6 U" l0 V: T. W% L2 e; T第1步:复制bsp_hrtim_pwm.c和bsp_hrtim_pwm.h到自己的工程目录,并添加到工程里面。
4 b2 f m( d5 \/ {第2步:这几个驱动文件主要用到HAL库的GPIO和HRTIM驱动文件,简单省事些可以添加所有HAL库.C源文件进来。5 P# B! v; y8 y. p6 k z0 G
第3步,应用方法看本章节配套例子即可。$ ?" f- W. a, D7 m6 |
3 d& u* O7 L9 H% F8 z- v64.5 实验例程设计框架" ?' ~: q7 Z7 Y) R. Y2 c
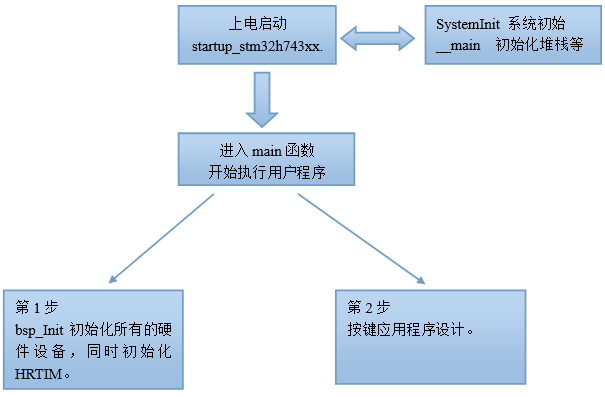
t0 B3 D/ L/ Q. [1 M通过程序设计框架,让大家先对配套例程有一个全面的认识,然后再理解细节,本次实验例程的设计框架如下: & x3 o& r' o& L s7 b8 {/ x
1 Q L) Q$ g) ]7 H: p! c$ M( ?: Q7 Z1 o% P: O1 Q
8 h* S9 \; i6 I! Y第1阶段,上电启动阶段:
8 i4 r% O+ V7 `这部分在第14章进行了详细说明。 ' @: v. g5 M5 K; o% o
第2阶段,进入main函数:
: n4 u( `5 ~7 _4 f4 [; U第1步,硬件初始化,主要是MPU,Cache,HAL库,系统时钟,滴答定时器,LED和串口。同时HRTIM也做了配置,将 HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%。( o) N9 y; {, b4 Y [
第2步,按键应用程序设计部分。
& D" B6 r! A1 u( c4 o7 l- a3 n
/ ^9 A1 ~5 X3 I L' x/ y' k( N4 z64.6 实验例程说明(MDK)
7 U' Q; r% r1 K0 a; H配套例子:
4 M+ v! E6 ^5 J5 |2 K8 m. w' HV7-045_高分辨率定时器HRTIM实现PWM输 ' i9 ~& Z3 ]5 E4 p2 x
实验目的: 3 [' H1 }2 [9 ]$ Q
学习高分辨率定时器HRTIM的PWM实现。
, O1 Q+ _* i5 ~5 x$ J% ]实验内容:
* P% _! l8 Z% r& J- } ^上电启动了一个软件定时器,每100ms翻转一次LED2。 u ` @5 k( P* r0 T
配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%。' c5 d; U* K: d' j; c0 O
PWM输出引脚PA11和PA12位置:
! X; ^, } e ^: f
- G! h, [3 k1 v0 P) y& d7 g# y9 F2 L# K
1 O6 v9 x0 `8 I5 D上电后串口打印的信息:
. I3 ]: D4 F. f, x) D8 j: l波特率 115200,数据位 8,奇偶校验位无,停止位 1
. s7 S2 ~9 l9 A) E4 T( Z& }. H- [' g4 X8 S
' [3 K" @& V* ?' ]5 n8 h" `9 P. g3 b) O2 X
程序设计:
2 h7 I; `: B: c& C# ^8 \
2 s; J5 v$ ]: T1 s' b0 D. V系统栈大小分配:0 w/ J! T6 ~/ P9 N4 B6 D: j: F
! ^! e6 h" a+ i: ~, e/ f
) b) o# S- y: W2 A4 k
* ^$ y* g, `8 A, Z! ^ ]" pRAM空间用的DTCM:7 j# h# W# j! o9 P
6 F$ A- M' j+ m$ ?
; V {; N v( p
, ?0 P0 h+ G2 d' x硬件外设初始化
. X) ~5 r2 Z1 @5 C5 l6 o
; R, N, ~ F+ ?' S硬件外设的初始化是在 bsp.c 文件实现:
9 E1 H: K3 i* Y; P
3 r6 S. y) E7 p$ N- /*
% q! `: P* \2 n. t1 k - *********************************************************************************************************, I1 N& P8 C$ n0 a* b
- * 函 数 名: bsp_Init5 ?+ D' Y9 ]& J6 D& c5 z
- * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次
% u: C! M* {8 K8 A- K. h' j - * 形 参:无
3 _( Y: y9 a/ }. w - * 返 回 值: 无
' U3 h V( K6 }+ M$ q6 g/ S - *********************************************************************************************************8 Y6 x. _- ^# Z6 m: c7 b$ l
- */
- I. z7 j: V$ z2 |2 x8 ] - void bsp_Init(void)# A2 }! `7 t; V0 {8 m. c
- {
+ b" j4 E( ~$ e4 e J+ F - /* 配置MPU */5 ~1 G# C- E( I b( m
- MPU_Config();
' s" n$ y& T [# z7 k - 0 K9 l9 S! T5 d1 Z) Q3 g
- /* 使能L1 Cache */+ d6 p. R6 z6 Z; x; m
- CPU_CACHE_Enable();) [# ^, u# f+ X% X6 O! b8 ~
- 4 B+ W. d. s! r: ~4 X1 o) J
- /*
! s8 r- e/ z$ A4 v3 Q2 o1 P6 z - STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:2 o5 g' p7 Z: y! ~6 [, f
- - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。
8 h% w5 d8 P2 n+ l3 } - - 设置NVIV优先级分组为4。, \+ K7 y$ w, f" i- \2 h) ?3 U
- */
; u9 Q0 j0 v) g- c% X2 d! _& I - HAL_Init();
- o5 o. s6 ] U+ m. I8 e0 z5 n -
1 L6 |0 P4 x: E; T( \2 T5 E* ^ - /* . y9 X6 r1 u% o* V
- 配置系统时钟到400MHz
4 |% T \5 H# T1 U) O; o9 k - - 切换使用HSE。
% z. c* G3 t A( C" F6 H$ C* ? - - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。
- e' D. ~% F$ @) e. d: l, b$ v - */
9 D5 g" B5 G& I/ j+ ^1 q3 m - SystemClock_Config();3 v F9 N, v& L' P
- # Q" _* p3 H; U- _+ K/ S3 W
- /* 0 O `' k" d2 b$ K) E6 x, S( N
- Event Recorder:4 h! ?$ b: I, I% h4 p5 X; s
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。
S P& G% n% X4 Z: v - - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章! k7 F, Y8 M$ `# E3 B" {* a
- */ 3 M, ^, x3 \8 z/ F& a6 b' w( V
- #if Enable_EventRecorder == 1 $ e6 u/ n4 ~* D( ~( u
- /* 初始化EventRecorder并开启 */
R+ h3 C' }% B4 Y! e. o - EventRecorderInitialize(EventRecordAll, 1U);; R; W% ?# S2 g# \# ~- p3 s5 I
- EventRecorderStart();
/ c/ N) h. w9 Y I - #endif: _, G/ m9 |1 y ^! _& J3 O
- % \+ x7 G2 i* f6 }4 {; @* r o$ `/ j
- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */, L. p. k, R: G$ a" B
- bsp_InitTimer(); /* 初始化滴答定时器 */8 R0 K$ U/ i2 s" U' j" ?
- bsp_InitUart(); /* 初始化串口 */3 ?/ I' R. ^) f8 z. E" r" I4 W& u
- bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */ ; x- W, n- G/ f, N
- bsp_InitLed(); /* 初始化LED */
+ F/ l0 ]- y+ [, v, ^% [ - }
( e/ g% G q) W0 {, E: r7 [$ t' ^3 o3 cMPU配置和Cache配置:
$ W0 h' c9 z2 T1 `: @ 数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM)和FMC的扩展IO区。
* h7 z$ ~+ P; _1 V4 _4 [! j
9 y/ l6 y/ u; @' ~5 h& `) u- /*
% g i! O# ?. Q, l - *********************************************************************************************************0 U$ o7 L6 |8 h) u3 M1 G% q0 o
- * 函 数 名: MPU_Config& [) f! P3 l6 r" Q9 [, s
- * 功能说明: 配置MPU
9 a7 s* E$ s4 u7 `, o - * 形 参: 无
$ h# o w, z2 k4 D3 F. R - * 返 回 值: 无
1 p1 s0 ?+ O: u - *********************************************************************************************************
2 u/ U+ e+ ~4 I5 k1 F( r$ X - */
7 u% P8 _; K' k! r' R - static void MPU_Config( void )' z" D# C# z: Z; G% K
- {
2 H G2 \3 a+ J3 f6 J t1 a - MPU_Region_InitTypeDef MPU_InitStruct;! i' _/ B5 Z g7 Q! U
- 0 e9 ]6 M+ C& @% j; q% ]; A
- /* 禁止 MPU */) X+ G. r2 p- s- g' c8 |
- HAL_MPU_Disable();7 d+ i' i' Q* W# @6 ~
- . ]7 X; g6 a7 `& P! s3 Q
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */
; M: A K. ^) F' m9 V - MPU_InitStruct.Enable = MPU_REGION_ENABLE;% d% x N4 l+ w3 N4 v7 q
- MPU_InitStruct.BaseAddress = 0x24000000;
, n2 S5 A- }1 O; w+ B: K- h( l - MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;5 _# G) D! @; g! m* l5 A
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
& I( L8 N9 a5 }, @% J: @; c - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
% U( S; t! Q) @# O/ @, L" b - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;6 k- p0 `5 f: V* B0 G
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
: ^ k" T; R( y1 T - MPU_InitStruct.Number = MPU_REGION_NUMBER0;
9 o P2 k, z' } - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;) H% X3 m7 O8 h
- MPU_InitStruct.SubRegionDisable = 0x00;/ T. r* V, a2 C. t: u. f. H
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;0 w) ]/ ]8 {: N, Y
- : g6 O$ b/ L, G9 a8 x
- HAL_MPU_ConfigRegion(&MPU_InitStruct);. \3 `! d! B! t& x
- $ O* [ r M, q; V
-
/ T7 y0 H% g1 [. C - /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
$ X( l" T* Q a7 `# y$ u7 [2 @ - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
* M- U% i# z1 \, V" }1 F' A3 ` v - MPU_InitStruct.BaseAddress = 0x60000000;- c4 I" z2 J: o/ I! q3 I
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; - u& C" D7 ~/ K! [0 d+ [
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
V- t/ b+ q. C7 U! D" o: u7 W - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;% ?3 ^2 W5 g, m; q7 Y) S" V4 H/ r
- MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE; ; r7 u ]8 j+ X7 z" m3 H3 X
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
9 I% v, A" u% }# p) N - MPU_InitStruct.Number = MPU_REGION_NUMBER1;4 @# P+ D+ |4 }, w
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
0 d9 I( B7 ^+ a6 A2 V - MPU_InitStruct.SubRegionDisable = 0x00;7 {* E; n" j( ~
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;; Z4 |$ \7 v/ e1 {5 j" p
-
: V' i8 Z& H9 Q+ o, z r0 }% p, C" x - HAL_MPU_ConfigRegion(&MPU_InitStruct);4 b- o( R6 X1 h8 [
- ; d* N" I+ p6 J
- /*使能 MPU */. r3 K/ N2 A; ^6 Q4 E& `
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);9 o) A [! Y( X( w/ Z
- }8 B' N- R2 b$ G
-
& Q5 ]! Z. O2 y$ h" M8 C3 M6 S- t: F - /*
6 w2 b6 p) o9 L+ ~1 V - *********************************************************************************************************/ q6 S+ D, x' i) N2 Y5 f
- * 函 数 名: CPU_CACHE_Enable, H" C ^3 b$ d
- * 功能说明: 使能L1 Cache
. b* p+ g% a. ?3 ? - * 形 参: 无$ G ^5 V" I2 G$ Z u- d6 s
- * 返 回 值: 无- X7 d6 [9 {8 z
- *********************************************************************************************************0 Y, s% j( m. T7 y% X. g
- */$ f) |5 w \$ M; D& O( d, X! n
- static void CPU_CACHE_Enable(void)# a i# `3 j- U. X
- {; T# N6 l- d D! K+ u' S8 T
- /* 使能 I-Cache */
4 Y4 p; m) R+ {# T - SCB_EnableICache();7 w1 y% |4 ~) \) l3 F
- V7 h" l8 q+ x5 _/ U6 [. E+ t( g
- /* 使能 D-Cache */
! E2 A0 T) }$ o( U2 G - SCB_EnableDCache();( m& C4 T2 Q# M+ ?
- }
! }+ [/ u$ j; {: G& ? f主程序实现如下操作:
0 L& e4 G. C# g+ u, r! h0 ~4 l, z* i上电启动了一个软件定时器,每100ms翻转一次LED2。4 V v% h c! h9 H( p3 m9 U! V$ F7 ~
配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%
/ D8 z$ h* ]5 S3 {, c/ ~- f( L- /*+ a. D1 @7 d/ I ?& N4 `, h
- *********************************************************************************************************
7 L! Z: }2 j4 @/ z - * 函 数 名: main( w3 ~! d {( c) c* i# W
- * 功能说明: c程序入口& f* C% F/ F% n2 f2 ?( o& r% B
- * 形 参: 无
& a* F7 x* [/ {8 V3 t! j - * 返 回 值: 错误代码(无需处理)8 I7 E3 @* s' p/ _( a, o0 R, ~% y2 w
- *********************************************************************************************************
1 q) {0 J1 g) k* q - */2 Z$ A) ?0 g! Q/ Y
- int main(void)/ O' H1 a( l6 s) @ s. Z
- {
5 A4 j2 v( [8 Q$ ?3 W5 D - uint8_t ucKeyCode; /* 按键代码 */
# n; K6 i) }6 m -
- U# @. m! v* l9 q - bsp_Init(); /* 硬件初始化 */
" d: }+ g+ W5 @# t3 ?+ e, }. `& W5 x) p4 U - PrintfLogo(); /* 打印例程名称和版本等信息 */
( h6 s p) Q$ G- p* I1 B) w% n - PrintfHelp(); /* 打印操作提示 */ Z( c, w0 Q5 M$ v: c- E
- $ Y1 _* R- G# D5 e( G
- " o+ v( R4 X0 H- N7 a3 {% Y2 _
- bsp_SetHRTIMOutPWM();
3 [. R W; X$ G1 C -
3 j8 D, j. G0 X/ e/ ] - bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 */* l E. k6 u: u& E: A
-
7 G# R9 S! |' w - while (1)5 z7 T3 w) @- _) f) k
- {) U0 Q& a4 j$ ^6 l' \! h% ~
- bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */
5 z y4 p, K9 e$ v& b. U9 N- M/ ^ -
+ C' c5 j/ Y3 n- W+ `/ d$ l - /* 判断定时器超时时间 */
0 @4 e6 {6 Q% M l- }4 J2 ~ - if (bsp_CheckTimer(0)) ' k# n2 ~* x( v* e5 F) f
- {' N+ z& [7 G0 Z, n$ m& c9 ^# y
- /* 每隔100ms 进来一次 */ / [ `" u& j) |/ a, e! T- l
- bsp_LedToggle(2);8 E8 _& D$ f6 h
- } U1 U. s( W* P, O
- 5 b! k9 F% D- v" R; X
- /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */' @/ x2 l* d6 p+ X1 Z9 O1 u
- ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */' \: {! A8 L& j" Z
- if (ucKeyCode != KEY_NONE)
, o6 S3 I0 B4 R9 G( m2 G - {
3 d3 ?0 e( C7 K5 q1 Y1 G! w* p3 k - switch (ucKeyCode)
3 B/ ^: Y: ^% V* R3 Y - {
2 i H8 r) K5 z( K2 R( U+ Q - case KEY_DOWN_K1: /* K1键按下 */
' F5 L7 h! |/ m% c - break;/ N: {$ b, p$ L( a$ I1 }& ?5 D
-
0 k i0 `- Q# E8 O, K2 j - default:7 l- i- S X& Q( p
- /* 其它的键值不处理 */
2 m3 |& R1 R/ a - break; f7 [" c) E6 c0 z. {/ m4 H& }. J
- }9 T7 a3 T1 v c5 S+ Y
- }' }! Z, E; s+ y' D K1 K" X
- }" n/ u1 {6 j y' H X& Y
- }
9 k( Q0 |- t, L" n64.7 实验例程说明(IAR)
1 a N" ~8 d8 w2 |$ H 配套例子:
5 U( |1 Z9 o* @! G V7-045_高分辨率定时器HRTIM实现PWM输出
. V' s! {' J; V2 a9 ^( e6 i9 |实验目的:
" f j5 y9 {2 d, B, ^学习高分辨率定时器HRTIM的PWM实现。$ K9 g+ g$ I7 [3 T t5 H' w
实验内容:, C7 a/ b2 M, s$ E' t
上电启动了一个软件定时器,每100ms翻转一次LED2。
0 D# ~/ i: R( N! f0 x @+ C 配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%。7 l$ W/ {, \( M5 q
PWM输出引脚PA11和PA12位置:
8 p1 Y+ K, a6 G6 f9 K4 s7 ?7 M/ |: Q: {$ Q/ I7 k) W/ [2 d
6 o1 X! t; H* c: S9 f9 J3 S+ A2 k( A& H2 s% e6 u6 k
上电后串口打印的信息:+ q( N; ]+ h* }! j0 j
波特率 115200,数据位 8,奇偶校验位无,停止位 16 s6 Y; e4 b& c
" j! F( z4 Y8 E3 u% B, q
' K ~1 W) s( u) |9 z
# B* e* F n. ~# A0 |1 o程序设计:. S9 c* h; I/ p* }
系统栈大小分配:
2 f* G- `6 N0 s9 O k4 S
) }* l8 p4 X: j
" t. V% A3 p5 _( GRAM空间用的DTCM:
3 q/ S! w. e m5 |* k) u
+ O& L/ y- h: u" ?
; A5 W! {" Z: |/ _0 b, w
% x, |; ?$ L& ~+ p3 l7 o5 _& K3 k硬件外设初始化( ?4 s/ r4 E* ~: @2 }4 C6 {
硬件外设的初始化是在 bsp.c 文件实现:0 v4 i& T& B' W5 i5 i8 w" _2 t
4 a. d$ Y0 z" ~0 {8 U
- /*9 P+ A$ I0 T+ {) i) U0 A e
- *********************************************************************************************************
' [, i# b6 L5 B3 |" j' P( p - * 函 数 名: bsp_Init
6 t& b) |/ b Z# Z/ [9 B* f7 R# _4 R - * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次
- h$ ^% B& {1 P- H8 C" y - * 形 参:无9 V' Y: x7 ~! H2 c0 U/ g( L" j
- * 返 回 值: 无$ k U/ M7 S6 r+ k" v* ~1 N
- ********************************************************************************************************* R# I; S7 C: O0 h9 {' v) m
- */& f# w* X) M0 U6 |& O. ^% |
- void bsp_Init(void), j4 W1 w/ @. I8 \5 n$ p
- {( Z8 X& s9 S) [" q/ s- U3 F
- /* 配置MPU */
8 y; S+ _2 ?4 g `5 u - MPU_Config();5 d; Q0 k- R4 u7 k
-
& A. E1 `' b# @ - /* 使能L1 Cache */
# h0 y3 ^0 w1 q+ Z2 G6 K! c7 r% N% `# k - CPU_CACHE_Enable();
5 _( L; V+ ?; X3 w - " H- e# d7 y; n0 ]
- /* . ?" z' h2 U2 i6 N" y" p" N# r
- STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:
; O- m& M+ U& R6 l- w7 D - - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。7 W' w9 f8 {$ u
- - 设置NVIV优先级分组为4。
$ H" x) J: b w) o' ?3 w2 L - */
4 C3 S& |& b# j - HAL_Init();# \! e' Q( s6 Q( X7 F- G3 l
-
1 k& c% h9 ?! s u( W - /*
# A$ N4 g' e0 N) s- b# T$ h& w& g - 配置系统时钟到400MHz
! V) h8 @$ Q+ _: y* w - - 切换使用HSE。
- t1 D4 |' G" @% H - - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。
7 {7 z M! c4 b6 r0 m6 Y' W - */
% O& G6 I) e+ `5 y% `0 ~$ Z - SystemClock_Config();
$ g" J8 J& o" |/ Z5 u -
# w p1 m& Y% P0 a - /* 7 C9 f8 J4 b, H9 o% g# F, p
- Event Recorder:1 {" k1 U3 B6 R' R2 V2 a
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。' E5 q4 B e2 R3 f, y
- - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第xx章9 U( M* H" g1 E- x
- */
1 j# i0 w* h* M9 l9 E$ m - #if Enable_EventRecorder == 1 y# k4 i. _, V5 M) p
- /* 初始化EventRecorder并开启 */" v6 S6 d# }2 I y
- EventRecorderInitialize(EventRecordAll, 1U);" n& L5 s+ M5 r6 T" A+ |& Z
- EventRecorderStart();
1 w+ c, l3 v# S8 _9 k - #endif7 P& L) X& c2 z: ?
- , a) [! t) P/ J4 q9 u% F8 z! G
- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */, o, y) w! t' q& Z; j# g% J6 t, Y
- bsp_InitTimer(); /* 初始化滴答定时器 */
+ y% G- A, X. o4 t0 E# b - bsp_InitUart(); /* 初始化串口 */: k* n b+ x" t9 d
- bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */ a+ f+ D) g$ T* {! g
- bsp_InitLed(); /* 初始化LED */
: K' Q7 i* y2 A w1 w2 N - }
) Z; }. u+ v5 I# kMPU配置和Cache配置:! a: U% R- t* Q2 r% X- `, Y3 L
% l2 @4 w7 D) S8 Y2 L- u5 n1 @数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM)和FMC的扩展IO区。' r) X0 g. X9 _4 K( b
- /*/ c' L; u) ` p4 F. j" ^
- *********************************************************************************************************
2 P9 @! x, Q& d" M* o+ e7 W - * 函 数 名: MPU_Config
0 f# V# R) H8 E n* d7 `: h - * 功能说明: 配置MPU
3 [# \) g- |# K - * 形 参: 无
- @/ n2 Z8 V/ W/ N0 V6 T - * 返 回 值: 无# m* C2 d1 }& i% ?" o- N) q4 f6 J& K; s
- *********************************************************************************************************
$ {' k! _, y0 o+ }; ^8 D' I - */
0 z/ l2 F! O" u; f2 N4 @0 J. J - static void MPU_Config( void )4 v% w3 X7 b; l! y
- {) |, P9 X" ]) ]/ p& L- _7 s8 W
- MPU_Region_InitTypeDef MPU_InitStruct;
4 M" o+ D: s3 r -
$ C9 I6 N5 R/ d1 q/ k/ q - /* 禁止 MPU */
3 d7 Y! {7 G2 B6 ]( Z - HAL_MPU_Disable();; C/ K+ z8 V' I
- 6 p2 U: N. T: |. {( q
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */5 J5 K7 K7 s# ]6 Z6 A0 J/ P/ v
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;
* a' s) B/ B* u/ g. s - MPU_InitStruct.BaseAddress = 0x24000000;
/ e0 G& S- b0 F2 T. g8 `9 m6 t - MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;' m1 z% i% X; s9 M
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
% m4 `" t2 w6 {: ~( n - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
' N1 V6 s) ]% W* c% P - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;
7 s5 f, ~ ~, t, c: z* B- Z" L1 V, @ - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE; t/ B( H+ G' g9 J
- MPU_InitStruct.Number = MPU_REGION_NUMBER0;+ t0 g8 N, F. J1 l: `8 `
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;& }) X+ G' ]0 Y' M6 v3 H2 v/ A7 w
- MPU_InitStruct.SubRegionDisable = 0x00;
3 F$ h$ ?2 r. u4 U1 N6 S - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
4 r" D! `$ O' p8 i% u% o -
0 x; N4 h; o! q' h- N( c, G0 b - HAL_MPU_ConfigRegion(&MPU_InitStruct); m' |/ C/ H+ Z/ c" Q# K
-
9 m- W9 `. r/ Z" Y -
; }+ J+ X' o+ H' Y- b7 j4 M - /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
7 u& Z( c" O+ M2 |; C3 q9 G2 _7 e: W - MPU_InitStruct.Enable = MPU_REGION_ENABLE;* ^' B" Z3 {& \4 U7 [7 j
- MPU_InitStruct.BaseAddress = 0x60000000;) W" p8 D2 n3 w
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; * V% ^. t8 X! ^# l, s
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
5 J2 J [1 n+ M K, b - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;! N: t/ S# n* o' D6 Z4 u, b$ |
- MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE; . h; o+ y/ e' T) ?
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;& ]1 w* W6 f! H
- MPU_InitStruct.Number = MPU_REGION_NUMBER1;- `8 u6 [' Z- n% f$ D
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;- P" `6 \1 i8 b: c! v1 ^5 [' s/ T
- MPU_InitStruct.SubRegionDisable = 0x00;7 d2 d0 @1 Q! Q7 h4 ^1 N7 p) P6 B2 H
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
0 N$ a+ v: }' k( L" L" E -
5 l) A& _5 [" ]. ]0 |& d ^ - HAL_MPU_ConfigRegion(&MPU_InitStruct);( y7 b$ i# ^- F+ J$ b7 N
- & y! F5 v8 a/ Q6 _9 T+ {5 m6 H8 R) G
- /*使能 MPU */9 t$ a% ^5 F% }. O! w. m
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);, _' ^- q- P0 |
- }
9 I8 k' n0 m5 j$ ` \; Q+ k9 D- j - ' r, x: E2 u3 t& B
- /*
8 w0 @2 j) R$ @8 X - *********************************************************************************************************
: Z0 J3 G4 S1 z# k - * 函 数 名: CPU_CACHE_Enable
9 d$ J: n. a3 f! @/ J- M! P/ f U, I - * 功能说明: 使能L1 Cache! e- g. E. k6 O4 i3 S: ^' j
- * 形 参: 无" X6 V+ O2 H% Y F* R7 h
- * 返 回 值: 无4 v* V% ~& J: T9 [
- *********************************************************************************************************
' p! n( X7 E8 W) n - */
( ]9 W; d" {8 b5 @ - static void CPU_CACHE_Enable(void)' P4 L: W; W X1 M6 B
- {
0 u0 { X- N% R, a* c2 a* w - /* 使能 I-Cache */' d$ l6 s& ?& u& L# y% }" b: y- D
- SCB_EnableICache();) y4 x9 a$ ?, m3 K* O& C
-
! g0 H8 z i9 h - /* 使能 D-Cache */+ i" ~" H" K1 R, W
- SCB_EnableDCache();
5 @1 N" P0 o, z* m - }
主程序实现如下操作:
" x5 j2 f( K6 `& a) p上电启动了一个软件定时器,每100ms翻转一次LED2。
, q, `, {: |% Z* A( \& Z5 i配置HRTIM的TIMER D输出两路PWM,周期都是100KHz,PA11引脚输出占空比50%,PA12引脚输出的占空比25%
- }+ ? j; X7 @* V; J' ]
0 c* E, N. X4 ~' A- /*# N. u* k9 U/ n. m D& {
- *********************************************************************************************************
9 u5 |0 q8 U- q - * 函 数 名: main
& G! P j7 n7 j6 }" g4 ?3 U; x5 ~ - * 功能说明: c程序入口
* u% b) Q" U, D2 {, X$ ` a1 |7 ? - * 形 参: 无/ b* P1 K0 g+ Z5 M0 j
- * 返 回 值: 错误代码(无需处理)
1 ?8 P4 l2 y6 p ?6 o- Y& O2 B - *********************************************************************************************************
4 J& l9 A D. j: Q$ z6 q7 k2 | - */2 F) j* Q6 H( e1 n+ u
- int main(void)3 {2 ^1 M- E! l" N- J$ K6 k) A# H0 e
- {+ C+ U: W, x9 Z% D7 i2 e, F9 S
- uint8_t ucKeyCode; /* 按键代码 */
2 @1 I$ P: K, e% j% T5 b3 K5 C - 2 e* e' [& w' a! w( t$ o
- bsp_Init(); /* 硬件初始化 */2 k6 K" f2 `+ d
- PrintfLogo(); /* 打印例程名称和版本等信息 */
1 d9 b' O+ I! U$ E0 O- x - PrintfHelp(); /* 打印操作提示 */) \0 P1 ?" u8 a r) c* Z
-
$ t _; _7 Q- L5 i4 r+ b - # {$ I6 a$ L J
- bsp_SetHRTIMOutPWM();
, @; s4 {" |, j& h5 ?9 B -
% W( g& a" v; W1 i$ ?: d' w9 { - bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 */3 B# o( Y5 k3 J$ G
- 1 `: g! K2 D- X" {0 \% s$ L
- while (1)9 W" ], f" Q/ W
- {
# d7 P$ y) J" x) |3 T* D - bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */
: j: q2 Q* b* {( w r1 e* P% b: O -
) ]0 s( t9 Q# \& k9 s# S9 w - /* 判断定时器超时时间 */0 x# l4 s: t* {( n) g1 ^% |- C
- if (bsp_CheckTimer(0))
: m1 D9 {. D% ]1 J - {) n) ]: g- n: Q2 t( J
- /* 每隔100ms 进来一次 */
, x% ]# I+ q/ y6 U8 G - bsp_LedToggle(2);5 m F/ V. m; o* `
- }
0 J6 ^$ Y- @2 \, k$ O -
. I+ i4 s, k8 f i1 Z" a4 ] - /* 按键滤波和检测由后台systick中断服务程序实现,我们只需要调用bsp_GetKey读取键值即可。 */
; X- l4 _$ @' H! X - ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */% D9 o, e3 M9 l; p7 O2 _$ {
- if (ucKeyCode != KEY_NONE)8 Z' v7 j& D5 f9 j$ U
- {6 v& X2 Q4 y2 M; l2 d# P; Y
- switch (ucKeyCode)
( T8 e/ Z9 P6 [9 d* a) [. a4 G' b. t - {) Q! d$ ]: a. _* k3 _0 }! c
- case KEY_DOWN_K1: /* K1键按下 */1 v& _) E; Y3 h; F' [, L
- break;
& X8 q& x% z- X1 {" G% k -
6 ~- d! c. q. N - default:
7 e% |5 P& y: E, U2 E1 H' r- e - /* 其它的键值不处理 */
% ?* u x4 e4 C$ r; C - break;
$ f- w/ w# H. o/ X - }; F! s$ V) h5 @7 h p
- }5 S5 o# b2 l) ~ P s
- }
1 c5 F! z7 _8 f+ Q - }
64.8 总结 . v" u8 d* C$ Q
本章节就为大家讲解这么多,PWM是HRTIM里面相对比较容易掌握,还有一些高级玩法,后续章节为大家做介绍。; I: T# P* u8 {6 w$ H
* e' d, _" M( X, O5 q+ x
5 r' c- g2 B3 u7 V; l" o
|





 STMCU小助手
发布时间:2021-11-2 23:14


 微信公众号
 手机版