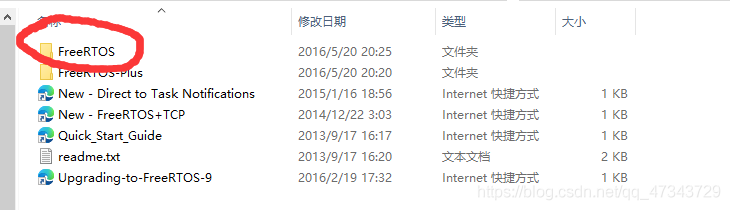
一、源码处理8 Q* C; q; Y: n7 k2 D) m, `
文件下载( Y! a8 Z) k$ b$ J# z2 H: {
1、官网下载源码
* f+ y0 B( n/ e% s4 A% E$ R
! u8 v2 ]+ t* P+ P3 I) n9 g2 H& ]5 j6 V# g. S
. R1 e% t3 |' _. A9 g4 V/ H: t
2、找到相关的例程
9 h5 Y0 r8 Z7 I# B( f; Z* h. w" \3 ~, ]7 P' O7 w4 ]+ e$ j; x3 ?
: A2 ]1 s2 e& `7 W9 J4 K3、进入源码文件( f8 P& R4 m4 A& C) u+ |8 R
) E0 ~$ W% W% a; _5 v) p2 ?, q- Q$ a& I: p$ N: a7 c3 ]& ?. ~- {/ _& f
# D& L# m2 B' i; W4、找到相关的文件
" }8 j9 k/ n4 B; o" A K/ M3 H4 Q7 H, A: }, n( i! _% o
]1 @ W2 d. k9 y+ x3 v
- E" \7 q. J, o2 Skeil、RVDS为需要的文件,MemMang为需要的内存文件& z8 ^" W d) e* @! P9 Q
3 P7 v3 X! G# [
文件移植- T- |+ H$ A$ K- e7 G3 L( d6 U/ ~$ E/ [
1、在之前led灯程序基础上添加文件. Z8 ~' T9 M( z5 |. P
注释:在正点原子开源工程里可以下载' A. `! X* l/ N
8 {- T# }4 i$ d: A$ O. \; L E
" e( m# U( \( q$ R! N; ?- V
; G! |+ g4 J# C3 @; r% f& [
) l. M5 o# n7 z2、将相关.h文件包含进去, Z- a$ d; O$ C+ X, l$ B
7 S* N9 ` i* ?
; A% a P" {; y8 Q, @/ a
3 _1 }: A( }$ H+ y6 _- A此时编译会报错
g Q* h$ R( H# p8 v' y继续包含所需要的文件: Y8 E. m: L) z4 X2 Z2 }& h
; D7 j9 G) Q i0 s. j& D3 o% k! U3 K# ~$ {& a0 _
4 u+ k* c Y W& n* ]
文件地址:
5 }: j2 w2 h1 {8 {' q* C1 i& \( Z+ X6 {0 N, b! H; ^3 o4 t5 x
! C% G4 U" V; A) Q9 x- b5 D
. C% }* u) l6 N; x3、修改相关文件
! g( @6 D$ K# a/ e! @
6 L2 C8 S7 d5 I6 F! q& m注释:正点原子给的工程例程是支持ucos的,所以我们需要把一些oc相关的删除掉
% t, O; j; I2 ?6 L6 h' b' _; y以下是修改之后程序代码:) c/ |1 L' q( p' J4 M6 m
sys.h
$ a: \6 l5 `; A4 K" c! v; B: f; _' e( @, @% W( A3 s
' O0 N2 z% b+ q6 W5 p% K! ^
. o4 ` X5 w6 l: A) gusart.c
+ P$ X D: X6 P: {6 k
4 B/ b+ l: d9 f" W$ x
+ g* D* R$ d; h0 H0 A2 B' O& |5 O) |) s6 `' S' N/ q
原来是include.h,需要改成FreePTOS.h; l+ {$ n; k, @# {2 d/ k- h
( P, R! R: ^! V6 @1 Jdelay.c) I" j) D; C! ]; C% i7 V
2 U6 y1 S7 @$ h+ L# e4 G1:SysTIck_Handler()
" G6 N! d0 o. `2 z# b1 C8 j- extern void xPortSysTickHandler(void);
, x" z$ S3 \* d; Q - 8 f4 P. B; ~) z; P, {
- //systick中断服务函数,使用ucos时用到
- A# E4 G5 b% Y* Z6 R+ Z' s - void SysTick_Handler(void)
( M1 u) @9 ] f: U0 ~; x - { K8 [# I/ Y/ x- l& @
- if(xTaskGetSchedulerState()!=taskSCHEDULER_NOT_STARTED)//系统已经运行* x7 X# Y% T7 |0 n* p& r S
- {0 B6 P. C* J/ O9 Q( P; e) X
- xPortSysTickHandler();
, x4 Y: {8 a) D - }3 o- a& g7 i* F3 V v9 [+ f
- }
2:delay_init
7 f4 Y: Y4 |1 k0 U; k9 T7 `* u9 Y( s0 V. Q2 {# [
- oid delay_init()
- p, y7 [/ V: S0 A - {
- ~: F( N- |: j$ F% w Q q3 X1 E5 } - u32 reload;
( r" I6 P+ F9 z) k, J. f; e" | - SysTick_CLKSourceConfig(SysTick_CLKSource_HCLK);//选择外部时钟 HCLK. M3 V( T% g. [6 J7 U2 b3 Z
- fac_us=SystemCoreClock/1000000; //不论是否使用OS,fac_us都需要使用
0 I/ S W# `0 o/ g* m. _! ]+ _& O - reload=SystemCoreClock/1000000; //每秒钟的计数次数 单位为M & X2 T; X6 O+ r& @8 G; k
- reload*=1000000/configTICK_RATE_HZ; //根据configTICK_RATE_HZ设定溢出时间
1 d- e3 c" p8 x5 ? - //reload为24位寄存器,最大值:16777216,在72M下,约合0.233s左右
8 V0 f% M D; ~; z - fac_ms=1000/configTICK_RATE_HZ; //代表OS可以延时的最少单位
$ d$ ]6 \; L+ h! y' K
5 @& L, q; o8 j' e4 K- SysTick->CTRL|=SysTick_CTRL_TICKINT_Msk; //开启SYSTICK中断# z" ^& [4 A% k, r
- SysTick->LOAD=reload; //每1/configTICK_RATE_HZ秒中断一次 / {* j8 W7 x: C1 U. G. F0 y% L
- SysTick->CTRL|=SysTick_CTRL_ENABLE_Msk; //开启SYSTICK / r* U/ E8 t7 `
- }
3:两个延时函数
+ m1 ~2 @, O0 k/ \
, u, O% j( Y. Z' r8 x2 z2 Q- //延时nus
% b# `+ D9 ~- b - //nus:要延时的us数. . L4 W* K. t* ]! \! J- [
- //nus:0~204522252(最大值即2^32/fac_us@fac_us=168)
f2 X6 ?7 \; [. ` - void delay_us(u32 nus)0 M# J1 l; N5 \& q# H( ]
- {
! Y$ U2 [8 ^ ~: u1 y4 _ - u32 ticks;) V2 w/ o" L) J9 z6 Z7 Z5 z
- u32 told,tnow,tcnt=0;
; Y0 l8 s( D( T! `; u0 } - u32 reload=SysTick->LOAD; //LOAD的值
" s: y" L) S, F1 x X7 n, [ - ticks=nus*fac_us; //需要的节拍数 3 n+ z8 z$ x. q- i; g( B
- told=SysTick->VAL; //刚进入时的计数器值- m3 B" j T6 H
- while(1)
5 D) r8 q; w9 ]% H8 w7 S - {
7 \( T N# T- d! R" Q: Q - tnow=SysTick->VAL; ) O1 ~$ `, ^- T6 X; e
- if(tnow!=told)& G' u! B; j- _# o; o, B3 Y
- { 3 i' ^4 f% o0 S, g
- if(tnow<told)tcnt+=told-tnow; //这里注意一下SYSTICK是一个递减的计数器就可以了.
: V3 z6 y1 X) ?; @: J3 V, [ - else tcnt+=reload-tnow+told; - v/ J* m+ z9 j7 ^$ _( P+ k
- told=tnow;
7 r3 _" x" R( ] - if(tcnt>=ticks)break; //时间超过/等于要延迟的时间,则退出.! U1 X) i1 D; R" {1 G0 M3 K& @- J( G
- }
& [1 c( B! N/ \' K - }; % [ T% b& S {" i0 m' D
- }
, F: B! w& ]7 r8 v u, U: w - //延时nms. t" |2 o1 [9 Y8 w; a
- //nms:要延时的ms数) y# @$ b+ e5 c; J n
- //nms:0~65535
7 E+ H V5 F8 K% I. _0 V1 a) Y3 L3 O - void delay_ms(u32 nms)
' m; G- O. d) x - {
* d7 h: R4 f d: c* } - if(xTaskGetSchedulerState()!=taskSCHEDULER_NOT_STARTED)//系统已经运行
! |! Y1 Y% m& F: ]3 k; R/ k - { $ \3 y% \$ ]- H2 @# v
- if(nms>=fac_ms) //延时的时间大于OS的最少时间周期 1 f; y3 D) m6 Q0 m" {( u
- {
2 O- Q9 R( b8 ~4 L l - vTaskDelay(nms/fac_ms); //FreeRTOS延时" K( B, V' s6 n1 Q) \) g8 Z
- }4 `! @1 B; t9 Y$ K
- nms%=fac_ms; //OS已经无法提供这么小的延时了,采用普通方式延时 # v) N$ i+ I" \9 ~; ^5 H
- }
4 Y3 h7 s; g- D" a6 e7 h) ~ - delay_us((u32)(nms*1000)); //普通方式延时# Z. G+ v/ n0 X9 D& c" U0 a) B& b
- }4 O! a; g1 n1 b6 a' u+ T
- - C Z5 P' d" t8 ^( p& X0 j
- //延时nms,不会引起任务调度
9 F% _8 T4 z: E- T+ V- \ - //nms:要延时的ms数( n8 |$ j* D9 ~8 `& T
- void delay_xms(u32 nms)( a8 k6 G+ |9 M9 C1 Q: z5 e/ K
- {
' f% q, Q7 l T; @& p - u32 i;9 `+ H+ D2 j$ _0 `
- for(i=0;i<nms;i++) delay_us(1000);
, c* Y3 B$ j- Q5 Q. ~ - }
4、屏蔽中断- n0 C" [9 ~# v" O3 G9 R
4 J" B. _6 c5 J! z8 \. d
) ~) u6 ]& {7 u _ T& w( O5 ~# s5 ^, e
5、最后编译一下,就创建成功啦!!!4 `0 T# m n/ A; f2 H& |: @2 M
- l' E- m1 A0 W! N$ v) m# E9 s0 L
创建任务并执行任务% u3 i7 K% U' E1 M, T
创建任务分以下步骤:7 ]& L- w; F) R m
- 设置任务优先级1 z S7 B q- K! f- f$ t
- 设置任务堆栈大小! G8 ?. o% a) V% u. u
- 设置任务句柄) T& J: l5 n$ P/ q; T1 [9 |* M
- 设置任务函数
! Z) }! f3 h+ F6 ]9 f9 D( K) \
OLED程序移植相对简单,只需要把相关文件夹进去就行
0 T" J0 T9 [1 z( ]这是移植所需要的的一些相关文件:& N2 e% A: N/ T
! o) ~$ [" u0 e* K: l
7 q8 @* v3 H9 z( A
其中NRF24L01.c是无线通信模块的,我还在肝中,有需要请私信我。7 W/ r6 s r* \% v. O
主函数:
9 J8 @- K P" _8 _
; S8 h4 N) p& I+ ?+ P- C- #include "sys.h"
; |* r& K5 W) ?1 O - #include "delay.h"2 f! i8 K9 \* ~8 `" E
- #include "usart.h"
2 y1 b: i9 \$ L P - #include "led.h"
! J1 y' Y$ A* I. Y6 N& G' L - #include "FreeRTOS.h"
* D6 e( D' ?4 H( I) P" A# N3 V" s4 u - #include "task.h"* K3 d+ L' O9 C( E' `& h2 q
- #include "lcd.h"3 \3 H0 I9 n, ^3 X- M" X; |
- 5 Q- n. i. r4 E) K- X
- //任务优先级9 d3 |) G, p& [) r+ R' t1 Q
- #define START_TASK_PRIO 1& u [2 E2 x/ k6 O, ^3 @
- //任务堆栈大小
& k7 e: F7 x2 K2 Z - #define START_STK_SIZE 128 : u( i0 Y. @6 a3 Z
- //任务句柄1 v+ x7 B" u; A+ I- u) Y; K8 e
- TaskHandle_t StartTask_Handler;
- G* D- x5 D% \- N - //任务函数* j- [7 R9 z- d" V4 T
- void start_task(void *pvParameters);2 o' X9 J0 B2 }% Y
- 6 w2 d+ G/ k* N; C% X" N
2 n$ @4 B" G( ]- //任务优先级$ x' n* A+ y2 S9 s7 f0 f- E
- #define LED0_TASK_PRIO 2
0 B i) C: X$ Z - //任务堆栈大小 # g5 h$ Y) y% Y. O
- #define LED0_STK_SIZE 50 1 n: o6 Q- e. r8 a ]; ^
- //任务句柄, ?( Z, z4 Y1 ?' M/ n
- TaskHandle_t LED0Task_Handler;
1 X1 i6 v& ^; v* I5 _# \ - //任务函数( d2 g4 H( N( Q3 \4 u1 h
- void led0_task(void *pvParameters);
7 ?# Z9 J f6 S; k1 q: b - 6 ~2 w* s1 w) D" i- k
- //任务优先级1 R: ~0 p/ D0 R" l& x A* T
- #define USART0_TASK_PRIO 3
( x" D ~% x5 x4 P - //任务堆栈大小
2 e# I7 R2 z6 D) }' J9 `. [ - #define USART0_STK_SIZE 50
- V- Z2 n! V4 v/ s# q) { - //任务句柄( Q( c' y0 u3 a D
- TaskHandle_t USART0Task_Handler; z: g5 }: U5 l. c* }3 c2 w
- //任务函数
% _* F% L4 n; l% h5 n; h4 v - void usart0_task(void *pvParameters);/ P1 q, }/ v' z8 k
- " v* S$ a5 o% ^* h! h
) B& T8 K8 e+ u7 s2 o4 F/ d2 X- //任务优先级* F$ q: t% y% [% g$ D
- #define TEMPER0_TASK_PRIO 4
: _. I! g- k9 p- T# \6 H - //任务堆栈大小 ' l/ R8 G, h$ [* d! _
- #define TEMPER0_STK_SIZE 50 4 X& S. i# T% K: c" ?, i) E
- TaskHandle_t TEMPER0Task_Handler;: B1 O- X4 h5 z% H& e* X
- //任务函数3 s8 c6 ?: L0 F/ ~* ^5 O2 ?; ^
- void TEMPER0_task(void *pvParameters);
( U0 A& x# f' m4 O8 A( k0 a
8 M3 g8 a+ N" a; I; c4 I
$ S5 h" S$ e, ^+ G3 ~/ n/ Y6 Q- //任务优先级( X6 c& p* {& i4 [4 Y
- #define LCD_TO_TASK_PRIO 58 _% @8 ]) W. o( p1 B/ s& e
- //任务堆栈大小
3 w! I) M) Y/ r6 C( P% g ~ - #define LCD_TO_STK_SIZE 50
: u8 ]: b$ u. q- } - //任务句柄
5 @0 g* ?: }0 E& y - TaskHandle_t LCD_TOTask_Handler;, u8 I( O& M7 _- f
- //任务函数; M# Z; [, a, l
- ; K6 W, `$ I6 o. y5 `! ]+ ^
- void LCD_TO_task(void *pvParameters);8 Q7 C2 H. L; W1 c9 Q" B
- //任务句柄" o$ G: c9 P7 g- z
- 0 \7 ], x0 t, G( E S0 @
- TaskHandle_t TEMPER0Task_Handler;
1 E7 A, H+ e, o4 E - //任务函数0 ]& C$ X# z/ p7 D
- 0 i/ o1 X6 }# c# v! L4 D* g
- void temper0_task(void *pvParameters);3 i' Q; |9 ^0 |, n% Z
- int main(void) q# [7 b- F+ {% h
- {3 B" z: i% f$ n5 |
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_4);//设置系统中断优先级分组4 Q) I* G3 |6 Y; `1 V3 s
- delay_init(); //延时函数初始化 - ?- K4 `( S x t2 U
- uart_init(115200); //初始化串口+ Z e; j- G* {5 A' y
- LED_Init();
; L$ F. S" J, U/ k# }8 j1 D# P - //初始化LED" d; F9 b) X0 c
- LCD_Init();
4 D7 `2 A. `) w+ v4 n - POINT_COLOR=RED;
* R$ U( J9 d! e0 W/ ? - //初始化LCD) ^4 Z2 _3 y: S) v9 v
- L( C. Q, |1 @' T1 R
- //创建开始任务
" A- M8 J0 [# U8 ^4 z7 ~ - xTaskCreate((TaskFunction_t )start_task, //任务函数
9 O$ Q6 ]( `1 l4 ^- U - (const char* )"start_task", //任务名称
3 x2 {" T* b+ F) F e- l' }$ ~* b3 U - (uint16_t )START_STK_SIZE, //任务堆栈大小. }" L U6 L1 _1 k
- (void* )NULL, //传递给任务函数的参数
& s7 t5 z, s. \! { - (UBaseType_t )START_TASK_PRIO, //任务优先级" P+ X( P+ R! f. J% y
- (TaskHandle_t* )&StartTask_Handler); //任务句柄
- W1 c# F& m. n, U+ N* g - vTaskStartScheduler(); //开启任务调度' v( R) l) p) W
- }: A8 s2 ?! \ {9 ?8 H7 u
- ) P/ z5 D* p, Y5 y, d
- //开始任务任务函数5 s/ w+ P3 T5 e. d! v* ^/ f' u% N$ ]! R
- void start_task(void *pvParameters). Z5 J) G1 X' N" ^4 [6 h/ j+ ?$ S
- {8 w8 Z# h" I$ `9 }' G5 M! ]. x
- taskENTER_CRITICAL(); //进入临界区8 @/ v: W! F9 ?; ^" O
- //创建LED0任务- q( j6 |$ k6 S: ?& C, O4 q
- xTaskCreate((TaskFunction_t )led0_task,
9 O/ j1 I( D: {; S) ?* O4 y2 O - (const char* )"led0_task", 8 e* f% M# G% u" Q, a0 z
- (uint16_t )LED0_STK_SIZE, ; W- J' C# n! w ~8 i, t" g
- (void* )NULL, + b' q: c; B I% P. x
- (UBaseType_t )LED0_TASK_PRIO,
4 q: ^& D% ?# l* e - (TaskHandle_t* )&LED0Task_Handler);
$ }/ y; T; F+ a6 A3 C2 X8 l; G6 z - //创建usart0任务
/ L- D$ D) f+ i' x" U% |0 P/ P - xTaskCreate((TaskFunction_t )usart0_task,
' U5 d. @" }, K! ?" O - (const char* )"usart0_task", # P$ [7 P! a9 ^! y# [/ h5 }
- (uint16_t )USART0_STK_SIZE, % C* c8 Z1 d5 f( x5 Z- F! s
- (void* )NULL,% h' L$ H3 T9 G
- (UBaseType_t )USART0_TASK_PRIO,
; r: ?: y) M9 r/ d7 {& O% u, S - (TaskHandle_t* )&USART0Task_Handler);" w; I; }( r1 D& Y/ g6 \
- //创建temper0任务9 |% M$ n$ y& p8 N/ b+ P
- xTaskCreate((TaskFunction_t )temper0_task,
# i7 Y% |" f; s( j - (const char* )"temper_task", P: J5 b# X* C: L% g: ^8 Q
- (uint16_t )TEMPER0_STK_SIZE, # B" Y x- [, {) r4 _) r
- (void* )NULL,; `0 W3 _+ x2 ?5 \, S0 Q, E! Q2 B
- (UBaseType_t )TEMPER0_TASK_PRIO,
' H, l' e" p; `- I0 z - (TaskHandle_t* )&TEMPER0Task_Handler);
" `7 S d+ Y( g8 |. M2 I - " H/ P: G1 F$ G9 u7 B. X3 T
- xTaskCreate((TaskFunction_t )LCD_TO_task, 1 U, K+ i( }3 V# E: `
- (const char* )"LCD_TO_task", " G- W2 @% S; _ Z- S
- (uint16_t )LCD_TO_STK_SIZE,
) K+ ^6 r t$ f& }% m5 ], l - (void* )NULL,7 Q4 y1 k& j& u2 h h1 `
- (UBaseType_t )LCD_TO_TASK_PRIO,# @* W: W: q, c0 Z4 ]
- (TaskHandle_t* )&LCD_TOTask_Handler); Y- S5 Q& V9 C6 y* ?' U; d. _
- * M/ d; z. g6 h7 `+ P
- vTaskDelete(StartTask_Handler); //删除开始任务
& o( i# a" Q8 D: _, ] - taskEXIT_CRITICAL(); //退出临界区4 T. T* y$ D q# A
- }# u+ T1 z& p: ~, N3 ^9 F
- 7 J% J v6 e1 K/ R2 u2 ^
- + P+ s0 I! r- @' f
- //LED0任务函数
% k, B& D* s M$ ?5 e - void led0_task(void *pvParameters)
% s! w8 H6 _% J. U+ Z o - {
9 j0 v7 G. ^# }7 ? - while(1)
/ j4 l1 v. L# \8 a - {9 B) R! z4 N8 K" Y8 e
- LED0=~LED0;
: j5 A8 l1 J' y/ V' ^' Q( u - if(LED0==1)) x2 }! X. r \+ y1 \2 X3 a6 ]
- printf("灯灭\r\n");
: I/ n) z7 _5 r1 s4 d, A - else
3 a W) O! ^% [4 e) l" _$ g" s - printf("灯亮\r\n");2 a, l& N q+ S
- vTaskDelay(1000);" e6 q- C. K9 n0 l$ U
- }# Q4 w7 P- Z# b
- }
& @3 G9 h9 g0 y
- S; o8 b! k3 v2 x8 A- : N4 o% i3 E4 W7 `
- //usart0任务函数
% q+ \: N9 \. P( E - void usart0_task(void *pvParameters)
8 a; M2 O4 W9 ^3 Y - {
' D% c1 A! ^7 J# l3 v3 c/ U0 @. c4 V: L -
4 p( k( ]" _* d - while(1)
3 Y( w3 A4 m) t' l$ T1 a+ Y' P/ }2 [* [ - {
0 v! ~ b% a/ r `3 d: B$ O, J0 j - printf("hello lee");4 ?( W0 ~& Z: h
- printf("\r\n");& _8 u! Z: L, N4 v" e0 l0 E# h) n( b1 Q
- vTaskDelay(1000);
% z9 c; Z v( |# R; m) @ q. { - }6 ]: \' S$ D! `3 F7 U4 \
- }$ L$ F: T9 t% F5 Z0 A
- ) o4 G- T# K# t' Z3 o2 ^) C
- //temper0任务函数(暂时为LED1翻转); T( ?4 \: r: Y2 l( N
- void temper0_task(void *pvParameters)
4 A5 w0 h) v+ Y, G( { - {
% C/ ]) P$ ]8 T X: C& |& t% ~ -
+ [3 n7 c) D) f- {" @1 } - while (1)
# T! ]6 d0 Y0 M' @# S0 C - {
X& K& g& Z. ]0 _7 k+ d' Z- y0 p - LED1=~LED1;) W/ V' A2 }& k1 K- h. u
- vTaskDelay(1000);
& ^; W/ O) Y1 U8 p& z - }5 i' U& o" u( |! t. ?
- }
i. K% o9 E9 w% Y2 h$ u& g
3 g: T' n; m4 f5 O( T, W4 O9 m0 k" b+ D- void LCD_TO_task(void *pvParameters)
) h- K2 k4 G, T8 O n) `! n) y - {/ Z$ A! j2 y' g1 U0 o
- u8 lcd_id[12];
r9 L; P% `5 [$ ^( d" } - sprintf((char*)lcd_id,"LCD ID:%04X",lcddev.id);
! O( R4 f! v$ ?# X2 N8 T1 i; L9 {8 _* @ - while (1)2 g7 N8 L4 M1 d5 M
- { + r. H. [" C& P( Y' A# `
- LCD_ShowString(30,40,210,24,24,"WarShip STM32 ^_^");
1 f% Q" x/ {8 p. l6 A3 Q+ n: g( S, U - LCD_ShowString(30,70,200,16,16,"TFTLCD TEST");: l4 B( P: o/ Q, H) d! K( y
- LCD_ShowString(30,90,200,16,16,"DARKSTARS");$ d h' j5 a7 }$ G3 x
- LCD_ShowString(30,110,200,16,16,lcd_id); //显示LCD ID3 G2 O: n" D2 U9 l1 }% G
- LCD_ShowString(30,130,200,12,12,"2020/12/4");4 ?1 u$ }: N/ c3 y
- vTaskDelay(1000); 3 Z7 |6 u1 l+ w1 s3 Y) g
- }
# l; J% a. C' S i L - }
; V6 y: S/ Y2 x+ [. |# W
% _4 F; H4 Y) B9 Z. M& I/ V4 w) q! V: _) ~! {; I
! W( p" E' [. F% W8 Q: x
7 T" ^. h: d, ~5 X& K: p [$ r
9 e( b. c; p4 b1 p+ [: x( Y d( l. E3 }
" i3 s) z' T3 e
0 ^5 S8 d% D% _% _1 n; ~3 ?+ I- v8 U* z
总结
) B u1 V7 B( T+ P) v2 J! M通过这次系统的移植,我感受到系统的魅力,有了系统之后,许多程序就能并行运行了,这样我们就能完成更加高效,更加同步的信息处理和信息传输。对于高刷新率的信息处理,移植系统无疑是更好的选择。
8 F7 K U; C& b* I- Z
# _) G5 c- p% I6 W1 V1 L1 ?# Q u$ w M, e1 V u5 F
: T0 p$ z1 c& t
( f( p! Z" s- q* @ |





 STMCU小助手
发布时间:2021-11-13 23:00


 微信公众号
 手机版