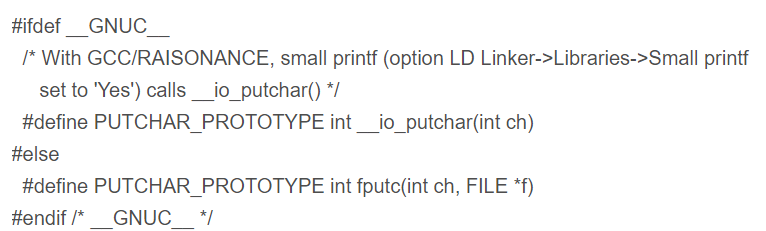
1. 为了能够支持printf函数% W; s2 ~4 ~) U- j
定义如下# k6 V) h/ [4 E# Z
- #ifdef __GNUC__1 w) v- x, @8 {, h
- /* With GCC/RAISONANCE, small printf (option LD Linker->Libraries->Small printf B t/ @8 [5 a, z$ w' ~
- set to 'Yes') calls __io_putchar() */
. q4 G% f& E0 W- [7 ~) a - #define PUTCHAR_PROTOTYPE int __io_putchar(int ch)
! G& r6 T: K X' Y& {0 b - #else% Z o' Q$ M9 I7 S& f4 c) Z- M/ ^
- #define PUTCHAR_PROTOTYPE int fputc(int ch, FILE *f)6 p; h. a6 l2 a# b: r* a' k+ ~1 Q
- #endif /* __GNUC__ */
& s1 b. ^3 Q* d2. UART IO及设置 初始化
9 r% Y* \; J+ Z! }- void USART1_Configuration(uint32_t iBaudRate)//´®¿Ú³õʼ»¯º¯Êý
7 b4 _( s: n0 O# s - {
2 \3 Y, G( ]2 S M2 @8 `$ r$ h - ( D: [4 h7 Q! T) a/ i0 r
- GPIO_InitTypeDef GPIO_InitStructure;" @2 P" \9 g5 D4 k0 j$ R
- USART_InitTypeDef USART_InitStructure;3 F( f) T5 I1 K: {9 u3 q
1 w3 m3 ~/ ?, V1 i0 H- RCC_AHBPeriphClockCmd( RCC_AHBPeriph_GPIOA, ENABLE);
9 `' L7 i f' ? - RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE );
# \8 v! V/ D- U3 p
# \% ^1 \( O$ u& e3 g- GPIO_PinAFConfig(GPIOA,GPIO_PinSource2,GPIO_AF_1);/ E7 Z/ J$ _5 q5 e$ w8 w% z
- GPIO_PinAFConfig(GPIOA,GPIO_PinSource3,GPIO_AF_1);
. C% w4 b( q7 w8 u% h - /*; r T+ O4 ?( x) F% g* z
- * USART1_TX -> PA2 , USART1_RX -> PA37 [7 o6 j7 H9 _
- */ ; E& n( L) {9 V1 y
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2|GPIO_Pin_3;
2 H! H2 ]* i. x' e - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF; 0 U' i/ u8 p1 P! X4 r
- GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;8 ~% c! A4 G6 v, j. z2 U/ m, ?
- GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;. w3 s" G6 G' q: Z/ d) c
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; 0 u* I6 c/ _% _' @0 d* q! o
- GPIO_Init(GPIOA, &GPIO_InitStructure); $ \1 M* E5 G1 }+ M9 H4 J
- + x5 B% m3 ~6 j* Y) [% }! v
- USART_InitStructure.USART_BaudRate = iBaudRate;//115200;//ÉèÖô®¿Ú²¨ÌØÂÊ
# Z6 A9 I1 Q4 Q$ U3 c/ g - USART_InitStructure.USART_WordLength = USART_WordLength_8b;//ÉèÖÃÊý¾Ýλ
; d C& E8 V# n. K; U7 S6 @ - USART_InitStructure.USART_StopBits = USART_StopBits_1;//ÉèÖÃֹͣλ
6 M7 g0 y" ^- q' B' {# ~ - USART_InitStructure.USART_Parity = USART_Parity_No;//ÉèÖÃЧÑéλ( M0 o+ i7 \5 E- k+ q/ G
- USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//ÉèÖÃÁ÷¿ØÖÆ7 \/ t5 C: d A8 M d% y3 e. W
- USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;//ÉèÖù¤×÷ģʽ
: ^4 U0 @8 ]: ]; F. D: w- d5 G+ | - USART_Init(USART1, &USART_InitStructure); //ÅäÖÃÈë½á¹¹Ìå7 f6 _2 U1 G5 A9 \! N
- 8 p3 }& X, a, y
- USART_ITConfig(USART1,USART_IT_RXNE,ENABLE);7 S: h% j( ^6 p; A0 C8 b" ] x
- USART_Cmd(USART1, ENABLE);//ʹÄÜ´®¿Ú11 C5 @! g: N2 J: V0 Q
- . N; s4 f" J( O, h% |, d
- }
3. 设置UART接收中断' {/ T" U+ M. {( f- g) a; S# [
- void USART1_INT_Config(void)
! u) _7 s4 P8 _8 L. [ - {
0 ~- W0 o: c# H# @, F - NVIC_InitTypeDef NVIC_InitStructure;
) C4 E7 p7 { Y8 ?1 } - " ^- g8 C, z1 o) E
- /* UART1 clock enable */( B! m( o K+ ?8 }% o/ T$ q$ Q
- // RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);
7 c' [ |/ t6 E* X - RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE );
% C; ^6 G* H: a; y - # \, O$ L! D7 g8 p5 f, w5 Y9 k
- /* UART1 ÖжÏǶÌ×Éè¼Æ*/
" D) R1 e9 I& q1 j$ @5 m - NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;" u* a+ `2 o9 O! `% x! a; w# ^
- NVIC_InitStructure.NVIC_IRQChannelPriority = 1;
) p+ p: o/ R1 _9 @1 s - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
( d" ^* R7 R! b" |% a- _: @ H, d - NVIC_Init(&NVIC_InitStructure);
- ]/ Q* Z+ u# C1 ?) I% K8 V - }
; Z0 v" k! W, ^( k
$ Z0 p$ ~4 u9 z8 b4. 发送一个字节
; r5 v% n+ b" R, v$ j$ P- void UART1_SendByte(uint8_t byte) //·¢ËÍ1×Ö½ÚÊý¾Ý
9 w* ~% _+ }# e" o: l - {2 B+ k( V0 \" u# M
- // RS485_C_HI;: b4 B0 S+ p8 Z2 Q% _8 v1 i
- while(!((USART1->ISR)&(1<<7)));
* ]) R; ~! E1 d2 K! S$ _) K - USART1->TDR=byte;
3 N+ i) a! `1 K - // RS485_C_LW;0 n# c0 C9 B2 n2 V! t
- }
' X8 w. i. Y7 S( r
9 V% j" [ a4 L" h. `" O- L$ b- 5. 发送BUFFER! I# r" r0 z7 X8 W) c* a' K
- 0 ]# T) |- ^2 G a/ S" v( c* Q4 t
- void UART1_SendData(uint8_t *Buffer, uint32_t Length)# z) J3 m! o+ |0 w! N1 ~7 ?
- {
: l, C2 r5 T4 [, V- W - // RS485_C_HI;
5 l( f u; S1 k/ ?( b: L R; c - while(Length != 0)
+ B1 b: S3 T/ V l! W' ] - {
- R" s# z" Z8 Q - while(!((USART1->ISR)&(1<<7)));//µÈ´ý·¢ËÍÍê) B2 T# X K# x h) ?* U5 ?" E
- USART1->TDR= *Buffer;
' Z! n$ D( `* X) ]' C; \1 z4 Q - Buffer++;, r9 \+ ?' k* t+ ?3 K$ g
- Length--;4 f2 m- u ?4 ~* a2 |
- }
( \8 ?3 X1 o- C# s8 K - // RS485_C_LW;
/ `% ]9 p" g, S5 j* E+ W - }6 I( K* a& B, D5 Y* V) v9 n
' L0 s' m5 o5 g) A* B. D1 p# w/ F6. 接收一个字节- uint8_t UART_Recive(void)% o: z/ }4 e+ \2 q% h( Z4 N; M
- { 7 y* q. R9 F; s) f/ l N ?
- while(!(USART1->ISR & (1<<5)));//µÈ´ý½ÓÊÕµ½Êý¾Ý, G1 M; ]! Q7 I4 ?; t e
- return(USART1->RDR); //¶Á³öÊý¾Ý( n D) [. a3 E! L( c
- }- |% P I* s! B; \: B
- 7. PUCHAR_PROTOTYPE 函数8 J* L A1 u4 c
) ^" X; y, f* U2 d/ G- PUTCHAR_PROTOTYPE , r! P, s$ `0 `
- {5 a3 o2 A4 j! B' }! K' e
- /* ½«PrintfÄÚÈÝ·¢Íù´®¿Ú */1 Q& u g" |# r9 o( J' Z
- USART_SendData(USART1,(uint8_t) ch);! x! Q% z' ?. {! e6 K& Z) n
- while (USART_GetFlagStatus(USART1, USART_FLAG_TXE) == RESET)
5 K; m! E8 j3 g1 P/ N - {}
- ]) x$ B/ U0 Y4 `7 U( t5 D
( x) U3 [7 _- |* K7 Q- return (ch);
6 }! h2 ^3 j, H& Q# _' B6 H - }
3 u2 a' e5 P v7 e% ]3 J* c) f
- {* K, [ V. n1 d6 D8. UART接收中断函数
z5 ]# `6 G9 p' W& f2 k) M: b
4 R0 _4 f. E* A( D' `+ l- void USART1_IRQHandler(void), L. b, z* p% P
- {
+ A! f# Y& r+ G3 L2 w - if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET)
w3 g7 K6 L5 w8 y- ] - {" Z% j# X; g' T
- if(TimeInterval > 4 && TimeInterval < 6)
9 l2 Y3 Q! x1 [% l- L - {
3 v* [0 q) @2 p7 F' {( b - Uart1_Cnt = 0;
8 p7 `( n! I3 |6 E/ {# A - }+ `. l7 X) U: w9 X" S
- if(Uart1_Cnt > 60)
5 l1 z5 s0 e8 b - {* }( ^' n4 n7 E( ?+ F* C$ f
- Uart1_Cnt =0;
4 H( Y9 G0 Z; o: {& a9 O8 B# t - }
$ \" O1 B4 Q+ b$ v+ T - /* if(Uart1_Cnt == 0)
$ G- P5 [2 Y; R C - {
7 q+ a6 P/ y' }3 {# g% m - Uart1_Cnt =0;, ~% J$ A% W7 i4 r( x+ I3 \
- Uart1_RxBuf[Uart1_Cnt]=USART_ReceiveData(USART1);//¶ÁÈ¡UART1½ÓÊÕµ½µÄÊý¾Ý²¢Êä³ö
& c' j( |# x% Y - }+ n8 U4 K: O% D
- else */( O. a- u+ P, }9 |0 n/ j) u
- {
' U/ F1 a8 t8 z& q; n$ V - Uart1_RxBuf[Uart1_Cnt]=USART_ReceiveData(USART1);//¶ÁÈ¡UART1½ÓÊÕµ½µÄÊý¾Ý²¢Êä³ö
- w+ o J1 j! I$ f8 M - Uart1_Cnt++;
3 \' a& _ W. X. r- V2 [6 x - }
2 e+ @% J! P: } x" { - // Uart1_Cnt++;
" R" h$ D- W; O- Y - TimeInterval = 0;' i! B2 g) L' p/ n) v# @0 z
- TimeRxFlag = 1;
( U" Y0 |$ ^! t; X9 I) I9 L6 s1 O - }+ `; S1 t* a- @# S9 X- x
- }
" p5 y) @. P: w" p* m& ]
5 E' n7 u# w, R& `5 g: M |





 STMCU小助手
发布时间:2021-11-22 21:03
 微信公众号
 手机版