前言1 f I* u M& Y8 w3 o" E
测试代码的运行时间的两种方法:- 使用单片机内部定时器,在待测程序段的开始启动定时器,在待测程序段的结尾关闭定时器。为了测量的准确性,要进行多次测量,并进行平均取值。
- 借助示波器的方法是:在待测程序段的开始阶段使单片机的一个GPIO输出高电平,在待测程序段的结尾阶段再令这个GPIO输出低电平。用示波器通过检查高电平的时间长度,就知道了这段代码的运行时间。显然,借助于示波器的方法更为简便。. H9 X4 ~, N7 j' |
借助示波器方法的实例
3 R( @5 v7 Z& S% |Delay_us函数使用STM32系统滴答定时器实现:
/ \( e, g* S2 I& {( y( Q% Y- #include "systick.h"4 b6 O% B' H6 h, D }6 N2 E$ K/ s8 K9 o
- h0 R2 P; L2 ]- /* SystemFrequency / 1000 1ms中断一次
: K k; o3 X8 R3 F1 |: q( @ - * SystemFrequency / 100000 10us中断一次, _- |7 D0 W7 ~/ @2 P
- * SystemFrequency / 1000000 1us中断一次- n) a: S8 S" u! k) d/ o$ z9 ^. W
- */- t8 K8 |- t) j$ i! I3 h
! W+ L( q" I0 _7 R1 j! ~" f- #define SYSTICKPERIOD 0.000001
' v4 t/ M3 x0 h+ h - #define SYSTICKFREQUENCY (1/SYSTICKPERIOD)% ~3 g$ A+ H: ~
- 0 U, g7 K* n# C% L
- /**
* d/ j, {5 b0 E& K) N) h7 @& e - * @brief 读取SysTick的状态位COUNTFLAG
% z( g. m1 n% V4 B" C5 ` - * @param 无
" y! |* d7 m9 G3 Y7 r - * @retval The new state of USART_FLAG (SET or RESET).6 W. I( h9 {& @! `* Z0 r
- */- G1 U) g3 U& A3 ^+ F- ]
- static FlagStatus SysTick_GetFlagStatus(void)
$ G# c- f" B; q5 d- _# F1 I0 w6 d$ D - {, |7 ^; H# r7 T
- if(SysTick->CTRL&SysTick_CTRL_COUNTFLAG_Msk) 1 A3 v# {: R0 y* S3 L5 z
- {
" h( ~9 p8 ^2 j1 V* L( i - return SET;
1 s s% n( n& Y8 h* ~6 q% c - }
: l; C0 `7 l! Q& W1 t. m% |$ j, x - else3 Y; z' ?$ R9 k+ p
- {" S; r0 w* k" E& O: d( V
- return RESET;
0 R% B# |+ @$ [ - }. X: j1 ~9 p' A8 \% }2 ~3 I. x* r
- } o' E, M; W2 V. G
% N& [0 }" G% g- /**
; a! C4 F: k2 m! M7 X3 ?# } - * @brief 配置系统滴答定时器 SysTick0 V3 T5 `$ t+ l7 X! G
- * @param 无5 x% Z2 C7 X2 ]
- * @retval 1 = failed, 0 = successful
6 a; m( V/ x* \0 B! A& c - */2 R0 I2 I# J/ c
- uint32_t SysTick_Init(void)7 F. j% {: R8 v8 f7 q5 P) O
- {* I. o6 r+ y9 d' {# z3 \6 h# ]- A
- /* 设置定时周期为1us */
; M8 m U& v V- \8 h5 ~ - if (SysTick_Config(SystemCoreClock / SYSTICKFREQUENCY))
; {" z+ F& M" Y - {
. @- h/ |9 d$ T! ?* F1 q0 {; q - /* Capture error */ 3 O8 {( f. s9 C; n/ ?
- return (1);
* ?9 v8 G _ f# e( h4 R - }3 I1 x% W8 o# P& H
3 @& i" B& ~$ T# ?( ^" K" Z- /* 关闭滴答定时器且禁止中断 */
9 i* k4 C+ h' v2 N0 X- _! W3 J - SysTick->CTRL &= ~ (SysTick_CTRL_ENABLE_Msk | SysTick_CTRL_TICKINT_Msk);
6 I3 W* g" i7 i" h) R - return (0);/ ?; M0 O& w0 B* U; d) e% S/ ?
- }
& ?8 y, a! q* Z- c+ `
2 a9 z# z/ u+ F/ s% p8 X- /**
/ c( X' R W6 R/ G# S - * @brief us延时程序,10us为一个单位; R. C( Y4 i7 x4 S! C5 o
- * @param
8 n7 l8 b% P" y" [6 } - * @arg nTime: Delay_us( 10 ) 则实现的延时为 10 * 1us = 10us& R2 b5 ^/ n# p" ]) `8 b
- * @retval 无
; x& ^; j9 w" Z) G - */, s9 y0 o0 n# { K/ L
- void Delay_us(__IO uint32_t nTime)
) s6 l% w4 y% u* o - { / N$ s# t7 Y: x' {6 L
- /* 清零计数器并使能滴答定时器 */
2 V ^, ?. ~1 y+ n7 ]9 m - SysTick->VAL = 0;
# X d1 |( M) a - SysTick->CTRL |= SysTick_CTRL_ENABLE_Msk; 7 _! r& U% Q, K$ }2 i. r
- F6 V% a* J/ C) B6 b- for( ; nTime > 0 ; nTime--)
$ r, I8 n, \; f$ v% `' D( F/ e- U7 A - {$ G# m% b. Y D5 D
- /* 等待一个延时单位的结束 */
& d8 ~9 r9 W) r @ i - while(SysTick_GetFlagStatus() != SET);3 E- a- D5 |- E3 B
- }
( m, P3 t. v* }* S3 ? - 2 R( T |* s. E1 y8 k8 n; |+ G
- /* 关闭滴答定时器 */4 G, a# q5 U& T( m
- SysTick->CTRL &= ~ SysTick_CTRL_ENABLE_Msk;
" i; l& d+ Z) s - }
检验Delay_us执行时间中用到的GPIO(gpio.h、gpio.c)的配置:- #ifndef __GPIO_H
* r1 b( v: q& X6 P* R1 C G, e S - #define __GPIO_H. x" \" f) U8 C9 [1 Q0 o
- 3 z: Y% X& `4 U9 C+ j& g/ n
- #include "stm32f10x.h"0 D d# h' x+ |$ u! O( k: r( W$ q' G
- + t5 D8 K1 m, a* t/ z4 d
- #define LOW 0
7 ^& P) o" \& K; R9 k9 _) U - #define HIGH 1
, O' G. L% d0 ^" i$ O. [
j, ]! }4 R- z' q4 g- /* 带参宏,可以像内联函数一样使用 */
' J, p4 s' U/ p - #define TX(a) if (a) \
/ [+ X/ n9 N8 `" c$ x+ K5 W" ~6 J# p3 M - GPIO_SetBits(GPIOB,GPIO_Pin_0);\, d# ^) h, L# h1 H: g/ l( W
- else \
6 ~' G x7 o- _ [ - GPIO_ResetBits(GPIOB,GPIO_Pin_0)- D1 c$ |( M, b* Y, p. Z
- void GPIO_Config(void);* V& U8 x( [) Z5 V& k" U
7 `) T% g; t0 C$ Y: W+ j p. w7 i9 e- #endif3 F' T o! _) l$ X3 |+ C7 o: `
- / q0 u* ^* c% I7 h
- #include "gpio.h"
* k [4 v Y" b1 e9 M! {- a7 J3 d - " ]5 J3 a7 H2 f* g, [" }
- /**
1 _& }6 c" v T( h - * @brief 初始化GPIO
! Z+ S- ]' {. T+ v& r+ i; r% A - * @param 无
$ a* u2 L" h; u5 d# h - * @retval 无1 Z; e) V- R8 ?0 G- k/ y; I H
- */
9 k. Z7 I! m2 @. [! E; }( \ - void GPIO_Config(void)
# x% c4 o2 W9 |- J( L5 s - {
- S- W+ N- N7 i1 m; i - /*定义一个GPIO_InitTypeDef类型的结构体*/
& h+ M; r: n( ]- o) B - GPIO_InitTypeDef GPIO_InitStructure;
: e K; [2 [% V- ~% p0 Q W8 [9 M# C
2 {0 K: z+ n' t) Z1 a8 K q- /*开启LED的外设时钟*/+ g8 a: N( A, F' o, ~
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE);
. w8 w3 I& c& V7 b) R. d8 T - # U% C0 `3 W# s/ Q4 ^* W
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; 1 v3 ^1 w+ d5 o" t
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; 4 G2 e* l$ ~! l4 _% T
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; ; `" _$ J/ k0 {, s' [0 \
- GPIO_Init(GPIOB, &GPIO_InitStructure); 2 r' _0 J9 A% @
- }
- #include "systick.h"8 c7 B( {* W6 b6 y
- #include "gpio.h"
8 X6 g5 }( p! g# O# ~ - 5 K1 D0 ?; D! m: u& Z! L+ t
- /**6 D1 F! e* e) E. s- p
- * @brief 主函数
* T1 V9 w/ E# o; I* ~4 j4 T - * @param 无
' U# U. p* i* t, V2 {4 R! r" `% H - * @retval 无
V) c9 C, W" F- Z+ c - */
' h# a9 o \' ^; t - int main(void)
$ l0 {# X5 b+ n1 Y3 b4 D - { ; g0 E; @3 B! E# t0 u! I5 Y7 `5 l
- GPIO_Config();7 `( _7 S1 S5 P5 ~
1 t1 J2 }% _5 @- /* 配置SysTick定时周期为1us */4 T& e6 j) B" p5 g& o/ X2 @
- SysTick_Init();
+ r& B8 g% U- [" x
/ S0 h5 D: m7 D9 f9 F* |% g0 A- X- for(;;)
9 q% i+ b; s0 Z _ - {
6 Z& x0 D1 ^* I8 X; \ - TX(HIGH);
[& t0 Q3 j5 `+ }! v - Delay_us(1);
7 z d- w5 E) R, A; c$ }2 p - TX(LOW);5 o% e* w, |& [/ [' C, \/ q" z9 Y
- Delay_us(100);5 [1 B& Z. A- z1 A) L' O* |
- } ) i! v' e; | T' s J4 v
- }
% |/ r8 ]# M. Z9 q
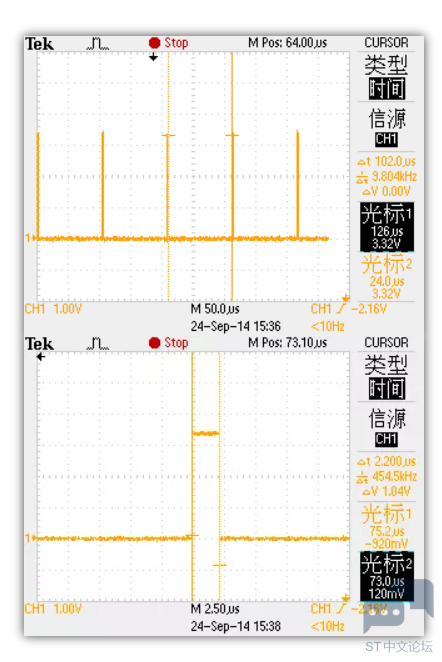
: Y4 y* ?! u' s- U示波器的观察结果:
2 N6 b; F' T5 g- X" z4 @' @ B+ _/ r7 j7 V8 ]$ H& H
可见Delay_us(100),执行了大概102us,而Delay_us(1)执行了2.2us。
( @& W+ }2 L# J- O- S0 i0 x' A更改一下main函数的延时参数:
$ |/ }( ?& t7 `+ K) p8 O/ O" K7 Q- int main(void)
% _& o, a6 ]% d0 Q5 ~ - { ! F* w1 T& x/ F3 J k
- /* LED 端口初始化 */
+ i' V' ?) D& T8 Z% g/ I - GPIO_Config();
7 G/ H5 K @7 n+ ^' W - . M/ C, |8 k& J- X/ Z
- /* 配置SysTick定时周期为1us */6 z0 @( l5 O4 m @! E
- SysTick_Init();
7 E4 o( j1 K( A$ ?+ N% j
6 S/ o* E9 C& c6 l' m |! k% p) |- for(;;)/ y; M4 b% H, ]* D" o
- {7 ]2 V5 y: E" ~
- TX(HIGH);
" i. t5 x& c* Z% z3 }7 R - Delay_us(10);$ V3 f; Z: q0 B) s0 r* ?# g
- TX(LOW);
4 H0 @+ t, f+ Q" |, @* L - Delay_us(100);
! S. c3 h* y4 O - } 2 ~. ?% Y' ^1 V6 c
- }
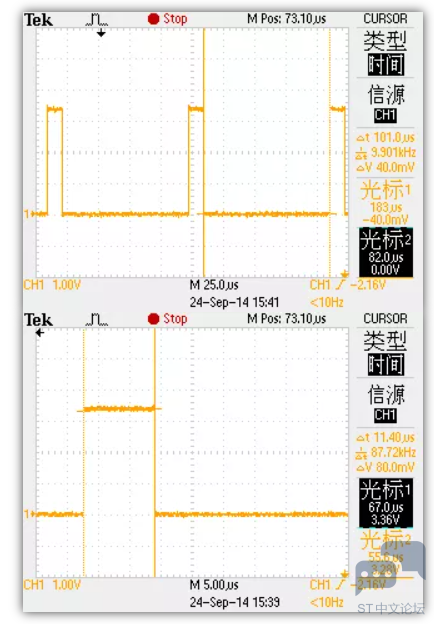
示波器的观察结果:
1 S2 m( x& q) X7 X5 G' P& @* X" h% D& D0 t- @- @
% t2 M( X5 b, F- V; y7 B
& T+ O# N/ S0 {
可见Delay_us(100),执行了大概101us,而Delay_us(10)执行了11.4us。
9 Z: ~% u, s0 i+ J3 \& O3 t! q+ u结论:此延时函数基本上还是可靠的。
V+ H3 f: }' L# t( [7 ]$ q- o" u/ V0 ~8 S. p' l; V
使用定时器方法的实例
- T& N6 i$ V/ q0 l; eDelay_us函数使用STM32定时器2实现:
7 {/ {3 e0 A$ K9 [- #include "timer.h"
- s& A/ w4 F/ ` - 9 A( e8 u7 ]7 c; @6 \3 _) ]
- /* SystemFrequency / 1000 1ms中断一次7 E0 `! Z* Y: Q' n
- * SystemFrequency / 100000 10us中断一次
- U5 ~ a7 M8 c+ |; f4 Y$ g - * SystemFrequency / 1000000 1us中断一次
0 g. |; n) f: j3 H3 O; W - */; F3 a& a6 ]1 `8 g
: J* N# ~3 N m( s/ h- #define SYSTICKPERIOD 0.000001
$ p+ [; l% {: \+ ] - #define SYSTICKFREQUENCY (1/SYSTICKPERIOD)
$ j# y+ C8 d1 L
/ ]* b7 s. D+ q- L8 Q$ c' Y- /**) V. l1 d+ u: \. `
- * @brief 定时器2的初始化,,定时周期1uS4 d9 S* g6 i. F3 S) ]3 W
- * @param 无
" A, G& c0 C" H/ S3 K' b( j" k3 i2 P% A - * @retval 无! a: ?1 r! f# i0 G5 p, p) G
- */
0 @$ A6 ?! W' X$ X0 y - void TIM2_Init(void)
3 E5 A5 T6 q% L$ T% @" l - {
) |" G0 c9 K g# g/ ]3 N9 b4 f0 j - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
6 R' p3 {" R( \# H: V/ V, S - 8 X( i- R( t7 H. H) g& B
- /*AHB = 72MHz,RCC_CFGR的PPRE1 = 2,所以APB1 = 36MHz,TIM2CLK = APB1*2 = 72MHz */
' I' D) Z' L+ R+ D - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2, ENABLE);7 W% N% D" q1 ~% v* f) u( a
- $ J0 @2 {% g6 Y8 D) S
- /* Time base configuration */
2 ~- ~: L; }( N - TIM_TimeBaseStructure.TIM_Period = SystemCoreClock/SYSTICKFREQUENCY -1;! r/ P. ?) N; I# Q
- TIM_TimeBaseStructure.TIM_Prescaler = 0;
& Z0 }+ K6 i+ p - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;* u. s- r2 ]9 u6 ^
- TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure);3 Q/ m* e \$ c( U0 [, u
-
, O( S9 ^' U, k5 e( s" l - TIM_ARRPreloadConfig(TIM2, ENABLE);
5 D+ d5 k$ l) y5 O1 D - ! w( b* Q& \* V' M1 K
- /* 设置更新请求源只在计数器上溢或下溢时产生中断 */8 \ d3 U6 @1 t7 Z: }. I
- TIM_UpdateRequestConfig(TIM2,TIM_UpdateSource_Global);
# f& G9 o. B5 r6 d- L* _1 A& I - TIM_ClearFlag(TIM2, TIM_FLAG_Update);5 D) U* \1 k) G- k0 K# Z" K% K) m
- }
' T) C0 u( ?9 n. N" D( C! \
0 ?0 t8 w. H1 x2 p* r- /**5 T6 F* S% J3 ?+ x9 B/ {8 K7 |& ~& w
- * @brief us延时程序,10us为一个单位
1 s/ H m) G1 b - * @param
: i9 i% k: s1 p& v: G - * @arg nTime: Delay_us( 10 ) 则实现的延时为 10 * 1us = 10us, V' i/ Y) I) X
- * @retval 无 [$ I" p) n: V
- */
, G$ t3 V+ L7 y6 H. @ - void Delay_us(__IO uint32_t nTime): m) u% h9 s* ~* w; Z8 J1 n
- { 2 ^1 W& }$ s X) p
- /* 清零计数器并使能滴答定时器 */
) B& i7 ^0 d8 D! }. w- m$ V - TIM2->CNT = 0; 2 a5 q) N0 Z$ n) ?4 m
- TIM_Cmd(TIM2, ENABLE); ' q0 o) e- J2 Q7 t; ]) `! @
- ) I6 {; t( ]- @. R; _
- for( ; nTime > 0 ; nTime--)
V' @+ k# T- a7 z3 f - {8 Y' g& f9 M+ H+ I, a" E8 \
- /* 等待一个延时单位的结束 */0 [/ i; U& ^" Y1 a" Q
- while(TIM_GetFlagStatus(TIM2, TIM_FLAG_Update) != SET);
% n* T! N% N6 A" H6 ]3 G; P% M) x1 m- X) L - TIM_ClearFlag(TIM2, TIM_FLAG_Update);
- d0 Y* f X# T - }5 t5 M! S. m' s: K3 C+ r
' X' o+ i1 P$ {% K( D/ W/ l3 F- TIM_Cmd(TIM2, DISABLE);0 z' b% I1 o7 v/ q+ G% f' l& i" W2 J3 i
- }
在main函数中检验Delay_us的执行时间:0 V) ~ z b' `6 c: z
- % l3 L/ p3 q+ S) w4 V* {! d, K( G
- #include "stm32f10x.h"( H0 \ a7 M) s% Z
- #include "Timer_Drive.h"3 |, L6 F8 q; n
- #include "gpio.h"
' s" `$ X' E; O* b; h1 B - #include "systick.h"
0 R: X2 \' ~! H - * v# \( o4 J. ]! t" u, @; n
- TimingVarTypeDef Time;
& z( N3 f- v/ e2 t8 A1 W - 1 F# \8 Q" `( F7 |
- int main(void)0 I3 y, N" _+ Y' C& ^- M8 c
- { ' H" x' B; p+ f
- TIM2_Init(); ( ]: M6 D& g: X! G- u
- SysTick_Init();
( @" c+ |( g. K. J7 x - SysTick_Time_Init(&Time);9 d# P* x2 w, C$ b
- ; C5 t& V; ?# i* P1 X" _7 W
- for(;;)
' A' `+ E+ o3 g5 Y% I - {7 m: y9 P1 a" s; @
- SysTick_Time_Start();
- M& I2 l% h: ~1 @2 } - Delay_us(1000);* L5 O/ ]) R8 T8 a* J
- SysTick_Time_Stop();3 ]+ K1 w9 n( P6 C: |# e
- } - C3 D1 J5 Z8 S# r0 k9 M/ K" |
- }
' t( o+ g( H* f: f1 Q7 Z3 H$ q
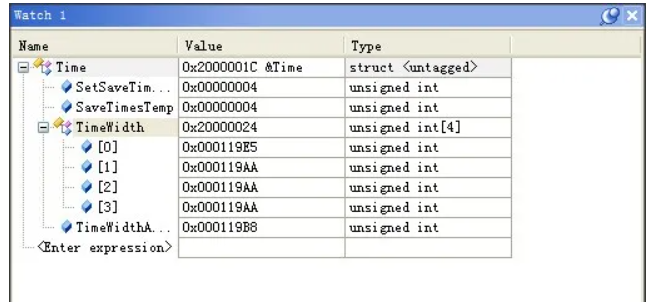
怎么去看检测结果呢?用调试的办法,打开调试界面后,将Time变量添加到Watch一栏中。然后全速运行程序,既可以看到Time中保存变量的变化情况,其中TimeWidthAvrage就是最终的结果。
, I) w/ U" I1 P! }" Z" Q; H- C7 c( m# n5 [, q+ @" P% a
可以看到TimeWidthAvrage的值等于0x119B8,十进制数对应72120,滴答定时器的一个滴答为1/72M(s),所以Delay_us(1000)的执行时间就是72120*1/72M (s) = 0.001001s,也就是1ms。验证成功。0 R! R# K! b# y8 E6 j- W+ {5 z; S
备注:定时器方法输出检测结果有待改善,你可以把得到的TimeWidthAvrage转换成时间(以us、ms、s)为单位,然后通过串口打印出来,不过这部分工作对于经常使用调试的人员来说也可有可无。$ F8 I+ ]' u3 o8 O6 P
两种方法对比
3 {! E; f8 e2 b1 w2 p8 J* a软件测试方法
T& }) [/ D' |3 l操作起来复杂,由于在原代码基础上增加了测试代码,可能会影响到原代码的工作,测试可靠性相对较低。由于使用32位的变量保存systick的计数次数,计时的最大长度可以达到2^32/72M = 59.65 s。* N0 V6 J' r- v/ n4 G: o4 B
示波器方法' P8 |7 P3 [4 t# `5 U
操作简单,在原代码基础上几乎没有增加代码,测试可靠性很高。由于示波器的显示能力有限,超过1s以上的程序段,计时效果不是很理想。但是,通常的单片机程序实时性要求很高,一般不会出现程序段时间超过秒级的情况。2 m5 h1 o. ]0 q7 L; z
% C4 n, p N$ s' i7 [# [8 @
|





 STMCU小助手
发布时间:2022-1-5 21:00
 微信公众号
 手机版