STMCU小助手
发布时间:2022-1-6 22:00
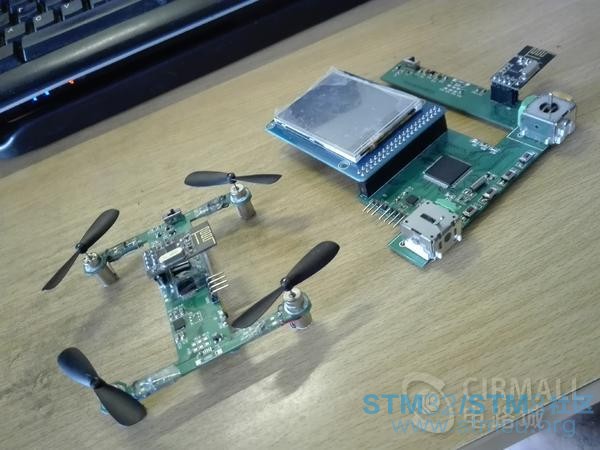
    $ f2 ^$ h! l& I8 [- j 自制微型四轴及遥控器电路设计概述:$ r: K8 M8 D, E$ v- R8 U+ n* J (1)基于STM32开发( L- [9 J8 V$ e$ T( l (2)MPU6050传感器模块 (3)NRF24L01无线通信模块 (4)双摇杆遥控和体感遥控(体感遥控程序未完成) (5)2.4液晶显示(此部分程序未完成) , V" x2 p; _8 A; [5 s5 ? 注意:可以控制四轴起飞但不能平衡,控制部分算法和控制参数有待改进。 希望网友多多指点。 5 w$ j: }3 J. N" G四轴飞行器主控板和遥控器电路原理图和PCB源文件截图:: V2 i- a- S n) `/ c8 k6 G8 ]  H型微型四轴飞行器PCB源文件截图:9 X+ L3 G- T1 L8 R  0 c4 H, v; s# { |
实战经验 | 基于STM32G0B1的全桥移相+同步整流PWM解决方案
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【福利三:逢7发帖赢大礼】8、基于STM32G070板子的Ymodem串口协议IAP Bootloader开发
【福利三:逢7发帖赢大礼】7、基于STM32G070板子TF卡的FATFS移植
【福利三:逢7发帖赢大礼】6、基于STM32G070板子spiflash的FATFS移植
【福利三:逢7发帖赢大礼】5、基于STM32G070板子IRDA红外遥控接收解码
【福利三:逢7发帖赢大礼】4、基于STM32G070板子SPI flash 移植SFUD库
【福利三:逢7发帖赢大礼】基于STM32G070板子的uart shell移植设计
【福利三:逢7发帖赢大礼】3、基于STM32G070板子的YModem串口协议通信
【福利三:逢7发帖赢大礼】2、基于STM32G070板子的OLED移植U8G2库
 微信公众号
 手机版