STMCU小助手
发布时间:2022-1-9 20:00
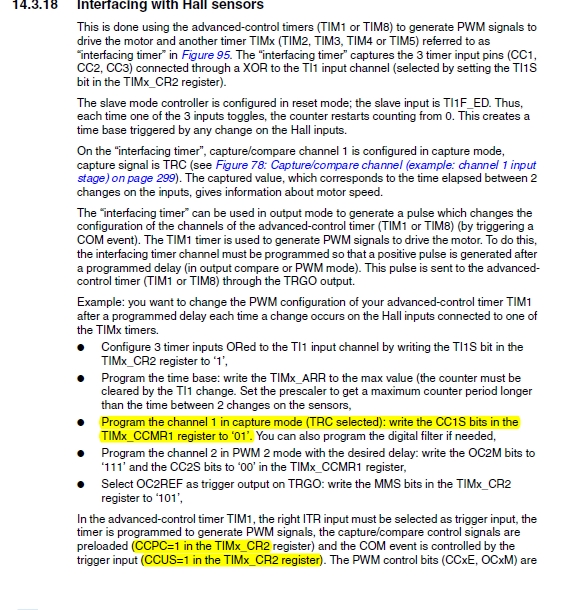
最近再做一个关于BLDC的项目,以前都是用INFINEON的方案,呵呵,对比其他家的方案,INFINEON的方案硬件集成化程度较高,只要简单的配置一下就OK了,这次由于过多的考虑到成本,选了一颗ST的料,想到现在的电机方案都比较成熟了,只是简单看了一下: y d7 m4 T2 L! t8 A( x( s! ^4 ]5 a 觉得和以前用的MCU差不多就开始大干了,仔细拜读了几天的参考手册终于发现0 }6 [/ K$ o. b* u  黄色高处,有明显的错误,官方公开的基于STM32F103系列的bldc的配置资料很少,全是FOC的,没有办法一遍一遍的看,ST的控制理论就是两个定时器的级联,前部分HALL采集和后面的PWM输出都比较顺利,就是中间的级联衔接,怎么配置都不能达到预期的效果,程序在没有HALL信号时也会触发到TIM1的COM中断里面,搞了N天终于明白,在没有HALL信号到来的时候必须屏蔽掉TIM1的触发TRGI输入信号。奉上一张测试的电机二个相电压的波形(手头只有二通道示波器,做电机最好有一台多通道示波器)。6 R; a, g9 O, A ^ u) h  $ y' ^6 f1 y+ ?- }* d5 s |
实战经验 | 基于STM32G0B1的全桥移相+同步整流PWM解决方案
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【福利三:逢7发帖赢大礼】8、基于STM32G070板子的Ymodem串口协议IAP Bootloader开发
【福利三:逢7发帖赢大礼】7、基于STM32G070板子TF卡的FATFS移植
【福利三:逢7发帖赢大礼】6、基于STM32G070板子spiflash的FATFS移植
【福利三:逢7发帖赢大礼】5、基于STM32G070板子IRDA红外遥控接收解码
【福利三:逢7发帖赢大礼】4、基于STM32G070板子SPI flash 移植SFUD库
【福利三:逢7发帖赢大礼】基于STM32G070板子的uart shell移植设计
【福利三:逢7发帖赢大礼】3、基于STM32G070板子的YModem串口协议通信
【福利三:逢7发帖赢大礼】2、基于STM32G070板子的OLED移植U8G2库
 微信公众号
 手机版