|
一、设计用途: 公司PCB制成板降成本,选择的MCU比项目需求少一个串口,为满足制成板成本和项目对串口需求,选择模拟一路串口。 二、硬件电路: 9 N( }) l S# o3 _) F' ^" R
4 \! o' G9 w3 z, `
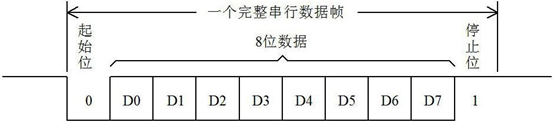
+ u5 d2 J7 }3 e+ F4 T6 Z三、设计实现: 工具&软件:STM32F030R8 KEIL5 STM32CubeMX 1、 串口通信 串口是一种很常用的通信接口,按位(bit)发送和接收字节,串口通信是异步传输,端口能够在一根线上发送数据同时在另一根线上接收数据。串口通信最重要的参数是比特率、数据位、停止位和奇偶校验。对于两个进行通信的端口,这些参数必须匹配,在我们单片机设计中发送和接收一个字节的位格式一般由起始信号位,数据位,停止位组成,很少有校验位,但是可以有。 4 _" M* G5 t1 }2 |
! [8 Y3 B- f/ k- z- _3 w: M f% v5 r
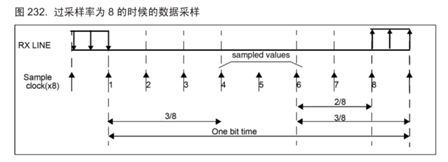
2、 串口STM32串口硬件实现原理 既然想要模拟串口通信,那就需要设计得最接近于硬件串口,那么硬件串口是怎样实现数据的采集的呢? * u9 }* M; l i' o5 H! E
& n# X, w( ~4 R
- @6 w5 {0 y' w" |% _1 [
以设置过采样率为8时进行分析: 在硬件串口接收线空闲时,串口一般会以一定频率去采集接收线上电平信号,如果辨认出一个特殊序列,1110X0X0X0X0X0X0 则确认接收到起始帧,触发接收中断。在前面判断三个1后如果后面采集到的位中有1则会降噪声位置1,所以在模拟串口时也需要加入噪声处理。 6 t' e+ O1 e5 t) v4 x; I$ y
硬件串口的噪声处理:
# o" t9 e7 \8 z) ~7 M j
9 W( v+ S8 i$ d" i
. [% r3 I6 P6 L W7 Z5 V( {
简单来说,噪声处理就是将采集到的正中间的三位值进行判定,取三个中至少两个相同值作为最终采集值。 0 B6 u: g. b4 U0 k% Q
3、 实现方式选择 在网上大概看了一些前辈做的模拟串口,大致分为以下几种: 1、 阻塞式:接收使用中断,发送直接在主函数中进行,接收时以波特率的位时间进行定时采集,尽量的将采集点位于位中间。 2、 非阻塞式:使用一个定时器或者两个定时器,将接收和发送作于中断中,但接收方式基本一致,都只采集一次,未将噪声考虑进入。 也许每个行业对噪声的关注度都不太一样,但是在我这项目中噪声确是一个不得不面对的一个问题,只为通信更可靠。 ( o8 P8 y+ l- `. o
自写第一种实现方式: 以波特率位时间的1/6进行中断采集,将每一位均分六等份,采集五次,然后取中间三次进行值判断。
- i: g6 P% V% w+ ~ M- r
- #include "UartSet.h"
, R; U( m; C; t. [& ~6 Y) u - #include "string.h"+ x+ O5 a4 C& @4 F N, i; \2 R
( q1 J& d! i( ^3 \& V# y- uint8_t ucRecvData = 0; //每次接收的字节
! s2 n* h. I4 M) L7 R8 B - uint8_t ucAcquCx = 0; //三次滤波计数
. G7 e6 {2 |' a- L - uint8_t ucRecvBitCx = 0; //接收位计数 E5 |: s7 C) ~* ]7 y7 i1 r
- uint8_t ucSendBitCx = 0; //发送位计数$ z K$ G, I! J1 q& p# Q
- uint8_t ucSendLengCx = 0; //发送长度计数
- G$ G/ P# C r* } g
6 j. u8 Z. z, A/ G5 v/ M- uint8_t ucRecvLastBit = 0; //上次接收位记录( s+ ^! k/ Z0 ]9 w5 J
- uint8_t ucRecvNowBit = 0; //当前位记录, p# e& K0 I- S& Z. c
- uint8_t ucRecvTrueCx = 0; //正确计数
; z8 w2 u0 s; I - ) w! I! l! {5 f( u0 l, w
- uint32_t Prescaler = 0;
( k. _5 a* n2 X3 ?. w' ] - uint32_t Period = 0;" x; r* t1 e4 r- N$ {8 t7 e
- UART gsUARTBuff; //定义串口
/ L( X; a4 ?+ W% ?* E/ \
. r: b% e4 V8 Y7 |6 M4 {- TIM_HandleTypeDef htim6;! r$ y8 M# f1 W( {: k4 U# `
8 ]% t- b- ]) ~9 o# t0 v- void MX_TIM6_Init(void), j, G6 e$ A0 o
- {
5 S% U# O. q9 Y" Z/ U* v - . s- {+ d% ~5 v/ y9 t6 H
- __HAL_RCC_TIM6_CLK_ENABLE();
/ _: x, ~ U( g% T
& m! _& x/ v/ C1 j5 Q- htim6.Instance = TIM6;' r& a0 Q& I9 X( {
- htim6.Init.Prescaler = Prescaler;
6 N4 B& B( R' Z6 M S - htim6.Init.CounterMode = TIM_COUNTERMODE_UP;
; H+ D3 a6 g+ t4 ~8 A - htim6.Init.Period = Period; W2 r9 P, Q5 @( i) [
- htim6.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;
. h4 w2 I' |' Y8 X& w5 q0 r4 k- m - 1 l: Z& J/ u4 } Y" I0 B7 W1 ^
- HAL_NVIC_SetPriority(TIM6_IRQn, 0, 0);2 W" q3 Y; }4 Z$ c3 l
- HAL_NVIC_EnableIRQ(TIM6_IRQn);' f' c6 E/ O9 _7 \
i# D/ v# F% N8 i9 e; K/ _- HAL_TIM_Base_Init(&htim6);
# \, S6 Z6 }, O; |, I" d - , V: O9 N4 h: k
- }
5 A7 Z- H3 ^7 m4 M' ~: }
+ }, d; @- D' L; Z% q" U! X
/ n u, j$ D7 [ x- void UART_GPIO_Init(void)
3 x2 U. q0 @0 C: x - {' O' i% z8 ?0 I4 k3 [- }+ l% g
- GPIO_InitTypeDef GPIO_InitStruct = {0};' s2 ]! e' ^3 _0 u- z4 `
- 3 O# O( D; o' L% i
- __HAL_RCC_GPIOB_CLK_ENABLE();% }4 T& P2 X5 D: }9 T
- , e- `4 ~& h/ y6 u; C
- GPIO_InitStruct.Pin = COM_TX_Pin;
9 L* b5 U$ c5 L& b& d1 R - GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;: W2 I: t( R( }; y7 H4 k
- GPIO_InitStruct.Pull = GPIO_PULLUP;' B' ^. J/ b$ d) ~. p, S
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;( _% {: \, |& H
- HAL_GPIO_Init(COM_TX_GPIO_Port, &GPIO_InitStruct);* Q! `1 ?5 b9 u( U% y3 ^7 k
2 x1 ]9 ~: d2 e4 g# g- GPIO_InitStruct.Pin = COM_RX_Pin;/ D( T; t. E$ i8 `
- GPIO_InitStruct.Mode = GPIO_MODE_IT_FALLING;( k, |6 v8 D4 f9 _% h$ Z: Z
- GPIO_InitStruct.Pull = GPIO_PULLUP;
5 s- u. s- `/ F% x( r. f - HAL_GPIO_Init(COM_RX_GPIO_Port, &GPIO_InitStruct);( j6 v7 [( P6 p2 E8 d
- $ K0 f* D/ K; z
- HAL_NVIC_SetPriority(EXTI4_15_IRQn, 0, 0);7 T; g' O3 l# h2 [. D1 D) m- G- N
- HAL_NVIC_EnableIRQ(EXTI4_15_IRQn);
2 a1 k, C: y5 F0 L% O) u
, {5 l. G" k" Z0 _2 Z) n3 ~) J l" G- }/ {, b* y, Y. E5 |# y! m
+ _+ z) J* C% A7 q3 G2 g. q- g$ k, m0 ]: [& Y7 y
- /*******************************************************************************6 x: Q9 D/ d) w t, ^6 }
- * @FunctionName : UART_Init.
- W' \# X7 A; O - * @Description : 模拟串口结构体初始化.9 ]+ s4 y0 M& R4 S$ ?6 {
- * @Input : None.5 r" i, X c% A7 N+ m
- * @Output : None.9 R; M1 d5 P# i# [
- * @Return : None.3 K/ O& i$ q" X3 s+ n! u( D
- * @Author&Data : MrShuCai 2019.4.11.
+ }5 R& k$ P: Q8 J% ]/ w - *******************************************************************************/: {6 p, w0 Q q: j: `# q- X! A& H
- void UART_Init(void)
& m4 K" h; s% K. u- E( \ - {) w9 ?8 o4 z1 r8 B, ~. x% i
- gsUARTBuff.CheckType = NONE;( I& Z" }! V9 ~9 L& N0 C& P' I: [
- gsUARTBuff.UartMaxLength = Uartlength;) z3 ~- N" `& u2 ]! }. E, U
- gsUARTBuff.UartStat = COM_NONE_BIT_DEAL;
* u* ^4 q) C( }( G - UART_GPIO_Init();+ _6 p6 K6 J1 l
- $ t7 i" q1 |9 U+ n# z' m! l' U
- if(BaudRate == 1200)2 t- t! l9 @8 \+ H4 r. Q8 ~
- {
4 r$ A3 ~6 m+ A - Prescaler = 15;8 a; Q! D1 {! B3 c: A# t7 ]5 [
- Period = 623;8 U A5 I/ _. J- o; a @8 s; C" l
- }
2 j+ L( [0 O5 d - else if(BaudRate == 2400)7 {% h+ B0 V1 H) Y( W+ @
- {/ U5 i" _7 a5 F' G2 F8 A# n
- Prescaler = 15;9 ]3 @# _; |! e
- Period = 207;
9 C* q- O$ p' e% l; j" I - }( F" L3 V" o7 I, K6 L# q
- else if(BaudRate == 4800) T! F& t+ F1 \# _
- {. }. H8 x8 ?1 z- }) q1 D
- // Prescaler = 15;
& M A H0 y& {7 K* E" s. r$ }6 Q - // Period = 50; //9600( @+ o. h7 Q) l( d7 o
- Prescaler = 15;
9 K) v: }* K5 O" n( z6 ?) S - Period = 103;
; g" M1 B) W' Y1 L4 p0 C - }+ m0 O! a5 W: l" G3 v* ?3 S. W
- , }" F, i4 i. x: }2 E
- MX_TIM6_Init();
1 P5 c$ X0 Z8 ^+ M9 N - }
( x$ l; P' _, _ - ! [ X, F7 m) Z% |6 i% Q G ]
1 V$ K5 I7 s7 L) P) G8 x- /*******************************************************************************
7 u4 S! q& f; x4 z2 @# l: d8 ] - * @FunctionName : UART_Send_Data.2 d8 w# c) f5 r; a: p1 v
- * @Description : 模拟串口发送数据接口.
" j+ r" |, U& ~ u0 [ - * @Input : None.
0 b- N4 b- H* w3 @ - * @Output : None.
3 p1 l- s- I. Q- c) W - * @Return : None.
7 i: w. F- [* o - * @Author&Data : MrShuCai 2019.4.11.
9 I6 V" _. n; h. {) F - *******************************************************************************/! a1 ~7 V+ |4 L7 M1 M
- void UART_Send_Data(uint8_t * data, uint8_t size)5 p8 _' V, n2 x4 M5 A' x( u
- {6 z5 `# ~3 v- n; k
- gsUARTBuff.Sendlength = size;0 x% s3 m3 N- l' M8 R% v. P w
- memcpy(gsUARTBuff.UART_Send_buf, data, size);7 Y' Q5 C3 [- Z
- gsUARTBuff.TxEn = 1;
3 z; o X' i4 M4 F0 l; s5 t/ v }/ ~ - gsUARTBuff.RxEn = 0;
0 G6 [; G. i x5 d- u) p8 L - gsUARTBuff.UartStat = COM_START_BIT_DEAL;) k" m) f* k! B9 @) h
- HAL_TIM_Base_Start_IT(&htim6);1 h- t1 m, N9 m7 t" B: J9 m
- }
7 A. A; B8 E4 a
+ b; F. k& v5 |; [( R- , {" ~6 j+ }1 w. q
- /*******************************************************************************" ]% v: F- G, n. p) U. D4 ]: t
- * @FunctionName : EXTI4_15_IRQHandler.
# }7 _7 Q8 S/ T8 x* q7 R9 ^ - * @Description : 接收引脚外部中断,下降沿触发,触发后即进入起始位判断.# C0 v' s$ u' k' V" y. I' y
- * @Input : None.1 @2 w% I% K" y: q' _
- * @Output : None.% j# w7 A/ y0 Z8 y
- * @Return : None.. Z. q: ^0 j- Y/ b
- * @Author&Data : MrShuCai 2019.4.11.) X& }& z: i9 Q3 G8 I4 P+ \
- *******************************************************************************/' K; x1 X3 p: C) {. T8 T* C* x
- void EXTI4_15_IRQHandler(void)
. m) d, j1 |- ?% q6 O - {
. f0 ~# s0 ]0 R ^4 x T" I
7 q% p0 a) s$ Z( R& i- if(__HAL_GPIO_EXTI_GET_IT(GPIO_PIN_4) != RESET)
7 b6 `4 S- z8 e8 f- X- n# O4 h - {7 K1 P1 X7 p% L0 a* O. n( ~6 t
- __HAL_GPIO_EXTI_CLEAR_IT(GPIO_PIN_4);
) g" v- j8 |2 Z1 u( n& p - 1 u; T7 V" f, M
- if(gsUARTBuff.UartStat == COM_NONE_BIT_DEAL), |) T' k: {* E* ?9 l
- {3 f# F5 P% e" S- t! l8 [
- gsUARTBuff.RxEn = 1;
) _8 H3 y) z0 H9 J - ucRecvData = 0;
; V5 P( d8 U( P6 E% C& h( r - gsUARTBuff.UartStat = COM_START_BIT_DEAL;& E' G0 D' {3 O% ]; w9 ]
- HAL_TIM_Base_Start_IT(&htim6);% }- F' y) C1 s/ F% I
- }
- H; D) w" F! t) K; j* C - }
$ ^8 S: \" i( t+ g; {( I6 H, Y8 q# V - }
" P" R( n# t! `5 \
4 |& s1 v5 c- a' }, M' R- /*******************************************************************************( t9 n% j8 l6 u4 c, y# o4 Q" L( Q
- * @FunctionName : TIM6_IRQHandler.
% C- z# F* L% U+ F6 ~$ }' m - * @Description : 中断处理函数,包括发送和接收两部分.$ ~. D7 p6 E5 J" Z# m/ w( _( N; B- G% a
- * @Input : None.
& J2 g2 B! K) d4 y& V: N, X - * @Output : None.
; F' s6 p- E p! Y( C1 O, P$ J) e - * @Return : None.! Y5 K9 e' a7 N0 {- k$ X' Z( V
- * @Author&Data : MrShuCai 2019.4.11.
$ i: D0 Q2 C; O' P' R - *******************************************************************************/
9 q: ?+ c1 i2 K# | - void TIM6_IRQHandler(void)$ O) `0 t) n+ p. c; {
- {
6 P$ r/ i! ^/ t# C+ l - HAL_TIM_IRQHandler(&htim6);
9 O+ Y/ g# p8 b0 X; @
0 i3 K9 f9 U$ p( o- H* x7 S- if(gsUARTBuff.TxEn == 1) /*数据发送,发送优先,无发送后才进入接收状态*/( [8 B I+ w' O+ T/ V" l
- {
" K( d! k1 \+ S4 G - switch(gsUARTBuff.UartStat) /*串口发送位状态判断*/' h$ t5 U& w+ C; ]
- {
: Y/ g; y- H1 S5 G/ d - case COM_START_BIT_DEAL :
* y% `$ g/ M& a a& @' j. g - {
' \# r+ X/ G( \: H5 H - HAL_GPIO_WritePin(COM_TX_GPIO_Port, COM_TX_Pin, GPIO_PIN_RESET);! Z/ G, i7 N' i3 N
- 7 j! R0 e! M, r2 v# Z
- if(++ ucAcquCx == 6) /*由于发送时在立即拉低就进入判断,且自加,所以需要加到4,实际延时3个周期*/
; b* ^; b3 [& D1 h7 w - {
! j8 Y! q4 u# I# w' F* H6 d5 M - gsUARTBuff.UartStat = COM_DATA_BIT_DEAL;
8 B, c- B0 V) O, [' F1 f - ucAcquCx = 0;
( `7 l# o" p8 A' p; C' p X4 ^ - ucSendBitCx = 0;
V4 Y' d1 o" ^) V - }
/ O% L! q8 G; }4 M2 W1 L. q - }4 Q; R! B) i+ a
- break;
- B$ D! T4 j5 h4 E Z - 8 e' t9 e) w2 J/ g( B
- case COM_DATA_BIT_DEAL :
/ f/ ]: M, `2 [6 \! } - {
3 }, D9 A8 k: B, }6 @
0 P8 y1 K& P) e- T! U, ^- HAL_GPIO_WritePin(COM_TX_GPIO_Port, COM_TX_Pin, (GPIO_PinState)((gsUARTBuff.UART_Send_buf[ucSendLengCx] >> ucSendBitCx) & 0x01));
4 q2 J1 }, F4 A9 X - y8 H% K0 H7 W2 P% M
- if(++ ucAcquCx >= 6)8 H- d/ }2 G8 N$ f- F2 O0 T$ }
- {
+ u% e2 n) r+ c - ucAcquCx = 0;) g/ J7 Y. E, @" Y' z) M- q
- & m' X5 W9 u& G- K0 z
- ucSendBitCx ++;
( S4 a5 A8 p; ~" r - : i$ ~1 ~/ S0 j+ H0 ?9 }
- if(ucSendBitCx >= 8)
& ?" [& E2 ~& R3 s - {' a6 w% {6 a5 s# {
- if(gsUARTBuff.CheckType == NONE)
( P! b' R! |+ s5 j5 F - {
5 |) t0 q8 ~7 @9 M$ W - gsUARTBuff.UartStat = COM_STOP_BIT_DEAL;8 t5 ~. b- m' O' K C
- }
4 l" h: c3 X w0 c - else; e/ X3 Q0 E5 p- A- L5 A
- {
( C" ^4 K' U6 }% S - gsUARTBuff.UartStat = COM_CHECK_BIT_DEAL;
/ } K2 ]0 x. @# p3 b% e8 B* t - }
! G: ]0 m6 n$ w - }! w; U E# f4 g3 x6 Y; |
- }7 [1 e+ `- \& Q. ^* z3 _' a
- }
' K# E3 D1 E& L - break;
, u0 H0 ~! p4 A# v
4 }9 {! Y2 Z# ~1 {% M# P* l2 F& Q- case COM_CHECK_BIT_DEAL :" {0 H* m. N/ i$ P$ c P
- {9 d1 i9 q1 X7 W6 D3 w4 N
- # A& s7 i/ B2 B R3 P, ]/ D! q$ s- F
- }. i' }* _( Q" u5 B) _2 _, X+ k( `+ o
- break;
; B- Q# m. Y' j+ E4 V& E
: F: w- {1 b. Z, b- case COM_STOP_BIT_DEAL :
+ F! G5 Y$ W' d# B5 N, j - {$ {0 @% V, E# S! N# K+ r2 `
- HAL_GPIO_WritePin(COM_TX_GPIO_Port, COM_TX_Pin, GPIO_PIN_SET);9 ~2 B2 |& |3 O+ P$ d& F6 c+ h! m
- 4 Y. m- v s' P# U1 X
- if(++ ucAcquCx == 7)
) g( K9 h, w8 i* ]% c( W - {- b, i- W, [4 \0 Y
- ucAcquCx = 0;3 [3 c2 V$ D* E
- ucSendBitCx = 0;- A. ^6 q* ^& A# J
- % q: Q: J0 ^% }) _( m
- if(ucSendLengCx < gsUARTBuff.Sendlength - 1)
3 v( N( |% Q' c+ I1 T - {
3 U* ], s7 C7 ]; T - gsUARTBuff.UartStat = COM_START_BIT_DEAL;
# O, w2 g" l9 z - ucSendLengCx ++;
% |; R4 u% V, f' F - }
! A* ~, o4 z) w6 a2 [5 w1 q - else" D2 ], h& \: S# e. g3 h; ~
- {
$ _' A& u& C6 y$ n2 T+ J - ucSendLengCx = 0;& r- L& ~( c3 m6 I7 B* e% L6 b3 ?
- gsUARTBuff.UartStat = COM_NONE_BIT_DEAL;
; H, h+ ] R& B - gsUARTBuff.TxEn = 0;
2 [9 [, r+ W9 n5 n7 u ?- o - gsUARTBuff.RxEn = 1;
1 ^' ]8 k h8 l e - 4 {0 _% F3 C4 R' K8 E% W
- HAL_TIM_Base_Stop_IT(&htim6);
5 G6 k# @; I! N$ K9 y; l - TIM6->CNT = 0;# r( `1 I, F. b# I
- }3 {1 g+ m4 T. h8 g" c0 ?4 l
- }& R: @2 w! @1 k- I# N. n" D
- }& H* f- `. G9 B- U% v4 r S, b, {! N. \
- break;7 R/ W) N+ y- e! K: d
- $ f7 D5 ~' T) D
- default:4 F/ p _3 A6 u$ B6 p$ t: P6 O
- break;
- }: O3 y% G# [; f, E* c0 h% ^
; ~) O2 N) M+ @: `- }; M" a1 c' a/ q0 _$ l
- }
5 }5 `( O% B* o! ?+ C
8 \+ ]- d: P( o4 @2 E' ?4 M0 e- 9 f3 B3 x: V2 L: A: s
- if(gsUARTBuff.RxEn == 1)
+ H; z3 V9 K+ ?3 ? - {
, H. E- _$ \ u5 [/ |2 n - switch(gsUARTBuff.UartStat)/ [4 ^8 O9 T/ T2 m$ s
- {
9 F+ t9 d0 @1 _ - case COM_START_BIT_DEAL : //起始位 必须连续三次采集正确才认可
4 E' L0 I& t7 q V8 t8 k9 ~& ] - {
; v& }) u5 N$ l - ucRecvLastBit = ucRecvNowBit;
3 f. Q! u1 c' |! Y% a2 H" [ - ucRecvNowBit = HAL_GPIO_ReadPin(COM_RX_GPIO_Port, COM_RX_Pin);
3 Z* D) X1 n0 p" N1 d' k, x. ^& U
# M5 U# A* E! c, I5 A6 o- if( ucAcquCx == 0)& i: Q9 U3 ]3 Y
- {
7 c9 d& O( \. D+ A0 C7 Q: F - ucAcquCx = 1;
6 I" g- W; n$ l9 ]$ \ - return ;' A( R9 M2 Y# T4 F, A
- }
$ a, \2 M7 v* I
' S' ~9 |7 k& f( [9 h9 n- if(ucRecvLastBit == ucRecvNowBit)4 k, \1 V; F$ q1 b, H) \4 e
- {: D( J! A2 J( Y- _0 M
- ucRecvTrueCx ++;
/ P/ X. L& ~6 H - }: c% {3 y7 I- u% X$ }- W7 Y- _* e
; O9 \( b( `# i$ Y8 T- if(++ ucAcquCx >= 5)
' _8 n% l: W, W - {
: u! V9 U: h+ x - if(ucRecvTrueCx >= 2)0 ?1 V, V0 Q0 k7 E5 B" ]
- {
1 V) \0 J1 W7 P" W$ D - gsUARTBuff.UartStat = COM_DATA_BIT_DEAL;9 h6 A6 y+ x3 q' z, `2 f" K& V
- ucAcquCx = 0;
& O m7 V; M& z6 }% n, R* Q - ucRecvTrueCx = 0;
# ?( A1 [* l4 X1 J - }) i. D/ x# N/ [3 y- @! R* q; n
- else
5 n# L) C+ J0 ]( L3 U - {7 C' i* G: C7 Z/ |$ x
- ucAcquCx = 0;# W) B% y. Y& ?. z& J D( X
- ucRecvTrueCx = 0;
Z2 d* ?0 l% o$ d9 u - gsUARTBuff.UartStat = COM_STOP_BIT_DEAL;
5 }$ `7 c, U! ]% m6 k) b - }1 n2 C8 K9 h5 n8 O4 C
- }4 X' ~( _8 B- f$ x
- }
$ O; d6 I# r3 P- [ - break;& K1 r- u5 s1 |, g' a7 r
- ' T8 H& S, Z/ _; V
- case COM_DATA_BIT_DEAL : //数据位 W6 w$ U; _" t L& w6 ?' m
- {$ x: a7 p0 I% v: W6 f
- ( F6 `+ k: H, l! G' a9 R- Z! k( N2 Z/ u
- ucRecvLastBit = ucRecvNowBit;: R, V: x$ w' [ p2 S+ B
- ucRecvNowBit = HAL_GPIO_ReadPin(COM_RX_GPIO_Port, COM_RX_Pin);
~ ?8 B4 B k( p/ e+ A# U5 m
- ]% Y* D" F$ {) i- if(0 == ucAcquCx)/ P/ L; T+ W! X( i8 Y) ?* W
- { V5 f2 R/ |* [
- ucAcquCx = 1;
A% z9 W: F! {& l5 j, S - return;: S7 m. t( h8 W, L3 ]; j* @/ d
- }
% h' d5 {3 R9 J. W o& F - 5 F( }8 c7 U% g, k# F* ^
- if(ucRecvNowBit == ucRecvLastBit)
% j1 o b5 X* S7 G* w - {7 A: ?2 c- c" {3 n- e& t
- ucRecvTrueCx ++;
: \7 _1 g2 S, u7 R8 J - }! L) h t+ g. I( P' v- z( |- s
- % ~* `- T" ~3 B6 a+ G3 D; N
- $ G. e: S c4 ?/ U. m7 Q
- if(++ ucAcquCx >= 6)
# [& a8 U/ h2 A. _7 S& r! Q - {
: H0 r; j$ |* E+ Q - ucAcquCx = 0;
, C- W$ o6 M* `$ H: N+ s, P9 l, i
5 w! v- a4 v$ L/ C" Z: F- if(ucRecvTrueCx >= 2)4 x" d" E2 T, L% i9 z( V
- {. q; Y) H1 z0 X
- if(ucRecvLastBit == 1)1 t+ z. t- e- H; i
- {/ v, l- i' X: A: b( n4 w- |' x* n4 }
- ucRecvData |= (1 << ucRecvBitCx);
! f* {- w4 n0 C1 {! H) Y - }
: c: Z7 k/ E1 m1 F6 Q( F - else
q0 y% Q2 n4 h6 B6 E - {
" b( d$ k8 Q/ w - ucRecvData &= ~(1 << ucRecvBitCx);
$ v* N9 W6 h' U - }
5 a. g) O/ Z- @! q! x - / j# N( E% S. g X6 U! y9 `
- if(ucRecvBitCx >= 7)/ B" Q8 \+ Z: X' J& Z9 X# K( u, i
- {% U# N- c7 h- F9 K2 r
- ucRecvBitCx = 0;
5 I( t j% K, y! V, v' |9 z
+ D: B' h* L( b U- if(gsUARTBuff.CheckType == NONE)' o. H" ]$ s" ~+ e# c4 `0 X4 F
- {; G2 e6 N' M+ {% M- S/ q
- gsUARTBuff.UartStat = COM_STOP_BIT_DEAL;6 w: m5 T. Z+ [! U+ O2 h
- }
# [6 P# H p: d( [8 x4 Q5 b9 P$ j - else
1 O8 G5 I1 {. | - {
( T3 j) r! l+ c |' @ - gsUARTBuff.UartStat = COM_CHECK_BIT_DEAL;" ]* S9 O, j( o1 m N
- }
6 r) q* G% J' C- r. ] - }
& B; V( q6 ~* z6 M3 [& y - else( }1 I4 c2 \/ i2 M0 I2 z0 `
- {+ ? D* ]- [9 u
- ucRecvBitCx ++;
0 z( o! {0 c3 c2 _ - }3 z1 r4 j9 o3 |8 t
- }0 L) { ~; w; W1 X/ k2 \
- else
* v0 R9 ~; o- X1 o/ N - {* P" M3 g; H9 @9 g ?4 r
- ucAcquCx = 0;- p; U1 w5 b# Y! k
- ucRecvTrueCx = 0;. ]8 y0 O( \' ^! \6 W# b3 o
- gsUARTBuff.UartStat = COM_STOP_BIT_DEAL;
( ~- h4 x' _+ u6 w2 q- K - }
% M; J0 y+ A9 U" Q+ A - }
# |' d4 \( k) V1 u0 H. I - } j; [8 @3 r0 F# \
- break;
4 i/ o8 U2 x6 ^9 T2 p0 g - / L) O# z4 D( s9 A3 F2 I
- case COM_CHECK_BIT_DEAL : //校验位
' V; Z! r' b8 B P4 @& e - {
- j, C; A, M. r2 r8 \ T9 s
6 O' f! h/ o5 k+ ]! X- }! Q4 V6 V5 D) l$ b. u/ N& ^
- break;$ s* g7 v% s& z% Y5 K9 |$ H/ F
) ]* A& P9 K$ S- @% }3 f) ~- case COM_STOP_BIT_DEAL : //停止位% F) f3 s7 e/ C; \
- {
}. g6 t* n" [- ]: \, q
; v; J q% a7 U% w9 ~9 D J- ucRecvLastBit = ucRecvNowBit;# H8 i4 `, X- @ F4 P1 H, A
- ucRecvNowBit = HAL_GPIO_ReadPin(COM_RX_GPIO_Port, COM_RX_Pin);
* A6 j$ J4 K& p4 W+ P1 P* f2 l - : g' D7 ]4 M; N
- if(0 == ucAcquCx)4 w( `# z& G8 z5 l8 h
- {" \; v0 n% A1 l' G7 \- P
- ucAcquCx = 1;- a5 X, O, M7 C; o) S% |
- return;
( i5 _$ b% ^+ H" C/ G* [ - }5 `# ]1 R5 @; t. j% e {
* e* ~8 B7 z# k" z1 Q9 P- if(ucRecvNowBit == ucRecvLastBit && ucRecvNowBit == 1)" c" E! z5 e& G2 [; q
- {
4 U' J+ W, f8 c* z; I# M) I - ucRecvTrueCx ++;* i- k6 z9 k0 U' k' B! v& d1 q
- }
" b1 `* ^. M. t! k5 j" H' {! h
d+ _& }7 U6 K; S* H& N
4 w5 z; K* p3 ?; h9 n5 o- if( ++ ucAcquCx >= 6)
, I% ]! ^, v( s8 @9 L) K - {
8 f( C% y3 ?5 v' N& x$ D - ucAcquCx = 0;6 g" A# K8 r5 ^/ n' q3 F5 D8 _. Q
- ) \8 h5 @, H' ]; D! y
- if(ucRecvTrueCx >= 2)- O* w; ?& b5 a! y+ |7 V7 L
- {
2 C- ~0 ]5 o6 V+ {1 T - ucRecvTrueCx = 0;, O5 ?+ c; o5 k& @4 [% E( I7 X
- if(gsUARTBuff.Recvlength < gsUARTBuff.UartMaxLength)" T& @6 T& V2 ]5 z5 w
- {: e. G1 Y6 T9 D, t; a0 H- `1 f) n
- gsUARTBuff.UART_Recv_buf[gsUARTBuff.Recvlength] = ucRecvData; I0 G5 u! @$ p' K! M
- gsUARTBuff.Recvlength ++;
9 b( R! i. G1 w- M1 H - }1 j Q2 y7 u. C5 [5 R8 I0 Y
- ; Q" f9 Z9 g3 g
- gsUARTBuff.UartStat = COM_NONE_BIT_DEAL;
# Z. v7 x! J3 \& E& L - HAL_TIM_Base_Stop_IT(&htim6);% H1 l( Z0 J$ S2 Z- S4 G: h
- TIM6->CNT = 0;2 f# ^3 b& b4 C& K
- }
0 Y% h( X. w. \; k" ] - else) M, W* G8 | P2 N
- {
* w3 L; X7 z4 J( f* M2 ?# Z - ucRecvTrueCx = 0;
* O2 \# W( a) W - }
4 d0 D2 A8 }; {; S, F - }
* g Y- B! I3 g9 X4 Z - }
4 [+ H Z1 t$ f5 ^* `0 X - break;
/ [6 b) q0 X7 o( o - $ j/ I( z: L0 R9 T( W8 Q1 `
- default:4 u% O' {$ d) t7 [
- break;) ]0 U( M4 T2 F1 F! l( {
& w: K9 j5 V0 V# D* O$ ?- }
8 g1 y1 s6 }+ |2 { - }% {% W/ u; } x/ R _! m5 l4 v
- : X" h; C6 F" v7 M. i
- }
在使用中已经达到要求,无错误识别,但是由于在电路中使用了光耦,所以波形存在一定形变,不能及时将电平立即拉低,同时中断次数还是比较频繁的,为减少误判和减少中断次数,采取另一种方式。
$ Q5 @ c% x @* g0 X4、 最优实现 % v; A+ l h5 t$ r) T$ V1 x" ]- C
' @( U7 y, R( y6 R
减少中断次数,每位只需中断三次,同时为避免光耦导致的滞后,将前面部分过滤不采集,只在中间快速采集三次,动态实现定时器定时时间调整。 比如在4800波特率下,一位208us,则定时器从起始位开始,定时序列为80,20,20,168,20,20,168,20,20,168......这样的序列。168为前一位的最后定时时间加当前位的前80us时间,也就是上图的起始位的4位置到第0位的2位置的时间。 - #include "UartSet.h"
: E8 k3 M0 f9 X% i/ } - #include "string.h"
7 h% }& D- F r1 P7 B
6 l) l' @. k! ]' J$ _; _- typedef enum
: @. z+ j% K$ T: Y" r - {
! c$ H" g2 Z3 ~9 ? - TimeRecvStartStep1 = 0,& z1 X( }& y5 u) D/ D
- TimeRecvStep2 = 1,! B6 v" j- y; ]5 v/ |/ K0 \ x
- TimeRecvStep3 = 2,3 X7 C$ I1 M1 F) ?0 V
- TimeRecvStep1 = 3,: v ^6 j' f, [& V3 A+ a# N- I j) u
- TimeSendStep = 4,
6 f& d( _& c6 D" l+ ?/ }: F
* j7 q- ]1 Y2 O- G5 N! f- } TimeStep;* S; Z( O4 }+ c# ?3 h4 U
2 d+ C9 w# D3 M- m- uint16_t TimeSet[5];
3 {0 Z$ _ n/ @/ k# z. { - ! {8 [4 S% D: Q1 q& R9 B; l
- uint16_t TimeSetBuff[][5] = {{1199, 59, 59, 2378, 2498 }, //1200( I$ q5 t7 w$ @
- {539, 59, 59, 1128, 1247 }, //2400* L6 l @. Q7 b$ H0 w; H( p
- {239, 59, 59, 503, 624 }, //4800( P7 }- ~& {8 m' u
- {149, 29, 29, 251, 311 }, //9600
g" _- ?8 t5 A/ m! R) G; Z# p - {0, 0, 0, 0, 0 }, //预留
9 e) U b9 J5 K0 |) {- ? - };
1 Y2 l' ?3 b4 H; ^0 \
: u; P& g. H4 V. @3 d0 u7 |( ]$ x- D" f- UART gsUARTBuff; //定义串口
* m0 c1 B. u d+ O1 c - 9 _! D( @2 z7 L. v
- uint8_t ucRecvData = 0; //每次接收的字节2 A/ j: \% E* [9 ^, I3 _
- uint8_t ucAcquCx = 0; //三次滤波计数0 w c. J7 E# i2 P4 @
- uint8_t ucRecvBitCx = 0; //接收位计数
0 @5 T6 _: j& L& u - uint8_t ucSendBitCx = 0; //发送位计数
$ y- i1 [3 g3 Z - uint8_t ucSendLengCx = 0; //发送长度计数
& b; d! v0 C6 C4 h
0 @6 x7 o! Y5 G$ i4 d m- uint8_t ucRecvBitBuff = 0; //采集位保存) u6 b; b* K& g) W i% A
2 a0 h4 b; k$ d' C1 d M
6 e# [0 p( }/ Q# P: F# N- TIM_HandleTypeDef htim6;6 R( H% {% c: v8 v& g. S( U
. e. b# T6 v5 U- void MX_TIM6_Init(void)$ K' \+ P. {% i% D/ [: @! V3 e
- {+ y+ |" D' R0 ^" I* Q8 V
- ) E0 ]3 E- P& g
- __HAL_RCC_TIM6_CLK_ENABLE();
5 R! P ]8 a1 Y/ k" E0 Y - / |1 t' e$ B2 `; w! F* a2 i1 L" ]
- htim6.Instance = TIM6;6 D+ \# p6 M* {% {2 g' j
- htim6.Init.Prescaler = 15;3 J" _$ }0 p+ O
- htim6.Init.CounterMode = TIM_COUNTERMODE_UP;
9 C! R( P& I( [& N. N, `% } - htim6.Init.Period = TimeSet[TimeRecvStartStep1];3 L( t' C1 j2 G' `+ k: D
- htim6.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;
1 {- [- x; U6 W% X! O
. i% N, f* d2 o. k l/ ?9 Y- HAL_NVIC_SetPriority(TIM6_IRQn, 0, 0);: h E1 \4 t6 G& ?9 @: ^$ x
- HAL_NVIC_EnableIRQ(TIM6_IRQn);0 B5 L B- d8 M
- 1 {, `1 v; w( |9 r, ], D
- HAL_TIM_Base_Init(&htim6);
3 e5 j) S$ t/ b7 }9 y - 2 e' r$ x) ^! H1 D
- }8 ^2 t) h6 Z c, m1 ~) @" Z0 I$ q
$ [0 C" T; e# `: v) o( P- 6 d( F, j& B7 ^
- void UART_GPIO_Init(void)
/ x7 ^& o; `# { - {- b( V* B- c0 @: U3 \ e$ E
- GPIO_InitTypeDef GPIO_InitStruct = {0};
" U$ i6 ?. ?3 K
4 f3 M- e% R. v& D3 F- __HAL_RCC_GPIOB_CLK_ENABLE();# |7 n a! D( Q2 R8 p3 p- C# p; c
+ \# u( }: F0 J: k: u5 p- GPIO_InitStruct.Pin = COM_TX_Pin;
. q# G/ i1 R# `2 F" p - GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
F" M: b l4 a7 x' d) s - GPIO_InitStruct.Pull = GPIO_PULLUP;
' a5 B. V# `9 X( D; s2 ^; c: T. L5 e! ?. { - GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;* T9 v9 j& L" A. ?7 F4 t1 P K
- HAL_GPIO_Init(COM_TX_GPIO_Port, &GPIO_InitStruct);
( w4 n- p9 @- M1 d
d7 U8 C2 I0 K- GPIO_InitStruct.Pin = COM_RX_Pin;
4 x+ U1 _- h- G8 U; S, s - GPIO_InitStruct.Mode = GPIO_MODE_IT_FALLING;
' X0 n9 B8 m2 l! b - GPIO_InitStruct.Pull = GPIO_PULLUP;
2 `4 _: e6 Q; C6 {! f' F3 V - HAL_GPIO_Init(COM_RX_GPIO_Port, &GPIO_InitStruct);
/ Q" _) P4 r+ t" C. f$ Y2 w5 V8 j& q - $ F& ~: w6 `: q/ p
- HAL_NVIC_SetPriority(EXTI4_15_IRQn, 0, 0);
7 s1 a" Q3 H$ | - HAL_NVIC_EnableIRQ(EXTI4_15_IRQn);
+ D, Y, J0 x+ H
) J3 c9 ~) m( g) [7 e- }
8 l% R0 n6 ?. I. l
`9 S% C7 y4 |, w# Z1 q0 u
" b" C6 l+ Z5 ~9 s! \* `. ~- /*******************************************************************************( U4 G6 ]% u' o
- * @FunctionName : UART_Init.
7 M6 n9 p. f, F0 C S2 b - * @Description : 模拟串口结构体初始化.
( |( v8 B- m6 C) O/ i - * @Input : None.
4 t; p+ p, {+ Q, y6 z# _( Q - * @Output : None.
7 t; { n- ]% A P0 y; U9 ` - * @Return : None.( S$ Z: T# B, D; Z! J% F) b
- * @Author&Data : MrShuCai 2019.4.11.
; F) r/ t( h2 _, { - *******************************************************************************/1 V ?4 Q* K9 c1 O/ p6 G/ q
- void UART_Init(void)
8 }) n" M7 P# }9 J; A! R - {
$ [2 ^! i7 W+ U& i- F - gsUARTBuff.CheckType = NONE;& c' q; k* b# \( I, F
- gsUARTBuff.UartMaxLength = Uartlength;
4 A& b6 c5 H, T! k O/ O {( v" z9 o - gsUARTBuff.UartStat = COM_NONE_BIT_DEAL;) E- S; h' V/ v7 k3 ?& i
- UART_GPIO_Init();* ~* x: T* h' ]! U" x* N
- - y. ^% E# J0 N& K' N2 O' u
- if(BaudRate == 1200)
/ U, n" j9 X U1 L# x8 ] - {
\7 h& j b! \+ b4 V - memcpy(TimeSet, &TimeSetBuff[0][0], sizeof(TimeSet));
, W' i: ^- ~, D( P9 v: E - }$ n: q7 t1 r1 v3 V
- else if(BaudRate == 2400)9 j. O, R/ u# l
- {
1 H# ^: j2 N- |: _% q - memcpy(TimeSet, &TimeSetBuff[1][0], sizeof(TimeSet));
" l7 ]2 S2 U, S! C4 Y, J P - }8 [7 r# R3 }( R6 B
- else if(BaudRate == 4800)* R5 ]1 Z) s' `- ~
- {* K& w! [/ Q" \" C3 }
- memcpy(TimeSet, &TimeSetBuff[2][0], sizeof(TimeSet));
/ X i1 K* {7 [0 \ - }3 a6 B, O0 }! A- c( |
- else if(BaudRate == 9600)
' E B: w* s* z. K) d - {4 H+ u/ U }8 p& ?, i4 j/ T+ G
- memcpy(TimeSet, &TimeSetBuff[3][0], sizeof(TimeSet));) ~0 ]3 l" m9 s
- }
7 F! V9 h7 S+ k! U6 G1 l2 X - else x; l5 u+ Z, b w1 a( h' K
- {% }& [# i5 r, L
; I9 S& h! y* a7 T0 P# r" v- }; Y0 R9 @. q3 l4 h
4 h7 K9 t! s; `1 c* b" k- MX_TIM6_Init();
% r; X: V; U( f/ k2 `. z - }- s2 T1 L' a* a3 L7 ]# I$ w
, d) M: y/ \. j4 ]; M- 0 m( c' C P2 ^6 X! F; i ?" T9 j
- /*******************************************************************************
6 n* Y+ W; @( p: W - * @FunctionName : UART_Send_Data.
3 ]! F; E D, V9 X1 |$ e$ M+ @ - * @Description : 模拟串口发送数据接口.
7 O0 j: D! t6 t - * @Input : None.
5 @4 o' X @+ v6 e9 i/ m - * @Output : None.% [# ^( `3 X( I9 r( h
- * @Return : None.! Z/ `4 T/ M0 j9 d9 A" k
- * @Author&Data : MrShuCai 2019.4.11., I! [2 U7 d* M( \' J7 U$ l2 D& U
- *******************************************************************************/0 D8 l" }7 i# p' u- b' `, T+ h. ~
- void UART_Send_Data(uint8_t * data, uint8_t size)4 W0 T1 X# L: s7 X0 f. m5 f G2 F
- {
3 Q3 E9 {/ P9 i8 y8 S - gsUARTBuff.Sendlength = size;
# y8 B/ s* U7 ^9 O# \* C - memcpy(gsUARTBuff.UART_Send_buf, data, size);
' n5 |: K# `6 z( s -
) Y6 F/ o8 `7 f. M8 A; V4 u1 c - if(gsUARTBuff.UartStat == COM_NONE_BIT_DEAL)5 q2 `' ^' l& j' j7 _+ Z4 f7 j3 F( @, g
- {
. _( B) s" t# K/ A( q - gsUARTBuff.TxEn = 1;# Q! g" Z* V' O5 L" w
- gsUARTBuff.RxEn = 0;, q8 [: ^; C( t5 l/ f3 s
- gsUARTBuff.UartStat = COM_START_BIT_DEAL;4 {) h# V. \* D7 O
r8 ]5 B" _' |* X# G# f- TIM6->ARR = TimeSet[TimeSendStep];! r& b$ X( b/ R9 C- |7 H
- TIM6->EGR = TIM_EGR_UG;
8 a, J% Y! p0 H
F( t+ k/ P S& I- HAL_TIM_Base_Start_IT(&htim6);6 a: K/ e r$ j7 c" |) x
- }7 v; s% o8 C0 k4 @8 W. b
-
& y' K& _" ?! X: ~( C3 ^ - }
4 m& G$ q! k0 |1 j0 C4 {( M! f - $ o2 A1 n4 [( e7 o
- 7 k" Y! k; Y7 I2 K8 U1 h
- /*******************************************************************************- p- T3 e) }( W$ `8 H9 Q+ e. M
- * @FunctionName : EXTI4_15_IRQHandler.
, Z# p6 V! b' s1 w5 z - * @Description : 接收引脚外部中断,下降沿触发,触发后即进入起始位判断.
8 N1 ]) `4 \0 \0 }5 A- X! s - * @Input : None.4 P4 c1 N/ ~% M2 u
- * @Output : None.
& k$ U- r5 L( m9 } - * @Return : None.$ _- V; W( P0 o1 w
- * @Author&Data : MrShuCai 2019.4.11.2 t) T+ }& }5 h) G+ Q9 }0 G) G
- *******************************************************************************/
6 g0 k+ G! s p6 n+ t; x' W1 Y6 w - void EXTI4_15_IRQHandler(void)5 { c+ ~. w: S- f
- {: n" f- I* P: q* A7 [# C
- if(__HAL_GPIO_EXTI_GET_IT(GPIO_PIN_4) != RESET)4 j4 }% m: ]$ J* Z
- {4 P" s) ]7 w: P
- __HAL_GPIO_EXTI_CLEAR_IT(GPIO_PIN_4);. h) |+ e& E! {5 q) H
- # m' Q0 N* G g/ a, r2 A
- if(gsUARTBuff.UartStat == COM_NONE_BIT_DEAL)
0 Y, y, b8 Y1 j0 C/ S Z - {
9 q; ~2 P: _, e6 x - gsUARTBuff.RxEn = 1;
/ T v) Q. g) w+ D - ucRecvData = 0;
, Z; O8 a9 Z2 } - gsUARTBuff.UartStat = COM_START_BIT_DEAL;* f/ Z4 b& G/ Z3 M
- - P4 \5 d2 I6 B8 h
- TIM6->ARR = TimeSet[TimeRecvStartStep1];
8 b* B. B$ c7 A% d0 q - TIM6->EGR = TIM_EGR_UG; //初始化定时器# T; Y4 k( `4 _
- EXTI->IMR &= ~(0x10);- r1 A$ F- F! |* \
- EXTI->EMR &= ~(0x10);- N; O. c5 H" k' [, b8 G
- HAL_TIM_Base_Start_IT(&htim6);
, d+ u# u" b3 ?& B5 |$ E. K - }( T0 ]/ K0 p! m7 _7 _) A; E
- }! B4 ]) o6 `& |. |" @
) g! `& E0 \8 \- }
6 U- d0 [7 M- v; x
. P _4 i7 X$ `/ Q7 Z. V6 }) k- ) J- e$ v6 B$ N( `% |
- /*******************************************************************************+ P$ i: J" p+ H3 R
- * @FunctionName : BitValueChk.
1 d; B7 Q ?0 R5 a3 r4 r/ e - * @Description : 判断采集bit值,三次中为1的次数大于等于2则值为1否则为0.
7 B# H' {) Y% }# @# ^/ V - * @Input : n 采集记录的位值., S3 }8 f" h% c% r
- * @Output : BitValue.; U% _! c, I# C" F, S5 w) X
- * @Return : BitValue.1 E5 k6 k8 C! @4 ^+ Q3 d
- * @Author&Data : MrShuCai 2019.5.1.' [5 {$ |1 M( Q3 F; e5 _/ i
- *******************************************************************************/$ M4 h) \- z6 A8 v" n
- uint8_t BitValueChk(uint8_t n)5 S6 e+ {" E3 |
- {
( k, t+ x( f8 G+ B - uint8_t BitValCx = 0; Z$ m% I1 B$ b& [
" F# T& b+ e" S) ]3 e6 g" z2 q, R- for(BitValCx = 0; n; n >>= 1)
" C; ^* F' j$ ?, Q# a5 J4 `$ [6 y0 \ - {/ V$ M3 J) \7 H+ c1 ~
- BitValCx += n & 0x01;6 n: r9 z1 V* f! c8 p/ t- c9 |2 X" |
- }
1 p; k s% [, j' }+ W6 u ~6 Q
- Y R h, o- [2 M* B9 O- return (BitValCx < 2) ? (0) : (1);% k7 Y; t/ ^9 U* u/ [3 k, F( `
- 6 O5 F t0 [9 l& {+ s1 }1 M9 H
- }
: B7 T7 g: ^6 ?0 `
& j1 b; w3 ]7 q; q" D: {8 h2 U- /*******************************************************************************6 o. g; B+ V P: C f; S) u
- * @FunctionName : TIM6_IRQHandler.
( m& f, `+ I- \! Z5 }# z4 p; _ - * @Description : 中断处理函数,包括发送和接收两部分.
6 ~; f0 v. K1 R: k - * @Input : None.4 w7 m r2 f2 G
- * @Output : None.
- N' `0 p3 M3 l, J8 H - * @Return : None.
7 W# h4 A& y1 K+ w* a - * @Author&Data : MrShuCai 2019.4.11.
7 J" N0 x1 }, X6 R - *******************************************************************************/
3 b- u. V, v% c2 j$ K1 m' R' s - void TIM6_IRQHandler(void)
# E( y* t: n3 U. G1 p - {, `& T" g- h1 g: K
- 8 s* `0 U$ w* Z' C( c( k; \8 T
- HAL_TIM_IRQHandler(&htim6);/ L4 @# h7 ~+ [4 k
; a$ D p% ^7 t7 j- if(gsUARTBuff.TxEn == 1) /*数据发送,发送优先,无发送后才进入接收状态*/
2 D+ Z; Z6 |* P - {' w1 D" F: k% B3 p% O. k
- switch(gsUARTBuff.UartStat) /*串口发送位状态判断*/
$ q) A' h/ P+ R - {
2 E7 n- Z% K# P3 p6 h: C2 j) ` - case COM_START_BIT_DEAL :
$ U/ A+ L2 m' H1 Y - {: l% a) F4 L* B4 m1 k
- HAL_GPIO_WritePin(COM_TX_GPIO_Port, COM_TX_Pin, GPIO_PIN_RESET);' O! l9 A: w O1 G1 ?+ F8 L# N
- gsUARTBuff.UartStat = COM_DATA_BIT_DEAL;
9 x0 a0 Y7 N; h - ucSendBitCx = 0;
- c' j2 U6 O9 f( H6 l7 v - }( o5 [1 h" i1 ? H0 N% }' q$ S
- break;& s; t" n7 E. u, J# h; s6 a \/ B1 O
! q4 K* Z# o" n: I0 B- case COM_DATA_BIT_DEAL :3 T7 E0 i4 }. o) D. O' L- S
- {% E l$ T u4 v3 O2 w: B1 h a
- HAL_GPIO_WritePin(COM_TX_GPIO_Port, COM_TX_Pin, (GPIO_PinState)((gsUARTBuff.UART_Send_buf[ucSendLengCx] >> ucSendBitCx) & 0x01));
; G; U. t) L1 T! m! g; S
8 t3 w( v5 b4 s( \! z- ucSendBitCx ++;" s& R+ o) G O' f& e1 `
8 q5 k" L( w9 j+ D8 r- if(ucSendBitCx >= 8)$ |" d* I" b. c( h9 s+ M
- {8 Q: x: O" b% V
- if(gsUARTBuff.CheckType == NONE)
: ]9 k: `- K8 `7 ?- l - {
* \! i! a% x- I8 G2 B - gsUARTBuff.UartStat = COM_STOP_BIT_DEAL;
0 z) n4 b0 r' H& a - }: ^! @/ q- r. S$ b2 j/ k
- else
0 e, ]* ^5 `& c - {
+ V9 E' r& X c2 T. {5 y- J - gsUARTBuff.UartStat = COM_CHECK_BIT_DEAL;& b. ^9 M2 I% }
- }
% J) ~( O% l% ^6 |( F - }& b8 G; j4 E! i$ V2 x3 c) l1 a7 b
- $ p) s$ C) L2 j: o; g, k9 k4 F5 {
- }
- B, B2 `4 H) e3 W R, e - break;
7 p. S P, W' _9 B6 Y, O
: m% A' g5 w$ L- case COM_CHECK_BIT_DEAL :
8 R5 N" j t+ B# g7 c - {
* S/ f6 x: y; j1 l* E - $ D4 F0 ~, q$ G9 w+ k
- }) g; F2 Z' g6 Z4 H# m2 m8 E2 u
- break;
\2 A, c0 X) x# X" b; v - 2 @5 y% E" F& R9 u0 W& k, ]$ E
- case COM_STOP_BIT_DEAL :
& e* B% I( X" T - { h% ]3 B2 {: q$ `) s
- HAL_GPIO_WritePin(COM_TX_GPIO_Port, COM_TX_Pin, GPIO_PIN_SET);4 S2 H5 T, ^! |; l ]
- d. S( \) k0 X5 P
- ucSendBitCx = 0;6 k, [- I. o+ }0 m i
- 4 K' t$ V+ Q/ |# x; u$ ~
- if(ucSendLengCx < gsUARTBuff.Sendlength - 1)! N$ M! [( N) n9 k" N8 M
- {; I0 ?/ s3 L5 D. {" N! ^
- gsUARTBuff.UartStat = COM_START_BIT_DEAL;4 a8 C0 G9 R) w( W* n/ ?% I
- ucSendLengCx ++;
, A# p. j8 s8 h0 n3 { - }, j4 k% J+ B) |9 v
- else
% V' ]4 O' e1 [% [2 Z - {
+ u5 S" {. ~: d3 a5 g! E - ucSendLengCx = 0;: z: ~1 U; \" q& R# K
- gsUARTBuff.UartStat = COM_NONE_BIT_DEAL;8 t6 \/ `2 T- r" v% W
- gsUARTBuff.TxEn = 0;
4 t/ \1 m4 N r - gsUARTBuff.RxEn = 1;
& Y7 ` y% b8 y8 m: c) t( o - HAL_TIM_Base_Stop_IT(&htim6);
( b& R$ v, j! G - EXTI->IMR |= 0x10;0 z5 Z* }; y& {/ o& q
- EXTI->EMR |= 0x10;
; o' ?0 U4 R, {, u9 N* x, ^ - TIM6 ->CNT = 0;7 [' u; Y* S8 o o4 p
- }5 y3 Q: B8 E* }1 l1 ?
- # R* Q. R8 _5 l- L' q
- } P7 J+ c3 p' c
- break;* H& g7 |9 Z4 R- O* S( s
- 6 y6 r; u. R- Q" @
- default:
+ T! G' k+ V: A% v( f; } - break;
" o; N; C3 h! W Y! p
5 R; o' I" Q8 D9 g8 e- }, F! ~$ V: X; a) J; g5 x
- }
4 p, L1 L7 e" F& C% L8 N
G8 X" I, [* A2 H9 I
2 M# O# Y( @+ l2 \5 _) f% B- if(gsUARTBuff.RxEn == 1)
$ o0 W5 R W! y* x - {
1 i- v3 M5 |3 p. J8 ` - switch(gsUARTBuff.UartStat)7 V; q% D& {+ D- Z
- {
4 n9 m# I6 t9 Q - case COM_START_BIT_DEAL :5 \! Y6 [/ ?+ i5 Z/ C& l
- {
: _0 I' } m1 N' _ - ucRecvBitBuff = (ucRecvBitBuff << 1) | (HAL_GPIO_ReadPin(COM_RX_GPIO_Port, COM_RX_Pin) & 0x01);. I4 g4 n. l! g& L
- " N: {9 r q/ Z$ N: M
- if(++ ucAcquCx >= 3): B* A! d' k1 m! Z
- {
+ N- ^! C& f9 H0 X- c - if(BitValueChk(ucRecvBitBuff) == 0)
8 ]; L6 t+ r% l - {# |& ]) e( d. ^# c
- gsUARTBuff.UartStat = COM_DATA_BIT_DEAL;% @! _" K4 _, n/ j5 s3 k6 M
- TIM6->ARR = TimeSet[ucAcquCx];
9 p+ ] `- P- n9 [ - }
: t* ^* C0 W) `( e# R - else3 L; d# a' H* M. A
- {: ^/ `) H7 L8 `* ?
- gsUARTBuff.UartStat = COM_STOP_BIT_DEAL;
Q1 V8 U( V: A" M" J( k' Y. P - }! c! _8 C3 U8 a4 f# C6 k
- 9 S9 Z; {8 V/ h4 @
- ucRecvBitBuff = 0;2 g0 E% i, R* p) l k0 h% [
- ucAcquCx = 0;2 `! y2 W8 \/ h5 @. H" @! w
- }3 J7 \) i/ [! y0 E# a) W! X+ B: O
- else
7 s1 B! L/ z8 l. M" v |$ z% t% {; K - {
4 i, r+ c$ ]$ ^+ M - TIM6->ARR = TimeSet[ucAcquCx];2 O9 Z9 F$ ~/ n: h8 ?" ~
- }
! v& i u" `& ?1 Q! s) K - # K5 H( K) W/ k+ y+ E9 y2 G# a
- 1 r' q, f; ~# a+ T
- }
7 B) H* ]/ u. L6 f' i+ N - break;
) P. d$ V) W# B% t2 r2 k- Y# P - 6 z; I3 U, q, |5 ]( D+ s3 z0 `
- case COM_DATA_BIT_DEAL : //数据位 B1 F( C' l' e% S
- { ]) ]* w" z/ l, F0 B
6 ^2 W Z& q4 V+ D; D- ucRecvBitBuff = (ucRecvBitBuff << 1) | (HAL_GPIO_ReadPin(COM_RX_GPIO_Port, COM_RX_Pin) & 0x01);$ \/ _& P. F9 Q: h, v7 w, T. z6 V
: `, P3 x3 M- Q/ b1 B$ @* c- J- m- if(++ ucAcquCx >= 3)
# c0 M1 ]0 k# H! G1 _4 _4 F - {
5 ^0 r* n3 t/ X6 x# ^ - ucRecvData |= (BitValueChk(ucRecvBitBuff) & 0x01) << ucRecvBitCx;/ R4 A: m; ~+ T3 j3 o# Q
- , {+ C& T9 }3 e
- if(ucRecvBitCx >= 7)
U0 s$ P% t- d! B% [ - {. D6 H- ]' n# A# j8 g! w9 i% D( J8 w
- ucRecvBitCx = 0;
9 F1 A4 C( n8 q: N4 a( F8 T - % w2 i1 }; J6 r6 v8 F" O
- if(gsUARTBuff.CheckType == NONE)
0 f& P) O: m: B. n# |3 S - {
0 M# R3 u# Q5 P8 w1 [ - gsUARTBuff.UartStat = COM_STOP_BIT_DEAL;
8 O9 `0 _; e X2 [& p - }2 H8 N$ I) Z( w1 Z
- else/ P, p/ L4 T: N# w
- {3 Y, ?$ q/ o' S4 F/ T; N- L) V
- gsUARTBuff.UartStat = COM_CHECK_BIT_DEAL;, ?$ t: A8 ]7 \' X
- }# X1 l% l/ J& w4 P# ]
- }
2 ^' b6 E5 y2 r* v: w2 v - else. C$ D1 ]9 |( ]8 L( y7 f
- { Y2 W! \' v' d5 p; S: ?$ d/ @
- ucRecvBitCx ++;5 G8 Q8 ~2 L1 N! A2 q
- }1 {( d$ @! j# h( o7 q) K
" M u4 ~! y) b3 Y. w; I! ?- TIM6->ARR = TimeSet[ucAcquCx];1 H" z9 f% j% u; O! g9 X1 I; _
* ~5 Z3 e0 N8 ]6 [5 l- ucAcquCx = 0;
8 X) s( B2 r+ |/ r9 f; d F" ? - ucRecvBitBuff = 0;
( \7 e3 W; |4 v; r! \5 n% I - }9 C% t( ~& w- ^5 B; h
- else
~' ?* C7 f; _1 U+ F - {" Q! {; [$ `. c' M3 a# J
- TIM6->ARR = TimeSet[ucAcquCx];
1 T2 v: H& n! @; }! Q - }
2 b0 g4 K& H6 }2 A. g$ \ - }2 I4 e1 p( v' i4 E9 f
- break;" d4 C/ p) f* R9 A: Y: I
- ) ?, Q; R/ Z$ f. J# F/ B
- case COM_CHECK_BIT_DEAL : //校验位/ F1 V' f5 L5 y% K, K
- {
& E7 j$ _, S3 g3 r3 p4 y( I( ` - 5 |$ w5 h, P: S6 E/ r* Y/ _
- }% ~8 I6 b; ^8 Q5 G/ l( ~
- break;
5 _, V# c" V2 Y" F: H9 @
, T* m5 b2 ]! w1 p2 A6 f6 l' U- case COM_STOP_BIT_DEAL : //停止位2 J0 g/ I2 i. }6 ]
- {
# P9 q: d" @# [1 D
/ ~7 A6 k8 A6 J! B6 U- ucRecvBitBuff = (ucRecvBitBuff << 1) | (HAL_GPIO_ReadPin(COM_RX_GPIO_Port, COM_RX_Pin) & 0x01);
% R! ?6 w& r: p$ }; M3 J
" ]- f( `% o) |- u' U* U% l- if( ++ ucAcquCx >= 3)& y9 J' |0 W3 Q6 u6 F& O
- { " [+ z- D) l3 r' G
- if(BitValueChk(ucRecvBitBuff) == 1)
, Q$ V5 u4 r6 ?8 a7 g8 Q - {$ H# z0 H. s& T7 v2 E
- if(gsUARTBuff.Recvlength < gsUARTBuff.UartMaxLength)
- ]. j2 h1 n7 v1 L0 m' K - {/ g3 b$ S- V7 V/ G" A
- gsUARTBuff.UART_Recv_buf[gsUARTBuff.Recvlength] = ucRecvData;
( [7 y2 X7 o& Y$ I7 L - gsUARTBuff.Recvlength ++;* \7 h4 F$ k/ _" J/ F2 }8 d6 n
- }( w# _7 J' a+ y% u6 P- \3 B
- 3 r7 C" i3 R' r. a; L7 s( a
- gsUARTBuff.UartStat = COM_NONE_BIT_DEAL;
9 q0 @; C# ~& v( @ [ - HAL_TIM_Base_Stop_IT(&htim6);. g$ h4 e R) `( h7 j
-
" z/ i. H# h- f - EXTI->IMR |= 0x10;% O% G- g7 P9 O+ @
- EXTI->EMR |= 0x10;4 Z3 x5 `4 T9 b x+ h5 x, J
- TIM6->CNT = 0;8 d, u% V; O s* R3 Y: R
- }1 N) ]. z, H; g& r
- else
" P9 y2 w1 P& g" c- z, N - {
6 Q: r& w" q; S; K. }1 n - ucAcquCx = 0;
' ?4 K Y- y" V6 T& ` - }$ A1 @" Q, y0 s0 q1 [7 @ f
- - _2 j1 U J0 j6 D& ^6 K$ z
- ucRecvBitBuff = 0;/ |* ?3 {, ?8 V8 t
- ucAcquCx = 0;! l0 b% v$ C! o) a
- }
! e% \% r, a; B$ B: k. S; u. v* F - else
0 c( f: A0 M: F9 |. T. ] - {
1 j+ A7 t' F- g8 E5 h - TIM6->ARR = TimeSet[ucAcquCx];
2 R: v( R# j2 G' T! x2 I - }
0 c" P4 H G& @ z2 X( V0 V" A" k/ d% \4 N - }& o4 j+ z3 w U0 s$ l
- break;! u$ ?! b( W0 I0 `- M. v7 K" F
- * l# } @- x. j9 F
- default:2 r0 o# c. l! v1 R4 q2 s$ Y
- break;6 F8 U, ~9 y3 j" Q" E8 H
- }
H3 ^) Y3 e# ~/ z - }6 R0 I5 K+ P. D- x# h% l
- }
9 [; `& r0 ~ P2 i" S- P4 c. ?2 P
发送就以波特率时间定时发送位状态即可,实现简单。 仅供初学或者有兴趣的朋友参考,第一种方法由于后来放弃,只是大致实现,推荐第二种,欢迎大家指点。
$ L U0 m& i+ I; x% P& R+ x) @ |





 STMCU小助手
发布时间:2022-1-13 21:00





 微信公众号
 手机版


