|
在调试电机驱动程序的时候,是不能随便利用中断来进行一些寄存器或数据的查看的,不然你在运行的时候突然来一下,如果占空比大的话那可能直接就把MOS管给烧了,所以我们很多情况下只能使用USART(串口)来进行程序的调试和数据的监控了。 对于STM32来说,由于很多内容都是有库来实现的,那就省了很多时间,直接看个例子就可以写了,大致有4步步骤: 1、RCC始终初始化,对端口和USARTX使能时钟
6 X; t$ p* S6 [6 H: o4 R/ K V2、初始化端口功能,RX设置为输入悬空,TX设置为复用功能的推挽输出,注意GPIO_SPEED要设置下,我没设置弄了半天都没输出
4 }' [ g( p) w. _+ y) Y3、设置USARTX寄存器,波特率、数据位、校验位、停止位等
6 b* I, H# u% D+ W/ S4、看需要是否开中断,我这里没开* n1 L3 L v5 e
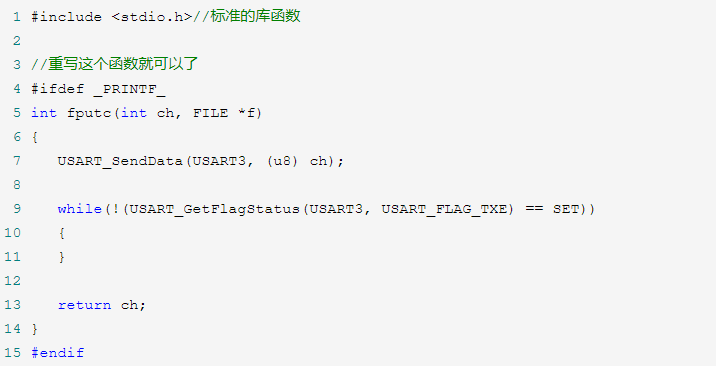
q9 s; b" U' U$ U& c' E9 a 设置完后其实是可以发简单的数据了,不过如果要实现一些复杂的输出就需要自己去写相应的函数,还不一定能都实现,那该怎么才能跟好实现串口的数据输出呢? 这里就可以用到Printf函数,之前一直看个可以重定向这个函数来出现输出,就是以前片子资源少,就没想过用这个函数了,现在就有机会试试了。查了下,发现其实还是很简单的,就是重定向一个函数就好了。 - #include <stdio.h>//标准的库函数
( }! d/ g/ ~ n0 ^8 X% _7 F; s - 4 |7 w( ~5 l7 K) w! K: o
- //重写这个函数就可以了' O2 l, |8 G5 [
- #ifdef _PRINTF_
( V# H; [; J: x7 r - int fputc(int ch, FILE *f), N' i2 V! n3 S
- {
5 v8 G/ _) T2 p7 Q9 X - USART_SendData(USART3, (u8) ch);2 {/ n" H9 ?& k! l7 d5 [% q# g P
+ k5 @; s- W0 p0 r$ `% n6 m$ Q- while(!(USART_GetFlagStatus(USART3, USART_FLAG_TXE) == SET))
( W$ j7 S1 e( h8 { - {
% N+ l9 _' y3 ?6 i# M8 B2 ~' { - }
6 V' L8 I! G9 f2 f& ~' B. N - ) P2 i/ s* e0 q$ { U# a9 t" R
- return ch;6 B! r8 V* R3 Y, o, `
- }1 _$ ^2 a" }' r6 _% P) g
- #endif
# G6 k: y0 q* L; _
还有修改下IDE的设置,我的是用IAR,进到option->general option->library configuration下,把library从normal改为full,好了,下面使用printf输出数据就OK了,对于调试来说还是相当好用的。 , R5 j ~ ~6 [$ \# y# X c5 b* r
初始化设置: - void Uart_RccInit(void)# [+ U$ P; ~" d9 o0 x% j. t ~
- {
- p K9 ~# B0 X: W/ h% K8 D" u - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOBs);
% _& A& o4 r* Y" C. E - RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART3,ENABLE);0 l/ O, R" D' [& N% h
- }
% t9 u) c. d7 l9 \" Z9 ` - " {# K+ D* W& j, k6 g% V
- void Uart_GpioInit(void)
3 ?$ ^( A8 C; y$ y$ M; \ - {
! E" J' J, T1 z9 ~$ Z" K - GPIO_InitTypeDef GPIO_InitStructure;' T; a6 ?' V+ |5 `2 X& \8 m/ k8 r) J
-
: `5 M2 u! G$ F9 I* x( W6 \: i - //PB10作为US1的TX端,打开复用,负责发送数据6 |+ ^$ G6 h3 `; p0 ^
- GPIO_StructInit(&GPIO_InitStructure);
3 _9 V$ ~1 x4 H0 l' K& i r - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;6 P/ o# S8 l6 [. ` J
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;$ f0 F" ^. Z8 u" v/ v; z
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;//速度设置,不设置可能导致无输出( O; F" u+ x0 a* S8 e/ g
- GPIO_Init(GPIOB, &GPIO_InitStructure);
; z) S9 {; j i9 t+ X% @ - ~0 t- v# y! @+ |; d
- //PB11作为US1的RX端,负责接收数据; c4 |* q' x+ ~% w5 Y' Y# [. D1 L7 N
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11;/ ~% ]) l! Z J$ g. n
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;$ e: o: X0 Q& u" m2 {4 W
- GPIO_Init(GPIOB, &GPIO_InitStructure);8 P0 M, q8 O5 u3 V$ ^- h& ] k
- }0 O7 ~* r& b7 n, ~& ~
3 E! c8 n8 {' P4 i- void Uart_UartInit(void)& ~8 [4 R% e% Q* S, @; {
- {% M/ {9 D& l* c" a! K* _6 [; C# Z
- USART_InitTypeDef USART_InitStructure;
0 d2 R; b6 I4 t- J9 \ h - ! K9 O3 k2 y: M0 c- o
- USART_StructInit(&USART_InitStructure);( R) O3 r7 ?! x6 B& ~5 h3 z
- USART_InitStructure.USART_BaudRate = 9600;
3 [) R0 N0 z7 Y$ D* }, t - USART_InitStructure.USART_WordLength = USART_WordLength_8b;
! a7 v' _6 L! x: B - USART_InitStructure.USART_StopBits = USART_StopBits_1;0 L& z9 o. @9 V4 x
- USART_InitStructure.USART_Parity = USART_Parity_No;
9 V0 d0 O! n% Z" y - USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;8 z8 y' ?2 p# w" f, W* E
- USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;# ]; }' m7 v" {
- USART_Init(USART3, &USART_InitStructure);
4 K S; Z. n; _# V& o- z# l! W# \ - ( q6 m$ R. Y& f0 e! ]
- // USART_ITConfig(USART3, USART_IT_RXNE, ENABLE);
$ {7 E3 M# Y9 F" H - USART_Cmd(USART3, ENABLE);, `7 e9 p0 M, Y; k8 F
: E- s, ?# Q* X' j7 n" z- }
0 f% k* o! ? v# k7 E | 




 STMCU小助手
发布时间:2022-2-4 21:00
 微信公众号
 手机版