你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】如何在STM32上实现增量式PID转

[复制链接]
STMCU小助手 发布时间:2022-1-7 20:11
虽然PID不是什么牛逼的东西,但是真心希望以后刚刚接触这块的人能尽快进入状态。特地分享一些自己如何实现的过程。
  ?( ^4 `2 ~9 d4 O- l6 ~1 ~首先说说增量式PID的公式,这个关系到MCU算法公式的书写,实际上两个公式的写法是同一个公式变换来得,不同的是系数的差异。( E% K- f( @, q0 g7 L
资料上比较多的是:: Y# y* W* O4 m5 ?
' j4 [" V4 k/ }, F2 F

! Y, x) W" \) q/ J: P9 f1 U% m) h. ~& i还有一种的算法是:
* u5 L) Q7 k5 Z  e* F( X4 T. ^! q8 p! o% N
% K4 {" w+ e( K. U) p: v
这里主要介绍第二种,具体会分析比例、积分、微分三个环节的作用。
+ e9 ~( E  {) I) _7 Y0 E: `1 [3 C3 Q( {2 J# z! a& @5 g+ M
硬件部分:" k5 ^5 |, C) C2 k4 H
控制系统的控制对象是4个空心杯直流电机,电机带光电编码器,可以反馈转速大小的波形。电机驱动模块是普通的L298N模块。
5 h8 W4 L. I5 Z4 R: v芯片型号,STM32F103ZET6: R+ {) f6 U* K$ m$ w

: \* {! D0 Q4 z. h$ [- _5 V; D软件部分:
( g8 U" W4 [; }& DPWM输出:tiM3,可以直接输出4路不通占空比的PWM波" E; ^- ~4 @. _0 @
PWM捕获:STM32除了TIM6 TIM7其余的都有捕获功能,使用TIM1 TIM2 TIM4 TIM5四个定时器捕获四个反馈信号# q$ ?8 Q9 Q  m1 K9 x, j) Y
PID的采样和处理:使用了基本定时器TIM6,溢出时间就是我的采样周期,理论上T越小效果会越好,这里我取20ms,依据控制对象吧,如果控制水温什么的采样周期会是几秒几分钟什么的。# }9 o3 X3 i# p' i5 H
3 V; Q0 k8 O8 m8 r# {# [
上面的PWM输出和捕获关于定时器的设置都有例程,我这里是这样的:
6 b( D0 C8 Z1 \6 _" H- g& d* Y2 S( ?TIM3输出四路PWM,在引脚 C 的 GPIO_Pin_6 | GPIO_Pin_7 | GPIO_Pin_8 | GPIO_Pin_9输出
0 L" R. e5 {+ y6 R( g1 n, [6 d四路捕获分别是TIM4  TIM1  TIM2  TIM5   ,对应引脚是:  PB7 PE11 PB3 PA1! c# m5 S* J/ s0 v) _1 n
高级定时器tim1的初始化略不同,它的中断”名称“和通用定时器不同。具体的内容,请大家看一下我分享的代码就明白了。
4 \. E+ d/ Y0 _4 x( o$ G游客,如果您要查看本帖隐藏内容请回复: G- X) \: T5 l4 O$ ?# J% }
9 R7 E! ~: J2 ^/ q% ]
) F( I6 R: Z1 B& d; y& x
; ]. o# I  n6 P% S. X! d

9 i: ]9 L1 D) g: T& k主要讲解PID部分- t4 U# x" c) T5 \  l
准备部分:先定义PID结构体:6 A2 c2 G: d" Q/ F5 X/ k8 a2 j
  • typedef struct
  • {
  • int setpoint;//设定目标
  • int sum_error;//误差累计
  • float proportion ;//比例常数
  • float integral ;//积分常数
  • float derivative;//微分常数
  • int last_error;//e[-1]
  • int prev_error;//e[-2]
  • }PIDtypedef;
    ' }  r% v: d! c

. W- o6 z; w5 k* U复制代码
+ h$ t& y2 B# g% _! }+ n4 f( u( z
在文件中定义几个关键变量:( @3 P$ H: o- p7 ^2 X5 u6 V3 e
  • float  Kp =     0.32  ; //比例常数
  • float  Ti =                0.09 ; //积分时间常数
  • float Td =                0.0028 ;  //微分时间常数
  • #define T                  0.02 //采样周期
  • #define Ki     Kp*(T/Ti)        // Kp Ki Kd 三个主要参数
  • #define Kd                Kp*(Td/T)4 j& a2 V9 F. |, Y# z) Y, a! s

6 I- i, T, Z9 J. _[color=rgb(51, 102, 153) !important]复制代码
/ D8 B! S0 O0 v" ~4 V! m# a+ t
PID.H里面主要的几个函数:! @' ~1 q6 X. X. j5 r/ d
  • void PIDperiodinit(u16 arr,u16 psc);        //PID 采样定时器设定
  • void incPIDinit(void);                //初始化,参数清零清零
  • int incPIDcalc(PIDtypedef*PIDx,u16 nextpoint);           //PID计算
  • void PID_setpoint(PIDtypedef*PIDx,u16 setvalue);  //设定 PID预期值
  • void PID_set(float pp,float ii,float dd);//设定PID  kp ki kd三个参数
  • void set_speed(float W1,float W2,float W3,float W4);//设定四个电机的目标转速7 |/ m8 N% m: ?8 n+ t5 w+ I8 O
) H" a9 Y5 M; ~9 O# u1 E
[color=rgb(51, 102, 153) !important]复制代码
+ X6 j1 c' p9 e4 |

$ M7 p' p- s9 g* d7 r4 a8 IPID处理过程:
7 _! {7 l" E3 n) f1 N3 I- D1 o岔开一下:这里我控制的是电机的转速w,实际上电机的反馈波形的频率f、电机转速w、控制信号PWM的占空比a三者是大致线性的正比的关系,这里强调这个的目的是
8 e9 j$ A# X) J6 g( x2 v- x- _4 x因为楼主在前期一直搞不懂我控制的转速怎么和TIM4输出的PWM的占空比联系起来,后来想清楚里面的联系之后通过公式把各个系数算出来了。* {2 r6 `/ a+ c" o# r

1 U1 k& Z3 q) k2 c# I; j正题:控制流程是这样的,首先我设定我需要的车速(对应四个轮子的转速),然后PID就是开始响应了,它先采样电机转速,得到偏差值E,带入PID计算公式,得到调整量也就是最终更改了PWM的占空比,不断调节,直到转速在稳态的一个小范围上下浮动。
, K( O5 d  d  k% ~7 a5 ]6 i上面讲到的“得到调整量”就是增量PID的公式:' o# q# L7 \6 M+ g' j
  • int incPIDcalc(PIDtypedef *PIDx,u16 nextpoint)
  • {
  • int iError,iincpid;
  • iError=PIDx->setpoint-nextpoint;  //当前误差
  • /*iincpid=                                               //增量计算
  • PIDx->proportion*iError                //e[k]项
  • -PIDx->integral*PIDx->last_error          //e[k-1]
  • +PIDx->derivative*PIDx->prev_error;//e[k-2]
  • */
  • iincpid=                                                          //增量计算
  • PIDx->proportion*(iError-PIDx->last_error)
  • +PIDx->integral*iError
  • +PIDx->derivative*(iError-2*PIDx->last_error+PIDx->prev_error);
  • PIDx->prev_error=PIDx->last_error; //存储误差,便于下次计算
  • PIDx->last_error=iError;
  • return(iincpid) ;
  • }
    , s, t6 j% S* L* g& R- o" Z) b
/ ?4 N' d4 _, v* V( ^/ K
[color=rgb(51, 102, 153) !important]复制代码
7 m1 G# t0 a: U* _3 e, X
注释掉的是第一种写法,没注释的是第二种以Kp KI kd为系数的写法,实际结果是一样的。' x6 M- B1 G- d3 B) r, |
处理过程放在了TIM6,溢出周期时间就是是PID里面采样周期(区分于反馈信号的采样,反馈信号采样是1M的频率)( K; F: c; c) M4 w  a8 }0 C# b2 s3 M
相关代码:
1 i  q( d( O' _- k; V
  • void TIM6_IRQHandler(void)        //        采样时间到,中断处理函数
  • {
  • IF (TIM_GetITStatus(TIM6, TIM_IT_Update) != RESET)//更新中断
  •         {
  •         frequency1=1000000/period_TIM4        ; //通过捕获的波形的周期算出频率
  •         frequency2=1000000/period_TIM1        ;
  •         frequency3=1000000/period_TIM2        ;
  •         frequency4=1000000/period_TIM5        ;
  • /********PID1处理**********/
  •         PID1.sum_error+=(incPIDcalc(&PID1,frequency1));         //计算增量并累加
  •        pwm1=PID1.sum_error*4.6875  ;   //pwm1 代表将要输出PWM的占空比
  •           frequency1=0; //清零
  •      period_TIM4=0;
  • /********PID2处理**********/
  •          PID2.sum_error+=(incPIDcalc(&PID2,frequency2));         //计算增量并累加  Y=Y+Y'
  •          pwm2=PID2.sum_error*4.6875 ;   //将要输出PWM的占空比
  •         frequency2=0;
  •         period_TIM1=0;
  • /********PID3处理**********/
  •          PID3.sum_error+=(incPIDcalc(&PID3,frequency3));          //常规PID控制
  •         pwm3=PID3.sum_error*4.6875 ;   //将要输出PWM的占空比
  •         frequency3=0;
  •         period_TIM2=0;
  • /********PID4处理**********/
  •             PID4.sum_error+=(incPIDcalc(&PID4,frequency4));         //计算增量并累加
  •          pwm4=PID4.sum_error*4.6875 ;   //将要输出PWM的占空比
  •         frequency4=0;
  •         period_TIM5=0;
  •           }
  • TIM_SetCompare(pwm1,pwm2,pwm3,pwm4);             //重新设定PWM值
  • TIM_ClearITPendingBit(TIM6, TIM_IT_Update); //清除中断标志位
  • }8 \4 A0 ~) T$ ~

3 ~- t$ |2 Q) f$ }[color=rgb(51, 102, 153) !important]复制代码

% ~, k( ?2 b0 f+ A上面几个代码是PID实现的关键部分
& X& l& t2 x8 ?" h" Y; J7 A, C
* j2 ?' p' D9 K: l, g# I  g还有整定过程:
- Y) \8 @5 y6 r8 P' O+ h办法有不少,这里用的是先KP,再TI,再TD,在微调。其他的办法特别是有个尼古拉斯法我发现不适合我这个控制对象。
6 w. Q% X; y% ?$ @+ \先Kp,就是消除积分和微分部分的影响,这里我纠结过到底是让Ti 等于一个很大的值让Ki=Kp*(T/Ti)里面的KI接近零,还是直接定义KI=0,TI=0.
# L9 Z: U4 y! K! M$ H然后发现前者没法找到KP使系统震荡的临界值,第二个办法可以得到预期的效果:即KP大了会产生震荡,小了会让系统稳定下来,当然这个时候是有稳态误差的。6 W3 e; W* x: n7 N" i
随后把积分部分加进去,KI=Kp*(T/Ti)这个公式用起来,并且不断调节TI 。TI太大系统稳定时间比较长。0 J* U, a4 E: H1 O( N( v% S8 }
然后加上Kd        =Kp*(Td/T),对于系统响应比较滞后的情况效果好像好一些,我这里的电机反映挺快的,所以Td值很小。
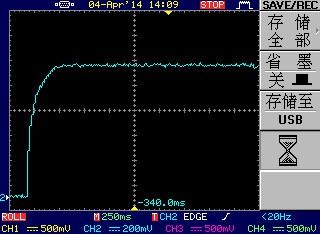
3 y$ H+ ^6 O8 X: q最后就是几个参数调节一下,让波形好看一点。这里的波形实际反映的是采集回来的转速值,用STM32的DAC功能输出和转速对应的电压,用示波器采集的。& q' q, l& M0 d" L5 }( X
最后的波形是这样的:
+ @* Z! p& A0 W$ v8 f$ S6 a! |% g, Y2 x# k
赞 收藏 评论0 发布时间:2022-1-7 20:11

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版