如题,送给自己做警醒。
2 {8 s+ D% Q: ?( T- B$ d& D b
# w% L; O0 b3 I8 T/ l- }注意:
# i# Y& k8 m" [: u+ s2 I
" |7 U4 u+ z8 ^: x6 Q& z如果stm32f2xx系列上面的网址的代码要做适当修改。
& f" {9 p! r* X6 O) ?- }以下说重点:stm32f2xx系列,在调试中对GPIO的初始化,切记选择GPIO_Mode_AF模式,即端口复用。$ t# a5 a, J& r c
e! ~7 A/ `2 ?; y3 j* R- u2 t
随后,要做端口映射处理,即调用:GPIO_PinAFConfig()函数。1 T Y5 k5 W8 \( J4 a- I
这2个方式不选择,timer是不会有反应的
$ K |) F, x6 x; Q& x5 A1 {) e+ B5 j E6 r' M' |9 \
本人是stm32f207,花了4天惨痛代价。, {9 N- |( _0 N+ P
+ B$ [3 t2 s8 S4 N
以下贴代码:
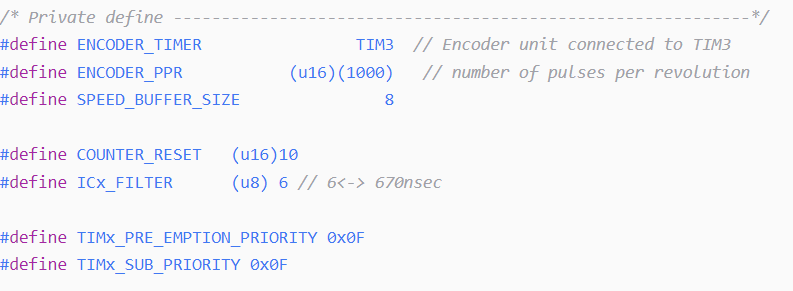
* A; ?) a/ l0 V* U( [- /* Private define ------------------------------------------------------------*/
+ t9 w% k- @$ @. @' H* K" n - #define ENCODER_TIMER TIM3 // Encoder unit connected to TIM3
1 \: p# \- k! ~ - #define ENCODER_PPR (u16)(1000) // number of pulses per revolution1 U9 J3 P( r, v' @- t$ T% N6 A! F( G
- #define SPEED_BUFFER_SIZE 8$ H1 p- ^9 M) O' [8 N$ U# u8 W
' ]0 h# F }2 q( a& S1 O7 ^6 Y- #define COUNTER_RESET (u16)10( ~ r, l$ V3 R) m5 h( [6 _
- #define ICx_FILTER (u8) 6 // 6<-> 670nsec
, K" r9 I; v0 R5 L, T
% {7 u! p/ f; \0 q5 a ~- A* s- #define TIMx_PRE_EMPTION_PRIORITY 0x0F
* q# W* ], P7 Q- R - #define TIMx_SUB_PRIORITY 0x0F
C- E r' ?! Y2 d9 R. m
4 l8 \7 Q* I' w: x# p8 u1 R- . Q7 v z/ |6 \: v) l; @7 f, Q4 C$ s
$ j* Q7 q# P: o- *******************************************************************************
$ n7 I1 ]: l8 Q6 _! o [ - * Function Name : ENC_Init
3 T U* e1 k) P% G7 a - * Description : General Purpose Timer x set-up for encoder speed/position
8 K& H) s6 p' X1 |$ r - * sensors
. V) k, E. l f, X, @" C' x - * Input : None
3 _ d. D; P4 }, P" g f - * Output : None! S$ s5 x% n7 ?5 M& f% l! [/ n. O
- * Return : None
5 C; L0 L$ M2 f- R - *******************************************************************************/6 O" A& x1 {" e" b' }& s
- void Encoder_Init(void)
$ O! @; V. D, x& _' D - { }7 ?: K! I4 N% c) h( E
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;0 u% a& I" O3 L' G! f! o T
- TIM_ICInitTypeDef TIM_ICInitStructure;
$ A2 I7 W& T" I2 K4 }3 m - 6 p; q6 c8 X& D
- /* Encoder unit connected to TIM3, 4X mode */
; }2 j9 n7 [' A5 B( n4 R - GPIO_InitTypeDef GPIO_InitStructure;1 A! w5 _8 u6 y
- NVIC_InitTypeDef NVIC_InitStructure;
- R: t) i% C6 [4 Z2 }* s# M - & l# k! i3 t8 ?
- /* TIM3 clock source enable */
. V+ l* @/ D) i L6 ~% f - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);
. @; H3 W4 E& t* m7 d( b% ] - /* Enable GPIOC, clock */
0 m6 Z* J( v1 W1 f H: W/ U4 r - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOC, ENABLE);/ F @: J+ Q5 K8 a
- //GPIO_Init8 o0 T6 h* B7 _" y
- GPIO_StructInit(&GPIO_InitStructure);
* n% [) G0 U0 ~1 @7 ~' x - /* Configure PC.06,07 as encoder input */
; u- Q3 g ]3 j4 \, j3 U - GPIO_InitStructure.GPIO_Pin = INTA_PIN | INTB_PIN;) }0 l o4 q% U0 v
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF; //这个地方注意
' w/ v% ^1 M' n; a) F - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;. I7 J/ V2 l% t1 e9 M: G
- GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_NOPULL;$ v ~; A/ x$ _$ L7 Z
- GPIO_Init(GPIOC, &GPIO_InitStructure);
' ^* X: f) t5 H. L; z" c
: Q% \! _' V% [6 h& Z8 J6 |! E+ \- /* Connect TIM3 pins to AF2 */ 0 e: _% c6 ?" X; F
- GPIO_PinAFConfig(GPIOC, GPIO_PinSource6, GPIO_AF_TIM3); //这个地方注意
* U0 m) a5 c' M/ N - GPIO_PinAFConfig(GPIOC, GPIO_PinSource7, GPIO_AF_TIM3); //这个地方注意
2 {+ X" P. v$ ~- L - ' [# r- i1 L) E' N2 `9 G
/ x* F, g* J$ r' B0 G F8 x0 J- /* Enable the TIM3 Update Interrupt */
. d0 ?/ U$ u# D3 O& C' F - NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn;; }. }& `3 d4 X: S: L/ Z8 T
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = TIMx_PRE_EMPTION_PRIORITY;
8 j2 Q3 C2 {" A9 S0 O) H% z - NVIC_InitStructure.NVIC_IRQChannelSubPriority = TIMx_SUB_PRIORITY;
3 @* g8 ]4 x# y/ s' K8 V+ O - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
4 o4 X4 F1 `9 X$ ~; h* [. ~ - NVIC_Init(&NVIC_InitStructure);
* |' [! v- `& a- @( E1 k8 D - . f$ X1 q# ~6 ^4 E1 c
- /* Timer configuration in Encoder mode */# c @5 c4 n# j6 H8 g- n; J
- TIM_DeInit(ENCODER_TIMER);
4 Z9 U. y7 Y# q1 A2 L. U. `: }/ Y) \ - TIM_TimeBaseStructInit(&TIM_TimeBaseStructure);
$ p, g2 K; `: C1 Q - & B: X5 w% w7 [* k; U/ V! e0 f
- TIM_TimeBaseStructure.TIM_Prescaler = 0x0; // No prescaling
1 D6 t; F. W; e0 f3 z; j - TIM_TimeBaseStructure.TIM_Period = 0x0F;//(4*ENCODER_PPR)-1; : j0 b' S7 m- c& U8 x. g6 m
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;
+ b6 H% Q, C7 s) ^ - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
' p- @$ {" ^' M- K2 l - TIM_TimeBaseInit(ENCODER_TIMER, &TIM_TimeBaseStructure);1 S+ s! i3 |! K; c/ [" R# {. c
& E% e8 X/ |# f, W5 e7 ]- X. Q- TIM_EncoderInterfaceConfig(ENCODER_TIMER, TIM_EncoderMode_TI1, # f) R1 n, v, l
- TIM_ICPolarity_Falling, TIM_ICPolarity_Falling);
0 u4 s: g9 @; e; ~5 X - TIM_ICStructInit(&TIM_ICInitStructure);
- Z* `7 g- R: R4 O - TIM_ICInitStructure.TIM_ICFilter = ICx_FILTER; //--?--8 \8 l, N- f% I! L) A; h
- TIM_ICInit(ENCODER_TIMER, &TIM_ICInitStructure);/ H7 i( d. W: b1 o4 |
3 `) w. s, U; _7 x) l, u% u- // Clear all pending interrupts
. M8 [& m. u' ` - TIM_ClearFlag(ENCODER_TIMER, TIM_FLAG_Update);
% H- \$ _2 }9 C6 s: i - TIM_ITConfig(ENCODER_TIMER, TIM_IT_Update, ENABLE);
\! K; ? S$ V" K ~2 | - //Reset counter
$ [% k9 J& z4 B9 \2 c N: c - //ENCODER_TIMER->CNT = COUNTER_RESET;
' N) |# N, E9 t/ R/ D
0 \. y0 }6 T# _- t- ENC_Clear_Speed_Buffer();
/ D. t) o- G% e- H1 P+ t
3 @! j8 S. f' R9 R* K- TIM_Cmd(ENCODER_TIMER, ENABLE);
6 | H. j# S- g9 R6 n3 X - }
* t0 @0 `* y; u& o" Q; | - ( i" ?: w/ p6 Q$ |% \
- /*******************************************************************************
; p S# I6 [! @/ O - * Function Name : TIM3_IRQHandler4 G3 N; T/ c3 @0 ~3 U- O z
- * Description : This function handles TIMx Update interrupt request.
8 G! K5 {* @9 F. X ^' B - Encoder unit connected to TIM3( ?4 }; p- k" ^% B N! X
- * Input : None
, m- @2 u9 x7 L, P6 K( k. k - * Output : None3 w! \# h; t* F8 c$ S( d- J/ S0 R
- * Return : None
# u: ~ b$ L: Z5 B0 I4 N - *******************************************************************************/3 {1 C0 U& c) D& X
- void TIM3_IRQHandler(void) ?( \* u, N2 Y& ^3 Z
- {
: d: A. t8 C3 \& x% G - /* Clear the interrupt pending flag */
& X* @6 s" Q. F" U - TIM_ClearFlag(ENCODER_TIMER, TIM_FLAG_Update);
3 A, k! d+ r H/ A: P
/ `3 W+ Z3 C/ D* ~3 y) c! S- } , U9 Q$ G9 P. V7 Y/ t
$ f3 ]. g V0 o
0 M' Z7 h0 H- B |





 STMCU小助手
发布时间:2021-12-2 15:53
 微信公众号
 手机版