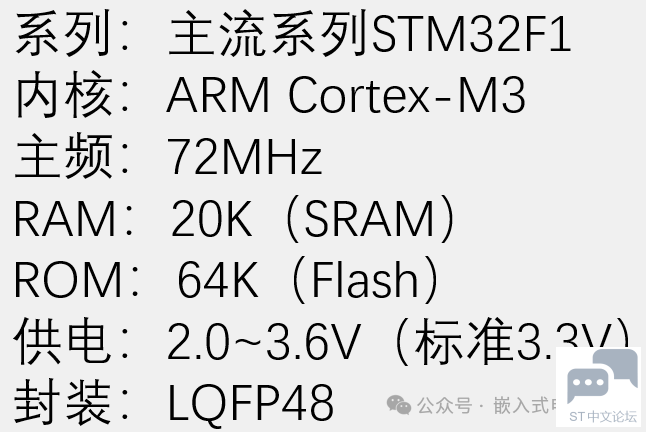
1:型号:STM32F103C8T6
2:系统结构: 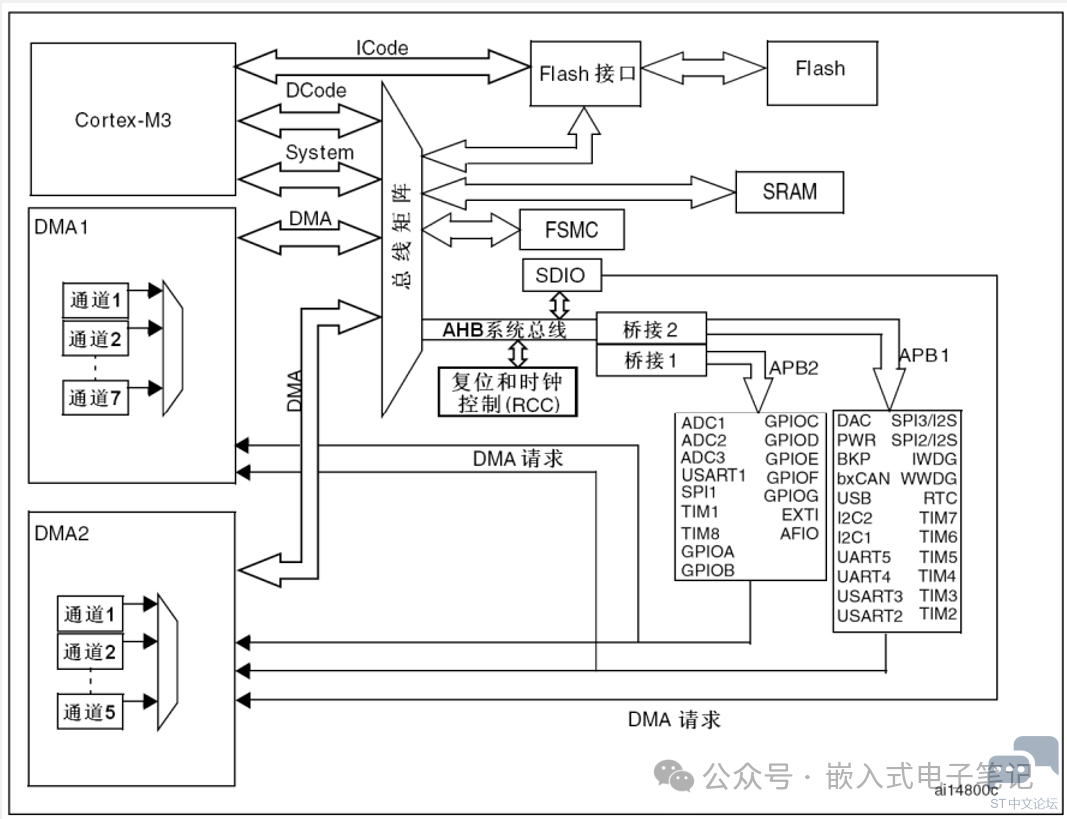
3:片上资源: 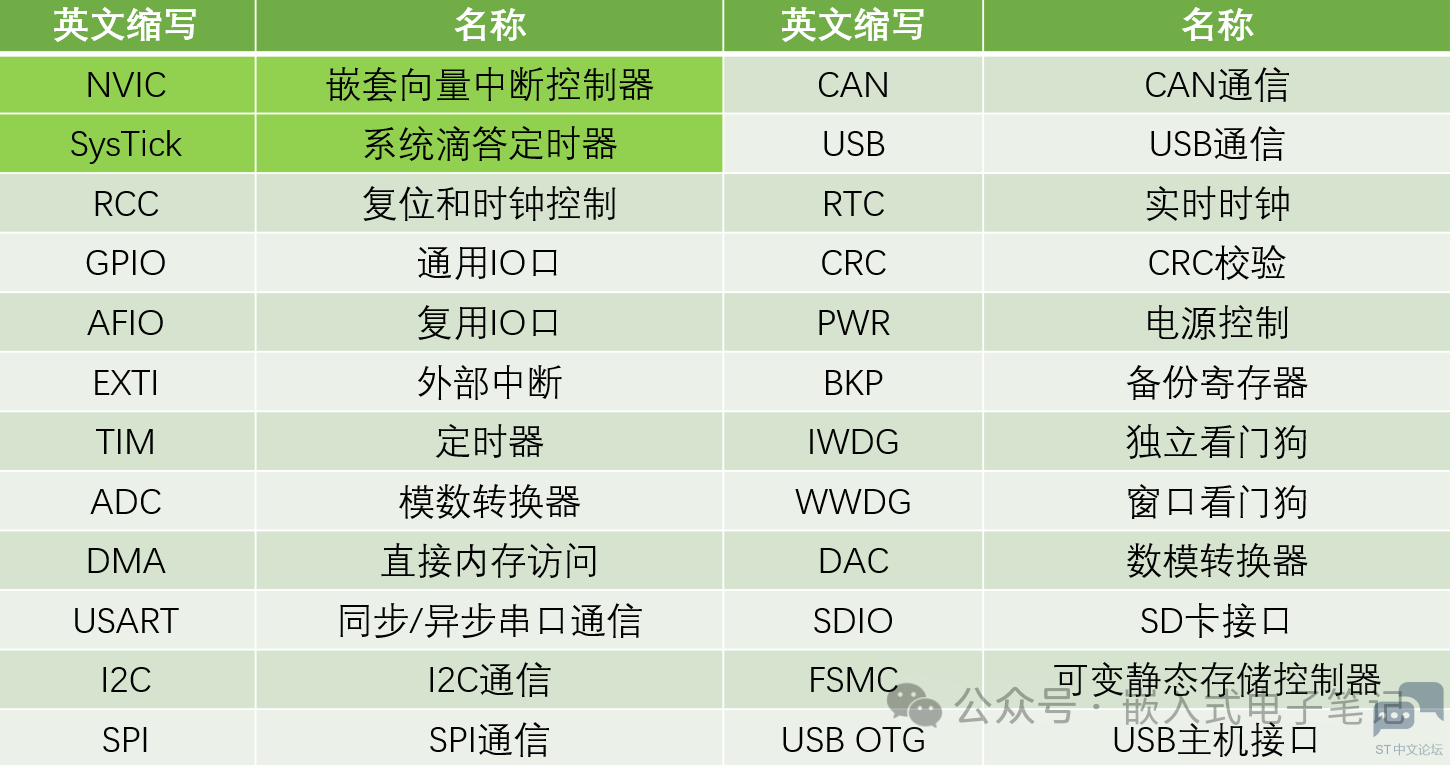
4:引脚定义: 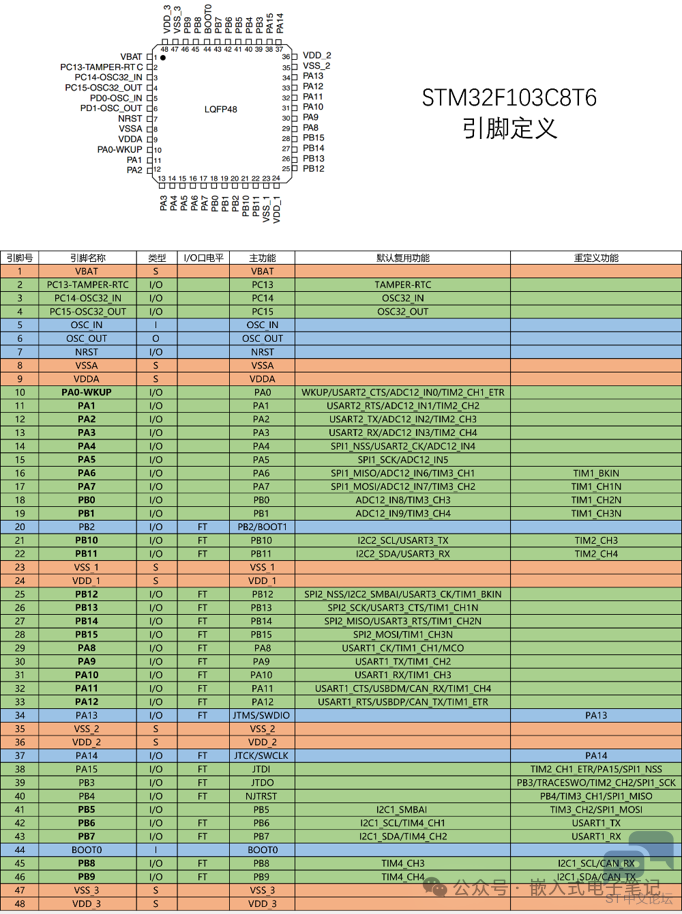
VBAT:备用电池供电引脚TAMPER:侵入检测(如果被拆解会引起电平变化进而清空数据)NRST:低电平复位引脚VSS:负极,接地 VDD:正极,接3.3V5:启动配置一般情况,从flash存储器开始执行程序。通过配置boot0/boot1引脚选择三种不同程序启动模式: 
系统存储器模式说明:串口下载,系统中存储的是一段bootloader程序,bootloader程序是接受串口数据刷新到主闪存中。这样就可以使用串口下载程序。6:最小系统电路: 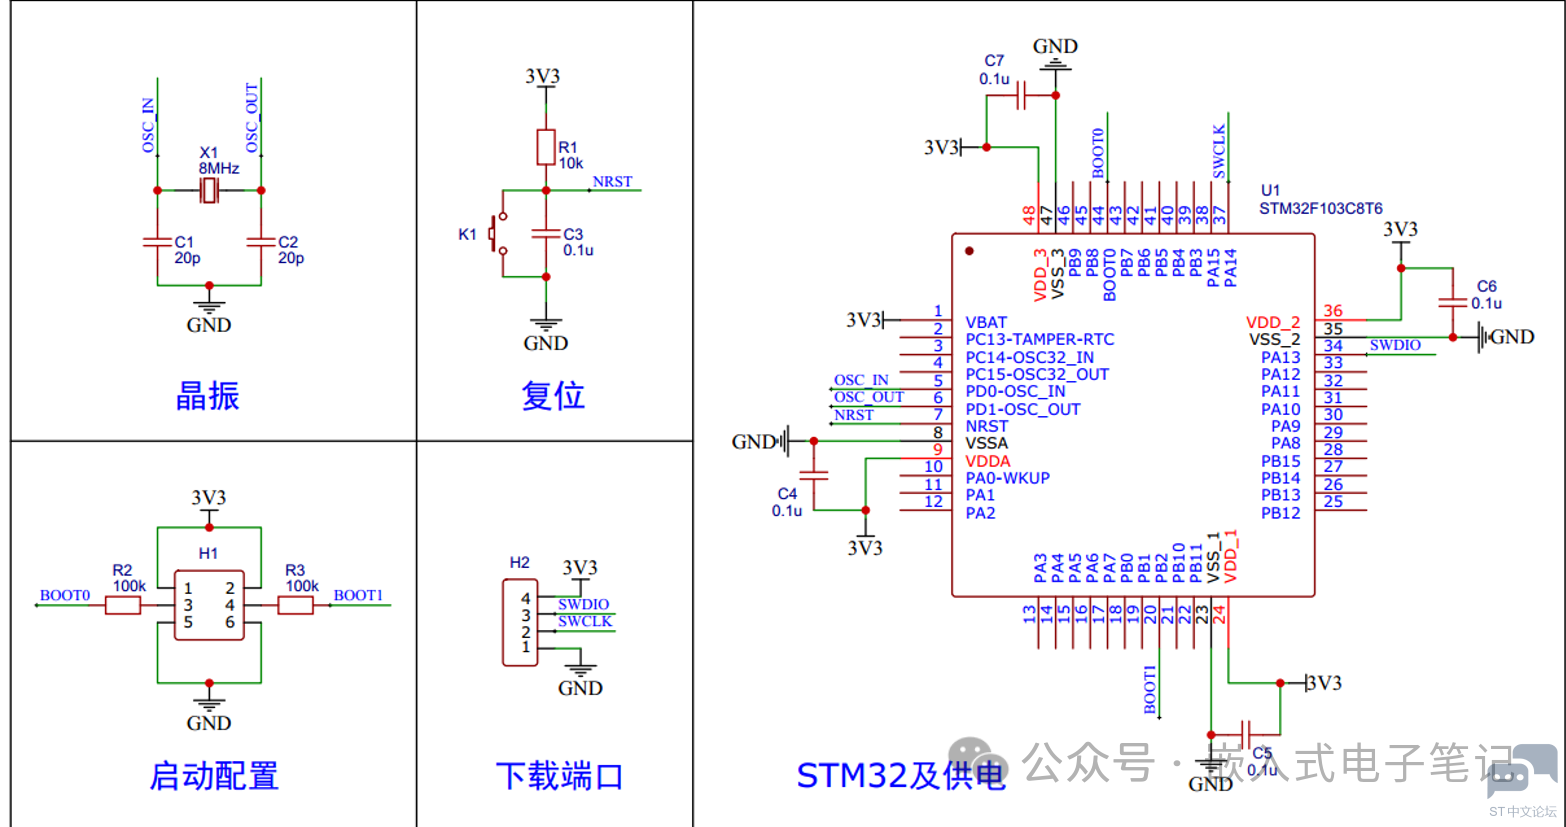
7:最小电路板: 
|
基于STM32F767通过cube配置:QSPI接口读写64M PSRAM+flash参考资料...
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
STM32F746G-DISCO移植lvgl9.0性能基准测试
STM32F745 USART1 Bootloader启动失败排查与解决的流程分析
如何在STM32和Arduino上实现卷积神经网络
STM32与51单片机差异一文速览
小白也能明白的STM32的低功耗与唤醒机制
STM32芯片命名规则
STM32 引脚到底有多少?为什么一个引脚能当好几个用?
入门嵌入式,为什么STM32是“优选起步”?
 微信公众号
 手机版