如题,送给自己做警醒。
2 | Z4 g3 y, s2 P5 y' _1 A- _2 M" n: {, ?. X
注意:
/ E7 n/ j* W" o9 o _: A
; J, Y7 H h- N2 o2 d2 I0 X如果stm32f2xx系列上面的网址的代码要做适当修改。
$ x2 R( c: Y3 h& a, | F# ^, R以下说重点:stm32f2xx系列,在调试中对GPIO的初始化,切记选择GPIO_Mode_AF模式,即端口复用。& e& r9 T- b/ \8 O% R( Q
U2 T+ d6 l* W
随后,要做端口映射处理,即调用:GPIO_PinAFConfig()函数。
2 Z: T" ^, T2 Z7 d8 h; K4 }% c8 H! p这2个方式不选择,timer是不会有反应的
! C( I4 O8 h' W. B* \9 X
4 B1 v0 t) o5 @本人是stm32f207,花了4天惨痛代价。, F0 m& |6 h/ B0 _1 ~
; Q4 n/ M# a0 Y2 J/ r% d5 _, P以下贴代码:
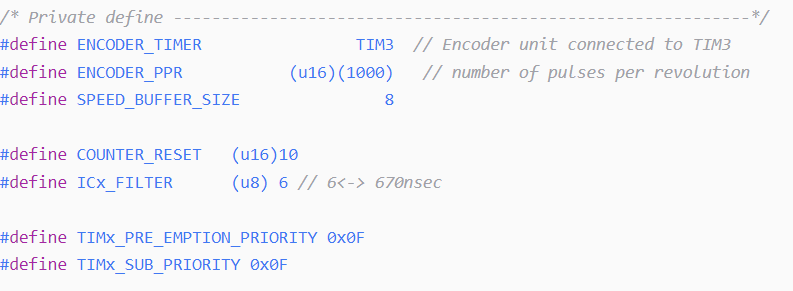
$ y/ G# L. d5 f5 ?6 p; ` @- /* Private define ------------------------------------------------------------*/+ A% b) u* L+ h& q' q, P
- #define ENCODER_TIMER TIM3 // Encoder unit connected to TIM34 |2 ]2 I: L8 g) Q) n
- #define ENCODER_PPR (u16)(1000) // number of pulses per revolution
2 n( s& l7 ` _! l - #define SPEED_BUFFER_SIZE 8
. S8 `+ B% T/ D% Z - ) `* Q! \3 P1 J7 r" \
- #define COUNTER_RESET (u16)100 y- A3 T6 v9 ?( d
- #define ICx_FILTER (u8) 6 // 6<-> 670nsec
' R6 g. n) V& C, N3 Z+ p! ~5 g
- l" h% x) [/ R7 g6 L b- #define TIMx_PRE_EMPTION_PRIORITY 0x0F
* c5 r, I3 L, [3 K% b - #define TIMx_SUB_PRIORITY 0x0F
( ]# W( U- j' K2 b$ N. Z1 j/ L
1 X8 z6 s; B9 `1 |/ p- 5 j f2 g, M/ U' r% R z8 {
" N: J5 o# W; z5 r5 B- *******************************************************************************
$ r- c% f5 b+ s# F1 q - * Function Name : ENC_Init. y/ H8 p+ B8 b
- * Description : General Purpose Timer x set-up for encoder speed/position " t. E6 f# g/ R5 b5 t9 S
- * sensors7 i+ T7 ]) q$ G0 B. `: y1 Z
- * Input : None" @0 k. a% x5 X; h
- * Output : None' _' \) C0 E7 r; ^% _. W* Z' k- F, Z) W
- * Return : None3 D8 ^: ]# y% ~3 e1 _
- *******************************************************************************/
! [, }% ^9 `4 q' G" I2 l9 m, X - void Encoder_Init(void)
( Y8 ]3 j; H* F- f6 v - {. V; e. U( l; e* s
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;# b( d5 W" h p# U- ^& d
- TIM_ICInitTypeDef TIM_ICInitStructure;/ s E2 U9 K* l/ a$ A# @: ~" M
) n& m2 {8 A" F; D4 j% F ]- /* Encoder unit connected to TIM3, 4X mode */
d7 O, K) _4 z4 u! `9 \ - GPIO_InitTypeDef GPIO_InitStructure;
, W7 x& v& R% I. Q: X1 N) n - NVIC_InitTypeDef NVIC_InitStructure;
5 b- o& F r, ]. g - " {2 [4 C' h& U" V6 H( a, S$ @9 d% K
- /* TIM3 clock source enable */% }# n* H' Z& d5 K1 c. D
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); ]/ x" w, _6 {6 u" h% x! [. f
- /* Enable GPIOC, clock */
" a% G2 T# ~+ @% | - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOC, ENABLE);* R' Y& U, y$ V' E' F
- //GPIO_Init
: n4 x* n5 v6 x/ a2 u6 A - GPIO_StructInit(&GPIO_InitStructure);
' S4 m* s6 b9 p; {/ d$ N - /* Configure PC.06,07 as encoder input */
j, \: G0 Z; a" } - GPIO_InitStructure.GPIO_Pin = INTA_PIN | INTB_PIN;
$ ?& U' E. b' o - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF; //这个地方注意8 X8 _: g1 u1 H. U9 {) _
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;" l' }$ w7 Q; |! |
- GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_NOPULL;7 t7 ? N( N; y) R7 O( C+ F9 N/ z
- GPIO_Init(GPIOC, &GPIO_InitStructure);
! x1 f2 w$ j2 x+ O
/ X- j: B3 w9 K" u: r/ g- /* Connect TIM3 pins to AF2 */ 7 C: m1 y9 D) V8 _( z
- GPIO_PinAFConfig(GPIOC, GPIO_PinSource6, GPIO_AF_TIM3); //这个地方注意
- o9 y" J5 o ^. e) A% ] - GPIO_PinAFConfig(GPIOC, GPIO_PinSource7, GPIO_AF_TIM3); //这个地方注意
6 T) d- m U L/ p# S
! p9 T& Q0 e* y- O
4 @, P d+ c0 j7 [# J, e, M; V8 {- /* Enable the TIM3 Update Interrupt */# p n) ?; F0 O) h" c& A) P3 m+ R4 p
- NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn;
0 U8 G8 W9 `+ x$ u - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = TIMx_PRE_EMPTION_PRIORITY;
( p* [* K, l, O- i - NVIC_InitStructure.NVIC_IRQChannelSubPriority = TIMx_SUB_PRIORITY;1 v2 P; [: C; O, K! Z2 z& _4 {
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;5 S5 ^2 B5 z* o. F+ F& z$ L% I
- NVIC_Init(&NVIC_InitStructure);6 F2 c8 R7 G( q9 f
7 a3 ^/ ^& ?# c$ @( c2 X- /* Timer configuration in Encoder mode */
& N6 }* _0 `. W! n. K" h - TIM_DeInit(ENCODER_TIMER);. x: N* n7 `" r J, o& y+ W- C% L
- TIM_TimeBaseStructInit(&TIM_TimeBaseStructure);' x1 X' C! D+ r% c+ t9 K t
* T, e; n7 L& a$ Q0 ~5 z- TIM_TimeBaseStructure.TIM_Prescaler = 0x0; // No prescaling - F. e. k' J$ q- Z. M+ Y+ I
- TIM_TimeBaseStructure.TIM_Period = 0x0F;//(4*ENCODER_PPR)-1; + H$ |& Q. ^& W- y' c# ~) ?
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;
6 J+ D" Y5 p" C/ e: O2 E1 V' J! d7 |7 y - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
* R! A0 {8 Q1 z7 X/ v3 `8 u# u+ B - TIM_TimeBaseInit(ENCODER_TIMER, &TIM_TimeBaseStructure);
4 F. H- D7 e: V# y
6 K _- ]$ T/ ]1 S/ J6 W- TIM_EncoderInterfaceConfig(ENCODER_TIMER, TIM_EncoderMode_TI1,
) Q& n' }1 C/ n3 v - TIM_ICPolarity_Falling, TIM_ICPolarity_Falling);! u/ V, f" q2 @+ v
- TIM_ICStructInit(&TIM_ICInitStructure);
& A4 U% h* j% {- L, M) a# y - TIM_ICInitStructure.TIM_ICFilter = ICx_FILTER; //--?--5 p" y/ @' k% o5 i5 o
- TIM_ICInit(ENCODER_TIMER, &TIM_ICInitStructure);
& R6 ^* x+ K; _! d+ {2 S" s1 ? - 1 @3 ~- r ?7 b$ h
- // Clear all pending interrupts
" Y& U) f6 u) U0 Z1 \0 o) A - TIM_ClearFlag(ENCODER_TIMER, TIM_FLAG_Update);3 {3 O% R. I9 G! B$ P0 _
- TIM_ITConfig(ENCODER_TIMER, TIM_IT_Update, ENABLE);7 J0 W; [: H# f. k2 d
- //Reset counter
2 H. l8 H- n4 N4 Y% R- q$ H - //ENCODER_TIMER->CNT = COUNTER_RESET;; z8 K6 e. x& F9 Y2 V0 }
( Q H7 H& l% t- ENC_Clear_Speed_Buffer();
5 u, ^) v, \( V& T7 A$ J9 f4 z) m - A( w8 N# `, D! x+ t5 R
- TIM_Cmd(ENCODER_TIMER, ENABLE); " M/ H+ {; _3 b6 m/ F' M0 g
- }9 T0 F3 X8 c8 G; n6 q
- / @/ B7 r: J' B
- /*******************************************************************************8 F, A! y( d; Z* u# a
- * Function Name : TIM3_IRQHandler
. X( |; m" U$ w8 N2 X+ r v - * Description : This function handles TIMx Update interrupt request.
. g+ S: j( A& H4 o& u5 A - Encoder unit connected to TIM3
* s3 R# G7 u6 S \$ \7 l8 R+ f4 X - * Input : None& C$ a! I: L% ^' o
- * Output : None
( r: h0 |' d1 }! u9 |/ W - * Return : None
4 i4 _! v9 `8 S2 F - *******************************************************************************/
, ^7 J8 b8 o# `" q3 O2 F - void TIM3_IRQHandler(void)
9 Q# f7 \* p1 V& m - {
8 W( Y! s2 B8 o" ?, q - /* Clear the interrupt pending flag */
: c$ d: G S; ?9 \9 r& s+ g - TIM_ClearFlag(ENCODER_TIMER, TIM_FLAG_Update);
# g0 G9 d* s6 _/ [1 X* F
6 x' i! \5 ]5 f* A. x$ J8 p- } H" K2 H9 G" i
- i0 b! M8 S0 C) b) |# Z
|





 STMCU小助手
发布时间:2021-12-2 15:53
 微信公众号
 手机版