1.使用keil5的注意事项. ?; a2 n( v; t+ ^' ]7 d
用STM32Cube生成程序驱动后 将程序写到以下范围内,以程序保证用STM32Cube重新生成工程后不被删除 。
* p/ k* e1 H3 q) U! i' g: S; g0 X- /* USER CODE BEGIN 1 */ //代码开始
4 p, J" f$ L/ J3 r( {" [1 [' G- k
1 g9 h( r4 [) M" E% `5 R0 G- /* USER CODE END 1 */ //代码结束
/ }) r. l/ n+ q- x& N- c( D2.HAL库延时函数6 z& ^! u% w1 J B$ d) l0 P
1、HAL库自带延时函数(毫秒,阻塞)
; m$ {- q! i' s! h8 `- HAL_Delay(x);+ W n+ n8 k/ @; Y% A
- 实际延时时间为(x+1)ms
HAL库函数为了防止无意义延时(即0ms延时)的产生,在HAL_Delay函数传入参数之后会对参数加1。 如果使用HAL库默认延时函数进行延时,实际延时时间将会比预期时间多1ms。换句话说,HAL_Delay函数至少会产生1ms的延时。
7 {, N5 x* k! c- N k- g: |7 @; R- X# ^8 r& x0 J# n! p4 @
2、重新定义延时函数,非阻塞式延时
0 n3 l* e f+ a" X4 V- void Delay_us(int16_t nus) 4 L7 i6 `4 T0 p! a* u/ q9 C% @+ ~* Z
- {% ?& T- T U; e
- int32_t temp;
+ U* _0 s7 x/ X9 u3 m k2 n - SysTick->LOAD = nus*9; //72MHz9 Y/ h" F2 ]( O2 d5 `) }4 i: z% d
- SysTick->VAL=0X00;
7 f; r, [: \$ C, a5 s9 ?: z - SysTick->CTRL=0X01;& Y) Z! k$ l' y$ ^0 v
- do
% Y# r0 Y- c9 C1 E/ n1 _; } - { 1 \7 i0 ~3 t; E- @ p/ ^9 x
- temp=SysTick->CTRL;
/ n/ E/ q# ]7 m0 l. H2 O6 I# [ - }
: M( x% \ s+ D- c+ H - while((temp&0x01)&&(!(temp&(1<<16))));
, F+ W0 O( p* J
* q% J$ k7 E8 O" S- H- SysTick->CTRL=0x00;
. T+ ?* ~0 G, L4 X - SysTick->VAL =0X00; % ^$ s' J! o1 X
- }
# n2 B7 Q- l" `6 G; R7 W9 e$ |$ f
3.HAL库配置GPIO7 Z7 f# H; ^+ t, Z' B! W
- void HAL_GPIO_Init(GPIO_TypeDef *GPIOx, GPIO_InitTypeDef *GPIO_Init);
" p6 p9 D: W* B5 n: K - void HAL_GPIO_DeInit(GPIO_TypeDef *GPIOx, uint32_t GPIO_Pin);
' w# L- z7 |2 d5 y7 C/ w - GPIO_PinState HAL_GPIO_ReadPin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin); //端口输入读取函数6 n6 O8 Z* }, g5 P
- void HAL_GPIO_WritePin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin, GPIO_PinState PinState); //端口输出控制函数
' [$ h' }1 t4 R6 B' R - void HAL_GPIO_TogglePin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin); //端口输出翻转函数 , ?/ [" H5 X5 B' C
- HAL_StatusTypeDef HAL_GPIO_LockPin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin);% F+ J3 }7 J0 k0 Y/ O0 G) s, {# `
- void HAL_GPIO_EXTI_IRQHandler(uint16_t GPIO_Pin); a1 B- V/ _( _. w. d8 Y3 v7 A0 N+ }
- void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin);
. J2 e' n& y4 x! n解释:
% d8 u6 y2 Q: P
2 q' P6 o, A0 g ]3 ~0 {HAL_GPIO_Init# F2 u( b# p6 Q: b" k2 p4 E7 Y
初始化我们需要用到的引脚的工作模式,包括具体引脚的工作速度、是否复用模式、上下拉等等参数。( d' c+ X5 a& Z4 r: f
- void HAL_GPIO_Init(GPIO_TypeDef *GPIOx, GPIO_InitTypeDef *GPIO_Init)
HAL_GPIO_DeInit
& M! Q8 S8 t- z# D/ q7 d. |+ A将初始化之后的引脚恢复成默认的状态–各个寄存器复位时的值' n. ]+ N( R# s! y2 l* n; k
- void HAL_GPIO_DeInit(GPIO_TypeDef *GPIOx, uint32_t GPIO_Pin)
& X( p7 v7 m, G* B1 c P - 例:HAL_GPIO_DeInit(GPIOA, GPIO_PIN_9|GPIO_PIN_10);
HAL_GPIO_ReadPin9 x# {: A) [" c' f" f% p
读取我们想要知道的引脚的电平状态、函数返回值为0或1。
+ l5 a+ u! H1 H) X) |- GPIO_PinState HAL_GPIO_ReadPin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin)
1 x, V# f" ~; b3 l- J4 N - 例:pin_State = HAL_GPIO_ReadPin(GPIOA, GPIO_PIN_9);
HAL_GPIO_WritePin) V* _# I8 k6 s0 B
给某个引脚写0或1,但是不要理解成,写1就是使能之类的意思,有些寄存器写1是擦除的意思* l2 ~6 B% m4 ?- U9 \& X2 R [; {
- void HAL_GPIO_WritePin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin, GPIO_PinState PinState)
`& C/ [$ ?) w, T - 例:HAL_GPIO_WritePin(GPIOF, GPIO_PIN_9,GPIO_PIN_RESET)
HAL_GPIO_TogglePin
1 N6 k: t+ \7 E; e翻转某个引脚的电平状态1 W s7 ^, }. v$ G9 d" M- D2 j
- void HAL_GPIO_TogglePin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin)2 {7 [5 N7 U% B7 l
- 例:HAL_GPIO_TogglePin(GPIOF, GPIO_PIN_9);
HAL_GPIO_LockPin
( I0 L; F2 e9 l9 X. O/ h如果一个管脚的当前状态是1,读管脚值使用锁定,当这个管脚电平变化时保持锁定时的值,直到重置才改变
$ Z' \! j+ U' o( A2 G( p! B- HAL_StatusTypeDef HAL_GPIO_LockPin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin)% z5 C: x3 \/ v1 ?% T7 s0 q
- 例:/ w; }& F4 b2 _- o. R
- HAL_StatusTypeDef hal_State;
' \6 t& u- o+ P1 K; q, K- e4 g - hal_State = HAL_GPIO_LockPin(GPIOF, GPIO_PIN_9);: X, e0 s$ k7 u4 Y
1 A: @% U6 f1 D$ J9 F" s- b; U
HAL_GPIO_EXTI_IRQHandler
1 f) A& G+ M( l* U+ G3 ~这个函数是外部中断服务函数,用来响应外部中断的触发,函数实体里面有两个功能,1是清除中断标记位,2是调用下面要介绍的回调函数。实际调用的是下边的中断回调函数
5 m0 l# P* c, Y$ m9 y- void HAL_GPIO_EXTI_IRQHandler(uint16_t GPIO_Pin)
' ]) U& H9 N# h! I& y m# \3 e" V; w - 例:HAL_GPIO_EXTI_IRQHandler(GPIO_PIN_3);
- P6 p0 y3 r, z0 Q$ k, W, C. ~/ GHAL_GPIO_EXTI_Callback
5 I4 G+ U' u2 g1 V! a' x中断回调函数,可以理解为中断函数具体要响应的动作。
4 r! m1 v1 d6 k* X% x9 e O1 y- void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
: [9 G' y* P* ?$ V2 z8 D" ^ - 例:HAL_GPIO_EXTI_Callback(GPIO_Pin);
1 I9 I0 O3 T9 O7 {5 s
7 e" K, \8 a8 g4.LED工程! o, L( Y( I, g6 P
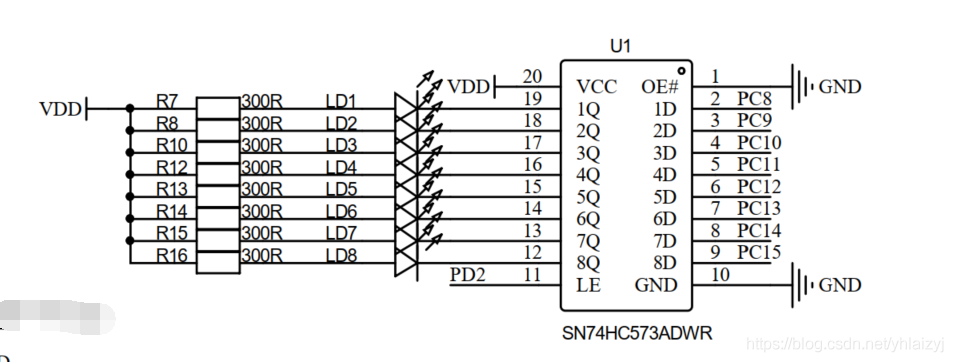
1.LED电路原理图
8 ~9 `$ l9 }' @8 j6 K& `$ [- N
' Q, @5 B7 `0 u+ I- q# H) K2 R! @! C5 @5 }$ n/ _5 U
" R, q" g% l" Z
2.GPIO_PIN_SET与GPIO_PIN_RESET
/ i: S9 U* y' N3 d* ^7 m% z" B ?4 N% B: G( `4 H
- void HAL_GPIO_WritePin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin, GPIO_PinState PinState)
& F4 j. i6 s$ _/ ^ - {' U& v. a, B3 r
- /* Check the parameters */9 m/ f8 S' T8 m! b
- assert_param(IS_GPIO_PIN(GPIO_Pin));+ P; N+ \$ I) k
- assert_param(IS_GPIO_PIN_ACTION(PinState));1 o8 W. E9 ~! ^1 S1 R/ i
- , V7 M! b4 e" g! I
- if (PinState != GPIO_PIN_RESET)/ i) o6 O( N: L1 s" j
- {9 H. J& W) w; c4 @
- GPIOx->BSRR = (uint32_t)GPIO_Pin;//如果是GPIO_PIN_SET,则将GPIO的BSRR寄存器低16位置为GPIO_Pin
' L& T( F& y% z7 Z) X' V, s1 d- M - }
) l+ q U, J( b- Q, i0 E - else
( x7 ?, ?* `7 W$ x, M4 m3 W - {
6 Q: s! f6 C7 w7 d% D$ S5 x5 v0 _ - GPIOx->BSRR = (uint32_t)GPIO_Pin << 16 ;//如果是GPIO_PIN_RESET,则将GPIO的BSRR寄存器的高16位置为GPIO_Pin3 ~: O3 W, e3 T& i/ K5 |
- }4 [- L9 }, a3 o3 t: m, u
- }
例如函数输入的参数是GPIOA、GPIO_Pin_1和GPIO_PIN_SET,则GPIOA->BSRR=((uint32_t)0x0002U);即把二进制0000000000000010转换为32位数赋值给BSRR,对应的GPIO_Pin_1管脚置高;
7 [6 o6 L' o/ v: L8 x
0 _0 k3 Z; ` c! f例如函数输入的参数是GPIOA、GPIO_Pin_1和GPIO_PIN_RESET,则GPIOA->BSRR=((uint32_t)0x0002U<<16);即把二进制数0000000000000010左移16位并转换为32位数赋值给BSRR,高16位对应的GPIO_Pin_1为1,对应管脚被清零,置低;5 X2 u9 t/ y8 B) B# i) V
- n5 k! i( F: U L3 |3.锁存器" |$ e5 ]5 a2 I- [
锁存使能(LE)输入和输出使能(OE)输入对于所有锁存器是公共的。& H7 v. @$ G9 K6 G
2 I/ _7 F# p9 m: b% iLE为高电平时,Dn输入端的数据进入锁存器。 在这种情况下,锁存器是透明的,即每当其对应的D输入改变时,锁存器输出就改变状态;
$ Y( a+ o/ ~% X( ]5 v& G# |当LE为低电平时,锁存器将存在于D输入端的信息存储在LE的高电平至低电平转换之前的建立时间;- b7 c# c& o9 w7 D; m( D4 c
当OE为低电平时,8个锁存器的内容在输出端可用;
% t3 g9 T( R( R/ i当OE为高电平时,输出变为高阻态关闭状态。OE输入的操作不会影响锁存器的状态。
7 G# y: s i$ R5 r4.用端口输出控制函数控制LED闪烁
) A* q$ W. h% A& I" `3 t) t
+ T- m& \5 o/ A9 u4 i, r: a* p0 V9 v- HAL_GPIO_WritePin(GPIOC,GPIO_PIN_8,GPIO_PIN_SET); //端口输出控制函数,PC8端口输出高电平,使LD1熄灭
5 u: N# S" s: L9 D; Z - HAL_Delay(300);) i" ^- I: R( E( Y7 N
- HAL_GPIO_WritePin(GPIOC,GPIO_PIN_8,GPIO_PIN_RESET);
' Y8 O) ~. C: z* ^+ P9 Z" X+ G" w - HAL_Delay(300);
5.用端口输出翻转函数控制LED闪烁 S O6 ~9 J/ |6 |$ H% F
- HAL_GPIO_TogglePin(GPIOC,GPIO_PIN_8); //端口输出翻转函数
! W. e3 D; R; l$ p% A& s - HAL_Delay(300);
6.使用锁存器- HAL_GPIO_WritePin(GPIOD,GPIO_PIN_2,GPIO_PIN_SET); //锁存器输出高电平1 [) X7 N* s5 f0 V, y2 o/ ^" h0 G
- HAL_GPIO_TogglePin(GPIOC,LD1_Pin); //端口输出翻转函数
" `6 j' C! ~$ h/ X - HAL_Delay(300);- b$ d2 |7 G0 D9 h( k2 J0 P; w
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET); //锁存器输出低电平
1 I" M5 j" c0 `. n6 b8 \" b7.LED跑马灯
9 e; c/ |; n6 R( J1 \/ d/ z2 s% D8 ^9 P+ b& `. r) n5 T
- #define DELAY_TIME 1004 ~" k* o# u5 I9 `; O
- void LED_test(void)
m! j) {; F" E; l - {
; b" F$ o2 a, y2 D1 K8 n* ` - HAL_GPIO_TogglePin(GPIOC, LD1_Pin);9 N% y# b# E# Z& I5 Q
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);& S) k6 b* d8 k( b) v& ^# p* ~
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);
0 c, g: P, B) H- `% @! `- e9 C/ E - HAL_Delay(DELAY_TIME);0 p& N- F; v7 B1 C2 c7 O+ g7 w
-
3 {9 v3 Q2 X" Q+ t - HAL_GPIO_TogglePin(GPIOC, LD2_Pin);
+ [ S9 `% q9 d' v0 Z& n - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);
; t q7 l# j- P - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);
# s! r# R1 S; E' q) a$ D+ b2 d - HAL_Delay(DELAY_TIME);9 P1 p w5 }4 |; S$ P
-
8 n' K7 E3 t+ S, p+ R9 K c - HAL_GPIO_TogglePin(GPIOC, LD3_Pin);7 P* c. p" W4 ?* d$ `
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);. b# O0 R i; g* a3 x
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);4 A! @; T O1 V$ k6 i" q2 ~: ]" z: Z1 f
- HAL_Delay(DELAY_TIME);0 x, d. f9 {5 z4 c
- 3 w; T8 e9 T" }9 {' h
- HAL_GPIO_TogglePin(GPIOC, LD4_Pin);* s' v; s7 x1 ?* O
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);: f8 Y M. ?; ?7 z
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);
( f7 h, A9 |8 u6 \8 A: D - HAL_Delay(DELAY_TIME);
0 F6 Q. c. b+ [" A9 o* X -
! V) z, A, E# ? O - HAL_GPIO_TogglePin(GPIOC, LD5_Pin);8 X$ P1 Y' b8 ~( H) m) O) ^: R
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);9 `, @3 D+ K3 I: L0 W$ T' @
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);" @, g7 z4 U+ a( l) g0 u
- HAL_Delay(DELAY_TIME);
& {' Z, x! ~$ v1 o) w2 ? - ) _9 p1 K* U4 m4 I; g
- HAL_GPIO_TogglePin(GPIOC, LD6_Pin);
e5 M. i Z4 I; v! f; P! S - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);: Y+ p+ P' V; t1 t: l2 i: \
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);
) r7 x% H* g2 O- V2 x - HAL_Delay(DELAY_TIME);
. l! G: C2 r% J. e9 Z -
' r* Z u J7 n* h' f - HAL_GPIO_TogglePin(GPIOC, LD7_Pin);
7 s+ r2 j, V( N - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);3 W/ L1 ]! z3 u2 d
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);1 K4 F. l, o+ b( \! i( _$ q
- HAL_Delay(DELAY_TIME);! p; I2 ]$ h! x8 N- v
-
% D, Z4 `' [# M. U - HAL_GPIO_TogglePin(GPIOC, LD8_Pin);
+ }9 X+ r9 D2 T1 u( ]6 M - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);& z6 K3 z; D) y1 i' C H8 p
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);4 r X* d2 i7 M
- HAL_Delay(DELAY_TIME);
# u0 u! L1 a f. g6 w! j* n - }
" \3 w( V1 x ~6 H0 b! D: |
& N* \) C7 [) X! a+ x* K
( d7 l. H' Y& e$ {
( U G$ B' q% l8 ` |





 STMCU小助手
发布时间:2021-12-8 22:00

 微信公众号
 手机版