1.使用keil5的注意事项
& O! |) e. D" A9 {. b% k S. U用STM32Cube生成程序驱动后 将程序写到以下范围内,以程序保证用STM32Cube重新生成工程后不被删除 。
& ^5 Y, B4 O, n$ D- /* USER CODE BEGIN 1 */ //代码开始5 g$ l z6 J( X
+ p5 i$ e8 K8 L# y* f2 I- /* USER CODE END 1 */ //代码结束
2.HAL库延时函数
& o' s# j8 w% }; A# R; S1、HAL库自带延时函数(毫秒,阻塞)
" Y7 ]2 Y- @/ T( u& z! J- HAL_Delay(x);
. z& Y# Z B# z9 }4 J, ]. ]2 K: m - 实际延时时间为(x+1)ms
HAL库函数为了防止无意义延时(即0ms延时)的产生,在HAL_Delay函数传入参数之后会对参数加1。 如果使用HAL库默认延时函数进行延时,实际延时时间将会比预期时间多1ms。换句话说,HAL_Delay函数至少会产生1ms的延时。
4 r! B: ]! f4 h# L) ?; {/ Z$ m- a6 h& {( l
) n$ r8 I" k5 C: a2、重新定义延时函数,非阻塞式延时
/ o, l. h" t0 [8 ^/ [# k( |- void Delay_us(int16_t nus)
) |0 d! q( A7 n# Z" w% v- j - {) T( P, a7 t5 d
- int32_t temp; % |* h/ A: f' u- P6 r& p9 Z1 V
- SysTick->LOAD = nus*9; //72MHz; E+ S3 f r4 P G7 Z. j
- SysTick->VAL=0X00;4 D4 b5 u/ P6 R+ E7 ?' L! @& ?( Z2 O
- SysTick->CTRL=0X01;6 w8 q4 R: j- q9 |, s
- do + J( w$ W5 W: Y: X% y/ u
- { $ m5 D( E) h0 I4 f) V; d; K, ^( e. B
- temp=SysTick->CTRL;
* P% e0 e7 Y f4 T! Z. k0 B - }# T4 U: c" R- y0 M
- while((temp&0x01)&&(!(temp&(1<<16))));5 o7 X' B3 `4 `+ m* P
- 9 o2 }, v8 i9 M. @; J7 i
- SysTick->CTRL=0x00; 9 V1 X& T" p6 u2 l: K% [0 E
- SysTick->VAL =0X00; 5 M9 _4 y& o: {& Y& r" E2 _
- }, y$ l0 S' o1 _' A# g2 S% `/ I/ Q6 j
& L9 p, K# B( v* Z3.HAL库配置GPIO- @: g1 Z& d6 `+ b% s0 y/ {5 z
- void HAL_GPIO_Init(GPIO_TypeDef *GPIOx, GPIO_InitTypeDef *GPIO_Init);
# }9 j$ D( x# x6 V% [ - void HAL_GPIO_DeInit(GPIO_TypeDef *GPIOx, uint32_t GPIO_Pin); O' g y/ J, R I6 k! p2 v* D
- GPIO_PinState HAL_GPIO_ReadPin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin); //端口输入读取函数; k* f% A4 t) e4 u/ E7 _
- void HAL_GPIO_WritePin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin, GPIO_PinState PinState); //端口输出控制函数
+ n+ q% J& x& z8 c+ d& s - void HAL_GPIO_TogglePin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin); //端口输出翻转函数 0 P3 m0 w/ r: E% ]; a
- HAL_StatusTypeDef HAL_GPIO_LockPin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin);
. g$ N1 e3 |" r7 _; V - void HAL_GPIO_EXTI_IRQHandler(uint16_t GPIO_Pin);9 m, V7 j4 a7 ]( J4 p
- void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin);
3 k. C# \" c- \' S- ^0 `解释:
d, A5 |# M" M2 F% c s9 V; q+ Y( h
HAL_GPIO_Init
: N# \1 v5 D0 l! s' s初始化我们需要用到的引脚的工作模式,包括具体引脚的工作速度、是否复用模式、上下拉等等参数。
$ |7 k( t! K$ c. C# g/ @- void HAL_GPIO_Init(GPIO_TypeDef *GPIOx, GPIO_InitTypeDef *GPIO_Init)
2 Q% x0 i8 |' T$ k) `9 uHAL_GPIO_DeInit" C! U; F0 i3 M% Z3 S p4 N6 [
将初始化之后的引脚恢复成默认的状态–各个寄存器复位时的值, S. b) o0 p+ j$ m: i u+ M: ~! ~
- void HAL_GPIO_DeInit(GPIO_TypeDef *GPIOx, uint32_t GPIO_Pin)
6 b/ Z: i% ?5 [7 s; R - 例:HAL_GPIO_DeInit(GPIOA, GPIO_PIN_9|GPIO_PIN_10);
HAL_GPIO_ReadPin
3 G) s$ p) k, l# R7 {. F* V读取我们想要知道的引脚的电平状态、函数返回值为0或1。9 h3 \9 S- d7 K' m
- GPIO_PinState HAL_GPIO_ReadPin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin)' E T8 ?! ]7 E* }
- 例:pin_State = HAL_GPIO_ReadPin(GPIOA, GPIO_PIN_9);
F% Q6 i ^8 Q [' ?HAL_GPIO_WritePin
7 b% b- J0 l0 }+ ]2 \- D给某个引脚写0或1,但是不要理解成,写1就是使能之类的意思,有些寄存器写1是擦除的意思/ I7 _) \3 f0 r0 l4 s, w; w
- void HAL_GPIO_WritePin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin, GPIO_PinState PinState)7 A; [! f9 V( K1 S t
- 例:HAL_GPIO_WritePin(GPIOF, GPIO_PIN_9,GPIO_PIN_RESET)
! C0 x- s: r: {0 ]( KHAL_GPIO_TogglePin: I& M/ ?* F; i. X: o
翻转某个引脚的电平状态- r- F( A# X4 v7 l
- void HAL_GPIO_TogglePin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin)
- g, B# T5 u% j/ q' m+ b" V - 例:HAL_GPIO_TogglePin(GPIOF, GPIO_PIN_9);
HAL_GPIO_LockPin0 C3 e2 ]; t4 X- c, f K
如果一个管脚的当前状态是1,读管脚值使用锁定,当这个管脚电平变化时保持锁定时的值,直到重置才改变+ V0 ?- e! z, ^+ J* y
- HAL_StatusTypeDef HAL_GPIO_LockPin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin)
. |- e" T, m4 F& A - 例:
, i2 _. @4 h: K) e/ n4 u - HAL_StatusTypeDef hal_State;
! D- o/ p8 T# o$ J' N - hal_State = HAL_GPIO_LockPin(GPIOF, GPIO_PIN_9);
6 l1 q9 L8 `3 K( [
2 G; t( c! A1 u9 `
( y; o5 W. ?+ u4 ]& tHAL_GPIO_EXTI_IRQHandler
) C( @- l9 [' o7 F% a [这个函数是外部中断服务函数,用来响应外部中断的触发,函数实体里面有两个功能,1是清除中断标记位,2是调用下面要介绍的回调函数。实际调用的是下边的中断回调函数
9 x$ |0 ]6 ^* \- void HAL_GPIO_EXTI_IRQHandler(uint16_t GPIO_Pin)
0 m( U/ K2 r# u1 y - 例:HAL_GPIO_EXTI_IRQHandler(GPIO_PIN_3);
HAL_GPIO_EXTI_Callback
/ l1 I* k. a7 ]3 o中断回调函数,可以理解为中断函数具体要响应的动作。
8 N7 e4 `; J; G6 q# I8 d9 H2 A- void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
* E' J- S% j2 K' L ?) B6 T" h n - 例:HAL_GPIO_EXTI_Callback(GPIO_Pin);
1 u+ F4 o0 H/ ^1 t. W
4.LED工程
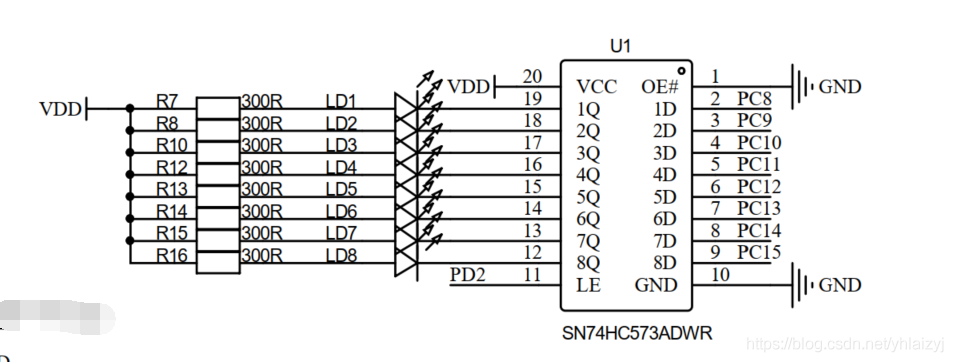
* g2 b% ?8 F9 @0 ~1.LED电路原理图
5 c( P+ q3 C7 n. e' s
" I' A N% D( u+ u Y$ N# R7 {& M8 ~ W) M" K" s* `7 Y
' ^9 z/ [% T: _
2.GPIO_PIN_SET与GPIO_PIN_RESET w/ o2 |" `& ]: a/ n) j" W+ X
2 a0 F0 j' `( n. i4 J
- void HAL_GPIO_WritePin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin, GPIO_PinState PinState)3 z+ ?7 O" X6 S7 [
- {
! v9 J- n' @! z4 l" z9 k+ R - /* Check the parameters */& ]+ M# w. `( {: U+ Q5 ?
- assert_param(IS_GPIO_PIN(GPIO_Pin));+ e X3 d, R$ q- ^) p
- assert_param(IS_GPIO_PIN_ACTION(PinState));' @! @! O0 v' \" T/ C% x
- 0 f& ~9 J$ _$ U5 k$ U
- if (PinState != GPIO_PIN_RESET)
7 \- t: G7 F( [, Y - {5 z% c2 I3 E+ Q
- GPIOx->BSRR = (uint32_t)GPIO_Pin;//如果是GPIO_PIN_SET,则将GPIO的BSRR寄存器低16位置为GPIO_Pin0 v; ?9 ]5 W" J) L' Q/ J9 L
- }! B' U4 M) U+ g+ w, }" {
- else
4 n- T' Y) j8 f1 V0 n$ \: N+ } - {7 n, C4 l8 C V: b! P& R3 ]- @
- GPIOx->BSRR = (uint32_t)GPIO_Pin << 16 ;//如果是GPIO_PIN_RESET,则将GPIO的BSRR寄存器的高16位置为GPIO_Pin. s0 H. ~3 ^$ M! f- j
- }2 q0 x) g8 x t" g
- }
例如函数输入的参数是GPIOA、GPIO_Pin_1和GPIO_PIN_SET,则GPIOA->BSRR=((uint32_t)0x0002U);即把二进制0000000000000010转换为32位数赋值给BSRR,对应的GPIO_Pin_1管脚置高;# r3 _! l2 m+ g& k+ l9 s
4 e" c* L9 B: m i! [8 b$ W例如函数输入的参数是GPIOA、GPIO_Pin_1和GPIO_PIN_RESET,则GPIOA->BSRR=((uint32_t)0x0002U<<16);即把二进制数0000000000000010左移16位并转换为32位数赋值给BSRR,高16位对应的GPIO_Pin_1为1,对应管脚被清零,置低;0 l% X m% ~$ P' Y: |- ~3 ]
+ u5 t8 X" E: L& x Z) A* l
3.锁存器
2 Z# p) w* E. D锁存使能(LE)输入和输出使能(OE)输入对于所有锁存器是公共的。) _( m8 H7 D) A9 U8 a# ~2 a7 a5 d% O
/ U- h9 o2 J4 ]0 c6 ]
LE为高电平时,Dn输入端的数据进入锁存器。 在这种情况下,锁存器是透明的,即每当其对应的D输入改变时,锁存器输出就改变状态;
# D: j0 V' k; G# z当LE为低电平时,锁存器将存在于D输入端的信息存储在LE的高电平至低电平转换之前的建立时间;
( \! A* p- w( k当OE为低电平时,8个锁存器的内容在输出端可用;
! j1 ^0 S- L6 d( M3 i- f当OE为高电平时,输出变为高阻态关闭状态。OE输入的操作不会影响锁存器的状态。
7 D5 B: r0 q8 M% P0 {: W. c( V0 E4.用端口输出控制函数控制LED闪烁
: x5 I+ |* j+ j1 [; a, L+ Z3 i; T4 n" A
- HAL_GPIO_WritePin(GPIOC,GPIO_PIN_8,GPIO_PIN_SET); //端口输出控制函数,PC8端口输出高电平,使LD1熄灭/ \' k4 I, r4 Z0 n/ E/ y1 I
- HAL_Delay(300);
9 |8 G9 N D' X m- i# v - HAL_GPIO_WritePin(GPIOC,GPIO_PIN_8,GPIO_PIN_RESET); 3 |+ h1 r) b9 V e0 J+ u/ n
- HAL_Delay(300);
5.用端口输出翻转函数控制LED闪烁
# F; ~) `' U a" s, h! n- HAL_GPIO_TogglePin(GPIOC,GPIO_PIN_8); //端口输出翻转函数
1 e- ~ A5 ^* Y7 U - HAL_Delay(300);
6.使用锁存器- HAL_GPIO_WritePin(GPIOD,GPIO_PIN_2,GPIO_PIN_SET); //锁存器输出高电平0 x! z( p7 U! s; _( Y
- HAL_GPIO_TogglePin(GPIOC,LD1_Pin); //端口输出翻转函数 , Z) f. `5 t( A- p) k5 @
- HAL_Delay(300);
9 N% }) O( S: e8 J - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET); //锁存器输出低电平
7.LED跑马灯
( Q4 {& v( Q% L$ `$ d. K6 a2 G
3 J/ \7 H; L6 m0 B9 a7 |/ B- #define DELAY_TIME 100
5 x" i6 c# J2 v T2 M% I, |" U - void LED_test(void)
* K! X8 _5 j( Y - {( l$ B* z+ x0 }8 v5 _6 D
- HAL_GPIO_TogglePin(GPIOC, LD1_Pin);
4 R7 g- j& t$ p3 V' e - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);8 [# {3 V! O, `0 V
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET); R$ n6 L2 J: `+ j8 t# `
- HAL_Delay(DELAY_TIME);
- f8 p2 `& h7 S+ r. |! M2 f -
# q. C+ ~1 s; k5 j# q, y$ v - HAL_GPIO_TogglePin(GPIOC, LD2_Pin);) t4 I; g7 n s1 v1 H
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);
1 c4 n4 i9 Z' S! c% }6 q - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);
& G' S- e0 Y8 W5 b5 b+ Z1 z: X - HAL_Delay(DELAY_TIME);. Z7 }9 d8 X4 p* c
-
* K0 D i- \2 S0 S# X2 w$ g& w1 M: @$ R - HAL_GPIO_TogglePin(GPIOC, LD3_Pin);( A3 I: a; Y- H! O: W5 |; `
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);
* S& l) R ^! M$ a1 N, J; m' D( \ - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);! \9 v& x0 L9 K# l
- HAL_Delay(DELAY_TIME);
1 w) N1 [5 e0 |/ u - 0 L5 P Q# a1 c6 w# G
- HAL_GPIO_TogglePin(GPIOC, LD4_Pin);
. x4 ~* T: D. @ - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);0 Z# q4 K2 d. J6 G! z
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);
3 i* `* `- u! X( ^) l8 [* P - HAL_Delay(DELAY_TIME);- {# }9 L$ i3 G5 ~* I& V0 |* z; F
-
( Z; l# S7 `5 v2 K/ Q: O - HAL_GPIO_TogglePin(GPIOC, LD5_Pin);
]! i% ?0 p, J2 a - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);
1 }8 ?+ q8 i+ p, }+ d6 ~! p, M - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);
, Y. h" ]! y" r1 j- r - HAL_Delay(DELAY_TIME);' ?7 W9 v! @1 i" o/ q
- 0 U d1 P+ H2 q$ W% V) U
- HAL_GPIO_TogglePin(GPIOC, LD6_Pin);
1 s6 l# h% n% t+ h2 _ - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);+ N" S3 N9 q9 ?6 T
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);
# Q& ~; R' Y8 _! f - HAL_Delay(DELAY_TIME);' [5 }! K7 y: E
-
* V2 { A6 V# S - HAL_GPIO_TogglePin(GPIOC, LD7_Pin);1 c" u2 E4 K3 C% L7 N
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);2 c1 H: m+ x# p# l/ F
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);
% q* i6 E+ W% X - HAL_Delay(DELAY_TIME);+ e. ^4 M0 {- i2 P
- 4 r+ P0 [! {7 o
- HAL_GPIO_TogglePin(GPIOC, LD8_Pin);7 t: \$ ?7 n0 N) k
- HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_SET);
* d% R9 A. r6 a6 b: c9 O - HAL_GPIO_WritePin(GPIOD, GPIO_PIN_2, GPIO_PIN_RESET);" `; b( N o& ]2 S* a9 n
- HAL_Delay(DELAY_TIME);
6 c8 G; K0 W+ R' g5 f/ c - }6 l: Z2 ?3 O$ v& q$ e- l
- ) f" S6 C" K" K
) v( S& M6 H1 g) ~7 A. F6 e: f. e& m$ Q7 R% m
|





 STMCU小助手
发布时间:2021-12-8 22:00

 微信公众号
 手机版