|
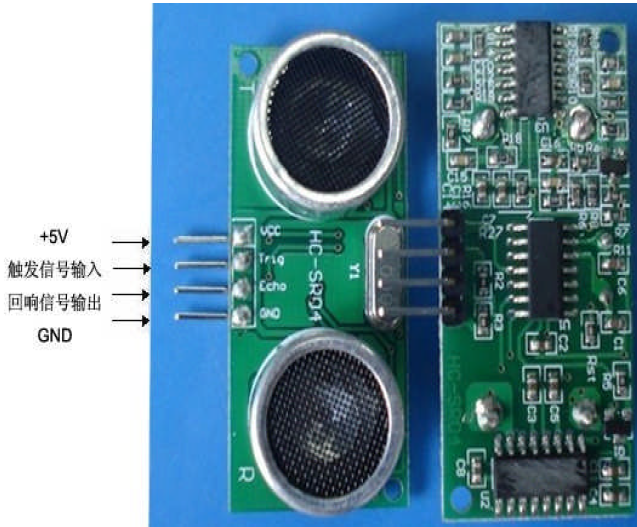
首先,先来看一下这个模块的基本功能和原理。 HC-SR04超声波测距模块可提供2cm-400cm的非接触式距离感测功能,测距精度可达高到3mm;模块包括超声波发射器、接收器与控制电路。像智能小车的测距以及转向,或是一些项目中,常常会用到。智能小车测距可以及时发现前方的障碍物,使智能小车可以及时转向,避开障碍物。 注意是5v输入,但是我用stm32 的3.3v输入也是没有问题的。
1 `+ [2 g4 g* f) l9 a: T# D" r
, S, U- n9 p" A- ?( m @- u4 p
二.工作原理 1.给超声波模块接入电源和地。
7 M: J8 }# c$ L& ~ 2.给脉冲触发引脚(trig)输入一个长为20us的高电平方波 3.输入方波后,模块会自动发射8个40KHz的声波,与此同时回波引脚(echo)端的电平会由0变为1;(此时应该启动定时器计时)
$ B7 k3 f+ Z& ~" U8 B( M8 R 4.当超声波返回被模块接收到时,回波引 脚端的电平会由1变为0;(此时应该停止定时器计数),定时器记下的这个时间即为超声波由发射到返回的总时长。 [! F2 }5 v; v4 P+ d6 s* `1 ]( n1 E
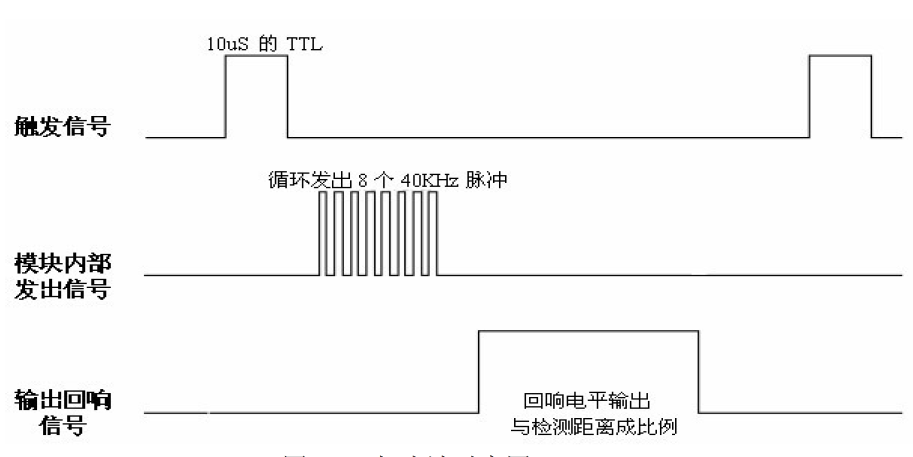
5.根据声音在空气中的速度为344米/秒,即可计算出所测的距离。 要学习和应用传感器,学会看懂传感器的时序图是很关键的,所以我们来看一下HC-SR04的时序触发图。 " |$ V0 E4 r& R. X0 ]9 h5 a' |
我们来分析一下这个时序图,先由触发信号启动HC-RS04测距模块,也就是说,主机要先发送至少10us的高电平,触发HC-RS04,模块内部发出信号是传感器自动回应的,我们不用去管它。输出回响信号是我们需要关注的。信号输出的高电平就是超声波发出到重新返回接收所用的时间。用定时器,可以把这段时间记录下来,算出距离,别忘了结果要除于2,因为总时间是发送和接收的时间总和。 下面是亲测可用的驱动程序。 芯片型号为stm32f103zet6,超声波测距后通过串口打印到电脑上面。 驱动和测距; - //超声波测距( Y) l+ O. a/ r3 R+ w
% X! O# r4 Z! g+ c6 d; L- #include "hcsr04.h"
( j; i ?# ?3 }7 E. X5 d - / {( n! t. Q, W9 F7 S
- #define HCSR04_PORT GPIOB, u1 E( [5 U& Y+ J9 }& P; t3 R) h
- #define HCSR04_CLK RCC_APB2Periph_GPIOB$ W7 S( P' j9 E7 ~% p5 R
- #define HCSR04_TRIG GPIO_Pin_5
6 h9 L, K+ V1 ?' X' } - #define HCSR04_ECHO GPIO_Pin_6
, }" ?- m. {6 O4 h# r
# A$ U% ? U8 S6 P! a7 d- l0 ^- #define TRIG_Send PBout(5) - L8 H. P, {' h7 g4 m5 u5 T2 t
- #define ECHO_Reci PBin(6)
$ O5 L6 Q+ P0 c( V
3 H: B* H' @* {) R- u16 msHcCount = 0;//ms计数
5 l, p. c) n0 Y
5 D/ [! g/ t1 P+ b0 f f- void Hcsr04Init()' j3 W$ b4 s" `) D8 t/ _6 e1 J
- { ' I e7 [& z0 t9 G, z
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; //生成用于定时器设置的结构体4 n) ~' @4 j1 Z& h' c" B3 F- o
- GPIO_InitTypeDef GPIO_InitStructure;1 ^4 Q; c" e) M `
- RCC_APB2PeriphClockCmd(HCSR04_CLK, ENABLE);
" [# g* |. C! {' e' t+ b( Z - ! [8 v" N- N: P5 @8 J
- //IO初始化$ T; g8 d( G. R+ N- E
- GPIO_InitStructure.GPIO_Pin =HCSR04_TRIG; //发送电平引脚
; ~% t8 ~" X0 C: p8 x5 |# K - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;7 p- c( {9 b2 s5 w, U
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;//推挽输出 ~ J% T- R: \) R$ Y# m0 P
- GPIO_Init(HCSR04_PORT, &GPIO_InitStructure);/ M% ? j- R! D* s- O E$ X
- GPIO_ResetBits(HCSR04_PORT,HCSR04_TRIG);
) o# }- O& x" W1 E" { -
' M% z) a0 |7 N! H; p% }+ E+ O - GPIO_InitStructure.GPIO_Pin = HCSR04_ECHO; //返回电平引脚, N' Q( d/ w2 e! L; O; i
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;//浮空输入7 B/ m8 V9 ~# D+ }" S8 G0 ~
- GPIO_Init(HCSR04_PORT, &GPIO_InitStructure); 3 t* V; e- U0 g" z* s8 x+ v
- GPIO_ResetBits(HCSR04_PORT,HCSR04_ECHO); , t9 `3 o/ R6 d
-
! x: } V4 B: R- O* i- } - //定时器初始化 使用基本定时器TIM6
5 t2 N2 l. @8 F9 N/ d" `% a1 b - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM6, ENABLE); //使能对应RCC时钟& G& M9 o- L# z
- //配置定时器基础结构体
* G# i' [; T! X R9 P' B - TIM_DeInit(TIM2);( }5 b, Y. p. W3 y; Y
- TIM_TimeBaseStructure.TIM_Period = (1000-1); //设置在下一个更新事件装入活动的自动重装载寄存器周期的值 计数到1000为1ms! z% c. d+ u* f$ z" x
- TIM_TimeBaseStructure.TIM_Prescaler =(72-1); //设置用来作为TIMx时钟频率除数的预分频值 1M的计数频率 1US计数) T, I5 l" c5 m
- TIM_TimeBaseStructure.TIM_ClockDivision=TIM_CKD_DIV1;//不分频6 {& U6 g( n* [% A
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式
6 m" I& e( \& m! f( a1 n# ^$ I - TIM_TimeBaseInit(TIM6, &TIM_TimeBaseStructure); //根据TIM_TimeBaseInitStruct中指定的参数初始化TIMx的时间基数单位 9 p# k0 ~0 L, P9 i* f
- ' {* i" T O# B
- TIM_ClearFlag(TIM6, TIM_FLAG_Update); //清除更新中断,免得一打开中断立即产生中断3 F: |& p: `$ |" v0 j" W2 Z$ u
- TIM_ITConfig(TIM6,TIM_IT_Update,ENABLE); //打开定时器更新中断' M# \/ s* a7 C1 v, K, k7 K# v* S
- hcsr04_NVIC();3 v" N6 V/ E! W- m8 e
- TIM_Cmd(TIM6,DISABLE); # T" d, M) o/ c3 m1 ^, a
- }2 p, H/ `) \$ |
( a$ }0 {2 a1 m6 v+ k/ |
7 i+ T/ E. Q; }; E* R- //tips:static函数的作用域仅限于定义它的源文件内,所以不需要在头文件里声明3 Z3 Y* D9 ^7 j1 H/ ?# t
- static void OpenTimerForHc() //打开定时器
# Z( Z* F% v- i. z - {
( G' {7 b5 R1 c! N+ P. M/ x - TIM_SetCounter(TIM6,0);//清除计数
: O% J0 S( z' D$ ]( t - msHcCount = 0;( U) X& V" T& C7 ~+ ~! I5 M
- TIM_Cmd(TIM6, ENABLE); //使能TIMx外设( C5 t; ^0 i: ?7 Z0 Z
- }
2 f4 v1 U1 M }9 H3 i -
, P% P: O' Z8 u3 o2 \! S8 o - static void CloseTimerForHc() //关闭定时器
6 E- K5 e# v4 M3 S - {
/ P: ^% r* e2 O6 u. f: y( B s& P - TIM_Cmd(TIM6, DISABLE); //使能TIMx外设7 `' M, j. w5 L/ f7 n
- }
, v' W' Y: v5 s1 M -
! q2 C1 [: |$ H1 Q# f6 F -
* a: \+ i; ?5 u( T0 ] - //NVIC配置9 T( r- y) \) A8 [; a, |
- void hcsr04_NVIC()2 h8 x3 ]: T- |2 ]& R }, j
- {( V) C6 o$ ^5 G8 a3 B; ~
- NVIC_InitTypeDef NVIC_InitStructure;
/ d. t4 w# U% ^, A* x+ v$ I ? - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
6 M r6 c8 @4 D- I' h -
" B, {. J$ q, i: W" {& A' p - NVIC_InitStructure.NVIC_IRQChannel = TIM6_IRQn; //选择串口1中断+ b4 ^# ?( O Q2 j9 |% D, I
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0; //抢占式中断优先级设置为1
3 q' d* y" E# f/ x" C - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; //响应式中断优先级设置为1 k- |* z$ m3 | l+ T9 p
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //使能中断. F$ c; S# d5 x- M! Q$ w3 F- z
- NVIC_Init(&NVIC_InitStructure);7 V; y x# }; @/ M
- }4 d( I! t" v; C
- 7 z2 k. @9 P4 k
- # H% G; }$ m5 M
- //定时器6中断服务程序* V: l8 F3 c( O* o. h! C
- void TIM6_IRQHandler(void) //TIM3中断: ^1 ? f6 O! H4 y7 r
- {
# D' J& d1 K: P) j0 t - if (TIM_GetITStatus(TIM6, TIM_IT_Update) != RESET) //检查TIM3更新中断发生与否& N& @! X5 [0 Q8 K
- {3 n4 ^$ ?- D" i3 q1 X
- TIM_ClearITPendingBit(TIM6, TIM_IT_Update ); //清除TIMx更新中断标志
. [- p3 R* k8 U, W" O2 i' H - msHcCount++;% o3 ^; R- D8 c% Q3 u
- }" W8 _0 d8 l$ j" T9 @) }
- }. b3 f& ^" n1 U* Y- L
- 6 A0 \" B. ^& U# ~
( x9 h& G* `' W- //获取定时器时间
) R% X! w: P2 V+ ~ c: ]( n - u32 GetEchoTimer(void)
) O1 H y! ? q! A - {
2 R6 U+ [2 {3 Z6 O8 ] - u32 t = 0;
+ O3 |* Z( f0 Q- T - t = msHcCount*1000;//得到MS6 w0 K, \5 X7 m: a
- t += TIM_GetCounter(TIM6);//得到US7 [; b2 D6 P: @9 t5 e8 m. W
- TIM6->CNT = 0; //将TIM2计数寄存器的计数值清零
! \( K0 Y. d/ Q - Delay_Ms(50);
( U7 Y' U3 j2 s! V8 s; t, P7 t1 ~ - return t;: P; b5 S: c" z# n, U" A. l$ h- k
- }
# I2 A+ I$ a2 Y - i9 ~1 ]: d% n; L9 [+ u" ^+ u
7 z) |: \; |9 k- //一次获取超声波测距数据 两次测距之间需要相隔一段时间,隔断回响信号
5 c! _7 d$ X( [ - //为了消除余震的影响,取五次数据的平均值进行加权滤波。
, z, `# l; @0 e7 A: [, q - float Hcsr04GetLength(void )4 h3 R: p- k! A: c
- {
/ |+ }! V$ k5 N1 y$ q5 H; }: u - u32 t = 0;
& J0 W1 l6 @9 k7 j- Y+ A - int i = 0;
/ c S/ G! q1 G. |- \) l - float lengthTemp = 0;
- [: n' T+ N, }% p0 F - float sum = 0;' G* T" A( Z3 o% C
- while(i!=5)8 l- g# q! e/ F4 [6 f$ X- h
- {
, L2 R, I# k0 J4 m - TRIG_Send = 1; //发送口高电平输出1 o9 c8 A7 s3 A
- Delay_Us(20);# g$ r' y2 G5 j; q2 |+ E' c0 P
- TRIG_Send = 0;5 A5 `; x3 W8 t7 D6 p/ X7 r
- while(ECHO_Reci == 0); //等待接收口高电平输出
$ f" h2 u: K# { - OpenTimerForHc(); //打开定时器/ s: @& Q/ \) F6 @1 v$ @: v5 D
- i = i + 1;* N% u/ I& R3 L/ M7 e
- while(ECHO_Reci == 1);
; d7 t: C' f0 m4 S8 k# s - CloseTimerForHc(); //关闭定时器- \" ?8 _, h- W' V, l# O1 B1 f4 u
- t = GetEchoTimer(); //获取时间,分辨率为1US
7 x$ e" I6 E& u' M1 z$ P5 J& Y - lengthTemp = ((float)t/58.0);//cm" i4 f$ d1 V3 O1 L( x
- sum = lengthTemp + sum ;/ q, p9 z& o) U: \ G8 |+ r p4 i
- 0 ~. u( t9 q# ~) f# i
- }9 _& g5 {$ }/ H2 e/ F
- lengthTemp = sum/5.0;
. C# l% ~& u$ Z) {1 z' q& ^9 V3 \& Q - return lengthTemp;
9 |1 D$ S" a3 Y7 v# m; a$ z$ d3 s - }: Y/ ?# {3 |7 u0 f3 X
- 9 p) ^' L+ y; k- C) y/ @6 r% m
& Q- r: h. B) P( P( f7 N# r- /*:::::::::::::::::::::::::::::::::::::::::::::::::::::::::::::, B$ E* D) v. Z8 N8 d4 z; F# H
- ** 函数名称: Delay_Ms_Ms
( \+ u7 B2 b- J5 }+ E - ** 功能描述: 延时1MS (可通过仿真来判断他的准确度)
1 W* A5 `" c, z$ u- m - ** 参数描述:time (ms) 注意time<65535; v; y( l% [; T Q$ S6 k: h% v
- :::::::::::::::::::::::::::::::::::::::::::::::::::::::::::::*/
- m- z2 i8 s* _4 @' }* \ - void Delay_Ms(uint16_t time) //延时函数1 E: h. q* f/ y" F' c" t- [
- { ( d8 e4 q* } E, q7 \
- uint16_t i,j;
6 _5 {- F2 B# E; L+ ` - for(i=0;i<time;i++)1 f" B \% D0 a- g6 P7 x
- for(j=0;j<10260;j++);
1 Y+ w3 d. H% Q9 K! P+ t6 a A - }
' I. E! m) d0 a - /*:::::::::::::::::::::::::::::::::::::::::::::::::::::::::::::! F. j3 c" P$ j+ S4 w6 Y: g
- ** 函数名称: Delay_Ms_Us7 G1 T `& C( H+ N3 [
- ** 功能描述: 延时1us (可通过仿真来判断他的准确度), a+ h& `- S- R2 o. p F
- ** 参数描述:time (us) 注意time<65535
3 q5 o! J; [! E$ A% j - :::::::::::::::::::::::::::::::::::::::::::::::::::::::::::::*/
M- N8 W; U" Y* {" Y3 Q - void Delay_Us(uint16_t time) //延时函数# ~% v3 |9 Y5 }% F, h
- { & F3 T/ }" M3 Q; u0 n% u p
- uint16_t i,j;# b% Y+ r6 n4 r1 r
- for(i=0;i<time;i++)4 f3 L# S0 r; X4 G
- for(j=0;j<9;j++);
5 P$ |0 S* d' i* X2 c: S1 I( ?& H# r - }
但是关于USART的函数我就不往上写了,这个简单的串口打印大家应该都会写。下面简单贴一下我的主函数吧。 - /*
- @" q( l# |6 k3 ] n( A - 教训:实验前一定要检查引脚连接是否正确,万不可搞错,不然又要烧坏芯片!!!!
, w1 ]8 T2 m0 W o
( j- \& I; E1 h+ ~8 I- */* n) c& \' P; X
- ; B/ }) {8 w/ W9 a1 D
- #include "hcsr04.h"" a9 u1 a! e% p2 ^& p1 k
- #include "chao_usart.h"
6 S5 i$ W3 B6 _9 l3 v/ k- \" ?
" ?4 D: H! t1 S, E2 b* ?) E- int main()
' b% f- q- ~' ^; h, n - {
. Y, G7 c' A) `9 \9 ]; b8 B1 e - ) w$ l/ b( h H ?; s/ Z$ I
- float length;+ y4 i/ v1 P9 \% {9 u- L, A
-
0 e' M# ~+ A% {7 _ C$ X- } - GPIO_cfg();3 i7 N6 a+ Q. Y+ U
- NVIC_cfg();3 b2 ], y3 U1 { |0 @* b
- USART_cfg(); 6 H C& w' o; B! _6 W/ x3 b) F
- printf("串口初始化成功!\n");
" t2 a6 S# N) [1 k1 v4 N$ R0 r - 2 i/ {7 K( E; l# b- X' b: E% Z
- Hcsr04Init();
1 i" d% ^$ _9 u: ^0 \6 u: W! ` - printf("超声波初始化成功!\n");//测试程序是否卡在下面两句上面
" D. W: c1 t+ P4 @2 S9 s - % a" T& E3 U/ K5 X) m; D( b
- length = Hcsr04GetLength();
, ] p' Y& o) Q: I' ~7 O - printf("距离为:%.3f\n",length);! q3 {% R4 z) P+ V7 [, q, Z: k
- 5 P3 H+ ?- j& O+ B6 J1 {& N
- : H' Q4 X$ l' F" y: Y, D
- }
2 ?0 t$ j( k5 K% E+ k8 T' b9 B9 T& S L5 `9 n9 G) y2 ]; |
实验结果: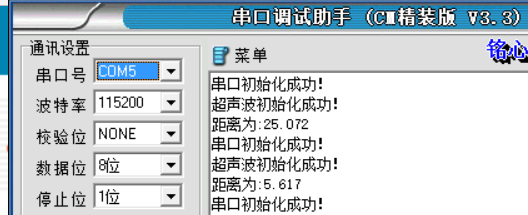
3 A# v- c3 G0 `4 r9 M( ^) i
 ' o4 `9 s4 _/ w8 {# h* C: o
2 v4 @9 b) G9 X" U' g
好了,其实这个模块很简单,但是要是把他用的很好的话还是比较困难的,比如用超声波做一个四轴定高的程序,还是有一定的挑战性的。 写这篇博客的目的不仅仅是介绍这个模块的使用,其实这种使用介绍网上一搜一大把,我只是想纪录一下,我在做这个模块的时候遇到的一些其他的问题。 其中有一个小插曲,就是当吧写好的程序烧进去之后,运行时总是出现每次返回一个同样的比正常值小的多的数据,比如说0.034cm,这明显是一个错误的数据,但是刚开始的时候,不知道为什么 总是这样,多次复位从新上电总是这一个数据。让我很是苦恼。但是幸运的是,在这样的情况中间,他又会有时出现一两个正常的的数据,让你有点摸不着头脑。 上网查了一下才慢慢明白,这种现象叫做“余震”,网上关于余震的解释大致有三种: 1、探头的余震。即使是分体式的,发射头工作完后还会继续震一会,这是物理效应,也就是余震。这个余震信号也会向外传播。如果你的设计是发射完毕后立刻切换为接收状态(无盲区),那么这个余震波会通过壳体和周围的空气,直接到达接收头、干扰了检测(注:通常的测距设计里,发射头和接收头的距离很近,在这么短的距离里超声波的检测角度是很大的,可达180度)。
8 A7 D/ k/ i" e8 _ 2、壳体的余震。就像敲钟一样,能量仍来自发射头。发射结束后,壳体的余震会直接传导到接收头,当然这个时间很短,但已形成了干扰。另外,在不同的环境温度下,壳体的硬度和外形会有所变化,其余震有时长、有时短、有时干扰大、有时干扰小,这是设计工业级产品时必须要考虑的问题。/ n5 a7 L8 g v3 o& U$ O
3、电路串扰。超声波发射时的瞬间电流很大,例如某种工业级连续测距产品瞬间电流会有15A,通常的产品也能达到1A,瞬间这么大的电流会对电源有一定影响,并干扰接收电路。通过改善电源设计可以缓解这种情况,但在低成本设计中很难根除。所以每次发射完毕,接收电路还需要一段时间稳定工作状态。在此期间,其输出的信号很难使用。
. ~5 P" h" p# v, s# c1 q$ p) E- d消除上述现象的方法之一就是在检测的时候多次循环检测,取平均值,也就是加权平均滤波,一个简单的滤波处理。就是下面这一段: - int i = 0;* r' s( B. M2 F! x" t: c
- float lengthTemp = 0;
0 X! R: {$ Z$ t+ I V3 o5 x) ~! b - float sum = 0;. [/ a+ M" d- V# w* y4 @
- while(i!=5)' \* J3 v" I1 v( F6 V" Q G3 j- G
- {
9 Q- P8 Q4 j' P; {) p6 S - TRIG_Send = 1; //发送口高电平输出6 ?- k0 m1 F9 _: I
- Delay_Us(20);2 u- j" E# x! q3 \
- TRIG_Send = 0;
4 y! Y- T$ h5 o# ~ T, |* ~ - while(ECHO_Reci == 0); //等待接收口高电平输出4 h, ]) I" N6 G" b$ H7 i$ J7 c: C
- OpenTimerForHc(); //打开定时器
8 E4 l4 y3 B3 s1 I, }) y0 v - i = i + 1;
$ z1 \1 w+ o* ]& z! P1 J- s - while(ECHO_Reci == 1);4 u% M9 o4 X# }) x# {! V/ D
- CloseTimerForHc(); //关闭定时器
) g( K/ V5 P, ~. Y3 w - t = GetEchoTimer(); //获取时间,分辨率为1US& C5 `+ O3 r* B( C
- lengthTemp = ((float)t/58.0);//cm
! j: w. [ Y8 D0 c/ v5 [& r5 W) y - sum = lengthTemp + sum ;
3 r5 Y* V! A/ X- a: \ -
/ Q2 \) {7 B5 l6 V* S5 c# Z- y - }4 W9 I0 f! q& l, L- Q: y, X
- lengthTemp = sum/5.0;, x8 s0 A! v8 ?" L
- return lengthTemp;
; A. A; A7 B1 i# W2 B# \$ ?; c
' i& _' ?( o, t加了这个之后,基本上就没有出现余震现象了。 还有一点就是测试程序前一定要检查引脚有没有接错,不管多有把握,也要看一遍,不然很容易出大事的,一个芯片也许就因为你的大意给GG了。切记,这个应该也算我们这个行业的基本素养吧。
2 V4 [7 p4 ]' ~ |





 STMCU小助手
发布时间:2022-1-16 18:12


 微信公众号
 手机版