1.前言
' B9 F4 F4 ~5 Y- S 【1】其实说不上移植笔记,FreeRTOS已经移植至众多平台(MCU),包括MSP430,STM32等,这份笔记完全建立在官方代码的基础之上,简单的说就是修改一些设置从而完成一个呼吸灯实验。9 s) W5 d9 `! d
【2】虽然有官方移植代码,但是官方移植版本为STM32的V2.X库,与现在流行的V3.5有比较大的区别。本笔记也是总结网上几篇学习笔记,主要说明如果使用V3.5库,需要做哪些修改。
; _/ ?/ {4 z- u" I" e! y% | 【3】编译软件为IAR EWARM 6.5。
7 N5 i% x1 S* ~+ q) I
3 E& C% k" E% y d7 @4 f' h/ n 【相关博文】- O3 z5 A0 s# K. ?1 K6 Z
【FreeRTOS学习笔记——任务间使用队列同步数据】——如何使用FreeRTOS队列。
. u* c9 N9 x, r/ @$ }3 ?( u 【如何在FreeRTOS下实现低功耗——MSP430F5438平台】——如何通过空任务实现系统低功耗。: X8 H4 T7 r6 a3 A
4 m* p0 ~( v7 i
% @# V ^8 ]' ~* Z: q. P+ j8 V' n( N$ ?# h
2.FreeRTOS需要哪些文件 FreeRTOS的文件结构非常简单,移植或者版本升级替换也非常方便。
& ~ e0 h' c) O 1)与FreeRTOS内核有关的文件数量仅为3个,分别是list.c queue.c tasks.c
- @" c; W3 b p 该文件位于FreeRTOS\Source
/ l, C4 W; r1 Y% U! |" | 2)与内存分配有关的文件共有4个,分别是heap_1.c,heap_2.c,heap_3.c,heap_4.c。4个文件只需选择其中的1个,STM32选择heap_2.c。
$ w3 n: l+ | }; u+ _% g 该文件位于FreeRTOS\Source\portable\MemMang+ G) e2 o; u1 v8 i
3)与移植相关的代码包括port.c,portasm.s,portmacro.h。这些代码不但和编译器有关还和平台(MCU)有关。FreeRTOS先以编译器为大类,然后再以平台(MCU)为小类。在这里选择IAR编译器,平台为ARM_CM3。* l! O- w7 B/ ^. {
该文件位于FreeRTOS\Source\portable\IAR\ARM_CM3
i5 B* q3 @/ a* P) A 4)除了上述内容之外,还包括FreeRTOS内核相关的头文件。1 {' X' z$ R3 l, ~: T, J
该文件FreeRTOS\Source\include3 X$ e: U" U% |0 Y' _
O( s/ { w' G/ P0 ]3.必要的工程设置 开始之前需要引入V3.5库相关头文件,启动代码和CMSIS库。
" f" t7 f' U/ x# ^, a5 r8 F9 U7 I 在IAR中设置相关头文件的路径(应根据实际情况修改)- H3 n1 B3 K2 }# N1 v
$PROJ_DIR$\CMSIS1 {6 P/ d/ h" R/ K6 J' u9 t
$PROJ_DIR$\StdPeriph_Driver\inc6 e" s& ?$ N5 @6 P% e5 t
$PROJ_DIR$\User; i0 p7 ]" V; x4 F6 j: b5 s/ ?+ C% ~
$PROJ_DIR$\FreeRTOS\Source\include
( o9 }. z- m, C5 x $PROJ_DIR$\FreeRTOS\Source\portable\IAR\ARM_CM3
! A- @3 J7 e+ b( [+ u0 Z8 A( x9 C 当然头文件的路径并不是绝对的,只要明确头文件在哪,设置正确路径即可。
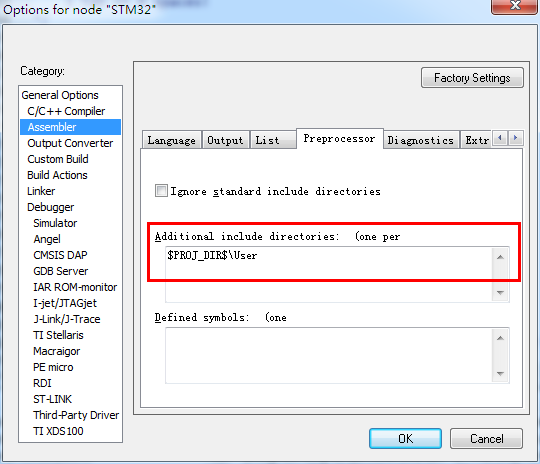
. K& V. E! @1 l8 @ 除了设置C代码的相关头文件之外,还需要设置汇编代码的头文件路径,由于很少设置汇编代码头文件路径,往往初次移植FreeRTOS会在此处遇到一些“困难”。(当然也包括我)3 J' V! N5 o& b5 ]" H& y7 }
由于portasm.s需要FreeRTOSConfig.h中的相关宏定义,所以要根据FreeRTOSConfig.h的位置来设置汇编代码的头文件路径,本例中FreeRTOSConfig.h位于User文件夹,所以设置如下图所示。
" n% F7 I6 c6 ]
 , |# e3 _4 w, q
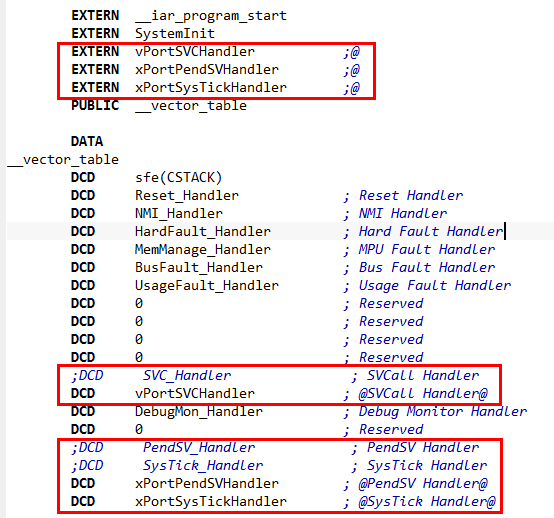
4.修改启动代码 由于SVC_Handle,PendSV_Handle和SysTick_Handle在portasm.s中被重定义,所以需要在启动代码中修改这些中断向量的名称,并声明这些中断向量为外部函数。这也是初次使用FreeRTOS容易范的错误。具体修改如下所示。
, a( ^/ n8 ^ o: u
 " _" l- K& d$ \- `4 B" }
请注意,在汇编代码中";"代表注释。EXTERN和C语言的extern含义相同——意为外部函数(变量)。! c' p8 D' v, l0 [4 O
EXTERN __iar_program_start, Z: p) Q, i0 _: n$ k
EXTERN SystemInit
O% k6 Y! G$ Q* D EXTERN vPortSVCHandler ;@. q" _% o7 y2 Z
EXTERN xPortPendSVHandler ;@6 Z; i) l: D9 @0 v
EXTERN xPortSysTickHandler ;@
; D/ C+ h- X: `. k# } ]8 p$ D1 @ PUBLIC __vector_table3 e6 g0 ^; \0 S7 z7 U
声明vPortSVCHandler,xPortPendSVHandler和xPortSysTickHandler为外部函数。
( r4 ]2 a. B n* B' x) o1 o% x5 v vPortSVCHandler对应SVC_Handler
3 I, A# h2 e, } xPortPendSVHandler对应PendSV_Handle; H/ U* }" L! O* G8 @
xPortSysTickHandle对应SysTick_Handle' f s" y8 |. {1 j4 R( Z. q
; X9 \' H7 G2 o+ R* ^7 H7 \+ h5.代码实现 经过了以上修改之后,就可以轻松实现基于FreeRTOS的呼吸灯了。代码如下:% O/ ]$ n: E2 T( {, p. O2 Z3 y8 `2 m
" K7 q3 M5 w) J3 t( {3 ~- /* Standard includes. */8 r; ^) Y/ j: l) m7 r" F" q! I
- #include <stdio.h> K; C( `8 @1 i9 w2 L& N
8 X% x3 ]5 _6 b4 s$ e; ]9 A- /* Scheduler includes. */3 @2 t7 f% T+ z9 c. F/ W
- #include "FreeRTOS.h"
1 l8 P9 e6 U$ L4 g1 G - #include "task.h"
, H0 e J( I, J. X: g - #include "queue.h"
2 `0 O. Z$ u1 w3 |$ z3 z* f/ B, x
* v0 y8 `: P2 s7 \/ ^* L& ]/ ^- /* Library includes. */+ Y& \; j6 l& Q. A" B
- #include "stm32f10x.h"
& n- \, } j- P) t# R e# c
/ {0 c0 a @4 b1 U- #define LED0_ON() GPIO_SetBits(GPIOB,GPIO_Pin_0);. p8 P7 S7 e6 Z% _
- #define LED0_OFF() GPIO_ResetBits(GPIOB,GPIO_Pin_0);
$ e, z" w. B5 S' |3 X8 O - ) z+ z$ \7 e* Z( ^
- static void prvSetupHardware( void );
/ C# ^0 f! O. ^: c$ H) P - static void vLEDTask( void *pvParameters );" j A9 j6 {* S! J
- void vLedInit(void);9 s0 c) j1 O& E8 l: Y; w( Y
- 9 ^% u( r- P9 ^3 w$ Z! z. C
- int main( void )
$ n& F9 F; I9 |2 E- d4 }- i - {1 _% f! B$ J( m$ N' N# O
- /* 初始化硬件平台 */
1 p* v% c. V9 r2 r) y; ` - prvSetupHardware();' e: B7 g+ V+ C9 r) ?- e' n
- /* 建立任务 */
( h! b+ M Q. P( p0 N- U - xTaskCreate( vLEDTask, ( signed portCHAR * ) "LED", configMINIMAL_STACK_SIZE, NULL, tskIDLE_PRIORITY+3, NULL );1 ~9 ~+ l" j) f; ~5 R( f! E$ k. H+ L5 `, I
- /* 启动OS */# L! A% e: B) }% o% {
- vTaskStartScheduler();3 p, @2 {1 _- j) o
- 5 m" c0 B* R' \4 }" k) A$ S
- return 0;+ {9 A Z- t, j9 l* ?& F
- }; @! h7 n t( K
- /*-----------------------------------------------------------*/
N( J- B* S# C: h - void vLEDTask( void *pvParameters )! V8 W' s' X( x
- {7 w7 A8 y5 c9 p. x V
- for( ;; )
; [5 K |( {' n - {
+ y, ^1 x, A. ^# O4 H - LED0_ON();
7 s) T8 z& N0 J* ^/ | - vTaskDelay( 100/portTICK_RATE_MS );; D% I; t& C( v4 h
- LED0_OFF();/ k$ ]" O+ L, q+ d) p) U
- vTaskDelay( 100/portTICK_RATE_MS );
4 c) u7 }# L; d9 T8 V) ?/ b - }
% e1 d& K! {/ Y& n" O& r; n - }
; o5 r; \; \* P6 c' N
1 u6 X. n, A# ]- /*-----------------------------------------------------------*/: x7 _. F4 n1 D; ~) g
- static void prvSetupHardware( void ) u4 D1 e3 @; \9 U8 l
- {
5 ^' }: z- |. C* `( ^2 s8 R( u' V3 z - vLedInit();! X! C2 ?+ y- K5 p- m8 q) o
- }0 K3 I/ e, T2 P& M
- /*-----------------------------------------------------------*/* `% _8 k& y$ i! z- j5 B
- void vLedInit( void )6 D ^. Z. z6 T1 A$ b! w
- {. e# \ ^# L3 `, K, o# r, q
- GPIO_InitTypeDef GPIO_InitStructure;
% U6 J- s6 H8 ]2 U+ q& Z3 @' o - RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE );6 d- t. H7 |- q- {5 ~8 F
- /*LED0 @ GPIOB.0*/$ g) q: d4 y* C- A8 h
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;
9 f6 w7 m' @. G" ~ - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
$ T! l; k: @9 t/ Y' r# B8 e3 ? - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
. t) H. W6 k* f2 x3 o - GPIO_Init( GPIOB, &GPIO_InitStructure ); 7 c; b" U ~4 ]" R
- }
1 _0 S1 j6 I) S; ~& g1 |' v0 P+ ~( D2 p' H. b
" F0 x u K) w
+ d1 Q6 |1 J5 ]" K5 z |





 微信公众号
 手机版


AN023_PS081 太é³è½äººä½ç§¤åºç¨æå.pdf
2015-1-5 23:08 上传
点击文件名下载附件
5.84 MB, 下载次数: 9
+ n8 _9 e1 P4 h: E& i