




|
STM32F103系列实验板实验六---PWM 输出实验 向大家介绍如何使用 STM32 的 TIM3 来产生 PWM 输出。我们将利 用 TIM3 的通道 2,把通道 2 重映射到 PB5,产生 PWM 来控制 DS0 的亮度。本章分为如下几# O3 `: E7 E4 N! w 个部分:1 PWM 简介 2 硬件设计# a W3 F+ H0 {* h% U1 E5 U 3 软件设计/ Y6 @3 D5 P* h7 Z4 _- u a( [! x 4 下载验证( V& k; y8 w# r 1 PWM 简介 脉冲宽度调制(PWM),是英文“Pulse Width Modulation”的缩写,简称脉宽调制,是利用6 _4 h3 y6 s/ L( D, Z4 K" t" x0 u' | 微处理器的数字输出来对模拟电路进行控制的一种非常有效的技术。简单一点,就是对脉冲宽 度的控制。- D, O# r) T$ b* e" N7 k STM32 的定时器除了 TIM6 和 7。其他的定时器都可以用来产生 PWM 输出。其中高级定" J; }8 U) ^% p1 D/ u% E- S 时器 TIM1 和 TIM8 可以同时产生多达 7 路的 PWM 输出。而通用定时器也能同时产生多达 4 路的 PWM 输出,这样,STM32 最多可以同时产生 30 路 PWM 输出!这里我们仅利用 TIM3 的 CH2 产生一路 PWM 输出。如果要产生多路输出,大家可以根据我们的代码稍作修改即可。 同样,我们首先通过对 PWM 相关的寄存器进行讲解,大家了解了定时器 TIM3 的 PWM& N$ i/ [9 n" Y/ v. G 原理之后,我们再讲解怎么使用库函数产生 PWM 输出。& [& ]* ]0 ~5 i+ R& R 要使 STM32 的通用定时器 TIMx 产生 PWM 输出,除了上一章介绍的寄存器外,我们还会 用到 3 个寄存器,来控制 PWM 的。这三个寄存器分别是:捕获 / 比较模式寄存器3 `2 X: W4 t- \+ i! o" f! Q; e- F P (TIMx_CCMR1/2)、捕获/比较使能寄存器(TIMx_CCER)、捕获/比较寄存器(TIMx_CCR1~4)。 接下来我们简单介绍一下这三个寄存器。 首先是捕获/比较模式寄存器(TIMx_CCMR1/2),该寄存器总共有 2 个,TIMx _CCMR1& h$ r- C9 H* A1 \+ j, B 和 TIMx _CCMR2。TIMx_CCMR1 控制 CH1 和 2,而 TIMx_CCMR2 控制 CH3 和 4。该寄存器 的各位描述如图所示: 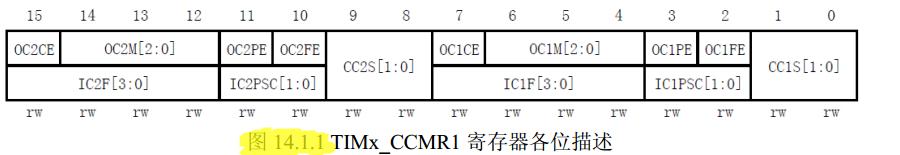
$ I: `. S2 T2 ]+ p0 C5 ~; d! E 该寄存器的有些位在不同模式下,功能不一样,所以在图 14.1.1 中,我们把寄存器分了 2& H0 Q- s. r) `9 Z6 w; C" H7 t 层,上面一层对应输出而下面的则对应输入。关于该寄存器的详细说明,请参考《STM32 参考 手册》第 288 页,14.4.7 一节。这里我们需要说明的是模式设置位 OCxM,此部分由 3 位组成。" B9 M2 Z: m5 H 总共可以配置成 7 种模式,我们使用的是 PWM 模式,所以这 3 位必须设置为 110/111。这两种. B6 X9 h8 V0 Q7 J0 t PWM 模式的区别就是输出电平的极性相反。4 j5 t+ r" w* P) C& E o( V' v 接下来,我们介绍捕获/比较使能寄存器(TIMx_CCER),该寄存器控制着各个输入输出通 道的开关。该寄存器的各位描述如图所示: 
该寄存器比较简单,我们这里只用到了 CC2E 位,该位是输入/捕获 2 输出使能位,要想4 O6 g+ k% E/ R. l. X) R; x& h# V PWM 从 IO 口输出,这个位必须设置为 1,所以我们需要设置该位为 1。最后介绍一下捕获/比较寄存器(TIMx_CCR1~4),该寄存器总共有 4 个,对应 4 个 输通道 CH1~4。因为这 4 个寄存器都差不多,在此仅以 TIMx_CCR1 为例介绍,该寄存器的各 位描述如图所示: 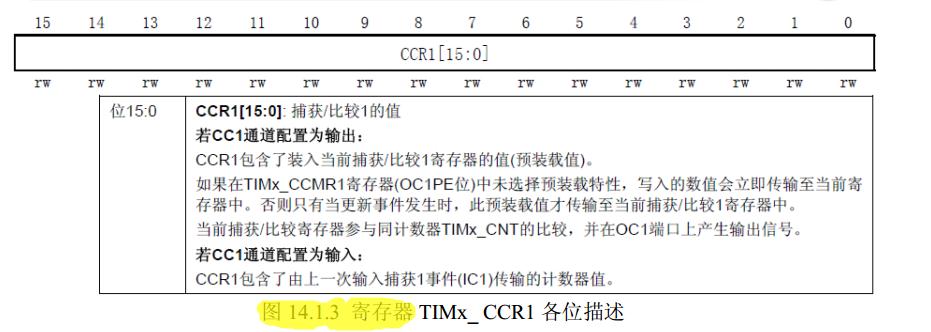
在输出模式下,该寄存器的值与 CNT 的值比较,根据比较结果产生相应动作。利用这点, 我们通过修改这个寄存器的值,就可以控制 PWM 的输出脉宽了。本章,我们使用的是 TIM3, l; p+ n$ \6 u8 }" z 的通道 2,所以我们需要修改 TIM3_CCR2 以实现脉宽控制 DS0 的亮度。, `& b/ t9 _5 q% X I2 ^! y 我们要利用 TIM3 的 CH2 输出 PWM 来控制 DS0 的亮度,但是 TIM3_CH2 默认是接在 PA7/ g. |; e( n9 E9 b2 N+ [1 P 上面的,而我们的 DS0 接在 PB5 上面,如果普通 MCU,可能就只能用飞线把 PA7 飞到 PB5+ Y/ B3 d* z, h3 @, f! \ 上来实现了,不过,我们用的是 STM32,它比较高级,可以通过重映射功能,把 TIM3_CH2 映射到 PB5 上。STM32 的重映射控制是由复用重映射和调试 IO 配置寄存器(AFIO_MAPR)控制的,该. q* F4 J( R7 |5 U 寄存器的各位描述如图所示: 
默认条件下,TIM3_REMAP[1:0]为 00,是没有重映射的,所以 TIM3_CH1~TIM3_CH4 分/ {& d4 M9 {" b& @ 别是接在 PA6、PA7、PB0 和 PB1 上的,而我们想让 TIM3_CH2 映射到 PB5 上,则需要设置 o/ |: b- {0 W: J2 e: l TIM3_REMAP[1:0]=10,即部分重映射,这里需要注意,此时 TIM3_CH1 也被映射到 PB4 上了。 至此,我们把本章要用的几个相关寄存器都介绍完了,本章要实现通过重映射 TIM3_CH2) @1 H# c W& @# P 到 PB5 上,由 TIM3_CH2 输出 PWM 来控制 DS0 的亮度。下面我们介绍通过库函数来配置该 功能的步骤。 首先要提到的是,PWM 相关的函数设置在库函数文件 stm32f10x_tim.h 和 stm32f10x_tim.c 文件中。. Y# F' S4 [2 Q' t 1)开启 TIM3 时钟以及复用功能时钟,配置 PB5 为复用输出。$ A+ `2 J3 y9 G& _, Q; T 要使用 TIM3,我们必须先开启 TIM3 的时钟,这点相信大家看了这么多代码,应该明白了。 这里我们还要配置 PB5 为复用输出,这是因为 TIM3_CH2 通道将重映射到 PB5 上,此时, PB5 属于复用功能输出。库函数使能 TIM3 时钟的方法是:" K& ^1 O/ N. p1 n3 I RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); //使能定时器 3 时钟4 ?9 g# c; E+ _$ L) l8 p 这在前面一章已经提到过。库函数设置 AFIO 时钟的方法是: RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE); //复用时钟使能; S% e1 u% a* G9 E& p% _ R 这两行代码很容易组织,这里不做过多重复的讲解。 设置 PB5 为复用功能输出的方法在前面的 几个实验都有类似的讲解,相信大家很明白,这里简单列出 GPIO 初始化的一行代码即可:- A: f* ~# B) ^5 {& Z# U, G9 E GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出- G7 t$ @9 ^, d( W! q# I: d 2)设置 TIM3_CH2 重映射到 PB5 上。" C& w' _, Z( B* M$ @9 [ 因为 TIM3_CH2 默认是接在 PA7 上的,所以我们需要设置 TIM3_REMAP 为部分重映射(通 过 AFIO_MAPR 配置),让 TIM3_CH2 重映射到 PB5 上面。在库函数函数里面设置重映射的函/ C* w% P' H! P/ z 数是:9 B" n& X$ W& L O7 z6 \7 G( m$ i; |* T void GPIO_PinRemapConfig(uint32_t GPIO_Remap, FunctionalState NewState); 在前面 STM32 重映射章节 4.4.2 已经讲解过, STM32 重映射只能重映射到特定的端口。 第一个 入口参数可以理解为设置重映射的类型,比如 TIM3 部分重映射入口参数为0 j+ _# i9 W% t. U( X GPIO_PartialRemap_TIM3,这点可以顾名思义了。 所以 TIM3 部分重映射的库函数实现方法是:% h) q% |( L0 X1 L6 k* x q, W. ]# ? GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE); 3)初始化 TIM3,设置 TIM3 的 ARR 和 PSC。 J" { M- j8 e; q' P6 S) b7 x 在开启了 TIM3 的时钟之后,我们要设置 ARR 和 PSC 两个寄存器的值来控制输出 PWM 的 周期。当 PWM 周期太慢(低于 50Hz)的时候,我们就会明显感觉到闪烁了。因此,PWM 周 期在这里不宜设置的太小。 这在库函数是通过 TIM_TimeBaseInit 函数实现的,在上一节定时器. o5 l2 p- |& h1 v9 w 中断章节我们已经有讲解,这里就不详细讲解,调用的格式为:" @! \' ^4 }- J; G+ ~' A TIM_TimeBaseStructure.TIM_Period = arr; //设置自动重装载值2 B% Z' i; P0 ?" a3 x6 C% ` TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置预分频值 * m4 y& y4 ^% ]% e' y; T, Y' Q TIM_TimeBaseStructure.TIM_ClockDivision = 0; //设置时钟分割:TDTS = Tck_tim/ K. f$ W; F" `3 \ TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //向上计数模式 TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据指定的参数初始化 TIMx 的 4)设置 TIM3_CH2 的 PWM 模式,使能 TIM3 的 CH2 输出。7 H' V6 N: m3 F6 h! p# a 接下来,我们要设置 TIM3_CH2 为 PWM 模式(默认是冻结的),因为我们的 DS0 是低电# V: l3 w# }. b! T. C7 G$ |6 {6 _, I 平亮,而我们希望当 CCR2 的值小的时候,DS0 就暗,CCR2 值大的时候,DS0 就亮,所以我 们要通过配置 TIM3_CCMR1 的相关位来控制 TIM3_CH2 的模式。在库函数中,PWM 通道设2 V$ G1 Q+ T9 P x% t 置是通过函数 TIM_OC1Init()~TIM_OC4Init()来设置的, 不同的通道的设置函数不一样, 这里我 们使用的是通道 2,所以使用的函数是 TIM_OC2Init()。 void TIM_OC2Init(TIM_TypeDef* TIMx, TIM_OCInitTypeDef* TIM_OCInitStruct); 这种初始化格式大家应该也熟悉了,所以我们直接来看看结构体 TIM_OCInitTypeDef1 w k4 [ m* G4 P4 V: b- M 的定义: typedef struct { uint16_t TIM_OCMode; uint16_t TIM_OutputState; 6 ~; ]9 ]1 F$ y& Q4 S3 g uint16_t TIM_OutputNState; */. c3 T2 N Z7 o' A, W2 Z uint16_t TIM_Pulse; ' H1 @+ q7 [8 w6 I, ^: d uint16_t TIM_OCPolarity; * ], f+ |+ l8 } ^ uint16_t TIM_OCNPolarity; 7 g- ]' `) }; [% T6 X+ |4 u uint16_t TIM_OCIdleState; uint16_t TIM_OCNIdleState; } TIM_OCInitTypeDef; 这里我们讲解一下与我们要求相关的几个成员变量: 参数 TIM_OCMode 设置模式是 PWM 还是输出比较,这里我们是 PWM 模式。 参数 TIM_OutputState 用来设置比较输出使能,也就是使能 PWM 输出到端口。 参数 TIM_OCPolarity 用来设置极性是高还是低。5 Y& s T% U, N1 W3 a$ s2 }: ] 其他的参数 TIM_OutputNState,TIM_OCNPolarity,TIM_OCIdleState 和 TIM_OCNIdleState 是 高级定时器 TIM1 和 TIM8 才用到的。5 T+ K" \" J: j( n 要实现我们上面提到的场景,方法是: TIM_OCInitTypeDef TIM_OCInitStructure; 6 w$ `4 v4 E7 T# Y, _- j- ~6 O TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //选择 PWM 模式 2 TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能 TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //输出极性高 TIM_OC2Init(TIM3, &TIM_OCInitStructure); //初始化 TIM3 OC2 5)使能 TIM3。 在完成以上设置了之后,我们需要使能 TIM3。使能 TIM3 的方法前面已经讲解过: TIM_Cmd(TIM3, ENABLE); //使能 TIM3) R9 s% u' S0 B7 \) F6 \) y, } 6)修改 TIM3_CCR2 来控制占空比。 最后,在经过以上设置之后,PWM 其实已经开始输出了,只是其占空比和频率都是固定9 H& @) a/ m# E 的,而我们通过修改 TIM3_CCR2 则可以控制 CH2 的输出占空比。继而控制 DS0 的亮度。* S0 n4 [/ }) ~5 n! n$ a 在库函数中,修改 TIM3_CCR2 占空比的函数是: void TIM_SetCompare2(TIM_TypeDef* TIMx, uint16_t Compare2); 理所当然,对于其他通道,分别有一个函数名字,函数格式为 TIM_SetComparex(x=1,2,3,4)。 通过以上 6 个步骤,我们就可以控制 TIM3 的 CH2 输出 PWM 波了。 ( c. `: B- {3 P- _1 Y4 ^ $ T$ k1 W1 a- Y2 O# z5 v5 D0 j + U) r' k+ p2 h1 y. P |
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【福利三:雨露均沾·逢7狂欢】之五:STM32系统时钟PLL故障排除1例
【福利三:雨露均沾·逢7狂欢】之三:AI帮我查BUG
福利三:雨露均沾·逢7狂欢】之二:STM32F407VG串口通信乱码故障的排除
基于STM32F103的I2C主从机通信
OpenBLT移植到STM32F103战舰开发板上适用于所有STM32F103系列的Bootloader
TFT LCD 与 FSMC 的硬件连接大容量 STM32F10xxx FSMC 接口
单片机:初学者该了解的STM32F103基础知识
2025软件工具兔哥知道
STM32之继电器模块
 微信公众号
 手机版


不用客气啦,以后再学习STM32上面可以相互支持,一起学习
欢迎一起学习讨论,嘿嘿,本人现在正在准备研究生复试,大概四月份就有时间玩板子了
加油啊,好好复习,坚持到底就是胜利
好滴,谢谢你了,有时间一起讨论讨论STM32,我以前学的是F103系列