




|
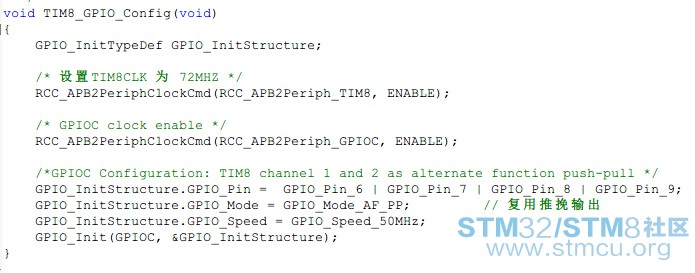
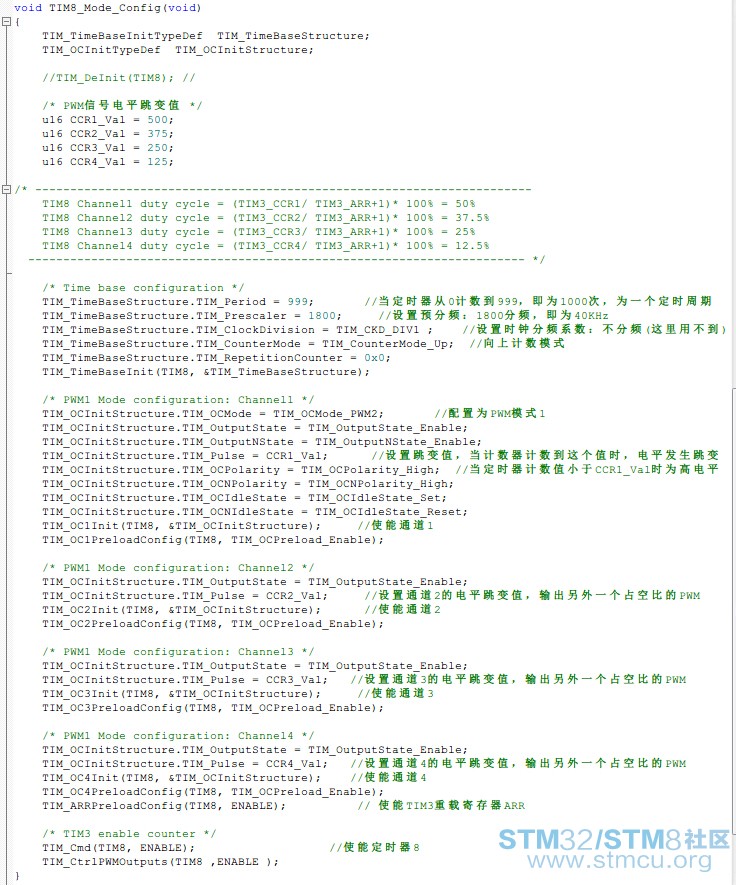
参照野火的程序实现PWM波输出,TIM3的定时没有问题,但是依样画葫芦将程序改写成TIM8则无法输出PWM波。我所做的更改是将GPIO配置中APB1改为APB2,由PA口改为PC6,7,8,9,在配置定时器最后的时候增加了TIM_CtrlPWMOutputs(TIM8 ,ENABLE ); 其余没有变动。) {3 i/ ^# ~% ?5 y7 e# b 如果有任何建议都感激不尽,附文本代码与代码截图。- [0 A8 U+ B; _8 A void TIM8_GPIO_Config(void) / R. c; w, h" C I. j {* R" V, x M5 t r! o GPIO_InitTypeDef GPIO_InitStructure;# ^) v- T* o+ G /* ÉèÖÃTIM8CLK Ϊ 72MHZ */1 D! j& Z6 u( }2 }! O; h. J# w RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM8, ENABLE); . t, @# x8 h% z& ` . {) b# T# A; Y7 f /* GPIOC clock enable */9 R( [- ~$ E. F- G" t RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE); 8 N% m/ M- u0 G: V6 G: R; j /*GPIOC Configuration: TIM8 channel 1 and 2 as alternate function push-pull */ GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6 | GPIO_Pin_7 | GPIO_Pin_8 | GPIO_Pin_9; GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; // ¸´ÓÃÍÆÍìÊä³ö GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; GPIO_Init(GPIOC, &GPIO_InitStructure); } . b7 I$ Y" A: o3 n2 y2 u" C /**' W4 c+ u" w; T& I9 [ * @brief ÅäÖÃTIM8Êä³öµÄPWMÐźŵÄģʽ£¬ÈçÖÜÆÚ¡¢¼«ÐÔ¡¢Õ¼¿Õ±È * @param ÎÞ% F% Z. }9 z6 m# C# F$ S; v$ X * @retval ÎÞ* A( s4 ]8 }: j& h0 I */ /* * TIMxCLK/CK_PSC --> TIMxCNT --> TIMx_ARR --> TIMxCNT ÖØмÆÊý6 l: V! c9 }5 f * TIMx_CCR(µçƽ·¢Éú±ä»¯)4 P" T3 W1 p" L) M3 r; V * ÐźÅÖÜÆÚ=(TIMx_ARR +1 ) * ʱÖÓÖÜÆÚ * Õ¼¿Õ±È=TIMx_CCR/(TIMx_ARR +1) */# q. U( c+ S, o5 g4 @4 K( M void TIM8_Mode_Config(void) {, T" m" P) F( p( M }! \2 n: D TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; TIM_OCInitTypeDef TIM_OCInitStructure; - I8 e! T2 E4 }' ?7 c //TIM_DeInit(TIM8); //* R$ O6 B- n/ b+ k/ G4 A$ E! z p : `( U7 _- ]! o* O% g+ K0 \ /* PWMÐźŵçƽÌø±äÖµ */0 d! b8 X; `2 J. m I8 I; w u16 CCR1_Val = 500; ! G6 b! {/ f% e, |# [0 w u16 CCR2_Val = 375; u16 CCR3_Val = 250;- A1 j3 a/ P: d( D u16 CCR4_Val = 125;. h+ V7 {" B) l7 ] % Y8 w1 b) f1 @2 z$ a /* ----------------------------------------------------------------------- TIM8 Channel1 duty cycle = (TIM3_CCR1/ TIM3_ARR+1)* 100% = 50% TIM8 Channel2 duty cycle = (TIM3_CCR2/ TIM3_ARR+1)* 100% = 37.5%6 K0 \# o$ s$ ]. [8 I/ w TIM8 Channel3 duty cycle = (TIM3_CCR3/ TIM3_ARR+1)* 100% = 25% TIM8 Channel4 duty cycle = (TIM3_CCR4/ TIM3_ARR+1)* 100% = 12.5%1 s0 l% n$ G8 i R ----------------------------------------------------------------------- */ ; {! ~) ~2 m, e5 L; L /* Time base configuration */ , J \* P; P% {* f: K9 a; T TIM_TimeBaseStructure.TIM_Period = 999; //µ±¶¨Ê±Æ÷´Ó0¼ÆÊýµ½999£¬¼´Îª1000´Î£¬ÎªÒ»¸ö¶¨Ê±ÖÜÆÚ% F! E: i/ { `, n8 x TIM_TimeBaseStructure.TIM_Prescaler = 1800; //ÉèÖÃÔ¤·ÖƵ£º1800·ÖƵ£¬¼´Îª40KHz* q; R- l! [ x TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1 ; //ÉèÖÃʱÖÓ·ÖƵϵÊý£º²»·ÖƵ(ÕâÀïÓò»µ½)8 Q9 k* u$ p- V9 j TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //ÏòÉϼÆÊýģʽ TIM_TimeBaseStructure.TIM_RepetitionCounter = 0x0;; k. h; w9 \2 A4 f2 Q3 E- I TIM_TimeBaseInit(TIM8, &TIM_TimeBaseStructure);3 ~8 Y+ ^& B. H' F# [' G9 [ 4 E3 F0 M+ A7 F+ S# ]0 } /* PWM1 Mode configuration: Channel1 */. U" X/ u9 F3 { TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //ÅäÖÃΪPWMģʽ10 H8 U7 ]0 O A2 e: v+ Y TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Enable; TIM_OCInitStructure.TIM_Pulse = CCR1_Val; //ÉèÖÃÌø±äÖµ£¬µ±¼ÆÊýÆ÷¼ÆÊýµ½Õâ¸öֵʱ£¬µçƽ·¢ÉúÌø±ä TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //µ±¶¨Ê±Æ÷¼ÆÊýֵСÓÚCCR1_ValʱΪ¸ßµçƽ TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_High; 0 z5 x: P9 d8 ^9 _5 s- r. m TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Set;5 u \$ {+ u) W+ T TIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset; TIM_OC1Init(TIM8, &TIM_OCInitStructure); //ʹÄÜͨµÀ1 TIM_OC1PreloadConfig(TIM8, TIM_OCPreload_Enable); /* PWM1 Mode configuration: Channel2 */ TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;) k, x9 Q0 D0 E6 x% A4 O TIM_OCInitStructure.TIM_Pulse = CCR2_Val; //ÉèÖÃͨµÀ2µÄµçƽÌø±äÖµ£¬Êä³öÁíÍâÒ»¸öÕ¼¿Õ±ÈµÄPWM b% A3 H. S7 O6 J; H- Y- \ TIM_OC2Init(TIM8, &TIM_OCInitStructure); //ʹÄÜͨµÀ2- Q- L+ ]% Q/ O- w TIM_OC2PreloadConfig(TIM8, TIM_OCPreload_Enable); /* PWM1 Mode configuration: Channel3 */+ l1 G) J8 |6 o8 \. K, d TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; TIM_OCInitStructure.TIM_Pulse = CCR3_Val; //ÉèÖÃͨµÀ3µÄµçƽÌø±äÖµ£¬Êä³öÁíÍâÒ»¸öÕ¼¿Õ±ÈµÄPWM TIM_OC3Init(TIM8, &TIM_OCInitStructure); //ʹÄÜͨµÀ3$ B* G. q! t; f5 y! c7 n( ~4 ~4 P TIM_OC3PreloadConfig(TIM8, TIM_OCPreload_Enable);/ t W2 ?* I! f+ M3 u! W8 A ' C; h& G& N- ~$ q /* PWM1 Mode configuration: Channel4 */ TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; TIM_OCInitStructure.TIM_Pulse = CCR4_Val; //ÉèÖÃͨµÀ4µÄµçƽÌø±äÖµ£¬Êä³öÁíÍâÒ»¸öÕ¼¿Õ±ÈµÄPWM; c1 F( M6 ^9 h5 c# c) S* l, ~ TIM_OC4Init(TIM8, &TIM_OCInitStructure); //ʹÄÜͨµÀ4 TIM_OC4PreloadConfig(TIM8, TIM_OCPreload_Enable); TIM_ARRPreloadConfig(TIM8, ENABLE); // ʹÄÜTIM3ÖØÔؼĴæÆ÷ARR! }' I. v0 _7 H! }# Y /* TIM3 enable counter */' z9 [1 I$ j5 D$ T. S TIM_Cmd(TIM8, ENABLE); //ʹÄܶ¨Ê±Æ÷8 TIM_CtrlPWMOutputs(TIM8 ,ENABLE ); ; h: n1 I- ^4 p3 k: `6 J" n |
GPIO_Config
TIM8_Mode_Config
 微信公众号
 手机版


这个方法不错,每次多赚一分
这个也是借鉴别人的