你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

(续)STM32F042评测之:玩玩串口+GPIO

[复制链接]
Inc_brza 发布时间:2016-3-9 18:01
    添加味道,上午对STM32F042做了比较简单的介绍,现在我们来让nucleo32跑起来!
" c; y* R; y  \1 o  T    为了省时,我使用了CubeMx作为架构生成平台:! o- ^) S4 m! Q3 {# Y4 ?
STEP 1:# m" s9 z  L5 x
        打开CubeMx软件,并且选择Board Selector,Verdor选择默认,Type of board 选择Nucleo32,Mcu Series选择STM32F0,然后确定完成
/ R& _; V" ]2 E芯片,板型号选择步骤。5 Q& `7 L; h7 S
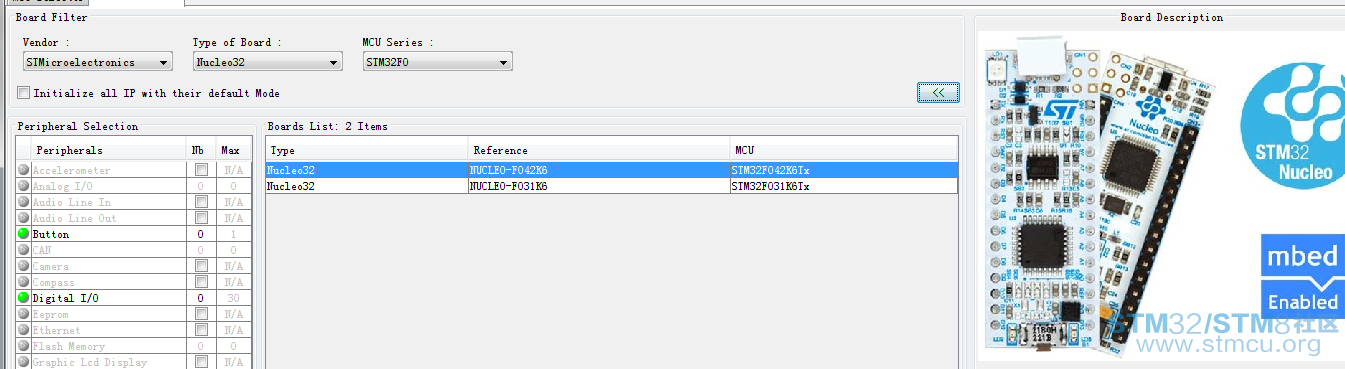
setp1.png
1 s3 Q: D% l) _! G) l; \
. ?% G7 H" r& y: M: NSTEP 2:7 {; H4 O- r. g% F2 R
进行引脚,外设配置,在这里,芯片默认会使用内部RC8M作为系统时钟,哥不喜欢,哥喜欢快,所以点击Clock Configuration:显示时钟配置界面,
3 L9 |8 y4 ]* [* ~  Y, }6 h/ R) }: k然后选用HSI RC 48Mhz作为系统时钟,详细配置如图所示:* t$ b" B' k. L# e5 e: M3 i
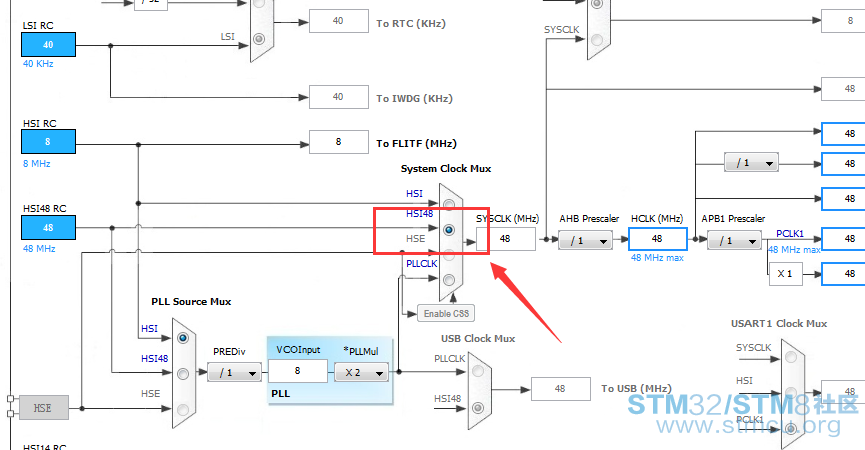
step2_2.png , o; F( l0 a: G5 i
然后,我们继续进行芯片外设引脚配置,第一,使用uart2(nuceleo32 F042使用usart2连接stlink 的vcp)所以我们不需要另外的转串口工具。
" G) ?6 l. K% j% S1 S配置如图所示:
* n& t" b3 [0 b& F7 o) {- j step2_3.png
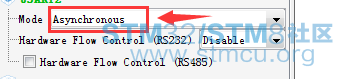
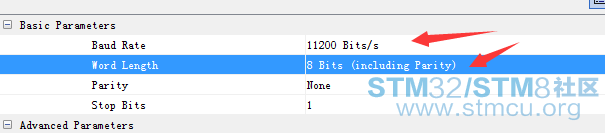
2 z* b+ P7 H/ r5 }  r  [# q  X: ^我们采用异步串口,所以选用Asynchronous,这里我们还没有完毕,我们还需要配置uart的参数,我们采用115200,8-n-1配置
  e$ `2 a" P1 ~, J6 a1、点击configuration:
) n/ k7 y6 \) z* S2、双击connectivity中的USART2" U% G6 R6 S  i' M
3、Baud Rate选项输入115200
4 ~# q8 X1 ?2 O' I4 Q  w/ j4、Word Length 选择8bit,其他保持默认
3 q: z. P  ^  V/ ?1 m5、点击Apply,OK8 h3 O2 V# T8 P$ D8 u( Z6 ?
6、此时我们已经完成了串口的发送,接收功能配置
* |' b! h) `1 }$ d' q2 D; ?2 _& e5 T. I1 P. z
QQ截图20160309173353.png
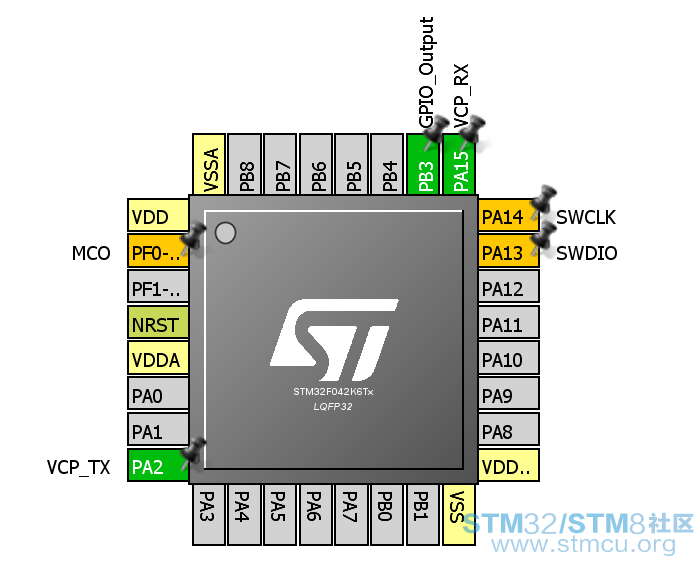
% |* N( f5 f7 g( _3 @3 c2 c8 T接下来,我们配置LED,板载LED连接PB3
1 s3 P3 x( _" D/ C6 o所以我直接配置PB3为output,其实我们可以看出,芯片默认已经有串口的引脚配置了,我们只需要使能Usart2即可,如果没有9 S4 v/ ?# L: @, y4 y( n2 H9 v
我们也可以设置PA2为USART2_TX,PA15为USART2_RX  {8 \: F- [' |6 {( l# Q
配置好后,如下图所示
) j% O7 t7 A. o  l2 q1 K setp2_4.png 8 C1 ~, |, @( x$ Q
SETP 3:# Z) q$ p/ D) |! n$ V
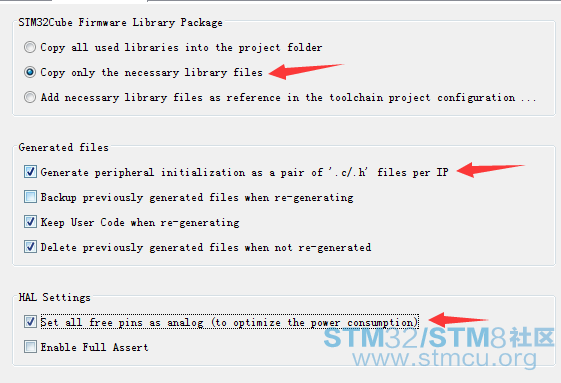
这样,板子硬件我们已经配置好了,接下来就是生成工程,点击toolbar上的齿轮符号(Generate source code based on user settings),8 d7 G- ~# C) [6 v
会弹出Project settings窗口,分别输入project name(项目名) project location(项目路径) IDE(项目工作平台),. L& B1 C+ T& J* P5 Q
然后切换到Code Generator界面并且按照如下如所示设置即可:
! ^2 C$ p7 |9 @ step3.png setp3_1.png " v: I: U0 s  C" i- A7 E6 O- R, l
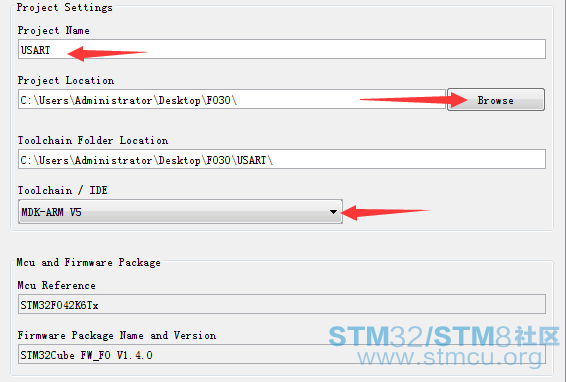
最后我们按确定,open project,项目环境就建立好了$ e8 L! w- s: B7 F2 B; V

3 d4 @  `5 V7 l' X) ISTEP 4:
7 O0 ]" F# }) m0 U编辑User Code:
) h: m* U1 i3 L% D; ^6 q. [编辑LED的翻转函数: r+ K9 y3 u& A$ j' k  _( @: u8 C
  1. #define LED_PORT            GPIOB
    - ~; \7 }: g6 j7 T
  2. #define LED_PIN             GPIO_PIN_3
    1 v. O4 Q8 `/ T3 }2 G! P% Z
  3. #define LED_GREEN_TOGGLE    HAL_GPIO_TogglePin(LED_PORT,LED_PIN)
复制代码
编辑main函数:
4 s3 i& K4 k" N* p$ f6 j& V. Q
  1. /* USER CODE BEGIN WHILE */
      |, B  j3 a0 e: A% G6 \* W" V3 \
  2.   while (1)
    3 E4 Q$ A4 [( {1 Z1 v8 S
  3.   {1 A/ x4 w  N4 n+ Q- |4 y
  4.     uint32_t wSysClock;! I  F( e2 b7 Z' t2 e! g
  5.     /* USER CODE END WHILE */
    ) ?/ V' ^2 a; L" c/ _5 G

  6. 2 v) f: z! M: [% P
  7.     /* USER CODE BEGIN 3 */
    - l0 c0 C* r3 E! j* _" `
  8.     wSysClock = HAL_RCC_GetSysClockFreq();  j$ w4 ~: g- K
  9.     printf("System Clock is :%ld\r\n",wSysClock);% K+ }/ {% a. Z& y  |9 [0 j
  10.     HAL_UART_Transmit(&huart2,"my name is inc\r\n",sizeof("my name is inc\r\n"),1000);
    3 ?  i- l9 Y9 h" G( P; z* T2 K) T
  11.     LED_GREEN_TOGGLE;
    7 m; d" g8 Q: ?
  12.     HAL_Delay(1000);
    5 S# z( d) k5 b8 X" v/ R8 \
  13.   }1 t& z" N8 O  i3 j' P" j# z
  14.   /* USER CODE END 3 */
复制代码

% p. \3 k0 y  ]1 z- f5 j
+ ]9 x. d0 u& e因为我们在main中使用了printf,所以我们需要重定向printf函数:
& r0 H2 u" a( `# Q我们打开usart.c
$ ?" Z& p' ~" o6 b2 F; \9 R在user code区域中添加一下代码:- [6 e* w, @) p/ `
  1. #pragma import(__use_no_semihosting)             5 e2 M6 Z4 H8 u) s8 c/ t' N
  2.             
      S" _# f  F8 k) B
  3. struct __FILE ) N! c( _( ~3 ~% }
  4. { ) H' C+ Y$ r; X
  5.         int handle;   V5 ?& G& E- \* F. u) F
  6.         /* Whatever you require here. If the only file you are using is */
    5 i8 a/ j6 {* ?
  7.         /* standard output using printf() for debugging, no file handling */
    ( O, m! s* b5 q9 D$ m) r0 n
  8.         /* is required. */
    * d2 X+ V5 j. _" [3 E# _
  9. };
    % Q" n. w: J3 s. ^+ `: U7 A1 F
  10. /* FILE is typedef’ d in stdio.h. */ 9 v, J8 N9 M4 R
  11. FILE __stdout;      
      h1 X( Z7 H* U. ?# N( X6 q" K
  12. ( `5 D3 h9 a3 C- F+ E1 n0 B! n- N
  13. void _sys_exit(int x)
    : x6 R+ s9 g4 P$ Y
  14. {
    / [) }8 A4 z4 m% r# o; h2 k/ L
  15.         x = x;
    # A* Y( i$ l0 t
  16. }
    4 d3 Q- g) k( ]% e$ T3 U

  17. 0 n# Y( D' ?  K" P2 Y5 B9 c' y
  18. int fputc(int ch, FILE *f)
    # L# P" \* f: ^! ^& k& S* Z
  19. {      
    2 K* R% w" y9 ^0 I" v& X( u  }
  20.         while((USART2->ISR&0X40)==0);  ; s; ?4 t$ c8 T: D# V( C5 ~
  21.         USART2->TDR = (uint8_t) ch;      
    " i* z% z: F, y# a8 [4 u
  22.         return ch;
    0 C0 S% [: t5 v( u$ B- J; `/ Z
  23. }
复制代码
最后我们编译工程,并且下载,对于软件生成的工程,默认是没有设置stlink下载后的工作的,所以我们可以点击option,debug,stlink,setting,flash download,然后勾选reset and run,最后确定返回。" K( t# I0 J! j  q5 |
最后一步,下载工程。
, s6 W% c7 N9 y) e& B3 C一下是运行现象:$ A! \, _7 w: X5 W# q, E
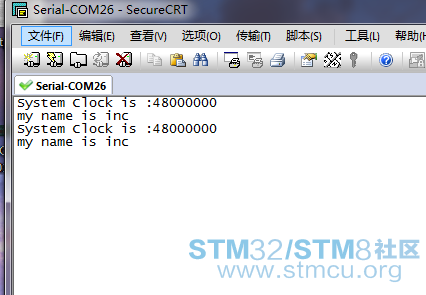
QQ截图20160309180051.png
2 z( {. T& o& V; \" M5 H* U! u/ e; f

5 N5 Y8 H. X; h
& |7 l/ e7 T; [: u: t) S* |8 m相关推荐
0 D- E0 b$ p& q1 k6 X, o! k5 LSTM32单片机官方开发工具一览( p4 b. k$ R# |0 P! d& _
STM32评估开发板列表+ w! B7 V7 T" a# y9 `
ARM Cortex-M内核STM32 单片机产品全览! f) f" y4 Z+ r5 Y
STM32微控制器参考设计
% V3 l) n9 l! C5 |% D, o. f
赞 收藏 2 评论7 发布时间:2016-3-9 18:01

举报

7个回答
lisingch 回答时间:2016-3-9 19:02:21
不错,跟着楼主学习。
yklstudent 回答时间:2016-3-10 12:56:13
楼主玩过HAL库下SPI驱动TF卡吗?
* ^, L9 s( q% T
Inc_brza 回答时间:2016-3-10 13:48:45
yklstudent-1794 发表于 2016-3-10 12:56, @. p6 F" U% `! @* o0 J
楼主玩过HAL库下SPI驱动TF卡吗?
5 l: W7 g6 l- x5 c% A. d
有空我再写个帖子吧,SPI通了,其他其实没有任何难度的,你可以看我下一个帖子,就关于SPI设置的
小温点秋香 回答时间:2017-4-13 11:57:36
楼主有没有 STM32F042 ,串口2 的demo,固件不要用CubMX的(非常繁复)。我对照调通的串口1,修改,但是串口2就是不能通信。' B! ?" q' J$ e6 ]4 l( P( _. Z
[cod,]void RCC_Configuration(void)
$ F* g1 Q2 o/ l6 L$ x- K# E4 U{   
( Q" Y/ U2 c  u! H        /* Enable SYSCFG clock */8 m* z# `; b  I5 f% E9 Q8 c
        RCC_APB2PeriphClockCmd(RCC_APB2Periph_SYSCFG, ENABLE); //EXTI 等时钟
" U9 M# g) B- [# @/ r% I! j    RCC_AHBPeriphClockCmd(RCC_AHBPeriph_GPIOA |RCC_AHBPeriph_GPIOB |RCC_AHBPeriph_GPIOF, ENABLE);
1 X3 j4 N$ E5 v5 a+ a        //允许串口1/2的时钟
; a; d( q6 Y% x; u) c' w3 |6 p6 t* G6 w    RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE);        
4 z% u/ b# K" V, D( g* B    RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2, ENABLE);               
2 O% S# k4 d* E, Q      
4 g: W1 @7 s% a1 d; R}[/code]! O9 \5 A9 _7 c& v9 U

; s6 J! w8 R0 ^% W  a# c
  1. void Usart_Config(UI32 usart1_baud, UI32 usart2_baud)3 d* h/ e/ @  i# `" M) d5 e! L
  2. {
    7 Z1 V0 C% C6 c1 Z+ ?
  3.         GPIO_InitTypeDef    GPIO_InitStructure;
    , D# _, p3 j4 K) D3 G
  4.         USART_InitTypeDef   USART_InitStructure;
    7 u$ B5 O! l3 M
  5.         
    8 J. O. r/ e  J5 T4 C# x6 N7 ~
  6.     //USART1     ) t3 j: v0 [$ [/ i
  7.          GPIO_PinAFConfig(GPIOA, GPIO_PinSource9,GPIO_AF_1);" q8 `, P5 w" D6 t" j; C! |( ]
  8.         GPIO_PinAFConfig(GPIOA, GPIO_PinSource10 ,GPIO_AF_1);" D6 _( D) S, i  `& G. x
  9.            
    . V" ]# D  `, \) w6 i
  10.         // Configure USART1_Tx
      D% t% m$ n! V( a0 l- |
  11.         GPIO_InitStructure.GPIO_Pin =  GPIO_Pin_9  ;
    ) s$ {) @) H+ s' W2 s6 l, |6 j7 r
  12.         GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
    8 q. `: b. E( O. W, j& V8 K: p
  13.         GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
    7 ~" m/ X5 F  _6 c- A- M1 n! S- z
  14.         GPIO_InitStructure.GPIO_OType=GPIO_OType_PP;9 b$ k5 q8 a5 m, G( p  l; f; ?- {
  15.         GPIO_InitStructure.GPIO_PuPd=GPIO_PuPd_UP;        
    6 K1 k% W' c$ l7 T
  16.         GPIO_Init(GPIOA, &GPIO_InitStructure);7 k. F0 t! U/ b7 @) T( M: f& f- U; S
  17.         
    % h% u& `- D9 H5 |3 g' ]2 \  }
  18.         // Configure USART1_Rx
    & K1 I1 D; ]( v+ `- b) }% p
  19.         GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10 ;
    0 ]/ N: R5 [; L/ F. e1 a
  20.         GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;/ [9 T( m8 J0 i
  21.         GPIO_InitStructure.GPIO_PuPd=GPIO_PuPd_UP;# j$ {3 g' K1 }1 a/ p: E1 _+ D
  22.         GPIO_Init(GPIOA, &GPIO_InitStructure); 6 ?$ r# u  x6 q2 ~: m, j
  23.         
    ; g% B7 e7 M; ~. o) A$ y
  24.         USART_DeInit(USART1);
    ) ?9 P$ N) k. F4 K- m8 n) M
  25.    
    8 F5 Y  X# k% I5 l
  26.         //初始化第一个串口8 U4 F8 U0 n( E! n. b
  27.         USART_InitStructure.USART_BaudRate = usart1_baud;
    - K9 f9 e7 Y5 {8 i
  28.         USART_InitStructure.USART_WordLength = USART_WordLength_8b;2 z; O) x- F  ]) c! |
  29.         USART_InitStructure.USART_StopBits = USART_StopBits_1;
    / C7 c. I; m7 \! G, z! Q+ w  H+ f4 l
  30.         USART_InitStructure.USART_Parity = USART_Parity_No;
    4 f, I. m7 h) b; |* p9 K5 y
  31.         USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;8 }* p2 a: l; G" f' k. p
  32.         USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;
      w" n1 t5 @/ u0 r* r
  33.         USART_Init(USART1, &USART_InitStructure);
    ' J" J' ]3 h7 s! Y& ]3 T: f
  34. . P0 |8 K+ i- L7 b5 f- O+ S3 ^- u
  35.         USART_Cmd(USART1, ENABLE);
    ' g  F+ O- [' f9 J$ i' T1 Z% U
  36.     USART_ClearFlag(USART1, USART_FLAG_TC);: i/ m, z1 g+ K4 e$ Q1 T

  37. 3 E1 s( S) n. ~* |7 G) u
  38.     //USART2   
    ! Q$ [- M6 Z! G: t2 D& x
  39.          GPIO_PinAFConfig(GPIOA, GPIO_PinSource2,GPIO_AF_1);
    ! n% Z8 Y6 T- y; x( P+ }
  40.         GPIO_PinAFConfig(GPIOA, GPIO_PinSource3 ,GPIO_AF_1);
    6 B/ K! C7 a& M  d. ~
  41.            ) R3 E" \- O; g: B! `
  42.         // Configure USART2_Tx
    $ d( {( t$ ]) ?# x7 \
  43.         GPIO_InitStructure.GPIO_Pin =  GPIO_Pin_2  ;
    & o5 m  H. X4 Q9 ?+ K
  44.         GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
    % t0 A, ?2 L6 l
  45.         GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;  }4 A: K! Q! @
  46.         GPIO_InitStructure.GPIO_OType=GPIO_OType_PP;, ]; C7 b2 E! _" {3 o% a. L, |2 O9 Q! D
  47.         GPIO_InitStructure.GPIO_PuPd=GPIO_PuPd_UP;        : |$ T8 G+ S) U* ?6 [$ q& R0 R
  48.         GPIO_Init(GPIOA, &GPIO_InitStructure);! O2 O1 K1 r! ^& E0 [% A$ p* v
  49.         
    + p8 s7 M7 v  [1 I8 e- ^) E* \
  50.         // Configure USART2_Rx) v4 y2 }( C1 e0 h3 s( N8 F2 |0 j
  51.         GPIO_InitStructure.GPIO_Pin = GPIO_Pin_3 ;
    6 T' |$ {$ s6 w' u9 k' a
  52.         GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
    : |" z% ~' t+ z& c3 f
  53.         GPIO_InitStructure.GPIO_PuPd=GPIO_PuPd_UP;
    6 h- S' ?( y. A) W
  54.         GPIO_Init(GPIOA, &GPIO_InitStructure); - T, l7 i8 ^! B+ w8 Y
  55.         0 \0 V3 Q  _7 `: l3 M! h
  56.         USART_DeInit(USART3); ' q5 K' S* D; b4 v0 g
  57.    
    / i2 S4 A/ e. x8 T1 B: D: ^  z
  58.         //初始化第二个串口
    $ X; C" i7 o5 c3 k; ]' k) n
  59.         USART_InitStructure.USART_BaudRate = usart2_baud;7 |2 C5 v7 m2 S7 H+ V$ J
  60.         USART_InitStructure.USART_WordLength = USART_WordLength_8b;! n, ^1 ~) U4 A3 R. [5 ~
  61.         USART_InitStructure.USART_StopBits = USART_StopBits_1;
    ' J) e# h& v9 c( L7 q# _
  62.         USART_InitStructure.USART_Parity = USART_Parity_No;
    # s; A2 |( Q( O: N7 W1 Y; t; ^
  63.         USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
    / I$ V, P  F+ ?
  64.         USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;* n/ ]# d) z) a9 |) A' d
  65.         USART_Init(USART1, &USART_InitStructure);% y: w, |5 {2 P( L8 F# o

  66. ! G) k0 p& ?. O' I& v( K
  67. //        USART_ITConfig(USART2, USART_IT_RXNE, ENABLE);$ }; j4 z" a4 `9 q- H

  68. " t! Z# [3 {# Q* I
  69.         USART_Cmd(USART2, ENABLE);
    # w' `8 Y( v6 v7 z2 U
  70.     USART_ClearFlag(USART2, USART_FLAG_TC);: ]' ]( n( T! |% N$ Z, ?
  71. }
复制代码

- ~) K, `. L' Q! M1 c
  ^6 h) L, I3 j9 {代码如上,很怀疑串口二有什么特殊,关于042的资料和很少!!* O6 s. S% v5 {" [; ^
望回复!!多谢
Inc_brza 回答时间:2017-4-13 16:46:21
小温点秋香 发表于 2017-4-13 11:57
3 O+ |1 R4 G& e8 V楼主有没有 STM32F042 ,串口2 的demo,固件不要用CubMX的(非常繁复)。我对照调通的串口1,修改,但是串 ...
  1. /**3 o6 _. y) e# {1 J
  2.   ******************************************************************************4 `  u+ P1 U! M2 I8 T" q" I# S( a
  3.   * @file    printf.c
    - C! Q0 \3 k" `/ Q
  4.   * @author  Inc Li
    3 _0 b5 \- g( M
  5.   * @version V0.0.1
    - k  D: e+ F4 c, X( E* G
  6.   * @date    5-April-2017+ F0 k' j! q( V, X
  7.   * @brief   Driver of GPIO& c! i& V' [/ P* \3 N. b5 ]( P
  8.   * @modify. p8 r+ S( J/ z' R* U7 x5 g, f% q
  9.   ******************************************************************************
    * e' `( w; `+ ~; t0 U
  10.   */0 Q( B5 B7 P# b
  11. 1 k6 E/ `2 C; F
  12. /* Includes ------------------------------------------------------------------*/
    ! Z- E, u; z4 v- v
  13. #include <stdio.h>
    , B: d/ z: Z! _. D
  14. #include "../devices.h"' l$ D1 t, x0 x
  15. #include "stm32f0xx.h"
    : l' ^8 H3 @# S' @7 F
  16. # l! ^# b; v" x! Q" A
  17. /* Private typedef -----------------------------------------------------------*/: z. ^. Y! E3 i# c8 `- D6 c
  18. /* Private define ------------------------------------------------------------*/
    $ O9 R: n$ ?+ j1 i
  19. #ifndef NULL
    - W6 D" B# r) A* w
  20.     #define NULL 0( p1 L( C$ b  j
  21. #endif
    & d0 _4 ], U/ G) a( Z7 [3 a
  22. /* Private macro -------------------------------------------------------------*/
    0 Z, G& M; m2 z  Y
  23. #ifdef __GNUC__% T7 e3 Q5 i8 {8 m* `( R
  24.   /* With GCC/RAISONANCE, small printf (option LD Linker->Libraries->Small printf. [) R& k7 ~( I/ U
  25.      set to 'Yes') calls __io_putchar() */
      m% i# k. u; }  \, P) X7 O
  26.   #define PUTCHAR_PROTOTYPE int __io_putchar(int ch)
      Z' C) I* G# w
  27.   #define GETCHAR_PROTOTYPE int __io_getchar(void)" d2 D* {2 l1 Z- }& M2 t1 Z" z0 ~
  28. #else  b7 G9 A5 u; Z; ^) ?1 v. y
  29.   #define PUTCHAR_PROTOTYPE int fputc(int ch, FILE *f)
    2 B* T& `% G0 T( Y0 a6 r5 P6 n
  30.   #define GETCHAR_PROTOTYPE int fgetc(FILE *f)# z$ w2 x7 J% g7 y+ E- D
  31. #endif /* __GNUC__ */5 G- Z- C. E! O3 U& h4 Q% N
  32. /* Private variables ---------------------------------------------------------*/
    # C4 Y: \0 X. P2 R
  33. static usart_dev print;1 W' e! w% M; ]6 q7 l" }! B
  34. /* Private function prototypes -----------------------------------------------*/
    $ l& {3 b0 Y8 q4 {- b: E) v
  35. static int usart2_open(usart_param *property);7 R. V6 g2 A' n/ j
  36. static int usart2_close(usart_param *property);
    : Q8 `2 Y/ T% R* g1 v: b  n' e
  37. static int usart2_send_char(char dat);2 V8 X, I; N% @0 h, u; J4 E
  38. static char usart2_get_char(void);
    + e% m5 e1 G3 F
  39. 6 h' G: G& t& M
  40. /* Private functions ---------------------------------------------------------*/
    3 _& K: l4 ?' {/ y( \1 E
  41. int printf_dev_open(usart_param *property)% z" L5 v$ h$ U. H$ h
  42. {
    ' x- c7 o5 v1 o+ x4 g
  43.     return usart_open(&print, property);
    , A- c- [/ j0 r' B. f& f# y; T
  44. }
    : t, C: f' j# [$ }6 S
  45. 4 C0 k. \1 d, n9 E
  46. char printf_dev_get(void)8 V$ T! e0 u$ n# s
  47. {
    ' Q8 f# u" k) I* W$ t
  48.     return usart_get(&print);6 Y* c% ]$ B5 G9 d  Y
  49. }# r! a+ F! I  u2 W5 K3 L
  50. / O/ W& e' e+ N6 @0 s
  51. static int usart2_open(usart_param *property)+ N" D8 A8 G  y" ]  D
  52. {
    0 i) P, x# ^) b* N
  53.     USART_InitTypeDef uart;/ y+ ]: `, F% d# ]8 K9 |+ t
  54.     GPIO_InitTypeDef gpio;% m* c$ X5 c' @8 \0 _5 U) Q: R- _) b

  55. ; G+ _' M' T% n& q: ]2 n
  56.     /* Enable GPIO Clock */
    6 y+ R5 C& P2 P& ~
  57.     RCC_AHBPeriphClockCmd(RCC_AHBPeriph_GPIOA, ENABLE);" t0 Q2 r7 y' {0 D
  58.   q/ F* a5 o5 V6 [
  59.     /* Enable USART Clock */4 w6 `# l' @( d4 [. W$ q
  60.     RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2, ENABLE);
    ( A; J& ]8 W( i) I1 H8 L6 n

  61. 0 m1 H% k" Y& `+ B9 H8 S
  62.     /* Connect PXx to USARTx_Tx */
    % i( W. a; E1 @/ j; A, C
  63.     GPIO_PinAFConfig(GPIOA, GPIO_PinSource2, GPIO_AF_1);/ F! S+ l; g* c, l! y

  64.   n+ \6 L& G6 c. U5 U# j+ M8 M
  65.     /* Connext PXx to USARTx_Rx */2 N* o, v: K$ @- o2 ?
  66.     GPIO_PinAFConfig(GPIOA, GPIO_PinSource15, GPIO_AF_1);
    6 h' X3 _# M9 k! V) D

  67. ! _1 Y* M. N# H* j, t% W0 E8 p+ v
  68.     /* Configure USART Tx as alternate function push-pull */
      e+ z2 \% G1 V9 Q2 O5 @. m! x
  69.     gpio.GPIO_Pin = GPIO_Pin_2 | GPIO_Pin_15;$ h4 K/ e. ?7 H  Z
  70.     gpio.GPIO_Mode = GPIO_Mode_AF;5 D7 H+ [  e- j& e3 z: B2 o9 T7 Y
  71.     gpio.GPIO_Speed = GPIO_Speed_10MHz;
    : r6 D% ~& l# S# }5 F% Z
  72.     gpio.GPIO_OType = GPIO_OType_PP;6 o& m' H0 Q7 l, n+ z
  73.     gpio.GPIO_PuPd = GPIO_PuPd_UP;
    " A1 H$ c) }9 V; P/ G
  74.     GPIO_Init(GPIOA, &gpio);2 ?5 K3 }3 l3 g$ b& W

  75. $ U; v( v2 }- H$ A& I. k1 e
  76.     uart.USART_BaudRate = property->baudrate;4 {: Y. G! O3 ~* e$ M
  77.     switch (property->word_lenth) {% f1 ]5 z6 D  M
  78.         case USART_WORD_LENTH_7BIT:* Y" s7 G, d: G2 G2 p
  79.             uart.USART_WordLength = USART_WordLength_7b;9 p0 k) @$ \8 s% S6 w7 E# R5 D( v
  80.             break;
    2 t" `, m. ~4 e  J
  81.         case USART_WORD_LENTH_8BIT:
    , Z% R, r* f; F; k
  82.             uart.USART_WordLength = USART_WordLength_8b;! s/ D( n& r8 U2 g
  83.             break;3 C4 I4 p. m7 g$ C/ T, x
  84.         case USART_WORD_LENTH_9BIT:
    & R3 R. @, g: r, C* t$ ?* S
  85.             uart.USART_WordLength = USART_WordLength_9b;" d  |$ v2 l$ a$ B
  86.             break;
    8 z2 B5 [: I6 D3 V8 F
  87.         default:
    $ W4 L, P- \2 t2 `4 Q
  88.             goto err;2 V1 N+ `4 f0 f$ k4 Q
  89.     }
    1 T1 l! ?, K3 k) Q

  90. + M2 u8 g( r& g3 J% O9 Q* t, ^
  91.     switch (property->stopbit) {7 X0 c4 m! B1 E: f0 u$ v0 k3 l% c
  92.         case USART_STOP_BIT_1:
    9 Z! i2 r- ?& {6 p8 `9 s
  93.             uart.USART_StopBits = USART_StopBits_1;
    # v/ F2 Q0 w% W- }8 _
  94.             break;3 V% E* h( }' y1 ]8 v
  95.         case USART_STOP_BIT_1_5:- |+ Z3 ?" p' w5 Q7 `9 k
  96.             uart.USART_StopBits = USART_StopBits_1_5;. F3 q. c0 B9 |# ]/ B7 i
  97.             break;! _* U3 ~. M3 o1 r5 D
  98.         case USART_STOP_BIT_2:' a5 Q, F1 j$ n9 Z  k
  99.             uart.USART_StopBits = USART_StopBits_2;/ C; n- F" ^  A0 {
  100.             break;
    3 M7 U  E6 ]# k& W( C0 ~0 S. A
  101.         default:
    0 [) A4 u8 D; m# q1 V7 V6 m
  102.             goto err;- u, O& S( |3 S& Q! C1 c
  103.     }9 }/ T! T# M! I0 ?% t3 o
  104. ; R+ {1 y3 \& `3 E; R9 C
  105.     switch (property->parity) {5 ^4 u0 `& c+ l& _
  106.         case USART_PARITY_NONE:& O; B* ?& W- m+ Y+ {0 _5 C
  107.             uart.USART_Parity = USART_Parity_No;
    7 P) A& q. D; V2 |  w( ], d- u* Y
  108.             break;% }, ^0 p5 v5 g" N
  109.         case USART_PARITY_EVEN:
    . P4 @3 L; ?, G9 V; T" @
  110.             uart.USART_Parity = USART_Parity_Even;( E8 P( p" y& @6 b8 o
  111.             break;# p& C5 w% L7 `4 U
  112.         case USART_PARITY_ODD:, ?9 B) g; r  a/ ~0 d
  113.             uart.USART_Parity = USART_Parity_Odd;! J% [" ?9 ]& c
  114.             break;. k5 `6 z0 P! H  X2 z- O
  115.         default:; s0 i8 d% L2 `' x
  116.             goto err;. ^, d! ^3 {  u( y4 u
  117.     }) o. S- T2 b, P+ q' `1 n, p
  118. 8 u0 s& N5 I+ J, G: d
  119.     switch (property->usart_mode) {
    / F% h$ S3 c& V3 R' o+ ?
  120.         case USART_MODE_RX:
    ) |: Y2 P# l( j3 \2 }# u3 C! Q
  121.             uart.USART_Mode = USART_Mode_Rx;/ y5 ^' `( p8 C" U4 M: _1 p
  122.             break;' W9 {9 N- d. y4 b6 i) V, v
  123.         case USART_MODE_TX:+ @8 y5 G% t5 N& ]: E: W  L
  124.             uart.USART_Mode = USART_Mode_Tx;; l# s9 z- D" J
  125.             break;
    6 z$ V2 y0 J6 b& Y. E% @
  126.         case USART_MODE_RX_TX:
    : C5 Z3 u) z9 R( Q7 S( t3 M
  127.             uart.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;: l- j% T1 D9 |9 R1 A
  128.             break;
    ' K* T$ h% @4 v% [; [  z; ~  l
  129.         default:6 n/ J" D% u4 G2 _% ~
  130.             goto err;
    2 o8 B0 k6 |9 U) V+ {1 Y- [% Q0 p
  131.     }/ g$ s" ?. R' v$ V0 w; S  w

  132. 2 c6 L4 e( R3 \6 |* A6 Z* |9 e
  133.     switch (property->hardware_flow_control) {
    ! B& U4 B3 T. E8 W9 ]3 L
  134.         case USART_HARDWARE_CONTROL_NONE:
    + u! e" i; r- j# S+ Z5 c1 B
  135.             uart.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
    + v2 {- T8 e2 ]$ a+ Q1 w- `
  136.             break;
    / F1 I) z# P6 f( g  n4 T- b) N
  137.         case USART_HARDWARE_CONTROL_RTS:
    # m0 }. e" l' K
  138.             uart.USART_HardwareFlowControl = USART_HardwareFlowControl_RTS;+ L$ A2 Z6 x# U% Q
  139.             break;
    ! C2 T! F# S2 v+ t( A8 u/ ?1 s' N
  140.         case USART_HARDWARE_CONTROL_CTS:
    & s: D8 \1 T! j* W. }7 E& o
  141.             uart.USART_HardwareFlowControl = USART_HardwareFlowControl_CTS;
    / _# Z/ n- d4 d; ^% r
  142.             break;+ I4 X7 s4 E, p! j- \, p
  143.         case USART_HARDWARE_CONTROL_RTS_CTS:" x: `! M  J; q9 R- e& Q7 c
  144.             uart.USART_HardwareFlowControl = USART_HardwareFlowControl_RTS_CTS;
    1 i* B% f1 ]. B
  145.             break;$ E% F% {( N/ p8 d
  146.         default:, c5 g# J: j( V+ I
  147.             goto err;
    % W; M4 s1 ~" Y7 F" |, Q
  148.     }
    5 H2 }/ ^! E$ @5 k

  149. 4 `/ D6 n, Q3 j- m/ P, p4 \6 u$ a
  150.     USART_DeInit(USART2);
    ; u# K/ |" x2 i# g. I/ _+ L1 ?
  151.     USART_Cmd(USART2, DISABLE);0 l/ ^% U, W- {5 L6 M
  152.     USART_Init(USART2, &uart);
    - K! R, `- p0 a3 H0 s  y9 H/ u4 X
  153.     USART_Cmd(USART2, ENABLE);5 w$ i$ C: L3 E+ J& W/ Q& m0 A
  154.     USART_ClearFlag(USART2, USART_FLAG_TC);0 d+ H5 M! ?8 W' Y7 I" c! o/ N
  155.     return 0;
    % S- ~2 x; A7 z6 v* [5 N5 l2 V
  156. err:7 _/ _4 I5 L9 G5 |! h0 J1 m
  157.     return 1;+ O" X7 `# B% M6 s
  158. }8 x7 G3 _2 V6 }& L/ t

  159. " U# [# R: K( w  [5 |" I& o
  160. int printf_dev_send(char *str)  a. m  v0 l" r4 o
  161. {
    5 N$ K- G8 ?! R; \
  162.     while (*str != 0) {
    % l2 f* j( q. d# t( R* q: [0 y+ h
  163.         print.send_char(*str++);
    " ~, `0 f: ?/ {* y6 Z7 O* L
  164.     }; _+ x% q/ n: r7 Z+ T
  165.     return 0;- ]1 P3 B& I1 @* d; m2 N$ T8 X
  166. }
    , f: f# T, ^# H1 V
  167. ( W8 V" ~# Y$ ?8 L8 t
  168. static int usart2_close(usart_param *property)6 @! d( e7 G1 ~6 t# L0 ]
  169. {
      B3 q9 Q! R4 ]% z: ~0 S5 g
  170.     return 0;
    6 A5 ~" Z; X2 e, g5 g  q1 ~( p1 \  k
  171. }
    + @6 T$ G. t! U
  172. 3 I( `, ]6 {  v) |$ g: ^
  173. static int usart2_send_char(char dat)
    & X; z8 B  Y$ M$ U
  174. {
    ( \8 s  r4 R- N0 v  T7 l
  175.     USART_SendData(USART2, (uint8_t)dat);! R' Y& @, n. H1 B, S& n( l8 A  u
  176.     while (USART_GetFlagStatus(USART2, USART_FLAG_TXE) == RESET) {0 }; L" k4 Y# J/ v! A
  177.     }
    * v. J8 P- A% ], m6 W1 ~  B
  178.     return 0;+ l7 Z" n! l; P) ~3 Q$ [+ q
  179. }+ ]- @3 u. Y8 e, _
  180. . }& i2 j+ z+ O5 A
  181. static char usart2_get_char(void)% t$ R4 H& A2 B4 [' t, h4 n. D
  182. {
    . T6 j6 _$ G7 X5 B; z- K4 ?. |) S
  183.     while (USART_GetFlagStatus(USART2, USART_FLAG_RXNE) == RESET);5 F& z- o  N- C( V& r

  184. . P6 `. B* o3 R
  185.     return (char)USART_ReceiveData(USART2);
    * ^: W3 v' q/ o  z
  186. }
    8 m+ Y# }3 t! v; W  V/ B

  187. : r; D+ L( |- o1 S' F
  188. /**
    ; K* K& M0 P" ?& Q/ d4 E
  189.   * @brief  重定向c库函数printf到USART1- F) ?! w2 s) o( U( ?+ B8 S4 d
  190.   * @param  
    6 ~% ]& a$ K# k8 d% u8 Q
  191.   * @retval
    , I4 b% w, q; [5 {; h- u
  192.   */( e( ?+ X6 ]; _; G7 B
  193. PUTCHAR_PROTOTYPE
    : Y# x( N6 Z3 S+ f: U
  194. {
    0 \+ B2 @# A. ]7 G4 r' O; H, ]( k
  195.     //while (USART_GetFlagStatus(USART2, USART_FLAG_TXE) == RESET);               
    / B1 Z6 P3 A+ Y$ _/ |' A
  196.     //USART_SendData(USART2, (uint8_t) ch);
    + h- I8 \4 O; w! S/ m7 n9 C
  197.     while((USART2->ISR & USART_FLAG_TXE) == 0);
    . [: \6 q) }" A$ L$ Y2 c
  198.     USART2->TDR = ch;
    : L/ O. B  |4 ?. B, D8 O$ q  w
  199.     return (ch);
    2 L2 t9 k- b; S! w0 n: T2 J
  200. }
      f7 U5 i( K: S

  201. . A# {3 A5 U5 D/ P  }
  202. 6 b4 H2 [7 _& }# A
  203. /**
    + B" c( ?9 ?4 A3 p: t9 ~5 P) ~
  204.   * @brief  重定向c库函数scanf到USART1
    # W$ X& [: _* o+ v
  205.   * @param  
    9 D6 g7 U( Z1 X0 V  u9 Y3 B+ S
  206.   * @retval : E$ `9 I4 S7 m( {/ o5 a
  207.   */4 ?; }' t! _, c( H/ s$ k0 J
  208. GETCHAR_PROTOTYPE
    ) s4 y7 ^3 R3 t  L; r
  209. {8 E2 z% @9 ?& q3 y" v
  210.     while (USART_GetFlagStatus(USART2, USART_FLAG_RXNE) == RESET);
    2 H3 D5 B% }+ D& {- p
  211. - {  D" ]1 W; y. R
  212.     return (int)USART_ReceiveData(USART2);1 k0 ^' q, q; ?# U" W& D! m
  213. }: @# y% e% ?: @/ {" C
  214. . {, F$ C! c& `& s! P+ ^% c
  215. static usart_dev print = {
    ( [: e0 [7 y/ _) s1 Q
  216.     .open = usart2_open,/ p- W$ e' l" U4 W
  217.     .close = usart2_close,
    0 m$ c: \3 W3 S( d  N5 ~+ n% Y6 x8 U
  218.     .send_char = usart2_send_char,
    2 }/ j% l* W- p- k& B8 E/ p
  219.     .get_char = usart2_get_char,
    # `+ ~) G& z6 E2 I, ^1 |
  220. };: z; `- l0 g8 C8 `
  221. /******************* (C) COPYRIGHT 2016 Inc *****END OF FILE*******************/9 P; k/ @5 N, f. l; D- }, U8 ]

  222. ( k* K0 H% c, P0 ~, e* I' X
复制代码
逐梦 回答时间:2019-2-20 17:56:03
小温点秋香 发表于 2017-4-13 11:575 S, R4 a; F# |0 R% P! c
楼主有没有 STM32F042 ,串口2 的demo,固件不要用CubMX的(非常繁复)。我对照调通的串口1,修改,但是串 ...

9 U( y3 C3 u0 T+ c" i4 K我也遇到了同样的问题,你找到原因了吗?
逐梦 回答时间:2019-2-20 17:59:17

+ i, j: g9 N& R! ]( B  `7 L8 k8 W5 e$ h这个我试了一下,用不了

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版