TIM输出比较的三种模式
]) `7 G1 _- o- W9 n4 y& ]此项功能是用来控制一个输出波形,或者指示一段给定的的时间已经到时。
" U+ W7 F. X0 v9 `) w& [0 p当计数器与捕获/比较寄存器的内容相同时,输出比较功能做如下操作:
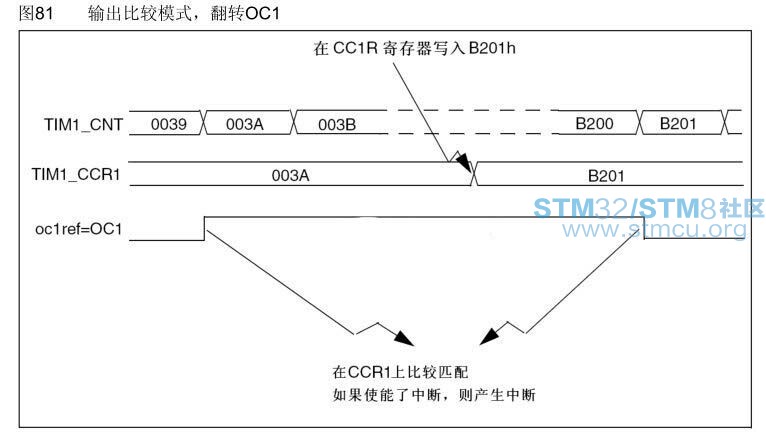
# u4 o7 d1 L! a( F$ C/ w p● 将输出比较模式(TIMx_CCMRx寄存器中的OCxM位)和输出极性(TIMx_CCER寄存器中的 0 ~* W" J' R. ~) J
CCxP位)定义的值输出到对应的引脚上。在比较匹配时,输出引脚可以保持它的电平 1 `- i+ p# |8 x" k7 X2 Q# ]) t, g
(OCxM=000)、被设置成有效电平(OCxM=001)、被设置成无效电平(OCxM=010)或进行翻 ; O1 C2 I& B0 b% A% D
转(OCxM=011)。
. y$ o0 n+ e- L6 Z# r) c0 a( _ ~● 设置中断状态寄存器中的标志位(TIMx_SR寄存器中的CCxIF位)。 : H4 i! u4 y# m9 s
● 若设置了相应的中断屏蔽(TIMx_DIER寄存器中的CCxIE位),则产生一个中断。 ; l6 M% R6 \# r. E& Y! r/ Y
● 若设置了相应的使能位(TIMx_DIER寄存器中的CCxDE位,TIMx_CR2寄存器中的CCDS位 9 ]. j: O# [$ L0 o' [' M6 J
选择DMA请求功能),则产生一个DMA请求。
! g- L3 c- I: O& o- FTIMx_CCMRx中的OCxPE位选择TIMx_CCRx寄存器是否需要使用预装载寄存器。 6 i+ d, f3 x3 Z/ `6 W# }- _
●设置中断状态寄存器中的标志位(TIMx_SR寄存器中的CCxIF位)。
a$ i& l" q* w; S8 w# P' x5 n●若设置了相应的中断屏蔽(TIMx_DIER寄存器中的CCXIE位),则产生一个中断。
, o+ l6 v* u- ^●若设置了相应的使能位(TIMx_DIER寄存器中的CCxDE位,TIMx_CR2寄存器中的CCDS位选择DMA请求功能),则产生一个DMA请求。
4 Y8 Q9 F# s' ~ h3 G5 TTIMx_CCMRx中的OCxPE位选择TIMx_CCRx寄存器是否需要使用预装载寄存器。4 i/ K7 g) u% a- A0 T/ D* G/ m
V. H7 Y- S8 g% q3 ^: e0 V
在输出比较模式下,更新事件UEV对OCxREF和OCx输出没有影响。
/ c: l5 G% k# p) c. J同步的精度可以达到计数器的一个计数周期。输出比较模式(在单脉冲模式下)也能用来输出一个单脉冲。
# d) z% D8 n. ]8 C& {" Q5 X输出比较模式的配置步骤:
& T$ r6 D# f% D0 t
" K) _# k8 w# [8 J' ~7 q' Z1.选择计数器时钟(内部,外部,预分频器)+ Y& V1 J3 O7 ]$ H! l8 j
2.将相应的数据写入TIMx_ARR和TIMx_CCRx寄存器中
# z6 p2 V) d7 t5 S5 \3.如果要产生一个中断请求和/或一个DMA请求,设置CCxIE位和/或CCxDE位。2 Y! L8 b8 }- }" `. Q- f. l
4.选择输出模式,例如:必须设置OCxM=’011’、OCxPE=’0’、CCxP=’0’和CCxE=’1’,当计数器CNT与CCRx匹配时翻转OCx的输出管脚,CCRx预装载未用,开启OCx输出且高电平有效。
. G9 t% z* R4 |/ ?5.设置TIMx_CR1寄存器的CEN位启动计数器) M* K/ a9 G0 z4 k/ [
TIMx_CCRx寄存器能够在任何时候通过软件进行更新以控制输出波形,条件是未使用预装载寄存器(OCxPE=’0’,否则TIMx_CCRx影子寄存器只能在发生下一次更新事件时被更新)
5 l4 {/ |/ l1 J; Q$ j3 O# z! x& R7 N. A
程序如下:
& _3 ~4 P- d8 D/ h. B0 S9 U- <font size="2"> TIM_TimeBaseStructure.TIM_Period = 65535;
( ^0 \4 O" H9 b - TIM_TimeBaseStructure.TIM_Prescaler = 0;
& {# \9 n: A- p - TIM_TimeBaseStructure.TIM_ClockDivision = 0;
( b( f# W. o A n/ Y - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
5 C% D8 t" L5 H' J4 @! S - TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure);
+ r9 Q; V: q/ X9 s0 D. j; H - TIM_PrescalerConfig(TIM2, 35999, TIM_PSCReloadMode_Immediate);7 }8 L: O5 g9 [+ a
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_Timing;//这个地方就是改比较模式的</font>7 I9 t5 Y! B* U' |- m2 l
( A7 f+ R" \1 j0 Q4 i6 I# p* I; ~
但是由于比较模式无论选哪个对于产生中断的作用是一样的,所以选TIMING都可以 - TIM_OCInitStructure.TIM_Channel = TIM_Channel_1; - M4 s5 P! [8 C, U6 {) `2 o
- TIM_OCInitStructure.TIM_Pulse = CCR1_Val;
! O3 M! |5 j. ?0 v7 C4 k - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;. g: P6 ?; W$ z7 `( H
- TIM_OCInit(TIM2, &TIM_OCInitStructure);
9 N; G- Z. Y6 b1 [ - TIM_OC1PreloadConfig(TIM2, TIM_OCPreload_Disable);//
TIMx_CCRx寄存器能够在任何时候通过软件进行更新以控制输出波形,条件是未使用预装载寄存器(OCxPE=’0’,否则TIMx_CCRx影子寄存器只能在发生下一次更新事件时被更新)。这里设置为Disable
& q. I( O! R6 }! j3 C
1 _1 a1 c2 T% |; \就是为了后面在中断服务子程序可以修改TIMx_CCR实时起作用~ - TIM_OCInitStructure.TIM_Channel = TIM_Channel_2; * x: o1 i9 {: A/ L$ Q. d. F
- TIM_OCInitStructure.TIM_Pulse = CCR2_Val;
* h% e! k. D; t/ _1 n - TIM_OCInit(TIM2, &TIM_OCInitStructure); Z, @0 M: n- q% D5 D9 _! R
- TIM_OC2PreloadConfig(TIM2, TIM_OCPreload_Disable);! l9 p' \3 a: z/ L" q
- TIM_OCInitStructure.TIM_Channel = TIM_Channel_3; 1 A/ A0 H8 [ }; z u: G; C# H
- TIM_OCInitStructure.TIM_Pulse = CCR3_Val; + e7 M0 i6 ]( `5 w: h) j
- TIM_OCInit(TIM2, &TIM_OCInitStructure);# y) v4 b3 Q' g3 q- z
- TIM_OC3PreloadConfig(TIM2, TIM_OCPreload_Disable);
5 F0 Z3 P0 O' E# c. h k - TIM_OCInitStructure.TIM_Channel = TIM_Channel_4;
# B6 j# k3 z6 ~2 G4 w' h/ e, i - TIM_OCInitStructure.TIM_Pulse = CCR4_Val; - n' b. v/ @+ \5 @ R1 A; y: @$ j
- TIM_OCInit(TIM2, &TIM_OCInitStructure);
6 I% X8 b% S; T' R9 W2 U - TIM_OC4PreloadConfig(TIM2, TIM_OCPreload_Disable);6 p/ D+ e+ w, c8 X* U4 J6 ^
- TIM_ARRPreloadConfig(TIM2, ENABLE);//TIM_OCPreload_Enable! ]' X& ^( G: e' L
- TIM_ITConfig(TIM2, TIM_IT_CC1 | TIM_IT_CC2 | TIM_IT_CC3 | TIM_IT_CC4, ENABLE);& b% X8 i9 w& E6 x: b4 o
- // STM3210B-LK1, set PC.04 - PC.07" K2 D. v7 A& Y# u' H
- GPIO_SetBits(GPIOC, GPIO_Pin_4 |GPIO_Pin_5 | GPIO_Pin_6 | GPIO_Pin_7);
. s1 v* W6 ^7 T$ H/ Q - TIM_Cmd(TIM2, ENABLE);
' I: T; w+ n# `- }9 N. H - * f! w8 |( V7 ?
- while (1); W# _ ?/ i& S2 T# h
- {& Q" n' F2 v9 R8 ^1 }" Z
- } 1 _# ^8 v7 x, @& |# m8 U9 b0 r
- }
- <font size="2">void TIM2_IRQHandler(void)
5 W' b* L$ W$ |- B - { u16 capture;! \$ ?4 E6 [' W( I6 d) t: e8 w# ~' m) ]
- u16 CCR1_Val = 1000;
" R; o5 Z% l) T# x& b - u16 CCR2_Val = 500;
3 ?9 o; h& w0 c$ B6 r2 P0 k - u16 CCR3_Val = 250;
6 C+ x! d7 B4 \2 L2 o1 E- E+ C; o - u16 CCR4_Val = 125;' b' M5 H: |3 f0 V4 n6 v" Z
- 4 \5 _+ I+ X; F6 A
- if (TIM_GetITStatus(TIM2, TIM_IT_CC1) != RESET)
9 }/ S( T3 [' _ - {+ R6 f/ W. P) E" l
- 9 L: E% X# @3 r5 |
- TIM_ClearITPendingBit(TIM2, TIM_IT_CC1);
5 V( N9 d( u7 b& C1 b* Z4 J -
6 V+ q K! i- z. Z1 Y5 Q) `5 d - capture = TIM_GetCapture1(TIM2);: ]( B# m- o" C4 x& r2 \8 Z9 w- F
- TIM_SetCompare1(TIM2, capture + CCR1_Val);2 }1 r2 \ y. ?4 O. r9 [
: ]9 E' @, D; M: @$ q' T2 a( _- ////设置TIMx捕获比较1寄存器值然后动态修改其CCR的值 使整个程序一直进行下去, M4 c$ t7 Z8 `- k
- 3 s, O4 w e9 H% b( n
- // PC.04
6 ~+ P! ?8 ^! ~1 x5 S+ ^( _" b - GPIO_WriteBit(GPIOC, GPIO_Pin_4, (BitAction)(1 - GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_4)));- {9 r& T) ^, P2 t8 g
-
5 Z! l3 ]- p/ v( e m: a - }
( E* C# S5 B1 O4 h - else if (TIM_GetITStatus(TIM2, TIM_IT_CC2) != RESET)
8 y4 h4 x [1 S# S - {2 s) w! U8 l% Q) p- _
-
+ `: d* g5 A+ e0 w9 q8 v - TIM_ClearITPendingBit(TIM2, TIM_IT_CC2);
7 Y) K! `* g9 N" b9 E2 |& J - capture = TIM_GetCapture2(TIM2);
2 V# A4 }1 @7 x, j# r0 g/ Q$ @ - TIM_SetCompare2(TIM2, capture + CCR2_Val);$ H8 K5 ?$ J+ u k/ }$ @5 _
-
7 R2 c p* `$ C; i9 i - // PC.05- f+ n6 [% f T( x& d- B
- GPIO_WriteBit(GPIOC, GPIO_Pin_5, (BitAction)(1 - GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_5)));3 h9 }( U% \* b6 i7 ?8 O# a* v- ^
-
6 j* s! d+ K2 [: f7 J - }
( z6 U/ i* U2 @# f N( ] - else if (TIM_GetITStatus(TIM2, TIM_IT_CC3) != RESET) d* Q9 O6 }( `( k% k
- {1 D1 u: {$ A( d y; I+ Y6 @) z
- ( h& S" c, d4 X) f1 c. u
- TIM_ClearITPendingBit(TIM2, TIM_IT_CC3);4 A; r K. D- D1 {
- capture = TIM_GetCapture3(TIM2);
) p1 }& g- T' L1 l - TIM_SetCompare3(TIM2, capture + CCR3_Val);( C, ?+ \6 y' n7 Q. o# k: w: p% w- o- A
-
9 l4 \% |0 A( l9 H5 Q/ l u - // PC.06
0 V+ d" X9 J7 a; D2 m - //GPIO_ResetBits(GPIOC, GPIO_Pin_6);
0 Z u9 O2 i) e# @ - GPIO_WriteBit(GPIOC, GPIO_Pin_6, (BitAction)(1 - GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_6)));- w6 H- x0 A9 v6 D
- }
/ U: h/ `, i0 ~9 Z - else% h' t- G- Q4 t
- {$ B9 i- Z( y' ~- D3 } `
-
, G' b7 q7 @2 G - TIM_ClearITPendingBit(TIM2, TIM_IT_CC4);
" k) P/ u5 Z4 ]; R/ ^1 U2 j& B) X9 h - capture = TIM_GetCapture4(TIM2);
3 j& E, f% d. e* p; J - TIM_SetCompare4(TIM2, capture + CCR4_Val);" h+ w$ _1 `( q
-
1 P" Z- f2 f4 U" I8 b0 C4 _0 y - // PC.07" m) }: Q/ A7 N9 a6 t7 U5 S( Q. e
- // GPIO_ResetBits(GPIOC, GPIO_Pin_7);$ l# @- E3 I; C; Y
- GPIO_WriteBit(GPIOC, GPIO_Pin_7, (BitAction)(1 - GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_7)));
; H6 _. A+ U0 S* R. m7 S
3 ]2 y# n7 q2 V6 w% n- }8 y. F9 X5 {" I0 z8 \2 t" l
- }</font>
: l3 f9 A" O" K( g5 X4 E. X7 d原理
5 |" D5 a. I0 B% ITIM某输出/捕获通道工作在输出比较定时模式
1 Z$ \1 r* r/ `0 H8 I2 C2 K计数器计数至比较值时产生中断,在中断中刷新捕获比较寄存器,这样在相同时间间隔后可产生下一次中断
TIM2时钟设置为36MHz,预分频设置为2,使用输出比较-翻转模式(Output Compare Toggle Mode)。
% {8 S' ]* R& M9 @8 ^$ `3 eTIM2计数器时钟可表达为:TIM2 counter clock = TIMxCLK / (Prescaler +1) = 12 MHz。; k$ ]/ g+ l2 H$ L- j
设置TIM2_CCR1寄存器值为32768,则CC1更新频率为TIM2计数器时钟频率除以CCR1寄存器值,为366.2 Hz。因此,TIM2通道1可产生一个频率为183.1 Hz的周期信号。% k( t& ~3 t6 | A. P- ~
$ T1 x9 S2 D( Q# V/ R1 h1 A( l8 s
同理,根据寄存器TIM2_CCR2 、TIM2_CCR3和 TIM2_CCR4的值,TIM2通道2可产生一个频率为366.3 Hz的周期信号;TIM2通道3可产生一个频率为732.4 Hz的周期信号;TIM2通道4可产生一个频率为1464.8 Hz的周期信号。
! A0 Z& w# h3 M4 m- R- <font size="2">#include "stm32f10x_lib.h"
8 X) p" L3 l% }
3 d$ A! y5 {* M2 Y7 d- A7 }- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;+ _( p' i" E( l! a* ^" r1 E7 I
- TIM_OCInitTypeDef TIM_OCInitStructure;
% F4 a/ B8 L5 b. X$ w. `8 ~ - vu16 CCR1_Val = 32768;8 p1 E8 n _" i0 X9 M! T6 Z
- vu16 CCR2_Val = 16384;7 A) Q3 V! e1 y [$ W5 G" y
- vu16 CCR3_Val = 8192;
4 E. K) S% s1 t& d; ]0 ?( G - vu16 CCR4_Val = 4096;
; {3 C) J7 b2 D# ? - ErrorStatus HSEStartUpStatus;6 t& q/ L. j: e& d! |- h3 d. K
- ' j9 a5 D# i* u+ I+ P1 L* y
- void RCC_Configuration(void);
; z8 T. ] q, Q* R' _ - void GPIO_Configuration(void);
, `% j- @6 ?( A' g: B' c - void NVIC_Configuration(void);
. [! B& I/ z. _- @ _ -
, Q7 |- K# a* I' D- D - int main(void)
$ z' y5 k1 z% ?+ H$ E - {% p3 W& `4 ~+ X1 A- ~! u
- #ifdef DEBUG
6 l8 N% P4 F' h2 K9 _* [ - debug();0 B' t- ?' e. C) n& m4 T& A0 o
- #endif" }: T9 M9 m' ~, [# j1 a
, d6 Y2 W+ N$ N2 C& P- RCC_Configuration();
; l$ C* B8 } \' w- H - NVIC_Configuration();
+ h( c g! \8 }/ N - GPIO_Configuration();# z' H% l) z0 t4 F3 s, E. E( N; q8 Q
1 ~6 [% }2 ]3 O9 j! N! L1 }- TIM_TimeBaseStructure.TIM_Period = 65535; //这里必须是65535' S9 }* Q7 l0 k ^' t: R) N
- TIM_TimeBaseStructure.TIM_Prescaler = 2; 6 T4 r% P" R' d F
- TIM_TimeBaseStructure.TIM_ClockDivision = 0;
1 I4 y6 ~3 z/ n0 b- [& a& Y" B - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;. L! u0 ]1 Q8 r/ N( i4 w0 W
- TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure);
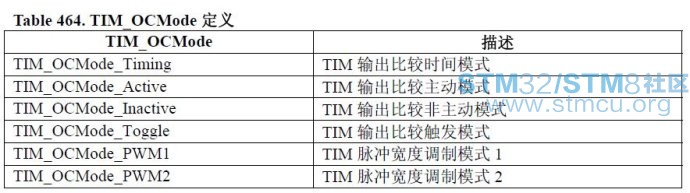
3 o. H/ n" ^, D: `( A - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_Toggle; //管脚输出模式:翻转(TIM输出比较触发模式)
) n/ @# u% S. H: U - TIM_OCInitStructure.TIM_Channel = TIM_Channel_1; % @: n8 M% l( G3 v1 i7 Y
- TIM_OCInitStructure.TIM_Pulse = CCR1_Val; //翻转周期2 H3 t) w4 [% O: A9 u0 a7 Z4 I
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low;//TIM输出比较极性低6 A' I: a0 \7 x8 _0 I* I
- TIM_OCInit(TIM2, &TIM_OCInitStructure);7 f! U, m: k! i* A
- TIM_OC1PreloadConfig(TIM2, TIM_OCPreload_Disable);//失能TIMx在CCR1上的预装载寄存器* \/ G3 b3 |* q2 f0 D7 Z
- TIM_OCInitStructure.TIM_Channel = TIM_Channel_2; 7 p$ r: V: _% [, `7 L' K
- TIM_OCInitStructure.TIM_Pulse = CCR2_Val; : G6 m, C3 K3 j( G( W8 |
- TIM_OCInit(TIM2, &TIM_OCInitStructure);
- J( E- @3 R8 _' B' i - TIM_OC2PreloadConfig(TIM2, TIM_OCPreload_Disable);
; `- b2 F- f% v, w- | - TIM_OCInitStructure.TIM_Channel = TIM_Channel_3;
: K, X/ c4 V0 a - TIM_OCInitStructure.TIM_Pulse = CCR3_Val;
. Y9 o& v9 A$ k& y - TIM_OCInit(TIM2, &TIM_OCInitStructure);0 Q( M. g8 z8 @; O* f& b6 T- W0 Q: L
- TIM_OC3PreloadConfig(TIM2, TIM_OCPreload_Disable);
" v! u9 j$ E1 w: x - TIM_OCInitStructure.TIM_Channel = TIM_Channel_4; ' a' a5 r, G0 G* z( F+ p6 g" r6 V
- TIM_OCInitStructure.TIM_Pulse = CCR4_Val;
6 Z: p/ |6 I( o! e - TIM_OCInit(TIM2, &TIM_OCInitStructure);
5 \$ B, ~! d8 Q* r R - TIM_OC4PreloadConfig(TIM2, TIM_OCPreload_Disable);
5 j6 n+ j& |! V) A - TIM_Cmd(TIM2, ENABLE); o- o R- H! V+ E, t# G8 }! i
- TIM_ITConfig(TIM2, TIM_IT_CC1 | TIM_IT_CC2 | TIM_IT_CC3 | TIM_IT_CC4, ENABLE);* Q4 R2 x$ G! K0 Q
, m) m2 `, j( L6 ^" W4 h8 J; [- while (1)
5 w) D9 Q1 D9 T% ?& E% K - {6 a2 _" E/ r, J' p2 b+ E0 z5 j- o
- }
# ?! u8 j8 P# P+ ^0 _( A - } c/ T; b) q5 m- l1 h4 E: N. @4 }
- ! a& n4 b) x) J9 L
- void RCC_Configuration(void)! L. s/ s" h$ L/ c/ O. F
- {
+ R v( t5 R# t1 k( ~2 V Z& U - RCC_DeInit();
+ }2 F6 P7 j' @. a) v/ \ - RCC_HSEConfig(RCC_HSE_ON);
) P/ V1 h; K$ C+ F# j - HSEStartUpStatus = RCC_WaitForHSEStartUp();
) l' P U* H6 e2 H: J% K - & [! M) X% s- e! O: @- s# x2 S
- if(HSEStartUpStatus == SUCCESS)& i+ A' f' h+ D+ c6 I: i- E6 s
- {+ u! }+ b, ^' S/ Q
-
8 e E6 a' z3 r' Z - FLASH_PrefetchBufferCmd(FLASH_PrefetchBuffer_Enable);
' h& n& v$ H' Q6 R% p8 @4 C - FLASH_SetLatency(FLASH_Latency_2);</font>
- <font size="2">void TIM2_IRQHandler(void)
, Z/ F3 |" G) _7 n - {
# Z9 G# ~3 V, ] -
$ ~6 g+ |8 l. h8 l9 ?* T4 E - if (TIM_GetITStatus(TIM2, TIM_IT_CC1) != RESET)//检查指定的TIM中断发生与否
, B' z# ^8 C9 r. B# e - {0 B; M* N3 I/ C& d6 }4 @' f& B: l
- TIM_ClearITPendingBit(TIM2, TIM_IT_CC1 );//清除TIMx的中断待处理位
9 M# c: i) ^4 U/ V - capture = TIM_GetCapture1(TIM2);
; P4 c* i2 E8 w" P0 s, M - TIM_SetCompare1(TIM2, capture + CCR1_Val );//设置TIMx自动重装载寄存器值5 z6 v+ W( m8 f- w
- //将TIM2_CC1的值增加CCR1_Val,使得下一个TIM事件也需要CCR1_Val个脉冲,9 I6 j1 @& Y+ u
- }. Q( \) i" ]- e9 k+ [2 N9 [
- b7 H5 L6 h1 N t- if (TIM_GetITStatus(TIM2, TIM_IT_CC2) != RESET)/ B" K7 Y8 ^% ~" j8 `7 \" d7 |: M: y
- {$ m7 R4 t5 j1 n4 F: m" C( p
- TIM_ClearITPendingBit(TIM2, TIM_IT_CC2);
6 S- e0 T2 h7 B% x; W2 H - capture = TIM_GetCapture2(TIM2);* w: Z+ o' B/ U4 @
- TIM_SetCompare2(TIM2, capture + CCR2_Val);
$ y/ o; U+ c$ O) N- F, P - } + J7 C) K& @8 O; @$ g
- 5 W5 ^$ q$ Y" U3 F
- if (TIM_GetITStatus(TIM2, TIM_IT_CC3) != RESET)
( X7 [, ]$ g2 [8 v" j - {8 B) a1 d7 V7 A; o5 O9 ], N
- TIM_ClearITPendingBit(TIM2, TIM_IT_CC3);( Y* V, Q- [! e- R j; S
- capture = TIM_GetCapture3(TIM2);
0 B! D1 S* `; u) t, a6 K - TIM_SetCompare3(TIM2, capture + CCR3_Val);6 d) e# ]+ o# L' |
- }' N* q; E# [1 P
- if (TIM_GetITStatus(TIM2, TIM_IT_CC4) != RESET)) y. ]& U( `8 l
- {8 C$ ^8 {2 G! M/ A
- TIM_ClearITPendingBit(TIM2, TIM_IT_CC4);& `7 [. T3 N2 V/ {9 s3 D6 Z
- capture = TIM_GetCapture4(TIM2);
9 Q3 r9 C( d1 ]1 W. T2 s* K1 ~$ G - TIM_SetCompare4(TIM2, capture + CCR4_Val);
$ {( L l9 q ~4 ]/ O3 z - } , q r5 S2 r8 b5 h% h& D
- }</font>- a+ Y- ], O9 h
- <font size="2">TIM_OCInitTypeDef structure
1 i% k2 F; I! \) J. C - TIM_OCInitTypeDef定义于文件“stm32f10x_tim.h”:/ @' Y+ ^+ L/ f5 `- U6 w, M
- typedef struct# X: ^1 U; r1 l. ?" J( _4 o2 d0 @
- {
& \7 E, }- I1 p' ^6 p2 ` - u16 TIM_OCMode;
, O% h. G0 `4 _' J! s/ }( j6 } - u16 TIM_Channel;7 Z. V7 E' ^( [6 N0 H
- u16 TIM_Pulse;5 ^: j' A! `# T4 f( T8 w8 ~5 R5 U+ u
- u16 TIM_OCPolarity;
2 z. ? L. I8 h. M% [ - } TIM_OCInitTypeDef;</font>3 k9 J; M, w* }4 F [; V2 W+ i" M/ f
 - I% x3 D1 p* d5 J. Z●设置中断状态寄存器中的标志位(TIMx_SR寄存器中的CCxIF位)。
2 J( B+ g h+ w8 }1 O1 [6 j& L●若设置了相应的中断屏蔽(TIMx_DIER寄存器中的CCXIE位),则产生一个中断。+ a( ?8 l7 Q7 s
●若设置了相应的使能位(TIMx_DIER寄存器中的CCxDE位,TIMx_CR2寄存器中的CCDS位选择DMA请求功能),则产生一个DMA请求。
" u3 x( a- J+ ^2 F5 ^" L( p0 i( R! kTIMx_CCMRx中的OCxPE位选择TIMx_CCRx寄存器是否需要使用预装载寄存器。" o) g7 B6 L* F8 _
在输出比较模式下,更新事件UEV对OCxREF和OCx输出没有影响。
! Y% h( C" O* F( o! L* R9 H0 _- q同步的精度可以达到计数器的一个计数周期。输出比较模式(在单脉冲模式下)也能用来输出一个单脉冲。
9 W9 I; b5 W/ O$ P9 @" ?输出比较模式的配置步骤:4 I% q, C W2 c( g. w4 S$ \
- ~& k$ }. ]" ^: p" o! T/ X; U7 O1.选择计数器时钟(内部,外部,预分频器)
7 l' Z3 `. e1 x! M2 ~2.将相应的数据写入TIMx_ARR和TIMx_CCRx寄存器中
" G6 N. t8 R4 f$ z3.如果要产生一个中断请求和/或一个DMA请求,设置CCxIE位和/或CCxDE位。
. d$ f! F4 y: F1 k" O- }% k- I4.选择输出模式,例如:必须设置OCxM=’011’、OCxPE=’0’、CCxP=’0’和CCxE=’1’,当计数器CNT与CCRx匹配时翻转OCx的输出管脚,CCRx预装载未用,开启OCx输出且高电平有效。
' y, l6 u; O) L3 @+ v( S0 `! t5.设置TIMx_CR1寄存器的CEN位启动计数器$ c9 c4 G7 D8 |( }2 G9 B
TIMx_CCRx寄存器能够在任何时候通过软件进行更新以控制输出波形,条件是未使用预装载寄存器(OCxPE=’0’,否则TIMx_CCRx影子寄存器只能在发生下一次更新事件时被更新)。
, Y1 q3 u% r. X/ ^# t, J$ ]
+ q3 M3 q0 j2 g( b9 M5 P9 v2 g这三种模式我都拿板子的例程改了一下 ~
_' N* o6 R* ~3 o3 R; w d
& G1 w% \; S. U' q000:冻结。输出比较寄存器TIMx_CCR1与计数器TIMx_CNT间的比较对OC1REF不起作用;也就是Timing模式
9 [: M$ p# F1 H001:匹配时设置通道1为有效电平。当计数器TIMx_CNT的值与捕获/比较寄存器1(TIMx_CCR1)相同时,强制OC1REF为高。这个也就是ACTIVE模式/ w& b+ r! {5 Z
010:匹配时设置通道1为无效电平。当计数器TIMx_CNT的值与捕获/比较寄存器1(TIMx_CCR1)相同时,强制OC1REF为低。这个也就是INACTIVE模式3 l6 ]2 @4 Q- I1 ?; r9 S
011:翻转。当TIMx_CCR1=TIMx_CNT时,翻转OC1REF的电平。也就是toggle模式。 . p) i! F( _0 r& T9 V9 k
程序如下: - TIM_TimeBaseStructure.TIM_Period = 65535; 0 u6 c! I* C. ?5 ~9 a/ w4 W
- TIM_TimeBaseStructure.TIM_Prescaler = 0;
+ M4 D6 p% d# _& K; D - TIM_TimeBaseStructure.TIM_ClockDivision = 0;
# {) s: q5 S2 Q0 k# D0 S% z - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; C( i4 Z' R8 i9 }- p
- TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure);8 A4 i% c5 v: S4 O% h
- TIM_PrescalerConfig(TIM2, 35999, TIM_PSCReloadMode_Immediate);
, ~; H9 E, O% z+ `. b - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_Timing;//这个地方就是改比较模式的
但是由于比较模式无论选哪个对于产生中断的作用是一样的,所以选TIMING都可以 - TIM_OCInitStructure.TIM_Channel = TIM_Channel_1;
$ Q+ d5 E) F9 m+ H K - TIM_OCInitStructure.TIM_Pulse = CCR1_Val;
7 o3 q- m) q7 q - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;% o* p$ h6 z" ]2 E
- TIM_OCInit(TIM2, &TIM_OCInitStructure);
0 P' m t0 A- ^5 D& d. x - TIM_OC1PreloadConfig(TIM2, TIM_OCPreload_Disable);//
- <font size="4"> </font><font size="2"> TIM_OCInitStructure.TIM_Channel = TIM_Channel_2;
/ Z* E. x% j" u X - TIM_OCInitStructure.TIM_Pulse = CCR2_Val; ; b( c: `, M" i- P7 w
- TIM_OCInit(TIM2, &TIM_OCInitStructure);7 |, @2 {: i" R4 ~* q8 J2 U. H
- TIM_OC2PreloadConfig(TIM2, TIM_OCPreload_Disable);
% I; x$ E' j5 q% S: ?) P - TIM_OCInitStructure.TIM_Channel = TIM_Channel_3; 6 t- Q& t# X8 Y6 O; P
- TIM_OCInitStructure.TIM_Pulse = CCR3_Val; 2 d. B3 }3 i" x( R4 r* V9 T; J
- TIM_OCInit(TIM2, &TIM_OCInitStructure);" M0 |3 }4 p. x3 `' {- I' H
- TIM_OC3PreloadConfig(TIM2, TIM_OCPreload_Disable); u8 p" k1 V. O
- TIM_OCInitStructure.TIM_Channel = TIM_Channel_4;
0 i2 A: v/ S% @ - TIM_OCInitStructure.TIM_Pulse = CCR4_Val; " u1 k8 v" O9 `, T- X
- TIM_OCInit(TIM2, &TIM_OCInitStructure);+ a- ~" d. P9 v6 `& y
- TIM_OC4PreloadConfig(TIM2, TIM_OCPreload_Disable);( ^2 D" q% F+ Z. G8 o
- TIM_ARRPreloadConfig(TIM2, ENABLE);//TIM_OCPreload_Enable4 p3 w# l1 @* x$ ?- K( q3 O
- TIM_ITConfig(TIM2, TIM_IT_CC1 | TIM_IT_CC2 | TIM_IT_CC3 | TIM_IT_CC4, ENABLE);
3 \$ U" n- W# Q6 q3 q8 F& J# J" @ - // STM3210B-LK1, set PC.04 - PC.07
' O/ u7 i7 W" n) F9 ~ - GPIO_SetBits(GPIOC, GPIO_Pin_4 |GPIO_Pin_5 | GPIO_Pin_6 | GPIO_Pin_7);
6 W8 r6 a! e& _2 A8 p' }3 z - TIM_Cmd(TIM2, ENABLE);5 ]! q, @- K1 i+ _) V
- while (1)+ j; z$ P. R0 l) A- \' G+ b+ ?
- {
4 Y2 c" k- e/ Y1 t2 S0 x! @" u - } , w W7 N7 V: g
- }</font>
|





 微信公众号
 手机版


哈哈