




|
本帖最后由 zhdzhd-174422 于 2018-9-1 12:34 编辑 4 N! p, A" E. Z" h7 r 最近因为工作太忙所以测试任务可能要慢一点。请见谅! 6 q; m: y% G* O8 z 本次任务用了2种代码方式进行测试。 ' ~ M* Z- {- Y% i- K 一、任务要求如下:# h9 A; Y. V, V$ Z4 ~7 ?- N4 k 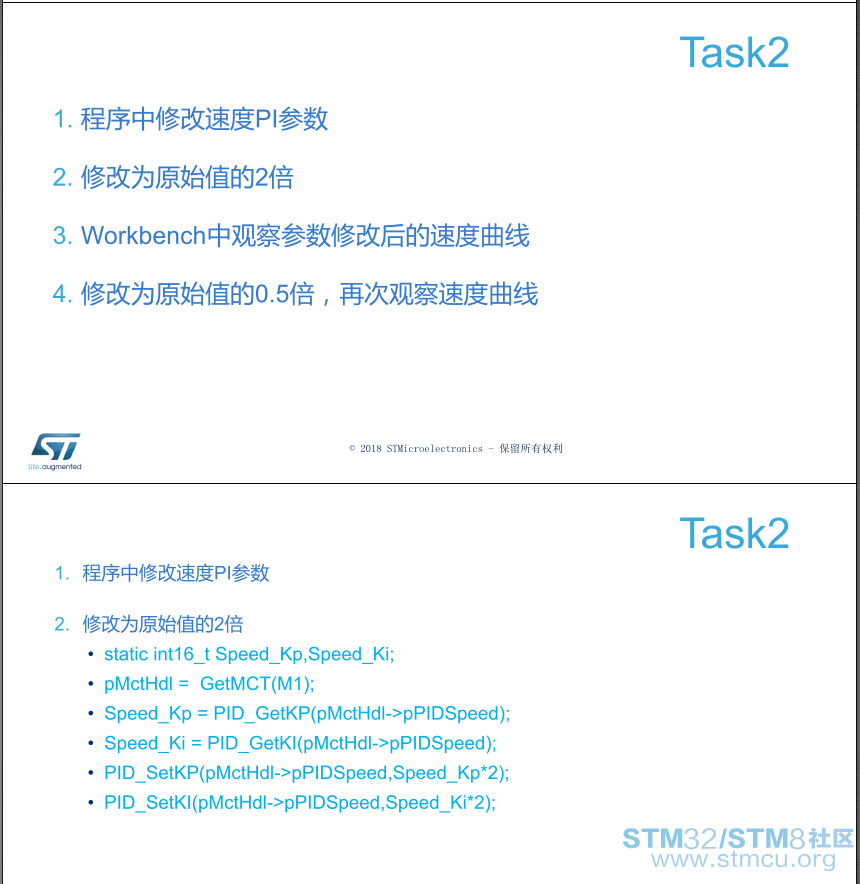
二、工程代码:$ Q* w. V) |9 A) N# B2 R : V2 p+ W S+ Q) ?6 a G: R / x# i$ ~1 @1 q 方式一0 g7 e6 z+ t. i# h 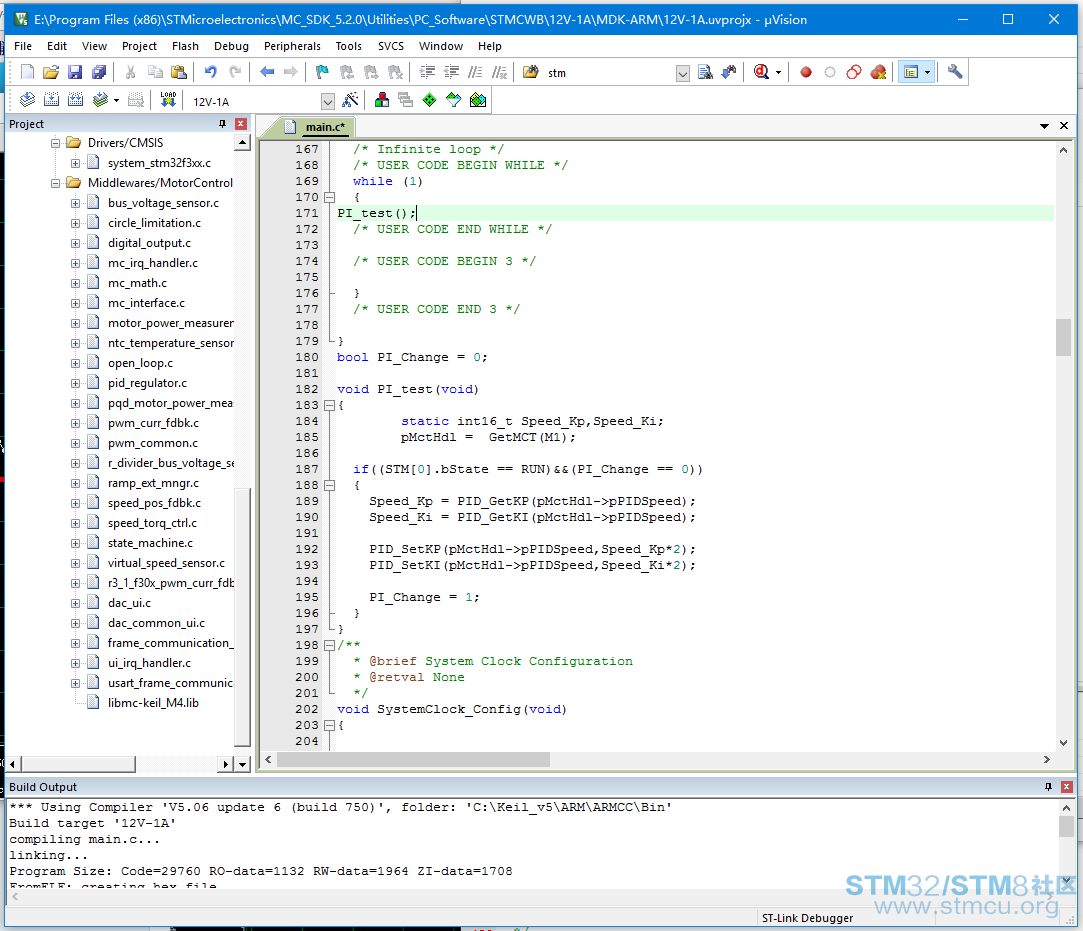
用Workbench修改PI值以及用Plott查看波形:: {9 O$ x: ^- E9 ~- F/ @3 I 1 Y/ G2 R8 G; c 操作流程: 1、先打开Workbench,连接套件! w0 {% f: C; ^, m+ V N% S" M & H) x; ]9 m4 g4 y% c, C, p, o 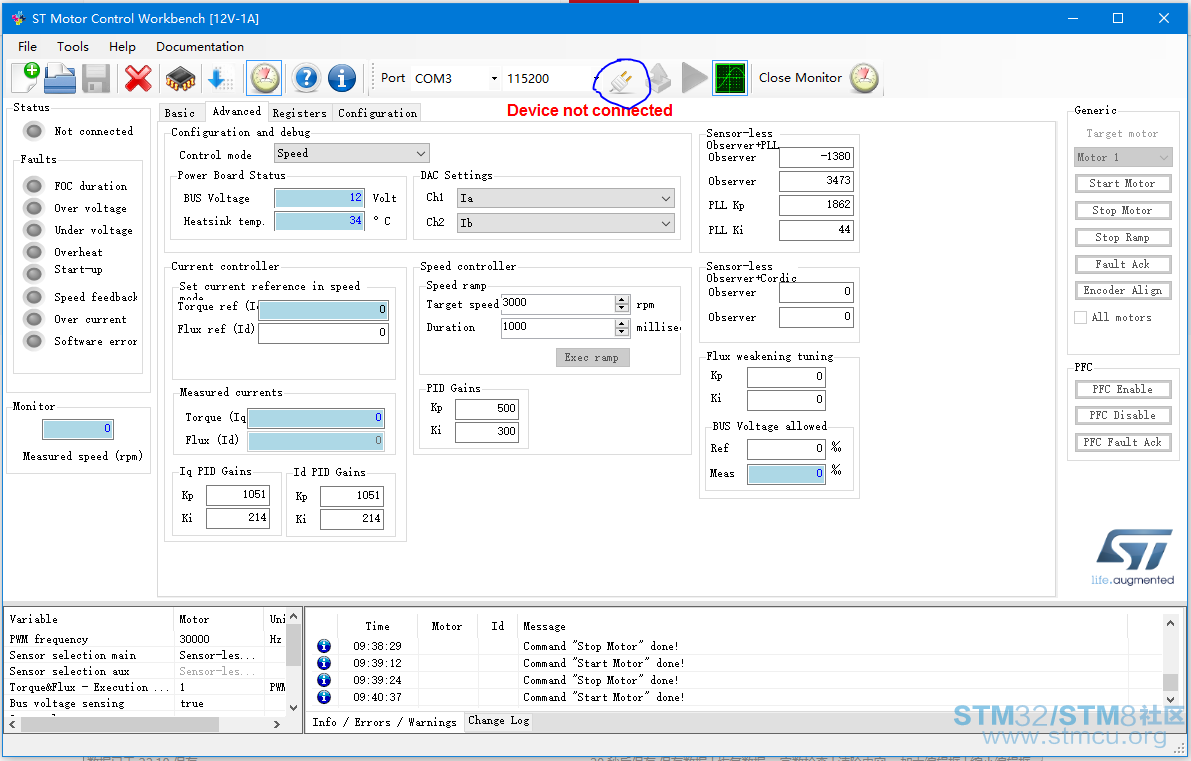
1 @' O8 m/ [ D" n; M b 连接成功后,按数字顺序操作% a) C: U0 b7 b5 L' s% z$ z0 D6 A 0、切换到Advanced界面,( I* Q7 d; w2 K i. I3 ^ 1、点击Start Motor运转马达, 2、点击Stop Motor停止马达,: o5 u6 y+ U3 E6 q, u$ ~9 L 3、修改PID Gains下的Kp和Ki值为任意整数,本帖任务设置为1000和600,3 j& m4 T9 R6 ^ 4、打开Plotterl界面* E9 w$ ^0 Y! t/ ^. @ 5、点击Start Motor运转马达,即可观察到波形图9 ~$ |+ Q* z8 a# |+ ^6 M/ h/ V: @ 再停止-->修改数值-->运转-->查看波形图2 O9 x! f/ o5 K/ H" j1 F9 Z. ^ 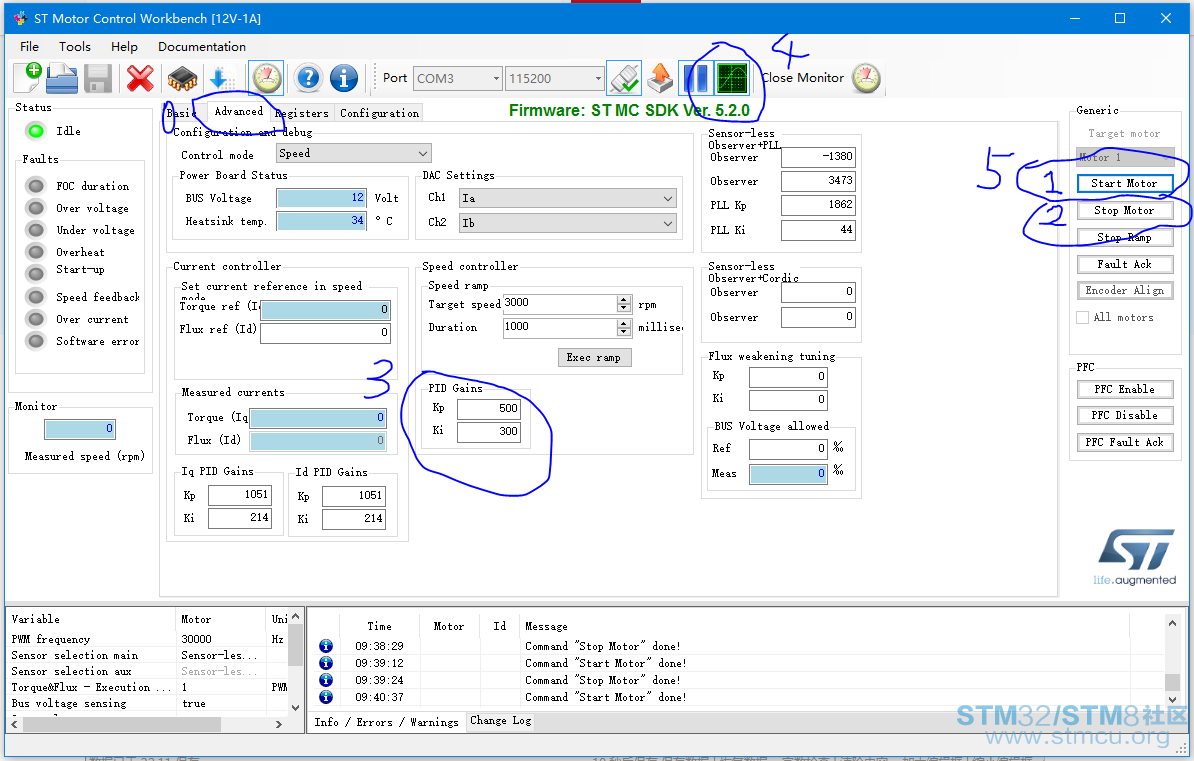
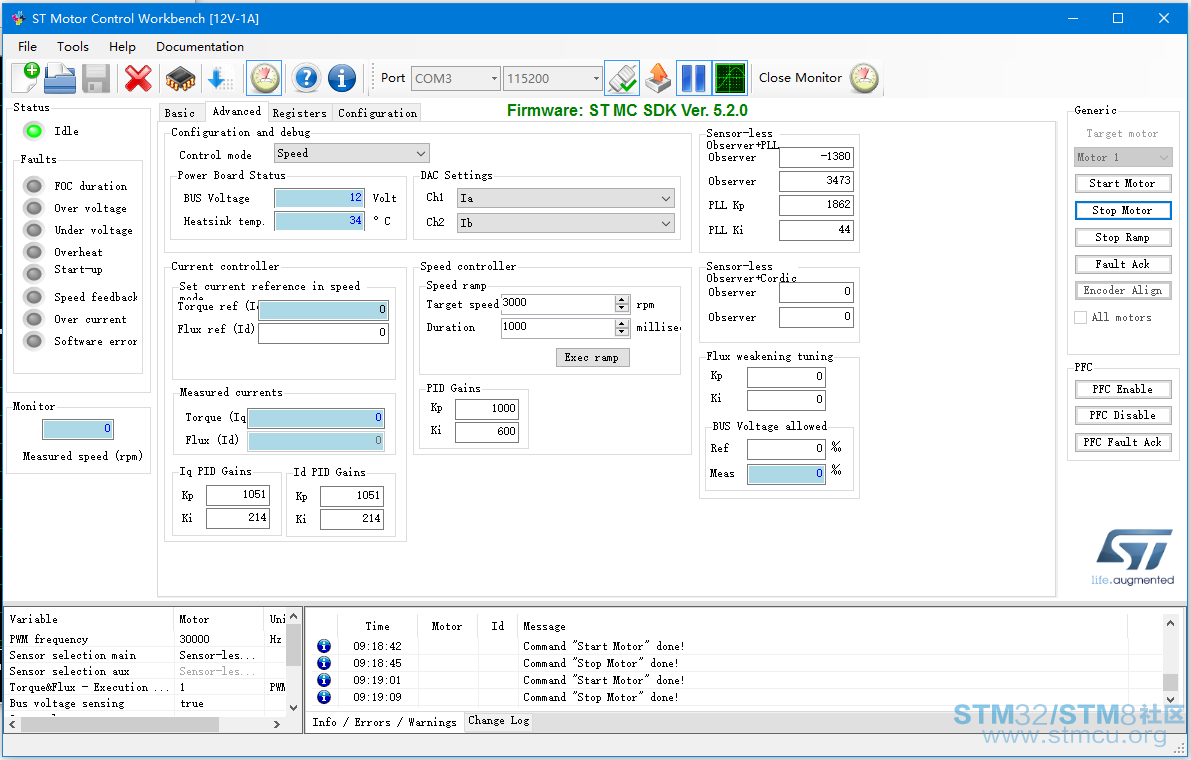

原始PI1 u: X8 d# h& U' m) M/ `4 C! N) @, F 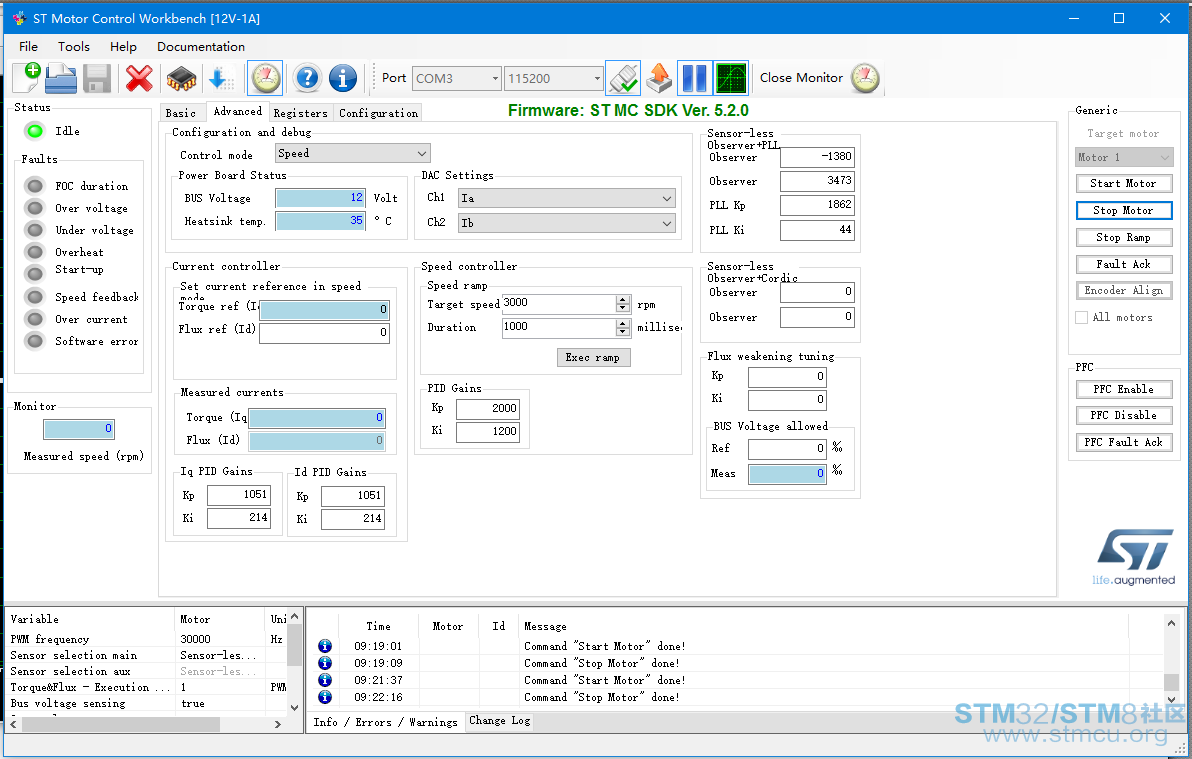

原始PI*2 8 F4 ?% H) v8 p- q0 {$ A3 Q4 d 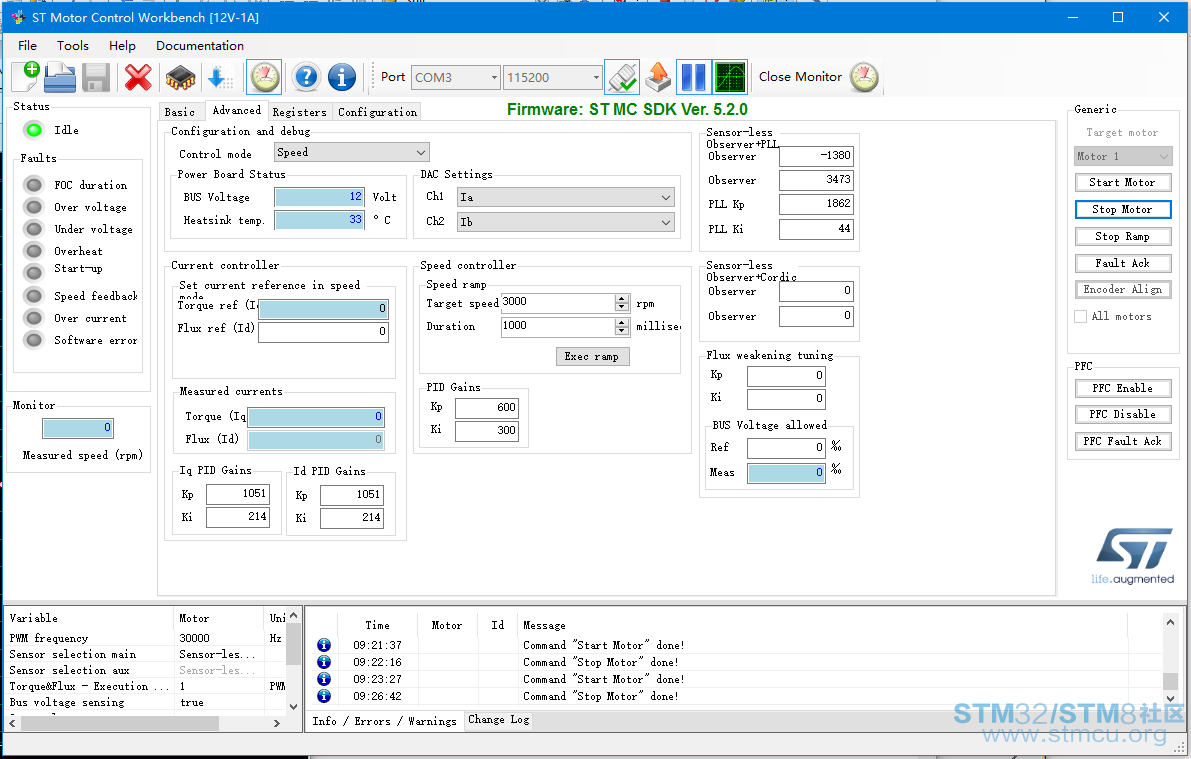

原始PI*0.5' U$ m! D" H& n& R" }: P 方式二" c$ n6 v4 _# I# } 9 O' a7 Y- g% A0 `3 G3 L 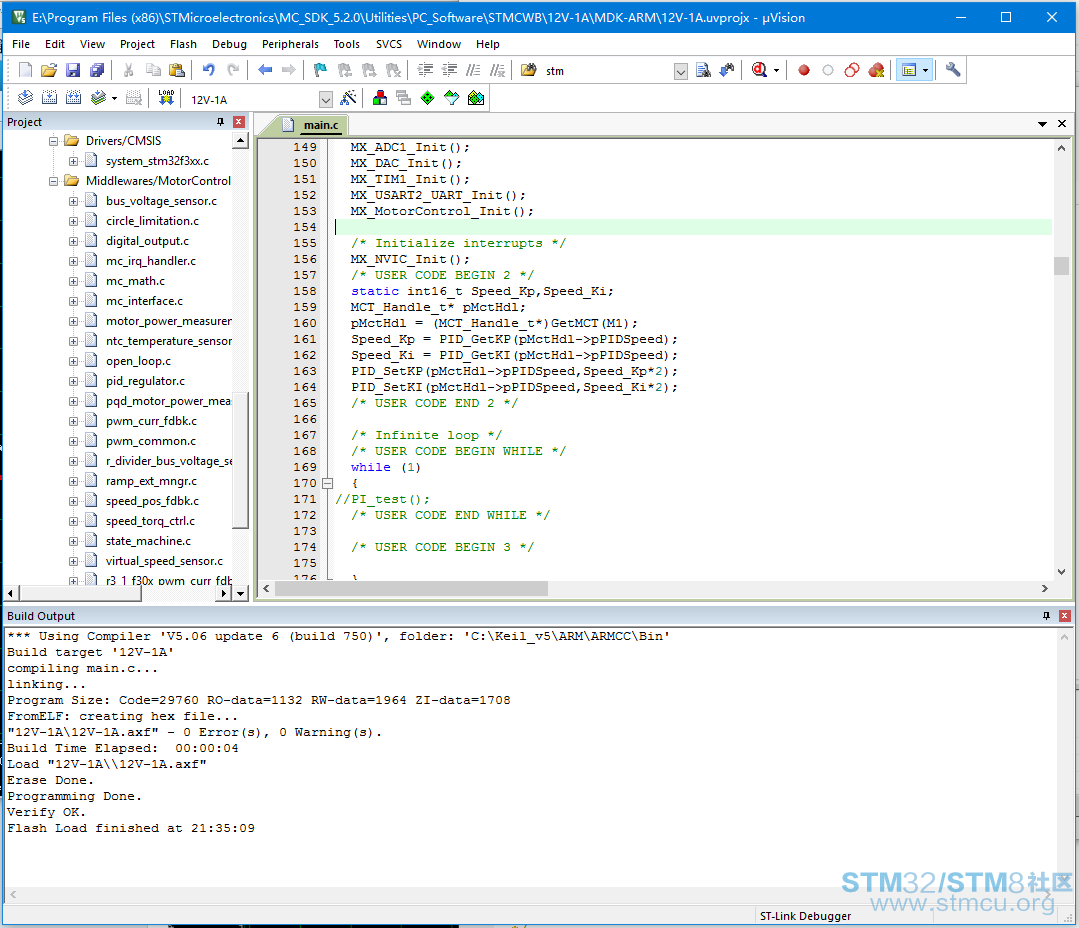
+ z* j0 e7 ?3 Y 用Workbench修改PI值以及用Plott查看波形:9 N' F; `8 D/ c 0 _" p0 Z) O" e8 a0 O * w {! b: T7 r2 [( Q* q% O 
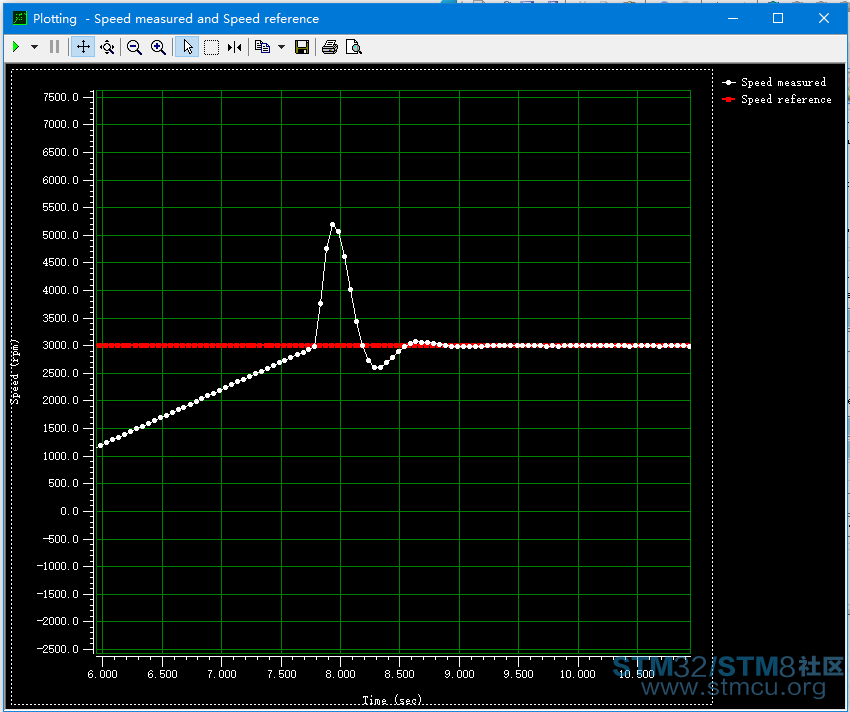
原始PI, V( W; @; r1 l8 w1 x 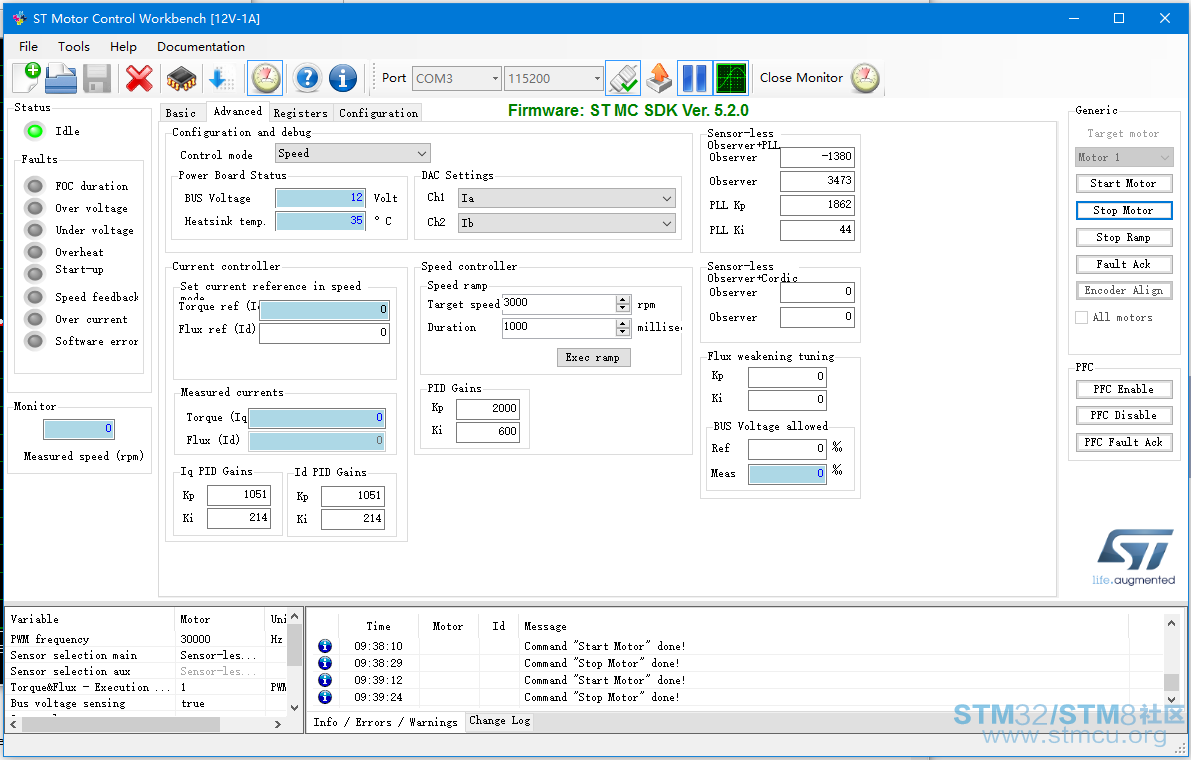
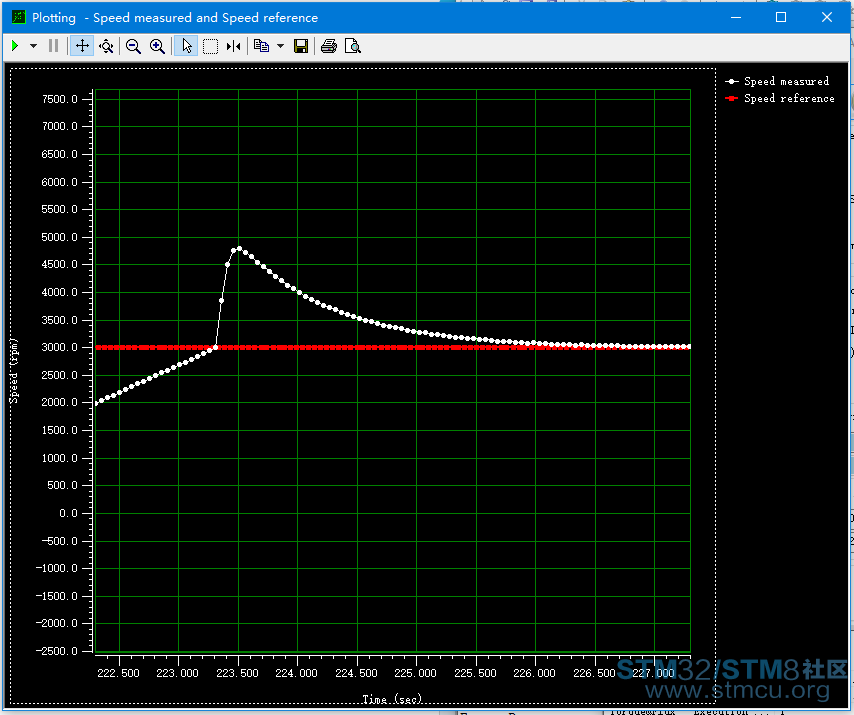
原始PI*2, O9 P, x n8 o7 M 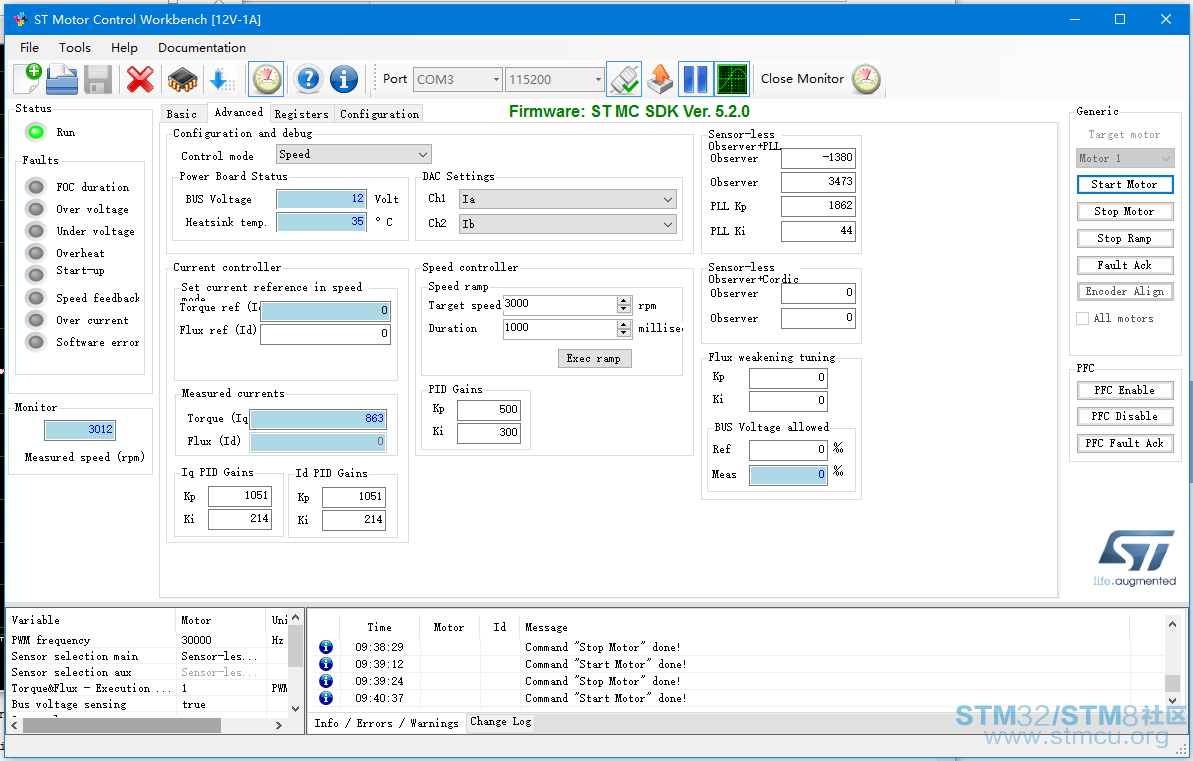
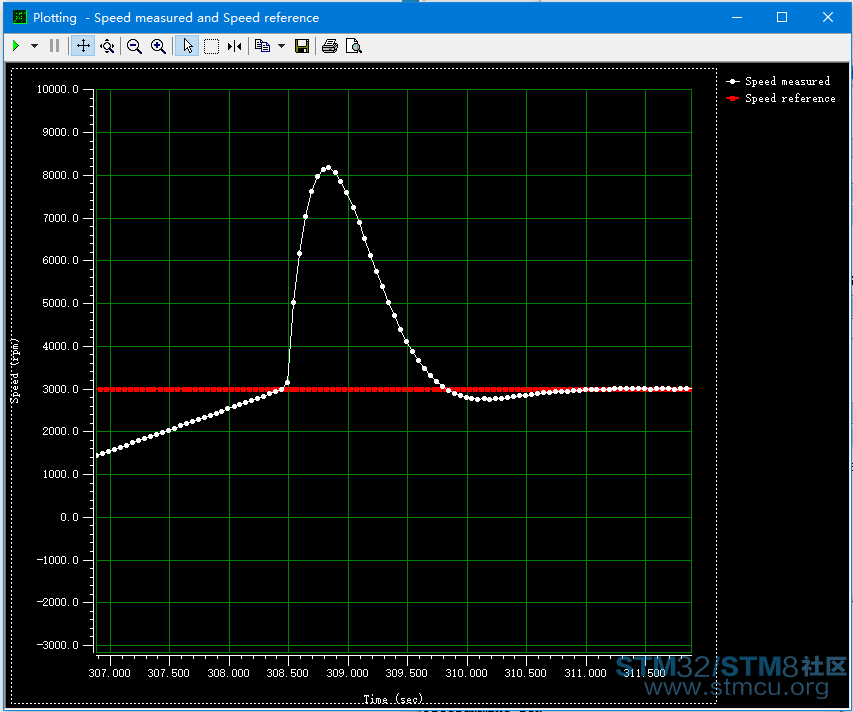
原始PI*0.5 _+ a% |1 A, o, G2 f S- k, e 因本人也是刚开始接触意法的芯片和板卡,有些东西也是似懂非懂,有些不正确的地方,请大家指正。谢谢!" ^: c, ^( Q9 y 疑问: 官方固件连接后PID Gains值默认是1000和600,为何自己编译的不是这两个值,有待研究。 . a/ k) X* o* Y7 Z5 t1 l |
| 刚搞了个板子,跟着学习一下,谢谢分享 |
| 为什么我做任务2用和楼主一样的代码有好几个错误呢?5.3和5.2差别那么大吗?求楼主赐教指针怎么设置 |
| 求FOC5.3的最新电机库 |
 微信公众号
 手机版


