




|
参数的自整定 在某些应用场合,比如通用仪表行业,系统的工作对象是不确定的,不同的对象就得采用不同的参数值,没法为用户设定参数,就引入参数自整定的概念。实质就是在首次使用时,通过N次测量为新的工作对象寻找一套参数,并记忆下来作为以后工作的依据。具体的整定方法有三种:临界比例度法、衰减曲线法、经验法。4 N6 c0 f* }+ N ! Z8 Q* |! c2 [4 U& {4 J$ D 1、临界比例度法(Ziegler-Nichols)5 J+ \3 H4 x. T4 a+ N' a / d5 | c- h& p a9 B+ r7 {# d! z 1.1 在纯比例作用下,逐渐增加增益至产生等副震荡,根据临界增益和临界周期参数得出PID控制器参数,步骤如下: (1)将纯比例控制器接入到闭环控制系统中(设置控制器参数积分时间常数Ti =∞,实际微分时间常数Td =0)。 (2)控制器比例增益K设置为最小,加入阶跃扰动(一般是改变控制器的给定值),观察被调量的阶跃响应曲线。. e+ K- r8 c( k/ E6 L2 P) t: N ; N A' T8 R! B" y (3)由小到大改变比例增益K,直到闭环系统出现振荡。 (4)系统出现持续等幅振荡时,此时的增益为临界增益(Ku),振荡周期(波峰间的时间)为临界周期(Tu)。7 h q6 A% U5 a3 Q$ ]# q ' e4 m( [* e G6 ? (5) 由表1得出PID控制器参数。 表1 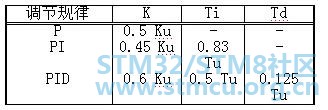
4 F9 N- P- J& |$ H% S: B& \9 S5 ^, B 1.2 采用临界比例度法整定时应注意以下几点: 2 y9 \( F2 H8 a9 a (1)在采用这种方法获取等幅振荡曲线时,应使控制系统工作在线性区,不要使控制阀出现开、关的极端状态,否则得到的持续振荡曲线可能是“极限循环”,从线性系统概念上说系统早已处于发散振荡了。5 h3 M5 M& s; D9 {) l S (2)由于被控对象特性的不同,按上表求得的控制器参数不一定都能获得满意的结果。对于无自平衡特性的对象,用临界比例度法求得的控制器参数往住使系统响应的衰减率偏大(ψ>0.75 )。而对于有自平衡特性的高阶等容对象,用此法整定控制器参数时系统响应衰减率大多偏小(ψ<0.75 )。为此,上述求得的控制器参数,应针对具体系统在实际运行过程中进行在线校正。 & s( [) s/ U+ m4 p' y. e. f (3) 临界比例度法适用于临界振幅不大、振荡周期较长的过程控制系统,但有些系统从安全性考虑不允许进行稳定边界试验,如锅炉汽包水位控制系统。还有某些时间常数较大的单容对象,用纯比例控制时系统始终是稳定的,对于这些系统也是无法用临界比例度法来进行参数整定的。 # p' D4 y+ b! P* r f (4)只适用于二阶以上的高阶对象,或一阶加纯滞后的对象,否则,在纯比例控制情况下,系统不会出现等幅振荡。4 Y5 L6 |/ w& Q7 f J5 z" E! X 5 |/ Z3 @% @4 T 1.3 若求出被控对象的静态放大倍数KP=△y/△u ,则增益乘积KpKu可视为系统的最大开环增益。通常认为Ziegler-Nichols闭环试验整定法的适用范围为: 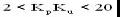
(1) 当KpKu > 20时,应采用更为复杂的控制算法,以求较好的调节效果。 0 R1 h: ]6 h: S2 \% b3 G+ W (2)当KpKu < 2时,应使用一些能补偿传输迟延的控制策略。 (3)当1.5 <KpKu< 2时,在对控制精度要求不高的场合仍可使用PID控制器,但需要对表1进行修正。在这种情况下,建议采用SMITH预估控制和IMC控制策略。 (4)当KpKu< 1.5时,在对控制精度要求不高的场合仍可使用PI控制器,在这种情况下,微分作用已意义不大。. p! }' S7 N+ J D# L # f/ a$ e* R6 _$ I8 r- v 2、衰减曲线法 衰减曲线法与临界比例度法不同的是,闭环设定值扰动试验采用衰减振荡(通常为4:1或10:l),然后利用衰减振荡的试验数据,根据经验公式求取控制器的整定参数。整定步骤如下: 8 _6 {# [# @5 H8 a U7 e0 q (1)在纯比例控制器下,置比例增益K为较小值,并将系统投入运行。8 S {1 `2 o5 z/ B v7 h/ ~& Y# k * Y) t& Z* {4 Q$ \; i1 b! Y: N5 D (2)系统稳定后,作设定值阶跃扰动,观察系统的响应,若系统响应衰减太快,则减小比例增益K;反之,应增大比例增益K。直到系统出现如图1(a)所示的4:1衰减振荡过程,记下此时的比例增益Ks及和振荡周期Ts数值。- E6 L7 {9 s7 v 图1 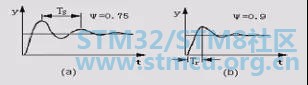
(3)利用Ks和Ts值,按表2给出的经验公式,计算出控制器的参数整定值。表2 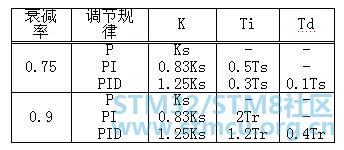
(4)10:1衰减曲线法类似,只是用Tr带入计算。 采用衰减曲线法必须注意几点: (1)加给定干扰不能太大,要根据生产操作要求来定,一般在5%左右,也有例外的情况。 & o' q+ K( F5 x- N4 R3 v (2)必须在工艺参数稳定的情况下才能加给定干扰,否则得不到正确得 整定参数。8 k0 M& h9 [6 @8 ^" w $ l& {8 V5 e$ c6 w8 n6 `* Z9 F* E (3)对于反应快的系统,如流量、管道压力和小容量的液位调节等,要得到严格的4:1衰减曲线较困难,一般以被调参数来回波动两次达到稳定,就近似地认为达到4:1衰减过程了。& s W6 f- F: U( B9 Q! l$ ]4 @ ( e5 h6 C+ G& \$ _; w: h3 X4 c (4)投运时,先将K放在较小的数值,把Ti减少到整定值,把Td逐步放大到整定值,然后把K拉到整定值(如果在K=整定值的条件下很快地把Td放到整定值,控制器的输出会剧烈变化)。 & T K; W1 c" G( G* W 3、经验整定法1 o- Q# R, N! `5 z7 q" o1 q, i 3.1方法一A:3 m1 [, r6 ]- b5 M+ C6 I [2 d4 z (1)确定比例增益 使PID为纯比例调节,输入设定为系统允许最大值的60%~70%,由0逐渐加大比例增益至系统出现振荡;再反过来,从此时的比例增益逐渐减小至系统振荡消失,记录此时的比例增益,设定PID的比例增益P为当前值的60%~70%。 ( c3 T; q, }) k. Y/ {! G5 K (2)确定积分时间常数1 G/ M$ x; ~9 k' Z 比例增益P确定后,设定一个较大的积分时间常数Ti的初值,然后逐渐减小Ti至系统出现振荡,之后在反过来,逐渐加大Ti至系统振荡消失。记录此时的Ti,设定PID的积分时间常数Ti为当前值的150%~180%。 0 D0 S' \4 J( i# R R& g- h (3)确定积分时间常数Td 积分时间常数Td一般不用设定,为0即可。若要设定,与确定 P和Ti的方法相同,取不振荡时的30%。 . Z; I' E9 C$ _% j& H8 o6 t; \( T: @: C (4)系统带载联调,再对PID参数进行微调,直至满足要求。* C( p9 l$ T1 Y; f. b+ M / t! y4 D0 D7 q; n0 c6 q 4 |. c; }; d3 I# P$ X0 D/ I5 r 3.2方法一B:! O# K; K' R8 a. W9 M (1)PI调节 (a)纯比例作用下,把比例度从较大数值逐渐往下降,至开始产生周期振荡(测量值以给定值为中心作有规则得振荡),在产生周期性振荡得情况下,把此比例度逐渐加宽直至系统充分稳定。) A2 w+ m K5 r# x, G) V( _ (b)接下来把积分时间逐渐缩短至产生振荡,此时表示积分时间过短,应把积分时间稍加延长,直至振荡停止。 ; _% {3 `! {% E (2)PID调节' J4 W2 C' E7 ~! ^1 y2 N5 q (a)纯比例作用下寻求起振点。$ ?+ J# Y) }2 n, c6 r2 Z3 c' [ (b)加大微分时间使振荡停止,接着把比例度调得稍小一些,使振荡又产生,加大微分时间,使振荡再停止,来回这样操作,直至虽加大微分时间,但不能使振荡停止,求得微分时间的最佳值,此时把比例度调得稍大一些直至振荡停止。 (c)把积分时间调成和微分时间相同的数值,如果又产生振荡则加大积分时间直至振荡停止。 3.3方法二:# d! G9 T c$ L7 h' K: N 另一种方法是先从表列范围内取Ti的某个数值,如果需要微分,则取Td=(1/3~1/4)Ti,然后对δ进行试凑,也能较快地达到要求。实践证明,在一定范围内适当地组合δ和Ti的数值,可以得到同样衰减比的曲线,就是说,δ的减少,可以用增加Ti的办法来补偿,而基本上不影响调节过程的质量。所以,这种情况,先确定Ti、Td再确定δ的顺序也是可以的。而且可能更快些。如果曲线仍然不理想,可用Ti、Td再加以适当调整。 s8 t+ n& V/ h 3.4方法三:; l1 D b; c8 G- ` (1)在实际调试中,也可以先大致设定一个经验值,然后根据调节效果修改。 ! x; \# h' O+ u& `6 A; s: Q% E
(2)以下整定的口诀:; `( D1 @+ _) H+ ?1 g. p' U 阶跃扰动投闭环,参数整定看曲线;先投比例后积分,最后再把微分加;理想曲线两个波,振幅衰减4比1;比例太强要振荡,积分太强过程长;动差太大加微分,频率太快微分降;偏离定值回复慢,积分作用再加强。 / C4 |, s2 b$ V u 4、复杂调节系统的参数整定 以串级调节系统为例来说明复杂调节系统的参数整定方法。由于串级调节系统中,有主、副两组参数,各通道及回路间存在着相互联系和影响。改变主、副回路的任一参数,对整个系统都有影响。特别是主、副对象时间常数相差不大时,动态联系密切,整定参数的工作尤其困难。, `% h f, P! D4 _6 E4 \ $ _7 r- ^2 L5 W1 j : g! ?* J# T) ?% m% W 在整定参数前,先要明确串级调节系统的设计目的。如果主要是保证主参数的调节质量,对副参数要求不高,则整定工作就比较容易;如果主、副参数都要求高,整定工作就比较复杂。下面介绍“先副后主”两步参数整定法。 第一步:在工况稳定情况下,将主回路闭合,把主控制器比例度放在100%,积分时间放在最大,微分时间放在零。用4:1衰减曲线整定副回路,求出副回路得比例增益K2s和振荡周期T2s。 7 k- p$ _2 S1 [! d3 K 第二步:把副回路看成是主回路的一个环节,使用4:1衰减曲线法整定主回路,求得主控制器K1s和T1s。 ; I! Y; _! k# n* L& r4 T0 i8 y 根据K1s、K2s、T1s、T2s按表2经验公式算出串级调节系统主、副回路参数。先放上副回路参数,再放上主回路参数,如果得到满意的过渡过程,则整定工作完毕。否则可进行适当调整。 如果主、副对象时间常数相差不大,按4:1衰减曲线法整定,可能出现“共振”危险,这时,可适当减小副回路比例度或积分时间,以达到减少副回路振荡周期的目的。同理,加大主回路比例度或积分时间,以期增大主回路振荡周期,使主、副回路振荡周期之比加大,避免“共振”。这样做的结果会降低调节质量。. N, n6 W7 L$ K6 [ 如果主、副对象特性太相近,则说明确定的方案欠妥当,就不能完全依靠参数整定来提高调节质量了。3 X5 s% K: d1 X: M- p ; Z8 _+ S: D m( D$ ~ * c1 K9 y( O* A 实际应用体会: 一是利用数字PID控制算法调节直流电机的速度,方案是采用光电开关来获得电机的转动产生的脉冲信号,单片机(MSP430G2553)通过测量脉冲信号的频率来计算电机的转速(具体测量频率的算法是采用直接测量法,定时1s测量脉冲有多少个,本身的测量误差可以有0.5转加减),测量的转速同给定的转速进行比较产生误差信号,来产生控制信号,控制信号是通过PWM调整占空比也就是调整输出模拟电压来控制的(相当于1位的DA,如果用10位的DA来进行模拟调整呢?效果会不会好很多?),这个实验控制能力有一定的范围,只能在30转/秒和150转/秒之间进行控制,当给定值(程序中给定的速度)高于150时,实际速度只能保持在150转,这也就是此系统的最大控制能力,当给定值低于30转时,直流电机转轴实际是不转动的,但由于误差值过大,转速会迅速变高,然后又会停止转动,就这样循环往复,不能达到控制效果。 根据实测,转速稳态精度在正负3转以内,控制时间为4到5秒。实验只进行到这种程度,思考和分析也只停留在这种深度。 " k' w4 h9 P- e+ k4 f e 二是利用数字PID控制算法调节直流减速电机的位置,方案是采用与电机同轴转动的精密电位器来测量电机转动的位置和角度,通过测量得到的角度和位置与给定的位置进行比较产生误差信号,然后位置误差信号通过一定关系(此关系纯属根据想象和实验现象来拟定和改善的)转换成PWM信号,作为控制信号的PWM信号是先产生对直流减速电机的模拟电压U,U来控制直流减速电机的力矩(不太清楚),力矩产生加速度,加速度产生速度,速度改变位置,输出量是位置信号,所以之间应该对直流减速电机进行系统建模分析,仿真出直流减速电机的近似系统传递函数,然后根据此函数便可以对PID的参数进行整定了。 7 K. A* O7 e( e( V4 K 两次体会都不是特别清楚PID参数是如何整定的,没有特别清晰的理论指导和实验步骤,对结果的整理和分析也不够及时,导致实验深度和程度都不能达到理想效果。 |
| 学习学习, |
 微信公众号
 手机版


