




|
IIC vs SPI2 X1 k) Z S' E' n/ e ) n4 S4 ~; o+ a 现今,在低端数字通信应用领域,我们随处可见IIC (Inter-Integrated Circuit) 和 SPI (Serial Peripheral Interface)的身影。原因是这两种通信协议非常适合近距离低速芯片间通信。Philips(for IIC)和Motorola(for SPI) 出于不同背景和市场需求制定了这两种标准通信协议。4 O: O) Y n: u/ v P3 zIIC 开发于1982年,当时是为了给电视机内的CPU和外围芯片提供更简易的互联方式。电视机是最早的嵌入式系统之一,而最初的嵌入系统是使用内存映射(memory-mapped I/O)的方式来互联微控制器和外围设备的。要实现内存映射,设备必须并联入微控制器的数据线和地址线,这种方式在连接多个外设时需大量线路和额外地址解码芯片,很不方便并且成本高。 为了节省微控制器的引脚和和额外的逻辑芯片,使印刷电路板更简单,成本更低,位于荷兰的Philips实验室开发了 ‘Inter-Integrated Circuit’,IIC 或 IIC ,一种只使用二根线接连所有外围芯片的总线协议。最初的标准定义总线速度为100kbps。经历几次修订,主要是1995年的400kbps,1998的3.4Mbps。$ g. ]9 I! Z O I+ K9 m3 { ! C; i1 M, e% t4 H/ E 有迹象表明,SPI总线首次推出是在1979年,Motorola公司将SPI总线集成在他们第一支改自68000微处理器的微控制器芯片上。SPI总线是微控制器四线的外部总线(相对于内部总线)。与IIC不同,SPI没有明文标准,只是一种事实标准,对通信操作的实现只作一般的抽象描述,芯片厂商与驱动开发者通过data sheets和application notes沟通实现上的细节。6 v; a" m: k7 S% q. g0 ] 8 K# W# l% O* r# {' m SPI % o8 I0 b Z7 e4 ? 对于有经验的数字电子工程师来说,用SPI互联两支数字设备是相当直观的。SPI是种四根信号线协议(如图): 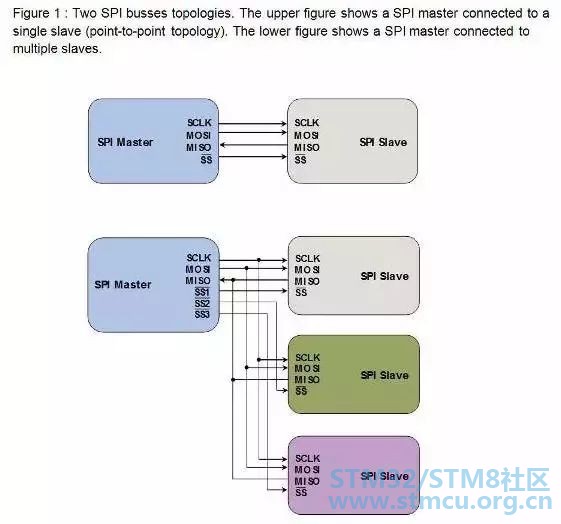
SPI是[单主设备( single-master )]通信协议,这意味着总线中的只有一支中心设备能发起通信。当SPI主设备想读/写[从设备]时,它首先拉低[从设备]对应的SS线(SS是低电平有效),接着开始发送工作脉冲到时钟线上,在相应的脉冲时间上,[主设备]把信号发到MOSI实现“写”,同时可对MISO采样而实现“读”,如下图:; T, J6 e- a. a3 w0 i0 ^ 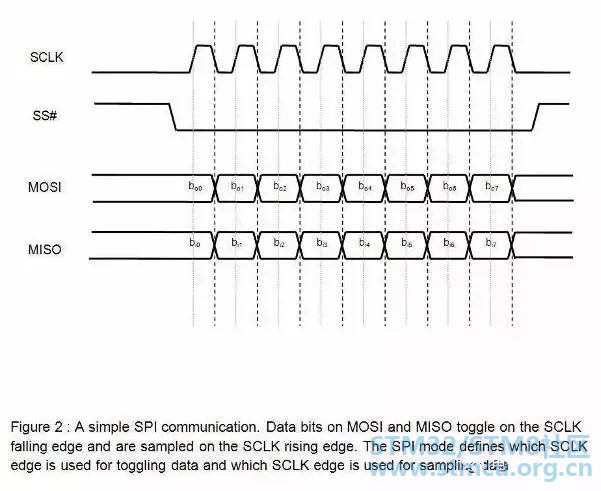
SPI有四种操作模式——模式0、模式1、模式2和模式3,它们的区别是定义了在时钟脉冲的哪条边沿转换(toggles)输出信号,哪条边沿采样输入信号,还有时钟脉冲的稳定电平值(就是时钟信号无效时是高还是低)。每种模式由一对参数刻画,它们称为时钟极(clock polarity)CPOL与时钟期(clock phase)CPHA。1 `" e/ s: c+ H+ r1 w 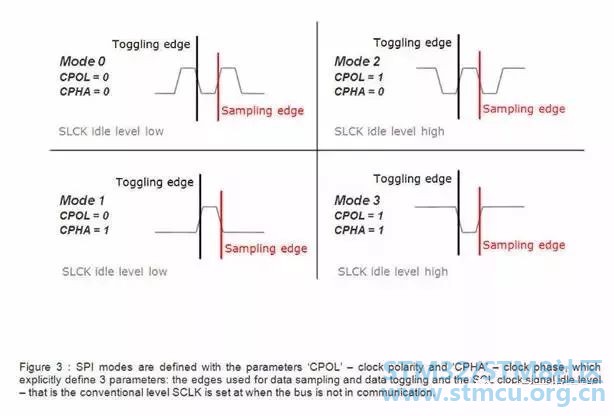
[主从设备]必须使用相同的工作参数——SCLK、CPOL 和 CPHA,才能正常工作。如果有多个[从设备],并且它们使用了不同的工作参数,那么[主设备]必须在读写不同[从设备]间重新配置这些参数。以上SPI总线协议的主要内容。SPI不规定最大传输速率,没有地址方案;SPI也没规定通信应答机制,没有规定流控制规则。事实上,SPI[主设备]甚至并不知道指定的[从设备]是否存在。这些通信控制都得通过SPI协议以外自行实现。例如,要用SPI连接一支[命令-响应控制型]解码芯片,则必须在SPI的基础上实现更高级的通信协议。SPI并不关心物理接口的电气特性,例如信号的标准电压。在最初,大多数SPI应用都是使用间断性时钟脉冲和以字节为单位传输数据的,但现在有很多变种实现了连续性时间脉冲和任意长度的数据帧。2 o5 Y- O1 j4 u6 o; l # Q, r) f1 ^0 k' I, ?$ Y/ M: Y; T IIC ( G+ U+ H0 ~6 x- F3 u 与SPI的单主设备不同,IIC 是多主设备的总线,IIC没有物理的芯片选择信号线,没有仲裁逻辑电路,只使用两条信号线—— ‘serial data’ (SDA) 和 ‘serial clock’ (SCL)。IIC协议规定:& ?+ @1 P8 O# L, z8 c! c: p
IIC 数据传输速率有标准模式(100 kbps)、快速模式(400 kbps)和高速模式(3.4 Mbps),另外一些变种实现了低速模式(10 kbps)和快速+模式(1 Mbps)。 物理实现上,IIC 总线由两根信号线和一根地线组成。两根信号线都是双向传输的,参考下图。IIC协议标准规定发起通信的设备称为主设备,主设备发起一次通信后,其它设备均为从设备。 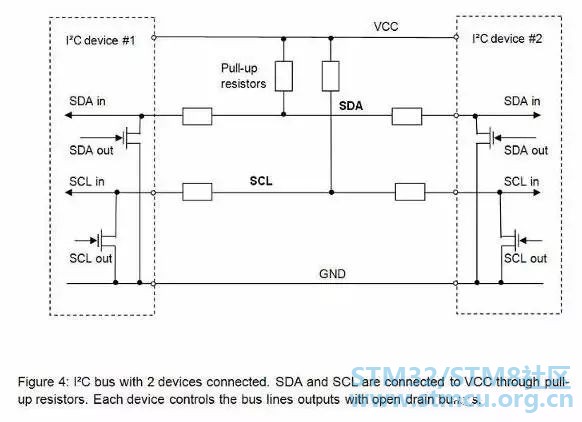
IIC 通信过程大概如下。首先,主设备发一个START信号,这个信号就像对所有其它设备喊:请大家注意!然后其它设备开始监听总线以准备接收数据。接着,主设备发送一个7位设备地址加一位的读写操作的数据帧。当所设备接收数据后,比对地址自己是否目标设备。如果比对不符,设备进入等待状态,等待STOP信号的来临;如果比对相符,设备会发送一个应答信号——ACKNOWLEDGE作回应。( b9 p/ M7 d8 I" W5 m$ t 0 |5 x+ X8 f C% r+ H 当主设备收到应答后便开始传送或接收数据。数据帧大小为8位,尾随一位的应答信号。主设备发送数据,从设备应答;相反主设备接数据,主设备应答。当数据传送完毕,主设备发送一个STOP信号,向其它设备宣告释放总线,其它设备回到初始状态。' r2 p& T; u: N: x0 F7 \' L+ s 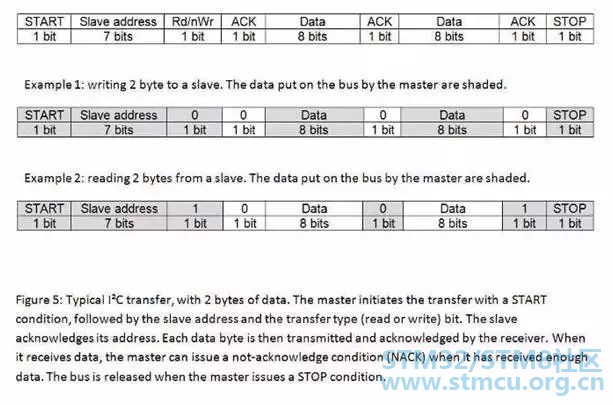
基于IIC总线的物理结构,总线上的START和STOP信号必定是唯一的。另外,IIC总线标准规定SDA线的数据转换必须在SCL线的低电平期,在SCL线的高电平期,SDA线的上数据是稳定的。2 W' b! y& F+ Z! y+ u5 Z ) D5 y, x# Z) }3 A 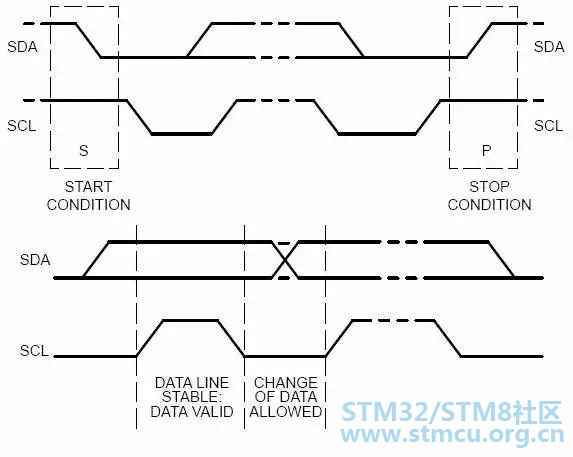
在物理实现上,SCL线和SDA线都是漏极开路(open-drain),通过上拉电阻外加一个电压源。当把线路接地时,线路为逻辑0,当释放线路,线路空闲时,线路为逻辑1。基于这些特性,IIC设备对总线的操作仅有“把线路接地”——输出逻辑0。 , [! Q+ }* q6 v6 [ IIC总线设计只使用了两条线,但相当优雅地实现任意数目设备间无缝通信,堪称完美。我们设想一下,如果有两支设备同时向SCL线和SDA线发送信息会出现什么情况。" l3 d% b9 {8 ^ e( P8 K0 P 基于IIC总线的设计,线路上不可能出现电平冲突现象。如果一支设备发送逻辑0,其它发送逻辑1,那么线路看到的只有逻辑0。也就是说,如果出现电平冲突,发送逻辑0的始终是“赢家”。 总线的物理结构亦允许主设备在往总线写数据的同时读取数据。这样,任何设备都可以检测冲突的发生。当两支主设备竞争总线的时候,“赢家”并不知道竞争的发生,只有“输家”发现了冲突——当它写一个逻辑1,却读到0时——而退出竞争。, H+ G6 Q4 z% z2 T/ @9 s7 R : O9 {& R, \) o( h2 u 10位设备地址5 A. n; B, L) d/ ] 6 l+ P# c5 I% r. S- A 任何IIC设备都有一个7位地址,理论上,现实中只能有127种不同的IIC设备。实际上,已有IIC的设备种类远远多于这个限制,在一条总线上出现相同的地址的IIC设备的概率相当高。为了突破这个限制,很多设备使用了双重地址——7位地址加引脚地址(external configuration pins)。IIC 标准也预知了这种限制,提出10位的地址方案。 - w- x: h; y5 T7 y* R! E+ W 10位的地址方案对 IIC协议的影响有两点:$ ~( ~/ Y! G+ G9 J4 y, R' E
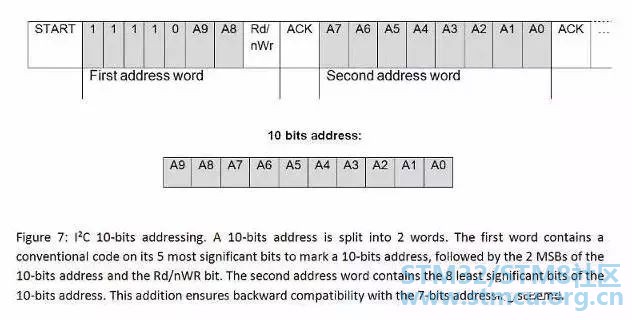
除了10位地址标识,标准还预留了一些地址码用作其它用途,如下表:. f3 _/ a4 m: h- a# t - M1 O3 f; N6 U6 Z0 g9 [ 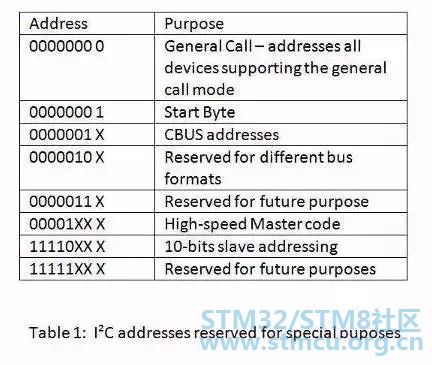
时钟拉伸 在 IIC 通信中,主设备决定了时钟速度。因为时钟脉冲信号是由主设备显式发出的。但是,当从设备没办法跟上主设备的速度时,从设备需要一种机制来请求主设备慢一点。这种机制称为时钟拉伸,而基于I²C结构的特殊性,这种机制得到实现。当从设备需要降低传输的速度的时候,它可以按下时钟线,逼迫主设备进入等待状态,直到从设备释放时钟线,通信才继续。9 U$ l0 [+ {- k# n 2 L: i, i. [7 p ?5 S# v 高速模式 原理上讲,使用上拉电阻来设置逻辑1会限制总线的最大传输速度。而速度是限制总线应用的因素之一。这也说明为什么要引入高速模式(3.4 Mbps)。在发起一次高速模式传输前,主设备必须先在低速的模式下(例如快速模式)发出特定的“High Speed Master”信号。为缩短信号的周期和提高总线速度,高速模式必须使用额外的I/O缓冲区。另外,总线仲裁在高速模式下可屏蔽掉。更多的信息请参与总线标准文档。 IIC vs SPI: 哪位是赢家?! W, b3 A( L/ R( e M 8 o' E0 I5 I% q8 a, s" S4 H 我们来对比一下IIC 和 SPI的一些关键点:" l! ^/ M- U2 P' q n0 L% K* v1 o 第一,总线拓扑结构/信号路由/硬件资源耗费 IIC 只需两根信号线,而标准SPI至少四根信号,如果有多个从设备,信号需要更多。一些SPI变种虽然只使用三根线——SCLK, SS和双向的MISO/MOSI,但SS线还是要和从设备一对一根。另外,如果SPI要实现多主设备结构,总线系统需额外的逻辑和线路。用IIC 构建系统总线唯一的问题是有限的7位地址空间,但这个问题新标准已经解决——使用10位地址。从第一点上看,IIC是明显的大赢家。 9 o1 T1 V) ]/ S c& C 第二,数据吞吐/传输速度 如果应用中必须使用高速数据传输,那么SPI是必然的选择。因为SPI是全双工,IIC 的不是。SPI没有定义速度限制,一般的实现通常能达到甚至超过10 Mbps。IIC 最高的速度也就快速+模式(1 Mbps)和高速模式(3.4 Mbps),后面的模式还需要额外的I/O缓冲区,还并不是总是容易实现的。 第三,优雅性, s& H) l1 E- N. R; x IIC 常被称更优雅于SPI。公正的说,我们更倾向于认为两者同等优雅和健壮。IIC的优雅在于它的特色——用很轻盈的架构实现了多主设备仲裁和设备路由。但是对使用的工程师来讲,理解总线结构更费劲,而且总线的性能不高。 SPI的优点在于它的结构相当的直观简单,容易实现,并且有很好扩展性。SPI的简单性不足称其优雅,因为要用SPI搭建一个有用的通信平台,还需要在SPI之上构建特定的通信协议软件。也就是说要想获得SPI特有而IIC没有的特性——高速性能,工程师们需要付出更多的劳动。另外,这种自定的工作是完全自由的,这也说明为什么SPI没有官方标准。IIC和SPI都对低速设备通信提供了很好的支持,不过,SPI适合数据流应用,而IIC更适合“字节设备”的多主设备应用。1 H# R! J- K O 小结 在数字通信协议簇中,IIC和SPI常称为“小”协议,相对Ethernet, USB, SATA, PCI-Express等传输速度达数百上千兆字节每秒的总线。但是,我们不能忘记的是各种总线的用途是什么。“大”协议是用于系统外的整个系统之间通信的,“小”协议是用于系统内各芯片间的通信,没有迹象表明“大”协议有必要取代“小”协议。IIC和SPI的存在和流行体现了“够用就好”的哲学。回应文首,IIC和SPI如此流行,它是任何一位嵌入式工程师必备的工具。 |
| 说的有理 |
 微信公众号
 手机版


