单片机编程过程中经常用到延时函数,最常用的莫过于微秒级延时delay_us()和毫秒级delay_ms()。本文基于STM32F207介绍4种不同方式实现的延时函数。
4 U9 w ]8 l8 S# N9 ?' e0 k0 s普通延时 7 P" `7 e, h( y& R0 p% |
4 _+ @2 K0 h, |+ z* E5 ?& o3 t% {: G, l x# Y! P# B% y- @$ y2 U
, x. j5 J- \4 i) d9 N6 C
这种延时方式应该是大家在51单片机时候,接触最早的延时函数。这个比较简单,让单片机做一些无关紧要的工作来打发时间,经常用循环来实现,在某些编译器下,代码会被优化,导致精度较低,用于一般的延时,对精度不敏感的应用场景中。5 N5 [: s z8 ?: W
- 7 t9 L# B# ?- o6 [* S `& K
- //微秒级的延时5 p: S; @& N- G4 H' m+ Y
- void delay_us(uint32_t delay_us)
0 s$ ^# e) p) H/ H# v6 f- t - {
% d" t% M; Q" R - volatile unsigned int num;
+ P# v0 a; ?. O G - volatile unsigned int t;; Y: {# O0 d; V% [5 C0 u( _% v
- & b8 t! j0 Z7 k. Z
- [+ m. C1 \1 k( R' i5 Z' c
- for (num = 0; num < delay_us; num++)
7 o; u0 S3 Q8 {$ l2 T. C3 E* _ - {3 w o: x3 n# @3 P* `
- t = 11;
T% V4 h& z0 [; {) B: t" h - while (t != 0)
+ f# \6 m2 [2 I3 @' W1 D - {
" d+ O, J4 R! j - t--; C# W4 ^4 e( p" f8 p, S1 k
- }( r. O' V4 {& d
- }
& j6 I8 S; s) d, O* u) G - }
" o( _& A. N1 p x - //毫秒级的延时; k+ l9 y% b. p4 S0 m9 ]# M% L5 P6 K
- void delay_ms(uint16_t delay_ms)
% }: Q5 J1 Q$ J8 ]" [ - { 2 H* g2 I; f: e$ a* \5 x9 F
- volatile unsigned int num;
! D( K2 `6 F8 P0 i' [& U - for (num = 0; num < delay_ms; num++)' G5 [% ]# }- r. w0 D
- {
1 H# z! s" x. l - delay_us(1000);
; C# ^- _# r3 G& W2 N - }, b. h9 h! _5 n1 t' g, @
- }
9 W& x1 ?0 E5 c5 L" k/ I3 L7 x' T
) m0 V5 V6 z2 M9 G u/ |" k- Q' G( `: K8 j1 f% J7 O
! N. i, p2 ~1 p( q# \" b) Y
定时器中断
1 ~& O& D% A3 r$ _8 t+ \8 h& u
6 l, ?4 L0 i. F! O8 \4 D3 p, t* r+ \2 h' t* w
定时器具有很高的精度,我们可以配置定时器中断,比如配置1ms中断一次,然后间接判断进入中断的次数达到精确延时的目的。这种方式精度可以得到保证,但是系统一直在中断,不利于在其他中断中调用此延时函数,有些高精度的应用场景不适合,比如其他外设正在输出,不允许任何中断打断的情况。
3 S, a/ v C2 w g; ^4 b! `+ `
STM32任何定时器都可以实现,下面我们以SysTick 定时器为例介绍:* G+ g' [ |0 t$ }: Z; G4 U8 O
/ a4 O; S; a9 }' ] U- U2 ~
初始化SysTick 定时器:
# l3 L4 l7 |4 u( y: ~/ W1 n- /* 配置SysTick为1ms */& l' i+ i) _# W3 O, j3 l
- RCC_GetClocksFreq(&RCC_Clocks);
# ]4 {& t7 v3 m) N - SysTick_Config(RCC_Clocks.HCLK_Frequency / 1000);
( y( w8 @) x& Y0 [- D0 R. V
: t. k3 O" u0 K3 o7 j6 L" l! A中断服务函数:
! V0 d% a, z" I3 s* }8 d- void SysTick_Handler(void). p. A: R2 T9 S0 k
- {
5 }8 }6 k( ]0 n - TimingDelay_Decrement();3 m% n3 ~' N0 \6 S, n/ f4 t
- }: Y$ I- l' z* l# c2 R
- void TimingDelay_Decrement(void): p* s( N; W" m; i! V9 c
- {
. Y1 M8 _5 i3 ]3 j - if (TimingDelay != 0x00)
. h" u8 D0 L* {7 g1 V0 U9 e - {
- m. R3 _: K j' M* v6 l* Y - TimingDelay--;/ k `. N; P1 E" K1 Z
- }
0 I8 R* j% Y. o' h. [- Z/ | - }
/ U# y( X& \" E1 F延时函数:
9 M& ?3 u/ u( ~( T& e" J7 w7 r2 d/ ?+ J1 n& D9 u
/ y& W% i& E: \3 v- U- void Delay(__IO uint32_t nTime); V; w N: e- l; q3 }. l
- {. y" R; n/ V' ]# x- e8 M
- TimingDelay = nTime;5 k5 h. w3 N$ k, }# K9 d
- while(TimingDelay != 0);
. G- ^0 T2 r9 G; b. V - }
2 x# u$ [; h; Z8 W S5 Z$ x# }
查询定时器 " s" g3 K. o! J( O, C
1 @2 b8 m/ H; J; a" t
1 e7 |- ?7 |2 J0 _: Q
为了解决定时器频繁中断的问题,我们可以使用定时器,但是不使能中断,使用查询的方式去延时,这样既能解决频繁中断问题,又能保证精度。
/ ]7 v$ o7 p) X& v9 z; J2 g+ S i
STM32任何定时器都可以实现,下面我们以SysTick 定时器为例介绍。
. s: C$ Q; n; T9 n- |1 H# F
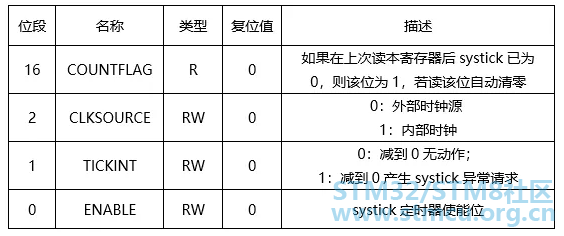
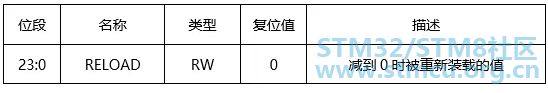
STM32的CM3内核的处理器,内部包含了一个SysTick定时器,SysTick是一个24位的倒计数定时器,当计到0时,将从RELOAD寄存器中自动重装载定时初值。只要不把它在SysTick控制及状态寄存器中的使能位清除,就永不停息。
% [6 F* ]0 o ^" D4 @' N3 t
SYSTICK的时钟固定为HCLK时钟的1/8,在这里我们选用内部时钟源120M,所以SYSTICK的时钟为(120/8)M,即SYSTICK定时器以(120/8)M的频率递减。SysTick 主要包含CTRL、LOAD、VAL、CALIB 等4 个寄存器。
5 }1 o9 K( \- s
▼CTRL:控制和状态寄存器 ; j6 f% r5 a4 U! K3 W
▼LOAD:自动重装载除值寄存器
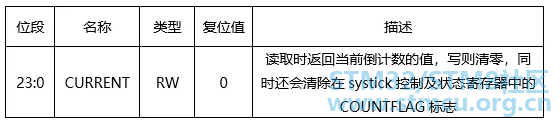
. ?* ^3 q5 c$ E* H. p' {▼VAL:当前值寄存器
8 ?- u y( _" ]( i▼CALIB:校准值寄存器 使用不到,不再介绍 ! N1 A, Z/ b# B( G! [
- # W# G! K8 T$ c8 Q
- void delay_us(uint32_t nus)+ S3 M! a$ L, D) Z6 G: F
- {
( ?! F8 ^. ^1 J6 K. D - uint32_t temp;
2 c$ N, E& r X$ X% T - SysTick->LOAD = RCC_Clocks.HCLK_Frequency/1000000/8*nus;1 u- T: \5 W. b! X$ [* [2 f! J( c
- SysTick->VAL=0X00;//清空计数器
! j! @6 D8 Y$ t/ b4 d# a - SysTick->CTRL=0X01;//使能,减到零是无动作,采用外部时钟源* ?& Y& i. }. a9 L9 Y
- do2 X) G, Y2 a B( ]; |
- {
( k+ R) R! t" R - temp=SysTick->CTRL;//读取当前倒计数值
- y5 p* x& |7 f+ Y: f0 j4 L& M4 ^ - }while((temp&0x01)&&(!(temp&(1<<16))));//等待时间到达0 [' z' ?! x% z% p- P4 h4 P
- SysTick->CTRL=0x00; //关闭计数器
. h+ h: q& s1 Z+ H! V. t& {" D - SysTick->VAL =0X00; //清空计数器" W7 z1 }/ y1 b. o" L. _
- }4 {. g/ I8 o: h3 Y
- void delay_ms(uint16_t nms)1 N7 R4 i0 N5 \7 ] e' Q1 I9 q& K9 S2 T
- {
- g8 P2 t. I6 h3 n' r/ ^! ]! P! s. ` - uint32_t temp;2 B, z8 F+ e! l, f) w/ ~; [
- SysTick->LOAD = RCC_Clocks.HCLK_Frequency/1000/8*nms;
4 _7 i* u$ W+ q7 L1 G) W - SysTick->VAL=0X00;//清空计数器! A p4 a& [0 k" P
- SysTick->CTRL=0X01;//使能,减到零是无动作,采用外部时钟源4 P5 f5 q$ F- {2 b$ G
- do: S1 h7 e4 q, R/ Q) r
- {. y/ U! l$ O$ ^$ [5 t1 {# S
- temp=SysTick->CTRL;//读取当前倒计数值
( ?. t) n. y0 ` - }while((temp&0x01)&&(!(temp&(1<<16))));//等待时间到达6 w- i+ H5 U3 l3 k) G8 o* ]
- SysTick->CTRL=0x00; //关闭计数器# t: k, M' ]' v
- SysTick->VAL =0X00; //清空计数器( `, d$ s. p# x, \1 y
- }
/ A6 q, v6 _. y$ {( |7 w/ ^8 F
如果系统硬件资源紧张,或者没有额外的定时器提供,又不想方法1的普通延时,可以使用汇编指令的方式进行延时,不会被编译优化且延时准确。 . o3 a+ i) j' {& G
STM32F207在IAR环境下 - /*!8 K+ O4 y% @( {$ P0 n
- * @brief 软件延时 3 r4 c5 U: E7 Y* i% p9 ~
- * @param ulCount:延时时钟数
6 b; U. S7 x0 o9 [9 f8 x - * @return none# ~5 j8 W% ^: _- n& Z: i. f4 c
- * @note ulCount每增加1,该函数增加3个时钟6 G: @6 H$ N2 o4 b! f
- */5 }5 U& ~; o8 I
- void SysCtlDelay(unsigned long ulCount)
3 Q9 Y2 r3 C) M- }+ @8 O4 ~ - {
6 n2 `8 X8 {( m+ g3 @, C - __asm(" subs r0, #1\n"& V! r& h% J$ w0 _: W; _
- " bne.n SysCtlDelay\n"
$ n N* f8 j! s; s - " bx lr");
+ N& ?5 e4 x( A - }
这3个时钟指的是CPU时钟,也就是系统时钟。120MHZ,也就是说1s有120M的时钟,一个时钟也就是1/120us,也就是周期是1/120us。3个时钟,因为执行了3条指令。 # R- U" F) p% f# _) ?* \6 J5 d: N
使用这种方式整理ms和us接口,在Keil和IAR环境下都测试通过。
7 j0 k) H+ h+ e
6 a3 h- a* G6 A5 Y# |8 x- /*120Mhz时钟时,当ulCount为1时,函数耗时3个时钟,延时=3*1/120us=1/40us*/
- J; H" y! v+ `( Z2 C/ @) K - /*
" t. u# V- J8 `* {, W - SystemCoreClock=120000000
8 r; _% `# o' }% C! z
4 }- A; s, \) X$ _0 ?- us级延时,延时n微秒
% _8 U+ B# q: r% g5 O( d - SysCtlDelay(n*(SystemCoreClock/3000000));, @6 B2 O4 }) O
( H& W7 h$ N, N8 p- ms级延时,延时n毫秒! l5 q4 Q* R% v& V+ Y. u$ b
- SysCtlDelay(n*(SystemCoreClock/3000));* M& b. I; `$ U+ z" r! ~1 M
- 8 D) a& L9 a# p* d# A6 R" R" s5 ~
- m级延时,延时n秒
' p7 N1 X7 E+ A8 G8 y8 V8 i - SysCtlDelay(n*(SystemCoreClock/3));
4 O# k; ~9 E& c - */6 E1 e, n: ^3 V% y* R& ]& J7 l
% ]2 x7 ^% G S- #if defined (__CC_ARM) /*!< ARM Compiler */) a3 m9 t4 e3 P7 \' k+ L
- __asm void
$ Q# x& P- q; q N - SysCtlDelay(unsigned long ulCount)
# Y1 n1 ^, h f d5 _ - {
4 R6 P3 f) b: A! W" Y( `: K# R: k$ { - subs r0, #1; `( l8 v% g* J
- bne SysCtlDelay; x; q4 I/ `) H* V0 H6 d/ d
- bx lr;$ f# G2 {2 k k9 K7 A# I
- }- a% A7 r- }* e* o% n2 K
- #elif defined ( __ICCARM__ ) /*!< IAR Compiler */
" e5 P+ C* z, _1 f - void! \5 P; V/ ]! ]! {
- SysCtlDelay(unsigned long ulCount), I' u N0 K: ~9 R( }* x7 |1 H
- { X7 p0 C5 X7 L) g. k
- __asm(" subs r0, #1\n". n) o- o) G# ~5 E
- " bne.n SysCtlDelay\n"
# t8 n+ F i! [0 [0 e9 d - " bx lr");' L4 N' |/ Z# B2 v! F
- }
6 q$ p% s+ ], p/ |: G
$ R! L( z; y8 X/ ^# {* G/ s- #elif defined (__GNUC__) /*!< GNU Compiler */
3 Q# c- L4 C( p% U8 C - void __attribute__((naked))8 \/ Q: K; _* \) C- G. @) Y
- SysCtlDelay(unsigned long ulCount)
4 i; f0 M Z$ N1 ?' J - {
# I4 `2 z2 W2 b& a - __asm(" subs r0, #1\n"
6 F q# t# w5 R9 U& h( H, a8 w* ?3 U - " bne SysCtlDelay\n"
0 U0 d. L9 q, i( n X- U - " bx lr");
# p- ?4 ]* U7 ~; B0 g - }9 ]/ U' h9 t7 P5 u
- ! E* P, P& y2 ? m! A
- #elif defined (__TASKING__) /*!< TASKING Compiler */
" f3 g, n5 L* t1 p( J* S& V - /*无*/
5 h7 y$ c0 U4 s' t4 J8 d - #endif /* __CC_ARM */
W- x- `8 |( W7 r1 n
2 j% c3 c) T& m( @' Y i% d& V F% ~/ h Z! W! T
/ k2 ^8 N) t% _- Z3 q% W: p5 U3 t' m$ w" G: |5 d' x
6 f: U+ }1 \& o K h
! s( r* U' d5 U* e9 _" I
注释4 r: {! e% w9 a
. u& h( q) E9 p/ }6 Y; b2 }! G理论上:汇编方式的延时也是不准确的,有可能被其他中断打断,最好使用us和ms级别的延时,采用for循环延时的函数也是如此。采用定时器延时理论上也可能不准确的,定时器延时是准确的,但是可能在判断语句的时候,比如if语句,判断延时是否到了的时候,就在判断的时候,被中断打断执行其他代码,返回时已经过了一小段时间。不过汇编方式和定时器方式,只是理论上不准确,在实际项目中,这两种方式的精度已经足够高了。 / ?$ C* e/ p' s/ @
: Y. L& G/ c- `# {- L A% W7 n
|





 STMCU-管管
发布时间:2020-9-7 10:28

 微信公众号
 手机版


