|
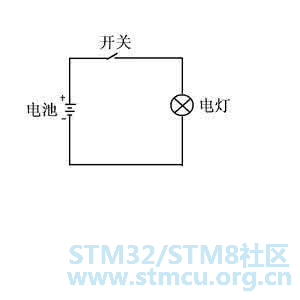
前言 状态机在实际工作开发中应用非常广泛,在刚进入公司的时候,根据公司产品做流程图的时候,发现自己经常会漏了这样或那样的状态,导致整体流程会有问题,后来知道了状态机这样的东西,发现用这幅图就可以很清晰的表达整个状态的流转。 一口君曾经做过很多网络协议模块,很多协议的开发都必须用到状态机;一个健壮的状态机可以让你的程序,不论发生何种突发事件都不会突然进入一个不可预知的程序分支。 本篇通过C语言实现一个简单的进程5状态模型的状态机,让大家熟悉一下状态机的魅力。 什么是状态机?定义状态机是有限状态自动机的简称,是现实事物运行规则抽象而成的一个数学模型。 先来解释什么是“状态”( State )。现实事物是有不同状态的,例如一个LED等,就有 亮 和 灭两种状态。我们通常所说的状态机是有限状态机,也就是被描述的事物的状态的数量是有限个,例如LED灯的状态就是两个 亮和 灭。 状态机,也就是 State Machine ,不是指一台实际机器,而是指一个数学模型。说白了,一般就是指一张状态转换图。 举例以物理课学的灯泡图为例,就是一个最基本的小型状态机
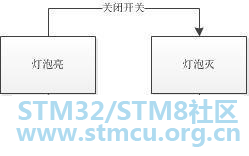
可以画出以下的状态机图
这里就是两个状态:①灯泡亮,②灯泡灭 如果打开开关,那么状态就会切换为 灯泡亮 。灯泡亮 状态下如果关闭开关,状态就会切换为 灯泡灭。 状态机的全称是有限状态自动机,自动两个字也是包含重要含义的。给定一个状态机,同时给定它的当前状态以及输入,那么输出状态时可以明确的运算出来的。例如对于灯泡,给定初始状态灯泡灭 ,给定输入“打开开关”,那么下一个状态时可以运算出来的。 四大概念下面来给出状态机的四大概念。
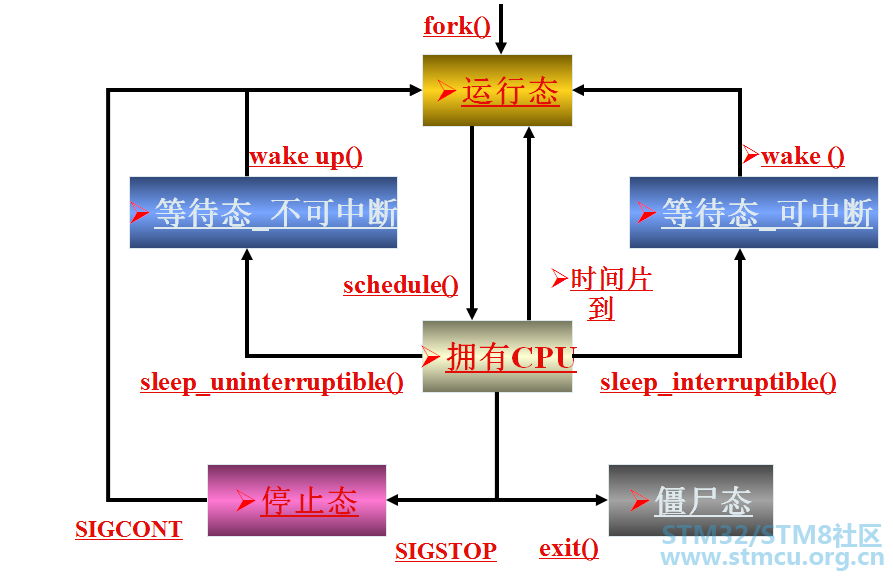
状态机是一个对真实世界的抽象,而且是逻辑严谨的数学抽象,所以明显非常适合用在数字领域。可以应用到各个层面上,例如硬件设计,编译器设计,以及编程实现各种具体业务逻辑的时候。 进程5状态模型进程管理是Linux五大子系统之一,非常重要,实际实现起来非常复杂,我们来看下进程是如何切换状态的。 下图是进程的5状态模型:
关于该图简单介绍如下:
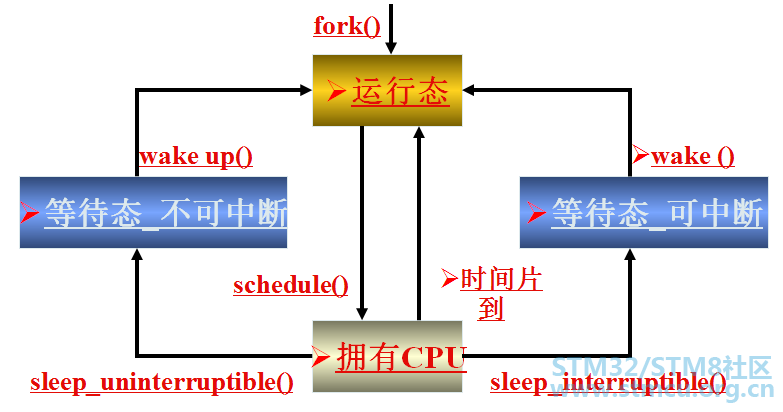
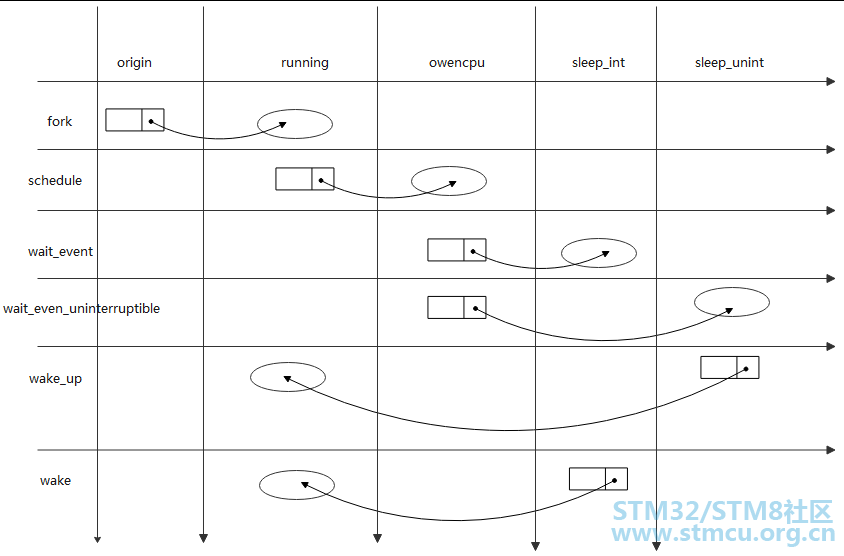
进程的状态就是按照这个状态图进行切换的。 该状态流程有点复杂,因为我们目标只是实现一个简单的状态机,所以我们简化一下该状态机如下:
要想实现状态机,首先将该状态机转换成下面的状态迁移表。
简要说明如下:假设当前进程处于running状态下,那么只有schedule事件发生之后,该进程才会产生状态的迁移,迁移到owencpu状态下,如果在此状态下发生了其他的事件,比如wake、wait_event都不会导致状态的迁移。 如上图所示:
根据状态迁移表,定义该状态机的状态如下: typedef enum {" H6 s' g' E ?1 X! s) T6 {* bsta_origin=0, sta_running, sta_owencpu,5 _; f' @+ d! h% A: q+ P sta_sleep_int, sta_sleep_unint! Y& W& M2 L* D; k6 |3 C# W- W }State; 发生的事件如下: typedef enum{evt_fork=0, evt_sched,$ R; k2 T, V1 G- e evt_wait,4 k. P! c: U! q2 p( X evt_wait_unint,$ Q3 [. S3 B( o! b1 q& Y evt_wake_up, evt_wake, * c; _ [/ h' d/ L }EventID;, w+ p: h3 `# a+ f: D 不论是状态还是事件都可以根据实际情况增加调整。 定义一个结构体用来表示当前状态转换信息: typedef struct {State curState;//当前状态* G, n4 R) p' M! l) ^2 u1 O$ e EventID eventId;//事件ID+ s O+ A. A' p' A K State nextState;//下个状态- x1 g( e* E1 }* r" U2 F! Z CallBack action;//回调函数,事件发生后,调用对应的回调函数. X: H, w k' o }StateTransform ; 7 ]7 p6 ^1 ?4 } 事件回调函数:实际应用中不同的事件发生需要执行不同的action,就需要定义不同的函数, 为方便起见,本例所有的事件都统一使用同一个回调函数。功能:打印事件发生后进程的前后状态,如果状态发生了变化,就调用对应的回调函数。 void action_callback(void *arg){ StateTransform *statTran = (StateTransform *)arg; - X' A! V! j% ~5 o6 G if(statename[statTran->curState] == statename[statTran->nextState]) { printf("invalid event,state not change\n");$ h$ Y" s! r+ I% o+ ^8 [% r) `5 n }else{- c; s1 t: x# w2 J# V5 G" W printf("call back state from %s --> %s\n",) e R$ i" O( \ statename[statTran->curState],: O8 h# H3 @8 ^4 j: ] statename[statTran->nextState]);* ~+ J! J P6 ^/ j7 Y. }# L }( ?9 t2 D4 [: Y" r# Q( U0 K7 g( E } 为各个状态定义迁移表数组: /*origin*/StateTransform stateTran_0[]={& B9 l) |; n% a" Z, z0 z6 _ {sta_origin,evt_fork, sta_running,action_callback},: n9 R, ?1 D P6 ` {sta_origin,evt_sched, sta_origin,NULL}," J! a. d: j5 X: D5 { {sta_origin,evt_wait, sta_origin,NULL}, {sta_origin,evt_wait_unint, sta_origin,NULL}, {sta_origin,evt_wake_up, sta_origin,NULL}, {sta_origin,evt_wake, sta_origin,NULL}, }; " J4 v: z7 m4 A6 H% A3 s /*running*/; i$ x- m# `9 z7 g' T9 I StateTransform stateTran_1[]={0 j6 @0 A2 P& \0 C$ z {sta_running,evt_fork, sta_running,NULL}, {sta_running,evt_sched, sta_owencpu,action_callback},9 Z' q0 F3 R& L! i {sta_running,evt_wait, sta_running,NULL}, {sta_running,evt_wait_unint, sta_running,NULL}, {sta_running,evt_wake_up, sta_running,NULL}, {sta_running,evt_wake, sta_running,NULL}, z- U& I3 u6 A }; /*owencpu*/; n2 q6 ^. |& L5 j1 h. J" }6 P StateTransform stateTran_2[]={0 k0 `; `/ A; q7 M {sta_owencpu,evt_fork, sta_owencpu,NULL}, {sta_owencpu,evt_sched, sta_owencpu,NULL},, V( q( v. a2 H. w% d) n {sta_owencpu,evt_wait, sta_sleep_int,action_callback},7 u; w) Q# u& F {sta_owencpu,evt_wait_unint, sta_sleep_unint,action_callback}, {sta_owencpu,evt_wake_up, sta_owencpu,NULL}, {sta_owencpu,evt_wake, sta_owencpu,NULL}," @8 p" c; k, r8 g* T+ y+ ? }; * d9 k7 l) u! S% c9 I& A) w6 S 5 H( {) b7 H( P. {4 F% B /*sleep_int*/ StateTransform stateTran_3[]={ {sta_sleep_int,evt_fork, sta_sleep_int,NULL},4 T9 }6 h1 p; ~4 q6 ~: D( [ {sta_sleep_int,evt_sched, sta_sleep_int,NULL}, {sta_sleep_int,evt_wait, sta_sleep_int,NULL}, {sta_sleep_int,evt_wait_unint, sta_sleep_int,NULL}, {sta_sleep_int,evt_wake_up, sta_sleep_int,NULL}, {sta_sleep_int,evt_wake, sta_running,action_callback}, }; " N7 Z( B+ [4 r# m0 F /*sleep_unint*/" Y! w0 |4 x5 X' K StateTransform stateTran_4[]={ {sta_sleep_unint,evt_fork, sta_sleep_unint,NULL}, {sta_sleep_unint,evt_sched, sta_sleep_unint,NULL},! X$ G4 ~$ V$ E- X1 M# j {sta_sleep_unint,evt_wait, sta_sleep_unint,NULL}, {sta_sleep_unint,evt_wait_unint, sta_sleep_unint,NULL},/ A Q# R6 Q. k+ ?; v: d. { {sta_sleep_unint,evt_wake_up, sta_running,action_callback}, {sta_sleep_unint,evt_wake, sta_sleep_unint,NULL},0 G* G$ _1 L( o* U& ?. N }; 实现event发生函数: void event_happen(unsigned int event)& H7 B/ O0 Z5 y; C5 H功能:+ F D) d! @9 @- N 根据发生的event以及当前的进程state,找到对应的StateTransform 结构体,并调用do_action()" X' C5 E$ @4 A' S5 H/ C void do_action(StateTransform *statTran) 功能: 根据结构体变量StateTransform,实现状态迁移,并调用对应的回调函数。7 H/ K% n( \! w: Z" k4 a #define STATETRANS(n) (stateTran_##n)3 Z1 [) |" P5 U /*change state & call callback()*/- z; b m# E7 r0 R! [ void do_action(StateTransform *statTran)3 g$ b t0 K9 u0 M {( r! f% p& W5 u if(NULL == statTran) { perror("statTran is NULL\n");# |+ Z l; [# O6 \+ g return; } //状态迁移' `* |! [" ~2 A0 c' [! W globalState = statTran->nextState;, B ~. P- I* J ~ if(statTran->action != NULL)- n C) F w9 @* p+ f$ Q; E7 }$ F {//调用回调函数 statTran->action((void*)statTran); k4 Q) n) d) I; e) C! q }else{8 J O0 ^; M! ^& g printf("invalid event,state not change\n"); }, N9 P0 s- t' j# c! R: F; B0 T }4 U. ]$ N$ a8 L" b void event_happen(unsigned int event); d3 L& F* Q& M {% _+ V$ Z9 A' q3 c h3 } switch(globalState) { case sta_origin: do_action(&STATETRANS(0)[event]); break; case sta_running: do_action(&STATETRANS(1)[event]);( C6 i) E% t4 F: u) K* P7 f break;/ T* d6 T; r7 d/ g+ V. Y; q* Q case sta_owencpu:; q: r% z% m7 R0 U do_action(&STATETRANS(2)[event]); . T; ?! V4 Y& Z+ V! z break;0 { _* `) A. M2 \ b3 e( }% F# } case sta_sleep_int:9 y; v: v% ]/ f/ q9 q5 b do_action(&STATETRANS(3)[event]); break; case sta_sleep_unint:; G! k$ n) u8 I1 r do_action(&STATETRANS(4)[event]); % ~* Q1 ]% K. b# M$ d/ Y- n break; default: printf("state is invalid\n");" N2 d1 y$ a) R0 d2 J) o9 |( V break;, P1 q2 Z1 a9 A) t' n9 I }& V( ^9 Z" l u: H' b2 {2 D } 测试程序:功能:
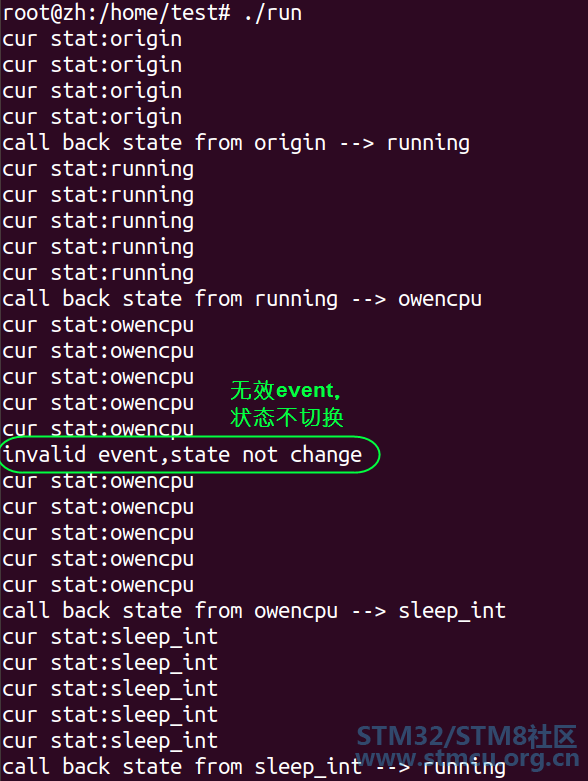
读者可以跟自己的需要,修改事件发生顺序,观察状态的变化。 main.c /*显示当前状态*/void *show_stat(void *arg) {/ b* G w" [) X8 J int len; char buf[64]={0}; while(1) {; |! w3 R" Z3 O" i) W0 F! D sleep(1); printf("cur stat:%s\n",statename[globalState]); } }) r6 J e3 s# r void main(void) {% \4 G% T4 z' {, Y1 a( i3 B( B init_machine();: {; j0 j Z0 R //创建子线程,子线程主要用于显示当前状态2 h, v. V/ O* a: m; K8 T- Q1 J9 I pthread_create(&pid, NULL,show_stat, NULL);% I& {7 q/ M2 ]6 | . m+ z& j; D! G/ w sleep(5); event_happen(evt_fork); sleep(5);8 ^1 L, N0 n5 ~3 ^" D! W: y5 k event_happen(evt_sched);4 w9 V: v' F' b1 U2 o sleep(5); event_happen(evt_sched); sleep(5); event_happen(evt_wait);$ D9 H5 u+ V- d sleep(5); event_happen(evt_wake); 1 ~1 J) g- j) m) [" F. T } * {5 ~# X1 A7 g. ?% X 运行结果:
由结果可知: evt_fork-->evt_sched-->evt_sched-->evt_wait-->evt_wake该事件发生序列对应的状态迁移顺序为: origen-->running-->owencpu-->owencpu-->sleep_int-->running! V7 t6 V$ t9 d8 \$ [ L |
| 感谢分享 |
 微信公众号
 手机版