




|
嵌入式的工程师一般都知道CAN总线广泛应用到汽车中,其实船舰电子设备通信也广泛使用CAN,随着国家对海防的越来越重视,对CAN的需求也会越来越大。这个暑假,通过参加苏州社会实践,去某船舶电气公司实习几周,也借此机会,学习了一下CAN总线。 CAN(Controller Area Network)即控制器局域网,是一种能够实现分布式实时控制的串行通信网络。 ], I% ?4 A4 X2 \: @7 V 想到CAN就要想到德国的Bosch公司,因为CAN就是这个公司开发的(和Intel)CAN有很多优秀的特点,使得它能够被广泛的应用。比如:传输速度最高到1Mbps,通信距离最远到10km,无损位仲裁机制,多主结构。1 T# T6 H/ s6 I0 ~5 K! c 近些年来,CAN控制器价格越来越低,很多MCU也集成了CAN控制器。现在每一辆汽车上都装有CAN总线。3 S+ i$ E3 n/ w9 s/ ?5 g 一个典型的CAN应用场景: 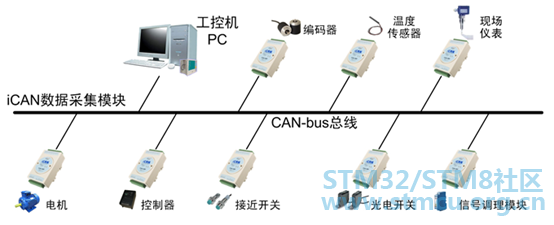
▍CAN总线标准 CAN总线标准只规定了物理层和数据链路层,需要用户自定义应用层。不同的CAN标准仅物理层不同。 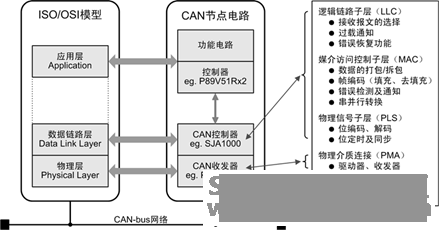
CAN收发器负责逻辑电平和物理信号之间的转换。 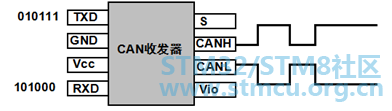
将逻辑信号转换成物理信号(差分电平),或者将物理信号转换成逻辑电平。CAN标准有两个,即IOS11898和IOS11519,两者差分电平特性不同。" C4 f0 U$ g* n3 \; Z: ~: [ 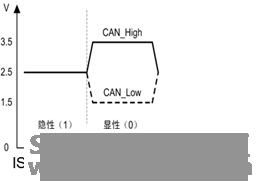
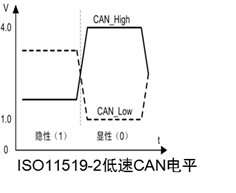
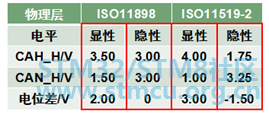
*双绞线共模消除干扰,是因为电平同时变化,电压差不变。 物理层 " O- i# G! F- p7 ?; G' ~4 ?5 {3 U CAN有三种接口器件$ U! L4 @2 a! d% ?* }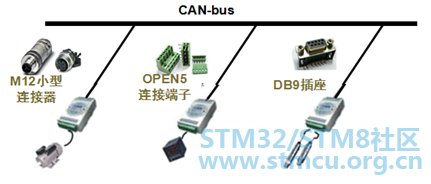
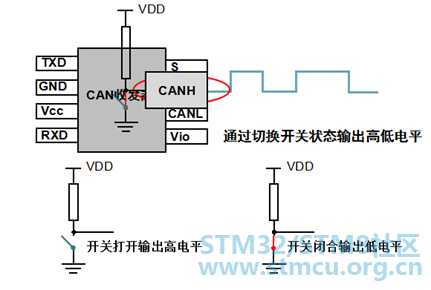
多个节点连接,只要有一个为低电平,总线就为低电平,只有所有节点输出高电平时,才为高电平。所谓"线与"。 CAN总线有5个连续相同位后,就插入一个相反位,产生跳变沿,用于同步。从而消除累积误差。 和485、232一样,CAN的传输速度与距离成反比。 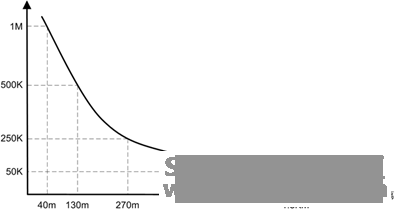
CAN总线,终端电阻的接法: 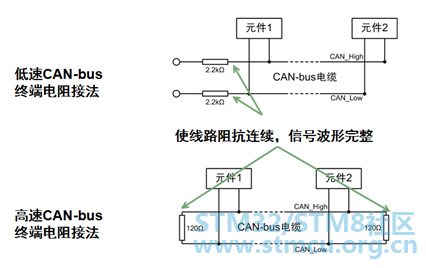
为什么是120Ω,因为电缆的特性阻抗为120Ω,为了模拟无限远的传输线$ Z B' @# }: o% @- o 数据链路层 CAN总线传输的是CAN帧,CAN的通信帧分成五种,分别为数据帧、远程帧、错误帧、过载帧和帧间隔。 数据帧用来节点之间收发数据,是使用最多的帧类型;远程帧用来接收节点向发送节点接收数据;错误帧是某节点发现帧错误时用来向其他节点通知的帧;过载帧是接收节点用来向发送节点告知自身接收能力的帧;用于将数据帧、远程帧与前面帧隔离的帧。 数据帧根据仲裁段长度不同分为标准帧(2.0A)和扩展帧(2.0B) 帧起始 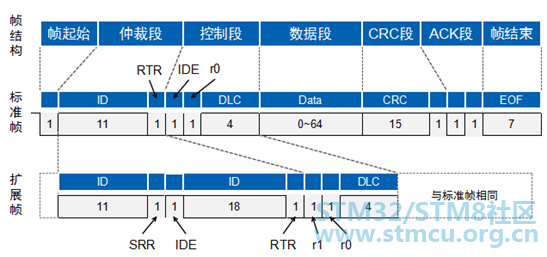
帧起始由一个显性位(低电平)组成,发送节点发送帧起始,其他节点同步于帧起始;/ @% ]0 E, w2 K! g 帧结束由7个隐形位(高电平)组成。6 S6 D7 W2 h Q3 a S; Y | 仲裁段 CAN总线是如何解决多点竞争的问题?2 s+ g, ]8 R- f+ T/ s* E 由仲裁段给出答案。 CAN总线控制器在发送数据的同时监控总线电平,如果电平不同,则停止发送并做其他处理。如果该位位于仲裁段,则退出总线竞争;如果位于其他段,则产生错误事件。 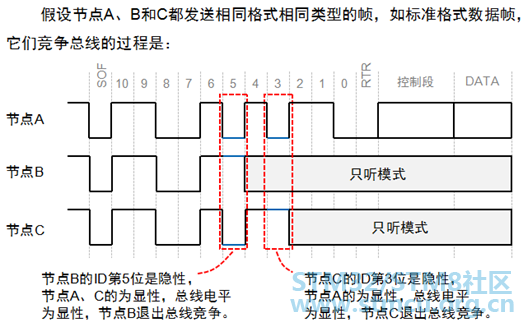
帧ID越小,优先级越高。由于数据帧的RTR位为显性电平,远程帧为隐性电平,所以帧格式和帧ID相同的情况下,数据帧优先于远程帧;由于标准帧的IDE位为显性电平,扩展帧的IDE位为隐形电平,对于前11位ID相同的标准帧和扩展帧,标准帧优先级比扩展帧高。 控制段. l3 h3 n) b% N( [$ s) y% C" `& G 共6位,标准帧的控制段由扩展帧标志位IDE、保留位r0和数据长度代码DLC组成;扩展帧控制段则由IDE、r1、r0和DLC组成。 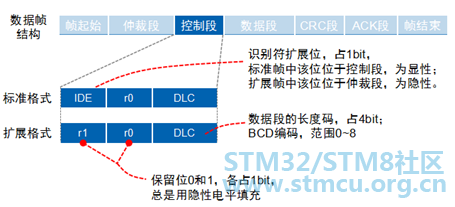
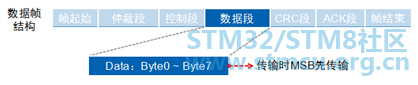
CRC段 CRC校验段由15位CRC值和CRC界定符组成。 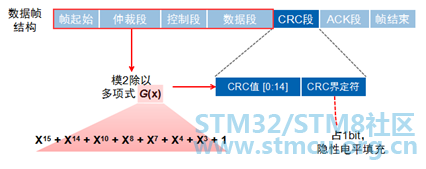
ACK段: U. r! s- A2 j8 P3 p$ ^3 C 当接收节点接收到的帧起始到CRC段都没错误时,它将在ACK段发送一个显性电平,发送节点发送隐性电平,线与结果为显性电平。 H& G1 ^* Z3 h) v2 {4 {! i# u 远程帧 远程帧分为6个段,也分为标准帧和扩展帧,且RTR位为1(隐性电平) 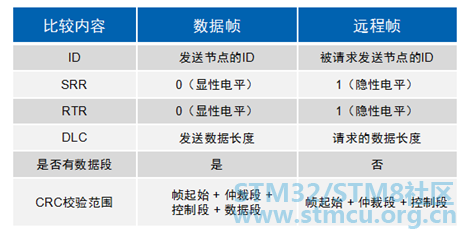
CAN是可靠性很高的总线,但是它也有五种错误。! A( D' c0 @* U& [' n CRC错误:发送与接收的CRC值不同发生该错误;格式错误:帧格式不合法发生该错误;应答错误:发送节点在ACK阶段没有收到应答信息发生该错误;位发送错误:发送节点在发送信息时发现总线电平与发送电平不符发生该错误;位填充错误:通信线缆上违反通信规则时发生该错误。 当发生这五种错误之一时,发送节点或接受节点将发送错误帧 为防止某些节点自身出错而一直发送错误帧,干扰其他节点通信,CAN协议规定了节点的3种状态及行为 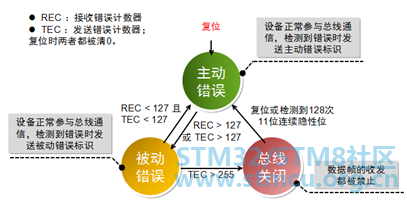
过载帧( a# j. f. P" U9 V" I2 W 当某节点没有做好接收的"准备"时,将发送过载帧,以通知发送节点。9 f/ o1 B1 b _" o3 B 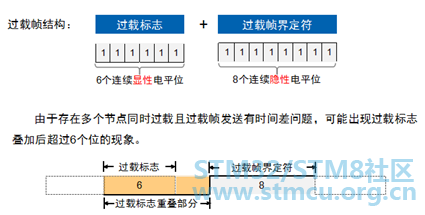
帧间隔 用来隔离数据帧、远程帧与他们前面的帧,错误帧和过载帧前面不加帧间隔。, }+ s3 _, D7 l& f 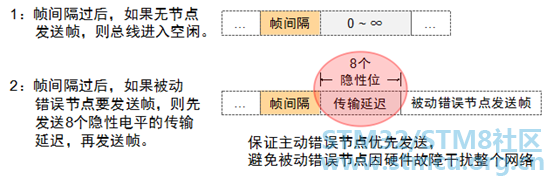
构建CAN节点 构建节点,实现相应控制,由底向上分为四个部分:CAN节点电路、CAN控制器驱动、CAN应用层协议、CAN节点应用程序。 虽然不同节点完成的功能不同,但是都有相同的硬件和软件结构。 h. Q: N- r$ T( F9 C 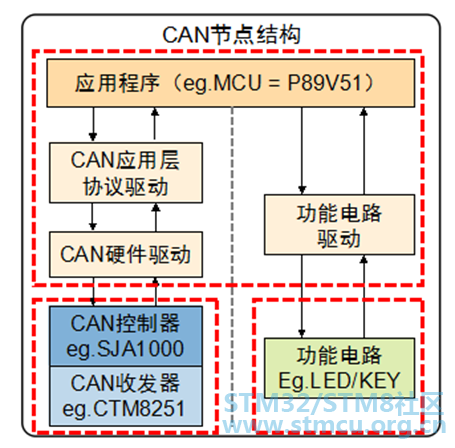
CAN硬件驱动是运行在主控制器(如P89V51)上的程序,它主要完成以下工作:基于寄存器的操作,初始化CAN控制器、发送CAN报文、接收CAN报文; 如果直接使用CAN硬件驱动,当更换控制器时,需要修改上层应用程序,移植性差。在应用层和硬件驱动层加入虚拟驱动层,能够屏蔽不同CAN控制器的差异。7 b- z4 P% K/ ^ z; `" h' f 一个CAN节点除了完成通信的功能,还包括一些特定的硬件功能电路,功能电路驱动向下直接控制功能电路,向上为应用层提供控制功能电路函数接口。特定功能包括信号采集、人机显示等。 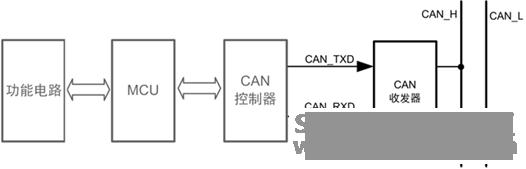
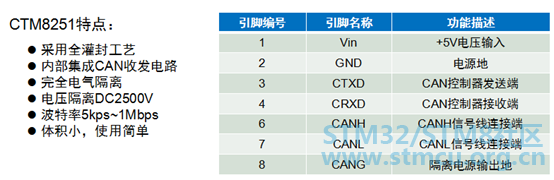
CAN收发器是实现CAN控制器逻辑电平与CAN总线上差分电平的互换。实现CAN收发器的方案有两种,一是使用CAN收发IC(需要加电源隔离和电气隔离),另一种是使用CAN隔离收发模块。推荐使用第二种。& N0 X4 @9 e/ S2 z0 a7 U CAN控制器是CAN的核心元件,它实现了CAN协议中数据链路层的全部功能,能够自动完成CAN协议的解析。CAN控制器一般有两种,一种是控制器IC(SJA1000),另一种是集成CAN控制器的MCU(LPC11C00)。 MCU负责实现对功能电路和CAN控制器的控制:在节点启动时,初始化CAN控制器参数;通过CAN控制器读取和发送CAN帧;在CAN控制器发生中断时,处理CAN控制器的中断异常;根据接收到的数据输出控制信号;" l2 I6 B; e: ? 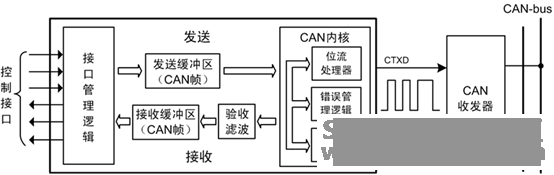
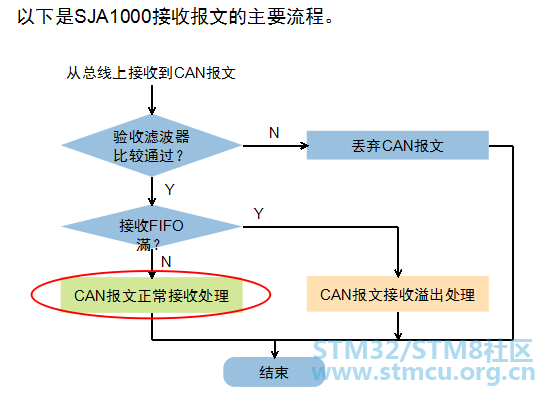
接口管理逻辑:解释MCU指令,寻址CAN控制器中的各功能模块的寄存器单元,向主控制器提供中断信息和状态信息。% b- }# {! c {6 o 发送缓冲区和接收缓冲区能够存储CAN总线网络上的完整信息。 验收滤波是将存储的验证码与CAN报文识别码进行比较,跟验证码匹配的CAN帧才会存储到接收缓冲区。 CAN内核实现了数据链路的全部协议。 ▍CAN协议应用层概述& B+ v3 D X5 O) e8 q# s CAN总线只提供可靠的传输服务,所以节点接收报文时,要通过应用层协议来判断是谁发来的数据、数据代表了什么含义。常见的CAN应用层协议有:CANOpen、DeviceNet、J1939、iCAN等。6 h( ^, V8 K1 ^1 C CAN应用层协议驱动是运行在主控制器(如P89V51)上的程序,它按照应用层协议来对CAN报文进行定义、完成CAN报文的解析与拼装。例如,我们将帧ID用来表示节点地址,当接收到的帧ID与自身节点ID不通过时,就直接丢弃,否则交给上层处理;发送时,将帧ID设置为接收节点的地址。 CAN收发器 SJA1000的输出模式有很多,使用最多的是正常输出模式,输入模式通常不选择比较器模式,可以增大通信距离,并且减少休眠下的电流。 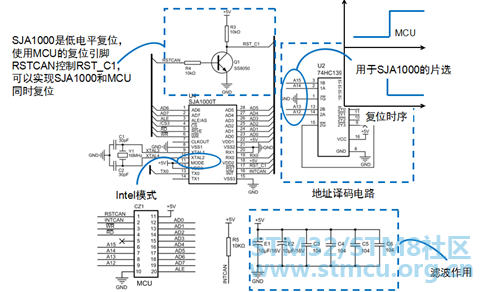
收发器按照通信速度分为高速CAN收发器和容错CAN收发器。 同一网络中要使用相同的CAN收发器。0 i# x) ]6 K1 w* {* o; P+ Z5 o. C CAN连接线上会有很多干扰信号,需要在硬件上添加滤波器和抗干扰电路 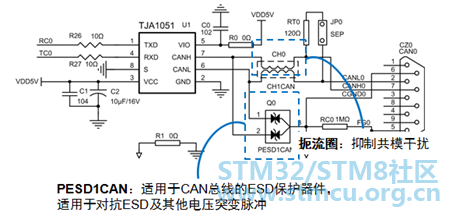
也可以使用CAN隔离收发器(集成滤波器和抗干扰电路)。$ ~9 X+ j( e x6 ~7 u, f 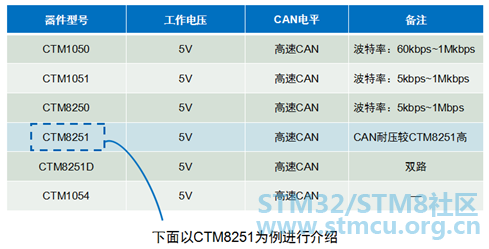
CAN控制器与MCU的连接方式/ M- a9 L# N- P- [0 ` 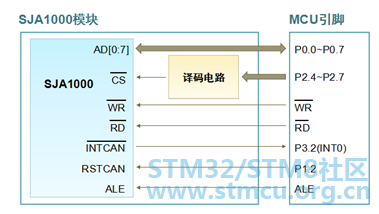
SJA1000可被视为外扩RAM,地址宽度8位,最多支持256个寄存器 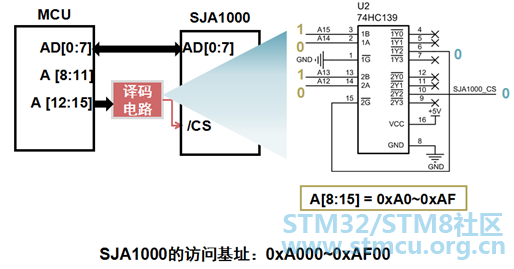
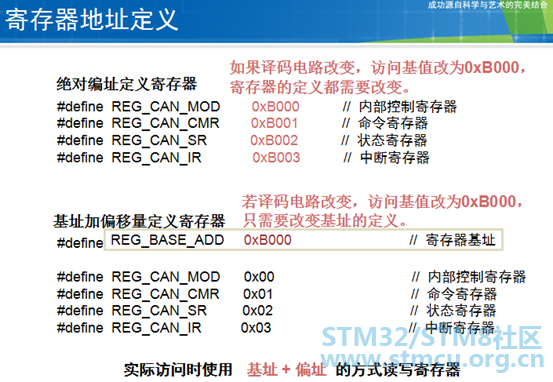
unsigned char *SJA_CS_Point = (unsigned char *) REG_BASE_ADDR ;- [7 w K) y" v // 写SJA1000寄存器! \/ r4 ?. W8 u" W# N: x. _ r% [# f void WriteSJAReg(unsigned char RegAddr, unsigned char Value) { *(SJA_CS_Point + RegAddr) = Value;4 I. Z K$ H$ E1 n8 { return;8 t" J `$ i) q( o% j3 d } // 读SJA1000寄存器: S8 i& e& I2 W5 _1 ^ unsigned char ReadSJAReg(unsigned char RegAddr) { return (*(SJA_CS_Point + RegAddr)); } 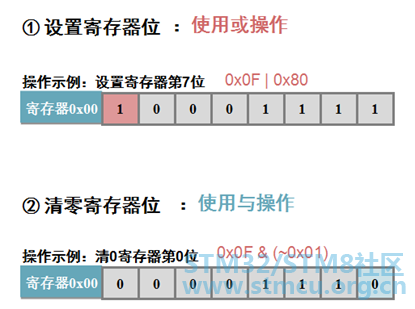
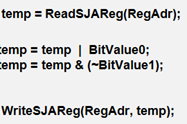
将连续多个寄存器连续读入缓存区' k5 g( w" ^. Z1 C 
#define __CONFIG_H__ #include <8051.h> // 包含80C51寄存器定义头文件2 [! U! r- ^' N* F6 s #include "SJA1000REG.h" // 包含SJA1000寄存器定义头文件 // 定义取字节运算2 Z% ?9 m# O2 d/ h8 @) n #define LOW_BYTE(x) (unsigned char)(x)* n6 J( r0 P" _* q1 q #define HIGH_BYTE(x) (unsigned char)((unsigned int)(x) >> 8)' ]3 w; s* S1 t // 定义振荡器时钟和处理器时钟频率(用户可以根据实际情况作出调整); d* }/ T" p) \# x$ W9 e #define OSCCLK 11059200UL+ E# T" H; J8 r H3 b5 { // 宏定义MCU的时钟频率; t0 `7 {# K% ]! n2 F #define CPUCLK (OSCCLK / 12) #endif // __CONFIG_H__SJA1000上电后处于复位状态,必须初始化后才能工作。(1)置位模式寄存器Bit0位进入复位模式;(2)设置时钟分频寄存器选择时钟频率、CAN模式;(3)设置验收滤波,设定验证码和屏蔽码;(4)设置总线定时器寄存器0、1设定CAN波特率;(5)设置输出模式;(6)清零模式寄存器Bit0位退出复位模式;8 b' a/ n8 @: ~ 模式寄存器 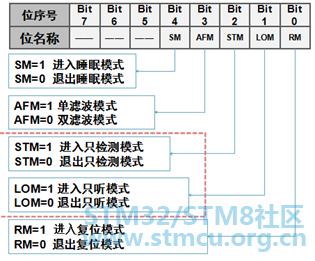
只听模式:此模式下SJA1000不会发送错误帧,用于自动检测波特率;SJA1000以不同的波特率接收CAN帧,当收到CAN帧时,表明当前波特率与总线波特率相同。 波特率设置6 ^* e5 x" u- Y1 W CAN总线无时钟,使用异步串行传输;波特率是1秒发送的数据位;' Q' Z2 U5 v3 i( O2 ^ 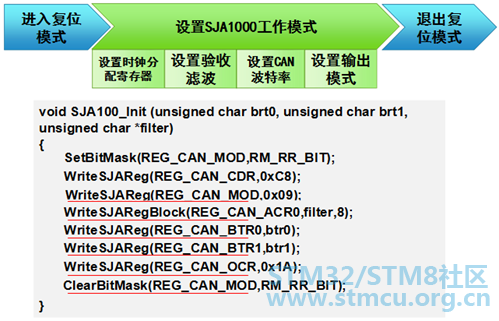
发送CAN帧的步骤: 1.检测状态寄存器,等待发送缓冲区可用;2.填充报文到发送缓冲区;3.启动发送。 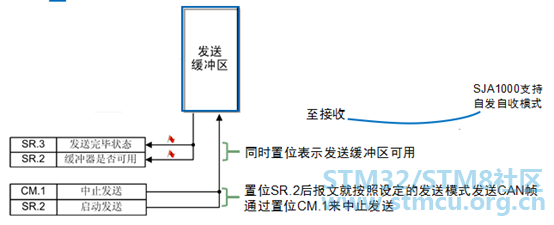
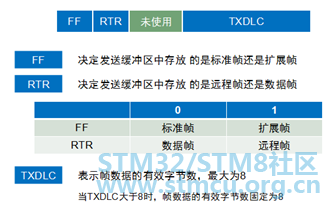
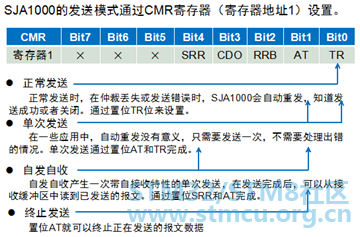
unsigned char ret;+ a7 `( [2 `( Z- W9 _. |/ S switch (cmd) {8 o, L. q) U! n7 h2 R default:( n" p4 l9 j N4 q; e/ H9 | F: E2 P case 0:- t! Z& b) P$ ]) h3 | ret = SetBitMask(REG_CAN_CMR, TR_BIT); //正常发送 break; case 1: ret = SetBitMask(REG_CAN_CMR, TR_BIT|AT_BIT); //单次发送# P+ Q$ r; ]. J; S+ B) r break;0 z- L9 F! I$ l& p case 2: ret = SetBitMask(REG_CAN_CMR, TR_BIT|SRR_BIT);//自收自发 break; m- N/ l a0 p! P& y! v9 P case 0xff:; B! ~. N* Z0 b: f1 R ret = SetBitMask(REG_CAN_CMR, AT_BIT);//终止发送( w( H' x1 A4 m: l break;- S" _& o& r4 ^; D7 |7 l }" s% g( v1 c* g# c6 ]9 f return ret;6 T5 P- i2 o; O# x }2 a$ K3 g8 Z0 x) R2 R 发送函数" p f$ _2 V/ \; c
0x00, 0x00, 0x00, 0x00, 0 g+ ^0 z! E% N1 ]0 m: M // ACR0~ACR3 0xff, 0xff, 0xff, 0xff 2 f1 o" K3 D# r+ g2 { // AMR0~AMR3: I8 \7 x' L% o6 H- l; W3 P2 `1 a, ? };) R! o1 ?; _$ G. c5 w unsigned char STD_SEND_BUFFER[11] = { // CAN 发送报文缓冲区 0x08, // 帧信息,标准数据帧,数据长度 = 8 ) s' ?1 M @- N2 q% f. y 0xEA, 0x60, // 帧ID = 0x753/ g( y0 D" Y% c6 X9 p 0x55, 0x55, 0x55, 0x55, 0xaa, 0xaa, 0xaa, 0xaa // 帧数据( q; {, j6 B9 n1 ]2 h r& }" J };6 }, c0 @' e! ? {" K void main(void) // 主函数,程序入口{ timerInit();// 初始化 D1 = 0; ' a: c& ^- o' }2 x7 G* H SJA1000_RST = 1; // 硬件复位SJA1000 9 I+ s1 V6 E, h! Y7 S5 @ timerDelay(50); // 延时500ms SJA1000_RST = 0; 7 R1 D. A" L% j SJA1000_Init(0x00, 0x14, SJA_CAN_Filter); // 初始化SJA1000,设置波特率为1Mbps // 无限循环,main()函数不允许返回 9 j3 U. ^& S! O. g% |2 K for(;;) { ' ~) g! r8 [' ~9 b) M* n SJASendData(STD_SEND_BUFFER, 0x0); 7 ?2 l' H# F ~' i4 R+ y C timerDelay(100); // 延时1000ms 1 ?- e/ v- L# M1 o# M& b } & x% n6 `% V6 o4 U7 K! L, r; I } 为什么帧ID是0x753,这与CAN帧在缓冲区的存储格式有关。 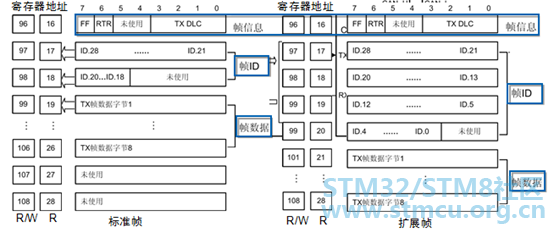
|
 微信公众号
 手机版


