CAN控制器通过两根线上的电位差来判断总线电平0 ~$ L) @+ T6 ], a" e( ?! m) X
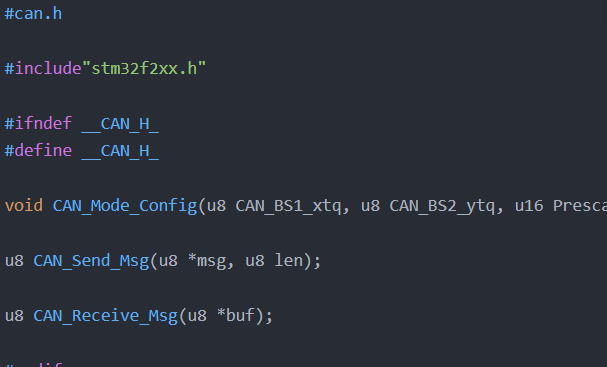
8 ~6 L1 x" H O; W+ C& rcan.h3 c; v0 q9 Y" J, \3 `" q' G; D
- #can.h1 c- |+ ~9 ~7 C: S, i
- ( p! ^- _3 ~4 p: [# N; m
- #include"stm32f2xx.h"
' G+ X( Q1 c6 J* i* a
# V. b1 z5 `/ k* K) F W% }( `+ b8 t- #ifndef __CAN_H_
0 V$ K$ v1 U; B, O4 s - #define __CAN_H_
1 V$ |. p. S2 v1 a1 G - 8 w6 e J$ e: w" \
- void CAN_Mode_Config(u8 CAN_BS1_xtq, u8 CAN_BS2_ytq, u16 Prescaler);' H; m/ x8 I5 D
- * {! s3 U- h& T7 l* a0 e1 j, }% W
- u8 CAN_Send_Msg(u8 *msg, u8 len);) I% ~. T# Q4 Y. }' t; V: p8 i u3 V2 w
; h! d7 V& j0 [# i% T2 R- u8 CAN_Receive_Msg(u8 *buf);
& h% E% r, |! I. x" e' _6 k6 R3 `. y - / ^ Z0 K G5 }( U! u
- #endif
can.c6 }- Z6 q8 W8 z" |
- #include"stm32f2xx.h": d* _9 f1 d* J+ U! A; {# |2 h
- #include"stm32f2xx_can.h"
& n, ?; j* C( B3 j - #include"can.h" + P) g3 r! R) A( L) L7 V# S
) j' b$ y8 p. T- @- void CAN_Mode_Config(u8 CAN_BS1_xtq, u8 CAN_BS2_ytq, u16 Prescaler)
! k" ~9 T: x6 i - {
. k8 [& L& J5 d) B! }* J - GPIO_InitTypeDef GPIO_InitStructure;
# m0 O: e( I! K" w L9 L" x) ^ - CAN_InitTypeDef CAN_InitStructure;
' }" e. `) R9 t; O8 W - CAN_FilterInitTypeDef CAN_FilterInitStructure;& w" M+ ?$ y7 U; T
- NVIC_InitTypeDef NVIC_InitStructure;
+ m: H: ~+ h, q. a& m# c) Y9 t% C- C
4 }' _: a5 ]) \0 b; \. C- S- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOD, ENABLE); //使能AHB1外设时钟/ R. w& ] u ?: H
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, ENABLE); //使能CAN1时钟3 I. R& R# @3 ^) N6 Q
! q0 s# F! k7 A9 Z3 _! ?; O* K3 O- //GPIO初始化, {1 A/ r, I# J$ e: |5 t5 i
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0|GPIO_Pin_1;
5 w7 L9 |; E& ` N" R* V - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;. u5 ~; J, O y; Q: v6 D
- GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
" i* ]" T2 s( w1 n2 U |; N4 M - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;
) L+ f. {5 u7 c% c8 ]3 f. S - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
, s! b) A$ v; ~9 p - GPIO_Init(GPIOD, &GPIO_InitStructure);# |' Z3 x+ ^5 [1 L3 \
/ ^. f8 Q8 e& D1 q- GPIO_PinAFConfig(GPIOD, GPIO_PinSource0, GPIO_AF_CAN1);
7 v; z$ ^( W n - GPIO_PinAFConfig(GPIOD, GPIO_PinSource1, GPIO_AF_CAN1);
; a! F- X9 U; j7 P. ` - ' w. J3 m6 D1 h% i: ^$ r7 N6 f
- 9 O" I4 ]9 B6 b4 c* P
- //CAN初始化6 V6 Q. E2 G3 I' U$ Z# r" X
- CAN_InitStructure.CAN_ABOM = DISABLE; //软件自动离线管理
- P( X* |- i& H+ k$ h# I, P$ Z9 n - CAN_InitStructure.CAN_AWUM = DISABLE; //睡眠模式通过软件唤醒(清除CAN->MCR的SLEEP位)
V# y+ R6 m7 C5 N8 }! I& {# v - CAN_InitStructure.CAN_BS1 = CAN_BS1_xtq; //时间段1的时间单元,取值在CAN_BS1_1tq~CAN_BS1_16tq$ z5 l) i- O( s) @$ p5 B
- CAN_InitStructure.CAN_BS2 = CAN_BS2_ytq; //时间段2的时间单元,取值在CAN_BS2_1tq~CAN_BS2_8tq
$ I* N, y$ m+ z* @( ] - CAN_InitStructure.CAN_Mode = CAN_Mode_Normal; //模式设置,普通模式
: I! u" @3 y# r3 _6 N - CAN_InitStructure.CAN_NART = ENABLE; //禁止报文自动传送
! p+ ~% e2 }' ~" E5 I - CAN_InitStructure.CAN_Prescaler = Prescaler; //分频系数(Fdiv)为brp+1 + u5 j0 |1 B) }. y/ a! q% U/ }
- CAN_InitStructure.CAN_RFLM = DISABLE; //报文不锁定,新的覆盖旧的 $ v' g5 |( _2 p+ b
- CAN_InitStructure.CAN_SJW = CAN_SJW_1tq; //重新同步跳跃时间单元,CAN_SJW_1tq~CAN_SJW_4tq/ L. M% ]$ A. w
- CAN_InitStructure.CAN_TTCM = DISABLE; //非时间触发通信模式 ! d8 n5 c4 e9 F+ R% k
- CAN_InitStructure.CAN_TXFP = DISABLE; //优先级由报文标识符决定
; D. n$ L( d+ y5 v - CAN_Init(CAN1, &CAN_InitStructure);1 S# |: S K0 b$ \; Y" m! l+ J
- 2 O% s) z" M" ]
- //筛选初始化
( a# w/ b w5 ?+ \4 t - CAN_FilterInitStructure.CAN_FilterActivation = ENABLE; 激活过滤器08 ^1 z7 n, m6 e* X2 g' c
- CAN_FilterInitStructure.CAN_FilterFIFOAssignment = CAN_FilterFIFO0; //过滤器0关联到FIFO0
/ t. h0 g7 G ^% X& k4 D - CAN_FilterInitStructure.CAN_FilterIdHigh = 0x0000; //32位ID- K/ T6 v5 V1 X }" {( c# z' z
- CAN_FilterInitStructure.CAN_FilterIdLow = 0x0000;$ z8 D; z' r' Y
- CAN_FilterInitStructure.CAN_FilterMaskIdHigh = 0x0000; //32位MASK
! @4 w' \, L9 Q; [6 K) C - CAN_FilterInitStructure.CAN_FilterMaskIdLow = 0x0000;
9 W' G: Y" F1 V0 K% @& o - CAN_FilterInitStructure.CAN_FilterMode = CAN_FilterMode_IdMask; //屏蔽模式9 d" X! M7 V, N' `! @0 n" R- Y
- CAN_FilterInitStructure.CAN_FilterNumber = 0; //过滤器0
4 X) C- G& ^! C4 k - CAN_FilterInitStructure.CAN_FilterScale = CAN_FilterScale_32bit; //
% [+ b( d$ t, {( d4 | - CAN_FilterInit(&CAN_FilterInitStructure);
- P% }; b$ S% y7 q - 3 c& q- Z6 p: [& s
- CAN_ITConfig(CAN1, CAN_IT_FMP0, ENABLE); //fifo0的中断5 a) } B& Z5 S6 c. G
- NVIC_InitStructure.NVIC_IRQChannel = CAN1_TX_IRQn; //stm..xx.h,发送中断7 U) ~8 R. J. u) C5 ~4 D# O4 \
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
* {# k) R; U4 ]5 ~; a - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0x01;% W7 m! D% L" z1 V2 p
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0x01;- X' g; W0 `5 n( ^) X
- NVIC_Init(&NVIC_InitStructure);$ t. r* p i- k& e8 R
- }3 C6 }: P8 U X3 p
( l- L9 [8 E$ Y- //开始发送
# @% P' l* E R% U5 h( u$ l - u8 CAN_Send_Msg(u8 *msg, u8 len) //msg为数据,len为长度, Z( g4 k2 L9 s+ ` v6 M
- {
* S. q4 \1 n$ [5 V* l - u8 mbox; //邮箱
+ V+ A8 T7 A. H; z% V+ Q - u16 i = 0; , j2 `" P1 h2 v% w5 L5 X
-
+ ^1 [' H0 O. a- C - CanTxMsg TXmessage; //can发送结构体& ^+ W* |) i0 \ Y% P$ g
-
+ [4 ~8 q, }; ^' i; Q; n$ y - TXmessage.DLC = len; //数据个数,不能超过8个4 C% m2 w4 K8 n- g; u( T
- TXmessage.ExtId = 0x12; //扩展标示符
& ]; L) [4 S1 l V' V - TXmessage.IDE = CAN_ID_STD; //帧类型是标准帧,与这里的标准标示符和扩展标示符无关
; k6 h; G) ~2 Z5 e - //TXmessage.IDE = CAN_ID_EXT; //这里的帧类型也可以设置为扩展帧,在USB_CAN那里设置标准帧,传输记录中会有3 p1 T) P( R! g
- TXmessage.RTR = CAN_RTR_DATA; //...can.h,传送的是数据帧/ L$ N' m W5 ^# d4 M, L N* J
- TXmessage.StdId = 0x12; //标准标示符; b2 O& @ ?% x' G
- * c! a1 d/ S D' }, R% s* W' Z! b
- for(i = 0; i < len; i++)7 }0 D+ }* d+ f
- {; ]7 e0 \# [3 W \" a# d5 \* D
- TXmessage.Data<i> = msg;' F9 o/ p5 B8 [) W8 O
- </i>}( X+ C$ v& f' c+ `/ v! l/ v
-
" w) k& i- E+ W% v$ T- J7 }2 ?. b - mbox = CAN_Transmit(CAN1, &TXmessage); //返回当前邮箱
( e/ P5 f# v5 e- g$ E - ' \" U, f) Q9 t
- while((CAN_TransmitStatus(CAN1, mbox) == CAN_TxStatus_Failed)&&(i < 0xFFF))3 w( u* t, w+ L F
- {9 ~$ ~2 ]3 r: q5 y3 Z1 ?
- i++; //等待发送结束完成$ u5 _% ?2 [8 ]2 p: L
- }; y" m p: M' S+ o, I4 P) ^- e
- if(i >= 0xFFF)8 o( W5 E, r4 k. b& r
- {( T+ T* `0 _! H
- return 1;
8 D" @# g2 U0 _5 o+ O0 R. L3 S8 }, \ - } 9 g; Z- `2 C# K; @9 V8 O& m
- return 0;
5 F, E6 B! M2 i- X - }4 r; I3 I* v6 y' m! t$ s( P
( j- [! _- d! u) q- 1 d7 ^6 @2 h) M! m( }! h/ H
. ]3 a7 q, h1 `2 T |+ D3 Q- u8 CAN_Receive_Msg(u8 *buf)6 D- j2 r3 u. r5 Y% O. L. U
- {: _ I" U F% ?
- CanRxMsg RXmessage; //can接收结构体, p' u0 U. s% Z4 P; g2 m
- u16 i = 0;7 d3 F1 V" l' V c: d1 R; p
; j) q& z+ j5 q6 q- while(CAN_MessagePending(CAN1, CAN_FIFO0) == 0) //查询接收状态位,看是否由信息(报文)到达- q+ P4 u7 I4 S: D1 f) D
- {
. G& ^/ o7 S# O5 h1 i - return 0; //没有接收到数据,直接退出,看CAN_FIFO0中是否有数据
7 s2 v9 }; H+ T P/ M3 p - }
: e2 B4 h( p' \! w3 B' ^3 c - CAN_Receive(CAN1, CAN_FIFO0, &RXmessage); //接收信息(报文),将CAN_FIFO0中的数据通过can1拷贝到RXmessage结构体中+ N2 _2 p/ A( z0 E, H7 Q
-
! z" _7 ]! c) G6 ] a* ?1 D5 b - for(i = 0; i < RXmessage.DLC; i++)8 I, P/ B$ V# b6 {
- {
: R u( X/ E1 J* l" Z7 w) k# }: M - buf<span style="font-style: italic;"><span style="font-style: normal;"> = RXmessage.Data</span><span style="font-style: normal;">;' H; z" R. q U4 J9 d! A
- }
% j! d" U" L9 {0 j2 F% J
6 }! z" A, m, M: p; K- return RXmessage.DLC; 5 L, E8 u1 u3 V
- }</span></span>
" i c5 V% q, s4 q% p* Q2 Kled.h
; w& Q1 `) h/ ~+ e) m- k! N* E' a- #include"stm32f2xx.h"( w" [" k0 O3 }& `& v9 x4 h6 V0 S# v
- 3 B. u! z7 F" [
- #ifndef __LED_H
. v6 N2 M. d d3 l* G( S, p
5 G: L" _$ A! m6 V) t$ S2 T+ Y- #define __LED_H o; n Y9 M; }$ V/ W; l5 H
- . _ J1 f% e, M5 c# U7 n( J
* g i# R% x) u) a2 k* Q- void LED_Init(void);
9 H# C& l$ z. K1 Q T7 H' d( ?: q. v - # j& V8 _+ B7 F3 H6 t; z
- void Delay(vu32 nCount);
3 Y8 h" R# [, g8 R0 Y& U - ) n) D1 H& W: a! K% d2 U5 g. n
- void CTL_LED(u8 LED_NUM, u8 OFF_ON);
: H" D* q' ?; ?% @5 x+ P - - F6 ?; }) A; I, O6 w
- 4 s& u, w3 ?; S8 ^% Y) m
- #endif
led.c
" m4 W1 R K' }' p d- #include"led.h"0 H8 X5 E- ~ t' O0 j6 x {
- #include"stm32f2xx.h"
- B0 U* `$ V& }$ S3 J
* u: h% A8 E% C8 _+ X2 f% `- void LED_Init(void)
4 c" H1 p) T5 d+ [8 [. J - {
3 z) `& ~5 G0 J# X7 U" |0 n - GPIO_InitTypeDef GPIO_InitStructure;6 l* [: n3 F- {
- : n2 a$ v& i R. V
- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOD, ENABLE);; a+ M; N& U- x. l9 m
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12|GPIO_Pin_11;
! A7 d$ \2 E8 _+ J4 T - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT; //led灯做输出,不用复用
; y4 S" p- _/ q6 J' G: T/ E0 {7 Y( e - GPIO_InitStructure.GPIO_OType = GPIO_OType_PP; //GPIO_OType_PP表示推挽方式输出,GPIO_OType_OD表示开漏
, b7 c8 N/ k7 O V+ q3 g+ I - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
# W" Q- C. M5 H - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;6 f, H5 q7 o2 a3 y0 @
9 [( P' G& A( a8 I5 l/ u- GPIO_Init(GPIOD, &GPIO_InitStructure);7 J) [9 ~; \7 S# H7 I- i Z
- GPIO_SetBits(GPIOD, GPIO_Pin_12|GPIO_Pin_11);5 o& p( z; b6 H. Y' p" a5 I
- }
3 C. w7 r7 Z/ |1 _& p7 d+ W5 _
* r" _. B. K5 x! e
4 N; }" G3 F# g9 t0 n- void Delay(vu32 nCount)
& c+ {7 f+ O/ e& H# A! U - {
& X+ ?5 n6 {8 p+ ~/ q - for(; nCount != 0; nCount--);) a0 O- X4 y9 S
- }
- Z1 R( h1 f5 E' {
% r5 G! P: y0 c) l; ? B$ a- #if 1
" B2 H& B; B) ^1 F. w* w - void CTL_LED(u8 LED_NUM, u8 OFF_ON)% m+ x0 p5 m' @
- {
$ O! A/ s" _- ]2 b+ F7 m6 d3 s- F - switch(LED_NUM); Y2 \( D) K) Y9 B
- { Q- P4 s' V Z4 Z2 p1 {
- case 0:( W* {3 X2 V7 N2 j- A# F' [
- if(OFF_ON == 1)
, Y7 V7 j0 q* Y9 p0 \. u7 f - {
7 ^+ j- W5 `; C% G1 s V3 l- e) o - & J5 f: r; D" g# v
- GPIO_ResetBits(GPIOD, GPIO_Pin_11);
* x4 c- F4 \3 V2 B* M - }" ?0 g* X. Z( n$ [2 I, g
- else
; g; d) q) S8 L9 l. V; I: F$ J v - {: v! E! m; @, Q, U2 U9 T/ a) @
- GPIO_SetBits(GPIOD, GPIO_Pin_11);0 s1 W; ^ W+ N$ L/ \3 ]- b* X
- }# i: t: _: W7 G& n
- break;+ P; c. {, g9 y0 U
- 4 a1 A" Y% Z6 r+ P& t7 Z
- case 1:
4 z+ b. w6 |7 A& ^1 I {5 G, N - if(OFF_ON == 1)
: }5 X" N1 b F - {1 A6 m5 ]9 g' H( Y8 W) X" `/ N
- ) v7 p$ ]: w9 q. L6 C3 a
- GPIO_ResetBits(GPIOD, GPIO_Pin_12);
, v9 w/ x% C4 y& ] - }; i( q; |4 c+ ~! [1 Q# o2 C
- else' K& b0 U4 o6 I( d6 _8 ]2 H
- {
5 U7 j1 @4 @; z( C: ]2 o, @ - GPIO_SetBits(GPIOD, GPIO_Pin_12);. D, ^3 y( Z& F( A$ C; s
- }& e5 E+ W* g1 V+ Q
- break;" H4 y' `/ X9 |
- default:
0 k2 }$ l% r3 I8 y* ?- v - //GPIO_ResetBits(GPIOF,GPIO_Pin_7|GPIO_Pin_8|GPIO_Pin_9|GPIO_Pin_10);
9 o( A/ c( K1 j3 _# ]$ Q - GPIO_SetBits(GPIOD,GPIO_Pin_11|GPIO_Pin_12);
/ y( P" l' i; T) q$ v - break;
3 {( \0 U+ O( D- j- o* V( J5 K - }9 t- u0 j* d( |& g3 `/ C
- }
. c) Y9 k- @% G/ t x8 i4 e - #endif
main.c8 j! ]) n- n1 E/ P5 k" ?7 ?
+ i; I, r( ]: p
- #include"stm32f2xx.h"7 f6 Y1 P. Y5 E& Z( A, Q: o
- #include"can.h"
6 J( Z+ |9 s' P) f' ?) V6 d) L - #include"led.h": U& t2 R7 r/ `
9 h' @, ?, h: P9 S
2 x" s: \9 b3 f6 a& y4 q: e9 B: H- int main(void)* y5 g+ i6 f( l/ U: N1 v
- { ]( f) N( H& F8 [. A" R( b9 u
- u8 res;
4 b; i$ a5 x7 p* g - u8 key;
a3 Y; f- @+ D& O -
5 Y$ o6 D$ a! [. d# G( P- ^* H - u8 canbuf[8] = {0}; //这里因为不知道从USB_CAN发的是什么,只需初始化为0即可" Z1 m" X) ?9 Z$ |9 r! E
- u8 a[8] = {02, 02, 02, 02, 02, 02, 02, 02}; //这里的02和2一样,12是0c
5 l( }# x, t% V0 y' _; x - ! V3 O' j' Y2 B1 c& A+ {9 r
- LED_Init();% s% R d0 ~3 P2 w: n! N0 ^
- Delay(168);
- z- _5 F8 f2 C* P& u
, c2 V: E, D9 o2 J7 V- CAN_Mode_Config(CAN_BS1_8tq, CAN_BS2_6tq, 8); //此时CAN波特率为:30000/(1+8+6)*8 = 250kbps0 _% a+ q3 o9 g
- & W# m' d7 u3 c" v! T
- while(1)4 J" ~3 `8 o; r( T8 c$ A- P
- {
- Z0 e" N9 B( r! k' R - //1.接收数据. g$ H5 } b2 _" \7 j5 E% b
- key = CAN_Receive_Msg(canbuf);' G* l$ [$ M9 H- E
$ S$ y7 B; @; W: F- //2.解析数据
2 L3 k# [& ?* Q& q - if(key == 0)* _$ l: b5 V" T) o m7 |. W
- {: a' i F* f% W: N7 }8 a [. v
- CTL_LED(1, 0); //开始的时候,没有接收到数据,故左边灯亮$ |8 A. W" r* G0 p& v: {0 K
- }+ l8 p+ O9 r" M, g0 q
- else if(key > 0) //当接收到数据时,开始执行这一步8 N. Y: @0 c' @1 T+ A4 v
- { , m7 U0 G. U" @5 G1 T# C2 Z
- //3.发送数据给PC
, y* l$ H8 N* a b$ v/ ` - CTL_LED(1, 1); # H' b# A2 b- s/ ^' J' R x" d
- res = CAN_Send_Msg(a, 8); 4 c4 C6 r d- S1 o8 |& }. `2 O
- if(res == 0)
3 b5 p i6 c$ _+ m$ d2 N1 z. n7 i - {! P# N7 z' }7 ?5 b
- CTL_LED(0, 1); //若数据发送成功,点亮led灯0* u' i: M6 |3 v7 a1 h2 P
- }+ K! L5 m( U6 Q& e
- else
- J+ y( q8 w: A; i% K8 c: a0 f$ ~+ u - {. C W# Z5 v! n0 P$ X
- CTL_LED(1, 0); //若数据发送失败,熄灭led灯1: A1 j2 D( A1 ^, h) w- K
-
7 N m! m" L# c3 }( S - }
' E$ U% m& l7 L r+ v - } " d. Q5 F( H* a' n, p; F; b
- }
" [: r1 B$ K) ], `
( `+ K2 q2 R8 b- F- //开始的时候,没有接收到数据,故左边灯亮,当接收到数据时,开始执行发送数据函数,若发送成功,右边灯亮,
5 e8 n) ?4 B6 r: ~ Y - //若数据发送失败,熄灭led灯1
]5 D. A3 l: v, ]. V& [ - //问题:数据发送成功和失败的判断:是否合理?左边的灯会一直亮" r6 T/ Q5 X0 h0 |
- //结合上面程序,将没有接收到数据时灯灭,数据发送时灯亮,可知数据发送成功,
6 y9 E; x) X9 O( {/ }- p: C - //问题:can程序实验代码不显示接收?而且和发送数据框的数据无关?
8 @ n/ K8 w+ x - /*
3 l" d" {5 R1 N' ~3 L - while(1)1 q$ l( \7 j. F+ B' A8 `8 ]
- {# X! D5 | ], _9 ~1 s5 G1 O* Y
- res = CAN_Send_Msg(a, 8);
; g* a, a/ S, e7 ^# ` - if(res == 0)
" U5 O& z, V) c' m* T; v - {5 @% X! c' a8 O3 r i: U
- CTL_LED(0, 1); //若数据发送成功,点亮led灯0,即右边灯
) B m* E, T( d+ G5 {$ J0 _9 Z - key = CAN_Receive_Msg(canbuf);
3 N" a( g, v* D0 E* O - if(key == 0)7 ~6 o5 ~# M& V- G) }2 }2 C1 c
- {" X. x$ i: Z7 H1 J0 i% X- x4 n: |# J
- CTL_LED(1, 1); //实验结果是,执行这一步 % M6 v& |& m; ^0 b6 L, j3 G
- }
. ~( q- E) y6 h - else if(key > 0)* K4 {% o9 V1 L
- {' C) W; p( l# ?& T
- Delay(5000);
1 L! l' I" c% U4 l% z - //CTL_LED(1, 1); //灯1为左边的灯
4 B; e9 ^" F) P - }
3 |) V" L; r" Q+ R - }5 t* r/ }/ y0 M) I/ |
- else 0 O, L4 U; |) Z: Z2 k1 t
- {0 v$ o# T- s6 e& ~
- Delay(5000);
. u( {" P5 C. w* I- K' |- K - //CTL_LED(1, 0); //若数据发送失败,点亮led灯1& b: X; N0 D; y
- }( X- J- y8 B% [2 X/ b2 y+ E
- }
5 e8 K' l2 T- W# h. j - */
- ^) ^' P: K; n M% U - }$ i7 U! P" f8 p
- # H3 ?, i3 h5 V9 T
|





 STMCU小助手
发布时间:2021-12-4 20:04
 微信公众号
 手机版