|
一、前言1、简介 写的这篇博客,是为了简单讲解一下UART通信协议,以及UART能够实现的一些功能,还有有关使用STM32CubeMX来配置芯片的一些操作,在后面我会以我使用的STM32F429开发板来举例讲解(其他STM32系列芯片大多数都可以按照这些步骤来操作的),如有不足请多多指教。 2、UART简介 嵌入式开发中,UART串口通信协议是我们常用的通信协议(UART、I2C、SPI等)之一,全称叫做通用异步收发传输器(Universal Asynchronous Receiver/Transmitter)。 3、准备工作1)Keil5
8 l) e! Q, x# G# s8 g( r: z# O2)STMCubeMX5.1.0版本; Q, f! S v+ y/ X1 \; V( Y
3)STMF429开发板
" {9 J# E" |8 I4 L# L$ I6 Y" A" x
2 p! q2 y) d% Z; j) p% O
注: 只要是stm32的开发板都可以用到的,在STM32CubeMx里选对型号、配置好就行了。 二、UART详解
5 o+ D* z) C! |; c: K. r N1、UART简介 嵌入式开发中,UART串口通信协议是我们常用的通信协议(UART、I2C、SPI等)之一,全称叫做通用异步收发传输器(Universal Asynchronous Receiver/Transmitter),是异步串口通信协议的一种,工作原理是将传输数据的每个字符一位接一位地传输,它能将要传输的资料在串行通信与并行通信之间加以转换,能够灵活地与外部设备进行全双工数据交换。 注: 在此开发板中,是有USART(Universal Synchronous Asynchronous Receiver and Transmitter通用同步异步收发器)串口的,USART相当于UART的升级版,USART支持同步模式,因此USART 需要同步始终信号USART_CK(如STM32 单片机),通常情况同步信号很少使用,因此一般的单片机UART和USART使用方式是一样的,都使用异步模式。因为USART的使用方法上跟UART基本相同,所以在此就以UART来讲该通信协议了。 2、UART通信协议$ ^* T; y& s) K% J
7 `7 `" D) {$ }- n1 g( e' O
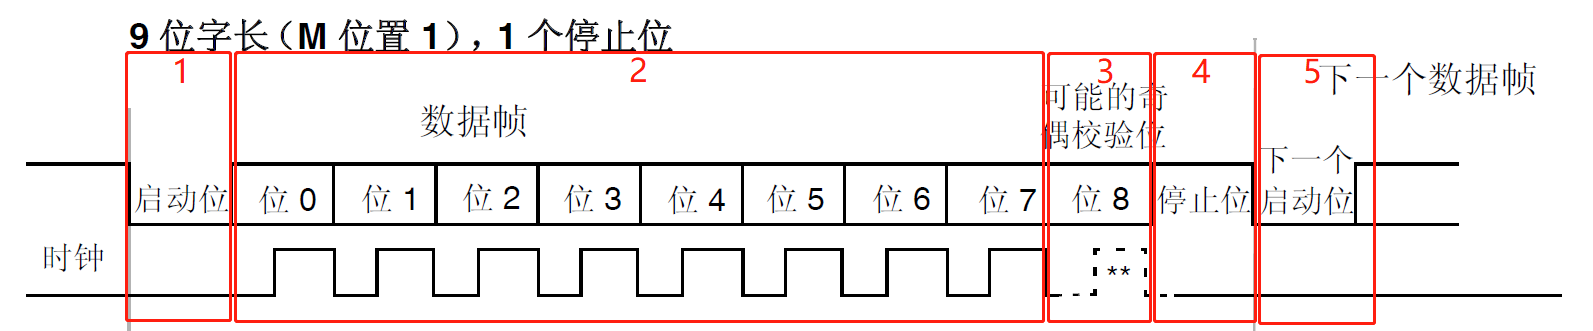
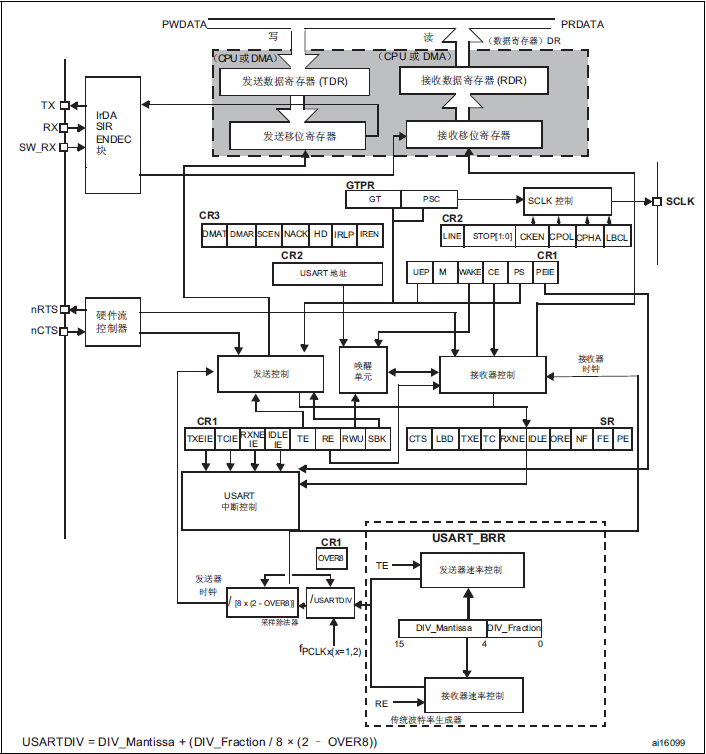
1)起始位 当未有数据发送时,数据线处于逻辑“1”状态;先发出一个逻辑“0”信号,表示开始传输字符。 2)数据位 紧接着起始位之后。资料位的个数可以是4、5、6、7、8等,构成一个字符。通常采用ASCII码。从最低位开始传送,靠时钟定位。 3)奇偶校验位 资料为加上这一位后,使得“1”的位数应为偶数(偶校验)或奇数(奇校验),以此来校验资料传送的正确性。 4)停止位 它是一个字符数据的结束标志。可以是1位、1.5位、2位的高电平。 由于数据是在传输线上定时的,并且每一个设备有其自己的时钟,很可能在通信中两台设备间出现了小小的不同步。因此停止位不仅仅是表示传输的结束,并且提供计算机校正时钟同步的机会。适用于停止位的位数越多,不同时钟同步的容忍程度越大,但是数据传输率同时也越慢。 5)空闲位或起始位 处于逻辑“1”状态,表示当前线路上没有资料传送,进入空闲状态。 处于逻辑“0”状态,表示开始传送下一数据段。 6)波特率 表示每秒钟传送的码元符号的个数,是衡量数据传送速率的指标,它用单位时间内载波调制状态改变的次数来表示。 常用的波特率有:9600、115200…… 时间间隔计算:1秒除以波特率得出的时间,例如,波特率为9600的时间间隔为1s / 9600(波特率) = 104us。 3、UART功能说明 接口通过三个引脚从外部连接到其它设备。任何 USART 双向通信均需要 至少两个引脚:接收数据输入引脚 (RX) 和发送数据引脚输出 (TX):5 v9 h2 A6 k' y& u8 v; _
RX:接收数据输入引脚就是串行数据输入引脚。过采样技术可区分有效输入数据和噪声,从而用于恢复数据。 `* Q+ K; Y% T+ o" a
TX:发送数据输出引脚。如果关闭发送器,该输出引脚模式由其 I/O 端口配置决定。如果使 能了发送器但没有待发送的数据,则 TX 引脚处于高电平。在单线和智能卡模式下,该 I/O 用于发送和接收数据(USART 电平下,随后在 SW_RX 上接收数据)。 1)正常 USART 模式下,通过这些引脚以帧的形式发送和接收串行数据:- 发送或接收前保持空闲线路
- 起始位
- 数据(字长 8 位或 9 位),最低有效位在前
- 用于指示帧传输已完成的 0.5 个、1 个、1.5 个、2 个停止位
- 该接口使用小数波特率发生器 - 带 12 位尾数和 4 位小数
- 状态寄存器 (USART_SR)
- 数据寄存器 (USART_DR)
- 波特率寄存器 (USART_BRR) - 12 位尾数和 4 位小数。
- 智能卡模式下的保护时间寄存器 (USART_GTPR)。
6 b8 ^& L7 d9 r- y& Q/ o. W; H" ? `+ Q/ [
2)在同步模式下连接时需要以下引脚:- SCLK:发送器时钟输出。该引脚用于输出发送器数据时钟,以便按照 SPI 主模式进行同步发送(起始位和结束位上无时钟脉冲,可通过软件向最后一个数据位发送时钟脉冲)。RX 上可同步接收并行数据。这一点可用于控制带移位寄存器的外设(如 LCD 驱动器)。时钟相位和极性可通过软件编程。在智能卡模式下,SCLK 可向智能卡提供时钟。在硬件流控制模式下需要以下引脚:% ^! y( `4 B x- y: L& N: X7 B
& J; H- d+ W* T. p7 I1 b; t0 j
- nCTS:“清除以发送”用于在当前传输结束时阻止数据发送(高电平时)。
- nRTS:“请求以发送”用于指示 USART 已准备好接收数据(低电平时)。0 i* e% r. J7 h5 |
7 _8 x; p Y. f" h
USART框图如下:
4 z* q/ s+ T! P4 f' i- |4 E/ c5 }# s! u$ w6 E
- A/ F7 t7 E9 o( g4、UART工作原理1)发送接收 发送逻辑对从发送FIFO 读取的数据执行“并→串”转换。控制逻辑输出起始位在先的串行位流,并且根据控制寄存器中已编程的配置,后面紧跟着数据位(注意:最低位 LSB 先输出)、奇偶校验位和停止位。
Y/ I( o% A5 ]/ [/ E$ ^ 在检测到一个有效的起始脉冲后,接收逻辑对接收到的位流执行“串→并”转换。此外还会对溢出错误、奇偶校验错误、帧错误和线中止(line-break)错误进行检测,并将检测到的状态附加到被写入接收FIFO 的数据中。1 e# i' L2 f2 p/ j. D6 q
2)波特率产生 波特率除数(baud-rate divisor)是一个22 位数,它由16 位整数和6 位小数组成。波特率发生器使用这两个值组成的数字来决定位周期。通过带有小数波特率的除法器,在足够高的系统时钟速率下,UART 可以产生所有标准的波特率,而误差很小。 3)数据收发 发送时,数据被写入发送FIFO。如果UART 被使能,则会按照预先设置好的参数(波特率、数据位、停止位、校验位等)开始发送数据,一直到发送FIFO 中没有数据。一旦向发送FIFO 写数据(如果FIFO 未空),UART 的忙标志位BUSY 就有效,并且在发送数据期间一直保持有效。BUSY 位仅在发送FIFO 为空,且已从移位寄存器发送最后一个字符,包括停止位时才变无效。即 UART 不再使能,它也可以指示忙状态。 在UART 接收器空闲时,如果数据输入变成“低电平”,即接收到了起始位,则接收计数器开始运行,并且数据在Baud16 的第8 个周期被采样。如果Rx 在Baud16 的第8 周期仍然为低电平,则起始位有效,否则会被认为是错误的起始位并将其忽略。 如果起始位有效,则根据数据字符被编程的长度,在 Baud16 的每第 16 个周期(即一个位周期之后)对连续的数据位进行采样。如果奇偶校验模式使能,则还会检测奇偶校验位。
1 K0 y C+ V; E2 u 最后,如果Rx 为高电平,则有效的停止位被确认,否则发生帧错误。当接收到一个完整的字符时,将数据存放在接收FIFO 中。$ a8 U: Y1 ~- B/ M; _7 J
4)中断控制 出现以下情况时,可使UART 产生中断: - FIFO 溢出错误! t) V1 b! G: d" {& p/ b
- 线中止错误(line-break,即Rx 信号一直为0 的状态,包括校验位和停止位在内)2 W& u3 q6 M; u; t2 p
- 奇偶校验错误
, y# H) e: ^& j( N7 ]) n3 w/ L% ~ - 帧错误(停止位不为1)
& J: h6 u: ?: \& Q9 }# p - 接收超时(接收FIFO 已有数据但未满,而后续数据长时间不来)( C0 ~& B- ?) u( f* I+ x
- 发送
x6 a/ w) |1 W. O. E - 接收
/ ^ w: z8 G- S3 Q* x$ u
由于所有中断事件在发送到中断控制器之前会一起进行“或运算”操作,所以任意时刻 UART 只能向中断产生一个中断请求。通过查询中断状态函数,软件可以在同一个中断服务函数里处理多个中断事件(多个并列的if 语句)。 5)FIFO 操作 FIFO 是“First-In First-Out”的缩写,意为“先进先出”,是一种常见的队列操作。 Stellaris 系列ARM 的UART 模块包含有2 个16 字节的FIFO:一个用于发送,另一个用于接收。可以将两个FIFO 分别配置为以不同深度触发中断。可供选择的配置包括:1/8、 1/4、1/2、3/4 和7/8 深度。例如,如果接收FIFO 选择1/4,则在UART 接收到4 个数据时产生接收中断。 发送FIFO的基本工作过程: 只要有数据填充到发送FIFO 里,就会立即启动发送过程。由于发送本身是个相对缓慢的过程,因此在发送的同时其它需要发送的数据还可以继续填充到发送 FIFO 里。当发送 FIFO 被填满时就不能再继续填充了,否则会造成数据丢失,此时只能等待。这个等待并不会很久,以9600 的波特率为例,等待出现一个空位的时间在1ms 上下。发送 FIFO 会按照填入数据的先后顺序把数据一个个发送出去,直到发送 FIFO 全空时为止。已发送完毕的数据会被自动清除,在发送FIFO 里同时会多出一个空位。
, T6 @& t( U6 s( z) z9 U5 @$ x 接收FIFO的基本工作过程: 当硬件逻辑接收到数据时,就会往接收FIFO 里填充接收到的数据。程序应当及时取走这些数据,数据被取走也是在接收FIFO 里被自动删除的过程,因此在接收 FIFO 里同时会多出一个空位。如果在接收 FIFO 里的数据未被及时取走而造成接收FIFO 已满,则以后再接收到数据时因无空位可以填充而造成数据丢失。
3 F, N3 o% Z0 q1 \, g' n 收发FIFO 主要是为了解决UART 收发中断过于频繁而导致CPU 效率不高的问题而引入的。在进行 UART 通信时,中断方式比轮询方式要简便且效率高。但是,如果没有收发 FIFO,则每收发一个数据都要中断处理一次,效率仍然不够高。如果有了收发FIFO,则可以在连续收发若干个数据(可多至14 个)后才产生一次中断然后一并处理,这就大大提高了收发效率。; C: a2 {' t j* Y. k: g# Z
完全不必要担心FIFO 机制可能带来的数据丢失或得不到及时处理的问题,因为它已经帮你想到了收发过程中存在的任何问题,只要在初始化配置UART 后,就可以放心收发了, FIFO 和中断例程会自动搞定一切。
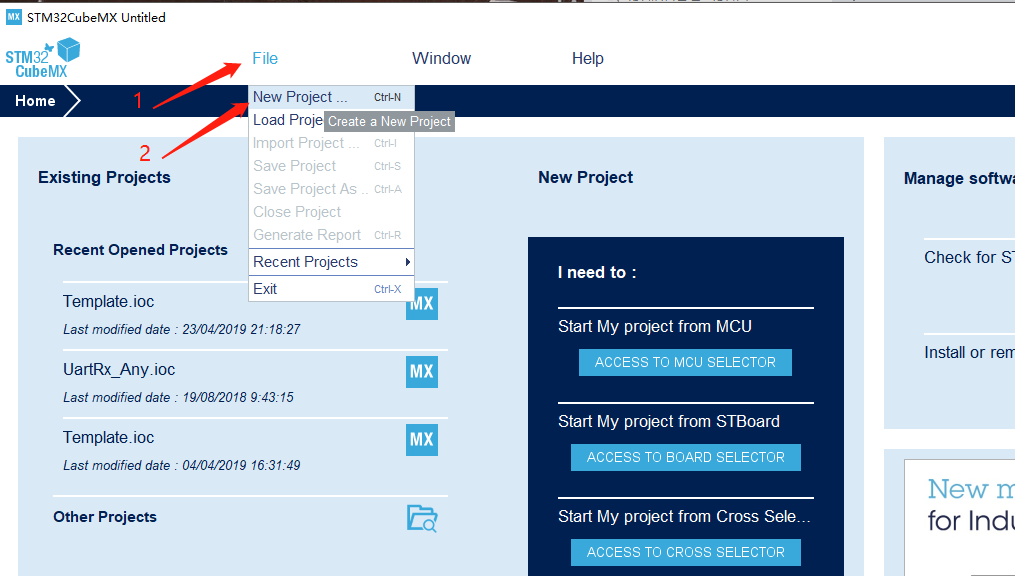
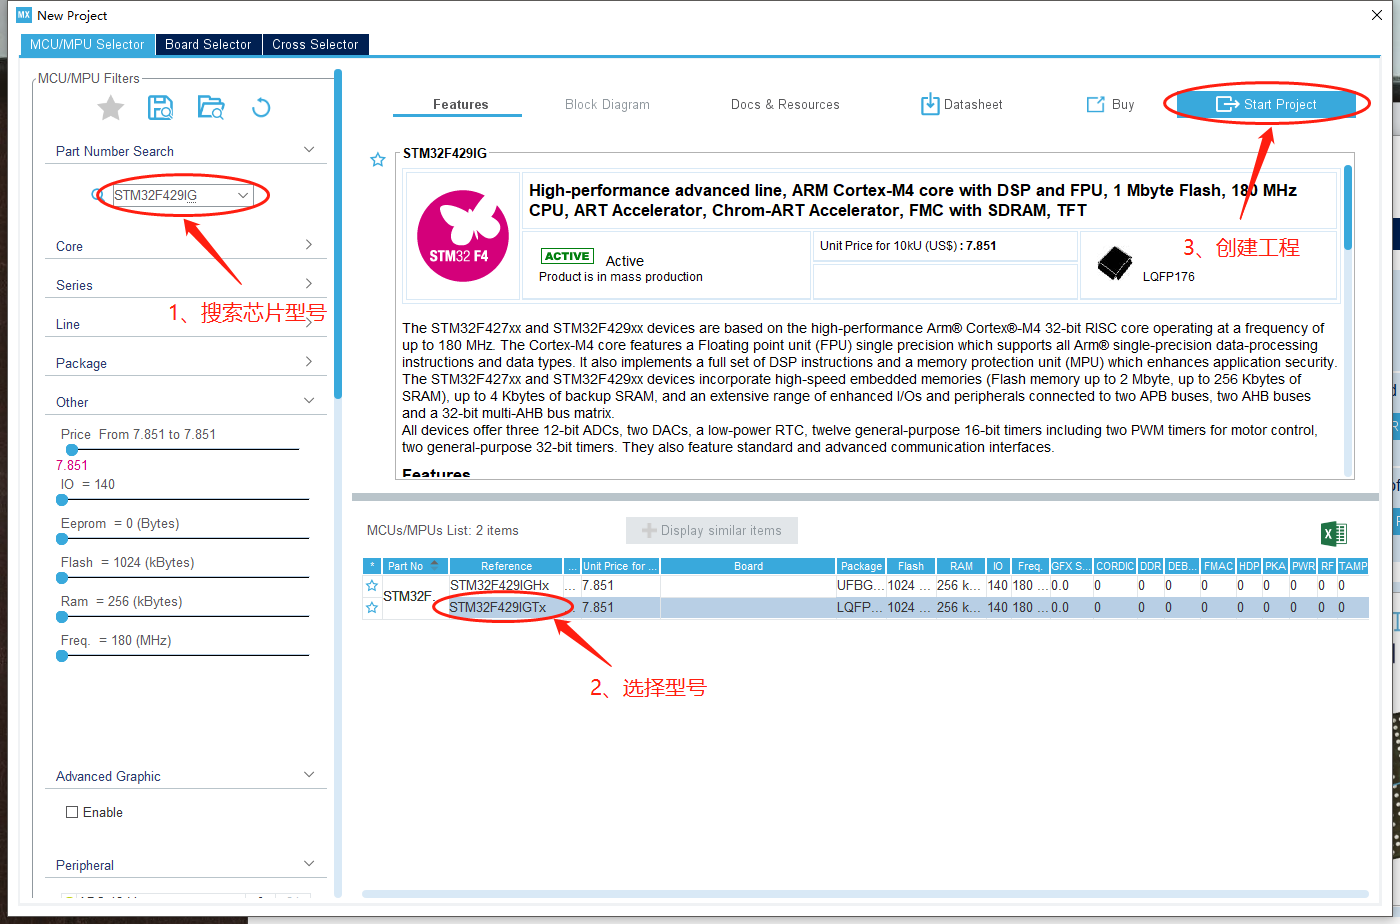
8 N& z6 O5 m, U3 o( I+ k6)回环操作 UART 可以进入一个内部回环(Loopback)模式,用于诊断或调试。在回环模式下,从Tx 上发送的数据将被Rx 输入端接收。 三、CubeMx配置说明: 在使用STM32CubeMx配置的时候,首先要选择正在使用的芯片的型号,再配置芯片的时钟,然后才去配置所需要用到的功能。 1、新建项目' ~& a: X' b/ B
1)选择新建& C# H2 b% z. ^
 2)选择芯片型号
1 |) `% n" N8 g
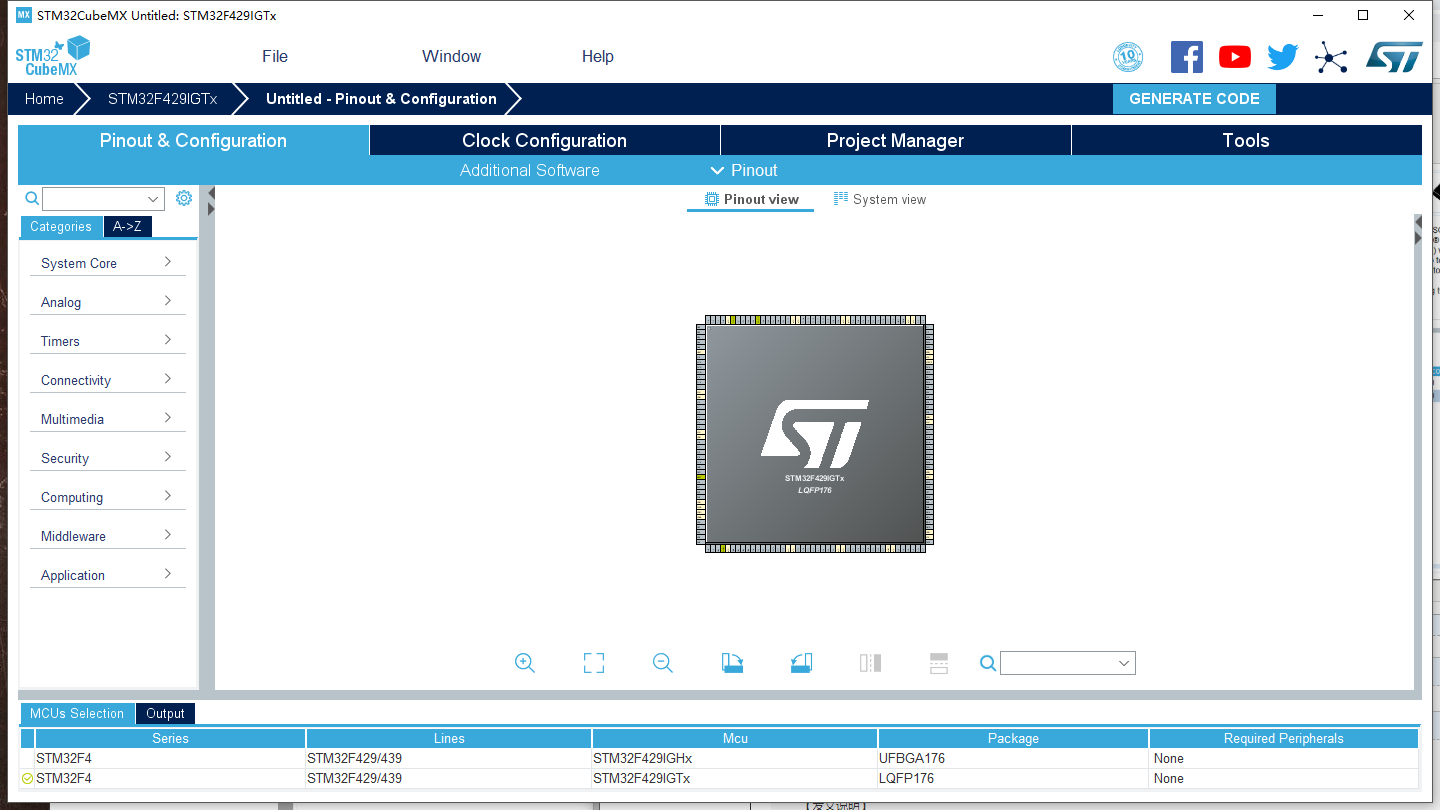
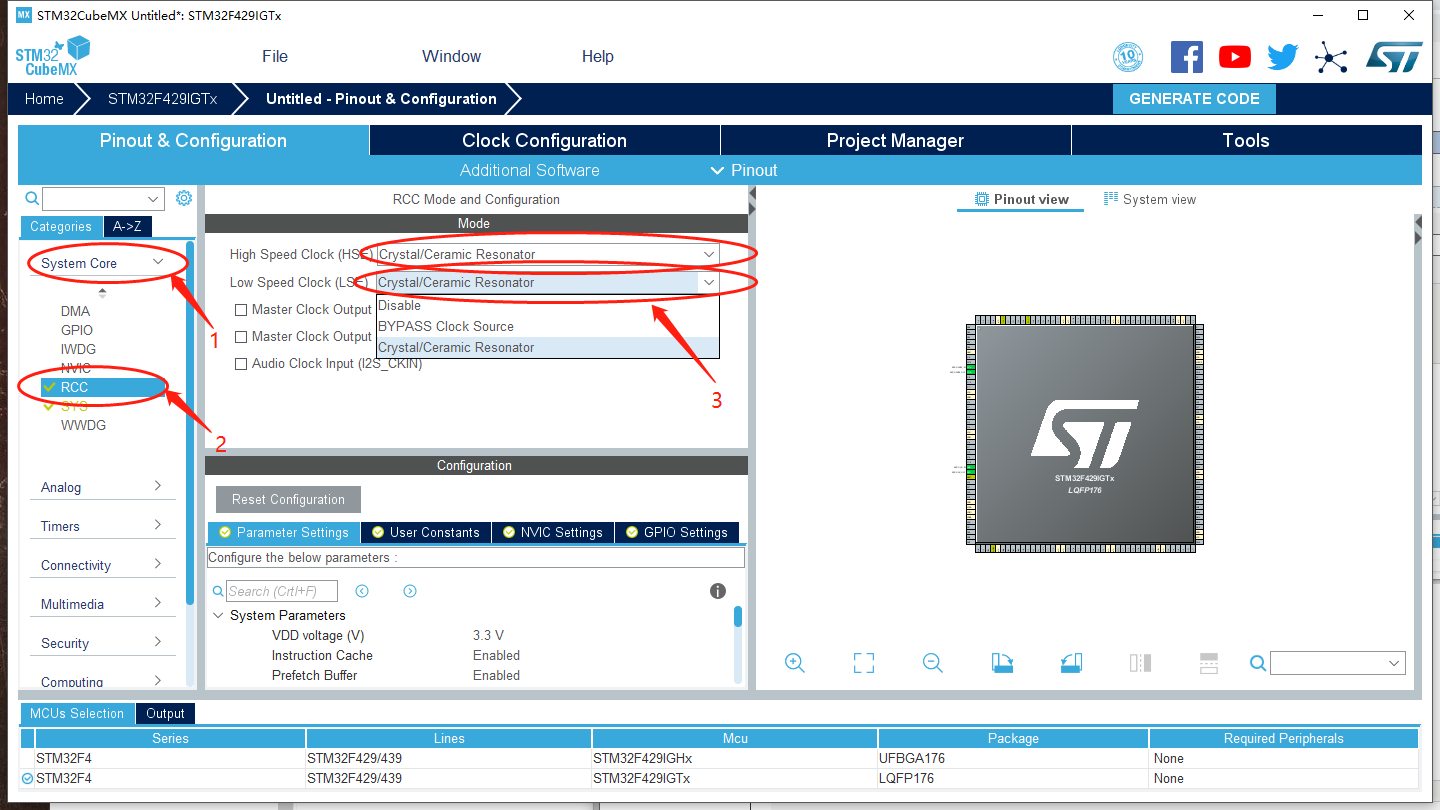
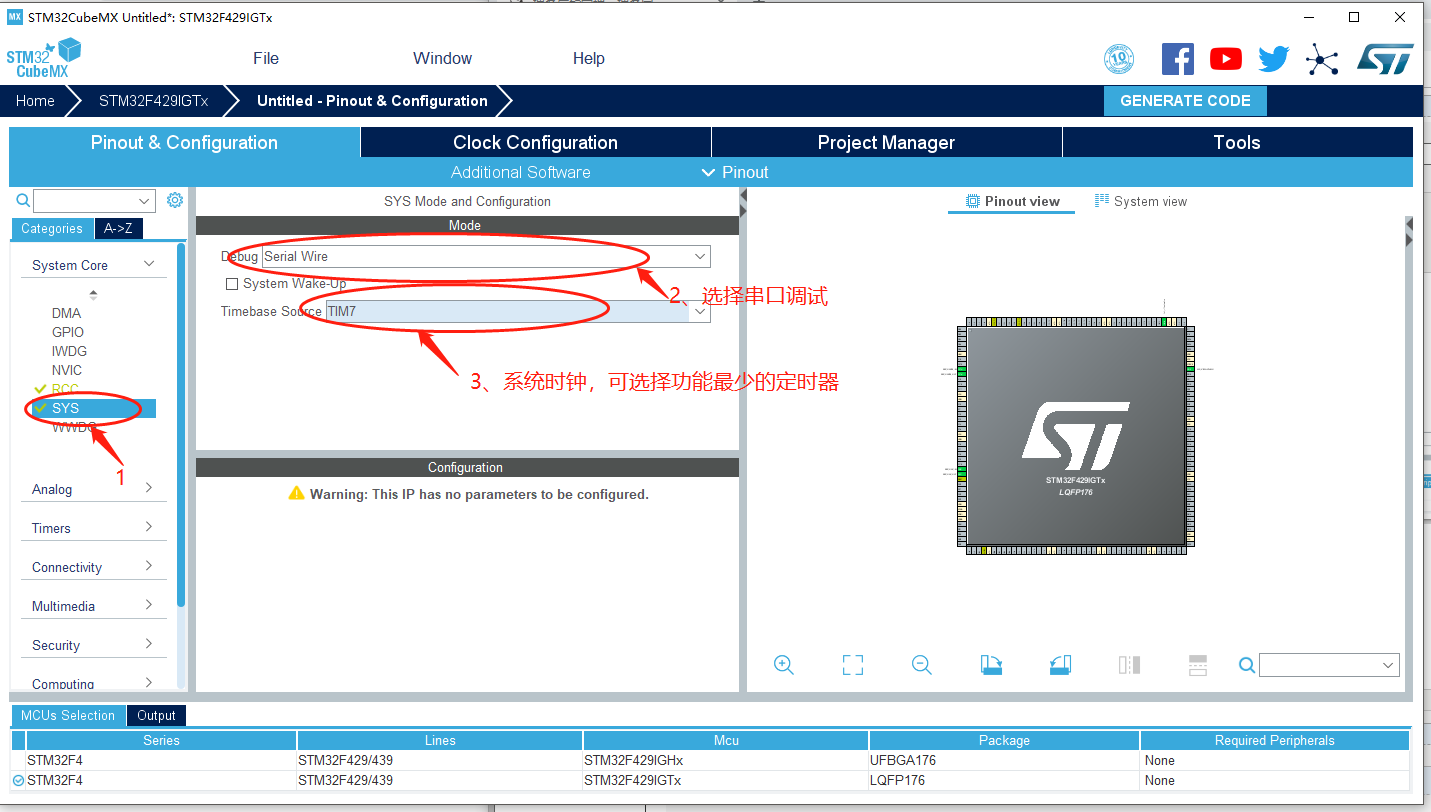
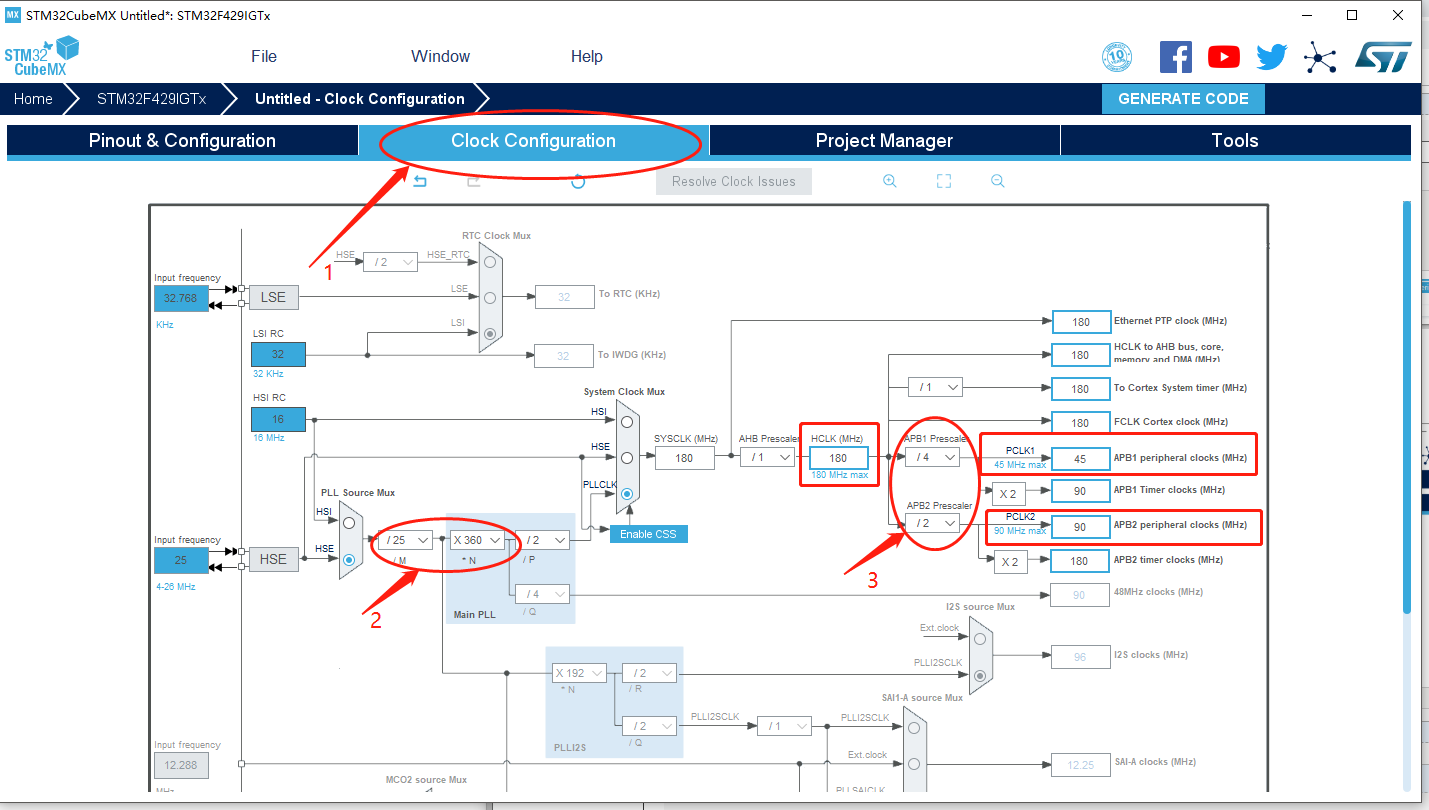
 2、时钟配置$ r0 e0 H- l. t+ D
1)配置界面
l$ V# {' f" W
 2)时钟模式配置
9 t' |+ a( F5 k0 I# _; V7 q7 J
 3)设置调试接口7 J' H" l0 C2 e# } y A& ^, X4 O
 4)时钟配置(尽量将下面方框内的值设成最高值即可)
* U) ?5 N! r+ j0 }$ ^9 P
 ! U/ ]% R* z: G* D! Y4 P' h
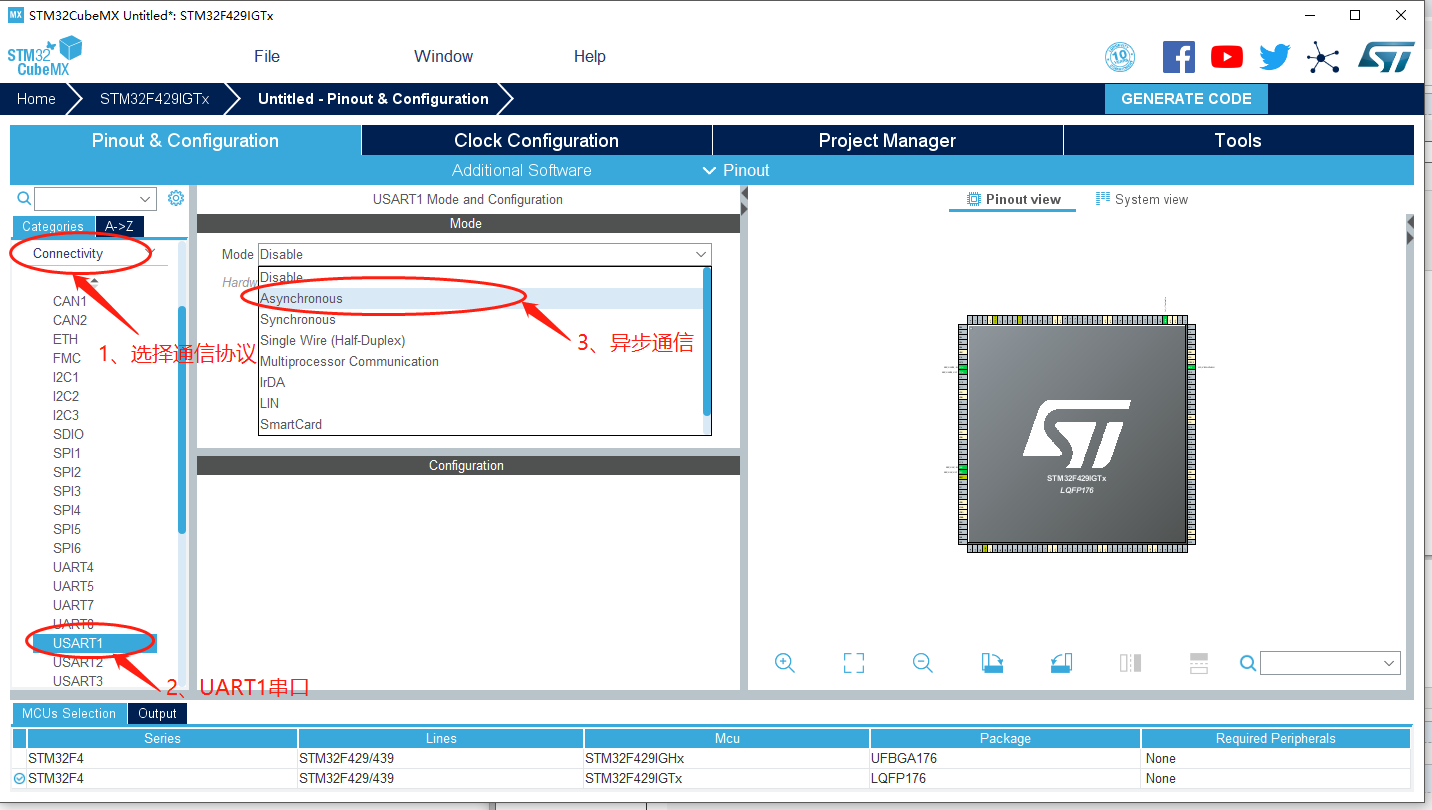
3、功能配置
/ d+ I2 E, M# ]# H F# z 1)启用串口
3 Y# d* e! M5 P4 a: |) @% P3 a1 L
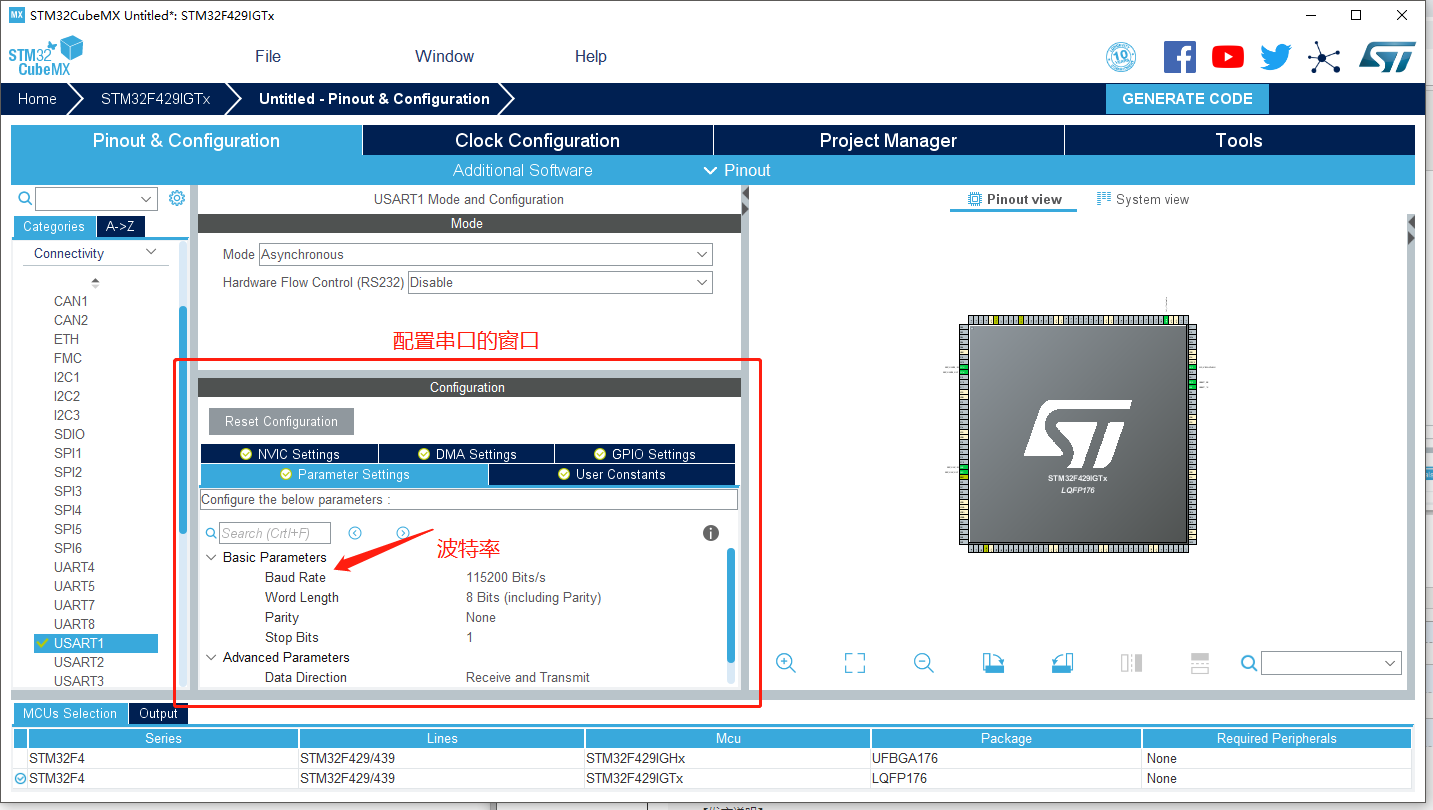
 2)配置串口(默认即可,波特率为115200)* V6 B+ @5 ?! w7 y6 u: g) H
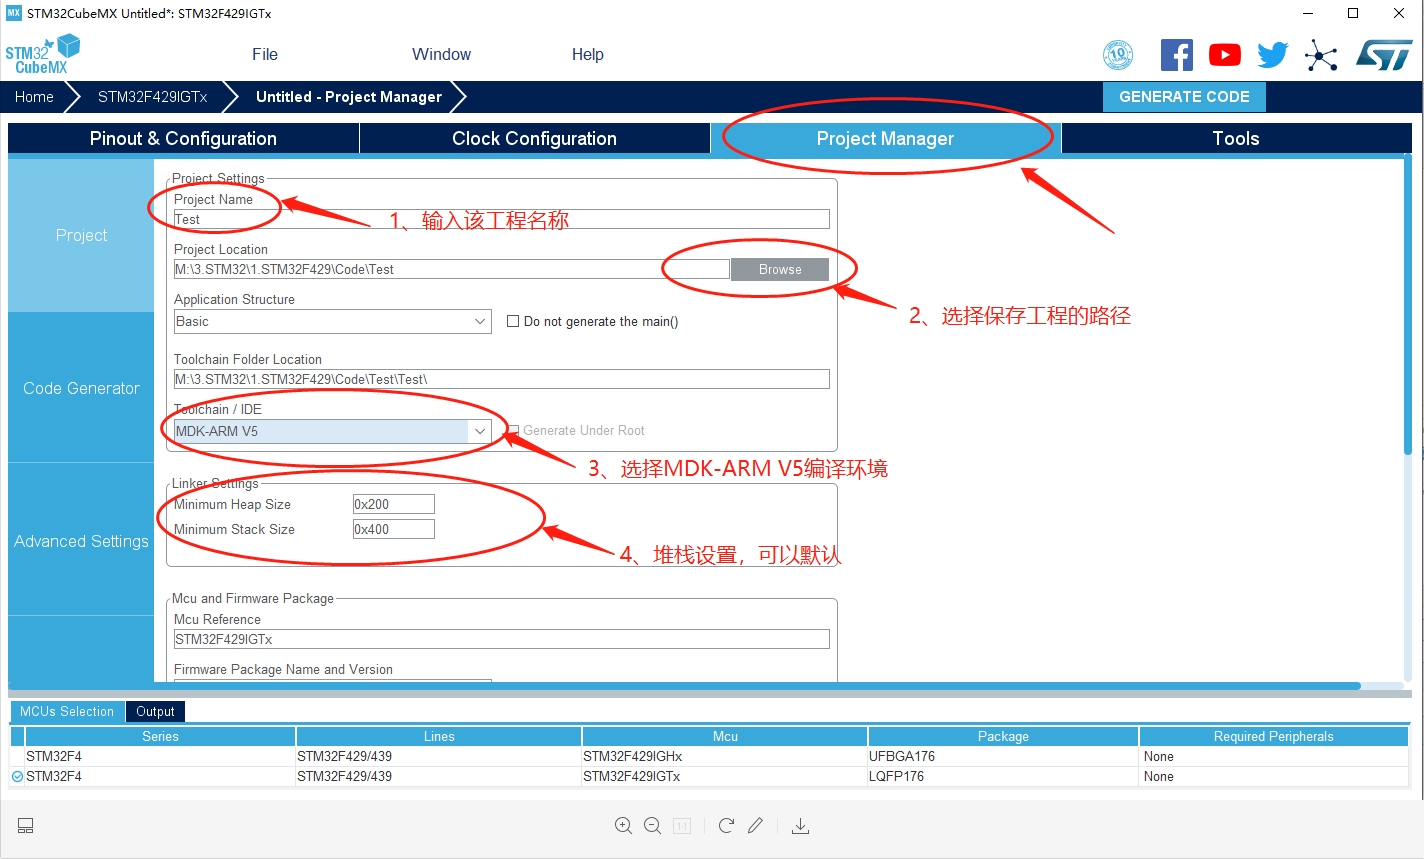
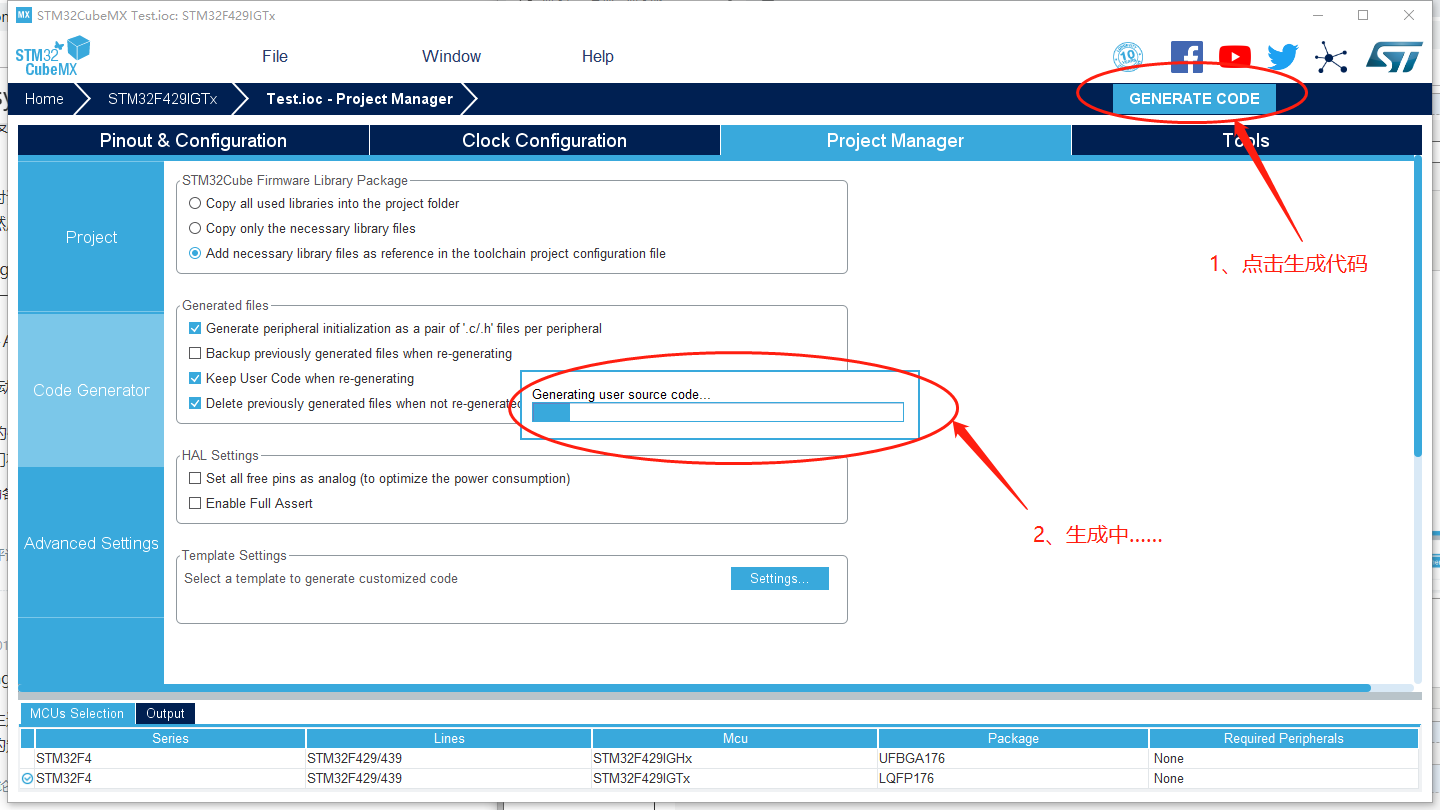
 4、生成工程
7 E/ A, A8 ~1 c/ w& t0 Y1)项目信息设置
1 U: |4 k* A; g, v
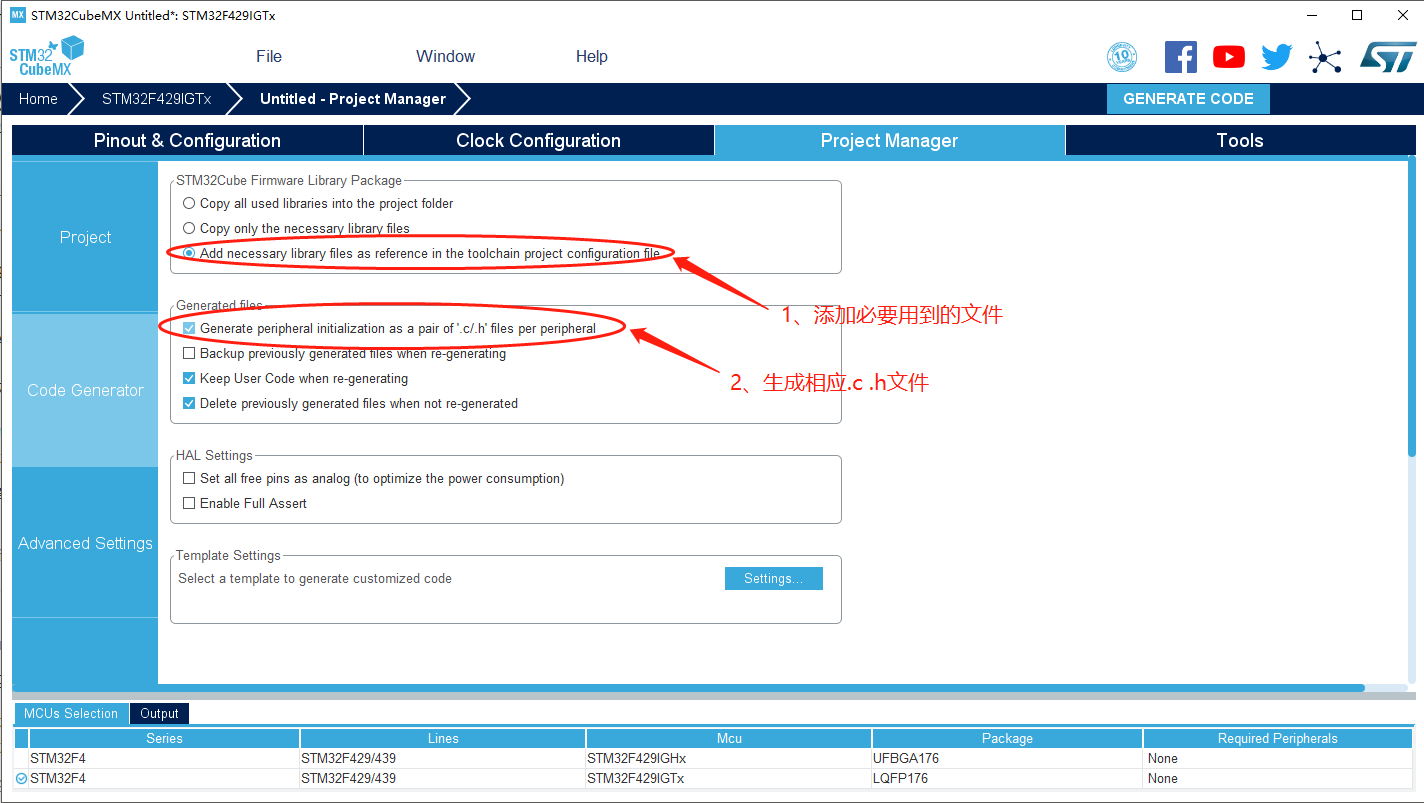
 2)选择生成必要的代码
4 q/ r5 W1 H6 P; a4 V
 3)生成代码
8 H8 P0 D7 s7 n. c, Z1 B9 z1 s
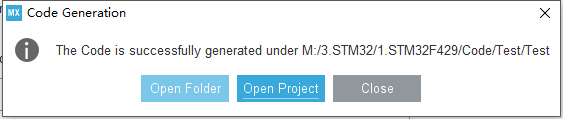
 4)打开项目(生成代码成功后会弹出窗口,可以直接打开工程)
( t' d9 C9 n; {7 }2 L

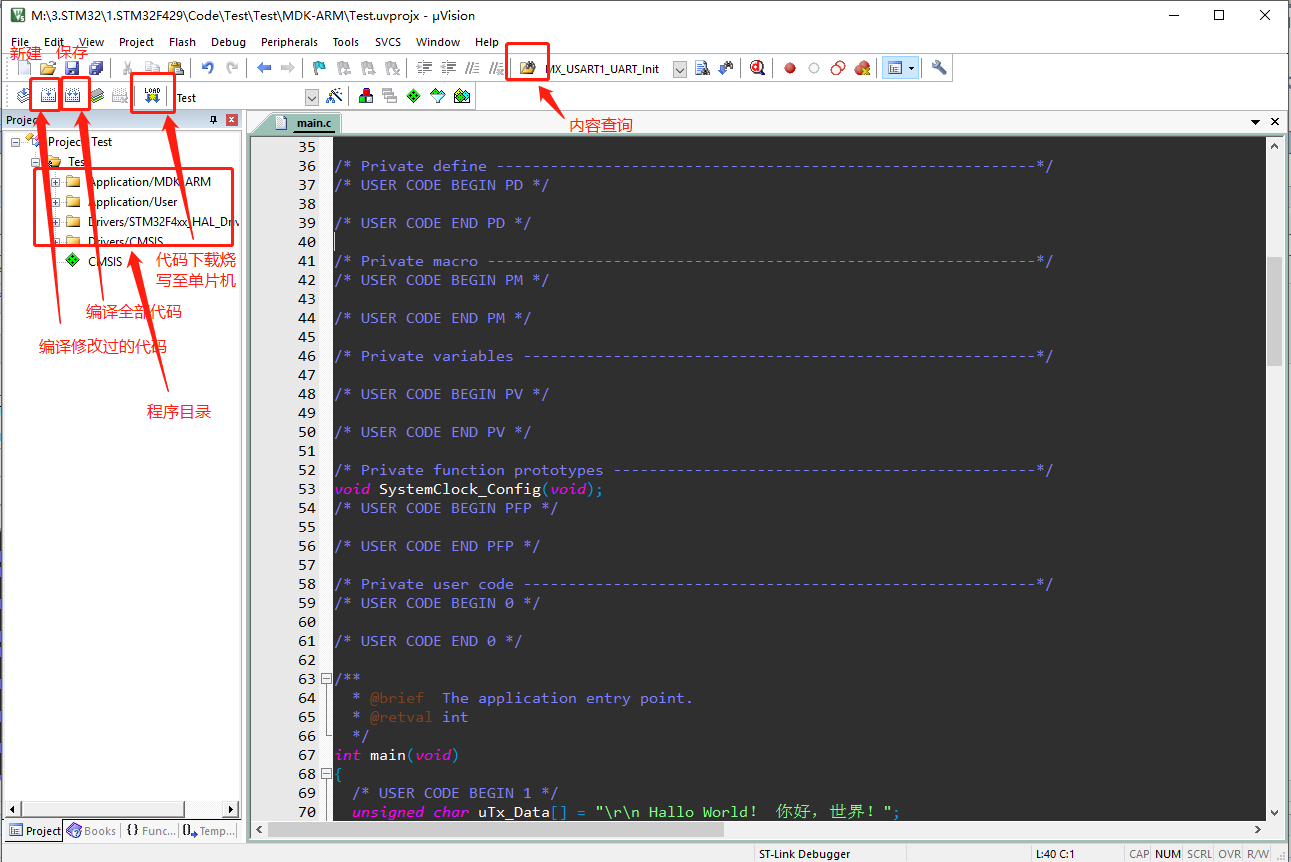
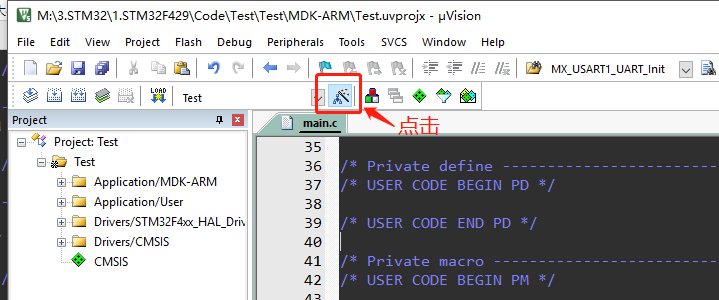
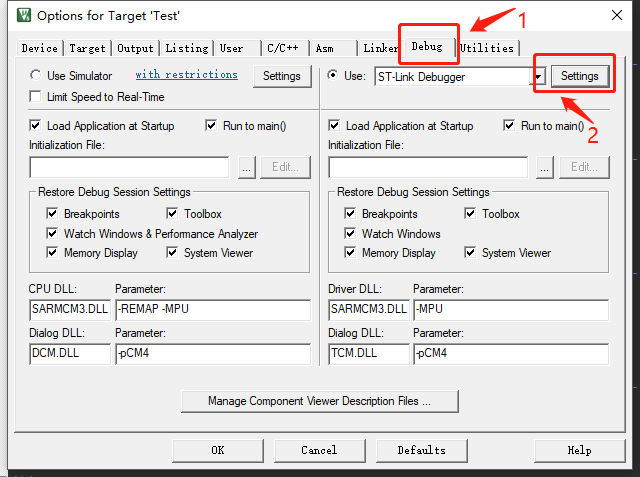
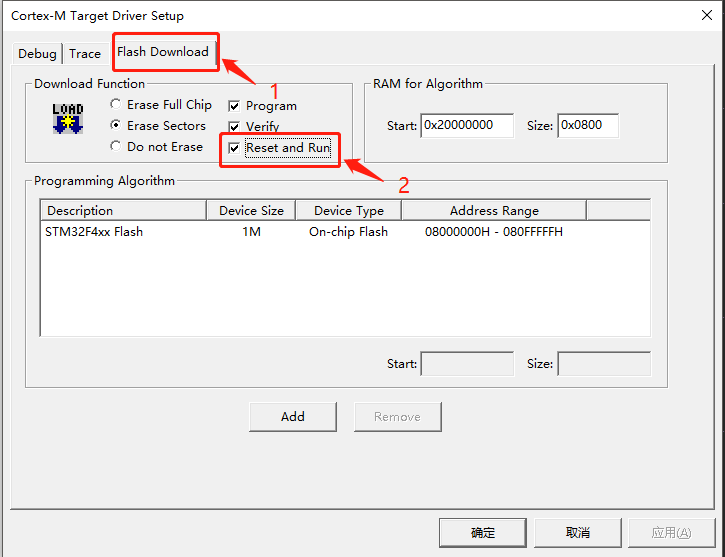
注: 因为STM32CubeMX自动生成的代码中,没有设置把每次下载烧写都重置一下,所以生成代码后,我们需要自己选上该功能,步骤如下: 1)功能界面
 2)选择小锤子
 3)选择Debug->Settings
 4)选择Flash Download->勾选Reset and Run

完成上面的操作后,在每次烧写都会重置,并运行新下载烧写的程序了。 四、HAL库关键函数说明: B- S. z/ Y/ _
1、初始化/还原初始化函数
+ f* W0 ~9 ^7 U$ [- 1 /* Initialization/de-initialization functions **********************************/) V u* f6 b( i% y9 q% K
- 2 HAL_StatusTypeDef HAL_UART_Init(UART_HandleTypeDef *huart); //根据UART_InitTypeDef中指定的参数初始化UART模式,并创建关联的句柄。
/ T, G/ @1 N" @, B% K& J. l - 3 HAL_StatusTypeDef HAL_HalfDuplex_Init(UART_HandleTypeDef *huart); //根据UART_InitTypeDef中指定的参数初始化半双工模式并创建关联句柄。3 e+ u/ ^$ G! t \7 a
- 4 HAL_StatusTypeDef HAL_LIN_Init(UART_HandleTypeDef *huart, uint32_t BreakDetectLength); //根据UART_InitTypeDef中指定的参数初始化LIN模式,并创建关联的句柄。
& W8 V' q3 w: P% e, D0 B. i/ E" w - 5 HAL_StatusTypeDef HAL_MultiProcessor_Init(UART_HandleTypeDef *huart, uint8_t Address, uint32_t WakeUpMethod); //根据UART_InitTypeDef中指定的参数初始化多处理器模式,并创建关联的句柄。
! v9 _$ E1 N/ t) @% v$ i8 ^; f - 6 HAL_StatusTypeDef HAL_UART_DeInit(UART_HandleTypeDef *huart); //非初始化UART外围设备。
9 h2 s" N* z4 A0 g) c% q - 7 void HAL_UART_MspInit(UART_HandleTypeDef *huart); //弱函数UART MSP初始化6 X# }1 t6 I( x8 m0 P7 t
- 8 void HAL_UART_MspDeInit(UART_HandleTypeDef *huart);
2、IO口操作函数
9 u( V1 d' a: R0 t& C- 1 /* IO operation functions *******************************************************/
8 P! z) D& H/ b' C6 W% R - 2 HAL_StatusTypeDef HAL_UART_Transmit(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size, uint32_t Timeout);//以阻塞模式发送大量数据。
% y4 h* t- G) ]% f, X! W - 3 HAL_StatusTypeDef HAL_UART_Receive(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size, uint32_t Timeout); //在阻塞模式下接收大量数据。
: F; K; C6 b, g8 D* l5 ~) @ - 4 HAL_StatusTypeDef HAL_UART_Transmit_IT(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size); //以非阻塞模式发送大量数据。
5 l" Q7 B2 P" f) S6 f' l - 5 HAL_StatusTypeDef HAL_UART_Receive_IT(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size); //在非阻塞模式下接收大量数据。- M# q+ Z1 B2 V- D; t
- 6 HAL_StatusTypeDef HAL_UART_Transmit_DMA(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size); //以非阻塞模式发送大量数据。
8 ]5 u3 J* I: H! I7 h2 R- m. s: J - 7 HAL_StatusTypeDef HAL_UART_Receive_DMA(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size); //在非阻塞模式下接收大量数据。
6 j& x2 f- I M" W) U - 8 HAL_StatusTypeDef HAL_UART_DMAPause(UART_HandleTypeDef *huart); //暂停DMA传输。
7 B) @8 B# A- z9 a - 9 HAL_StatusTypeDef HAL_UART_DMAResume(UART_HandleTypeDef *huart); //恢复DMA传输。0 K1 l+ @; e: _4 P& `; q" k
- 10 HAL_StatusTypeDef HAL_UART_DMAStop(UART_HandleTypeDef *huart);
3 g, f0 |# k7 F: [, e, p3、传输中断函数
`% |' r$ d/ {, `# R3 S3 b- 1 /* Transfer Abort functions */* Q. q: y6 l, d7 V+ s2 L4 y% z
- 2 HAL_StatusTypeDef HAL_UART_Abort(UART_HandleTypeDef *huart); //中止正在进行的传输(阻塞模式)。6 K7 Q! {4 A' u8 F5 D! \( }) c
- 3 HAL_StatusTypeDef HAL_UART_AbortTransmit(UART_HandleTypeDef *huart); //中止正在进行的传输传输(阻塞模式)。) Q; ?3 K" t8 c7 H3 l0 h: M
- 4 HAL_StatusTypeDef HAL_UART_AbortReceive(UART_HandleTypeDef *huart); //中止正在进行的接收传输(阻塞模式)。
$ B c6 Z3 F5 N6 j6 b b - 5 HAL_StatusTypeDef HAL_UART_Abort_IT(UART_HandleTypeDef *huart); //中止正在进行的传输(中断模式)。
: h4 f$ t& e/ [. o$ e - 6 HAL_StatusTypeDef HAL_UART_AbortTransmit_IT(UART_HandleTypeDef *huart); //中止正在进行的传输(中断模式)。
3 Z8 Y; g, n h. i - 7 HAL_StatusTypeDef HAL_UART_AbortReceive_IT(UART_HandleTypeDef *huart); //中止正在进行的接收传输(中断模式)。
4、中断处理及回调函数$ j% E3 l1 g# N. J
- 1 void HAL_UART_IRQHandler(UART_HandleTypeDef *huart); //函数处理UART中断请求。- ~! x* l F, C* g1 A
- 2 void HAL_UART_TxCpltCallback(UART_HandleTypeDef *huart); //Tx传输完成回调函数。
' F' I, \' j) Z }3 g4 f, y. p - 3 void HAL_UART_TxHalfCpltCallback(UART_HandleTypeDef *huart); //Tx半传输完成回调函数。* O9 h) x5 J$ L3 s' j1 K
- 4 void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart); //Rx传输完成回调函数。9 J4 H( l. L V% y/ ]- U" f
- 5 void HAL_UART_RxHalfCpltCallback(UART_HandleTypeDef *huart); //Rx完成一半传输回调函数。
# p O# R7 O; C/ h - 6 void HAL_UART_ErrorCallback(UART_HandleTypeDef *huart); //UART错误回调函数。
% ~" o0 [8 t% F& P( [ - 7 void HAL_UART_AbortCpltCallback(UART_HandleTypeDef *huart); //UART中止完成回调函数。 h4 ^8 X1 m' C' W
- 8 void HAL_UART_AbortTransmitCpltCallback(UART_HandleTypeDef *huart); //UART中止完成回调函数。
6 T. G/ P8 r% |' c, W7 I* P - 9 void HAL_UART_AbortReceiveCpltCallback(UART_HandleTypeDef *huart); //UART中止接收完整的回调函数。
5 m) b3 j# \3 U9 S: ^
五、结尾7 f3 E3 p5 W4 E& j" u
1、总结 这篇博客主要是讲解一下UART串口通信协议的时序、功能以及工作原理,还有使用STM32CubeMX来配置USART。而还未讲到有关HAL库函数的函数调用,有了STM32CubeMX生成的这个HAL库函数,我们基本不用管协议上的事情了,可以直接调用里面的发送或接收函数来实现UART通信。而我也会在后续继续编写有关HAL库的调用说明,详细说一下HAL库是如何使用的。
/ A) Y4 K& s. l
! e/ r3 W) p* T% ?- |+ s. h. y6 c/ c9 {
| 




 STMCU小助手
发布时间:2022-1-13 20:53




 微信公众号
 手机版