一、前言前面介绍了IAP需要的一些基础知识,区域怎么划分,还有启动跳转过程等。当然如果需要实现IAP,通讯接口的驱动是不可或缺的。例如可以使用串口(USART)、以太网(ETH)、USB等通讯接口来进行数据收发。本实验就不使用复杂的通讯接口了,使用比较常用又比较简单的串口。当然将串口用好也不是那么简单的,使用串口中断接收数据效率一般比较低。所以为了提高效率,这里使用DMA(直接存储器存取)+USART(串口)接收数据。
注意:下面涉及到串口的基础配置这些就不过多解释了,直接上源码了。如果不会配置的,可以去看看其他大神写的博客,或者去看看一些教学视频。 一、串口配置STM32F103有三个串口(USART1,USART2,USART3)。在实验中,因为USART1主要用来程序的调试,所以使用USART2来做IAP的通讯接口。
1、USART2的配置程序如下:a.初始化GPIO
$ g/ W" v9 E. S# T- Q- void USART2_GPIO_Config(void)9 a2 g/ {& p7 [- T
- {
0 P) K Y+ s( m - GPIO_InitTypeDef GPIO_InitStructure;; D) G8 K0 h( t# {5 D
9 t2 f( {/ B! B0 Q( J$ P- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);* O+ ?0 A/ A0 L$ z
- /* 初始化 USART2_TX ----- PA2 */- [4 B8 ]: o, Q1 ~
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2;
) X! t- i! e% k5 g. Q - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;' o! i$ `+ ?& r3 k1 F8 p% h
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; ( N% W8 Z! l# g/ y
- GPIO_Init(GPIOA, &GPIO_InitStructure);& v( a( h# w/ i: J9 N3 w
- - U m3 j) m; f# b4 q; g& Z# _
- /* 初始化 USART2_RX ----- PA3 */
( K( x6 `& K) X ^; A - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_3;. }, m* B) n( w2 c
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;
R$ a8 J* l3 K - GPIO_Init(GPIOA, &GPIO_InitStructure); 8 P- y$ f3 n. [0 O
- }7 ^3 g9 O2 l/ _
0 p! t* T- k- M& W$ a5 r p( ?( }, I# J; }7 v& R6 f) R; t4 E
b.初始化串口在STM32的串口里支持同步模式和异步模式,我门通常使用的是异步模式;详细的是使用说明参考《STM32中文参考手册》。
1 r0 Y# z' w7 `' F1 K3 t) J% V同步模式虽然少用,但是它也是有优点的;在使用多一条同步时钟线的情况下,数据传输会更可靠,更可控。- J4 ?8 e' E5 {4 r; F: Z
下面的配置禁止了同步模式,使用的是异步模式(通常使用异步模式 USART_ClockInitStructure 数据不设置也是可以的)。 - void USART2_Config(u32 baudrate)
! h, Z( u: ^3 C+ _ - {7 q9 {. {3 x' G" t
- USART_InitTypeDef USART_InitStructure;- G% D1 H7 w$ n
- USART_ClockInitTypeDef USART_ClockInitStructure;0 ]- X* ]( ~; C; {! d& j. U
- /* 初始化时钟 */5 }' P3 ?. W8 O, L) s) s% r
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2, ENABLE); ' t5 q7 L5 n3 `6 y
- /************************使用异步模式,这个不用配置也可以*****************************/% U5 e6 A% \+ y+ s% |! }& f
- /* 关闭同步时钟(即关闭串口的同步模式; 需要使用同步模式,则使能这个) */ g7 l/ ~; G4 E6 X8 Y$ h
- USART_ClockInitStructure.USART_Clock = USART_Clock_Disable;
3 u4 [' J* j) Q) x3 d) O0 o - /* 配置时钟稳态值为低电平(即空闲时,时钟线的电平为低电平) */( ]; m* d) }% z: r* |" u: C
- USART_ClockInitStructure.USART_CPOL = USART_CPOL_Low;
- J& H5 D8 S0 B8 Z. V9 r& H - /* 配置时钟相位,在时钟的第二个边沿进行数据捕获 */7 Z) H! R' m! r: b5 k9 ^" d4 h5 ^( }! X
- USART_ClockInitStructure.USART_CPHA = USART_CPHA_2Edge;
6 a" t9 { q0 k* Z1 ?* p9 Z - /* 最后一个数据位不从时钟线上输出 */
$ M3 f+ B& U$ U4 ^6 r7 ^; Y - USART_ClockInitStructure.USART_LastBit = USART_LastBit_Disable;& w# W# L: B" @7 g4 j
- /* 初始化 USART2 的同步参数,这里没有使用同步时钟 */
4 D4 o/ |, S6 L - USART_ClockInit(USART2, &USART_ClockInitStructure);
0 j% b. w- |+ V* g0 _- d8 @9 `% ? - /************************使用异步模式,这个不用配置也可以*****************************/3 Q h6 f5 Z. O) p* P: h0 T: a1 H
7 C/ }3 h1 G M- /* 设置波特率 */
7 E3 x$ }/ G! E+ v - USART_InitStructure.USART_BaudRate = baudrate;* h0 s5 j) U# j; l! M
- /* 设置数据位长度为 8 */5 l( a9 m6 \ T; I6 J9 { N
- USART_InitStructure.USART_WordLength = USART_WordLength_8b;) W) \8 ^! y' ^/ {
- /* 设置停止位是1 */3 V8 F" R3 P0 D Q4 T! M5 `
- USART_InitStructure.USART_StopBits = USART_StopBits_1;1 @, w6 t( f9 A# P4 A# S
- /* 不适用奇偶校验 */
' {2 E8 R. h+ l: E' x; k, q/ K - USART_InitStructure.USART_Parity = USART_Parity_No ;8 e/ b q! h: y9 L1 A; V6 W
- /* 关闭硬件流控 */
' q4 X+ V" r8 F2 B( c1 G( e7 y - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;' d- P/ B9 D4 P- ^( \
- /* 使能 USART2 接收和接收 */; ?& P& e0 ]8 \: U+ T6 n% J
- USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;
8 P8 c& L6 G/ i& P+ ]1 E4 ]4 o - /* 初始化 USART2 的异步参数,在STM32中通常使用这种传输方式 */- V" K* w; O3 o, V8 T
- USART_Init(USART2, &USART_InitStructure);
- U$ s" A# ?$ T9 n0 m - }8 [) J' o0 N) u3 f
; C8 G$ w4 f* n: |! P2 F- t! z6 X. y" s. L) _& M
STM32F103 DMA) e: ], X# U' D* V1 {% U- t
1、STM32F103 DMA简单介绍在STM32里面有两个DMA控制器(DMA1和DMA2)。两个DMA控制器有一共有12个通道(DMA1 7个通道,DMA2 5个通道)。每个DMA通道对应的外设备如下图:7 l0 @* R4 S3 m, F! |
对于详细的DMA介绍参考《STM32中文参考手册》,这里就不过多介绍了。 / _+ D$ G. D4 F! J
7 H# |% z% ~; Z9 U, R1 S% b9 v. U
1 h9 D8 r2 X- R9 H/ o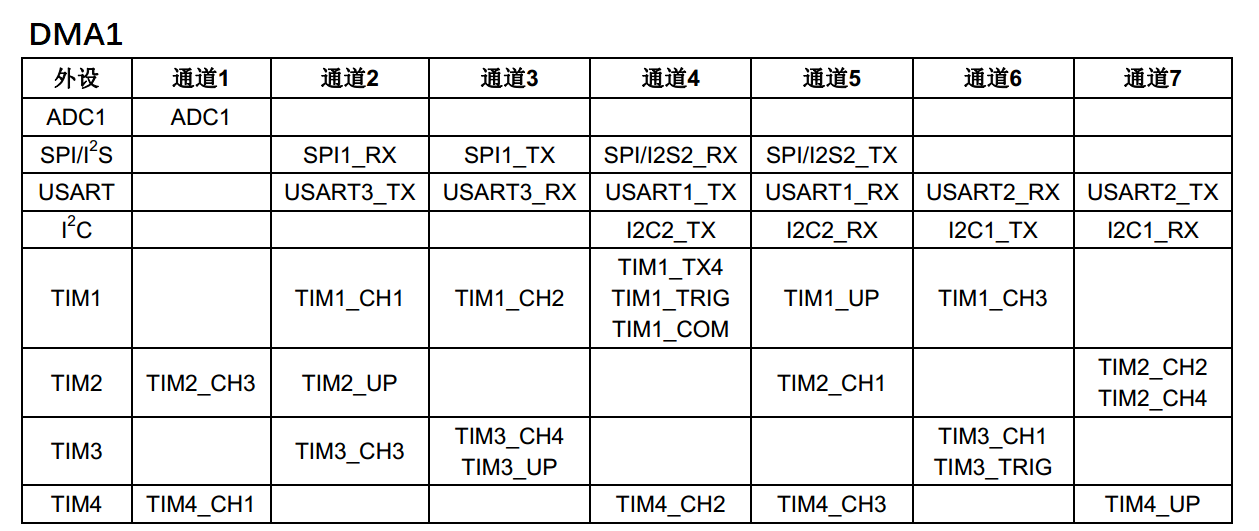 * c& W; q3 r% b1 x* W3 T" H" A& ` 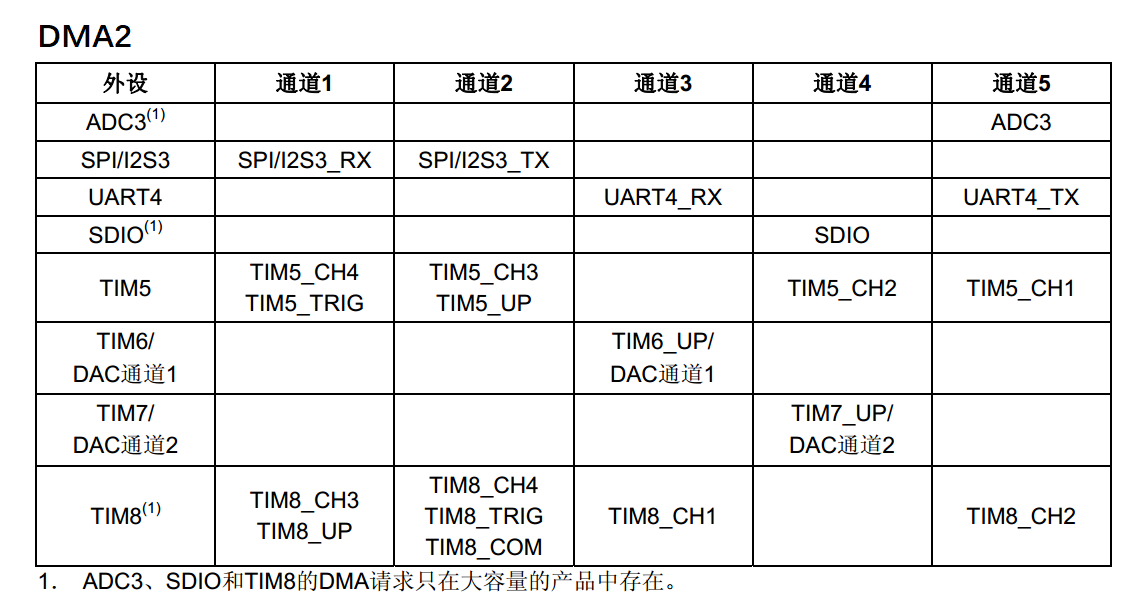
2、DMA 使用方法DMA的使用并不复杂,通道配置过程如下: - 设置外设起始地址
- 设置内存的起始地址
- 设置数据传输的长度(要传输多长的数据)
- 设置数据位宽
- 设置数据的传输方向
- 设置传输模式
- 设置通道的优先级
- 使能DMA通道9 i$ n1 `$ Z; z5 ?* i; j Z
3、配置 USART2 的 DMA从上面的两张外设对应DMA通道的图片知到: USART2_RX 对应DMA1的通道6,USART2_TX 对应DMA1的通道7。
a. 配置USART2_RX的DMA这里只写简单的配置过程。DMA的更详细的使用说明,请参考《STM32中文参考手册》。配置程序如下: - void USART2_DMA_RX_Config(u8* Buffer, s32 NumData)
" p! k( N# O* _; c& Q" j - {
/ u- S- \, t, h; {) i - DMA_InitTypeDef DMA_InitStructure;" j8 a4 Q& x- X
- /* 使能时钟 */4 k5 G! I4 D% d1 i Y# ?. o
- RCC_AHBPeriphClockCmd(RCC_AHBPeriph_DMA1, ENABLE); ' q) G1 x6 a6 Z8 Y
- /* 将 DMA1_Channel6 设置为缺省 */. q; b7 V" Y/ z( l! _0 w, c- K
- DMA_DeInit(DMA1_Channel6);
- {- T' T S3 l) ~4 d# P" ^ - /* 配置外设的地址为串口的就收寄存器的地址 */3 D# J6 P4 \$ h. `- ~/ I# k
- DMA_InitStructure.DMA_PeripheralBaseAddr = (uint32_t)(&(USART2->DR));
% I/ X$ l7 C# i6 k$ Q' f - /* 设置内存的地址 */. u( D9 F9 X, h S
- DMA_InitStructure.DMA_MemoryBaseAddr = (uint32_t)(Buffer);- @8 J' Z. j. K8 h9 m) v* I0 {
- /* 设置传输方向为 外设到内存 */, Z t/ k( W" i7 r: y3 P; }
- DMA_InitStructure.DMA_DIR = DMA_DIR_PeripheralSRC;7 Y+ _# ?9 h" O5 J
- /* 设置缓冲区Buffer的大小 */1 P; v) y, ^8 _
- DMA_InitStructure.DMA_BufferSize = NumData;( I6 @& p0 @1 K0 p% ^% q8 m* O' a
- /* 禁止外设的的地址自增 */2 k! ?/ J- G7 I" [0 S
- DMA_InitStructure.DMA_PeripheralInc = DMA_PeripheralInc_Disable;; Z" _ b( p: }/ J9 |' [
- /* 使能内存地址自增 */5 ^0 n. N( P1 d8 E. S
- DMA_InitStructure.DMA_MemoryInc = DMA_MemoryInc_Enable;/ {+ ^+ \. _9 u1 n
- /* 设置外设每次传输数据的大小为字节(Byte) */
4 X; |. P) b4 S' Z( G; e) @ - DMA_InitStructure.DMA_PeripheralDataSize = DMA_PeripheralDataSize_Byte;
3 P0 U7 D- K8 H6 ^: P: G1 h - /* 设置内存每次传输数据的大小为字节(Byte) */! W; b1 z% [4 l2 c! I
- DMA_InitStructure.DMA_MemoryDataSize = DMA_MemoryDataSize_Byte;7 |8 N3 \/ S8 ^2 j
- /* 将设置DMA传输的模式为循环传输 */8 b2 x6 k- o; P0 _+ U8 k
- DMA_InitStructure.DMA_Mode = DMA_Mode_Circular;! {1 x1 T/ v$ M( |
- /* 设置当前DMA通道的优先级为高优先级 */: x5 t0 t% o- o8 F0 H
- DMA_InitStructure.DMA_Priority = DMA_Priority_High;
5 I. y7 b( j# D9 S) u% W - /* 禁止内存到内存传输 */; F, }4 g- Y& i# P) t
- DMA_InitStructure.DMA_M2M = DMA_M2M_Disable;
, G+ _+ _3 c. O9 @; ?; r - ; m7 M! I# i: L4 M0 D
- /* 初始化DMA1通道6 */7 d) A$ |; p% _3 X) }2 H* W
- DMA_Init(DMA1_Channel6, &DMA_InitStructure);
8 Q- R/ ]; e9 Z% F5 Y - }
! q s) z7 X1 ^6 b, @
b. 配置USART2_TX的DMA
- void USART2_DMA_TX_Config(u8* Buffer, s32 NumData) $ P9 D$ L' S1 D V4 B# |$ `
- {0 `( s" ~- g" r1 O/ D
- DMA_InitTypeDef DMA_InitStructure;: @ R! G$ ]5 ~' A
- /* 使能时钟 */
; z+ w. j | p - RCC_AHBPeriphClockCmd(RCC_AHBPeriph_DMA1, ENABLE); : V7 B- `' I/ F- P! a) ~! J+ K
- /* 将 DMA1_Channel7 设置为缺省 */
( A" V$ u F0 u- Q" K" T - DMA_DeInit(DMA1_Channel7);
0 N& P/ v$ a4 J; c% O7 Z - /* 配置外设的地址为串口的发送数据寄存器的地址 */$ a7 G7 v% C2 e& u! A
- DMA_InitStructure.DMA_PeripheralBaseAddr = (uint32_t)(&(USART2->DR)); & ?- M9 U+ P8 S9 h1 O" u/ h! O ~
- /* 设置内存的地址 */, q% C# R; y: \/ t" z0 A
- DMA_InitStructure.DMA_MemoryBaseAddr = (uint32_t)(Buffer);
# k W2 V, y* I2 A; \2 t9 w - /* 设置传输方向为 内存到外设 *// O2 Y/ { m+ D" c
- DMA_InitStructure.DMA_DIR = DMA_DIR_PeripheralDST;7 y, J0 B' C" ^. K- n
- /* 设置缓冲区Buffer的大小 */% o8 ]9 n+ L3 U4 w
- DMA_InitStructure.DMA_BufferSize = NumData;: P: `7 e, q" k# Y6 g4 @
- /* 禁止外设的的地址自增 */$ l! I1 N' a* I2 L2 l1 B/ r' |$ h' a
- DMA_InitStructure.DMA_PeripheralInc = DMA_PeripheralInc_Disable;
" _7 Q9 _! b, r: P/ D: }+ l - /* 使能内存地址自增 */
* S: ^/ B/ S' V. B - DMA_InitStructure.DMA_MemoryInc = DMA_MemoryInc_Enable;
: z, P( p8 r6 G$ e) L7 @, J - /* 设置外设每次传输数据的大小为字节(Byte) */
" ]% e8 b; @+ j, ~1 I6 r - DMA_InitStructure.DMA_PeripheralDataSize = DMA_PeripheralDataSize_Byte;3 c& O: \0 s3 Q6 X. U5 O
- /* 设置内存每次传输数据的大小为字节(Byte) */8 K( c) B3 B' n7 G3 f/ s, p
- DMA_InitStructure.DMA_MemoryDataSize = DMA_MemoryDataSize_Byte;8 ?/ T" i; s1 |$ W' a/ u) w
- /* 将设置DMA传输的模式为正常传输 */
6 _& g! P7 D3 R q - DMA_InitStructure.DMA_Mode = DMA_Mode_Normal;! [! u8 g+ L Q) r# N
- /* 设置当前DMA通道的优先级为高优先级 */, P" z0 U; ^; S
- DMA_InitStructure.DMA_Priority = DMA_Priority_High;4 G9 e0 X0 m' O" J) h v
- /* 禁止内存到内存传输 */
5 x S5 R. U q8 }* x - DMA_InitStructure.DMA_M2M = DMA_M2M_Disable;- O' [% L7 i) L2 y" w: z" k+ @
- /* 初始化DMA1通道7 */ ?6 [5 h5 b& f ^0 L7 q5 [
- DMA_Init(DMA1_Channel7, &DMA_InitStructure);
* e2 R/ {% i# E' u" V* L - }
8 w6 c! u' j& A6 k, H
3 E3 b% ?* q% T* ]9 l& p三、初始化、使能串口和DMA
+ f. a3 T9 R1 f2 {+ p7 t1、使能串口和DMA使能串口和DMA的函数如下:
- void USART2_Enable(void)
0 m9 i8 y1 u; C5 e - {: h# {8 k! _& F) X m
- /* 使能串口2 */9 l0 m# y0 R- p! t, L5 Y
- USART_Cmd(USART2, ENABLE);
: s. J2 V2 o" u/ e - /* 使能串口2的DMA发送 */
9 m, T k6 \) k A- P" `, l8 q6 N - USART_DMACmd(USART2, USART_DMAReq_Tx, ENABLE);- M& I* ^, V( N7 C3 q: t5 l" S
- /* 使能串口2的DMA接收 */ o) O& s- H" J$ j
- USART_DMACmd(USART2, USART_DMAReq_Rx, ENABLE);
% j3 P; H6 G \ - /* 使能DMA1通道7 */$ h" m" b+ F5 E2 h4 S# z
- DMA_Cmd(DMA1_Channel7, ENABLE);
3 W, h, t5 z7 }1 Q - /* 使能DMA1通道6 */
1 |5 n7 L4 Y4 z2 [ - DMA_Cmd(DMA1_Channel6, ENABLE); % g- ?& I9 t# ]" Q6 \8 J
- }) @0 y- _0 d" V a1 I
! \: A5 F# w2 C5 ]
2、初始化函数USART2_DMA_TxBuff和USART2_DMA_RxBuff是一个全局数组,用于DMA发送或者接收数据;以后需要发送数据和接收数据就操作这两个数组(buffer)就可以了
- void USART2_Init(u32 baudrate)
) F) X* s8 D0 d2 Q& S2 b. N - {, A3 W% B- p9 l0 A9 ^5 X( |9 X6 H
- /* 初始化USART2的GPIO */
2 s3 c Z3 e& W. P, R - USART2_GPIO_Config();& Y! b' B5 Y. \* R2 V& g
- /* 设置串口 */
) _' i& _! C+ ^" g - USART2_Config(baudrate);
, Z/ z" k9 x ^! _; E - - _3 ]0 I, N; x' b
- /* 设置USART2的发送DMA */
$ j0 E3 X8 x, x8 {( p \ - USART2_DMA_TX_Config(USART2_DMA_TxBuff, 0); ; V5 v: s- K( o3 i i/ ~
- /* 设置USART2的接收DMA */& s$ B6 N9 {4 y4 U N7 P
- USART2_DMA_RX_Config(USART2_DMA_RxBuff, USART2_DMA_RXBUFFLEN);$ f9 W& n4 z v# u. W0 }
- /* 使能 */9 J4 T o R% A* n, }) V# e
- USART2_Enable();
) @6 `0 V' R2 \3 O - }
4 _& D2 }; X7 ]) D+ j9 E, U! A; M
/ {* ~! B) L3 l; @*** 配置到这里,基本就可以使用DMA接收和发送数据了;使用DMA发送数据是比较简单的,但是使用DMA接收数据,需要费一点点功夫。 *** 8 Q3 I$ B4 |; {" Z s8 }3 R
四、DMA接收串口数据
$ ]' n8 U/ c. O1、处理接收到的数据由于使用了DMA接收数据,所以不需要再操作 USART2 的 DR 寄存器了(数据寄存器);硬件会直接将数据copy到USART2_DMA_RxBuff数组里面。又因为在接收的DMA设置函数里将DMA的模式配置成了循环模式,所以USART2_DMA_RxBuff的本质是一个环形缓冲区。
4 I" Z* D! P7 o2 r8 ]: [6 ]接下来就先上程序再慢慢分析吧。接收处理的代码如下:
- /* 说明一下。函数里的 USART2_Service 是一个全局的函数指针,用于处理接收到的数据的 (需要怎么处理,就看业务的需求是什么了) */
- ]) Z" d% A4 N5 z8 I! m$ k - /* USART2_Service 函数指针定义如下: void (*USART2_Service)(u8 *buff, u16 len); */1 w$ k j& ^9 u/ i
- /* 用户需要自己初始化这个函数指针 */
( @: u, }; W. X' X- m5 R5 _ - /* 可以将 USART2_Service 设置为一个回调函数的样式;在这里就使用全局的函数指针了 */
. f2 R+ |9 ]: e2 V0 w - void USART2_DMA_Rx(void)6 ^8 R9 y) q: l( ?& z
- {
+ o( Q7 \3 ?$ Y* H+ k7 B - u32 pos;: g& I* h& m' {$ p! J( d2 C9 @
- /* USART2_RX_Pos 指向环形缓冲区数据的头部 */: J& f; H5 i. ]/ X0 c5 @5 m
- static volatile u16 USART2_RX_Pos;$ N& f2 P+ z8 ]- C# x. l
- 1 j* V- F! n' X9 C. R- j; [
- /* DMA1_Channel6 -> CNDTR 接收到的数据查长度 */3 G0 \ A( x( U4 `' w- i3 Y
- /* 算出pos当前的指向,缓冲区数据的尾部 */
. K8 P& [6 |& O5 u - pos = USART2_DMA_RXBUFFLEN - (DMA1_Channel6 -> CNDTR);+ W* c& B% D* z# V1 h; L0 |
- /* 当前的pos上一次的pos大 */
% ]5 p' Z/ R9 {* C6 A - if(pos > USART2_RX_Pos)
% i1 g3 c9 {; v0 O! x - {
3 o# L# @( |* [3 ?3 S0 A - /* 算个出buff的起始地址,算出接收到数据的长度 */
7 q6 ^2 y$ N' Q. M - USART2_Service(USART2_DMA_RxBuff + USART2_RX_Pos, pos - USART2_RX_Pos);
/ @6 q9 C4 h" v$ M - /* 改变buffer的起始指向 */
' i' h. k" j* y+ z+ ` - USART2_RX_Pos = pos;9 l4 z3 D- n" q# n. E8 y
- }
& R3 u2 H, o+ x7 z- N4 u - /* 如果上一次的pos比当前的pos大,说明有部分数据在前面 */
4 N2 m, k) |0 @ - else if(pos < USART2_RX_Pos)2 t5 Y. a' d: w' u% n' X7 O* D
- {+ |/ f, ^! w1 n& K8 Z ]7 B; a
- /* 计算buffer的起始地址,先将后面部分的数据放入到内存管理 */
* w9 O" o* W/ B# x- O; ^ - USART2_Service(USART2_DMA_RxBuff + USART2_RX_Pos, USART2_DMA_RXBUFFLEN - USART2_RX_Pos);
2 W! @% {' {6 R, o% Z - if(pos != 0)' a, u' x; Y2 p% v
- {
- T% v1 v( v; ]* Y4 p7 n - /* 如果头部还有数据,也将头部前面的数据放入内存管理 */
& {7 _0 X) N& c$ V5 Q! ?6 X - USART2_Service(USART2_DMA_RxBuff, pos);, X$ N- G/ ]9 G9 q9 ~
- }
/ N( i. ~" y6 e4 L' P! @$ | - /* 改变头部的起始指向 */
* h8 l9 r% ^8 C: c - USART2_RX_Pos = pos;
2 C6 u* R$ z* o5 a f7 i- X - }6 `5 R9 L0 Y2 d3 ?
- else; d: c2 V3 V! D. O$ u3 ]
- {;}
3 P& U6 w; H# J - }
6 n: s. V- q* c4 l
*** 下面具体分析 USART2_DMA_Rx函数的原理 *** ; b% g% Q! ]9 u0 r$ q. z- s, p
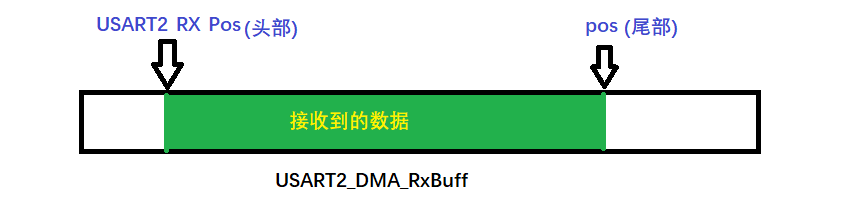
2、代码块1的分析
# }# ]. U! L- h4 V5 R- /* 当前的pos上一次的pos大 */, _7 {: S; I) x; T3 U
- if(pos > USART2_RX_Pos): x: J; o; k4 g5 k+ m% x
- {
& i6 C* l6 T; F: K$ I$ I - /* 算个出buff的起始地址,算出接收到数据的长度 */ y2 L5 a0 k D+ _* K' B
- USART2_Service(USART2_DMA_RxBuff + USART2_RX_Pos, pos - USART2_RX_Pos);* U1 e+ V+ F( s* ?2 F, n2 I
- /* 改变buffer的起始指向 */ o. T; [2 x* S. c2 k5 j& G# L% V
- USART2_RX_Pos = pos;& @6 }3 Z$ t9 i5 P8 i( e/ }
- }
+ y/ o$ f9 q6 @8 m1 J" k
2 G, h" C6 f8 `( A/ z; N3 d这部分代码是处理接收到的数据是下面的情况(也就是需要处理绿色区的数据) 6 C, N9 q7 V3 z9 u6 `3 D# H. w
7 E) x" x2 T) \2 t
3、代码块2的分析
. A" T& u$ a4 n% L) ^- /* 如果上一次的pos比当前的pos大,说明有部分数据在前面 */; U( T* K0 y: x+ s
- else if(pos < USART2_RX_Pos)3 J# I% F, x( P/ ]( d1 y
- {% x0 T9 _+ Y; N5 y! e4 D
- /* 计算buffer的起始地址,先将后面部分的数据放入到内存管理 */* d! j6 Y [0 i& b6 e7 q
- USART2_Service(USART2_DMA_RxBuff + USART2_RX_Pos, USART2_DMA_RXBUFFLEN - USART2_RX_Pos);
0 I+ s# U. K( {/ z3 Z0 ?1 U1 t F R - if(pos != 0)
" J* B, j1 t3 ~4 u7 t1 N( N - {
" T( X! `# x* q* @$ f6 S - /* 如果头部还有数据,也将头部前面的数据放入内存管理 */7 u x: h% Q, N& {# q& A
- USART2_Service(USART2_DMA_RxBuff, pos);3 F/ `% g; j1 N( I5 E
- }8 Q# c( k4 U8 D! l
- /* 改变头部的起始指向 */0 e) l; r4 @8 Y- K( D
- USART2_RX_Pos = pos;
/ j% q" v/ v$ `5 B& |( O$ [ - }5 _7 z% |' D; P# z
这部分代码是处理接收到的数据是下面的情况(也就是需要处理绿色区的数据)
. ^. ^3 c# M: y o9 i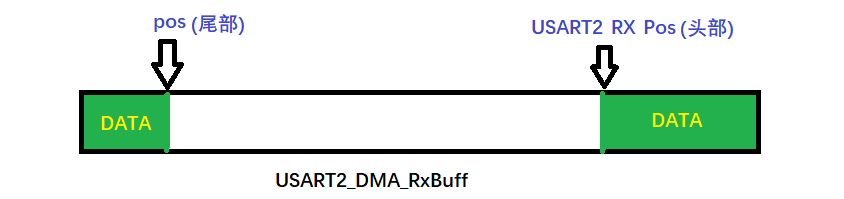
9 Y0 ^" Z8 N; e2 O* h" N3 l, G
五、总结总结一下使用方法: - 调用 USART2_Init 函数初始化串口和DMA
- 初始化 USART2_Service 函数指针;这个函数的参数有两个,一个是数据的指针,一个是接收到数据的长度
- 通过大循环不断调用USART2_DMA_Rx函数处理接收到的数据;
6 p' _* i8 q* K( a0 a
实验现象:. Q' k9 \- j9 C4 [3 f {, M8 ]. M$ \
实验是在application环境下的,通过给USART2发送数据,USART2接收到的数据后再从USART1里打印出来。实验现象如下图:7 W! J! {) z. l' |. V7 d& z- m
左边是给USART2发送数据,右边是将接收到的数据通过USART1打印出来。
; X. i/ V8 V9 H( D6 _; m2 d
! X! _9 Z2 K5 D1 Y7 O) E: ~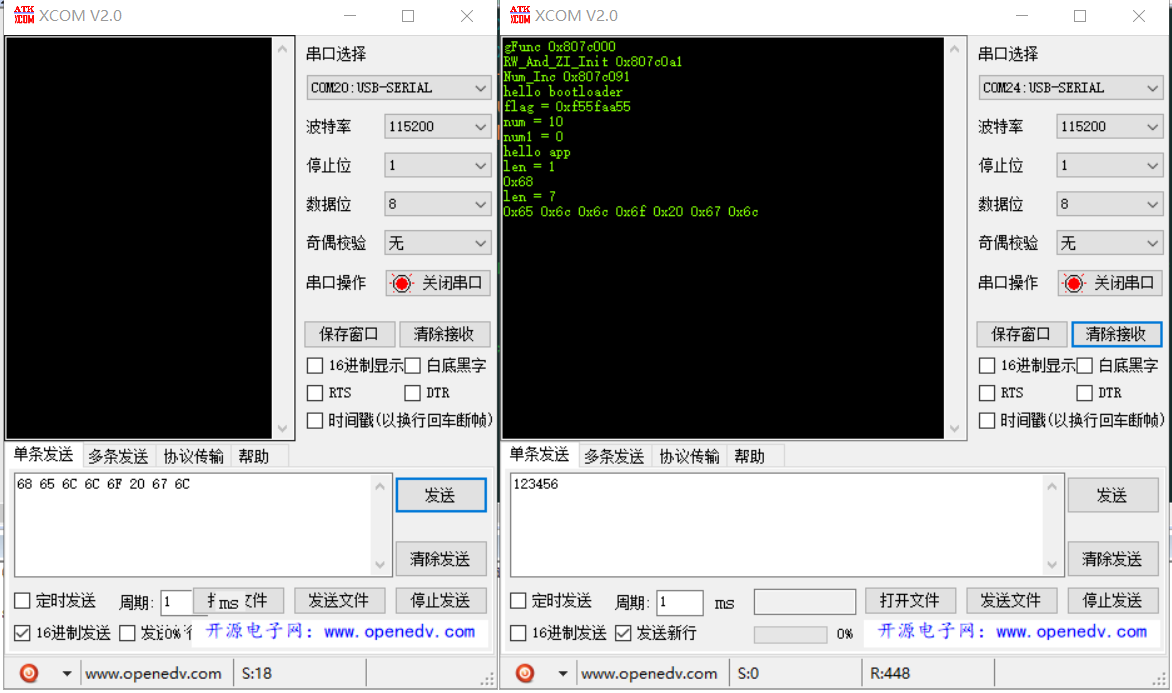
***注意: *** 使用这个方法接收串口的数据有优点也有缺点 - 优点是:效率比较高,使用比较方便
- 缺点是:实时性的要求比较高。如果缓冲区比较小,实时性又比较低;当有大量数据连续传来时,很容易就会造成数据的覆盖。在单线程里面使用时,尽量少使用大的延时函数。3 ?: u8 Y h4 F% [) x
/ O: O1 i2 i9 _) M
6 b! J/ ?& d3 k% Z |





 STMCU小助手
发布时间:2022-2-4 22:00

 微信公众号
 手机版


