|
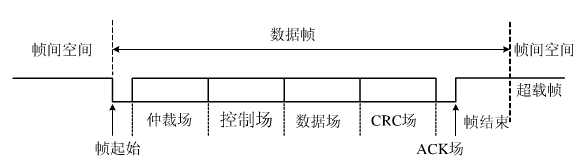
1.CAN通讯的理解 想学习CAN通讯,那么要对通讯协议有一定的认知。通讯协议是指通信双方对数据传送控制的一种约定。约定中包括对数据格式,同步方式,传输速度,传送步骤,检纠错方式以及控制字符定义等问题做出统一规定,通信双方必须共同遵守。 CAN通讯全称控制器局域网通讯,是用来在局域网中高效传输,处理信息的一种通讯方式。它采用数据块编码的方式,数据块根据帧类型的不同有四种格式,可使不同的节点接收到相同的数据,然后再根据各节点内CAN配置选择处理还是丢弃该信息(这与TCP/IP协议栈的链路层的MAC地址过滤很相似,是可以互通理解的),CAN的位流是按照非归零(NRZ)码方式编码,一个完整的位电平有显性和隐性两种方式。显性和隐性是根据CAN总线上的差分电压VCAN1H-VCAN1L, 若小于阈值则为隐性位,代表逻辑1,大于阈值则为显性位,代表逻辑0,这种将单电平转换成两根差分线的方式提高了电路的可靠性,不过也决定局域网里同时只能有一路数据传输,因此CAN通讯是半双工的。 2.CAN通讯帧格式 CAN报文有四种不同的帧类型: (1).数据帧:数据帧将数据从发送器传输到接收器。 数据帧和可以使用标准帧和扩展帧两种格式。它们用一个帧间空间与前面的帧分隔。
$ I, W$ j# A$ _# P( w
( `! n$ ]3 [+ q
1).帧起始(SOF) 标志帧的开始,由一个“显性(0)”位构成。只有在总线空闲时才允许节点发送(信号),其它所有节点必须同步于首先开始发送报文的节点的帧起始前沿。 2).仲裁场 由标识符和传送帧类型(RTR)组成的仲裁场 标准帧格式: . [1 q+ J( n/ P2 |( s1 G3 d- u
扩展帧格式: 1 M* _3 L3 e" T. d! B) K
对于数据帧 RTR恒为0,SRR恒为1,因此可以根据仲裁场起始第12个字符数判断是标准帧还是扩展帧。 3).控制场 保留位R1,R0(恒为0),以及帧长度选择位DLC(4位)构成的。 4).数据场 由数据帧里的发送数据组成,长度由DLC控制,但小于等于8字节。 5).CRC场 由CRC序列(CRC Sequence),以及CRC界定符(CRC Delimiter)构成。CRC序列之后是CRC界定符,它包含一个单独的“隐性(1)”位。 6).应答场(ACK Field) 2位,包含应答间隙(ACK Slot)和应答界定符(ACK Delimiter),当接收器正确地接收到有效的报文,接收器就会在应答间隙(ACK Slot)中写入显性位(0),在返回给发送器,完成一次通讯(半双工). ① 应答间隙 所有接收到匹配CRC序列的节点会在应答间隙期间用“显性(0)”的位写入发送器的“隐性(1)”位来组成应答数据。 ② 应答界定符 应答界定符是应答场的第二位,并且必须为“隐性(1)”的位。因此,应答间隙(ACK Slot)被两个“隐性”的位所包围,也就是CRC界定符和应答界定符。 7).帧结束 由7个隐性位构成,代表帧的结束。 (2).远程帧:总线节点发出远程帧,请求发送具有同一识别符的数据帧。 远程帧除了RTR位默认为1,没有数据场外,其它与数据帧相同,不在赘述。 (3).错误帧:报文发送过程中,检测到任一节点出错,即于下一位发送出错帧,通知发送端停止发送。
" V9 G: ?' y0 _# u; L2 ]
错误标志:有两种形式的错误标志:激活错误标志和认可错误标志。 1).激活错误”标志由6个连续的“显性”位组成 2).“认可错误”标志由6个连续的“隐性”的位组成,除非被其他节点的“显性”位重写。 错误界定符:错误界定符包括8个“隐性”的位。 错误标志传送了以后,每一个节点就发送一个“隐性”的位,并一直监视总线直到检测出一个“隐性”的位为止,然后就开始发送其余7个“隐性”位。 (4).过载帧:接收端用于要求发送端延缓发送下一个数据帧或者远程帧。 - Q5 i, L _7 x9 _5 q0 T
1).超载标志: 过载标志由6个“显性”的位组成。过载标志的所有形式和“激活错误”标志的一样 2).过载界定符包括8个“隐性”的位,具体动作与错误界定符一致 CAN通讯是数据块编码的半双工通讯方式,没有主从设备区别,因此发出报文的节点为该报文的发送器,该节点在总线空闲或丢失仲裁前恒为发送器;如果一个节点不是报文发送器,并且总线不处于空闲状态,则该节点为接收器。 3.CAN通讯的STM32实现 CAN协议是比较复杂的一种通讯协议,因此需要在学习如何使用stm32实现前了解协议本身的很多内容,下面就可以开始stm32中CAN协议环回测试,用来简单的理解CAN协议的测试。既然是要STM32实现,那么步骤的设计如下: (1).工作原理图 了解了CAN通讯,下面进入正题,CAN通讯连接首先看原理图如下: : i8 D( w8 m5 h1 E' e. y
从上面可以看出CAN1_TX: PD1 CAN1_RX PD0 (2).CAN硬件驱动配置 CAN通讯端口配置还是比较简单的: - GPIO_InitTypeDef GPIO_InitStructure;( d& J$ o% p2 H
- - {- G/ w9 v7 x# ]- F3 i
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOD | RCC_APB2Periph_AFIO, ENABLE);7 V$ ^. f. ]" o! j+ W$ ^2 W: ~# f
- * `% d5 k8 {. W2 Y/ Z
- GPIO_InitStructure.GPIO_Pin = CAN1_TX_Pin;( K: A. Z4 I9 l- y
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; # U( o& r) P7 G3 K6 q7 `- B: T
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //将CAN1输出端PD1配置为推挽输出模式 $ o0 c) Q s2 e! I8 u
- GPIO_Init(CAN1_TX_Port,&GPIO_InitStructure);
2 q6 V- E8 W2 Q* F+ r2 ] - 0 D1 c" g# |0 C0 I" t/ ^* ]
- GPIO_InitStructure.GPIO_Pin = CAN1_RX_Pin;4 k0 R4 M1 z' k" k4 u
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //将CAN1输入端PD0配置为浮空输入
' O5 d% C9 I7 y0 z: }* Z - GPIO_Init(CAN1_RX_Port, &GPIO_InitStructure);
CAN通讯模式配置(因为是简单的测试,因此配置为环回模式,过滤器配置为屏蔽位模式) - void CAN1_MODE_Config(void)& t6 u2 K4 L& e+ i
- {
. `: g3 ]9 `4 h- L0 T - CAN_InitTypeDef CAN_InitStructure;
6 E9 W0 d) M" w# z - CAN_FilterInitTypeDef CAN_FilterInitStructure;
1 N5 d$ P' a# q [ j! s1 g S& {+ k - NVIC_InitTypeDef NVIC_InitStructure;' O" q3 c* u% C+ B
-
3 n4 s |' q: x/ g* ?# R! G$ r - RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, ENABLE);1 m) m; J; n1 P
- CAN_DeInit(CAN1);1 G: P1 a2 J5 c
- # y) K3 ?0 @3 o ?! y; {& r
- CAN_InitStructure.CAN_ABOM = DISABLE; //离线模式由软件实现& K% L( x0 c3 |
- CAN_InitStructure.CAN_AWUM = DISABLE; //软件唤醒
* g( x t) ~, ?: r4 s - CAN_InitStructure.CAN_TTCM = DISABLE; //禁止时间触发通信模式
. j5 ~. p6 G2 R3 G M! F - CAN_InitStructure.CAN_NART = ENABLE; //禁止自动重传
! o* i0 ?( z$ f* ~8 s - CAN_InitStructure.CAN_TXFP = DISABLE; //优先级由报文的标识符来决定* p! v0 }" O$ U/ o
- CAN_InitStructure.CAN_RFLM = DISABLE; //接受溢出时FIFO不锁定,下一个收到的报文覆盖原有报文1 ?+ B# S3 y9 m `/ M. C
- CAN_InitStructure.CAN_Mode = CAN_Mode_LoopBack; //CAN硬件工作环回模式, v7 n' m. f. f7 T' Z* B
- CAN_InitStructure.CAN_SJW = CAN_SJW_1tq; //重新同步跳跃宽度为2个时间单位
2 R0 S2 p) ? B1 R" ~ - CAN_InitStructure.CAN_BS1 = CAN_BS1_8tq; //时间段为8个时间单位- g" s6 B2 t- ~5 J
- CAN_InitStructure.CAN_BS2 = CAN_BS2_7tq; //时间段为7个时间单位
% s/ @2 u) g# b% R4 I4 s- l - CAN_InitStructure.CAN_Prescaler = 5; //设定一个时间单位的长度为5,范围(1~1024)
$ p) Q T) R" p/ S( R/ c3 P - CAN_Init(CAN1, &CAN_InitStructure);
: A6 B3 q" G& I8 R -
! W" q# h& q5 f* s" F - CAN_FilterInitStructure.CAN_FilterMode = CAN_FilterMode_IdMask; //设定过滤器组为屏蔽位模式: L' L5 o5 g: r. L7 U& l
- CAN_FilterInitStructure.CAN_FilterScale = CAN_FilterScale_32bit; //过滤器位宽为32位过滤器一个* x1 Z/ f$ y$ Y2 _: T3 `# y
- CAN_FilterInitStructure.CAN_FilterIdHigh = 0x0000; //设定过滤器标识符高位(32为高位段,16位为第一个)
! s9 B, G9 E8 b1 F5 U - CAN_FilterInitStructure.CAN_FilterIdLow = 0x0000; //设定过滤器标识符低位(32为低位段,16位为第二个); |" x1 w: ?6 }% @" D
- CAN_FilterInitStructure.CAN_FilterMaskIdHigh= 0x0000; //设定过滤器标识符高位(32为高位段,16位为第一个)
4 G& }2 U6 \7 E( y5 j6 r) j3 F0 C - CAN_FilterInitStructure.CAN_FilterMaskIdLow= 0x0000; //设定过滤器标识符低位(32为低位段,16位为第二个)
% y! i) G1 G7 g5 ^ - CAN_FilterInitStructure.CAN_FilterFIFOAssignment = CAN_Filter_FIFO0; //过滤器FIFO0指向过滤器0" w. P" s E; [+ t$ v
- CAN_FilterInitStructure.CAN_FilterNumber = 1; //指定待初始化的过滤器,范围1~13 v9 y& o( K" d
- CAN_FilterInitStructure.CAN_FilterActivation = ENABLE; //使能过滤器
4 ` Y1 ~1 J: Y4 j - CAN_FilterInit(&CAN_FilterInitStructure);
1 Y, ]; q0 b1 O- L$ ? - 8 z( X h6 D! e, J n6 S
- CAN_ITConfig(CAN1, CAN_IT_FMP0, ENABLE); //FIF0消息挂号中断允许
7 g& f& V4 g# J- G -
9 b0 \! @ A' N! i/ B - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;
7 l& ?, y* F F+ X - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;
9 [1 L ~/ V) {$ n6 q+ p - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;$ ^1 a ?# V+ D; v$ Z
- NVIC_InitStructure.NVIC_IRQChannel = CAN1_RX0_IRQn; //CAN1_RX0中断向量表中开启
@. t8 N, @& Q* T& ^ H - NVIC_Init(&NVIC_InitStructure);
5 s' V( \" L, @ - }
' H. S( o5 q* R R完成了驱动方面的配置,下面要进行的就是发送CAN数据和接收CAN数据的生成和实现了: - //CAN发送帧构成 f/ w; j8 L# k! l# Y
- void CAN_TxMessageInit(uint32_t std_id, uint32_t ext_id, uint8_t ide, uint8_t rtr, uint8_t dlc, uint8_t *pdata)
, a5 n( c' @$ ]! H' h2 D* } - {
. l, x- g. G2 t* L% k) R1 N. c - uint8_t i;
( p5 N, i, A _- }# m - assert_param(dlc>8); # N; B+ B/ {, V$ J/ z
- CanTxMessage.StdId = std_id&0x7ff; //设定标准标识符0~0x7ff 11位
0 o' h5 n3 i0 S: |. X - CanTxMessage.ExtId = ext_id&0x3ffff; //设定额外标识符0~0x3ffff 18位
$ N! r0 e% H) C4 e o - CanTxMessage.IDE = ide; //输出标识符类型,STD(标准标识符)或EXT(额外标识符)1 U; B( L, x5 o9 |) b9 t
- CanTxMessage.RTR = rtr; //输出帧类型,DATA(数据帧)或者REMOTE(远程帧)5 _+ l, c+ J$ \: l- B7 N q) J
- CanTxMessage.DLC = dlc; //帧长度,0~8
5 O5 a" `# J/ J( ]3 [' }# M - for(i=0; i<dlc; i++); j& o, R q& I) }- i
- {
- j. a8 e9 {5 B; B4 I - CanTxMessage.Data[i] = *(pdata+i);' x r) p% ~: [4 _% I0 @' k) a
- }
+ A% B: q' N& S' e7 p# `5 r6 P2 Q - }
D: A5 ~( e8 X* j! k' }! T9 E
- C3 X+ }- h% d. T* J$ x H- //CAN中断接收函数+ v6 n! Z4 _+ A( Z
- void CAN1_RX0_IRQHandler(void)
; S0 U5 `6 m; `6 e- t; j - {
% ]7 u0 O: s8 A+ ^3 R y' b A - ITStatus Status;
( j$ K; O2 |) P+ f1 I1 G -
. R$ D' m5 j1 s3 i2 j1 v+ i" Z - Status = CAN_GetITStatus(CAN1, CAN_IT_FMP0); //判断接受到过滤器中断信号
% V2 Q Y! e9 s+ L* Q. ^5 O - - G8 E. {( g! m9 D, j- q
- if(Status == SET): Y! A( N+ O1 t% J3 D
- {) `9 A+ d2 B- [4 i5 E8 C) T& s" Q
- CAN_Receive(CAN1, CAN_FIFO0, &CanRxMessage); //接收一个CAN报文
( l# T# }) c1 I) N - memcpy(rdata, &(CanRxMessage.Data[0]), 8); //将接收到的数据转存到rdata数组中3 N4 [ x) O# j J* Q% c
- }8 Y, j& i+ ~* d7 `& U
- , P p8 P* o$ a/ D( {
- CAN_ClearITPendingBit(CAN1, CAN_IT_FMP0);
# E6 |# X2 D. u T0 s5 u4 u - }
因为错误帧和超载帧是有stm32自带的硬件实现的,因此由我们提供的是远程帧和数据帧,单个帧内数据0~8字节,如果要发送多个数据,需要在其上添加传输层实现,具体实现我会在以后在研究(双CAN多帧通讯实验)。 主函数的实现如下: - int main(void)
5 f1 l- r/ m2 I3 o' x7 S5 O H* A - { ! ~& _, L" r( y7 ^0 [. n( W
- BSP_Init(); //硬件初始化$ G l) Q+ I3 ]2 \7 y
- CAN_TxMessageInit(0x011, 0x0000, CAN_ID_STD, CAN_RTR_DATA, sizeof(tdata), tdata); //生成CAN报文4 m' K5 D- m- Z# J) N
- CAN_Transmit(CAN1, &CanTxMessage); //发送CAN报文
/ V% Y6 `" o' q -
% E' e) E8 h0 [* s) D7 P$ F* O - GPIO_ResetBits(GPIOD, GPIO_LED_1);- l2 S: D. d# h
- ARM_DELAY(1000000);
+ m: |6 h- G% s; x0 Y - GPIO_SetBits(GPIOD, GPIO_LED_1);
1 m3 u0 C) {+ J7 }$ q( @1 G - ARM_DELAY(1000000);; A; T" Y1 i, p+ V3 u' U: \' ?
- * Q% c m4 @* I+ {6 @0 |" D
- while(1)
$ B2 C7 K$ |1 ]. m7 z - {
! G0 \0 g4 [: Y* k, j: \$ C - if(CanRxMessage.StdId == 0x11 && CanRxMessage.DLC == sizeof(tdata)) //判断接收到的报文
% L7 b s! H* T( U3 F - { # {0 j5 ?! J0 O. F" A6 z/ F# H
- if(strncmp((char *)tdata, (char *)rdata, sizeof(rdata)) == 0); N& x& t8 D {8 R; A
- {. x. l" w) g5 m4 U& j2 D
- GPIO_ResetBits(GPIOD, GPIO_LED_1);
7 C$ I( w) `, g2 {" |& N - printf("stdID is %x, DIC is %x, receive data is %s \r\n", CanRxMessage.StdId, CanRxMessage.DLC, rdata);; M7 f0 P* U" n3 _ I; X% X2 @8 i
- } i7 D1 p% c( i- [' B6 j
- memset(&CanRxMessage, 0, sizeof(CanRxMessage)); //清除接收到的报文 ' f% i" ]3 a8 A$ _+ Y* @
- CAN_Transmit(CAN1, &CanTxMessage); //发送CAN报文
8 x) C0 f. ?2 a& W; v - } * L3 ?+ u6 o' i0 j3 F1 h8 L
- ARM_DELAY(1000000);9 g" K+ `% n7 U# B: K9 z2 f
- GPIO_SetBits(GPIOD, GPIO_LED_1);0 {3 k& ^5 B* h2 C% z6 v o1 }+ `
- ARM_DELAY(1000000);
( o D. B: \9 N - }, ~3 A$ U* P4 h M& r
- }
如此就完成了简单的CAN环回测试实验,具体实验可通过串口接收端口查看,如下:
/ C6 M, v; ~0 f- N

|





 STMCU小助手
发布时间:2022-2-5 23:00


 微信公众号
 手机版