STMCU小助手
发布时间:2022-2-24 21:06
|
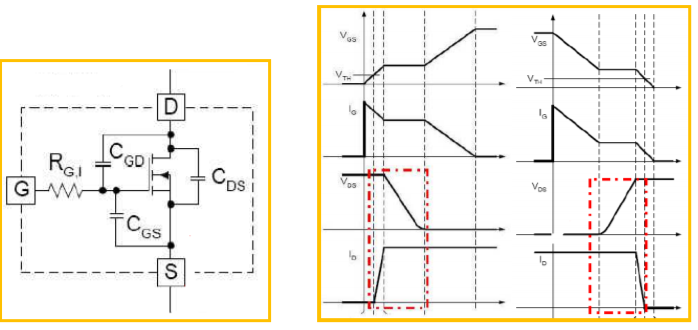
前言" N+ _, }9 `: C( k& l* |$ z LLC 谐振变换器优于常规串联谐振变换器和并联谐振变换器:在负载和输入变化较大时,频率变化仍很小,且全负载范围内切换可实现零电压开关(ZVS),越来越多的被使用,同时使用二次同步整流(SR)可以实现零电流开关(ZCS)。微控制器的使用带来体积更小,控制更灵活的产品, STM32F334 内部集成高精度 Timer 高精度,高灵活性的 PWM 波形产生不仅使控制变简单,同时对产品效率提升带来好处。 b$ @9 J8 \' u4 ] 简要说明 LLC 简要说明 LLC 以及 SR 原理 对于普通的拓扑而言,在开关管开关时,MOSFET 的 D-S 间的电压与电流产生交叠,因此产生开关损耗,见下图示意:* x5 N7 l- c1 H2 T, U% L0 q ![}DR9J}]I6NO(W(I%A%AQ4AG.png](data/attachment/forum/202202/24/210720ti1852b4t02511sl.png "}DR9J}]I6NO(W(I%A%AQ4AG.png")
- S5 W1 q! P! [5 k, h 为了减小开关时的交叠,人们提出了零电流开关(ZCS)和零电压开关(ZVS)两种软开关的方法。对于 ZCS:使开关管的电流在开通时保持在零,在关断前使电流降到零。对于 ZVS:使开关管的电压在开通前降到零,在关断时保持为零。4 U1 N- `% ^4 N+ A( s7 F 实际应用中一般是在变压器源边 ZVS 打开,而在副边进行二次同步整流(SR--synchronous rectification)的 ZCS 的关闭操作,下图为 LLC + SR 基本硬件构图: 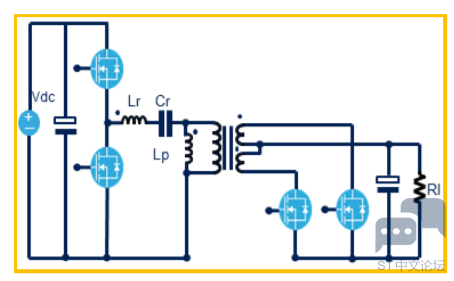
8 F5 E" i* L* w( t, }5 j' L 电感 Lr,变压器电感 Lm,电容 Cr 构成 LLC 网络。 重载工作时谐振频率:9 G+ Q4 g$ Q- ^. G# h) D5 N5 c2 I" J 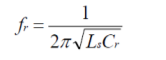
轻载工作时谐振频率: 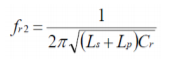
控制波形 在变压器源边根据电路参数设定固定的死区时间,副边延迟时间则根据实际电路以及频率进行实时调整。3 l3 B# I0 ~7 p5 B# R9 _+ y; } MOSFET 端控制波形如下: 0 Y6 b" k/ b7 p( J( j 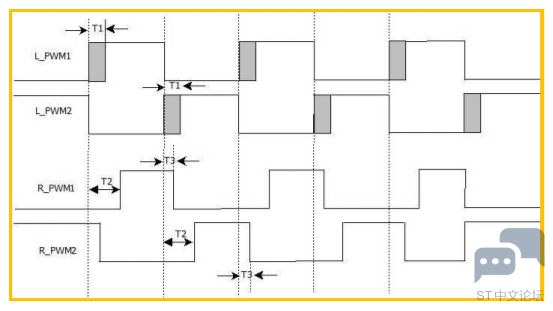
" o+ L7 N8 v# ` ! S% s4 E4 h/ c) n STM32F334 的 STM32F334 的 HRTIM 简介9 P @# ^/ E: ]" V STM32F334 内部集成高精度 Timer(HRTIMER),时钟频率最高达到 4.6GHz,同时各种波形控制机制,可以灵活配置波形产生,5 路 Timer 单元,每个上面可以产生互补输出或者单独的 PWM,同时可以使用 Master Timer 进行同步操作,各种Fault 产生机制快速终止输出,下图为 HRTIMER 框图: 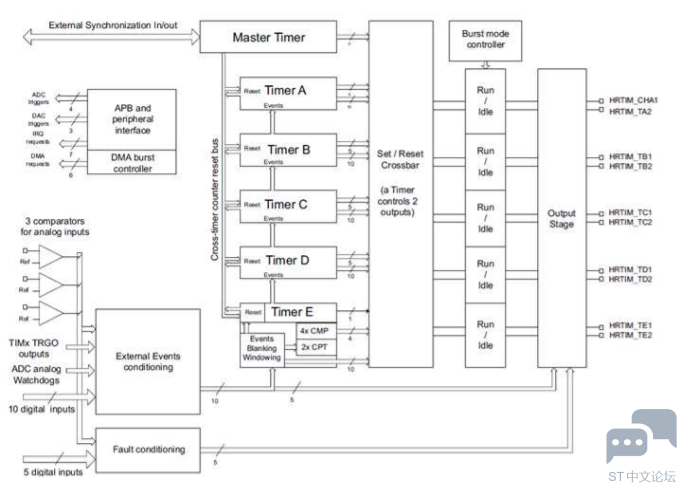
& p; I% v/ c) W3 v 如何产生波形以及机制 如何产生波形以及机制6 k! M% W3 d8 k" Q4 ]6 m Timer A 互补输出(两路波形)作为变压器源边 PWM 波形,死区时间根据电路参数调整,Timer B 其中一路波形作为SR 控制输出 1,Timer C 其中一路波形作为 SR 控制输出 2;具体操作如下: 设定 Master Timer 做为 Timer A,B,C 的同步信号
设定 Timer A 两路互补输出,死区时间可调,本例中死区时间为 T1
设定 Timer A 的 Set 源为 TIMERA_Compare1, Reset 源是 Master Timer 周期事件" P; J. U7 v* f% E7 P/ {
设定 Timer B 为单路输出,Set 源为 TIMERB_Compare1,Reset 源是 TIMERB_Compare26 S/ q" r; S) B9 F8 L4 k
设定 Timer C 为单路输出,Set 源为 TIMERC_Compare1,Reset 源是 TIMERC_Compare2# K1 B; t0 a; ^0 F 设定 TIMERB_Compare1 数据为半周期数据(Half period)+ T2,TIMERB_Compare2 数据为 T3" e( Y0 Y7 x) l+ A5 H' ^
设定 TIMERC_Compare1 数据为 T2,TIMERB_Compare2 数据为半周期数据(Half period)+ T3; b* L9 n8 |" A
, {$ p* E; F% j/ P7 R$ y3 Z |
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
基于STM32F303双电机FOC驱动: 无感原理图/BOM表/代码等开源...
stm32cube_pwm配置
stm32f334驱动1.69寸SPI LED屏
stm32f334c8t6实现一个简单的温度湿度检测器
stm32f334温度湿度显示器开发板
stm32f334_硬件IIC跑u8g2移植步骤
详解STM32单片机的堆栈
stm32f334_第二十三章基础定时器6/7非中断方式单次触发
stm32f334_IIC通信点亮0.96OLED
 微信公众号
 手机版