通常输出PWM波形的时候是一直输出的。但是在电机控制中往往只需要输出一定个数的脉冲,不需要一直输出,那么这就需要每次输出PWM时,输出的脉冲个数可控。要实现这个功能,一般有三种方法。
: p# J' V3 {0 @* t/ w9 n% L+ i4 ]0 J( H
方法一:
2 h. z+ K5 @5 ~$ m
3 f$ u2 ~7 f" `5 u0 ?1 ^" k( M- void TIM1_PWM_Init(u16 arr, u16 psc)
# A, D9 J1 d! C4 a5 ], y& F& H - {$ X& e4 H3 Y; d% j( X8 ^9 M
- GPIO_InitTypeDef GPIO_InitStructure;
* p8 J- T( q6 b0 c; A! V - NVIC_InitTypeDef NVIC_InitStructure;
+ g# Y* a0 X3 Q' M) Y2 i - # D7 R R* u' a3 Z O9 S
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
3 M }/ h1 v" j( C7 P* c - TIM_OCInitTypeDef TIM_OCInitSturcture;
9 g+ @7 a9 h9 V$ P3 f9 `( T
4 L& {5 x5 S3 \/ D; F3 d- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_TIM1, ENABLE);& A, \2 {! R R1 m0 r7 _
: y) e9 i% U6 f K- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8;
8 t9 i0 v( c U' B" C - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;( t' x, E) ], k2 g
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
4 r% O; X' t; a, u3 p s - GPIO_Init(GPIOA, &GPIO_InitStructure);: D s0 ?8 R5 _- n/ y9 h, O
- * w" R- \# T- k
- NVIC_InitStructure.NVIC_IRQChannel = TIM1_UP_IRQn;. L `. {. X0 ~; Y" O4 T1 K
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 2;
p. N2 K& `: H/ F/ k3 a1 C8 O - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 2;
% E- v" ?$ j# T9 Y - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
6 j& M( d$ J" Z" ~4 I* w8 V - NVIC_Init(&NVIC_InitStructure);- ?2 k2 [+ s3 z! D8 W. ?' w4 j0 o
" W) d/ D$ l" {$ S! L: s& N8 p1 O w- TIM_TimeBaseInitStructure.TIM_Period = arr;
! {" F2 L: E8 W - TIM_TimeBaseInitStructure.TIM_Prescaler = 71;5 [3 ]9 g3 P, W5 n6 u# z
- TIM_TimeBaseInitStructure.TIM_ClockDivision = TIM_CKD_DIV1;+ G$ H- B& J+ o; T) j
- TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up;
; L( g+ F; v" i7 e - TIM_TimeBaseInitStructure.TIM_RepetitionCounter = 0x00;
" ~6 N( g; M8 @' G% Y1 E) A - TIM_TimeBaseInit(TIM1, &TIM_TimeBaseInitStructure);
6 s6 ~+ D0 O5 M0 n; M2 Y - : N3 \- y: y* S3 g$ }- p/ Z* x! d" t0 z
- TIM_OCStructInit(& TIM_OCInitSturcture);
" d/ S! t }: g3 S* y- t/ Z
3 l o: o/ A+ S" u- TIM_OCInitSturcture.TIM_OCMode = TIM_OCMode_PWM2;$ n" V3 ^# v3 m( \; c. j
- TIM_OCInitSturcture.TIM_OutputState = TIM_OutputState_Enable;
1 X4 b. w( v- c- M2 H" D. |3 m4 Y - TIM_OCInitSturcture.TIM_Pulse = 0;8 J' ?* G4 K7 z9 F+ a8 e
- TIM_OCInitSturcture.TIM_OCPolarity = TIM_OCPolarity_Low;
) t0 V. H4 l+ y u - TIM_OC1Init(TIM1, &TIM_OCInitSturcture);' |* ?6 _7 [/ P% J* i9 {# y* q" G, b4 }
- , L2 p1 \# k4 R& S" ~ T
- TIM_OC1PreloadConfig(TIM1, TIM_OCPreload_Enable);3 v: j+ p% v! v0 R7 L) D
- TIM_CtrlPWMOutputs(TIM1, ENABLE); //主输出使能# i8 z: U/ z1 B% k! Q u
- TIM_ARRPreloadConfig(TIM1, ENABLE);+ a, R- H: ~5 ~
( R5 w# N: m( l& U0 I0 g1 e- TIM_ITConfig(TIM1, TIM_IT_Update, ENABLE);
. H% D9 v% ?! f, L - TIM_Cmd(TIM1, ENABLE); //使能计数器0 A% u* J9 s8 p) L
- TIM_SetCompare1(TIM1, arr / 2);* e6 t, i& O- e% e b% B) F' K r
- }' C' d0 @2 R4 Z/ \
4 p4 ^0 K1 u3 X2 {: R9 W u- void TIM1_UP_IRQHandler(void)- c6 U2 G! N0 G
- {
* r: |. h3 h9 |+ N4 P - static u16 y;
; S( N% j; \# Q: x0 l% I2 g3 U - if(TIM_GetITStatus(TIM1, TIM_IT_Update) != RESET)& N6 }! `8 c) W4 ^- L4 H; d6 m5 F% r
- {
; U9 o$ T) S b2 n - TIM_ClearITPendingBit(TIM1, TIM_IT_Update );. a! d9 j6 Y" E& B0 W
- y++;1 a. @8 [6 a/ ^2 z8 I; r5 g
- if(y > 60) //设置输出脉冲数- j( O* h, o1 I3 C+ t
- {2 P5 u3 o5 z c. a% Q9 T
- y = 0;; Q" q( a0 u* p7 K, }& @
- TIM_Cmd(TIM1, DISABLE);
8 S6 a% N$ ^/ d! ^* Q" {/ c6 F' M - }( q( R2 P, f& Y8 S6 u
- }
, z) n% s# D1 c* H - }
; u5 H& j8 V% M 这个方法实现的原理最简单,就是开启PWM输出的更新中断功能,当计时器值重新加载一次时,就会产生一个中断,就代表输出了一个脉冲。这样每进一次中断,就统计一次中断次数,当中断的次数和需要的脉冲数相等时就关闭PWM的输出。这样也就实现了指定脉冲输出的功能。
; M$ M9 c* S+ v) |1 k# R1 h. {4 ]5 U5 S0 a9 E
方法二:
# ^6 L- ]. z4 y% K, m. ~; G$ X. Y& x. e9 \) X9 _
- void PWMS8_Init(u32 Cycle, u32 PulseNum)
d8 B. v8 d. g& Z, r* t - {; g0 z \/ W) C. K5 B' K
- GPIO_InitTypeDef GPIO_InitStructure;
8 J; r1 d$ S. Z" F, j6 ^ - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; i% |. \$ _" ~* q
- TIM_OCInitTypeDef TIM_OCInitStructure;0 j1 {& O/ P* |4 s
& n5 L7 ?3 U# I, y4 m- RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM8, ENABLE);' b" E @$ w' ^" Q8 @
- . o( j s7 `( n3 ~& N4 \; X
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC | RCC_APB2Periph_AFIO, ENABLE);% D8 W0 ^! p: H. a
- & a# z H: s; |: n
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7;* X$ ]5 {) k9 I3 @+ c A- R
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;/ t' u+ J$ B* ]' S, `( v
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;8 ^# b2 [8 t; f' j9 Z
- GPIO_Init(GPIOC, &GPIO_InitStructure);
: w5 y- G) v: f* t4 z! O" v: H2 S
8 n" h- M8 C, ]: }6 W* @- TIM_TimeBaseStructure.TIM_Period = Cycle; //频率
; m3 c( N5 Z7 ]. c - TIM_TimeBaseStructure.TIM_Prescaler = 71; //分频值 72M/(71+1) = 1M ' v7 N. L$ X! e: x
- TIM_TimeBaseStructure.TIM_ClockDivision = 0;- c/ l- u0 o$ Z3 `. ?" ~: w1 w6 E' k
- TIM_TimeBaseStructure.TIM_RepetitionCounter = 0;2 `$ S9 ^. T3 f+ u9 v
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;1 j9 Y* U" W/ g5 j8 V
- TIM_TimeBaseStructure.TIM_RepetitionCounter = PulseNum - 1; //输出脉冲个数
* k2 E: W- q5 w8 u - TIM_TimeBaseInit(TIM8, &TIM_TimeBaseStructure);+ Z) w5 v' b' G& u- o7 I
. s5 F# n* I! ?8 ?( g( k/ i- TIM_GenerateEvent(TIM8, TIM_EventSource_Update);# E% O) o4 g* `- H
- TIM_InternalClockConfig(TIM8);( P/ [( N- e1 B2 m! r$ X
- TIM_SelectOCxM(TIM8, TIM_Channel_2, TIM_OCMode_PWM2);
7 r8 P( ]; x* t
; e! v! R) X' H& J G2 S* X7 U. Z: c- /* PWM1 Mode configuration: Channel2 */
0 i( U" j2 s1 N2 z# a - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2;
# H- A$ F3 X3 l" y. I9 o - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;1 b7 j& _# S3 w: D2 O. H
- TIM_OCInitStructure.TIM_Pulse = Cycle / 2; // 低电平时间 占空比
: `' t* b! i% S4 c - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCNPolarity_Low;
" f7 h( s/ L& S3 a6 I8 R, F - TIM_OC2Init(TIM8, &TIM_OCInitStructure); 8 {8 G2 u# W0 B d3 p! v
- ! K, G( |4 y( o
- TIM_OC2PreloadConfig(TIM8, TIM_OCPreload_Enable);& W3 u3 e3 W1 k
- TIM_ARRPreloadConfig(TIM8, ENABLE);0 `& h. u; F/ o- k1 w% o
-
5 t7 F# w7 e0 B: c& D8 f2 y - /* TIM8 enable counter */
- A$ D0 H x9 R3 N- w8 @ - TIM_CtrlPWMOutputs(TIM8, ENABLE);
3 k% d$ a% J+ q; H/ M/ |) I0 f
+ p2 B) p& V2 o. z6 {; B- TIM_SelectOnePulseMode(TIM8, TIM_OPMode_Single);) {* [! U" i4 j
- TIM_Cmd(TIM8, ENABLE);
- r O) V5 E& D- V* X1 k - }7 H4 G6 I% |" k% S# L+ y, R5 x
在方法一中是通过代码自己统计ARR的装载次数,而单片机内部也自带了这个功能,方法二中就直接使用这个系统自带的功能。这个功能就是重复计数器。
! d' Y! Q8 k3 v; v. e# D
, ]; z, |" _! Q6 ]3 L
![E`IP60)AW(N]6PV}OIW0]`N.png](data/attachment/forum/202203/19/203824m0h6cuq81eu1pzu5.png "E`IP60)AW(N]6PV}OIW0]`N.png")
N) V3 y5 {$ k O4 E3 }* b' H- E6 `: U8 f5 ~# G

( Y: P+ X: ]) `4 _3 x6 ^" e7 D# M
 : A8 {1 y/ D$ S d
* ? @8 ] H6 F) t" i! R9 z$ J3 k
在初始化时将要输出的脉冲个数写入到重复计数器中,这样系统就会自动统计输出PWM的脉冲个数,当输出脉冲个数完成后就会自动停止PWM输出。
2 Z. g7 V @# ~. R4 [1 r7 w7 B2 @' ~
- G3 Z6 F+ M2 Y" h. O* B4 G 方法三:
& ^4 V# b( z! k$ H
' a3 r. I# y) t( F! B6 M6 {, v- /***********************TIM1初始化函数*************************/* G' t0 x6 o2 a5 s2 V4 m
- /****参数:****************************************************/
9 }# B- }) ]3 U( b2 ` - /******u32 Cycle用于设定计数频率(计算公式:Cycle=1Mhz/目标频率)*/
6 Y M% B7 v. l) S - /****返回值:**************************************************/
0 L$ c" T: C# z - /******无*****************************************************/
* D& w6 q' w' t - void TIM1_config(u32 Cycle)
) d5 Z% r8 U" I1 l- G - {
. R) L8 V0 ?- q - GPIO_InitTypeDef GPIO_InitStructure; K9 y3 v5 O) I4 O6 ~( A5 p. ^
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
9 |- ]5 `! e( v' @$ T0 ]5 e - TIM_OCInitTypeDef TIM_OCInitStructure;; }4 ^8 _8 Y1 N3 l" u
-
/ k j" q+ K" W# M# S1 u - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA|RCC_APB2Periph_TIM1 , ENABLE); //时钟使能& l) J. J1 q1 r1 G0 X% z
! k9 O' p; c- N* U* d- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; //TIM1_CH1 PA10; w# T: Q! r) l
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出/ g) a' l! T2 ?, L+ b0 g
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;* a: y) f, ?7 D0 o
- GPIO_Init(GPIOA, &GPIO_InitStructure);3 k9 W7 E, k* h% c# G
5 G0 P$ R$ b% Q" O- TIM_TimeBaseStructure.TIM_Period = Cycle-1; //使用Cycle来控制频率(f=72/(71+1)/Cycle) 当Cycle为100时脉冲频率为10KHZ $ S( L T7 v6 S+ m
- TIM_TimeBaseStructure.TIM_Prescaler =71; //设置用来作为TIMx时钟频率除数的预分频值
, h( `7 U G1 X1 a1 E - TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; //设置时钟分割:TDTS= Tck_tim 3 r& m# P, F5 R* ~3 A
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式
+ G) K- E' ]; V% A' v - TIM_TimeBaseStructure.TIM_RepetitionCounter = 0; //重复计数,一定要=0!!!(高级定时器特有)4 I! x1 r. r* {; o4 h7 e+ a
- TIM_TimeBaseInit(TIM1, &TIM_TimeBaseStructure); 5 q+ Y* k$ P+ f' K9 c# P8 x
1 }7 }4 Z1 W3 h$ d* f- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //选择定时器模式:TIM脉冲宽度调制模式2
7 A; o |/ I& k - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能
% \& z7 }7 r7 H - TIM_OCInitStructure.TIM_Pulse = Cycle/2-1; //设置待装入捕获寄存器的脉冲值(占空比:默认50%,这可也可以调节如果需要的话将它作为一个参数传入即可)
' v4 y% g3 a, J - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low; //输出极性 2 |& i) Y5 m6 ?6 ^( I
- & s+ d3 R; f7 i5 X/ i6 N# W/ O
- TIM_OC3Init(TIM1, &TIM_OCInitStructure); //使能通道1
1 x) y1 k) Z& a1 R& U8 I1 t
& R& _2 T% p; H7 I6 y$ n% ]' {- TIM_SelectMasterSlaveMode(TIM1, TIM_MasterSlaveMode_Enable); //设置为主从模式
% `3 s" i, |* I: ^3 e' |$ a7 c - TIM_SelectOutputTrigger(TIM1, TIM_TRGOSource_Update); //选择定时器1的触发方式(使用更新事件作为触发输出)& S; |6 q( p5 t
7 ?2 g/ e, l3 b! {: s% g- 2 ^% w& t' Y7 H( g/ P6 P
- TIM_OC3PreloadConfig(TIM1, TIM_OCPreload_Enable); //使能通道1预装载寄存器
$ j- A& W& q( ^$ K7 T+ b - TIM_ARRPreloadConfig(TIM1, ENABLE); //使能TIM1在ARR上的预装载寄存器
# Q* d# J5 Y' T- L9 X - }
4 n! K( O, Q( R; F+ J# R) b - /***********************TIM2初始化函数*************************/! y2 U4 `' U4 d8 u3 V
- /****参数:****************************************************/4 @2 _2 h" H3 ^) z+ ]
- /******u32 PulseNum用于设定脉冲数量****************************/5 a8 G: y% j% t1 R0 l. `
- /****返回值:*************************************************/
/ L" |: C- Q' y& y - /******无*****************************************************/
1 j0 F; ~! b9 @% R' t - void TIM2_config(u32 PulseNum)! I& X: I5 J. y. t( x* t+ K3 t6 t O
- {
3 z5 P3 Z, |' `4 y/ S - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
7 t8 q2 ?4 `; l( T, C$ Q5 g - NVIC_InitTypeDef NVIC_InitStructure; 9 F, M- a* g' ~
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2, ENABLE); //使能定时器2的时钟$ }3 M# `3 P+ [' m( g& d) _
& t7 A4 k/ w$ Q- TIM_TimeBaseStructure.TIM_Period = PulseNum; //脉冲数
& B6 s7 e$ F- b$ U; M. G$ b - TIM_TimeBaseStructure.TIM_Prescaler =0; : S- X$ L* v; t% r) ^) n
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;
( N3 E5 x/ u7 l7 @' o' n - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; # W# {5 _" L" d
- TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure); ) i& C f" b( @" i. c, k+ ^
8 O5 @/ ^/ i6 j0 i, N7 r. B- TIM_SelectInputTrigger(TIM2, TIM_TS_ITR0); //选择定时器2的输入触发源(内部触发(TIM1))" d, }* e# i5 n& ~
. m4 N: k% T& a5 u& N- TIM2->SMCR|=0x07; //设置从模式寄存器(SMS[2:0]:111 外部时钟模式1) 3 H3 @. B0 n6 `! \ h' l, q, d- W
w& F- G- }7 [' D7 i* F- TIM_ITConfig(TIM2,TIM_IT_Update,DISABLE); //更新中断失能! B+ j" k/ S/ p$ o8 d( y
- 1 _$ R0 y( H+ g4 @+ W$ C9 Q0 w
- NVIC_InitStructure.NVIC_IRQChannel = TIM2_IRQn;
- }/ \& k' r5 N6 d3 B- o - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;7 X& G& F2 f6 J/ R0 X! x8 \
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; + p5 @6 D0 w5 D6 z) j/ Z+ V
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
9 x: `( J0 _7 `$ t6 E( ` - NVIC_Init(&NVIC_InitStructure); //定时器2中断初始化
* Q7 ~; C# H, B9 Q' N; L" } - }7 k) G4 y( s& Z! {, T2 E% Z3 s$ T6 v
- /************************脉冲输出函数**************************/
* Y+ u( S- U: ]5 u) [7 X - /****参数:****************************************************/
- K S2 S- O2 ?4 u0 V - /******u32 Cycle用于设定计数频率(计算公式:Cycle=1Mhz/目标频率)*/
* n; c6 N+ p' ]7 i5 m" b& n - /******u32 PulseNum用于设定输出脉冲的数量(单位:个)************/6 V! i* W+ @6 W% }
- /****返回值:**************************************************/, w; i. Y- F D: C/ t" B+ Z0 b
- /******无*****************************************************/
' Q3 d! g8 M5 x; I3 E+ B - void Pulse_output(u32 Cycle,u32 PulseNum)
/ s* x6 {+ s9 u" N3 X7 d. r - {
# W/ s$ d7 r$ e5 e - TIM2_config(PulseNum); //设置脉冲数量
' t# l; h# l- @6 T& Y0 J4 ? {0 k# h - TIM_Cmd(TIM2, ENABLE); //使能TIM2(从定时器)
. ~: K) F2 S0 W+ S3 O+ |( K - TIM_ClearITPendingBit(TIM2,TIM_IT_Update); //清除中断标志位$ K) K, _' H# n# p2 L& [' s; `
- TIM_ITConfig(TIM2,TIM_IT_Update,ENABLE); //使能更新中断8 I. B o# _( Y' p1 W+ s
- TIM1_config(Cycle); //使能定时器1(主定时器)
1 _% ~* E8 i+ }# t2 D
! M( J0 a/ h( Z8 @( Z- TIM_Cmd(TIM1, ENABLE); //使能定时器1
4 ]2 t/ o/ A0 F* Y- Y - TIM_CtrlPWMOutputs(TIM1, ENABLE); //高级定时器一定要加上,主输出使能
* b# ^) p) V/ i7 N3 X6 w4 s* m3 S8 K2 Y - }2 `! W2 f% @" f/ A
- % n1 @; O# H& t4 }9 W
- /********************定时器2的中断服务函数**********************/9 g, f' z4 ~* d+ t
- /****参数:****************************************************/
' u D. b1 A+ M6 d i6 N% D - /******u32 PulseNum用于设定脉冲数量****************************/
6 W. r2 }# V# p& P% Y3 `. N" z - /****返回值:*************************************************/
+ c! V- ]3 X3 Q- r% d7 \" U$ m i6 X - /******无*****************************************************/8 D8 e4 K: i# Q- a
- /****函数说明:************************************************/, v# Z( n( _( {; O: J0 L# j% f
- /*当TIM的CNT寄存器的值到达设定的Update值会触发更新中断,此时设定的脉冲数已输出完毕,关闭TIM1和TIM2*/
% y% y$ ?" }9 N# t - void TIM2_IRQHandler(void) 1 E7 E* M5 M/ |4 [; | T5 m
- { - U/ V0 J7 m8 w; I! T
- if (TIM_GetITStatus(TIM2, TIM_IT_Update) != RESET) //TIM_IT_Update
0 N. L/ e# q) C7 }* n/ P - { / ^/ H _4 T- o# ~! G4 |7 [: v) f
- TIM_ClearITPendingBit(TIM2, TIM_IT_Update); // 清除中断标志位 ( c! O" _, X) B. B
- TIM_CtrlPWMOutputs(TIM1, DISABLE); //主输出失能
- |- z! n; }; v- m; d; w - TIM_Cmd(TIM1, DISABLE); //关闭定时器 ' D7 Q0 ^0 S8 l
- TIM_Cmd(TIM2, DISABLE); //关闭定时器 ! K1 r( o8 q0 [/ a
- TIM_ITConfig(TIM2, TIM_IT_Update, DISABLE); //关闭TIM2更新中断
' R7 U- c& m. X* ^6 ` - * _2 b6 `+ a* B2 o
- } + [; L' _+ w$ I, c* t" F. a" [
- }
, O1 T" }$ f6 _ ~
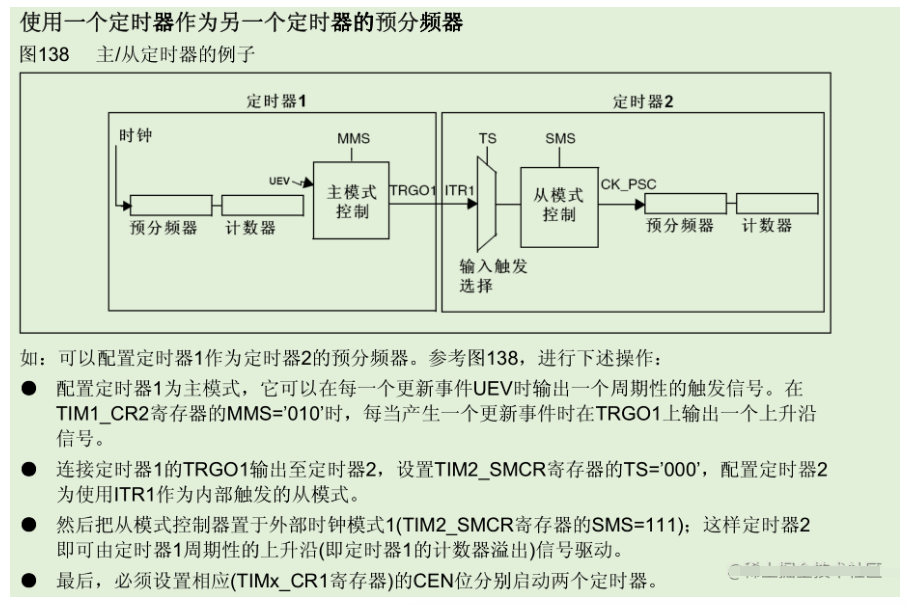
方法三使用了系统自带的定时器同步功能,也就是定时器1输出PWM波,然后将定时器1的输出同步到定时器2上,然后通过定时器2的计数器给定时器1输出的脉冲计数,当计数值等于指定值时,关闭定时器1的输出。* d' ^- d1 W% E( k% Q. t
( c/ F/ W6 r9 Z# s: E' P G
![O[K[E874Z(Q3$%MM4@@LKV5.png](data/attachment/forum/202203/19/203822hzqzax09qew4qt72.png "O[K[E874Z(Q3$%MM4@@LKV5.png")
) b' [& J( ]% y! k
) p: U4 v9 D: \$ {' W3 l# r- ]' l
![M5SVPO4K]KG3Z`EXGJVKV.png](data/attachment/forum/202203/19/203823vju86p08esooz893.png "M5SVPO4K]KG3Z`EXGJVKV.png")
0 C) @: o, o. h% v, C7 ~6 r! Z$ [* L5 P7 k2 a# a) k: I
定时器1设置为主模式,定时器2设置为从模式。将定时器1的PWM输出作为定时器2的时钟。这样设置定时器2的频率值,也就相当于设置的是定时器1的脉冲输出个数。! l, M8 ~" M( N" K
3 s1 K3 r) B; a- g) \8 E
将这三种模式统一在主函数中进行测试。" A+ |7 {5 p7 y/ g3 J
( a( v) ^ |2 _! o
* |3 M6 ]8 X6 W4 \- int main(void)
, ~! r3 d6 M% y$ v; B - {
A- |0 ~+ Z* `9 H0 ]* } - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
) N0 {$ j7 I; p4 n- E - delay_init(); , s5 m# b; E% _, }
- while(1)3 |& ]3 @; i: Z$ @. U' J& H
- { - ~/ x1 c$ V4 S4 j$ i' \4 q0 [
- //调用一次 发一次脉冲
, H' E s. c0 \, L6 u1 Z - //TIM1_PWM_Init(899,0); //方法一
! h& F' h Z9 B0 j* f% \ - Pulse_output(100,16); //方法二
# L# B1 w; ]* A+ ? - //PWMS8_Init(1000,6); //方法三 1 K( L+ T6 S+ c0 Q" _( ~
- delay_ms(500);
5 I7 ]: {" j8 N2 _ R2 L C3 Q - }
) X( ^3 h% \: c* D$ b3 T4 F - }
, U/ d/ |" N) T6 J& _! _6 n' B) N" ?1 G在主函数中分别调用这三种方法,然后通过示波器就可以看出,当PWM输出一定的脉冲数后就会停止输出。
& p& ~* x4 x( E- i8 B6 `1 G
% W/ _5 x6 ^8 Q
( V1 b; f3 p0 t1 Z; H$ _
8 ` \6 E# G! N U |





 STMCU小助手
发布时间:2022-3-19 20:37
 微信公众号
 手机版