IIC总线是常用的串行总线,它只需要简单的两根线就可以实现数据的高速传输,同时还可以实现多机通信功能。% t8 q5 r0 T! N [
$ K) X5 s% b# ^" L( {# ?
在单片机中用的比较多的就是通过IIC总线操作EEPROM芯片。比较常用的EEPROM芯片就是24Cxx系列的芯片,主要用来存储系统运行过程中的关键数据。8 M7 o* K# {" H2 E. \
1 }% |9 l( l; }$ X
![XBW3T6STD2Y@UTLKX]RQF_A.png](data/attachment/forum/202203/19/210107y558g9lgwhkg84l4.png "XBW3T6STD2Y@UTLKX]RQF_A.png") Y- R1 p; x0 j
$ h% Y& W4 _( R" _5 N% r# A3 a
要操作这个芯片的话,必须按照一定的时序去读写。这个时序通常被称为通信协议。24Cxx系列芯片通信协议如下。/ J; p+ K' V6 ^; V
# z7 m5 a; t; M$ N" u1 e8 e0 G, EI2 C 总线协议
' q) B4 W7 I8 u+ e% @2 o, R9 W- q
& c% }0 I+ }6 C* d* b; M. L; p% XI 2 C 总线协议定义如下:
p% j* s2 D1 F$ Z$ y8 a* @只有在总线空闲时才允许启动数据传送1 w$ `+ H& g( Y6 {
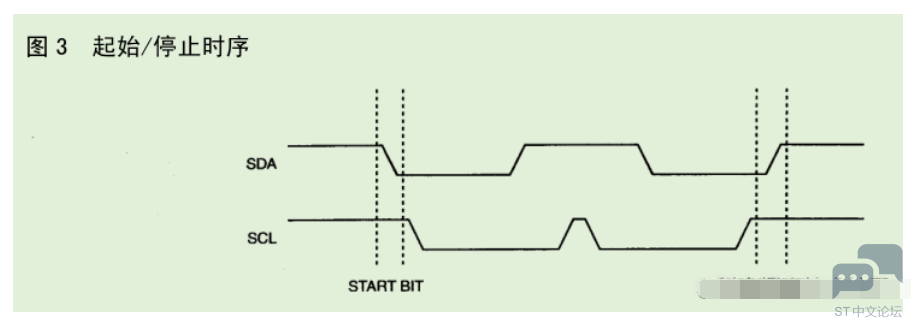
在数据传送过程中 当时钟线为高电平时 数据线必须保持稳定状态 不允许有跳变 时钟线为高电平时 数据线的任何电平变化将被看作总线的起始或停止信号。% G# A$ p/ S2 E" [' S" Y9 u0 M
+ x. C/ t8 j+ \/ p; f
 % H% S6 P. n8 {
% f0 y( a& y; ^! k" M$ w4 i: a: k
起始信号( n# e+ ? `; v; x# n" |: M
时钟线保持高电平期间 数据线电平从高到低的跳变作为 I 2 C 总线的起始信号
: W: U! k+ l* K, d& Z0 p
# q1 S7 E% z' J* f1 c' E) [停止信号' p* _; \ U. o2 J# Z
时钟线保持高电平期间 数据线电平从低到高的跳变作为 I 2 C 总线的停止信号5 H. x8 p. k4 s5 o# s. C2 f9 O
7 \$ ?# J, {) A( Z& J& c
. x+ L4 ?" h+ K1 X1 x, q
) @+ ^0 I0 z$ B8 D% m; x
![ZD]31Z49H{PT~8NF6L1M@SL.png](data/attachment/forum/202203/19/210107pazm9rhre5rsaap5.png "ZD]31Z49H{PT~8NF6L1M@SL.png")
, v, M2 e* g8 I0 q. i& f4 Y) ~
+ H* d) e4 P3 ?( @+ V
![6N)S]IYAAE%}}O[Q0M{62JR.png](data/attachment/forum/202203/19/210107z4xzxx3xeloxox2x.png "6N)S]IYAAE%}}O[Q0M{62JR.png")
- s" k% w( [( q2 I2 G0 ^- b5 d, s) v- e! n# z0 h: a% L
![FO1{%3OR]EU$QMB6{H~48YE.png](data/attachment/forum/202203/19/210107w1z919r171477120.png "FO1{%3OR]EU$QMB6{H~48YE.png")
% C: m$ J+ L# u7 _+ O( w/ f
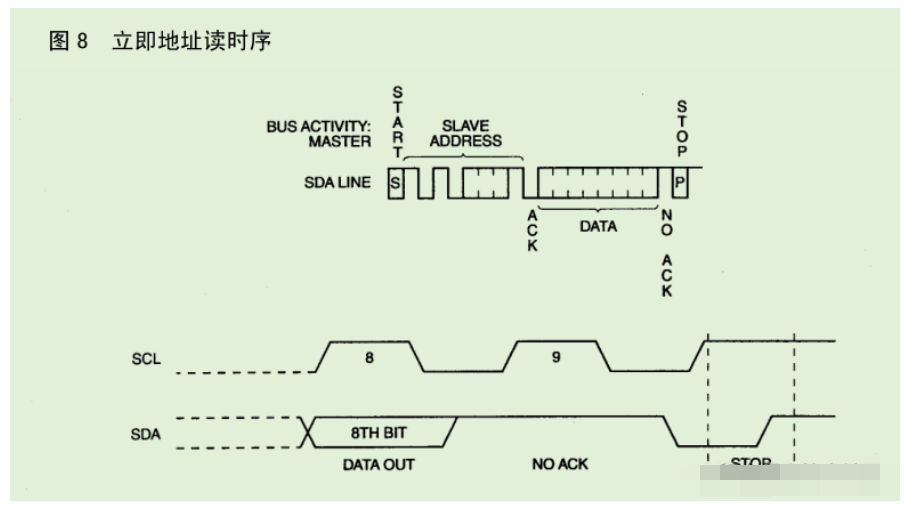
: G. V9 l! { |这里就使用最简单的几个通信时序起始、停止、读、写和应答时序。
U3 C8 P& B- l; g% I1 Z8 q$ ?% |* u% K% F Y0 |
为了IIC协议的通用性,将这几个协议封装为一个c文件,这样以后每个使用IIC协议的器件都能调用这个文件。, C$ v# g3 N6 }7 T3 n
3 i" k4 |, Y4 [0 V" r+ U0 a8 [
- //IIC产生起始信号 H+ Q% J; E( J+ U
- void IIC_Start(void)
/ I% O# M A+ q3 ?: {( ^: L - {
1 I6 d& J' I& v& j7 T. \% e- K! z - //START:when CLK is high,DATA change form high to low2 ~9 t! g; ^& e: g1 {+ P6 M
- SDA_OUT();! @/ Z) `1 x- ^1 |( ]" J* d
- IIC_SDA = 1;
2 P: x( Q/ N2 ^1 u - IIC_SCL = 1;6 ~6 N" F8 A6 A
- delay_us(4);
7 S5 B. N% G/ \% g& h: M - IIC_SDA = 0;
; u' b. B$ u9 x( ` - delay_us(4);
# u( s2 {1 C# s, p - IIC_SCL = 0;8 O( V! n6 _& q) V
- }
) m6 \* |1 {4 H- F% W' h - //产生停止信号
: u: S3 w* N+ s' J4 i* N) N - void IIC_Stop(void); y( B- h* g( `/ L2 D
- {
) c) X) |2 b$ j- r1 U& W - //STOP:when CLK is high DATA change form low to high
8 _: T; m' T" w' G! G( D& b6 o. | - SDA_OUT();' c# G# @ `, o1 E) }! E8 J. o. I
- IIC_SCL = 0;# n# K I N3 Y8 Z( C
- IIC_SDA = 0;/ E4 Z e" Z. s2 b
- delay_us(4);; T# P: b4 a. O1 ~. i
- IIC_SCL = 1;
9 s/ k5 \8 I E% \" c3 U - IIC_SDA = 1;
6 H; K" Z9 o+ b d- _" B& ~ - delay_us(4);
% c$ O# Z; a, Y2 h4 s5 V - }! L2 E) \% A, s, k9 k
- //等待应答信号
1 y2 e: K( q' a( v/ U- d Q6 C - //返回值: 1 应答失败
: \9 c E1 o, ? - // 0 应答成功2 {* `% l0 J5 N, {+ v- L
- u8 IIC_Wait_Ack(void)% F, N, i3 l0 l- N7 p* `
- {; Q. x( r9 p$ F- l" v Y' z
- u8 errTime = 0;
5 l& P& R+ A& @( |9 x - SDA_IN();6 Z8 u8 {- b0 m3 n" p* S$ s/ t
- IIC_SDA = 1;
/ }! r, \% w& G) L; M - delay_us(1);
4 @" ?" l& G1 N1 L$ d" E - IIC_SCL = 1;& ?1 K! ^7 Q- J7 c; o4 w3 z) ~
- delay_us(1);( ~# q/ O O( G% t
- while(READ_SDA). E* Y, K7 v" I6 r3 \
- {8 Z; n# ]& n. i
- errTime++;( o! c% ^3 x% g- T) ^9 ]9 b) ^; V
- if(errTime > 250)
9 s* l! o1 z! \* q, i! B* W - {# Y: A; r6 {. P* Q( I0 S- k% |
- IIC_Stop();, p9 E Z& P! p" ^
- return 1;3 q0 S2 Z8 G4 H9 S
- }3 i: n! V9 M5 W' g
- }3 n! g; S, ]2 w& e
- IIC_SCL = 0;9 ?2 q `0 B$ o6 L
- return 0;: E/ T* u1 F, o! Y- G* s" a$ n
- }
& J S) A: _1 C& p - //产生ACK应答% C2 Z8 p" u" u% j- O6 Q7 c; p5 e
- void IIC_Ack(void)
5 }% I! @, @$ Y& S( r# z" L - {. B, G5 ~2 W8 n' E
- IIC_SCL = 0;
- P1 ]8 o9 M* B' v - SDA_OUT();# T6 O! q* u: q0 D4 G: g
- IIC_SDA = 0;
$ Z& y- M5 D$ v' N' X# m) _ - delay_us(2);9 h: f( A; K; f7 L
- IIC_SCL = 1;- E5 X+ @* M! o: d
- delay_us(2);
6 b; W+ o( ?5 v+ y f8 u - IIC_SCL = 0;% t( s$ o% ?& ?* V: B
- }. g- Y7 ? M4 M4 U5 h
- //不产生应答) \* D4 s# @1 j6 d2 p, ~, B" i( q
- void IIC_NAck(void)
- D8 X/ n L& }; s - {
* J: w$ ^0 e1 [, a/ j0 p - IIC_SCL = 0;
- \6 k6 j- O2 T3 g/ p5 x! S* h! H - SDA_OUT();- E; A% h, ~# s$ J! G/ c! K' c
- IIC_SDA = 1;) z4 s4 U$ _( b1 J3 P5 A
- delay_us(2);
7 f, `1 ?. c( C1 N - IIC_SCL = 1;/ [) D5 ~( E4 R( U }) m
- delay_us(2);0 z6 r) s. X, K0 H
- IIC_SCL = 0;0 J* R# u5 O( b. Y0 W' u
- }
; r7 x/ Q4 z* o! j6 \0 V2 f - //IIC发送一个字节9 k" s. h7 r0 V1 ?
- void IIC_Send_Byte(u8 txd)
1 S& x4 C! e t9 _ - {
6 o b! u0 G9 N4 @ - u8 t;) p5 v; | b% i
- SDA_OUT();
8 g/ n% |; T' d% O - IIC_SCL = 0;
; Z+ W! Z/ O! @ - for(t = 0; t < 8; t++)
9 k! l" _3 m6 q - {% _/ L. l: m/ u1 E3 \! {
- if((txd & 0x80) >> 7)1 I" U1 ^% A. R- |+ j( u* u* e
- IIC_SDA = 1;0 Z" o/ n1 n1 a- z) \! o$ }6 q1 s" {& ?
- else
/ a6 W7 G1 o9 g1 i% ^7 | - IIC_SDA = 0;
/ Q/ Z$ c# ~3 f1 ` - txd <<= 1;
# g* Y `/ f! Z0 K; [ - delay_us(2);
+ ?2 k- t% p7 A6 U' A/ G# t - IIC_SCL = 1;0 n! Q0 G) v2 t6 L' E/ Q
- delay_us(2);* o. B; J6 t5 ?% _" p! j. C
- IIC_SCL = 0;3 R6 w$ a0 @1 q0 g
- delay_us(2);5 j; V% k7 q8 [* F, ?
- }) q; i! i- i9 c6 d& ?
- }* z7 S: H' y' T, o
- //读1个字节,ack=1时,发送ACK,ack=0,发送NACK
0 {9 `* V+ N4 x: t, F! u! L( c - u8 IIC_Read_Byte(unsigned char ack)
7 p# \: u$ z3 v" Q- ?, c( R2 @ - {# H5 S. F& ?* n* N5 k9 S
- unsigned char i, receive = 0;% s' b: |$ N5 `+ ?/ i5 }+ j
- SDA_IN();: C% g2 S# r- o
- for(i = 0; i < 8; i++)0 z" w1 G ? T+ \/ [% T
- {1 v: ~* x1 y. d& _- [" p
- IIC_SCL = 0;6 d: T$ }4 g* A+ G. r. k
- delay_us(2);
! j% b& p* f1 H$ b- P - IIC_SCL = 1;
3 j0 F# @" {" D7 i" y - receive <<= 1;; p' f! N2 d) ] s. w4 c5 }7 P
- if(READ_SDA)
/ z% u% G1 n4 s# E/ V+ C - receive++;
$ A% c8 u) T I9 }! r i - delay_us(1);/ N9 D1 ^/ _/ {
- }
: B) T6 d+ c" i - if(!ack)% m! I5 j& u5 g
- IIC_NAck();
2 m+ a# {0 J, G- b ]6 D: N5 K - else; H& ^: g# w9 j: m: C U
- IIC_Ack();
' a& s8 A1 ?) O* d; f( P - return receive;
6 t: o2 R% x5 |5 i4 i& Z v - }
3 A3 D+ J5 _4 _5 [
' U8 S$ l% g l- W这里将最常用的几个信号封装为函数,当操作24Cxx芯片的时候,直接调用这几个函数。
1 B- _0 }/ L' l$ P, e, s- `+ y4 I* \
- #include "24Cxx.h"5 s( [$ C6 y6 D2 y; e4 [7 _
- #include "delay.h"
1 ?% c) Y: v& l
' @/ o; d6 k8 K- void AT24Cxx_Init(void)
# r* V7 w7 j4 i& |. U# F - {
; r/ }; _( g+ m - IIC_Init();
' s, f2 [$ k9 Z+ }# z2 t - }
/ L0 N8 W7 T+ n - //在AT24CXX指定地址读出一个数据
6 U( g* p% m; J: k& ?, b% f$ g2 b - //ReadAddr:开始读数的地址. R5 R# i% i# e ?! K4 _
- //返回值 :读到的数据, H U+ e, X ]
- u8 AT24Cxx_ReadOneByte(u16 ReadAddr)) J0 \0 A U1 E. S2 Y: _$ z- G/ w
- {( s) z) j3 T- P3 M. ~" S" U
- u8 temp = 0;' h9 g! ?! |4 @" X Y3 n
- IIC_Start();
2 v) M- k% g- z U+ L3 x) l+ j+ G6 d - if(EE_TYPE > AT24C16)3 ], N J, v" a0 A/ x' ^2 u
- {
& F' a( t6 |2 M( r. g" v8 ~ - IIC_Send_Byte(0xA0); //发送写命令7 ?' |0 J$ R/ L) l1 o" [- n
- IIC_Wait_Ack();, k1 B) Y6 U ^! H& g
- IIC_Send_Byte(ReadAddr >> 8); //发送高地址
( T N% u; p0 Z! L1 Z+ }* i - IIC_Wait_Ack();" J1 W- n- E; J) V8 n- n# M
- }9 |2 R& j3 }8 x# h0 `) l9 M
- else
4 t8 M, B6 r& a: @2 b0 [: _8 N' h# s - IIC_Send_Byte(0xA0 + ((ReadAddr / 256) << 1)); //发送器件地址0XA0,写数据
/ Z$ Y. A# S$ b# I8 L - $ z+ O4 g" G; ?2 e @2 T
- IIC_Wait_Ack();
8 g# B( n- u+ q! x/ ~ - IIC_Send_Byte(ReadAddr % 256); //发送低地址
1 _8 ^; D; v( m7 p( T3 [ - IIC_Wait_Ack();6 k! o% b- `- h( x. j& B v8 Q+ X
- IIC_Start();8 {! c2 {. y5 d+ f
- IIC_Send_Byte(0xA1); //进入接收模式& h- [6 W9 y( ?
- IIC_Wait_Ack();. c! h# C* b- O' D) L
- temp = IIC_Read_Byte(0);; o0 u- T! F2 c! B
- IIC_Stop(); //产生一个停止条件
- b- @( z* d4 }+ I - return temp;( o5 g$ x: y( H3 m
- }- r X( Q1 d8 T2 g. E9 O
- //在AT24CXX指定地址写入一个数据
* N0 o6 v( u( q$ t& s5 Z6 n4 M9 b - //WriteAddr :写入数据的目的地址
4 R P% I1 N+ m - //DataToWrite:要写入的数据
2 g2 x5 r! {8 [0 P4 ^( w; p& p+ A$ Q - void AT24Cxx_WriteOneByte(u16 WriteAddr, u8 DataToWrite)
) ^! P( i4 g7 a) Z" G& V - {6 p& z, f0 Y2 \
- IIC_Start();/ O- R4 ~- m; I! B" F& R# d6 L
- if(EE_TYPE > AT24C16)) q) J: O7 ~' N3 d
- {' T7 q2 \9 f# D/ V# L/ n/ G: Y
- IIC_Send_Byte(0xA0); //发送写命令# u! O& Z: b3 V. K' P! U
- IIC_Wait_Ack();3 K6 t5 t& ^( P/ I9 e" u8 L
- IIC_Send_Byte(WriteAddr >> 8); //发送高地址& O# m' b, k5 m- M9 F
- }/ B, u4 }* p' @" s2 |4 U. I' S! K
- else( y9 G2 H+ R/ U; \8 A
- IIC_Send_Byte(0xA0 + ((WriteAddr / 256) << 1)); //发送器件地址0XA0,写数据
( v y, @. Z0 v' j, ? - IIC_Wait_Ack();
~8 N B: C1 L) {6 K$ J - IIC_Send_Byte(WriteAddr % 256);
# Z/ Q( @7 y8 v# M7 A! r - IIC_Wait_Ack();
- M9 W& Z: n5 f; e - IIC_Send_Byte(DataToWrite);
4 U3 Q" M3 \, x - IIC_Wait_Ack();. k, `" H1 h V* M
- IIC_Stop();
* y* M% x. \5 T2 @5 B* i" a - delay_ms(10);- B* M( `' z7 Z+ b1 w9 i
- }8 d( K! l2 t- D9 Y/ C& K
- //在AT24CXX里面的指定地址开始写入长度为Len的数据
1 q/ D' k6 e- k+ A6 j - //该函数用于写入16bit或者32bit的数据., i; j- |$ q% F! C0 X
- //WriteAddr :开始写入的地址
4 G4 i8 _ V; w! Q0 ?# n - //DataToWrite:数据数组首地址
' w, ^6 G$ H0 V5 w1 G& ~ - //Len :要写入数据的长度2,4
) A' T, F9 Y' T; B- S' G - void AT24Cxx_WriteLenByte(u16 WriteAddr, u32 DataToWrite, u8 Len)
1 q/ N, @' \) P8 m7 } - {' y* N$ ]+ Z+ d: r, R0 }
- u8 t;
{# f0 ? s+ K2 O; T - for(t = 0; t < Len; t++)
" R" t2 N% U) o9 U7 s7 i# j' ` - {. w6 V* y* k& ~+ B) Z
- AT24Cxx_WriteOneByte(WriteAddr + t, (DataToWrite >> (8 * t)) & 0xff); J/ e3 n9 A9 j3 m3 `! P5 J
- }% X& i3 a8 |: y+ q
- }) X% `. g3 m% I* M
- //在AT24CXX里面的指定地址开始读出长度为Len的数据% z# b: f; _ G! ?
- //该函数用于读出16bit或者32bit的数据.5 ~+ a& {0 R/ Z4 |9 Q7 h
- //ReadAddr :开始读出的地址 L9 R+ _! Z6 g& y$ i0 h m$ f
- //返回值 :数据3 G9 ~# N2 P, Q% L4 t& @
- //Len :要读出数据的长度2,4
9 g. T6 U) ~( X! Q& s - u32 AT24Cxx_ReadLenByte(u16 ReadAddr, u8 Len)% _! d& s m. a+ m
- {* T! s2 ]; O& \' X) f, K: T' Y
- u8 t;6 |4 K: L6 P1 d/ L0 _/ c( \
- u32 temp = 0;
( ]+ ~) s- M3 P% \ - for(t = 0; t < Len; t++)
$ S- Z" {6 v9 L, X" [$ H - {! z) Q! e+ C& h- {/ k
- temp <<= 8;- P( r, w& [( I
- temp += AT24Cxx_ReadOneByte(ReadAddr + Len - t - 1);: v1 ]9 P' W. s3 a* Q+ g
- }
, R) n, h3 q }! \$ X) L - return temp;
3 l7 M, b1 d7 V' }8 F$ b y - }
/ H" }$ H7 K8 j6 m - //检查AT24CXX是否正常
, T+ ]6 l- E! x/ j, R) s - //这里用了24XX的最后一个地址(255)来存储标志字.8 q& Q% |- ]7 @* N2 Y. j3 H
- //如果用其他24C系列,这个地址要修改- y8 ^# q% b/ d4 N9 v
- //返回1:检测失败
: ?" C4 O U" J+ O - //返回0:检测成功
; f$ }2 }' D% C9 V) e8 e6 a - u8 AT24Cxx_Check(void); v$ f* U% q' G
- {+ U3 V' J8 C( C: A- H
- u8 temp;
& t: M" b [1 v4 n) Y# S5 g. l - temp = AT24Cxx_ReadOneByte(255);
. ?, Q* a: g8 ]# V - if(temp == 0x55)1 |6 U% X1 V- z1 [6 j* o/ I
- return 0; e- P' d r, t- m& b
- else
% R' Y- f2 C/ s; O4 S J" D - {# u1 D$ D: j7 P9 P
- AT24Cxx_WriteOneByte(1023, 0x55);
% p* F4 k/ v7 S ~( `7 P - temp = AT24Cxx_ReadOneByte(255);
! J5 U3 q0 @! f5 E. m* W - if(temp == 0x55)
5 K' Q$ I: C N, P+ V- y/ d - return 0;' C0 f$ _1 b9 o5 k$ d) \$ ~
- }
6 I* a6 j7 T ~1 h- w( | - return 1;$ e' C1 s: \9 X" w* \5 ?, ]
- }
; t- c, _6 Q/ N6 z! Q7 q% h* `. ]
4 v) m+ ~/ U, ^8 a* H$ g8 Z$ u" D- //在AT24CXX里面的指定地址开始读出指定个数的数据0 M3 y1 U A% v3 g" z! r( j: G% W
- //ReadAddr :开始读出的地址 对24c02为0~255
) s. Q" y8 v9 f2 Z4 P2 B y - //pBuffer :数据数组首地址" b9 O3 k. V; b; M
- //NumToRead:要读出数据的个数" ?" ~2 L. ^! ^6 U9 ^6 c
- void AT24Cxx_Read(u16 ReadAddr, u8 *pBuffer, u16 NumToRead)
+ \" ^1 a% _/ ~* @$ M; @3 e' R - {' b3 w; }& [0 u; I. y
- while(NumToRead)2 F8 @$ C; C0 J% g1 p
- {
, F6 [* s9 w: s. Y - *pBuffer++ = AT24Cxx_ReadOneByte(ReadAddr++);
5 {5 v3 }+ \9 }/ }, X/ q- N! g - NumToRead--;8 W, D) q8 M5 t7 k
- }
8 b+ V; ^8 R% S" E) g) }+ R7 Y - }
9 _ B6 `3 |5 W8 U - //在AT24CXX里面的指定地址开始写入指定个数的数据( y' T+ G! o# a5 X
- //WriteAddr :开始写入的地址 对24c02为0~255 n6 I; {5 a- B* ?+ o! @4 O
- //pBuffer :数据数组首地址
3 r" o. ~8 X5 ^ S7 Z4 G0 L. z( h - //NumToWrite:要写入数据的个数
" `) E) Z6 f' }+ O+ }/ P( A. l) w - void AT24Cxx_Write(u16 WriteAddr, u8 *pBuffer, u16 NumToWrite)
( c9 I- B: J. W4 D! M1 i - {
# @# h" C, Y; k* X7 H+ S3 ]9 E+ l5 g - while(NumToWrite--)
$ R! m, Y6 }. ~. [$ X - {
% y7 Q8 {$ `. }1 f - AT24Cxx_WriteOneByte(WriteAddr, *pBuffer);
: G) T2 l& ~8 L! [6 } - WriteAddr++;
9 u! ~: P1 r; ]* S - pBuffer++;* y& W1 V( Q: P# }( h
- }
' T0 G K" j. U- w# Y% X - }
/ W5 A1 A" o# p5 b. N这里就是对具体的芯片操作函数,在主函数中通过这几个函数就可读写EEPROM存储芯片的内容了。
' g S, t9 [$ n, K
5 i( Q2 d5 n/ c+ G- int main(void)
1 }# N* K+ b; V, ~3 K2 Z8 H - {. `, J6 H( p& q0 n
9 u2 q# s. f2 U2 x n- u8 key;" d, D+ M; X8 m) m, y, G
- u16 i = 0, j = 0;
/ x, L5 B0 O! M3 A1 y - u8 datatemp[SIZE];
7 g" N; p9 n9 i
3 H$ g# @3 C" r- delay_init();
" c4 Y9 ]* Y* B b. Q% b - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
% |% y0 J8 k" l - uart_init(115200);! o2 L0 t6 V- v3 a5 Z
- LED_Init();
) K5 E% s) c: E1 ?/ ]' ^( I) j% S - KEY_Init();
3 @, m6 d5 s4 o6 u; I, O# l ~
( ]$ q- s/ }& ?0 Q5 n8 o- AT24Cxx_Init();0 ]$ s3 g5 Z1 U! ~% H
- 0 p; W" \: G. g) j, P
- printf("IIC test!!!\r\n");
- q6 x/ p2 @! O. p5 r - while(AT24Cxx_Check())
) u% ?8 p8 i5 |% k - {0 i& z& {' \/ b J/ i9 ^
- printf("The chip is not detected, please check whether the hardware connection is normal!!!\r\n");
; ~; v- n- J8 Z* A4 C - delay_ms(300);- l* z2 ]9 @+ q, F& g/ L' K- T! [
- LED1 = !LED1;
w% J% y# g! }9 l - }
, A# K8 s% ?4 A- \. ^ - h! z5 r l+ i3 F2 J
- while(1)7 f% C. C0 k( t
- {' Z( S5 d$ N2 u M
- , J+ t5 x h- [! L2 }/ p# d
- key = KEY_Sacn(0);2 L4 ~, a8 { p* E6 J8 e. j8 o) E. Y0 ]
- if(key == WKUP_PRES)
3 x4 \! i+ m. o ~: g/ V - {
( Q* M$ ?# W. ]9 \0 n9 O - printf("\r\nStart Write 24C02....\r\n");
3 A4 p) W- _ R( D% \6 m& a* y - AT24Cxx_Write(0, (u8 *)TEXT_Buffer, SIZE);* f0 u" i- c! p$ w0 q5 L
- printf("24C02 Write Finished!\r\n");
9 v0 j) p8 x/ a3 J% O% m- Z. \# U7 k& m2 X - }5 Y! i! X" O3 D S3 Z& h
- else if(key == KEY1_PRES)- }" L3 S% n* \" R! C0 N: x3 ^
- {
* g8 ^% `2 L7 p! f9 R7 V: [. i- @ - printf("\r\nStart Read 24C02....\r\n");
5 V M- Z8 @+ [6 @" c5 p - AT24Cxx_Read(0, datatemp, SIZE);$ z1 ]* ~ h: C. A
- printf("The Data Readed Is: ");
y m( | a& X7 u, N B f: q - for(j = 0; j < SIZE; j++)
) r& s: \: _+ }9 B- h' j - {& T g6 I9 M, w, C6 M
- printf("%c", datatemp[j]);6 A3 E2 l+ |6 H5 g
- }/ A+ f. c5 C+ I0 h) q4 f
- }' J5 K. L- a- n( N3 x
3 {# C+ `* x5 s& ]( B' p3 F- i++;
- f* ?9 J$ i( q* h/ G9 g. | - if(i == 20); u7 p& h6 F: r7 p6 \
- {
0 Q' p( V% A% ^ g! Q: R4 B - i = 0;
4 C6 Q e) D. Q3 L% s, f% Z - LED0 = !LED0;
# t, k3 c6 M: |/ U" w; X - }
" k3 s) r; G! B$ G$ f+ v - delay_ms(5);2 Q* o7 D- _0 T7 F
- }7 H, D0 _" u9 G' P7 b3 Y3 D- f3 }
- }
这里通过按键来测试存储芯片,一个按键按下后向芯片内写入数据,另一个按键按下后从芯片中读取刚才写入的内容。
. q( Y3 h$ K w; x) a3 h" Q8 n8 c& ]8 K% a+ {4 `# V
) Y7 V6 Q* f: w
$ t& j5 J7 i% D* U- A) Y @. X |





 STMCU小助手
发布时间:2022-3-19 21:00
 微信公众号
 手机版