- S! N# C4 ?! g- \0 b5 a3 e9 ?: a
- void timer_init(void)
1 _# r, L/ k& s8 l - {+ g' i0 X% ^8 S) L
- GPIO_InitTypeDef GPIO_InitStructure;
7 K; S3 l( K) g6 @, I9 D - TIM_TimeBaseInitTypeDef TIM_BaseInitStructure;. h0 g0 t" A* n9 t% i4 n
- TIM_OCInitTypeDef TIM_OCInitStructure;. x. _& c! }8 d# P. o, U
- TIM_BDTRInitTypeDef TIM_BDTRInitStructure;; m/ H4 S3 h5 f
-
! \3 m' D5 ~3 D- p4 G - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA|RCC_APB2Periph_GPIOB|RCC_APB2Periph_GPIOC|RCC_APB2Periph_GPIOD,ENABLE);( M) h5 V' m& q* b* q! i
- - W" F7 w+ d n# C4 s
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO,ENABLE);0 ^8 q* ]" I/ _5 ?2 e
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM1,ENABLE);( R7 \+ W- ~# p6 k3 M& B
- . C5 p0 O/ c9 M
-
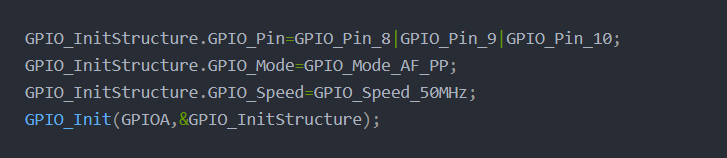
& S# a3 I- n8 V+ h - GPIO_InitStructure.GPIO_Pin=GPIO_Pin_8|GPIO_Pin_9|GPIO_Pin_10;' t# C: t+ |; [, M2 a6 S
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;
, @$ u, `3 M" o3 [4 \5 l5 C - GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;
& `9 `/ w8 b' g+ E+ l. K - GPIO_Init(GPIOA,&GPIO_InitStructure);' i, g- ^2 u8 C1 x
-
" Y! K+ q2 r7 `8 M+ d* W - 4 h! @+ j5 m% \4 J* h
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_13|GPIO_Pin_14|GPIO_Pin_15;1 c. S6 M$ B. X. S8 ~
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;( u2 E( U+ f4 G- T9 n! q1 t+ {
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;
) n' U; T5 d# ]; `: V - GPIO_Init(GPIOB,&GPIO_InitStructure);
1 j) N9 C8 c% q1 w+ O -
1 E! I( d9 }) l& a3 O2 h$ }4 z - TIM_BaseInitStructure.TIM_Period=1000-1;8 b4 s/ Q8 t4 H1 c& [0 ?
- TIM_BaseInitStructure.TIM_Prescaler=72-1;
+ _- Z9 ^2 R g( y - TIM_BaseInitStructure.TIM_ClockDivision=0;( n- o; a' q. u0 B' B
- TIM_BaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; C+ ]1 ~6 d3 M! }# r8 T& L9 h: ~/ `
- TIM_BaseInitStructure.TIM_RepetitionCounter=0;4 v x4 t* d0 T1 p6 K0 S: X! H2 C
- TIM_TimeBaseInit(TIM1,&TIM_BaseInitStructure);//启用ARR的影子寄存器(直到产生更新事件才更改设置) TIM_ARRPreloadConfig(TIM1,?ENABLE);
$ s, A7 [8 b# D4 T5 I - 3 ^& L( o8 X7 y# k# ~1 t
- //TIM1_OC1模块设置(设置1通道占空比)( _' X' L' L! Y6 G2 d1 `
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;
: V* W: o" y! J. e+ ? o - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;+ H: Z/ t6 _1 U' l8 ^/ I
- TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Enable;
7 U: J$ p) G$ W; U5 V8 r$ e - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;, X) _- U. w8 l% d1 |
- TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_High;
1 \& P7 z& Z4 P) d - TIM_OCInitStructure.TIM_Pulse = 120;//TIM1_Pulse设置了待装入捕获比较寄存器的脉冲值
8 c$ a1 I6 q9 s+ j! j7 \9 t# F -
2 \" v5 t! h& I) x4 L - TIM_OC1Init(TIM1,&TIM_OCInitStructure); //启用CCR1寄存器的影子寄存器(直到产生更新事件才更改设置)
, B3 D: e) N- N7 A: F - TIM_OC1PreloadConfig(TIM1,TIM_OCPreload_Enable);5 b* `% A0 z: U
6 B% q% z" g; `; o! o7 W9 x
% Y+ b9 L. W) V3 N- //TIM1_OC2模块设置(设置2通道占空比)& K/ C: ~2 s4 R
8 n4 `& S' c3 Y" _: }- TIM_OC2Init(TIM1, &TIM_OCInitStructure); //启用CCR2寄存器的影子寄存器(直到产生更新事件才更改设置)
. V( |3 F3 s8 p. m) a# S& j - TIM_OC2PreloadConfig(TIM1, TIM_OCPreload_Enable); 7 A: L, ~) F# U" b! m9 v5 W! ?7 ~
. o7 f z& t1 J0 ~2 Q! ?- //TIM1_OC3模块设置(设置3通道占空比)* e. G8 A6 a% U7 P* L9 [6 r/ Q' Y
- 3 v4 [2 i: ]( n! L' s# q6 D* g
- TIM_OC3Init(TIM1, &TIM_OCInitStructure); //启用CCR2寄存器的影子寄存器(直到产生更新事件才更改设置)& m7 b/ D1 }7 f! M
- TIM_OC3PreloadConfig(TIM1, TIM_OCPreload_Enable); ) J* E X7 @ W
- //死区设置
7 I% i( D, N. M9 z: V" y2 G0 a - TIM_BDTRInitStructure.TIM_OSSRState = TIM_OSSRState_Enable;9 f0 _" w s$ k8 I
- TIM_BDTRInitStructure.TIM_OSSIState = TIM_OSSIState_Enable;
- n' }2 Y$ q# E. d) [% g4 K - TIM_BDTRInitStructure.TIM_LOCKLevel = TIM_LOCKLevel_OFF;
/ A: J1 a6 W! a - TIM_BDTRInitStructure.TIM_DeadTime = 0x90; //这里调整死区大小0-0xff0 h$ z, V* j6 }" P- b8 j& I
- TIM_BDTRInitStructure.TIM_Break = TIM_Break_Disable;( j4 d9 a1 a/ n
- TIM_BDTRInitStructure.TIM_BreakPolarity = TIM_BreakPolarity_High;
* S) P$ ]0 _! N - TIM_BDTRInitStructure.TIM_AutomaticOutput = TIM_AutomaticOutput_Enable;
+ Q, I4 H' Z! I/ I0 S. F; N6 E - TIM_BDTRConfig(TIM1, &TIM_BDTRInitStructure); $ _$ m( F3 k3 {
-
9 H6 a9 \+ v# o9 U - //TIM1开启7 |3 ?; `( Z1 ]* R
- TIM_Cmd(TIM1, ENABLE);. E: o0 e/ M3 K; Q- L! l) b3 N! g
- //TIM1_OC通道输出PWM(一定要加)0 y1 f3 ^5 w2 Q
- TIM_CtrlPWMOutputs(TIM1, ENABLE);- p, A- ?( l5 y- n0 _
- 3 Q. d0 _: }6 p
-
1 Z) y( l9 i1 M- R: e" I! O - }
! D2 k, }+ R9 b5 h9 b( ?6 m/ f
3 y; O8 N2 `0 X$ k
. P! t) K3 b. |5 C' V" x$ Y; \
' X1 b9 Y( O' J+ U! P% s8 |% w) \1 o" b
|





 STMCU小助手
发布时间:2022-4-21 21:00
 微信公众号
 手机版