前言' n7 E) r' A+ r( b I/ t
定时器输出比较模式(翻转模式)。
! Z% q4 H. l. U( c' n2 H ?5 v对于输出PWM波,在十一届考了个输出不同频率的可调占空比的PWM波。- _* r% J* f5 ^5 V
对于此,用新板子的话可以采用TIM3、TIM17输出。(建议用新板子准备此题仍然用输出比较模式)
4 ~- p; {* O* v! E: I* R7 W7 z. A但是考点并不在这,考的是定时器的输出比较模式。
, c4 i7 }) Q( ^$ Z: `! A3 r
, J) k+ r' O8 K% h输出不同频率100Hz、200Hz可调占空比的PWM波$ ?0 Y1 u& [, @ _% k
1.取计数周期为100的定时器(计数值从0到100- 1循环),频率设为100Hz = 80MHz/100/8000。
1 g* Y( ?& a/ C5 B- W- }( x记输出PWM1,计数周期为T1 = 100,f = 100Hz=80MHz/100/8000。
7 F, R8 r' y3 G* V: o记输出PWM2,计数周期为T2 = 50,f = 200Hz=80MHz/50/8000。# y5 }) R) \( y7 z4 W# r) z1 M
则令初始值TIMx_CCR1 = T1 * PA6_Duty/100 ,TIMx_CCR2 = T2 * PA7_Duty/100 。(Duty是0-100的数)/ I! e3 W% n! F7 X
当发生中断时,
6 R; z* T% C% z7 v! f6 e3 a若是通道1,& B3 j8 h4 k0 O' O, t
则将比较值CCR1 += T1PA6_Duty/100 ;CCR1 %= TIMx_Period;3 o0 m+ z/ q* ~: a
下一次CCR1 += T1(1 - PA6_Duty/100);CCR1 %= TIMx_Period;以此循环2 \( z8 X( X L) P) B
若是通道2,0 ]) _+ _0 J7 t) S8 ~! e- N
则将比较值CCR2 += T2PA7_Duty/100 ;CCR2 %= TIMx_Period;
' k/ w% _5 k6 x" |5 r下一次CCR2 += T2(1 - PA7_Duty/100);CCR2 %= TIMx_Period;以此循环7 f6 I2 I% j# S, H
3 G1 U2 |$ H5 k6 w(如果读者还是不能理解,可以画个波形看看哦)
8 j) ]8 k3 r6 N M. Y: H5 b
" [0 }( m: ~6 @2.Cubemx实现TIM的配置/ r; d) {- r! g+ x$ Q5 `7 k+ S, J
由于在做这个实验的时候身边没有示波器,所以采用上升沿和下降沿个数来判断是否成功。
# G: K3 r! [6 O0 |所以我们采用了串口(9600)和LCD帮助测试; q) K( ?1 B; J* b: Q- m
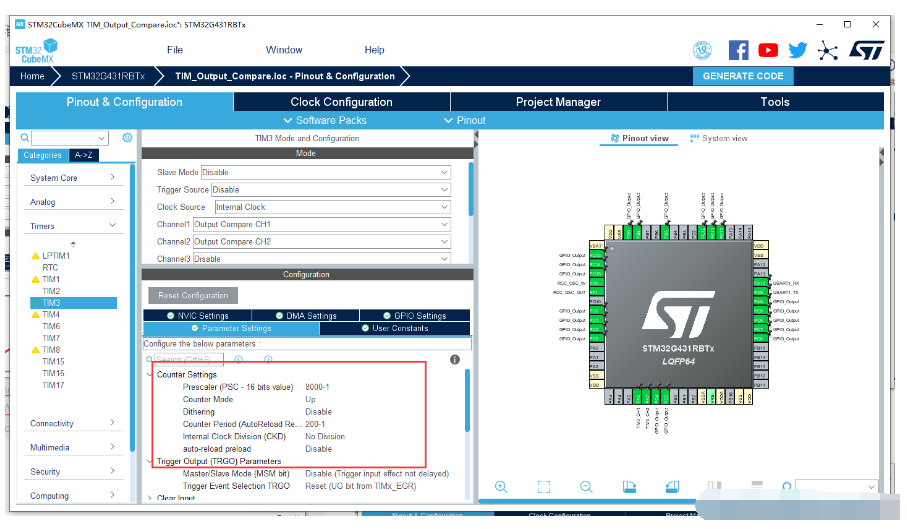
TIM3配置如下:) ^9 y8 j- M# Q: d) \
/ ^$ X& \7 Q( L2 {/ i F0 R2 K; Z2 G
 3 U: Y ^" f2 ~7 n8 D1 [' |! |
 $ ]- F0 O% m( P$ E
3 ^, O* }5 d3 W6 Y1 A9 o: n) b. ?
1 w" j- _+ A& Q& O开启定时器中断
" C+ H- @6 ]7 X+ _. K4 T# p$ ]* S* b& K5 V: i- R! _
 9 j7 M: a( n, T9 H: s
3 G' z' E" }3 i* r6 D) L3.生成工程1 O/ s1 ]/ E, h i0 u8 o' Q
1.开启定时器中断
/ ]5 [! r- `7 L: ?, P: _; V6 I3 G
0 t: {3 _* s G1 l1 ^- ]& l
![S~})YAYQI]`J9(D9S43~FBR.png](data/attachment/forum/202207/06/165614nkleflf3dulurlku.png "S~})YAYQI]`J9(D9S43~FBR.png") " T; w* L8 ^& j; x! a) Z
. |: C' Z. h5 ~9 a6 B0 Z' X+ Y
- LCD_Init();
+ g9 m6 h( _* q1 P( m3 ] - LCD_Clear(White);0 c3 b- j* ?; N$ K# O) i0 k
- LCD_SetTextColor(Red);
S& s8 K; T9 d$ z$ b4 v; N6 t - $ c A( R! M0 J: _+ l
- HAL_TIM_OC_Start_IT(&htim3,TIM_CHANNEL_1);+ b) l, e& \) i) c3 g. D7 X
- HAL_TIM_OC_Start_IT(&htim3,TIM_CHANNEL_2);, m& t0 n& w9 s3 F, h
- TIM3->CCR1 = 10;
0 ^; |" {4 `$ J" I8 b% h - TIM3->CCR2 = 15;
" I7 ^8 Z) n7 I - TIM3->CNT = 0;
- sprintf((char *)str, "num1 : %d", num1);# L# X( u0 C% ^
- LCD_DisplayStringLine(Line1, str);" X5 m1 R2 d9 R c
- sprintf((char *)str, "num2 : %d", num2);$ e* I; F3 s0 a/ L9 L- m" s
- LCD_DisplayStringLine(Line3, str);
8 u5 l1 Y- n" n/ [2 s& _ - 6 L2 \# f' W' U( l" r
- sprintf((char *)str, "CNT : %d", TIM3->CNT);
1 `7 G# n x$ n0 j# g' A - LCD_DisplayStringLine(Line7, str);9 ^8 { t( k3 e5 m$ @0 K* c
- sprintf((char *)str, "CCR1: %d", TIM3->CCR1);
, b( `+ i6 u1 K9 u - LCD_DisplayStringLine(Line8, str);
4 w& T& _6 j+ t - sprintf((char *)str, "CCR2: %d", TIM3->CCR2);/ s5 {1 q3 m4 h7 S
- LCD_DisplayStringLine(Line9, str);
3 ]% V1 w# o, K9 C% u# u7 ]以上都是初始化和测试显示函数,不需要多讲% `( V# p2 V: }( L) Z3 J5 `
5 y( ?0 K. w9 n/ T2.更改HAL库TIM的中断总函数) \: G9 m3 T+ j0 d. _% v# m8 L
由于输出比较的真的比较少,而且对于用HAL做的资料,本人就没找到。。。
! C* l) |1 H0 K$ F所以查了原子提供的参考手册,然后也是被HAL库的集成度坑了。6 o' w! i* J; c& X. r4 c
首先对于中断标志位:/ E1 z8 U G7 w
1 O U; k$ U( q
![2[$MPR]G]EQ~~D2EM]EUY8H.png](data/attachment/forum/202207/06/165615l0y9909zim94w9uv.png "2[$MPR]G]EQ~~D2EM]EUY8H.png") & [2 R9 @4 j3 S% S! s9 F1 ]/ J9 e
Q, x0 j4 m! o9 v) z% x5 t* ]TIMx_SR寄存器,第1.2位保存的通道1、2的捕获和比较中断标志,上面说的很清楚,当在输出比较模式下,计数值和比较值匹配时,该位会置1。
0 j, m7 s$ w) m4 y
2 }# t1 _$ a; B4 m/ k1 B3、中断服务函数9 \+ R: `1 l3 b6 A+ J
; ]. m; a# w. `! g7 }/ E. l
: c3 {. u; @; E: m8 t8 o9 E
! e. o% C, }3 o- uint8_t state1 = 0, state2 = 0;4 t" B4 M `* J8 t: b, ?& ~' D: L
/ a) M4 p7 x2 k8 H9 j3 P- void HAL_TIM_OC_DelayElapsedCallback(TIM_HandleTypeDef *htim)
' J" m* Y+ T. ?: r; | - {
. W% u3 |5 G ]! A7 A2 \2 ?! e" s - if((TIM3->DIER & (0x1 << 1)) && (TIM3->DIER & (0x1 << 2)))
1 {) r3 }( d4 p: X - {8 u+ L: \( R" l) o7 F
- HAL_TIM_OC_Stop_IT(&htim3,TIM_CHANNEL_1);- W- i% T: v$ O; J2 u' N5 ^2 t
- HAL_TIM_OC_Stop_IT(&htim3,TIM_CHANNEL_2);' Q9 i' |$ z% [! ?+ [
- if(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_1)//(TIM3->SR & (0x1 << 1))' S( @! j9 s8 j- d* p1 I
- {
! M( S3 l; }; G+ n1 n' q - sprintf((char *)arr, "CNT: %d, CCR1: %d\r\n", TIM3->CNT,TIM3->CCR1);9 I2 k! S+ N- v6 w' h, g* ^
- HAL_UART_Transmit(&huart1, arr,sizeof(arr),50);, Y1 [( @" z- A. _# l7 R# {
- if(state1)
. E% ~1 f5 t9 u _1 W. V; ] - {
; Z7 r1 x, j/ {) m3 ? - TIM3->CCR1 = TIM3->CCR1 + (uint8_t)(T1*(double)PA6_Duty/100);
6 u. C0 P: `# K - state1 = 0;4 y* y3 H. `7 ?9 c
- }5 D3 z- x* d% Y9 I( e
- else
, B; U" V; P- L8 Q5 Y, N3 _5 ` - { J1 W2 n8 H- [0 `( ^( x6 @$ l
- TIM3->CCR1 = TIM3->CCR1 + T1 - (uint8_t)(T1*(double)PA6_Duty/100);
! g, z$ Y1 t/ e4 [2 v - state1 = 1;9 U2 A8 s, z N7 L
- }/ d. A7 n/ z5 v6 a7 | u- @) s
- TIM3->CCR1 = TIM3->CCR1 % TIM3_Period;
. C+ B& ?1 B/ l - num1++;3 G8 {& v5 I& I5 S: |- B2 q( e( V) A
4 z" c0 o; D. }5 _6 T- }8 S) `5 f( s2 d! t7 w- \" m
-
, T& Z: q6 ~4 C. r( ^ - if(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_2)//(TIM3->SR & (0x1 << 2))
' w* }6 l1 P( ?/ V6 Y - {* T7 w/ L% l. I' [# K3 e' I/ ^; ?
- sprintf((char *)arr, "CNT: %d, CCR2: %d \r\n", TIM3->CNT,TIM3->CCR2);
" |! d1 y2 m( L* k: ` - HAL_UART_Transmit(&huart1, arr,sizeof(arr),50);' h8 v: Y. `7 K$ {- I
- if(state2): V' }" O+ s) x- a
- {
( c" C3 B3 N6 e - TIM3->CCR2 = TIM3->CCR2 + (uint8_t)(T2*(double)PA7_Duty/100);
0 I7 d6 p+ u0 F) d- L - state2 = 0;
1 N, o8 r& D0 j( T; ^5 D0 n3 }3 D - }% }9 n, r0 z/ U% D- K+ v( W
- else( ?% v' c( m$ @7 k% D5 L
- {% O( |# P4 Z, B5 ~: d/ t4 B2 g
- TIM3->CCR2 = TIM3->CCR2 + T2 - (uint8_t)(T2*(double)PA7_Duty/100);- L7 S- x8 ^ i" P4 ^
- state2 = 1;+ n! f3 [, Q' O
- }/ x0 I6 R- f- F; ~( N9 e
- TIM3->CCR2 = TIM3->CCR2 % TIM3_Period;, d* |4 K! d; T7 [
- num2++;
# L3 p1 {9 z' n+ x( r* D1 Y3 l - }
5 u" B3 q N7 I. V3 k - }
9 m$ u& b7 P. s) G - HAL_TIM_OC_Start_IT(&htim3,TIM_CHANNEL_1);6 b+ V' j7 Y/ ]$ y8 O
- HAL_TIM_OC_Start_IT(&htim3,TIM_CHANNEL_2);4 ] l, ?" |/ ?$ T
- }
在测试输出波形时,发现会一直产生中断,导致主函数没办法运行,所以在中断开启时关闭PWM中断,中断结束后再重新开启(虽然会有时间延迟,有一点波形误差,但肉眼是分不清的。)。
5 V9 L: T0 j0 H& Y$ v# {* }代码测试:7 h: U- G4 ^. ~5 Q
. w9 ^5 ?1 A, i# b1 K! ~/ U/ d. f
![2M)@V(]QUA$H%@7UL8P3M_P.png](data/attachment/forum/202207/06/165615k6ax48o344wssplz.png "2M)@V(]QUA$H%@7UL8P3M_P.png") ( v+ G O0 X, ?6 B: C8 z* w
0 x" b& b1 D% l8 L. T$ x2 I
( F2 @" C& U9 [8 r, H
|





 STMCU小助手
发布时间:2022-7-7 16:00
 微信公众号
 手机版