生成例程
3 t: @7 Z" D( W1 ~. G% i这里准备了自己绘制的开发板进行验证。) H) a: Q9 v0 @* p
- w' N B% z1 Z0 V ]5 h
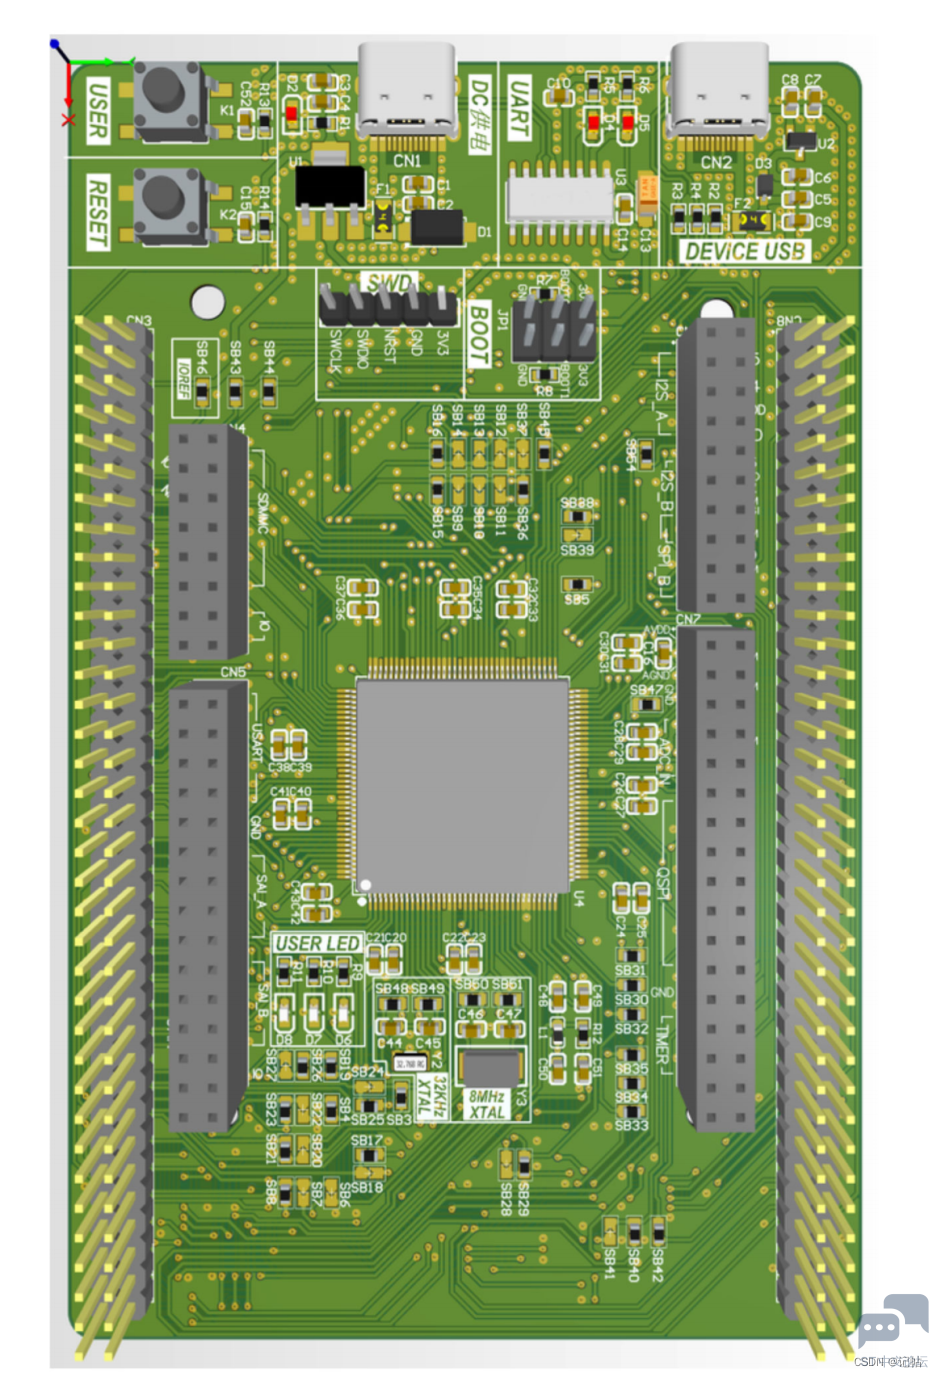
: y" Z) }8 }3 \9 T f7 `$ z. [- Q4 ?& }7 I6 C
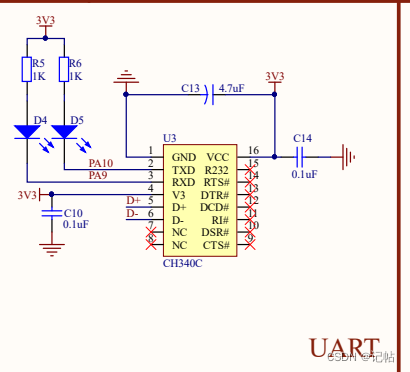
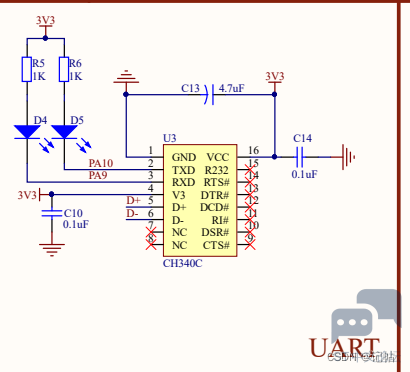
查看原理图,PA9和PA10设置为开发板的串口。. {" G& s/ f4 O, F
) | `& e1 j$ t, i2 o3 ^
 ( n; g6 z' |& y: T, E
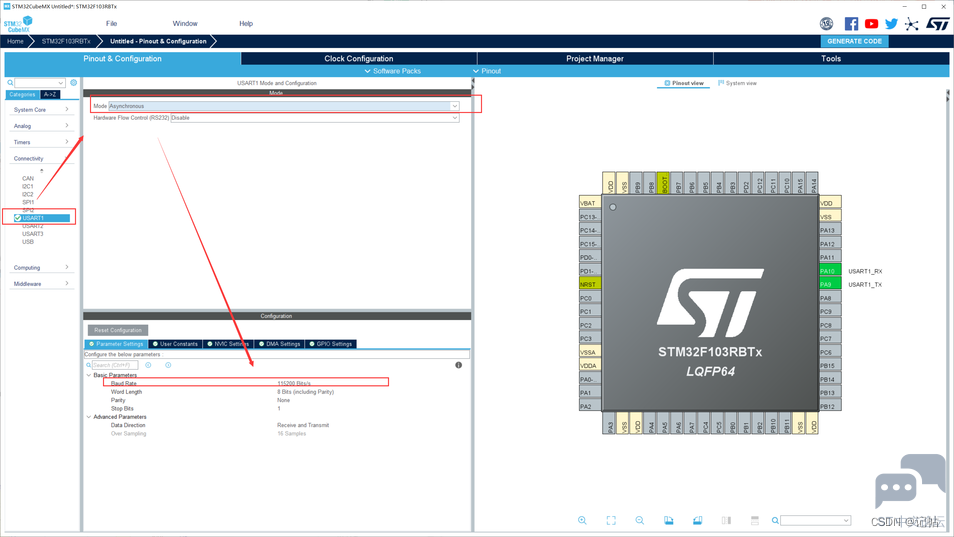
' f( g& S1 [/ W+ j4 `8 H配置串口$ E+ ~) d3 f- Q% h u( l7 _ N
( O1 ~+ w/ [ T$ S2 i* D; j: L
+ k' J6 _# `% I! H2 H, j3 m8 K- S/ H* O/ b( @+ c( s) z, ]
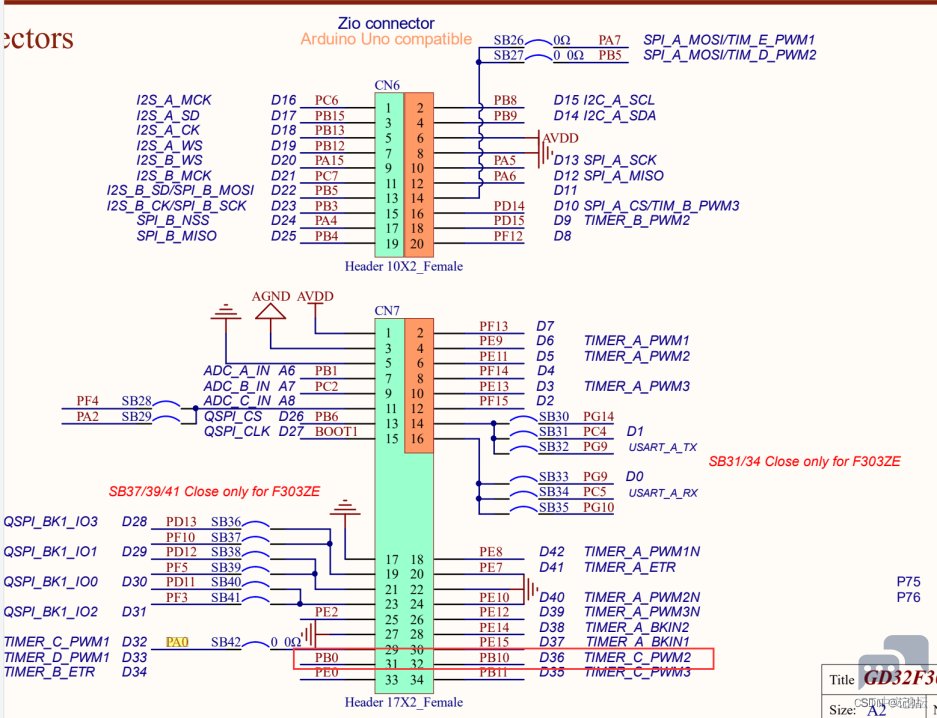
查看原理图,PB0设置为PWM输出管脚,PB10设置为定时器输入捕获管脚。
+ f& r) f* K- n
6 W% x5 K, }; g3 M# ^$ \$ g
 # T1 |+ T0 o7 m
& m4 m" @7 H3 w6 Z* ]: [
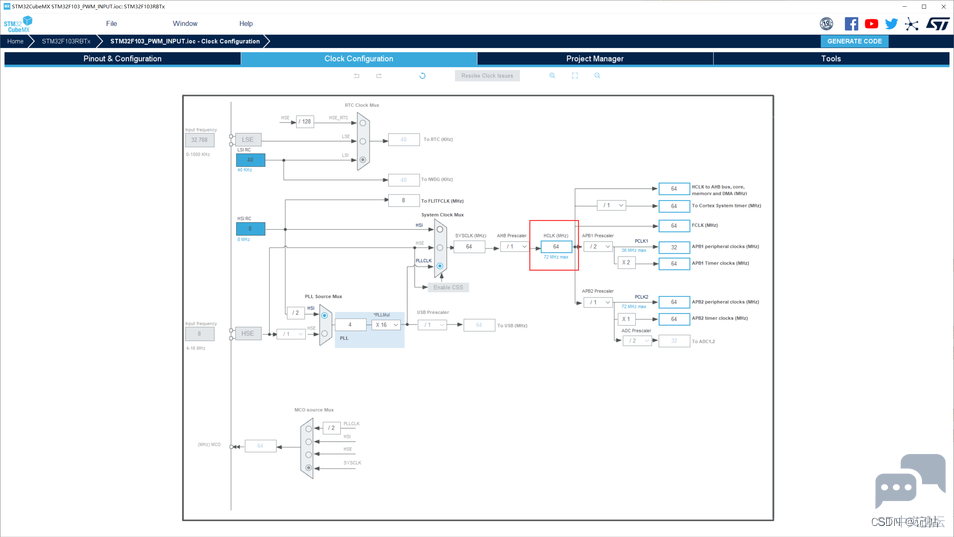
配置时钟树; n: R9 L) s( Q9 W" A7 j
配置时钟为64M。
6 J1 z/ T$ y0 e2 \6 P! C$ P, J7 E0 s) i k
 # P) ]" N( z' v( @) E
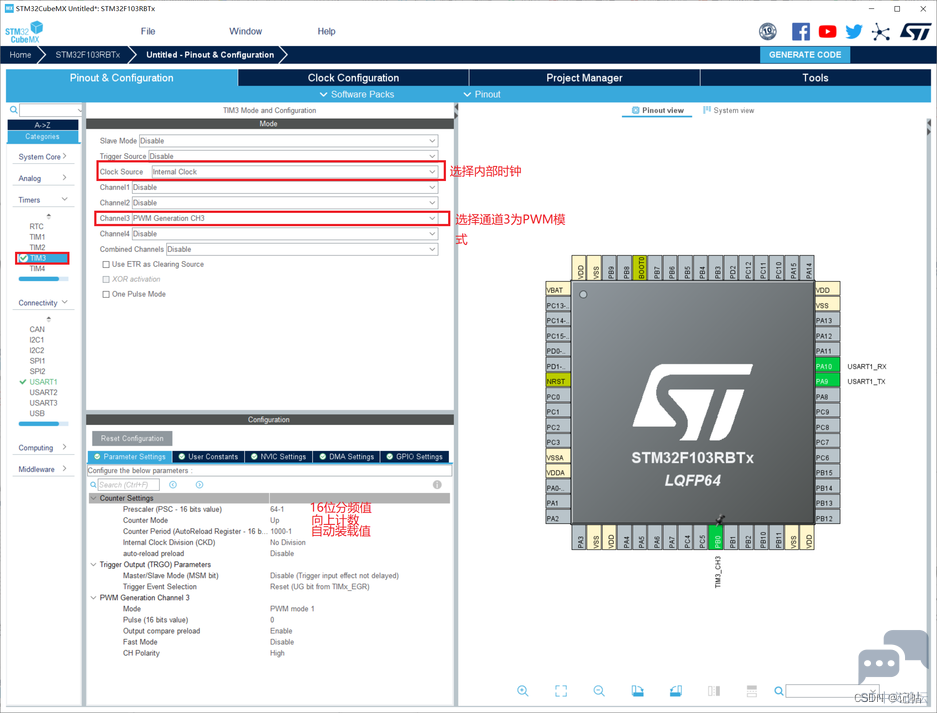
# L6 m; R4 Z8 {$ ~9 z5 Q配置PWM9 b. Y9 f$ j) w
配置定时器1输出pwm的频率为1K。
1 ]4 o7 N$ X4 d; E" H. `* S' O5 w; p4 d+ C/ D3 {
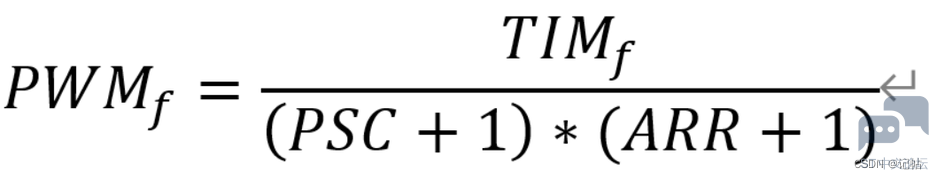 9 L' ~2 A" Z' F) h f! I9 n
& L& [4 ]) w `/ w: f4 L
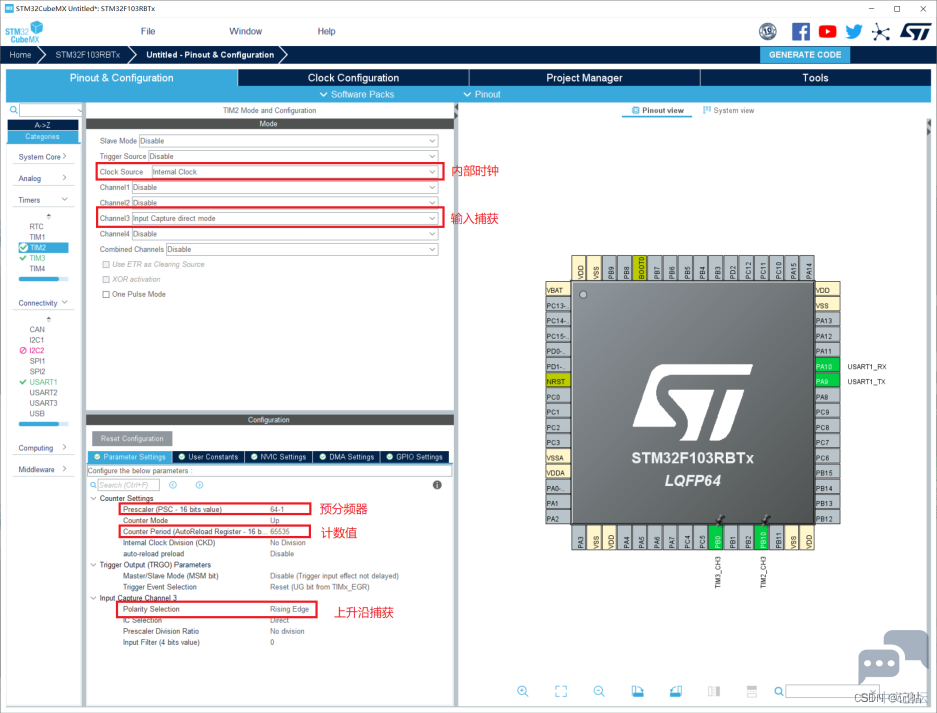
4 O; |" ^$ z7 j6 J配置输入捕获
& s/ J0 c! E% O, e+ T! Q6 X4 l6 `' T7 `5 `% _& A- a( @
2 o8 d' I9 ?& V9 f2 R% a# k# g
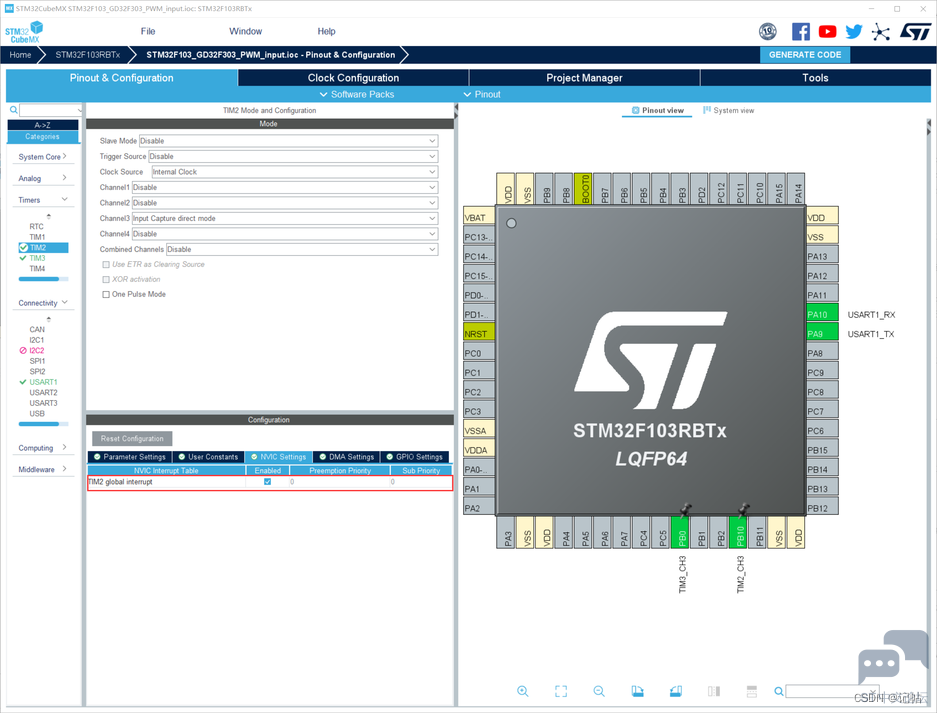
, @# U) N0 K" Z6 z ]; G% y( p开启中断. S0 \. h, k2 ~% @! w
4 l# X& c& r4 ^" [8 [$ ^5 y) x7 V
0 I9 g& O: z8 O5 z* T$ U7 W5 F: [! ^' g
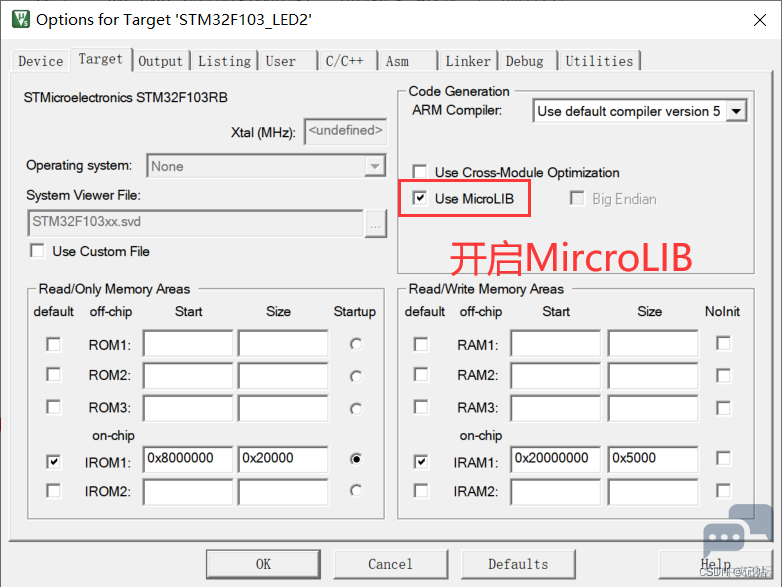
keil配置
& U3 H3 D* T) L, a+ \microlib 进行了高度优化以使代码变得很小。 它的功能比缺省 C 库少,并且根本不具备某些 ISO C 特性。 某些库函数的运行速度也比较慢,如果要使用printf(),必须开启。
- d: I* w: D9 \- `- d9 x
+ {& V" x {$ V5 \3 r
 % Z( z! N1 l# T5 B4 n4 G
0 t' T( {! [$ _: Z代码
% a* Y) X) @# ^8 \" [在main.c中,添加头文件,若不添加会出现 identifier “FILE” is undefined报错。
$ q* R9 V# h: K
' {4 j3 ^( P5 b7 }5 p3 P5 G- /* USER CODE BEGIN Includes */
) C/ p) u( ^! F( w7 W4 L7 m - #include "stdio.h". q j2 [: L& t, I5 W% [# U$ O
- /* USER CODE END Includes */
% {* I! j+ g8 [" m! ]函数声明和串口重定向:& ]# E) o# F. s' x* P2 p+ f- `' _
1 q/ @: [0 t/ G; e) ?- /* USER CODE BEGIN PFP */
- u! z: p% e) |2 q% F6 { - int fputc(int ch, FILE *f){
, _5 O$ L0 \8 `) U8 i0 J6 O - HAL_UART_Transmit(&huart1 , (uint8_t *)&ch, 1, 0xFFFF);
1 |7 q) ], E" Z - return ch;! a2 n, T0 K% J Q0 a4 x I
- }
$ n5 |6 e7 s+ Y7 g1 S. S h - /* d# k$ ?2 }; o$ c
- /* USER CODE END PFP */
3 V- n& r$ i6 u0 L0 R: U5 q空比与频率计算
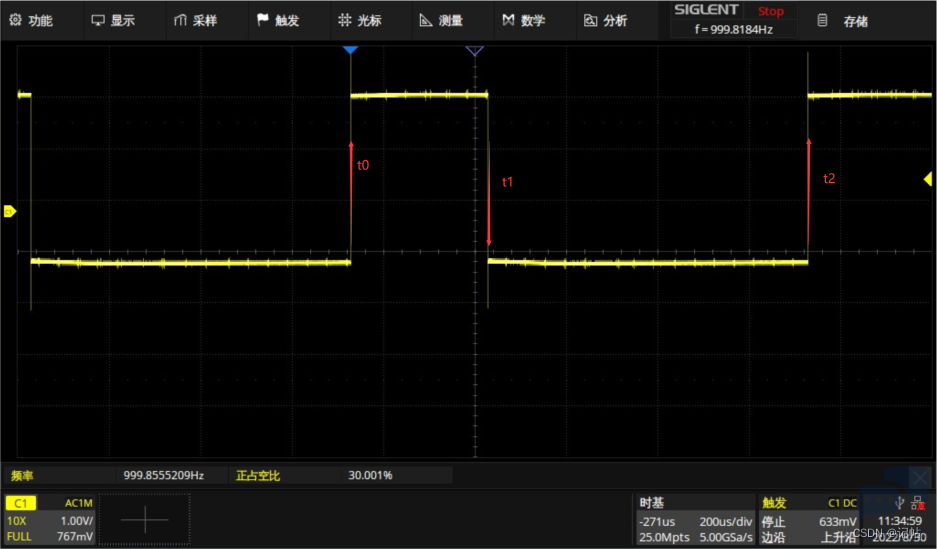
* ]4 R. p& t# ?7 [8 n0 j占空比=(t1-t0)/(t2-t0)! E0 E0 `1 K! z+ B$ \
频率=(t2-t0)/时钟频率= =(t2-t0)/(64M/(psc+1))7 s. U) z' s6 j0 A# d
( o' @% l4 M: f, R" O! w
 9 a! A" B- n. I. A( ^
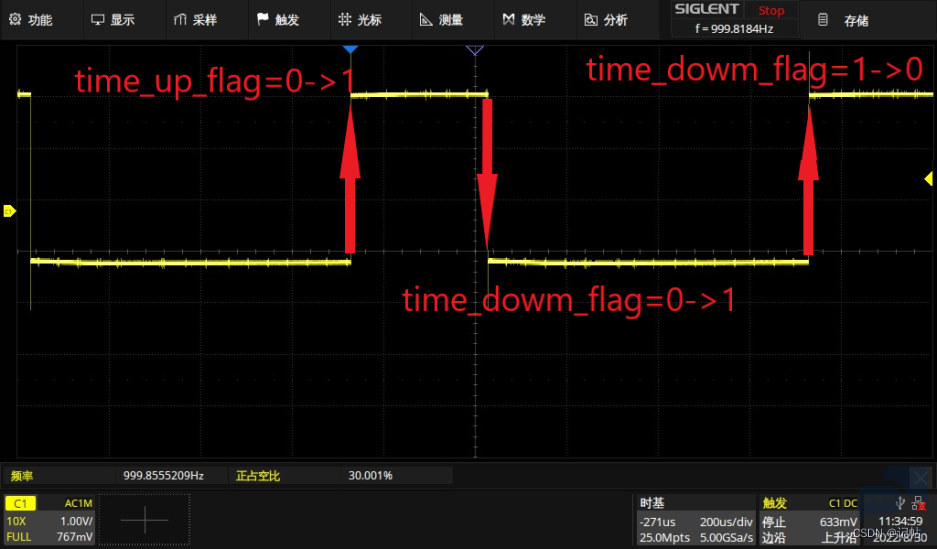
0 I. p4 K* W, |7 V3 J8 ~8 Z周期需要2个上升沿去判断,设定第一个上升沿time_flag由0->1,下降沿time_dowm_flag由0->1,此时就知道正占空比时间,当在产生上升沿时候,就可以计算出周期使用的时间。! m4 K* e9 [4 B& f6 Y
5 G1 ?; l7 T$ P' S
1 j" [% ?& g, h! w( M: U. h" k8 T
- K5 S2 S, q' y3 U变量定义
6 N; p6 Q w8 y; A2 u% T) j; ~3 Y$ Q- #define IR_IN1 HAL_GPIO_ReadPin(GPIOB,GPIO_PIN_10)4 I1 e$ J4 S0 N2 [3 A* ?
- uint8_t time_up_flag=0;//上升沿标志位
1 i' p8 G: V4 U6 n3 h - uint8_t time_dowm_flag=0;//下降沿标志位7 a3 G% B8 d8 p/ R1 t) e' h# k# h
0 [. O) X) q) i9 `+ X+ F8 j- uint32_t time_up_num=0;//上升沿计数
7 x( I* q+ O. c - uint32_t time_dowm_num=0;//下降沿计数
U* }# f7 G- ]* o3 V; w
2 N( O$ Y. j( w" ~! Y2 T6 c! h- 7 x! L2 ?6 q4 V/ d! @) H
) {# j6 G, H/ t' S! o2 K, l+ p; j1 |- float time_frequency;//频率- w3 n; X: Y2 V' d& K+ s. c
- float time_duty;//占空比
设置PWM占空比以及开启输入捕获
/ F% E* R- y2 U4 b$ q0 L- /* USER CODE BEGIN 2 */
4 r+ v2 ]9 Y3 p& c. \3 c! {9 j - HAL_TIM_PWM_Start(&htim3,TIM_CHANNEL_3);
b; U0 T i( p$ x G2 ?) { - __HAL_TIM_SET_COMPARE(&htim3, TIM_CHANNEL_3, 300);
h2 J& l0 G/ a! p$ i3 I4 @; Y; N7 n - HAL_TIM_IC_Start_IT(&htim2,TIM_CHANNEL_3);//函数用于使能定时器某一通道的输入捕获功能,并使能相应的中断
& p" q2 D/ |4 S$ B - HAL_Delay(1);//加个延时,否则会配置错误& Z' W% e$ M% b
- __HAL_TIM_SET_CAPTUREPOLARITY(&htim2, TIM_CHANNEL_3, TIM_INPUTCHANNELPOLARITY_RISING); // 重新设置位上升沿捕获$ ` I9 R# Q( m' Y
- HAL_Delay(100);
5 L' [) T' e0 X' Q7 D3 Q - /* USER CODE END 2 */; }$ k6 P; f. x$ D! F8 j
5 @- U; [/ h/ l/ S$ a7 L4 y回调函数 s# j6 f6 o2 a& v" K
- /* USER CODE BEGIN 4 */
1 Y9 q; B! B, O0 _3 E - // 捕获中断回调函数,每次捕获到信号就会进入这个回调函数4 }% Q7 Q" r, \, v% ^
- void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)+ M6 B& t4 C% p, |- F- |
- {
: A' q! Y2 W; C - // 判断是否是定时器1的外部捕获口2
; A9 v2 B' Q- i; N - if(htim->Instance == TIM2)1 ?4 r' B( G1 X7 M7 F) ?: R
- {
2 l% b2 q. j, o0 U4 H - if(IR_IN1&&time_up_flag==0)//第一次上升
, ?5 X7 ~3 W/ b3 b9 G3 G - {
% a4 U; e( x$ ?0 ` ^ - time_up_flag=1;' M/ l- \7 @, n9 J
- __HAL_TIM_SET_CAPTUREPOLARITY(&htim2, TIM_CHANNEL_3, TIM_INPUTCHANNELPOLARITY_FALLING); // 改变捕获极性为下降沿捕获
5 I# u; h) v6 L, J M _* e; Z9 B - __HAL_TIM_SET_COUNTER(&htim2, 0); // 计数清零,从头开始计
& |4 V6 a" N4 W -
0 s$ l/ Q! C n, b* Z( p& g! _ - }
! s8 z2 }- `+ F2 s - else if(IR_IN1==0&&time_dowm_flag==0)//下降* @9 Y6 m, f9 |0 y B6 j8 ?5 K3 U
- {1 ~9 R1 U* _7 u4 W( B0 v( D
- + U1 V# a+ d- q0 A! Q7 Y9 X
- time_dowm_num = HAL_TIM_ReadCapturedValue(htim,TIM_CHANNEL_3); // 读取捕获计数,这个时间即为上升沿持续的时间
9 N' H! J* g* J/ K1 I1 s3 N. F - __HAL_TIM_SET_CAPTUREPOLARITY(&htim2, TIM_CHANNEL_3, TIM_INPUTCHANNELPOLARITY_RISING); // 改变捕获极性为上升沿沿捕获% S9 e5 z8 I$ f' c: A2 ?
- time_dowm_flag=1;0 ~6 O- ^! ]) w4 _/ M- i$ b
- } * F" ^- M& H1 v- B1 X5 v0 S
- else if(IR_IN1&&time_dowm_flag==1)//第二次之后上升
z5 Q0 o! ?3 P7 K* |6 e - { 8 e2 c% r) F5 y& P+ i0 C
- time_up_num = HAL_TIM_ReadCapturedValue(htim,TIM_CHANNEL_3); // 读取捕获计数,这个时间即为上升沿持续的时间" x" t0 E4 P7 d! i5 e
- __HAL_TIM_SET_CAPTUREPOLARITY(&htim2, TIM_CHANNEL_3, TIM_INPUTCHANNELPOLARITY_FALLING); // 改变捕获极性为下降沿捕获
, D* a8 C2 L6 p3 O: _+ }4 h - time_dowm_flag=0;' b. o+ v9 C @, q: h& S) R
- __HAL_TIM_SET_COUNTER(&htim2, 0); // 计数清零,从头开始计
2 V& X8 j s. ?: r - - }) ~) g2 u! ~+ s
- } 4 S( X# q W* p7 `7 Q: v
- 6 U1 ?# v7 ?( k) {$ O+ f G
- }
2 Q" c3 L! V1 Y8 I1 `( V& {( D - }. H8 h( b6 u7 x, \
- /* USER CODE END 4 */+ W2 F6 E/ a; }8 F* c
主函数
% ?: s7 z# x# Q- m x( K& I+ x* I6 R) P- /* Infinite loop */* k7 {: h2 |/ W5 E* g
- /* USER CODE BEGIN WHILE */
4 |. e1 s4 G/ M: ?8 i - while (1)3 u: X+ }; F0 _! r' b, S
- {! ?1 i8 f C& p9 M7 }
- /* USER CODE END WHILE */' y. ]6 m7 h7 g( M& s2 G9 g7 C
- # j* S. R+ k- W% K4 |$ `- O- |
- /* USER CODE BEGIN 3 *// N- g; R1 z$ \9 w/ u
- time_frequency=1000000/time_up_num;//频率
$ e2 ^2 `7 C4 R3 N! y) f - time_duty = (float)time_dowm_num/(float)time_up_num;//占空比
8 E8 y0 e7 k, T - printf("\ntime_frequency=%.2f,time_duty=%.2f",time_frequency,time_duty*100);
% s/ N- s: i \- I. y X4 f1 [2 _ - time_duty=0;
; x/ z3 y2 c2 u. B: f - time_frequency=0;
/ m1 D; r/ P. P* V- O8 R9 f9 @6 R - __HAL_TIM_SET_AUTORELOAD(&htim3, 500-1);
0 T" ?3 [! { [ - __HAL_TIM_SET_PRESCALER(&htim3, 32-1);/ [: B1 R, H7 s/ _3 X) E9 Y' R
- HAL_Delay(1000); 0 m( y. y9 w, Q- U
- }
( n. p$ y* I$ l4 [ - /* USER CODE END 3 */
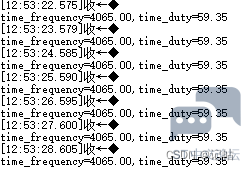
测试结果: k _: k( i# _. E3 N
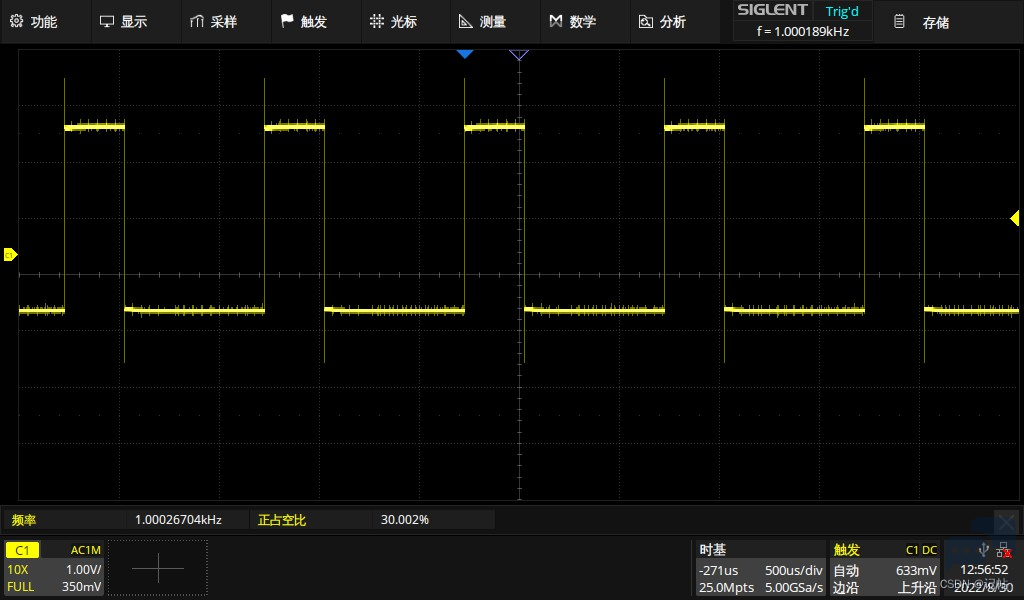
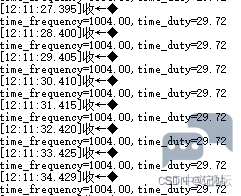
当输出1k频率,30%正占空比。
8 V1 j5 n" `/ K+ \; M: S. i: e( \% X; {* g, [
$ {5 I2 X- \+ k/ Y- E, e# o1 @/ l( @2 S2 Z# B( P3 H) C
 $ c2 M% l$ X2 @. ]$ D' u% a
5 m# c5 b+ {) ?, M4 ^4 _( D# q
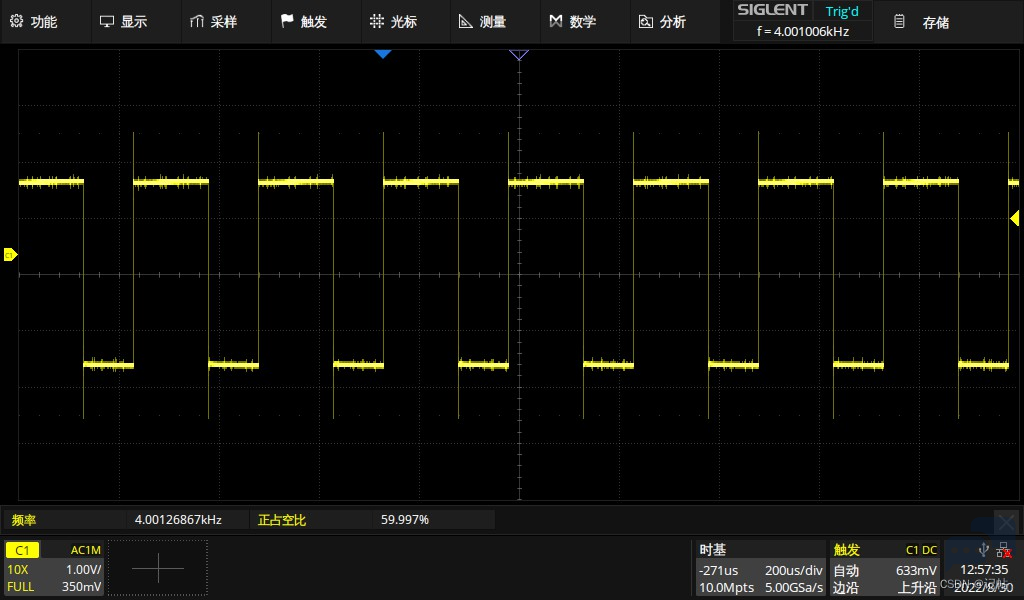
当输出4k频率,60%正占空比。
5 X/ X x( O. `9 E7 x: g; w! ]& F" O' Q. H/ ?7 S) i
 6 N) m s/ l- I$ N9 p" s
, ]2 e# B5 P- x
 1 O; A+ H% E$ w B# p/ [
, ?' ]3 j9 u: H% F5 g1 Q& ~; z————————————————
! s. c7 `; ~* J, x+ ^1 {4 @版权声明:记帖
1 v0 X1 R$ Y/ D! N4 ~# i6 D& P' L5 e/ A+ Z$ }3 c7 |
9 H/ |' i9 d% I8 g
|





 STMCU小助手
发布时间:2022-9-4 16:24
 微信公众号
 手机版