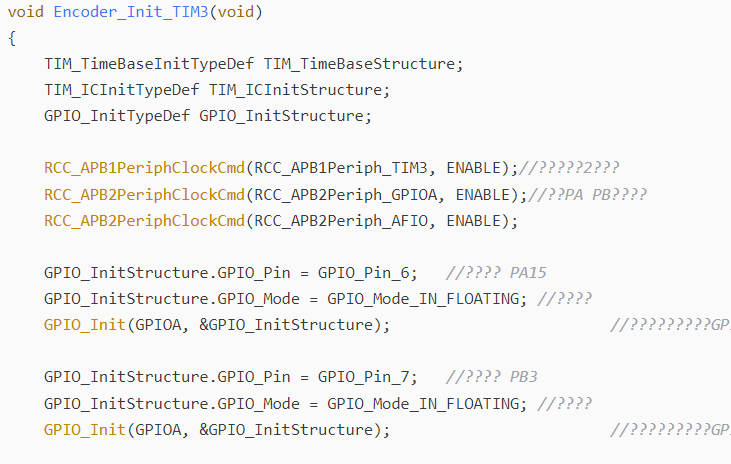
初始化代码
0 X& V. z3 F9 `. P2 Y8 H3 }- void Encoder_Init_TIM3(void)
9 w6 R. n% z8 _2 m# Q, T; k1 F. Z - {, }: e' i$ ` A8 V2 u
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
+ [ I9 K' s' Q3 P4 C1 d - TIM_ICInitTypeDef TIM_ICInitStructure;
+ L0 Y; F" ?' s - GPIO_InitTypeDef GPIO_InitStructure;
6 k: o9 z8 g5 ]0 r+ ~ R* r) | - ( G& O7 x; }; e" J
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);//?????2???
( Q, @5 V4 S: U' L' `- m, e - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);//??PA PB???? I" k" s' O* R7 F* ^
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
$ d. o4 F6 |" M" i7 t- R4 { - 5 L {3 ^* u. Z0 Z0 U& S( P
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6; //???? PA152 Q, I3 _4 d6 r }; Y* W/ q
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //????
! V. r' R' N# m. S. x - GPIO_Init(GPIOA, &GPIO_InitStructure); //?????????GPIOA8 `9 _+ q' t, T' E# k2 @0 E5 ?
-
& F. P" @, E* ] Y- A" O) p - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7; //???? PB36 l& W" e r& Z# z8 _: C
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //????
/ z+ L- U4 A( P - GPIO_Init(GPIOA, &GPIO_InitStructure); //?????????GPIOB, f0 [0 k2 c2 R6 _) j
-
0 a+ m( A5 E3 _! o6 w/ K, W" T# r e B - TIM_TimeBaseStructInit(&TIM_TimeBaseStructure);* x- E Y- s) f, f7 Y8 h# U
- TIM_TimeBaseStructure.TIM_Prescaler = 0x0; // ???? 9 l6 Q+ Y! F }, d% K
- TIM_TimeBaseStructure.TIM_Period = 65535; //??????????6 G% m1 l8 p( d. |
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;//??????:???
7 m2 G! |' C( H3 Y4 n. z4 W' Y7 I - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;//?????? / I2 e- Y* ?# O2 o! K4 v& H
- TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //??????2
' J) z& {4 I* ^( T -
B" W/ ?) g/ y& A9 U - TIM_EncoderInterfaceConfig(TIM3, TIM_EncoderMode_TI12, TIM_ICPolarity_Rising, TIM_ICPolarity_Rising);//???????3, ^9 J' d0 a$ a. H* s2 n
-
4 |/ g8 X% I8 j7 E0 Z - TIM_ICStructInit(&TIM_ICInitStructure); //?TIM_ICInitStruct ?????????????
' s" x+ Y3 B* L( J5 ~" ? - TIM_ICInitStructure.TIM_ICFilter = 10; //???????
9 h, S6 G% j% ^ - TIM_ICInit(TIM3, &TIM_ICInitStructure);//?? TIM_ICInitStruct ???????? TIMx
3 O- _' M* @ c9 j3 @ -
0 u* @) R. l5 f4 G5 Q - TIM_ClearFlag(TIM3, TIM_FLAG_Update);//??TIM??????8 k8 c( j6 J% E( Z, K3 |
- TIM_ITConfig(TIM3, TIM_IT_Update, ENABLE);//???????
0 B2 Q0 g5 |+ }: G# Q. s! e - 0 Q3 J+ K- \% Q
- TIM_SetCounter(TIM3,0);
. ]0 S7 ?. Q% {. g - TIM_Cmd(TIM3, ENABLE); //?????28 d5 B8 v7 F D7 D. o# m5 v/ a+ A
- }
) A5 Z2 D# H# x" \7 D# f( j -
4 i9 ]0 x/ K8 o; N* s9 F - void Encoder_Init_TIM4(void)
( q+ H( c/ K1 o% Q* g - {
0 K" R3 @8 Q& z! A& s' `$ h - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
1 z+ w9 i8 k9 B+ \! j- f( @5 c! @ - TIM_ICInitTypeDef TIM_ICInitStructure; : U$ G( ]" F* z8 _1 L6 e# X
- GPIO_InitTypeDef GPIO_InitStructure;
: _5 B# u. i- x -
" N. k1 f* F- r; V5 n - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4, ENABLE);//?????2???( t' R1 R( i' X6 H
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);//??PA PB????
% u0 O/ N6 f; y. _5 h - RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);- B7 }1 M1 Z$ W5 G
- . @0 S# y; x" u
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6; //???? PA15/ u# z% Q/ _+ n. C- ]
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //????
}8 F* w; u5 [7 y/ t; S7 f - GPIO_Init(GPIOB, &GPIO_InitStructure); //?????????GPIOA4 M! t/ ~* J9 q( K! c9 B
- 0 z& {( X& Y+ v/ |4 z% n
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7; //???? PB32 z* s5 U6 P ?% S9 `' \! ~6 j. Y
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //????: Q3 g/ E- c) o# V
- GPIO_Init(GPIOB, &GPIO_InitStructure); //?????????GPIOB9 G# o. W% f* C$ N5 o
- + {1 w1 d3 G$ R: P! ]; r! H
- TIM_TimeBaseStructInit(&TIM_TimeBaseStructure);
( L0 c6 K: y" p! C1 H& U, V - TIM_TimeBaseStructure.TIM_Prescaler = 0x0; // ???? 2 A4 @& w" W4 q* z
- TIM_TimeBaseStructure.TIM_Period = 65535; //??????????) I( N) V6 K2 c3 F; U
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;//??????:???
4 ], S" G: `) U& Z8 J1 x - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;//?????? ! W5 I, w9 m3 E
- TIM_TimeBaseInit(TIM4, &TIM_TimeBaseStructure); //??????2
9 D# F; M% |6 a9 ?, b+ q2 ` -
" h d, c% y- `% P M2 \8 H) Q v - TIM_EncoderInterfaceConfig(TIM4, TIM_EncoderMode_TI12, TIM_ICPolarity_Rising, TIM_ICPolarity_Rising);//???????3) p/ ]5 m; e4 o. W/ F
- # n$ F( O/ f) p. v. U
- TIM_ICStructInit(&TIM_ICInitStructure); //?TIM_ICInitStruct ?????????????
& x" [; s, w( e, ^2 y$ s* U5 K8 d' Y& S - TIM_ICInitStructure.TIM_ICFilter = 2; //???????
% q7 \# d R4 l/ a9 K: i - TIM_ICInit(TIM4, &TIM_ICInitStructure);//?? TIM_ICInitStruct ???????? TIMx
: _0 y8 i- |, [7 \ - ' ^7 V* n5 X7 M: ^
- TIM_ClearFlag(TIM4, TIM_FLAG_Update);//??TIM??????1 W1 G! N8 y2 y2 p# h
- TIM_ITConfig(TIM4, TIM_IT_Update, ENABLE);//???????/ d+ u) C" r# f U
-
4 f( ?( Q" Z+ V% q2 S - TIM_SetCounter(TIM4,0);
- a) L+ r g$ @+ ~ - TIM_Cmd(TIM4, ENABLE); //?????2" [3 {$ e( F# _# R5 O$ P( k
- }
读取函数' k' g% n$ L `/ W, O. D- C
- int Read_EncoderB(void)
7 E; y2 X" I; |3 a - {# m( p% Y9 a2 ^2 y' P+ p1 X% y0 @
- int encoder_num;
$ Q7 }1 m' D) o* x8 c0 d/ }/ ] - encoder_num = (int)((int16_t)(TIM3->CNT));
5 @5 h* L0 ]& H) I0 y - //TIM_SetCounter(TIM3, 0);
5 g8 q' V K ^1 c - return encoder_num;
# z% r, M7 O* Q) Y - }
+ A# u: x9 B1 ?6 O - int Read_EncoderA(void)
; g8 J3 M' M5 b4 d, k8 d - {
# v1 B a7 Q$ g1 X- g6 } - int encoder_num;
1 x" d; Z; P# l" \* w+ h - encoder_num = (int)((int16_t)(TIM4->CNT));
) }* z F x# n+ @ - //TIM_SetCounter(TIM3, 0);
1 v0 F/ n! k1 h0 v) H! S - return encoder_num;8 H5 Y5 k3 r" N( _' Y1 k; ?# m! T$ _) U
- }
# N2 Q V0 f1 W; a置零函数
. [9 M( J% O6 b4 o( |+ k) l- 3 v7 l& ]8 b1 `
- TIM_SetCounter(TIM3, 0);
6 ^& C9 R% }' G4 p" K- t/ k4 v; o2 n - TIM_SetCounter(TIM4, 0);
0 ~/ a. p% v- S1 I( r9 p& u————————————————+ G9 X* M& ~. |6 r( [& a2 u
版权声明:阻容降压
5 x+ p' j& W* e" m1 _如有侵权请联系删除+ \0 e/ t s4 {0 L/ D
# H$ v. @& d5 ]
' A) _# f# @, Y% t |





 微信公众号
 手机版