|
第十、COMP 实验/ x. x1 G$ T# | 实验目的:掌握和熟悉 G474 内部的模拟比较器用法,包括触发方式以及与内部 DAC 级联使用等。 1、软件读取 COMP 结果实验" c5 B: B6 Q* `: q CubeMX 配置如下,保存后生成对应的配置代码:- C+ ^( P ?3 h% I 
▲ CubeMX 进行 COMP 配置 本实验使用软件读取 COMP 比较结果,不需要配置触发,为了使比较结果更加直观,开启外部比较结果输出。: M' I8 @# r# f( r7 m ! A* ? t+ {. p1 @2 I) M 相关操作函数说明:& v- q* G+ U" t4 W HAL_StatusTypeDef HAL_COMP_Start(COMP_HandleTypeDef *hcomp) 功能:开启比较器;( l! O- e3 i# I 参数 1:比较器句柄,根据需要填写;7 ~. F# q: h3 c: E 返回:操作结果,HAL_OK 或 HAL_ERROR;) ~1 C4 F% P; [/ W. g+ _ 示例:HAL_COMP_Start(&hcomp3);// 开启 COMP3HAL_StatusTypeDef HAL_COMP_Stop(COMP_HandleTypeDef *hcomp) 功能:关闭比较器;7 H1 {, F% w5 b8 A; g7 { 参数 1:比较器句柄,根据需要填写; 返回:操作结果,HAL_OK 或 HAL_ERROR;4 x- I: x2 a, L) e4 \ uint32_t HAL_COMP_GetOutputLevel(const COMP_HandleTypeDef *hcomp) 功能:读取比较器输出电平; 参数 1:比较器句柄,根据需要填写;0 E5 S# V9 s$ m5 I4 b6 r* N7 w 返回:比较结果,COMP_OUTPUT_LEVEL_LOW 或 COMP_OUTPUT_LEVEL_HIGH;4 g; w+ G: ?7 Y7 i9 T3 ?' k 示例:result = HAL_COMP_GetOutputLevel(&hcomp3); //软件读取比较结果 核心代码:! q; b2 d* k; R, x ^ if(HAL_COMP_Start(&hcomp3) != HAL_OK) //开启比较器+ W6 p: i# w, U/ `7 Q! h/ X( I5 Q {( Y6 ^) k |4 X Error_Handler();6 K, d" A* C+ B9 P1 Q" E T1 d! \ }" s; E" f- \* a2 ` s; M while (1)0 v3 r% H `* P1 w4 ^7 {5 g. B {9 k1 Y2 |) Q! F N4 I4 k( i result = HAL_COMP_GetOutputLevel(&hcomp3); //软件读取比较结果 if(result == COMP_OUTPUT_LEVEL_HIGH)//比较结果为 1,即 INP 大于 INM { HAL_GPIO_TogglePin(GPIOD,GPIO_PIN_11);//翻转 LED2. v! I' P F" G# A0 \ } HAL_Delay(100); } * h4 z2 I7 w. J# p- [) _ & P( r# c1 g$ @* x5 @7 P4 F# d* H: ~ 以上为 main 函数中外设初始化结束后的部分首先开启比较器,然后在主循环中每 100ms读取一次比较结果,如果结果为 1,即正相输入大于反相输入,则进行 LED2 翻转。* g2 j* r# u0 I3 K- f G! q; T0 S; K6 ^ 实验现象: 下载烧录后可以观察到拨动拨盘电位器,或者遮蔽光敏电阻时可以改变比较结果,CMP 亮时,LED2 状态不变,CMP 灭时,LED2 闪烁。 2、中断读取 COMP 结果实验 CubeMX 配置如下,保存后生成对应的配置代码: 
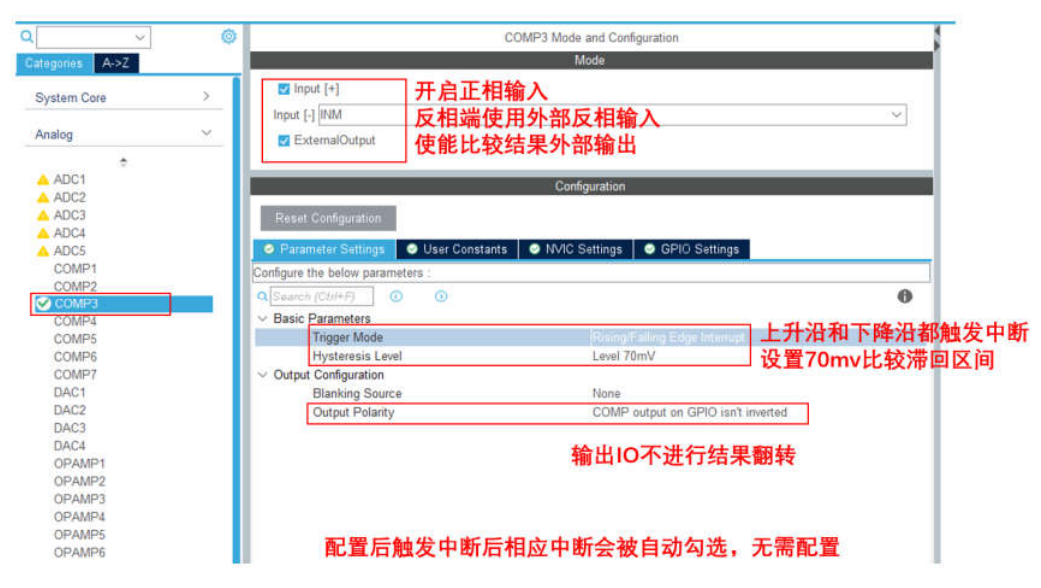
4 g! `" q- r; P( w8 t7 ] ▲ CubeMX 进行 COMP 配置 9 ?% j8 M6 S+ ~+ |- _; E) H4 l 1 f2 s+ ], M8 O7 z5 j; d 本实验使用中断读取 COMP 比较结果,在比较结果变化的上升沿和下降沿都触发中断,为了使比较结果更加直观,开启外部比较结果输出。% b' ]/ l$ I! O) G4 v) |8 i $ N% v0 R: L3 t) g/ q( p 核心代码: if(HAL_COMP_Start(&hcomp3) != HAL_OK) //开启比较器, Z- _( Y& }- A7 A { Error_Handler();0 }& ?. [5 d2 [ } & s6 L C6 d4 \3 q1 K 以上为 main 函数中外设初始化结束后的部分,这里只需要开启比较器即可,使用函数与上例相同。 " j: U0 |: A6 K! S void HAL_COMP_TriggerCallback(COMP_HandleTypeDef* hcomp)9 `/ k; v( {# W% H: e f, v { if(hcomp->Instance==COMP3)% {% }) Z& L: U0 p% T# z$ _; X { uint8_t temp; temp = HAL_COMP_GetOutputLevel(&hcomp3);//读取比较结果 if(temp == COMP_OUTPUT_LEVEL_HIGH)//结果为 1,上升沿触发 { HAL_GPIO_WritePin(GPIOD,GPIO_PIN_10,GPIO_PIN_RESET);//点亮; l+ Z0 u Q' _- O& b" z0 v F, q' r LED1( e: R; c: n7 s- o. ^8 j8 D HAL_GPIO_WritePin(GPIOD,GPIO_PIN_11,GPIO_PIN_SET);//熄灭 LED2 }& v+ w1 I k! A7 U+ A0 C; h' `# K else1 f/ d Y- a8 V2 @! M* Y8 f3 j. d { HAL_GPIO_WritePin(GPIOD,GPIO_PIN_10,GPIO_PIN_SET);//熄灭 LED1* [5 D5 n/ K8 c/ H) n HAL_GPIO_WritePin(GPIOD,GPIO_PIN_11,GPIO_PIN_RESET);//点亮7 A% O- Y' m h/ s: b5 ^ LED2 } } } $ d& o- X4 z5 g" @4 |# j 以上为 COMP 触发中断回调函数,该回调函数为比较器共用,需要判断中断源,如果开启了多个边沿,还需要判断具体边沿。实质上,COMP 中断触发与 EXTI 类似,实际就是将COMP 比较输出作为一个 IO 映射到 EXTI 进行中断。6 g8 W/ d! L( D% ]) |* @ * }9 k" w- L" i# b5 v 实验现象:5 p( l7 w0 G0 B& M 下载烧录后可以观察到拨动拨盘电位器,或者遮蔽光敏电阻时可以改变比较结果,CMP 亮时,LED1 灭,LED2 亮,CMP 灭时,LED1 亮,LED2 灭。 ; ]2 h% E$ g3 v7 ]/ E $ z! i2 _1 a* p. {: P% {" W% L 3、内部 DAC 级联比较实验6 {2 L! F5 K4 [" E/ P9 C CubeMX 配置如下,保存后生成对应的配置代码: 
▲ CubeMX 进行 COMP 配置 
▲ CubeMX 进行 DAC 配置 0 Y0 m+ q2 M! a: q4 u+ p6 N: H & e/ |# ~2 O( ~1 |; w9 ~) O 本实验使用软件读取 COMP 比较结果,正相输入为光敏电阻,反相输入使用 DAC3 的 OUT1作为比较电压,为了使比较结果更加直观,开启外部比较结果输出。# G$ w2 z( c' U/ w# u ' g( M% H4 D4 U# e$ ~ 0 j. D2 P/ A' q0 j 核心代码:& A( v8 Y9 a. y& D void DAC3_CH1_Set_Vol(uint16_t vol) { double temp=vol;- { j0 z2 \- v6 ?( F# |' G1 P& U temp/=1000;- l. _6 |" N4 | temp=temp*4096/3.3;) J g- H6 t2 t8 Z. V7 T k HAL_DAC_SetValue(&hdac3,DAC_CHANNEL_1,DAC_ALIGN_12B_R,temp);//12 位右对齐数据格式设置 DAC 值; @$ k4 l& r9 z) z- z* M- |+ w6 ] Z } 以上为 DAC 设置函数,通过该函数可以将输入的电压快速转换为 DAC 所需的寄存器数据。 2 C* b2 }$ a: Q- }0 k ; v7 J: B7 b. R X* g7 n DAC3_CH1_Set_Vol(500);//DAC 输出设置为 500mv/ h! l$ o" U& u4 t. x HAL_DAC_Start(&hdac3,DAC_CHANNEL_1);//生效 DAC 输出 if(HAL_COMP_Start(&hcomp3) != HAL_OK)2 i9 p' v/ Y; M4 G1 e //开启比较器: E6 c1 `4 c* y6 u: b. E { Error_Handler();. X; }+ o" j3 E. {# S7 u- F4 | } while (1)0 P2 a$ N* O6 c; q { result = HAL_COMP_GetOutputLevel(&hcomp3); //软件读取比较结果' L" S, z9 C* R& J7 k0 [+ ~& A if(result == COMP_OUTPUT_LEVEL_HIGH)//比较结果为 1,即 INP 大于 INM {9 q" M8 a, O) f: ] HAL_GPIO_TogglePin(GPIOD,GPIO_PIN_11);//翻转 LED2 }+ V* b; i5 K6 `5 V HAL_Delay(100);! N+ a7 A- l9 A, D- |" y( o }% H' v% V' Z/ l% c# ?6 i# ] 以上为 main 函数中外设初始化结束后的部分,首先设置好 DAC 输出电压,开启 DAC,然后开启比较器,最后在主循环中每 100ms 读取一次比较结果,如果结果为 1,即正相输入大于反相输入,则进行 LED2 翻转。( _. z* [5 O6 y& j/ D- T ! F, w6 E) _: r; @* \. d 实验现象:9 u& K( t/ ^/ ]! [ z2 S3 \ 下载烧录后可以观察到遮蔽光敏电阻时可以改变比较结果,CMP 亮时,LED2 状态不变,CMP 灭时,LED2 闪烁。 9 l2 v* A7 _1 a R. q3 ]! X 第十一、FLASH 实验 实验目的:掌握和熟悉 G474 内部的 FLASH 用法,包括 FLASH 读写应用等。FLASH 读取无需进行配置。7 ?7 F2 P" T6 p7 D) d) A - X$ z* Q: v$ x: Y/ Y 核心代码:: U6 z8 ^/ v$ l+ T. e /* 函数名:FLASH_Write * 描述 :flash 写入数据3 H( e# r0 p% a; ^/ U3 @ * 输入 :data 写入数据地址 addr flash 地址 size 写入字节数. F, _ C/ g1 o; d * 输出 :无 * 调用 :FLASH_Write(data,FLASH_PAGE_127,8);//8 字节 */# n5 e- }# y& M4 F uint8_t FLASH_Write(uint8_t* data,uint32_t addr,uint16_t SIZE) { FLASH_EraseInitTypeDef EraseInitStruct;//定义擦写操作结构体3 v/ h& Z# @8 b" E2 i1 t$ \ uint32_t SECTORError = 0;# S( W" t. J, k6 L uint64_t write_buff[10];//写入缓冲数组6 s" A* U: g& f4 G. n& S uint8_t i = 0; uint8_t size = SIZE/8;//8 字节写入次数3 M# p" {# C; D( Z6 H memcpy(write_buff,data,SIZE);//将输入的数组移动到写入缓冲区 HAL_FLASH_Unlock();//解锁 EraseInitStruct.Banks = FLASH_BANK_1; //存储区 1& N1 Z* b, M. S+ J# ^ EraseInitStruct.TypeErase = FLASH_TYPEERASE_PAGES;//页擦除: B9 n1 l# k* ?6 k) H EraseInitStruct.Page = (addr-0x08000000)/FLASH_PAGE_SIZE;//擦除页# |6 L9 R1 s* ]8 @ EraseInitStruct.NbPages = 1;//擦除页数: w" ~9 g8 g, h( T1 h0 T! l if(HAL_FLASHEx_Erase(&EraseInitStruct,&SECTORError) != HAL_OK) //擦除页 { return 1;//擦除失败/ V$ ?" P( d4 _- X& t- L }0 z$ q6 F* d v0 E, Y' o6 ^' s while(size)0 h: l* D/ p7 U6 S: _ {; L& `# A G, o8 { ~; e5 ^/ {6 ] if(HAL_FLASH_Program(FLASH_TYPEPROGRAM_DOUBLEWORD,addr,write_buff)!= HAL_OK)//双字写入 {$ E. _3 F. G9 f, _8 X4 _ return 2;//写入失败 } addr = addr+8; i++; size--;( t2 k6 ^4 c S } HAL_FLASH_Lock(); //锁定 FLASH7 N5 P/ p' G [3 E return 0; } /* 函数名:FLASH_Read * 描述 :flash 读取数据4 d2 C; o2 ~ T* O1 X * 输入 :data 读取数据地址 addr flash 地址 size 读取字节数 * 输出 :无 R/ o) Y# J {/ u/ y2 Q * 调用 :FLASH_Read(data,FLASH_PAGE_127,8);//8 字节 */ uint8_t FLASH_Read(uint8_t* data,uint32_t addr,uint16_t SIZE)+ m7 [( z5 ~/ S { uint32_t read_buff[10]; //接收缓冲数组, a, u1 s5 C/ u( K uint8_t i = 0;/ r/ S: t- f7 g, M7 e; K uint16_t size = SIZE/4; //接收次数 while(size) { read_buff = *(__IO uint32_t*)addr; //从 FLASH 读取数据到接收缓冲数组' l2 N+ `3 L' T addr = addr+4;5 L0 Y/ C% q/ q5 y" j2 o2 U i++;9 w% ^' H( X' w, `* `# f size--;+ D0 z1 c: M8 U }/ b4 R4 e$ W8 N3 ^# T" ]' L8 T memcpy(data,read_buff,SIZE); //将数据从接收缓冲数组转移到接收数组 return 0;" O; g. l* M0 F! ^9 ? } U2 V* J2 J1 o: D/ a 主要代码:4 y4 `2 \. t, t4 G uint8_t data[8]={0,0,0,0,0,0,0,0}; char buf[30]=""; FLASH_Read(data,FLASH_PAGE_127,8);//8 字节# f" T% B }3 f; J2 a! ~ data[0]++;FLASH_Write(data,FLASH_PAGE_127,8);//8 字节% ]. t5 I) Y" W7 f% q9 G snprintf(buf,10,"times:%d",data[0]); LCD_PutString(10,30,buf,Red,White,0);5 I ^$ D8 B! ^) K9 N& A, C4 i uint32_t UID1=READ_REG(*((uint32_t *)UID_BASE));+ M* S! Z& S' ] @* Y uint32_t UID2=READ_REG(*((uint32_t *)(UID_BASE+4U)));) s: w4 [$ l; J, o) k0 P0 r" R& \ uint32_t UID3=READ_REG(*((uint32_t *)(UID_BASE+8U))); snprintf(buf,30,"UID:%0x-%0x-%0x",UID1,UID2,UID3); LCD_PutString(10,60,buf,Red,White,0);: m- ]4 z6 x- D 实验现象:& i; o; b9 l* N; |/ X y- S 下载烧录后可以观察到 LCD 显示 FLASH 测试次数以及芯片的 ID。0 D& I& t) F* ~* v 
▲ 实验现象4 q" R2 f/ _6 b& ] ) i3 ^ D! C- h. h9 [# @ 7 B) H/ m% I, v% b" N% J+ f 第十二、单总线实验 实验目的:掌握和熟悉常用的单总线通信,包括 DS18B20,DHT11 读写应用。) X. z2 a% J( A L+ z$ w, a# J7 i CubeMX 配置如下,保存后生成对应的配置代码: 
3 F/ M2 Q9 q3 R2 `- I ▲ 图 3.12.1 CubeMX 进行 GPIO 输出配置 8 ~% N* w7 f; H0 B2 l& E 本实验进行单总线读取 DS18B20 和 DHT11。使用 CUBEMX 配置 IO 为输出模式。3 W! Q+ I6 C2 S' Z+ {) C8 Q5 [ 9 E9 P9 B9 m" h/ R0 Z % t8 o @% u, Y8 E1 x8 O" L 读取 DS18B20 核心代码: /* 函数名:DS18B20_IO_OUT, O- v& Q3 \3 a4 o * 功能:初始化 DS18B20 的 GPIO 为输出模式 * 输入:无 * 输出:无+ L5 f+ L7 V4 b3 @: A * 备注:无) j; I4 y) t1 @0 h/ i */ void DS18B20_IO_OUT(void ) { GPIO_InitTypeDef GPIO_InitStruct = {0};' J/ s' f: a* C! }# [6 T GPIO_InitStruct.Pin = GPIO_PIN_9;! z+ _. b: t) k( B GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;9 P- ?# p& [4 x L# z* D GPIO_InitStruct.Pull = GPIO_NOPULL; GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW; HAL_GPIO_Init(GPIOD, &GPIO_InitStruct); }' t& {% I S; F; A( W% N /* 函数名:DS18B20_IO_OUT# G& D! ^- R& E/ z6 h3 n% L * 功能:初始化 DS18B20 的 GPIO 为输入模式+ }. j4 y& h: T/ h! {* a0 I * 输入:无 * 输出:无3 w/ P4 l, B3 v9 @5 [. U& S# I4 `- N * 备注:无4 [" n* K3 _" d3 ~ */void DS18B20_IO_IN(void ) { GPIO_InitTypeDef GPIO_InitStruct = {0}; GPIO_InitStruct.Pin = GPIO_PIN_9;1 ~* Q& \1 m; a; J0 Y GPIO_InitStruct.Mode = GPIO_MODE_INPUT;* L' _( h+ M5 l! n. m GPIO_InitStruct.Pull = GPIO_NOPULL; GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW; HAL_GPIO_Init(GPIOD, &GPIO_InitStruct); } /* 函数名:DS18B20_Rst * 功能:复位 DS18B20 * 输入:无 * 输出:无4 d0 k) E2 _5 f8 F * 备注:无 */# A, S' ]: o y; z* x9 H, t void DS18B20_Rst(void) {& m: d% Z, [9 S7 J DS18B20_IO_OUT(); //SET PG11 OUTPUT, c a6 h+ C" k. b6 D DQ_OUT_LOW();/ a4 g9 f! u- m: x8 C //拉低 DQ delay_us(750); //拉低 750us DQ_OUT_HIGH();' @3 F. I0 z! w* }1 J //DQ=1! m6 _% r. J6 @' _/ q& v5 [ delay_us(15);% {5 ]# ]8 H& d( R( G1 L. o0 a //15US E; y$ _' Z/ M8 v+ {8 K) K }7 Q6 L( C q( f' @ /* 函数名:DS18B20_Check * 功能:等待 DS18B20 的回应9 {- u5 }) p- _* z0 `: X * 输入:无 * 输出:返回 1:未检测到 DS18B20 的存在 返回 0:存在 * 备注:无$ ]. s% E; o' n" g- h8 b" O */ uint8_t DS18B20_Check(void)6 \) D; E( Y: h' k { K# V. P3 {# f8 ] uint8_t retry=0;$ p) i; m: F5 z' S6 _4 n- J DS18B20_IO_IN();! X8 i" q! }- M6 |( [( h //SET PG11 INPUT while (DQ_GET_IN()&&retry<200). T+ @& Y: w" v7 v7 h% c {: p5 S. s( h3 O6 _# Y$ N retry++;delay_us(1);9 i3 J* A* g P7 s6 d }; if(retry>=200)return 1; else retry=0;& j- I u2 ^$ R. d while (!DQ_GET_IN()&&retry<240)1 D. d. W$ A z { retry++;) _ K. L8 F( I0 | delay_us(1);: a7 w& o( _9 q# x }; if(retry>=240)return 1; return 0;5 g( k( \' h' z0 Z8 k }, b& H) T0 S, O5 O( o4 e7 E) l /* 函数名:DS18B20_Read_Bit% f1 ?: k" T. u8 g7 x! f * 功能:从 DS18B20 读取一个位3 R# S _/ Y% d; w * 输入:无! T# Y& U }, t: D: q6 p * 输出:返回值:1/09 v2 R9 s9 `7 c9 E4 G4 A * 备注:无9 C5 z; \ X3 e& V */ uint8_t DS18B20_Read_Bit(void), D$ Y1 T8 o3 X {/ h$ g8 r- [: } uint8_t data; DS18B20_IO_OUT(); //SET PG11 OUTPUT' [5 I% h7 D' \/ L, A DQ_OUT_LOW();delay_us(2);6 [1 m: D; i$ q- J H DQ_OUT_HIGH();8 p0 ~0 w; N9 c' ^0 L" \* {$ H6 x DS18B20_IO_IN();! L" w& j, w& h1 i3 y6 D7 Z7 k //SET PG11 INPUT delay_us(12); if(DQ_GET_IN())data=1; else data=0; delay_us(50); return data; } /* 函数名:DS18B20_Read_Byte* t* C% ~. o- D * 功能:从 DS18B20 读取一个字节 * 输入:无' T' D2 D7 l& f$ H' g * 输出:返回值:读到的数据4 V9 ^4 n1 `6 H * 备注:无 */ uint8_t DS18B20_Read_Byte(void) { uint8_t i,j,dat; dat=0;/ s- \( f5 {* k) Q, R7 u5 F& _( p6 m" A. a for (i=1;i<=8;i++) {) G6 y0 e& E: I0 F j=DS18B20_Read_Bit(); dat=(j<<7)|(dat>>1); } return dat;' E* z( p% T% \/ \. N- Y* _ }0 l3 R2 f& r6 R& G! S /* 函数名:DS18B20_Write_Byte& |( z! n- I6 U6 p% B2 U * 功能:写一个字节到 DS18B20+ w( { }) ?2 ^ * 输入:dat:要写入的字节 * 输出:无3 z5 X) g8 \8 O3 m: Y * 备注:无. V5 }) I5 a1 G! \. c */ void DS18B20_Write_Byte(uint8_t dat)8 C+ U1 Z! @3 k) W, ~# H$ w7 z {1 L& \5 k! K3 r- J) e9 K+ I3 x uint8_t j; uint8_t testb; DS18B20_IO_OUT(); //SET PG11 OUTPUT; for (j=1;j<=8;j++) {- y" |* G9 g' l8 D testb=dat&0x01; dat=dat>>1;( S* e: N9 F# C/ w9 f if (testb) {7 r; x9 @) D8 Y; U0 R% a) n DQ_OUT_LOW(); // Write 1 delay_us(2); DQ_OUT_HIGH(); delay_us(60);9 r ~' p5 S# v# X% A' h+ a: | } else {: K* h3 ?4 o; K/ z DQ_OUT_LOW(); // Write 0 delay_us(60);1 F2 j/ w8 ^4 J$ Y; \; W! a DQ_OUT_HIGH(); delay_us(2);. {8 ^) l& h/ @* d }# M$ e3 |# ~9 @ } } /* 函数名:DS18B20_Start6 W0 D0 ?% `+ x) b * 功能:开始温度转换- `- J* b% e/ i. m+ J# O, o$ J5 } * 输入:无% \- v7 W& d' F- J- ]* f * 输出:无 * 备注:无0 g0 |! l* P4 o5 L5 G$ h0 `2 k */ // void DS18B20_Start(void) { DS18B20_Rst();) }9 _. b! W; Z' n* q- B$ V DS18B20_Check();9 r- U2 v7 `' t! p! y8 i DS18B20_Write_Byte(0xcc);// skip rom DS18B20_Write_Byte(0x44);// convert } /*3 @% Q$ C7 u w 函数名:DS18B20_Start * 功能:从 ds18b20 得到温度值 精度:0.1C4 K: x. X0 {$ }6 x) d$ Q * 输入:无 * 输出:返回值:温度值 (-55.0~125.0) * 备注:无 */ short DS18B20_Get_Temp(void) { uint8_t temp;) k2 Z! Q+ r! a8 E; ~7 y3 B: ^ uint8_t TL,TH; short tem;DS18B20_Start ();7 B' Q9 m8 R6 a, D/ g2 v // ds1820 start convertDS18B20_Rst();: |% l( E" L' s) U" ?' V; d DS18B20_Check(); DS18B20_Write_Byte(0xcc);// skip rom( \) e9 F% W! e- x4 f. y. y DS18B20_Write_Byte(0xbe);// convert TL=DS18B20_Read_Byte();: W* o( |2 v, R/ D0 p" y& ? // LSB TH=DS18B20_Read_Byte(); // MSB if(TH>7) {( s$ N4 H- K& G TH=~TH;: ~# o2 X2 ]. s. U$ W TL=~TL; temp=0; //温度为负 }else temp=1;- {9 S) P, S" ^: s //温度为正& K7 V" @+ M* G tem=TH;1 }: o _6 I B* `8 K //获得高八位/ Y$ d$ _- K. k7 _ P' h tem<<=8;tem+=TL;4 k; X/ E/ z$ u; J( C! m; a6 a+ q //获得底八位 tem=(float)tem*0.625; //转换- Z& K% h* }% G; u! Z' S0 Y char buf[20]="";, e: q9 d/ X0 Z# k6 ~* m9 K) |/ | if(temp)snprintf(buf,10,"Temp:%.1f",tem/10.0); else snprintf(buf,10,"Temp:%.1f",tem/10.0); LCD_PutString(10, 10, buf, White,Blue,1); if(temp)return tem;$ O. ^3 k4 z5 E& }' w //返回温度值 else return -tem;3 _1 V! }) r8 N& i } 读取 DHT11 核心代码: /* 函数名:delay_us( D& O# K- c4 p * 功能:微秒延时 * 输入:delay 延时多少微秒+ ]5 l& k5 P% P$ b6 r! q * 输出:无& [- B1 Q( J8 r* g * 备注:无 */ #define CPU_FREQUENCY_MHZ 170 // STM32 时钟主频 void delay_us(__IO uint32_t delay), ]$ o* H: D4 P5 s {+ r1 u, e9 C, Z int last, curr, val; int temp;: P) a+ c- r) { d7 | while (delay != 0)$ ^$ s! U- {( k" X4 y' | { temp = delay > 900 ? 900 : delay;) i- ?# j* `$ j) d2 A# F' \ last = SysTick->VAL;- {3 U/ U' {4 a curr = last - CPU_FREQUENCY_MHZ * temp;% U, s: s9 H* M+ a if (curr >= 0) {; ]: q* Y F0 P/ M% K- u do5 ^* V" ~, t- `( P) b6 Z6 A3 G4 d3 v {4 k4 x3 B3 t4 F/ v2 a, l* m val = SysTick->VAL; }4 K* r3 u0 n" x while ((val < last) && (val >= curr));; I1 i4 ^) y3 M& \& o+ i @ }; f+ M, K3 V6 V& }, l7 T7 F else" W9 Q& A" x" i- M/ ?/ L- `4 `1 j { curr += CPU_FREQUENCY_MHZ * 1000;% N# Q) x3 J; o" l do { val = SysTick->VAL;" O' W% {6 t/ X2 I- E( v8 B U } while ((val <= last) || (val > curr));, x3 ]" z- E( w1 R" U3 h' E4 t, N; O }: |: b( e; x: N delay -= temp; }+ Z& I. a- R; E' I9 H5 r* D9 q }' {% r+ \8 w: [/ H" v unsigned int rec_data[4];6 Y6 D# Q2 ^, l0 h4 b3 @2 H: n: o0 D /* 函数名:DH11_GPIO_Init_OUT * 功能:初始化 DHT11 的 GPIO 为输出模式 * 输入:无 * 输出:无' f! x7 s; d5 r" A * 备注:无9 |4 D8 a# m+ X */ void DH11_GPIO_Init_OUT(void)5 I3 t n* C; x0 K; W" L { GPIO_InitTypeDef GPIO_InitStruct = {0}; GPIO_InitStruct.Pin = GPIO_PIN_9; GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;$ m9 v* Q8 D$ m+ s GPIO_InitStruct.Pull = GPIO_NOPULL;. H7 U) X: w1 P) D7 Y: Z. [& j# x GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW; HAL_GPIO_Init(GPIOD, &GPIO_InitStruct);' Z1 w' {# Z, ?+ `0 _2 ~, i }" b, W( s6 I; R/ a0 z, ?( v // 对于 M0 来说,是输入9 z# O' Z5 H9 v0 q /* 函数名:DH11_GPIO_Init_IN, ]) A. Q8 d4 Q$ ` * 功能:初始化 DHT11 的 GPIO 为输入模式+ s+ } y- j+ ~" Q, t * 输入:无 * 输出:无 * 备注:无 */! g8 B! b+ G, J. L! _3 r& L- n6 T void DH11_GPIO_Init_IN(void)% f7 t6 K- t5 o8 g {9 z5 }- ^' L6 H# H# b: M5 I GPIO_InitTypeDef GPIO_InitStruct = {0}; GPIO_InitStruct.Pin = GPIO_PIN_9;* O4 \2 C/ d2 v, d+ I" X+ D GPIO_InitStruct.Mode = GPIO_MODE_INPUT;" z4 @3 F& Y3 S GPIO_InitStruct.Pull = GPIO_NOPULL;7 r, Q4 Q+ k* V; K1 I, ~9 M; H$ ? GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW; HAL_GPIO_Init(GPIOD, &GPIO_InitStruct); // DL_GPIO_initDigitalInput(GPIO_DQ_dht11_and_ds18b20_IOMUX);//配置为上拉输入) {6 ~( `7 K/ [* ^$ ? } // 主机发送开始信号 /* 函数名:DHT11_Start * 功能:主机发送开始信号( Z$ @" i+ F# t+ [( y' F Q5 \ * 输入:无 * 输出:无8 ?9 _' s* i. Z* F * 备注:无+ s2 k' _+ v, A: W" P& x0 F. s */9 s- F4 ]1 m( b) _/ [ void DHT11_Start(void)6 o% ^/ @. m, k7 m7 E6 I { DH11_GPIO_Init_OUT(); // 输出模式/ t7 J3 L( p, X2 W; v( _ _ dht11_high; // 先拉高; i, `0 p; U' w; X. s4 `! s: N delay_us(30); dht11_low; // 拉低电平至少 18ms HAL_Delay(20); dht11_high; // 拉高电平 20~40us DH11_GPIO_Init_IN(); // 输入模式# B& J# N7 \. A delay_us(30);- J$ m* l) h6 L }5 S& K% s+ o( |1 x8 ` // 获取一个字节 /* 函数名:DHT11_Rec_Byte * 功能:获取一个字节" L: Y1 D' J. X Z! t1 P; { * 输入:无- s+ D7 n9 ~- I; t8 R * 输出:读取的字符 P/ W, J$ a6 r5 K/ \. ] * 备注:无: [" @! x! w# j+ S */7 O6 }3 U# i( [; [0 P" z char DHT11_Rec_Byte(void) { unsigned char i = 0;% Z0 q/ S) T2 s1 J! w4 L" ? unsigned char data;3 t* y& B; C. F! ~7 S7 n# H+ | for (i = 0; i < 8; i++) // 1 个数据就是 1 个字节 byte,1 个字节 byte 有 8 位 bit { while (dht11_read == 0) ;6 M7 g, l0 M3 v6 }" H/ k // 从 1bit 开始,低电平变高电平,等待低电平结束 delay_us(30); // 延迟 30us 是为了区别数据 0 和数据 1,0 只有 26~28us data <<= 1; // 左移 if (dht11_read == GPIO_PIN_SET) // 如果过了 30us 还是高电平的话就是数据 1 {. u9 H# P `0 }+ p data |= 1; // 数据+1 }7 D9 ~/ N0 v0 [. K' f0 W! U while (dht11_read == GPIO_PIN_SET) ; // 高电平变低电平,等待高电平结束 } return data;) D: @7 [$ G8 _2 r6 n2 k/ c; w- S9 X } // 获取数据 /* 函数名:DHT11_REC_Data * 功能:获取 DHT11 数据并打印 * 输入:无 * 输出:无 * 备注:无 */ void DHT11_REC_Data(void) { unsigned int R_H, R_L, T_H, T_L;6 q7 G* q5 N/ w+ x1 p* [2 o unsigned char RH, RL, TH, TL, CHECK;! P: U; |2 o- `0 G/ Y DHT11_Start(); // 主机发送信号, Z- S; D: N; F) \* S8 Z //dht11_high; // 拉高电平 if (dht11_read == 0) // 判断 DHT11 是否响应2 V5 c7 q* ~6 M. G { while (dht11_read == 0); // 低电平变高电平,等待低电平结束: M+ J# |- R9 `+ r! F while (dht11_read == GPIO_PIN_SET); // 高电平变低电平,等待高电平结束$ k3 S {5 s6 x8 v+ ~- K. n1 x1 X R_H = DHT11_Rec_Byte(); R_L = DHT11_Rec_Byte();; Y3 p# _8 t! F" P* L T_H = DHT11_Rec_Byte();- O5 E, L! k# @3 {3 r T_L = DHT11_Rec_Byte(); CHECK = DHT11_Rec_Byte(); // 接收 5 个数据 z- P0 F1 ?! X! `7 Q9 D; ^ //DH11_GPIO_Init_OUT(); //dht11_low; // 当最后一 bit 数据传送完毕后,DHT11 拉低总线 50us delay_us(55); // 这里延时 55us* O7 m# z# f/ ?3 ]+ N* y' z //dht11_high; // 随后总线由上拉电阻拉高进入空闲状态。$ R+ K7 `% u J6 Q. k X if (R_H + R_L + T_H + T_L == CHECK) // 和检验位对比,判断校验接收到的数据是否正确4 L) ]0 I0 ]6 U2 z* v8 m {4 m" o4 Z2 d6 \1 T RH = R_H; v$ r: ^) N! D8 R RL = R_L; TH = T_H; TL = T_L; } a& h+ o. n7 A } ; j& c, d* |5 r rec_data[0] = RH;# ~$ q ]+ n. {4 x3 G5 v$ ?7 l& b9 d6 |: ] rec_data[1] = RL;# Z; _/ A6 ^/ H" k$ H rec_data[2] = TH; rec_data[3] = TL;( ` w; J0 W2 ~3 Q char buf[20]=""; snprintf(buf,10,"Temp:%d.%d",TH,TL); LCD_PutString(10, 10, buf, White,Blue,1); snprintf(buf,10,"Hum:%d.%d",RH,RL);6 E0 Y6 O; W+ Y" s7 P6 w5 U LCD_PutString(10, 30, buf, White,Blue,1);}# E) f/ M( m o% n 主要代码:( k9 e) z- C% X5 x while(1){ DHT11_REC_Data();//DHT11 读取 //DS18B20_Get_Temp();//18B20 读取$ ^- N. n8 U6 h) d HAL_Delay(1000); }7 W+ {4 x3 g& w, q0 ^2 m2 D ) }: _' z& E, [! o& v+ O+ ? 实验现象:, b" Z4 P7 ^& C. @4 @0 Z8 y2 N 下载烧录后可以观察到 LCD 显示 DS18B20 测试的温度,或者 DHT11 测量的温度和湿度。 
' `" h( X6 b0 e+ A/ E1 r2 _; I ▲ 图 3.12.2 实验现象. g: U* f" S( ~5 Y2 R4 n4 z / I$ U3 P& P% o" y0 S/ g3 V" s 第十三、独立看门狗 实验目的:掌握和熟悉独立看门狗用法,包括喂狗操作等。 ( v: H/ D0 \7 {( [* ] CubeMX 配置如下,保存后生成对应的配置代码: 
▲ 图 3.13.1 CubeMX 进行独立看门狗配置: e. Y: p2 G: w, M+ C! f8 _$ h 本实验进行独立看门狗配置。使用 CUBEMX 配置 IO 为输出输入模式实现 LED 指示和按键读取,GPIO 配置参考上文。程序中使用按键喂狗,如果没在 1s 内喂狗,系统将会自动复位。 0 C1 M) K% A* X% l) B# H 主要代码: while (1)% z' A! v. n; g8 r {' H$ R4 e* Q; N/ @4 u4 A/ [+ ` if(HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_4)==0). p. `& D R( J: }/ m: d { HAL_Delay(5);" `% I6 I. ]; ?9 v; i if(HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_4)==0)3 D% C7 R% C: |: r% v% e { HAL_IWDG_Refresh(&hiwdg);( U4 a# Z q! _1 g1 s+ | c HAL_GPIO_TogglePin(GPIOD,GPIO_PIN_10);4 G+ |6 r9 t0 F) o) A1 N while(!HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_4));7 O8 _. C) i1 `# D9 w+ c }4 u8 Q, D) E+ s/ A ~ }6 K2 J& f$ Y; Q /* USER CODE END WHILE */. Z; _9 B5 O. p, |7 D* t /* USER CODE BEGIN 3 */" q/ Y4 N) N3 Z( [ ` }3 |# r" q: `7 @2 @+ a8 ?% z2 |( c w 实验现象:* ~2 o% u/ s/ y' b+ G 下载烧录后可以观察到如果在一定时间内进行喂狗操作,系统会复位,LCD 重新加载。' M) ^5 O: }5 D, g, s2 j5 p+ Z% v; V 
▲ 图 3.13.2 实验现象 转载自: AI电堂% e$ W; N+ b% T8 }4 t2 X 如有侵权请联系删除 - w+ i! q. L6 l 0 E% k. c4 d/ k" e5 k. n |

经验分享 | 基于STM32G4芯片TIM+SPI+DMA应用示例
STM32G47x 双 Bank 模式下在线升级
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【经验分享】STM32G4之基本定时器
NUCLEO-G474RE 扩展 LSM6DSO 传感器数据融合实操演示全解析
经验分享 | STM32G474 高精度定时器同步功能全解析 从内部互联到多芯片协同的实现方案
经验分享 | STM32G4双BANK启动应用演示
STM32G4 LPTIM+DMAMUX 实现并行输出应用示例
实战经验 | LAT1578 SAU对NSC分区的影响
经验分享 | STM32G474 HRTIM Triggered-half模式实现两相交错电源180°相位同步方案
 微信公众号
 手机版