|
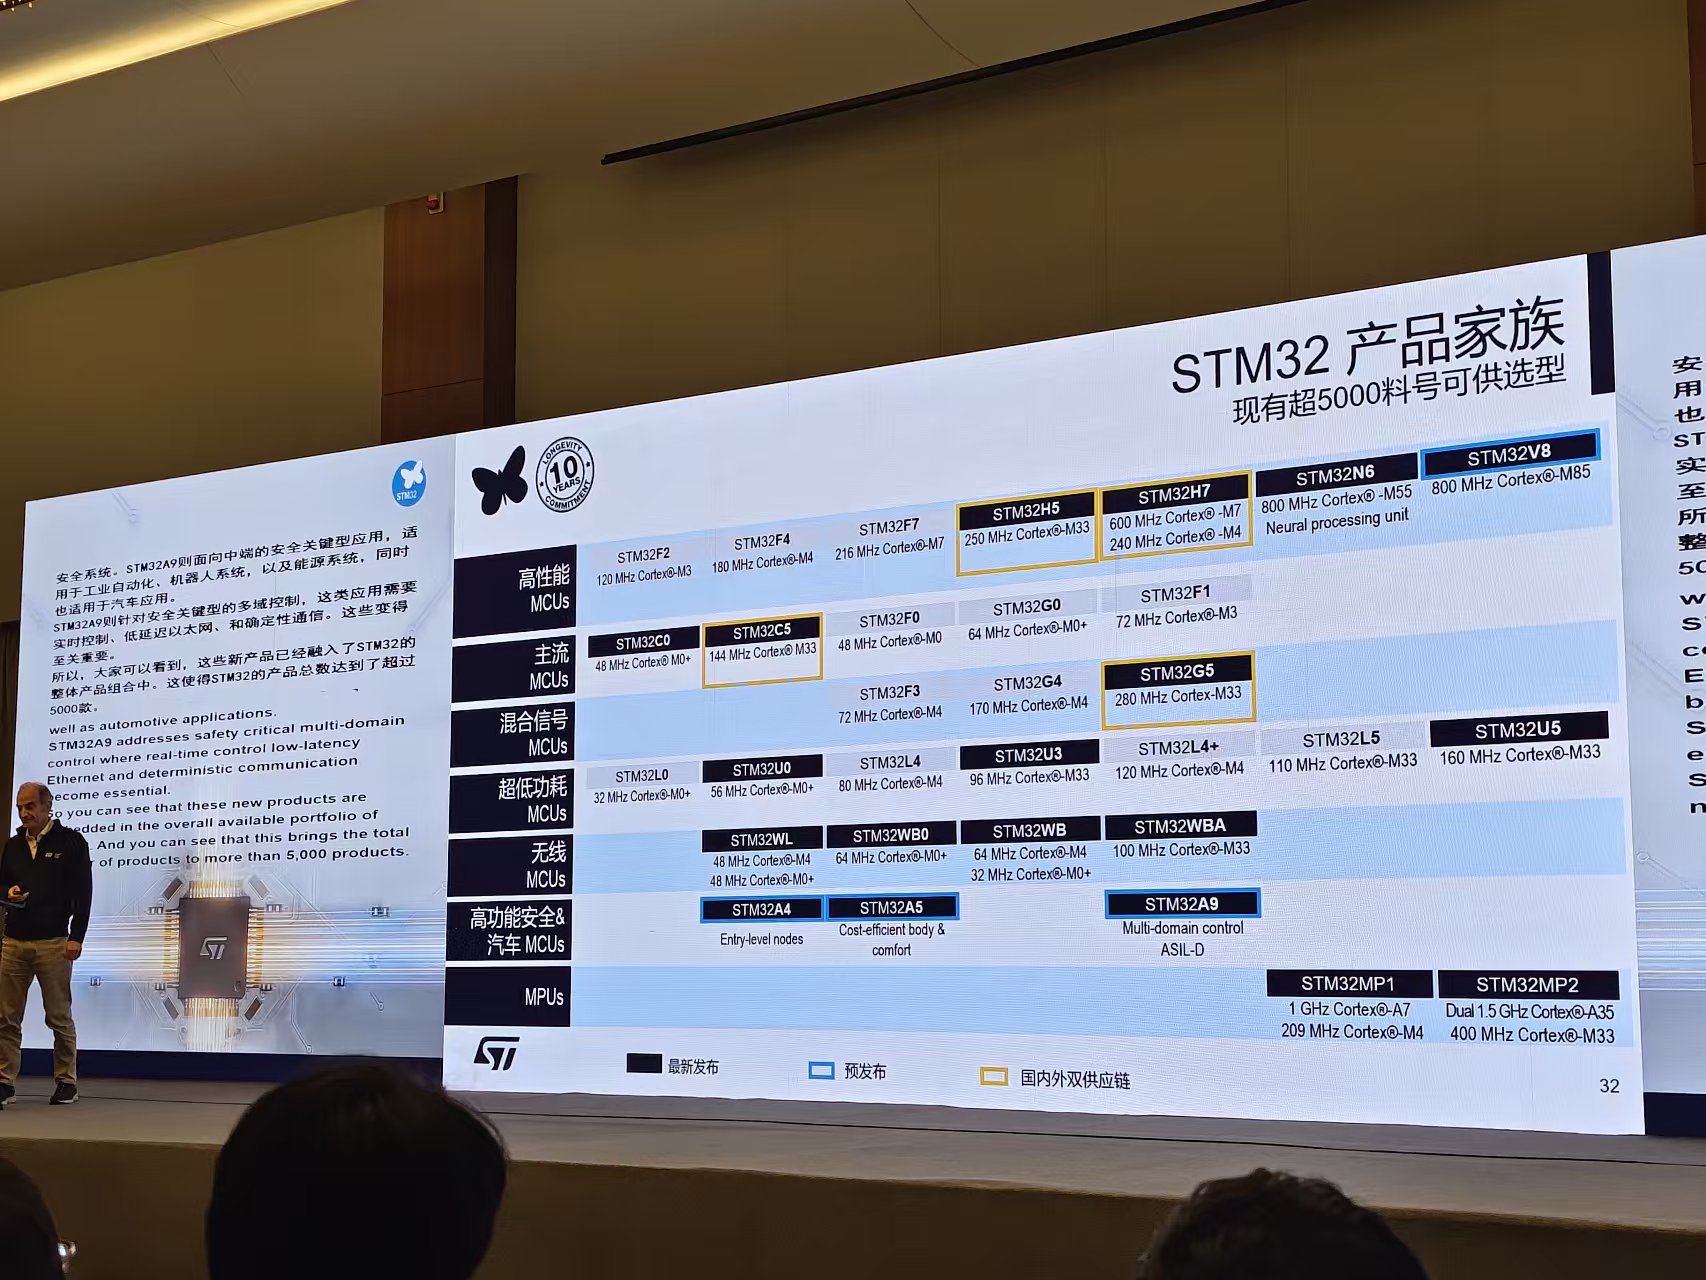
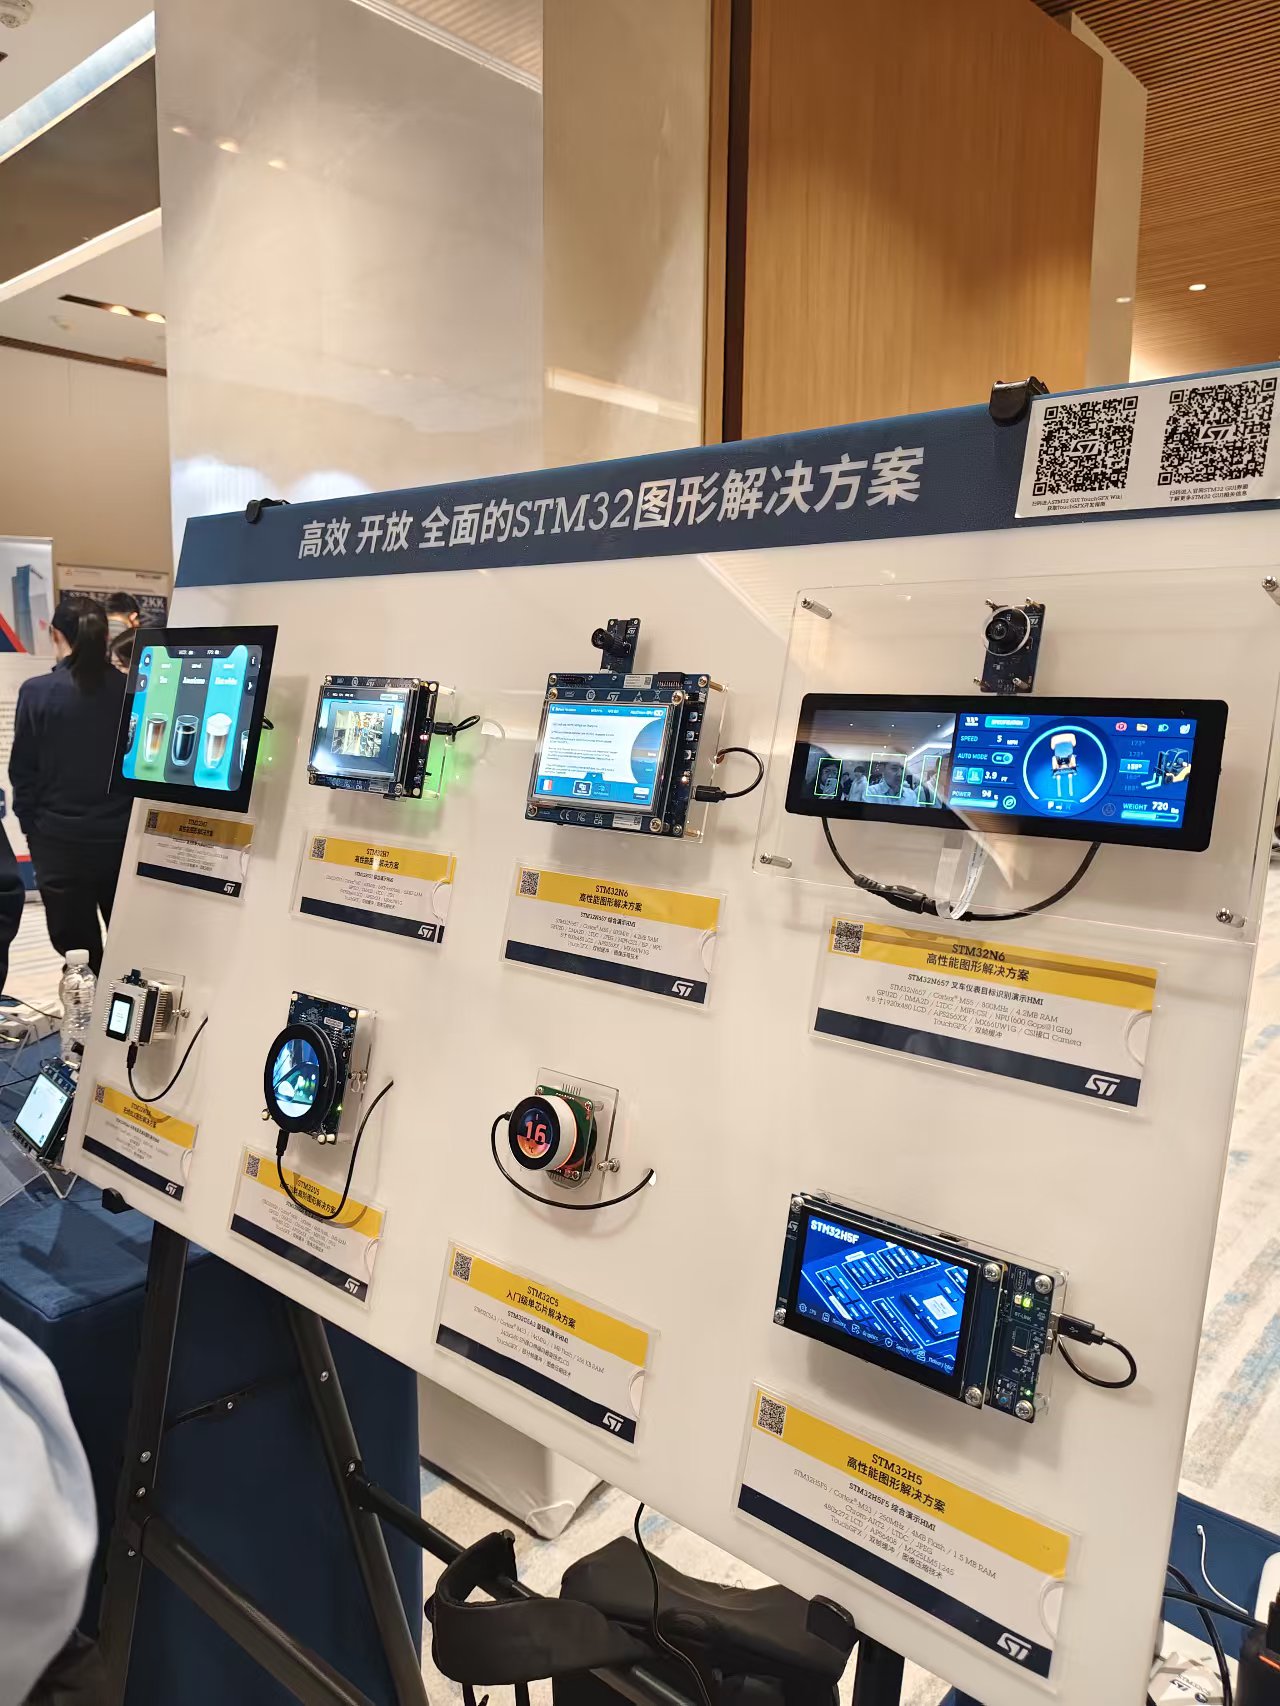
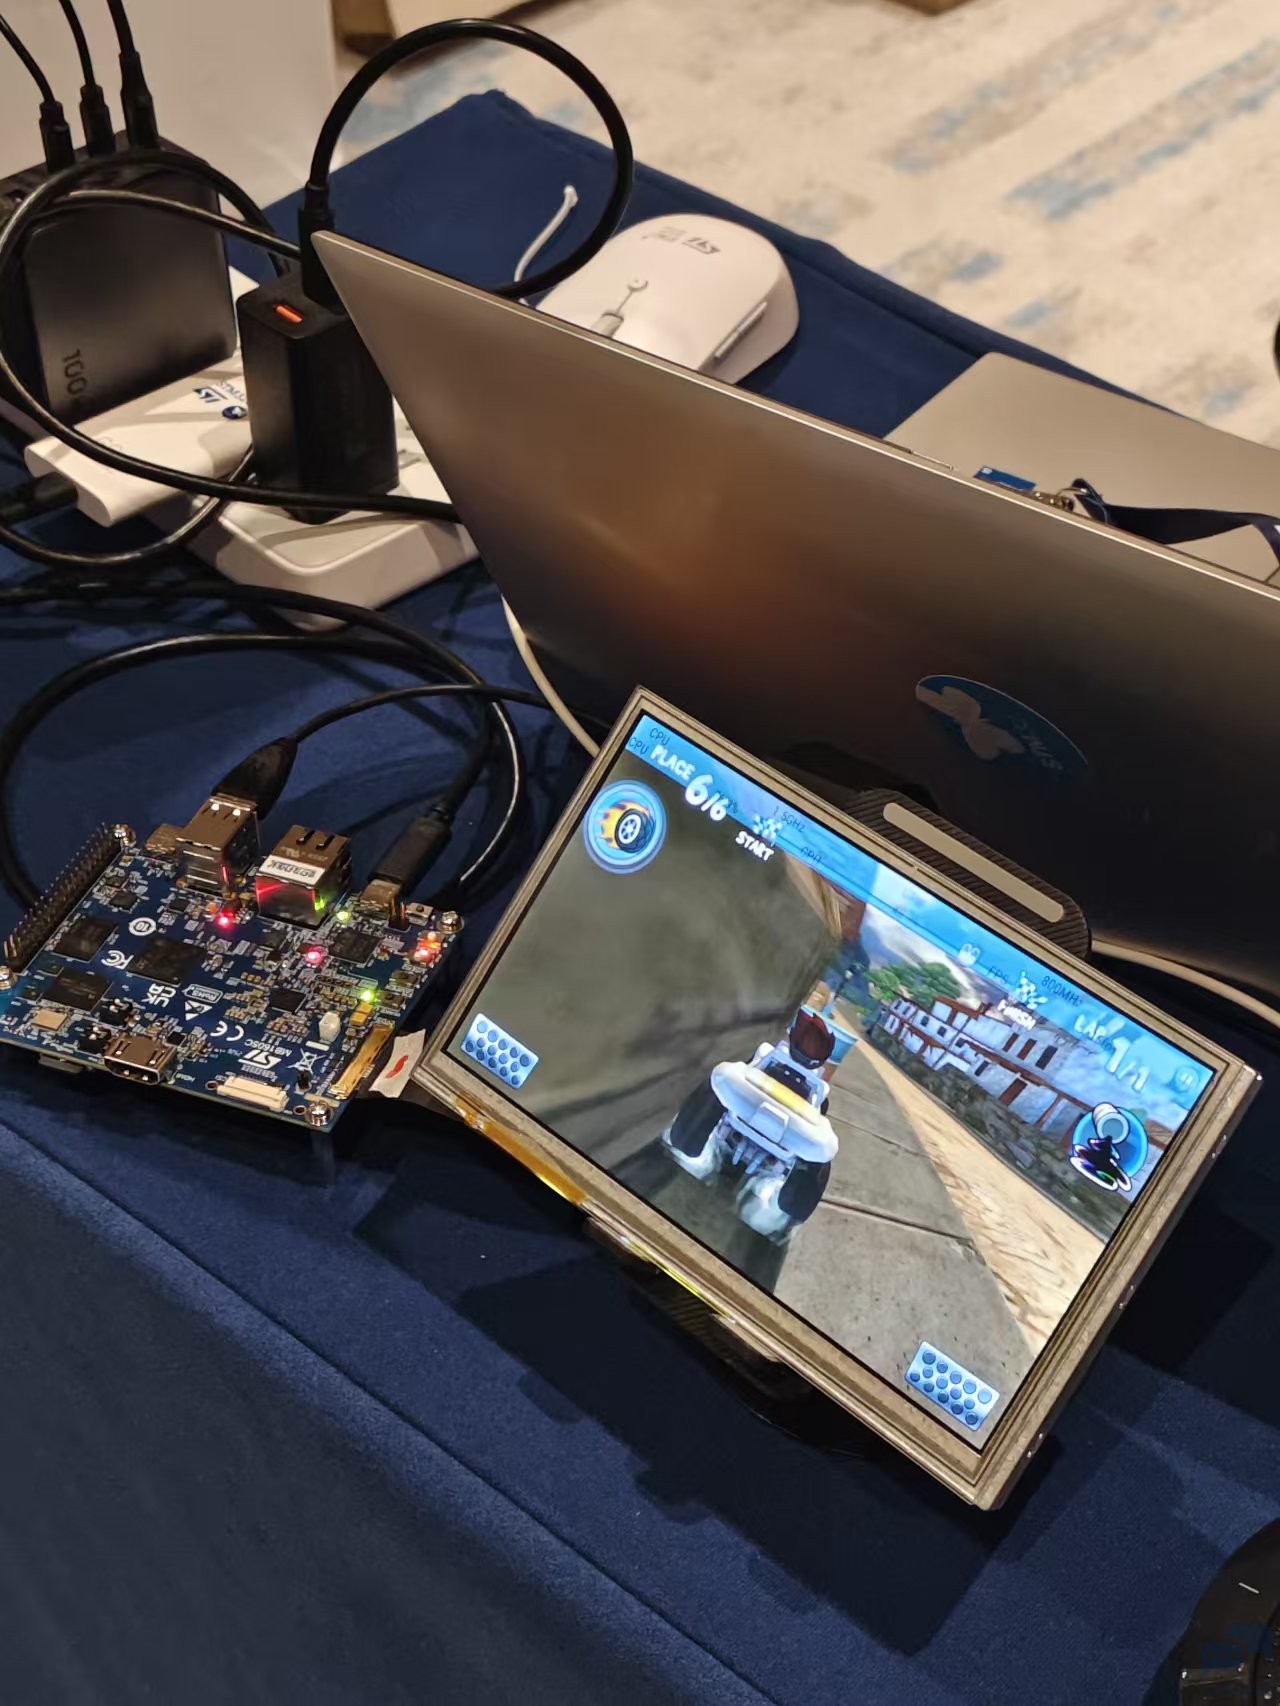
2026年11月19日参加了北京站的STM32巡回研讨会。看到了许多非常有意思的现场展示,也在讲解中深入了解了STM32C5、H5等系列产品,以及边缘AI、机器人控制等领域的最新应用方案,让我对STM32的性能和应用场景有了更直观的认识。 首先,令我最感兴趣的是demo区的展示,现场有基于STM32C5实现的温控旋钮,也有采用STM32N6、H5、H7等系列芯片实现的高性能图形场景,触控响应十分流畅,界面切换、动画效果也相当细腻!! 其中让我印象最深的是一个赛车小游戏Demo。实际操作时,无论是车辆运动还是场景动画,整体表现都十分流畅,视觉效果也比我预想中丰富得多。很难想象,在资源相对有限的嵌入式平台上,也能实现这样出色的图形交互体验。
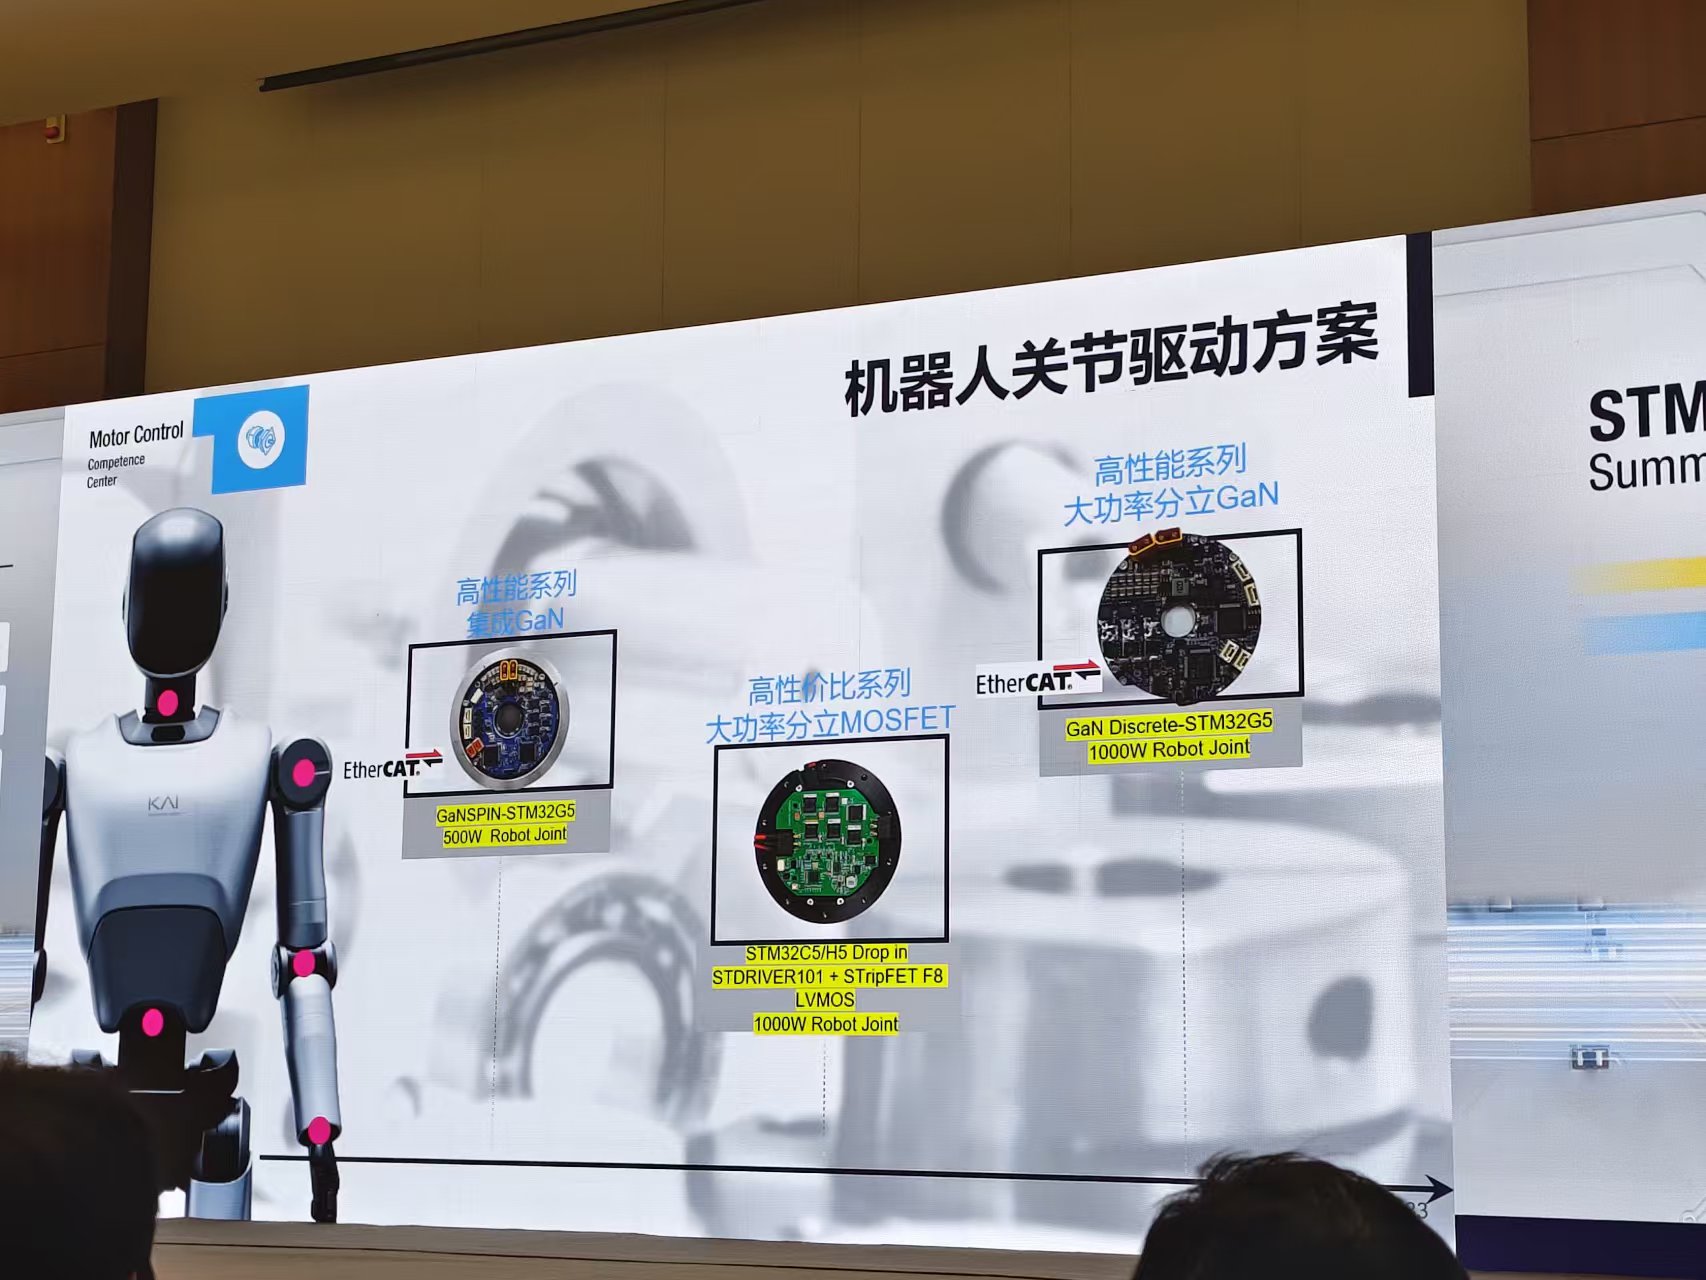
在后续讲解中,我进一步了解了这些效果背后的硬件支持。例如,STM32H5系列中的H5Ex/Fx产品引入了全新的Chrom-ART2图形加速器,支持图像旋转、位图缩放以及更丰富的颜色和字体格式,还提供了图形处理相关的自动化功能。部分型号配备1.5 MB SRAM和4 MB Flash,可支持600×480(16 bpp)、480×320(24 bpp)等显示配置,并集成MJPEG硬件编解码功能。 第二个让我印象很深的方向,是机器人控制。 现场介绍了多种面向机器人关节的电机驱动方案,包括基于STM32G5搭配GaN功率器件的500 W、1000 W级关节驱动设计,以及采用STM32C5/H5与MOSFET驱动电路的方案。 机器人关节控制不仅需要足够的驱动功率,还需要快速、精确地完成电流采样、位置反馈和实时控制。STM32在其中承担着重要的控制任务,而GaN、MOSFET等功率器件则负责实际的电能转换与电机驱动。现场展示的方案还涉及EtherCAT等工业通信技术,体现了机器人多关节协同控制对实时性和系统集成度的要求。 此前我也接触过电机驱动电路的设计,但更多关注的是单个驱动模块的实现。这次看到从MCU、功率器件到通信和反馈的完整关节驱动方案,让我对实际机器人系统中的软硬件协同设计有了更进一步的认识。
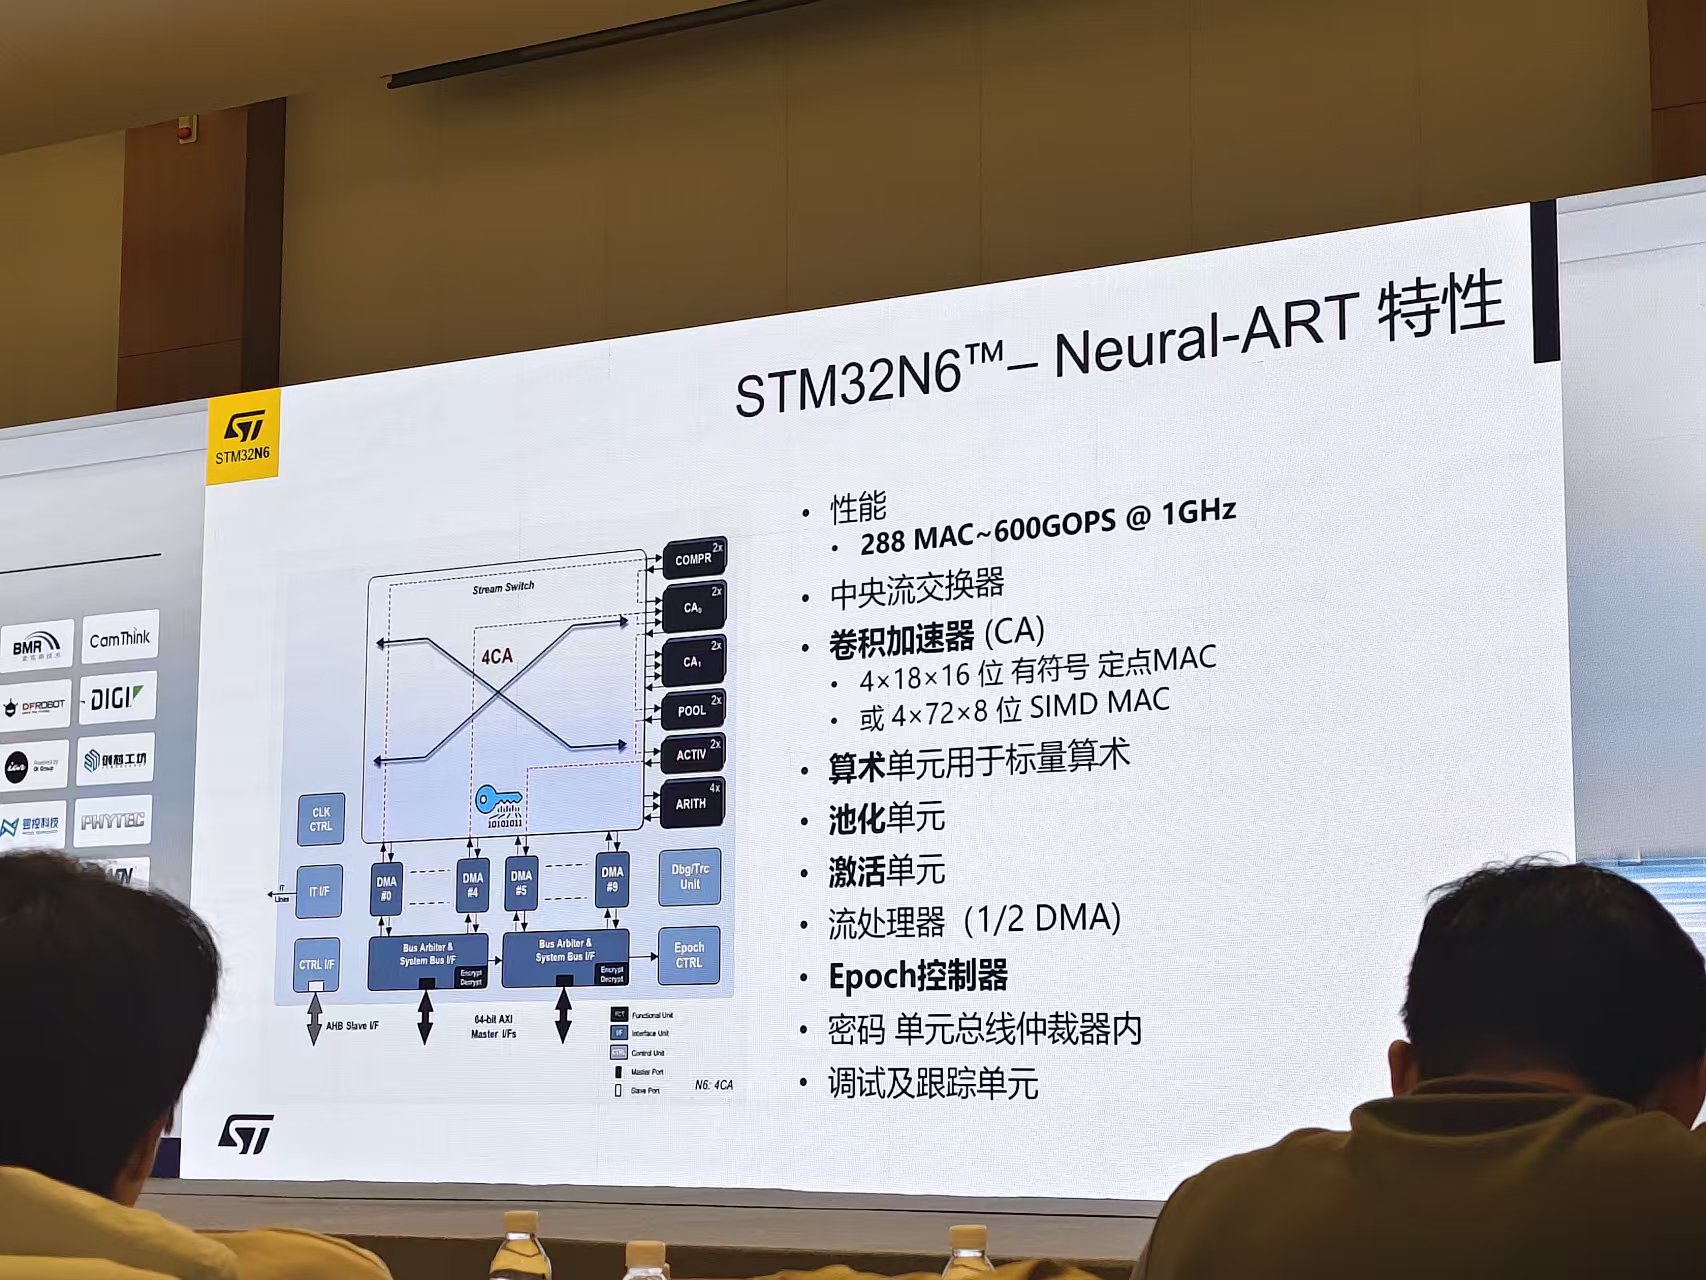
另外一个我非常感兴趣的方向,是STM32N6在边缘AI领域的应用。 STM32N6系列中搭载Neural-ART加速器的型号,能够利用专用神经网络处理单元(NPU)加速AI推理。根据现场介绍,其NPU最高运行频率可达1 GHz,计算性能可达600 GOPS。这使得人物检测、手部关键点识别等视觉任务,有机会直接在嵌入式设备端完成,而不必完全依赖PC或云端进行计算。 我此前也接触过一些图像处理相关的项目,因此对AI算法在端侧的部署尤其感兴趣。相比PC端,嵌入式设备受到算力、存储空间和功耗的限制,如何选择合适的模型、完成量化与优化,并充分利用硬件加速资源,是很值得进一步研究的问题。
这次研讨会给我最大的收获,不仅是了解了更多STM32系列产品的技术特性,更是看到了这些技术在实际应用中能够达到的效果。相比单纯阅读芯片手册和技术资料,现场的展示和讲解让我对不同硬件资源如何协同工作、如何构成完整的应用方案有了更加直观的理解,也让我发现了许多此前没有深入接触过的技术方向。 从最初使用STM32实现一些基础的外设控制和通信功能,到如今看到它在高性能图形交互、机器人控制和边缘AI领域的应用,我也对嵌入式开发有了更多新的兴趣和期待。希望今后有机会亲自尝试这些新的平台与技术,将今天看到的方案和思路逐渐转化为自己的实践。 感谢ST及各位合作伙伴带来的精彩分享,也期待未来能够参与更多这样的技术交流活动! |
2026 STM32巡回研讨会苏州站体会
[STM32H735G-DK评测]五、接收串口字符并显示在LCD—text中
[STM32H735G-DK评测]四、TouchGFX在LCD—text中显示动态字符(1)
【STM32H735G-DK 评测】二、利用LTDC在 LCD 上打印字符串
[STM32H735G-DK评测]一、移植Coremark跑个分
【福利二:视频打卡学习】电源电力篇
【BlueNRG-LP 蓝牙开发板】介绍、环境搭建、工程测试
意法半导体STM32系列再添新成员,携手华虹实现STM32本地量产
板卡IKS5A1初尝试
ST软件工具我知道之STM32CubeProg和TouchGFX
 微信公众号
 手机版